

AmazingHand Web Control
Steuere die Dexterous Hand AmazingHand über einen Browser — linke oder rechte Hand, mit zwei Steuerungsarten:
- Manuell — 8 Servo-Schieberegler + 19 Preset-Posen + Rückkehr zur Mittelstellung mit einem Klick
- Kamera-Teleop — MediaPipe läuft lokal im Browser und überträgt deine Hand in Echtzeit auf die Finger (das Video verlässt niemals den Rechner)
- Zweisprachige UI — oben rechts zwischen Chinesisch und Englisch umschalten; die Auswahl wird vom Browser gespeichert
Die Servo-Zuordnung, die Pose-Bibliothek und die Umrechnungsformeln stimmen alle mit AmazingHandControl (der offiziellen GUI) überein.
Schnellstart
Öffne ein Terminal und wechsle in das Amazinghand-web-Verzeichnis:
pip install -r requirements.txt

python server.py --no-connect   # empfohlen: Server starten, Port in der Seite auswählen (nichts bewegt sich)

# python server.py                # seriellen Port automatisch erkennen und verbinden
# python server.py --port COM9    # einen bestimmten Port verwenden
# python server.py --hand left    # nur die linke Hand aktivieren
# python server.py --dry-run      # überhaupt kein serieller Port, nur die UI
Öffne dann http://localhost:8000 in einem Browser.
Seriellen Port in der Seite auswählen
Oben auf der Seite befindet sich eine Port-Leiste:
Port [COM3 ★ USB-Enhanced-SERIAL CH343 ▾] [Refresh] [Connect] [Disconnect] Connected to COM3- Das Dropdown listet jeden seriellen Port des Rechners auf. Gängige USB-Seriell-Chips (CH34x / CP210x / FTDI …) sind mit ★ markiert und werden zuerst einsortiert
- Refresh scannt erneut (nach dem Anstecken des Boards verwenden)
- Connect öffnet den ausgewählten Port; die Hand kehrt direkt danach in die Mittelstellung zurück
- Disconnect gibt zuerst das Drehmoment frei, damit die Servos nicht in ihrer aktuellen Position blockiert bleiben
- Um den Port zu wechseln, einfach den neuen auswählen und Connect klicken — der alte Port wird automatisch geschlossen
--no-connectist für genau diesen Ablauf gedacht: Der Server startet, ohne einen seriellen Port anzufassen, sodass er nicht den falschen greifen und die Hand ruckartig bewegen kann. Lass das Flag weg, wenn er beim Start verbinden soll.
Die seriellen Logs landen in server.log (wenn du über eine .bat startest, huscht das Fenster vorbei — lies stattdessen die Datei).
Verdrahtungsprüfung
Listet die gefundenen Servo-IDs auf und gleicht sie Hand für Hand mit config.json ab.
python tools/scan_servos.py --port COM9Ersetze COM9 durch deinen tatsächlichen Port.
Servo-Zuordnung
Quelle: DEFAULT_HAND_SERVOS in AmazingHandControl/hand_logic.py und docs/zh-hans/CONFIG_FORMAT.md.
| Finger | ID rechte Hand | ID linke Hand |
|---|---|---|
| Ringfinger | 5, 6 | 11, 12 |
| Mittelfinger | 3, 4 | 13, 14 |
| Zeigefinger | 1, 2 | 15, 16 |
| Daumen | 7, 8 | 17, 18 |
Die zwei Servos eines Fingers haben unterschiedliche Aufgaben ⚠️
servo1 (ungerade ID) = Flexionsachse   offen ↔ geschlossen
servo2 (gerade ID)   = Spreizachse     Finger zusammen ↔ auseinander
Die UI zeigt genau diese beiden Achsen. „Der Finger spreizt sich nicht / schließt sich nicht" bedeutet, dass sich die Spreizachse nicht bewegt — ein scherenartiges V entsteht durch Index-Spreizung +17 und Mittelfinger-Spreizung −30 (einer positiv, einer negativ).
Sie werden auf dem Bus kombiniert:
servo1 = Flexion + Spreizung
servo2 = Flexion − Spreizung
Bereich (abgeleitet aus den 19 offiziellen Posen plus Mittelstellung):
| Achse | Bereich | Bedeutung |
|---|---|---|
| Flexion | −50 ~ +90 | offen (negativ) ↔ geschlossen (positiv) |
| Spreizung | −45 ~ +45 | zusammen (negativ) ↔ gespreizt (positiv) |
Zwei ID-Regeln (werden sie falsch angewandt, verbrennen Servos oder die Bewegung kehrt sich um):
- Ungerade IDs sind der erste Servo eines Fingers, gerade IDs der zweite. Gilt an beiden Händen (links 11/12, 13/14 … wechseln ebenfalls ab). Der zweite Servo ist verkehrt herum montiert, also im Umrechnungsschritt negieren.
- Die linke Hand hat nicht 9–16, sondern 11–18, nummeriert beginnend mit dem Ringfinger. Sie sequenziell als 1–8 zu verdrahten ist immer falsch.
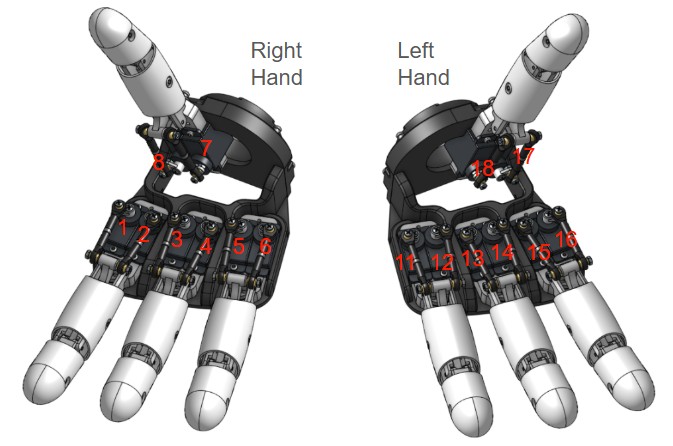
Umrechnung
Identisch mit apply_pose() in AmazingHandControl (Pose für Pose verifiziert):
1) wenn mirror_pose true ist, zuerst die beiden Servowerte jedes Fingers tauschen
2) servo_deg = (ID ungerade ? +1 : -1) × (Pose-Wert − angle_offset_deg)| Hand | angle_offset_deg | mirror_pose |
|---|---|---|
| Rechts | 0 | ja ⚠️ |
| Links | -35.16 | ja |
-35.16° ist der physische Halbslot-Versatz der Servohörner der linken Hand gegenüber der rechten, entnommen aus der offiziellen Konfiguration.
Zu
mirror_pose— dieser Build weicht vom offiziellen abIn der offiziellen Referenz ist nur die linke Hand
true. Beim rechten Handmodul dieses Builds sind die Servopaare ebenfalls verkehrt herum montiert, daher ist auch die rechte Handtrue.Der Tausch kippt nur die Spreizung, niemals die Flexion:
base = (a+b)/2bleibt beim Tausch unverändert, währendside = (a−b)/2das Vorzeichen wechselt. Wenn also die Spreizung einer Hand gespiegelt herauskommt, ist dies der erste Schalter, den man prüfen sollte.
Das Pose-Array hat immer 8 Werte in der Reihenfolge [ring, middle, index, thumb], zwei pro Finger — byte-identisch zur offiziellen data/hand_config.yaml, sodass du sie direkt vergleichen kannst.
Durchgerechnete Beispiele
| Pose | Rechts | Links |
|---|---|---|
open [-35]*8 | ID5 −35 / ID6 +35 | ID11 +0.16 / ID12 −0.16 |
close [75]*8 | ID5 +75 / ID6 −75 | ID11 +110.16 / ID12 −110.16 |
middle [-17.578]*8 | ID5 −17.58 / ID6 +17.58 | ID11 +17.58 / ID12 −17.58 |
Beachte, dass
closebei der linken Hand ±110.16° benötigt, weit mehr als bei der rechten. Deshalb setztconfig.jsondas Limit auf ±120° (der volle Bereich des SCS0009 liegt bei etwa ±150°). Ein Limit von ±90 würde die Faust der linken Hand abschneiden.
Preset-Posen (19)
| Pose | Pose | ||
|---|---|---|---|
open | Öffnen | wave1 | Winken |
close / stone | Faust | wave_r / wave_l | Nach rechts / links wischen |
ok | OK | ring_close | Nur Ringfinger |
greeting | Begrüßung | middle_close | Nur Mittelfinger |
victory / two / scissors | Victory / Zwei | pointer_close | Nur Zeigefinger |
paper | Papier | thumb_close | Nur Daumen |
one / three | Eins / Drei | hifive | High five |
Um eine Pose zu ändern, bearbeite den Abschnitt poses in config.json; die Schlüssel entsprechen den Namen im offiziellen YAML.
Links und rechts können unterschiedliche Werte verwenden
Innerhalb einer Pose ist positions für beide Hände gemeinsam. Wenn eine Hand aufgrund mechanischer Montageunterschiede einen anderen Satz benötigt, füge dieser Definition einen Schlüssel right oder left hinzu — er überschreibt positions:
"close": {
  "label": "Fist",
  "positions": [75, 75, 75, 75, 75, 75, 18, 18],   // von beiden Händen gemeinsam genutzt
  "right":     [ ... 8 Werte ... ]                  // optional: nur rechte Hand
}
Zwei Modi
| Modus | Verhalten |
|---|---|
| Rechte Hand | Sendet nur an die 8 Servos der rechten Hand |
| Linke Hand | Sendet nur an die 8 Servos der linken Hand (Spiegelung + −35.16°-Versatz werden automatisch angewandt) |
Immer nur eine Hand gleichzeitig. Beide Hände hängen am selben Bus; umschalten mit Target oben. Das Umschalten stört die andere Hand nicht — sie hält ihre Pose, wo sie ist.
Kamera-Teleop
Die MediaPipe-Hand-Landmarks laufen lokal im Browser (Assets unter web/mediapipe/, offline-fähig). Die 21 Landmarks werden in Pose-Werte für 4 Finger umgerechnet und an die ausgewählte Hand gestreamt.
1. Zuerst drei Posen aufnehmen
Starte die Kamera, forme dann mit deiner Hand die Pose und klicke auf die Aufnahmetaste dieser Pose (etwa 1 Sekunde Mittelung). Die Reihenfolge spielt keine Rolle; klicke dieselbe Taste erneut, um neu aufzunehmen. Der Status wird erst grün, wenn alle drei erfasst sind — vorher wird nichts gesendet, die Hand bleibt in der Mittelstellung.
| Taste | Pose | Liefert |
|---|---|---|
| ① Spread | Finger gestreckt und gespreizt, Daumen zeigt nach außen | Das „gestreckte“ Ende der Flexion + das „gespreizte“ Ende der Spreizung |
| ② Together | Finger gestreckt und zusammen, Daumen liegt am Zeigefinger an | Das „zusammen“-Ende der Spreizung |
| ③ Fist | Faust ballen, Daumen zur Handfläche eingezogen | Das „geschlossen“-Ende der Flexion |
2. Jede Achse ist eine Gerade durch zwei gemessene Punkte
Sowohl Flexion als auch Spreizung verwenden zwei gemessene Endpunkte, um eine Gerade zu definieren:
t       = (Messwert − EndpunktA) / (EndpunktB − EndpunktA)      // auf 0..1 begrenzt
Zielwert = A.Zielwert + (B.Zielwert − A.Zielwert) × t
Der Vorteil: das Vorzeichen der Messung jedes Fingers wird automatisch absorbiert — es gibt also keine „Diesen Finger umkehren“-Checkbox zum Anklicken. (Zeigefinger und Ringfinger liegen auf gegenüberliegenden Seiten der Mittellinie, und die Gelenkkette des Daumens unterscheidet sich, ihre Richtungen sind also wirklich entgegengesetzt — zwei gemessene Endpunkte absorbieren das.)
Die Endpunkt-Zielwerte stehen im Abschnitt camera von config.json:
| Achse | Endpunkte | Ringfinger | Mittelfinger | Zeigefinger |
|---|---|---|---|---|
| Flexion | gestreckt → Faust | −50 → 90 | −50 → 90 | −50 → 90 |
| Spreizung | zusammen → gespreizt | −45 → +45 | 0 → 0 | +45 → −45 |
Beide Spreizungs-Endwerte sind 0 für den Mittelfinger (er schwingt nicht seitlich).
3. Der Daumen führt nur Flexion aus ⚠️
Das CMC des Daumens ist ein Sattelgelenk (opponierbar), und seine Flexion ist eng mit der Abduktion gekoppelt — mit dem an den Zeigefinger angelegten Daumen befindet er sich bereits in einer Spreizposition, die dort gemessene „Flexions-Null“ ist also verfälscht. Erzwingt man zwei Achsen, kommen beide falsch heraus.
Der Daumen führt also nur Flexion aus; seine Spreizung ist immer 0 (beide seiner Servos erhalten denselben Wert). Die zwei Referenzposen, die er benötigt, sind ① (nach außen zeigend) und ③ (zur Handfläche zeigend) — nichts zusätzlich aufzunehmen.
4. Die Spreizung klingt ab, während sich der Finger krümmt
Die endgültige Spreizung wird skaliert mit:
side = side_measured × (1 − curl)splayDeg ist die Projektion der MCP→PIP-Richtung auf die laterale Achse der Handfläche, und die Fingerflexion rotiert genau um diese Achse — ab einer bestimmten Krümmung kippt das Vorzeichen der Projektion und die gemessene „Spreizung“ springt plötzlich auf das andere Ende.
Ohne das Abklingen wandert dieser Sprung durch servo2 = Flexion − Spreizung und zieht den Servo mit gerader ID in die Rückwärtsrichtung. (Die ungerade ID erhält Flexion + Spreizung, bewegt sich also in dieselbe Richtung, nur schneller — das sieht man nicht.) Das Symptom lautet „auf halbem Weg zur Faust kehren die Servos 12 und 16 plötzlich um“ — 12 ist der Spreizservo des linken Ringfingers und 16 der des linken Zeigefingers, genau die beiden, deren Spreiz-Zielwerte ungleich null sind.
Mit dem Abklingen ist die Spreizung bei voller Krümmung exakt 0, egal wie wild die Messung wird. Und eine Faust sollte ohnehin mit zusammengelegten Fingern ausgeführt werden.
5. Farben des Skeletts
| Finger | Farbe |
|---|---|
| Daumen | orange |
| Zeigefinger | rot |
| Mittelfinger | blau |
| Ringfinger | gelb |
| Kleiner Finger | gedämpftes Grau |
| Handflächenknochen | neutrales Grau |
Der kleine Finger wird nicht für das Gesten-Mapping verwendet, aber sein Basis-MCP (Landmark 17) definiert das Handflächen-Koordinatensystem der rechten Hand, er kann also nicht einfach weggelassen werden.
Tuning-Kurzübersicht
| Was du ändern willst | Wo |
|---|---|
| Achsen-Zielwerte | Abschnitt camera von config.json |
| Linke und rechte Spreizung laufen entgegengesetzt | setze diese Hand in camera.side_sign auf -1 (1 = unverändert) |
| Glättung | SMOOTH in tracking.js (Standard 0.35; niedriger ist stabiler, reagiert aber träger) |
| Wie schnell eine Krümmung erfasst wird | die drei Posen neu aufnehmen |
side_sign gilt für die Hand, die unter Target ausgewählt ist. Ändere ihn und lade die Seite neu — kein Server-Neustart nötig:
"side_sign": { "right": 1, "left": -1 } // die gesamte Spreizachse bei der linken Hand umkehrenDie Flexion wird von side_sign nicht beeinflusst.
Projektstruktur
Amazinghand-web/
├── config.json          Servo-Zuordnung / Pose-Bibliothek / Sequenzen / Limits (aus dem offiziellen YAML generiert)
├── server.py            Backend: seriell + statische Dateien + WebSocket
├── requirements.txt
├── README.md            Englisch (Originaldokument)
├── tutorials/           de · en · es · fr · it · ja · ko · pt-br · pt-pt · zh-hans · zh-hant
├── tools/
│   └── scan_servos.py   den Bus nach Servos scannen und ihre IDs prüfen
└── web/
    ├── index.html · app.js · tracking.js · style.css
    ├── i18n.js          UI-Strings (Wörterbuch Chinesisch/Englisch + Umschalter oben rechts)
    └── mediapipe/       MediaPipe-Assets (lokal gebündelt, offline, ~42 MB)
Frontend-/Backend-Protokoll:
// Frontend → Backend   target: "left" | "right"
{ "cmd": "ports" }                                  // serielle Ports neu scannen
{ "cmd": "connect",    "port": "COM3" }
{ "cmd": "disconnect" }
{ "cmd": "target", "target": "left" }
{ "cmd": "set",    "target": "left", "angles": { "pointer": [0, 0], ... } }
{ "cmd": "pose",   "target": "left", "name": "close" }
{ "cmd": "middle", "target": "left" }
{ "cmd": "torque", "target": "left", "on": true }
{ "cmd": "stop" }

// Backend → Frontend
{ "type": "state", "hands": {...}, "poses": {...}, "positions": {...},
  "axes": {...}, "camera": {...}, "target": "left",
  "limits": {...}, "port": { "available": [...], "current": "COM3", "connected": true } }
{ "type": "ports" | "connected" | "disconnected", "ports": [...], ... }
{ "type": "error", "msg": "connect COM_FAKE failed: the system cannot find the file specified." }
Sicherheit
| Punkt | |
|---|---|
| Pose-Limits | ±120° (limits in config.json); alle 19 Posen wurden geprüft, dass sie innerhalb bleiben |
| Änderungs-Deduplizierung | Änderungen unter 0.5° werden nicht gesendet, damit der Bus nicht mit Rauschen geflutet wird |
| Schreib-Throttle | mindestens 20 ms zwischen Schreibvorgängen |
| Not-Aus | der rote Button in der UI gibt alle Servos auf einmal frei |
| Schutz beim Beenden | bei Ctrl+C wird das Drehmoment automatisch freigegeben |
| Debug für eine Hand | --hand left/right |
Fehlerbehebung
Die Bewegung ist umgekehrt → prüfe, dass die Verdrahtung „ungerade ID zuerst“ folgt; bei der linken Hand zusätzlich angle_offset_deg = -35.16 bestätigen.
Die Faust der linken Hand ist zu klein / Servos fiepen → das Limit ist wahrscheinlich noch ±90; prüfe, dass config.json ±120 hat.
Ein Finger bewegt sich nicht / „expected N motors, found M“ → führe tools/scan_servos.py aus; die IDs der linken Hand sind am leichtesten falsch zu verdrahten.
Die Mittelstellung ist daneben → der Mittelwert -17.578125 ist aus den offiziellen Rohwerten 451/571 umgerechnet. Um auf deine eigene Montage zu kalibrieren, bearbeite middle.positions in config.json.
Das Kamera-Tracking zittert → gleichmäßige Beleuchtung, Handfläche zur Kamera gerichtet. SMOOTH in tracking.js (Standard 0.35) — höher ist glatter, reagiert aber träger.
Kamera-Gesten falsch / ein Finger folgt nicht → siehe den Abschnitt Kamera-Teleop oben. Prüfe zuerst drei Dinge:
- Sind alle drei Posen aufgenommen? — der Status muss grün sein; vorher wird nichts gesendet und die Hand bleibt in der Mittelstellung
- Eine umgekehrte Richtung bedeutet, dass diese Pose verkehrt herum aufgenommen wurde — nimm einfach diese eine Taste neu auf, keine Codeänderung nötig
- Der Daumen sollte sich nicht spreizen — er führt nur Flexion aus, siehe Abschnitt 3 oben
Ein Servo springt auf halbem Weg zur Faust in die Rückwärtsrichtung → dieser Servo sollte eine gerade ID haben (die Spreizachse, z. B. linke Hand 12 / 16). Normalerweise geht die Spreizung mit der Krümmung auf 0 und springt nie; wenn du das siehst, wirkt die Zeile side *= (1 - curl) in tracking.js nicht, oder curl wird nicht berechnet.