

Schritt 3: Roboterarm kalibrieren (macOS)
Portnummern in Erinnerung rufen
Folgearm:
/dev/tty.usbmodem5AAF2193061
/dev/tty.wchusbserial5AAF2193061
Führungsarm:
/dev/tty.usbmodem5AAF2194741
/dev/tty.wchusbserial5AAF2194741
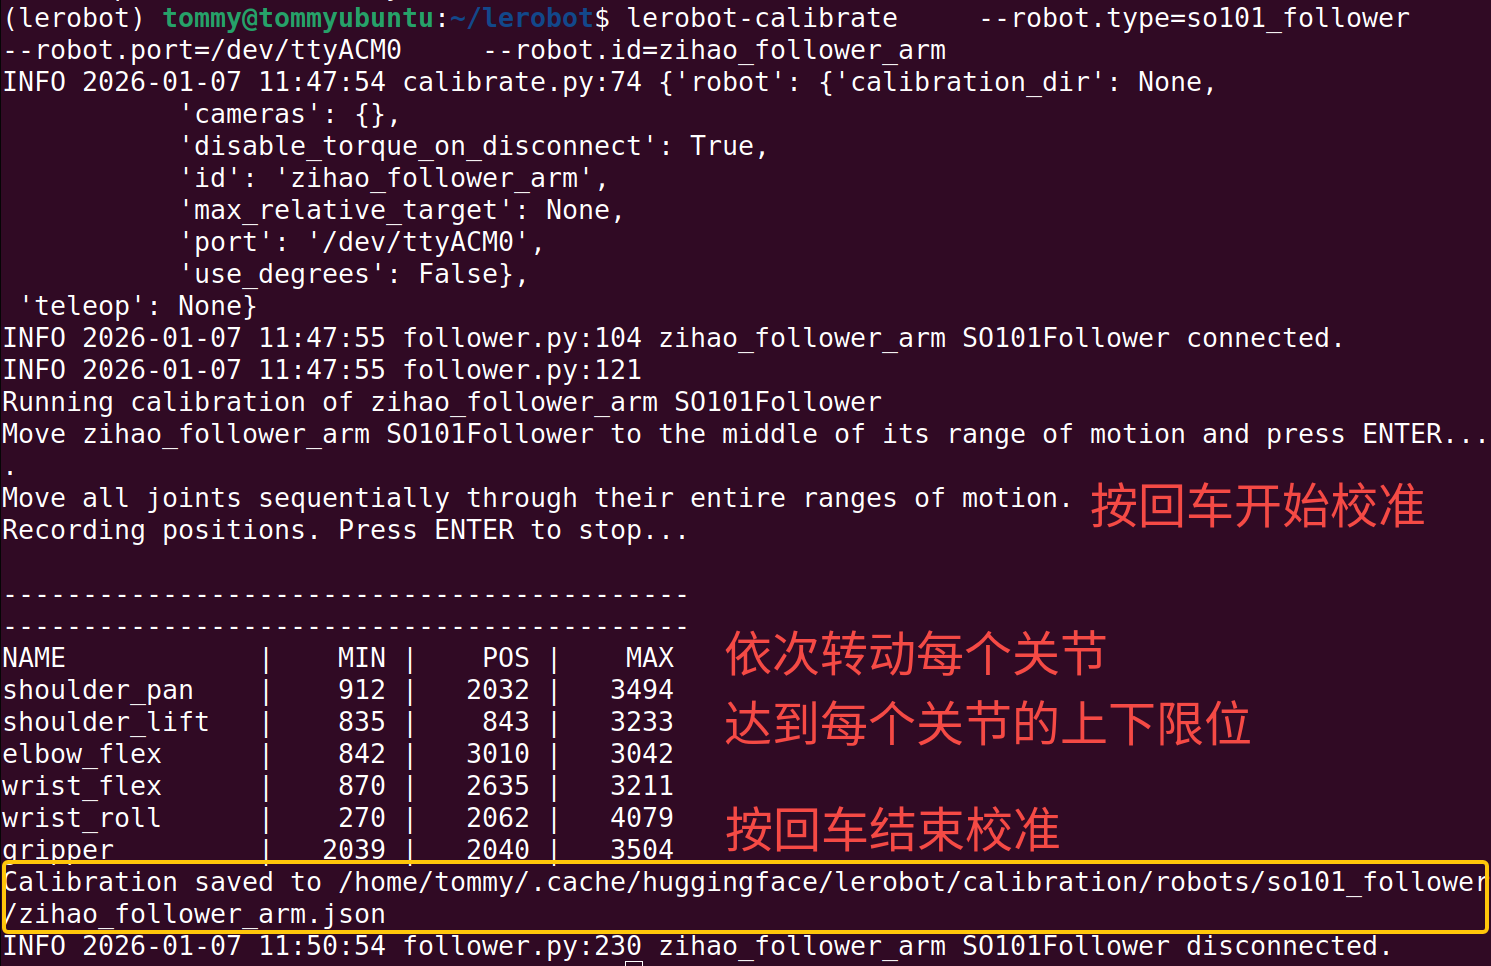
Follower-Folgearm kalibrieren
Shell
lerobot-calibrate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm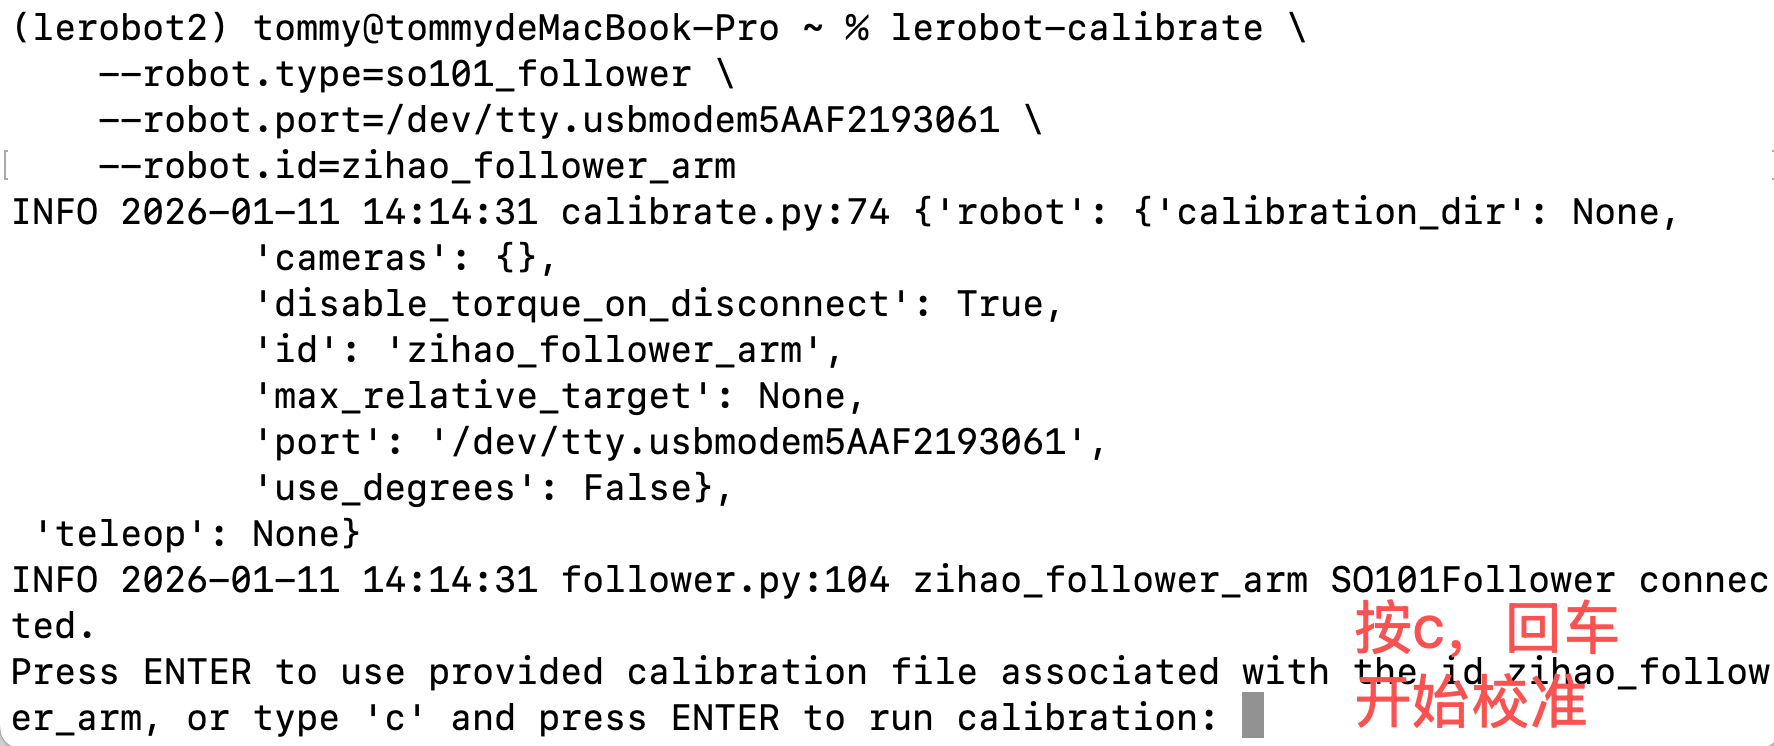
Leader-Führungsarm kalibrieren
Shell
lerobot-calibrate \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm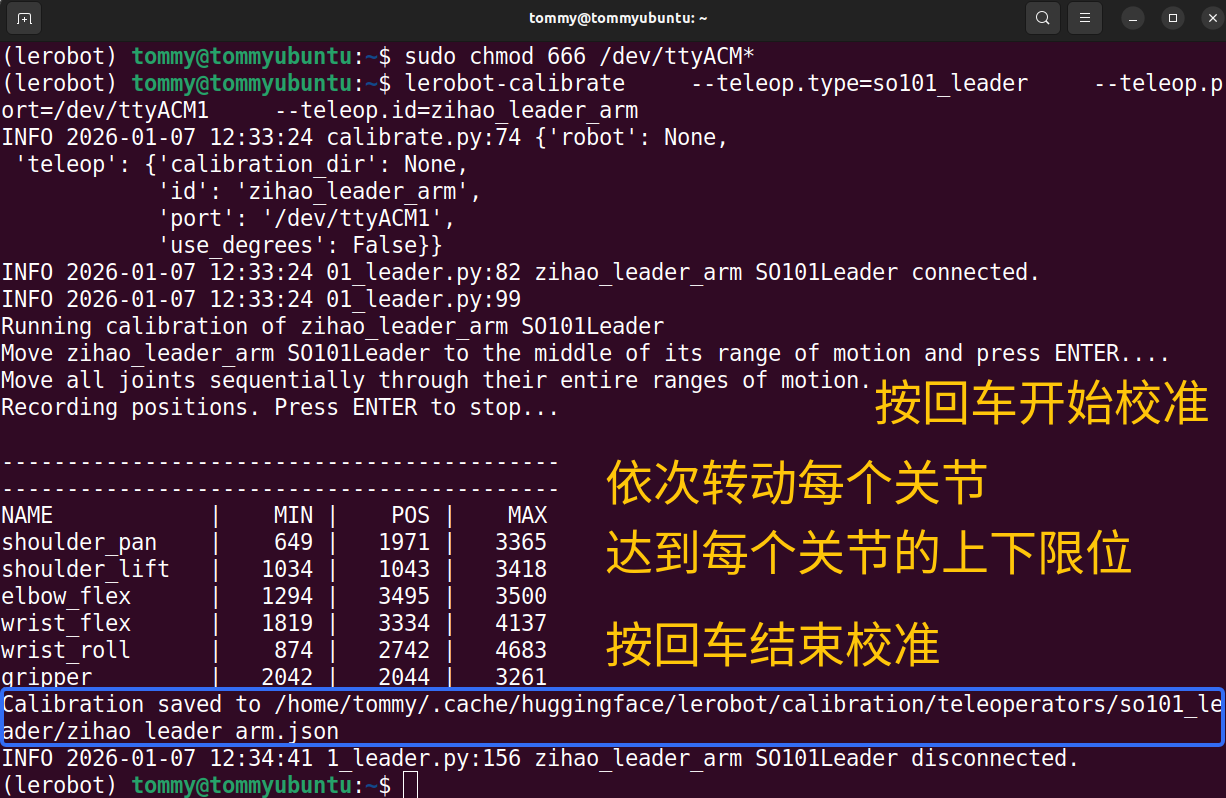
Kalibrierungskonfigurationsdatei anzeigen
Shell
sudo nano /Users/<Benutzername>/.cache/huggingface/lerobot/calibration/teleoperators/so101_leader/my_leader_arm.jsonHäufige Bugs
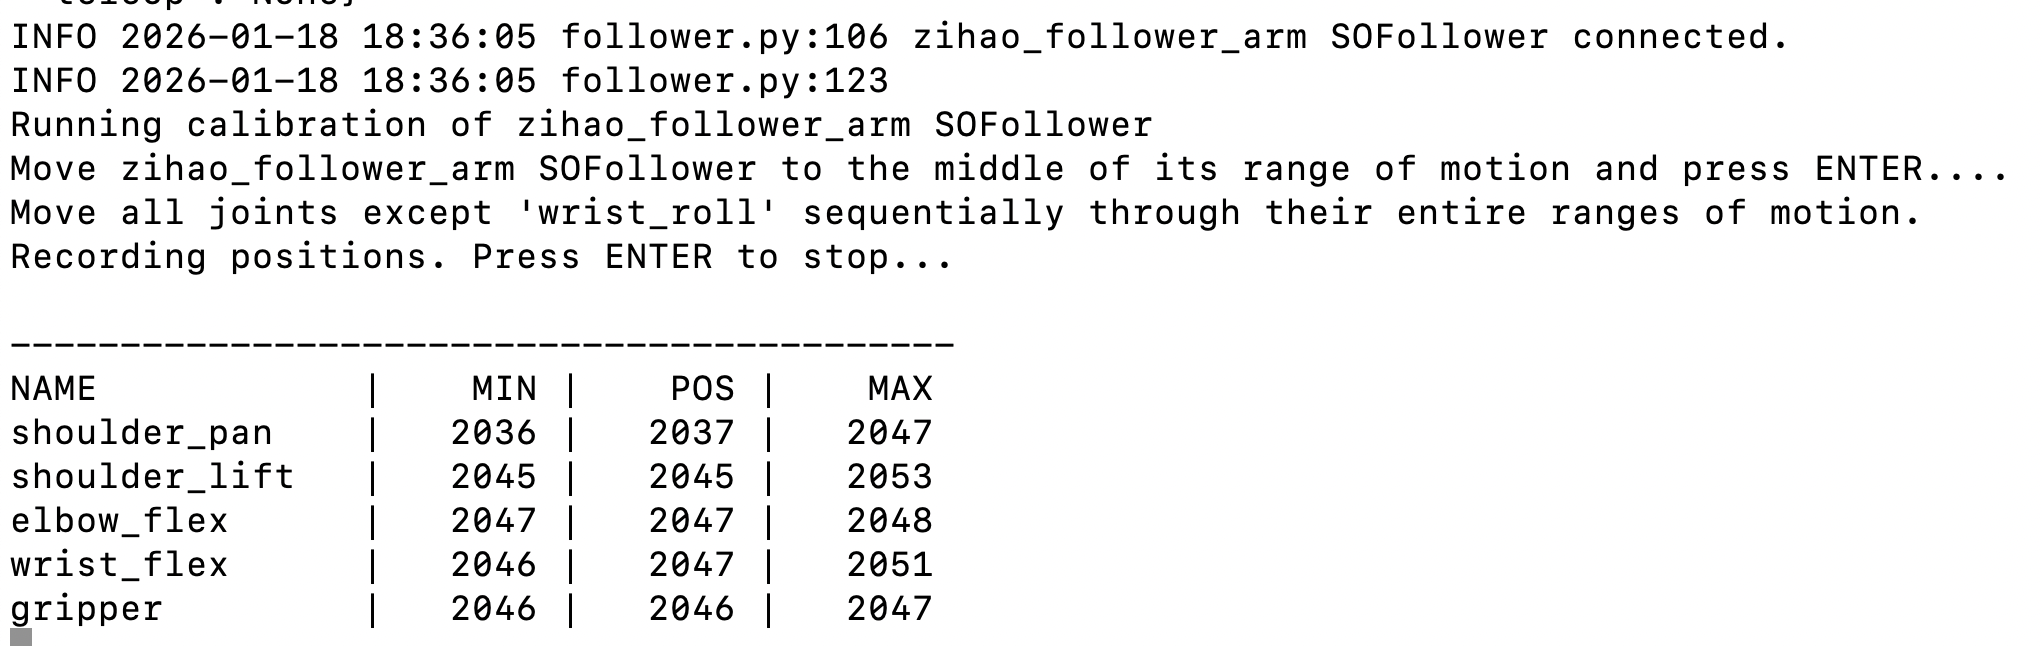
- Einer oder mehrere der Servos werden nicht gefunden
Hinweise
① Ein Arm bleibt nach Erreichen des Endanschlags stehen
Eine erneute Kalibrierung ist erforderlich
② Servo wird nicht gefunden
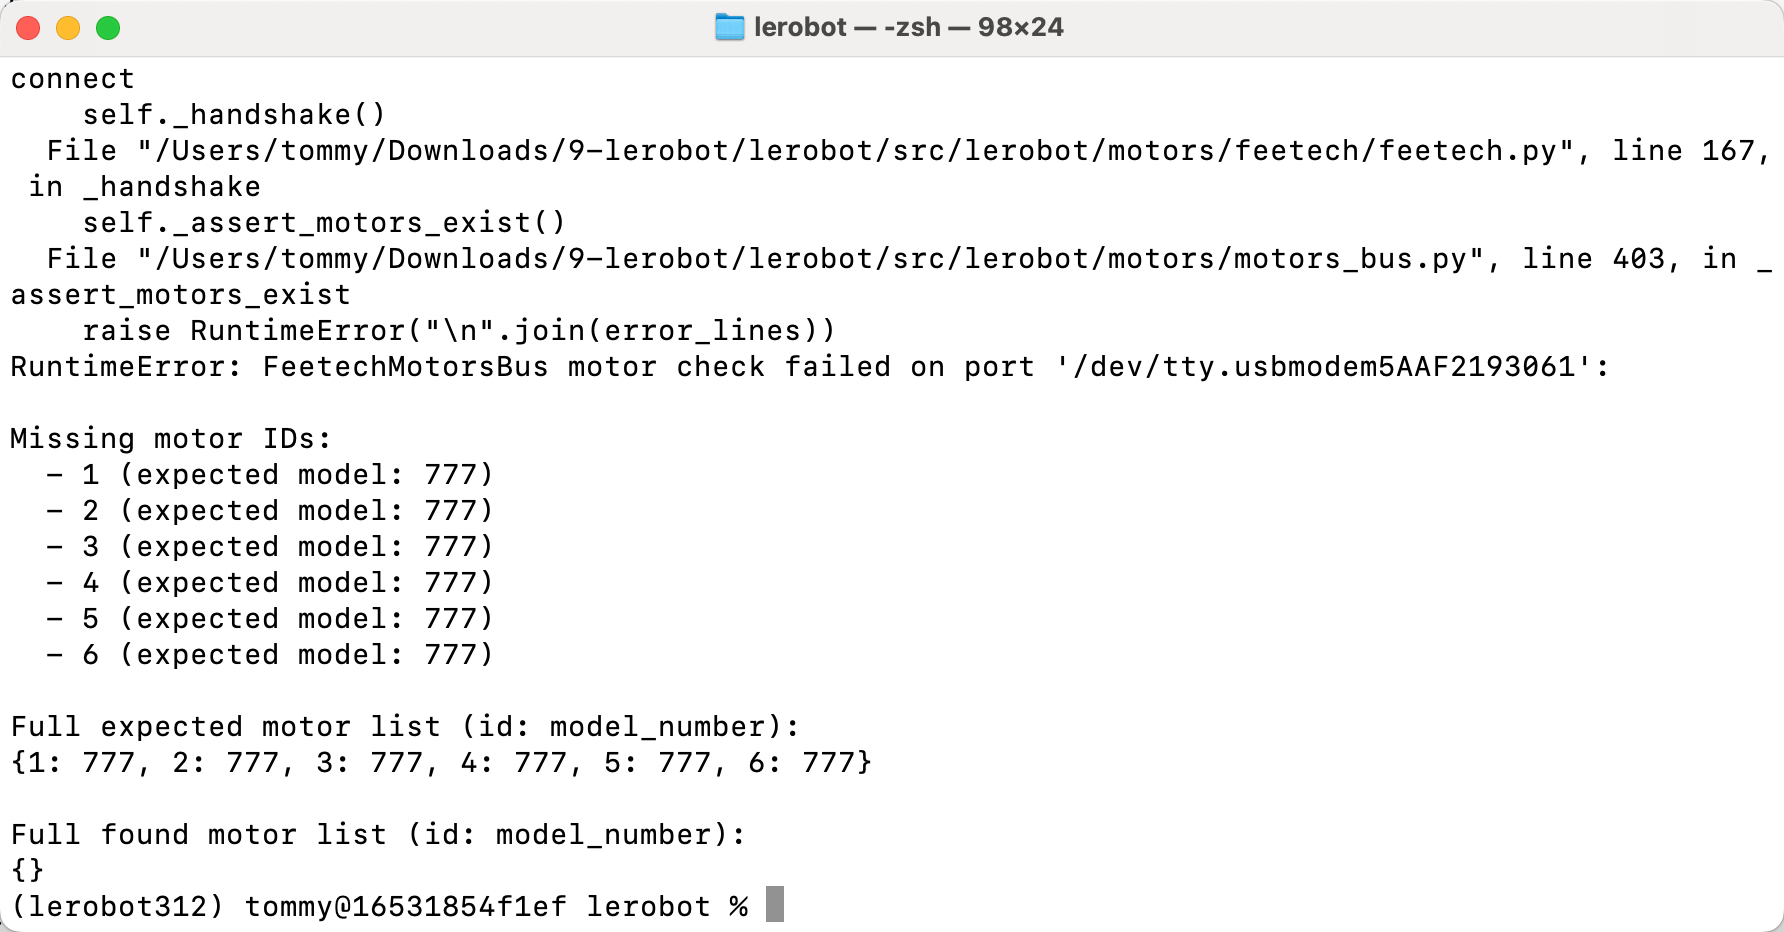
Das Servo ist nicht an die Stromversorgung angeschlossen