

Cloud-GPU-Trainingsumgebung einrichten
Netzwerk-Proxy des eigenen Computers deaktivieren
Andernfalls lässt sich die Jupyter-Kommandozeile möglicherweise nicht öffnen
Bei der Cloud-GPU-Plattform Featurize anmelden
https://featurize.cn?s=d7ce99f842414bfcaea5662a97581bd1
Treten Sie der Nutzergruppe bei und sagen Sie dem Kundenservice, dass Sie ein Fan von Tongji Zihaoxiong sind, um einen Gutschein zu erhalten
Eine Cloud-GPU-Instanz starten
Umgebung installieren und konfigurieren
Shell
conda create -y -n lerobot python=3.12
conda activate lerobot
conda install ffmpeg=7.1.1 -c conda-forge -y
# git clone https://github.com/Seeed-Projects/lerobot.git ~/work/Lerobot
git clone https://github.com/huggingface/lerobot.git
cd lerobot
pip install -e ".[pi]"
pip install wandb --upgrade
# export HF_ENDPOINT=https://hf-mirror.com
hf auth login
Bei wandb anmelden
Shell
wandb login
API Key kopieren und einfügen, Enter drücken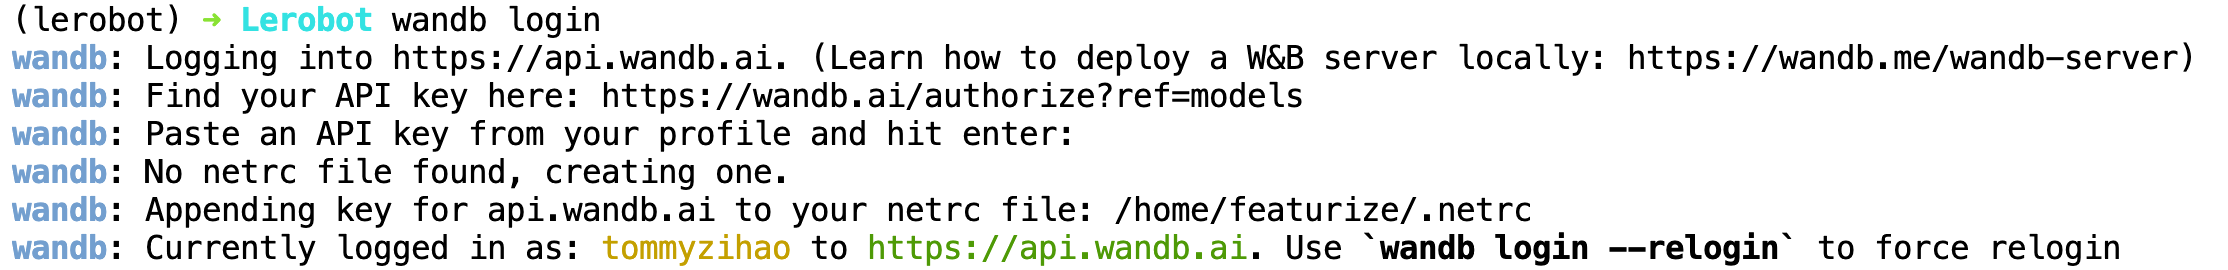
Datensatz einbinden
Shell
Download-Befehl der Instanz kopieren, z. B.:
featurize dataset download 7f40bdaa-b1a4-4c00-9652-ff26fd079109

unzip lerobot_zihao_dataset_shake_hands.zip
Der Datensatz erscheint im Verzeichnis ~
Häufigkeit des Speicherns der Gewichte ändern (optional)
lerobot/src/lerobot/configs/train.py öffnen
Ändern Sie save_freq von 20_000 auf 5_000
So erhalten Sie die Modelldateien schon in einer früheren Trainingsphase