

Schritt 2: Ports der seriellen Geräte anzeigen (Ubuntu)
Methode 1: Direkte Anzeige über die Linux-Kommandozeile
Ports der seriellen Geräte anzeigen
Shell
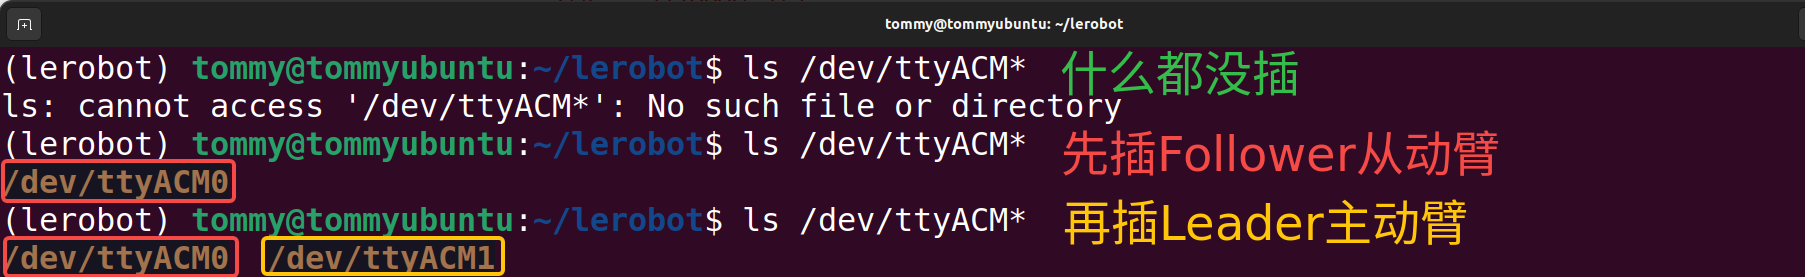
ls /dev/ttyACM*USB-Anschluss von Computer und Roboterarm verbinden
Zuerst den Follower-Folgearm anschließen, dann den Leader-Führungsarm
Methode 2: Offizielles Lerobot-Tool
Shell
lerobot-find-port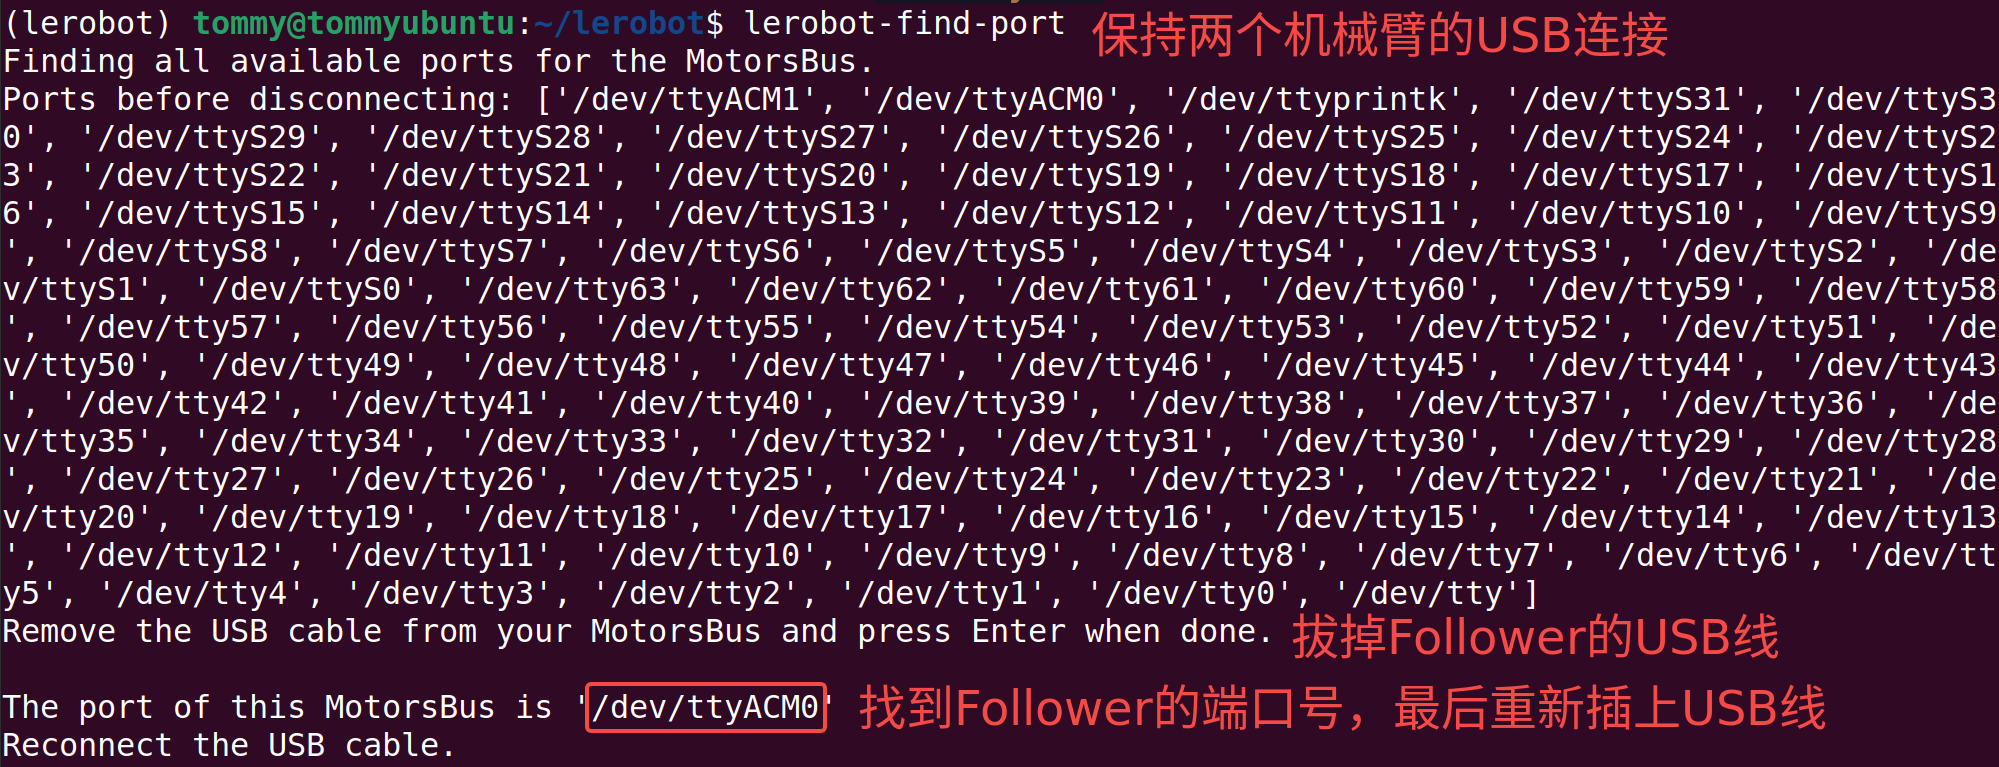
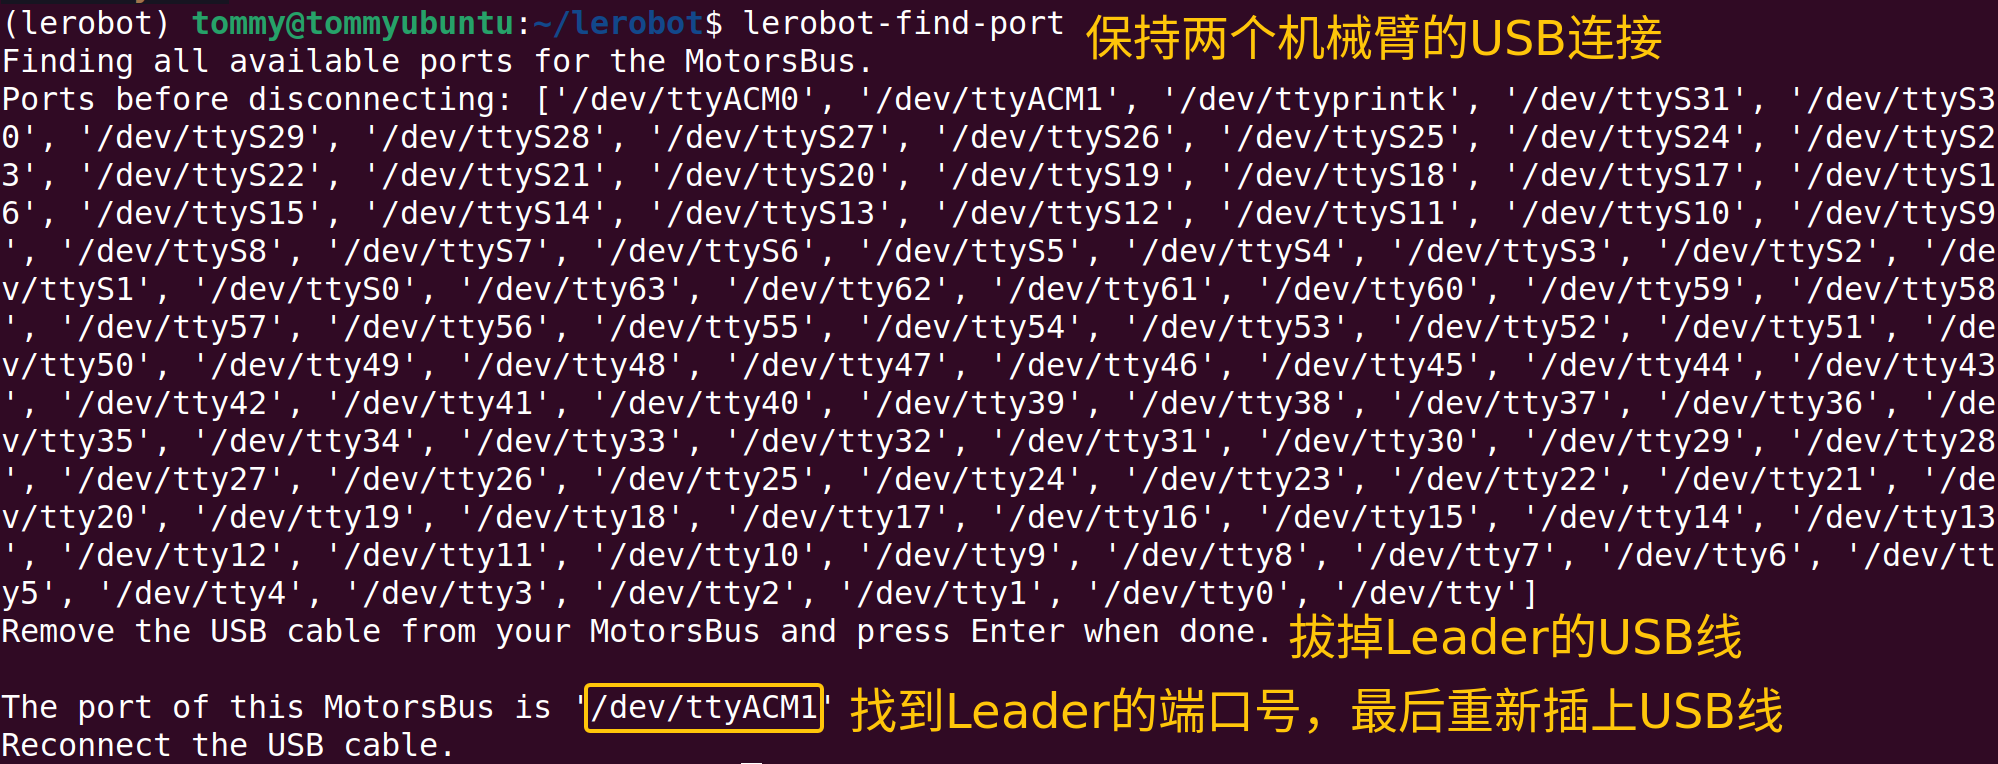
Meinen Port notieren
/dev/ttyACM0 ist die Portnummer des seriellen Geräts für den Follower-Folgearm
/dev/ttyACM1 ist die Portnummer des seriellen Geräts für den Leader-Führungsarm
Port Berechtigungen erteilen
Allen Benutzern Lese- und Schreibzugriff auf diese seriellen Geräte geben
Shell
sudo chmod 666 /dev/ttyACM*