

STM32 F103C8T6
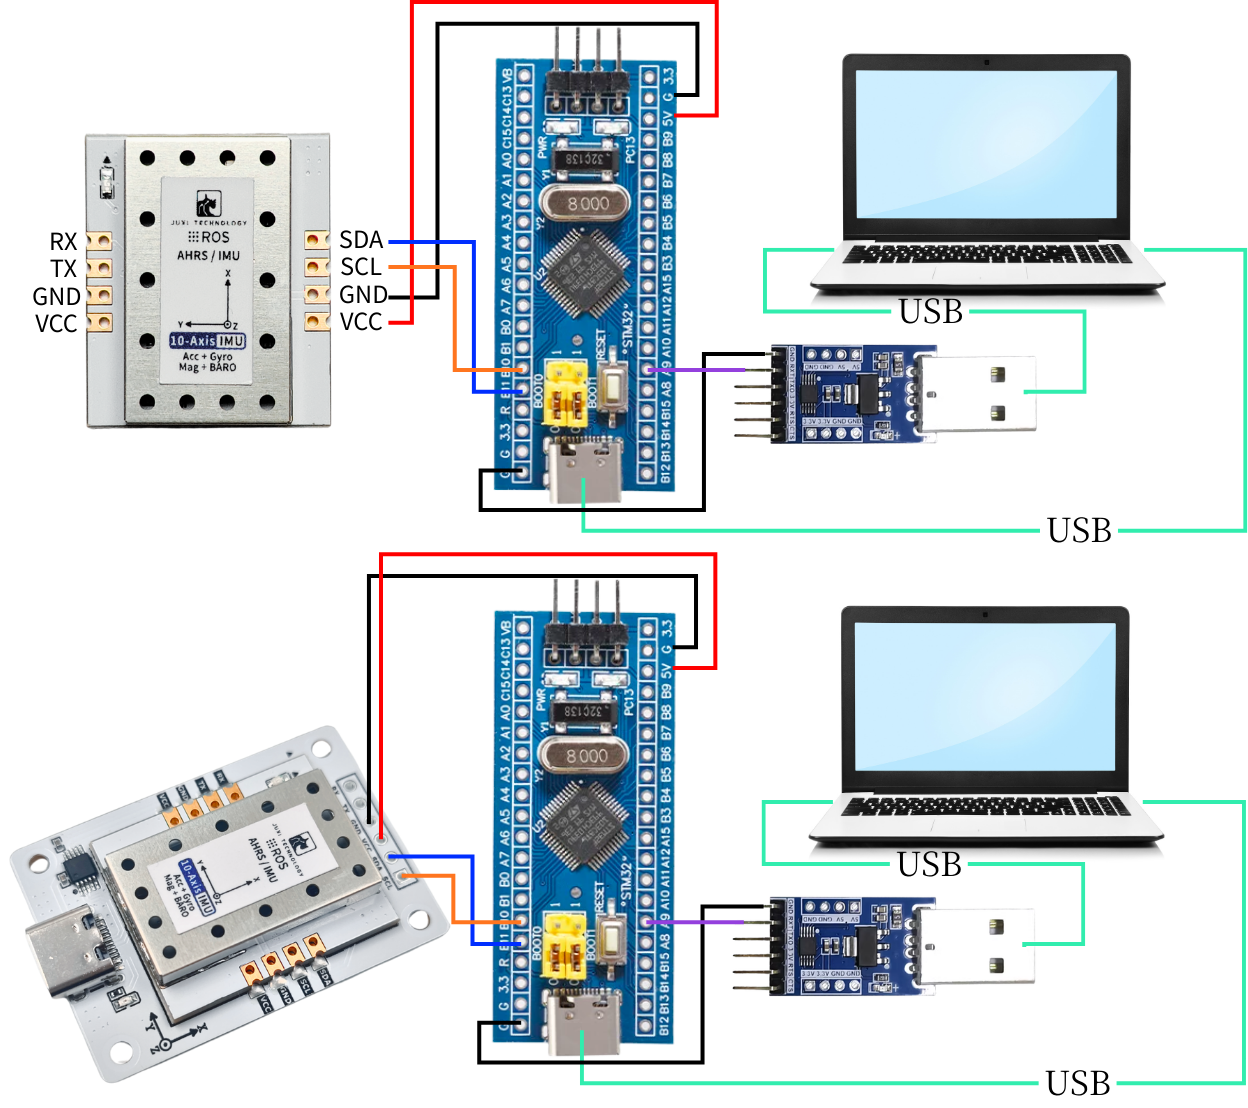
Dieses Beispiel verwendet das STM32F103C8T6-Core-Board, einen Windows-PC, mehrere Jumper-Kabel und den IMU-Lagesensor.
Mit keil5 die Datei USART.uvprojx öffnen und das Programm auf das STM32F103C8T6-Core-Board flashen
1. Gerät anschließen
2. Kerncode-Erläuterung
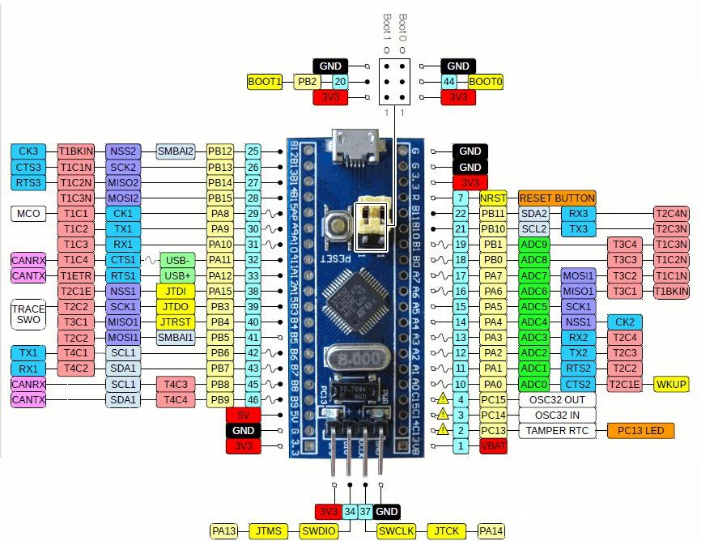 Den konkreten Code finden Sie im Quellcode der Unterlagen.
//Daten im Ringpuffer parsen, vollständige Frames extrahieren und Cache aktualisieren
//Process RX ring buffer, parse frames and update internal cache
void IMU_UART_Process(void)
{
enum {
RX_STATE_EXPECT_HEAD1 = 0,
RX_STATE_EXPECT_HEAD2,
RX_STATE_EXPECT_LENGTH,
RX_STATE_EXPECT_FUNCTION,
RX_STATE_COLLECT_DATA
};
static uint8_t rx_state = RX_STATE_EXPECT_HEAD1;
static uint8_t frame_length = 0;
static uint8_t frame_function = 0;
static uint8_t frame_buffer[64]; /* 数据区 + 校验 / data section + checksum */
static uint16_t frame_index = 0;
uint8_t current_byte = 0;
//Alle Daten im Ringpuffer verarbeiten
while (_rxbuf_pop(¤t_byte) == 0) {
switch (rx_state) {
case RX_STATE_EXPECT_HEAD1:
//Nach Frame-Header 1 suchen
if (current_byte == FRAME_HEAD1) {
rx_state = RX_STATE_EXPECT_HEAD2;
}
//Andernfalls im aktuellen Zustand bleiben
break;
case RX_STATE_EXPECT_HEAD2:
//Nach Frame-Header 2 suchen
if (current_byte == FRAME_HEAD2) {
rx_state = RX_STATE_EXPECT_LENGTH;
} else {
//Frame-Header stimmt nicht überein, Suche neu beginnen
rx_state = RX_STATE_EXPECT_HEAD1;
}
break;
case RX_STATE_EXPECT_LENGTH:
//Framelänge speichern
frame_length = current_byte;
rx_state = RX_STATE_EXPECT_FUNCTION;
break;
case RX_STATE_EXPECT_FUNCTION:
//Funktionscode speichern
frame_function = current_byte;
frame_index = 0;
rx_state = RX_STATE_COLLECT_DATA;
break;
case RX_STATE_COLLECT_DATA: {
//Datenlänge berechnen (Framelänge - 2 Byte Frame-Header - 1 Byte Länge - 1 Byte Funktionscode)
uint16_t data_length = (frame_length >= 4) ? (uint16_t)(frame_length - 4) : 0;
//Prüfen, ob die Datenlänge gültig ist
if (data_length == 0 || data_length > sizeof(frame_buffer)) {
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
//Aktuelles Byte speichern
frame_buffer[frame_index++] = current_byte;
//Prüfen, ob alle Daten gesammelt sind
if (frame_index >= data_length) {
//Prüfsumme berechnen
uint8_t calculated_checksum = (uint8_t)(FRAME_HEAD1 + FRAME_HEAD2 + frame_length + frame_function);
for (uint16_t i = 0; i < data_length - 1; ++i) {
calculated_checksum += frame_buffer[i];
}
//Prüfsumme verifizieren
uint8_t received_checksum = frame_buffer[data_length - 1];
if (calculated_checksum == received_checksum) {
//Prüfung bestanden, Daten parsen
_parse_frame_data(frame_function, frame_buffer);
}
//Status zurücksetzen, bereit für den nächsten Frame
rx_state = RX_STATE_EXPECT_HEAD1;
}
} break;
default:
//Unbekannter Status, zurücksetzen
rx_state = RX_STATE_EXPECT_HEAD1;
break;
}
}
}
/* ---------- 解析数据帧 / Parse one complete frame ---------- */
static void _parse_frame_data(uint8_t frame_function, const uint8_t *frame_data)
{
switch (frame_function) {
case IMU_FUNC_RAW_ACCEL: {
//Konstanten Skalierungsfaktor definieren
const float ACCEL_RATIO = 16.0f / 32767.0f;
const float DEG2RAD = 3.14159265358979323846f / 180.0f;
const float GYRO_RATIO = (2000.0f / 32767.0f) * DEG2RAD;
const float MAG_RATIO = 800.0f / 32767.0f;
//Beschleunigungsdaten parsen
s_ax = to_int16(&frame_data[0]) * ACCEL_RATIO;
s_ay = to_int16(&frame_data[2]) * ACCEL_RATIO;
s_az = to_int16(&frame_data[4]) * ACCEL_RATIO;
//Gyroskopdaten parsen
s_gx = to_int16(&frame_data[6]) * GYRO_RATIO;
s_gy = to_int16(&frame_data[8]) * GYRO_RATIO;
s_gz = to_int16(&frame_data[10]) * GYRO_RATIO;
//Magnetometerdaten parsen
s_mx = to_int16(&frame_data[12]) * MAG_RATIO;
s_my = to_int16(&frame_data[14]) * MAG_RATIO;
s_mz = to_int16(&frame_data[16]) * MAG_RATIO;
break;
}
case IMU_FUNC_EULER:
s_roll = to_float(&frame_data[0]);
s_pitch = to_float(&frame_data[4]);
s_yaw = to_float(&frame_data[8]);
break;
case IMU_FUNC_QUAT:
s_q0 = to_float(&frame_data[0]);
s_q1 = to_float(&frame_data[4]);
s_q2 = to_float(&frame_data[8]);
s_q3 = to_float(&frame_data[12]);
break;
case IMU_FUNC_BARO:
s_height = to_float(&frame_data[0]);
s_temperature = to_float(&frame_data[4]);
s_pressure = to_float(&frame_data[8]);
s_pressure_contrast = to_float(&frame_data[12]);
break;
case IMU_FUNC_VERSION:
s_version_high = frame_data[0];
s_version_mid = frame_data[1];
s_version_low = frame_data[2];
break;
case IMU_FUNC_RETURN_STATE:
s_last_rx_function = frame_data[0];
s_last_rx_state = (int16_t)frame_data[1];
break;
default:
//Unbekannter Frametyp, Fehlerbehandlung kann ergänzt werden
break;
}
}IMU_UART_Process(): liest die Cache-Daten und ruft _parse_frame_data zur Analyse der protokollkonformen Daten auf.
_parse_frame_data(): analysiert den Datenrahmen.
3. IMU-Daten auslesen
Nach dem Download des Programms auf das Arduino den seriellen Assistenten öffnen (Parameter wie unten abgebildet): Die IMU-Daten werden fortlaufend ausgegeben. Ändert man die Ausrichtung des IMU-Moduls, ändern sich die Daten.
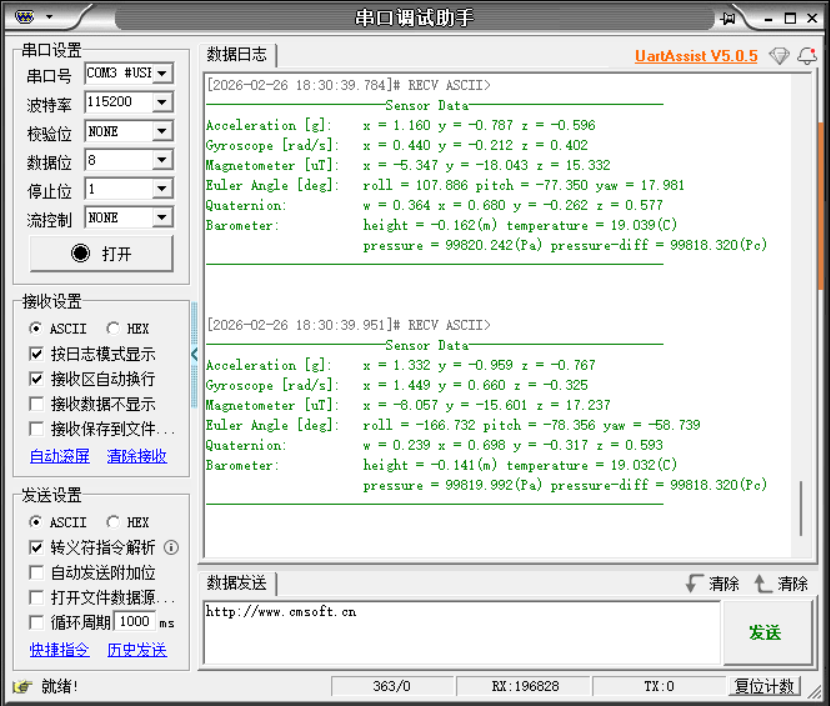
Hinweis: Oben werden die Daten eines 10-Achsen-IMU gelesen; 6-Achsen haben keine Magnetometer- und Barometerdaten, 9-Achsen keine Barometerdaten.