

XLeRobot-Dateien verschieben
Laden Sie unter https://github.com/Vector-Wangel/XLeRobot das komprimierte Paket herunter und entpacken Sie es
oder
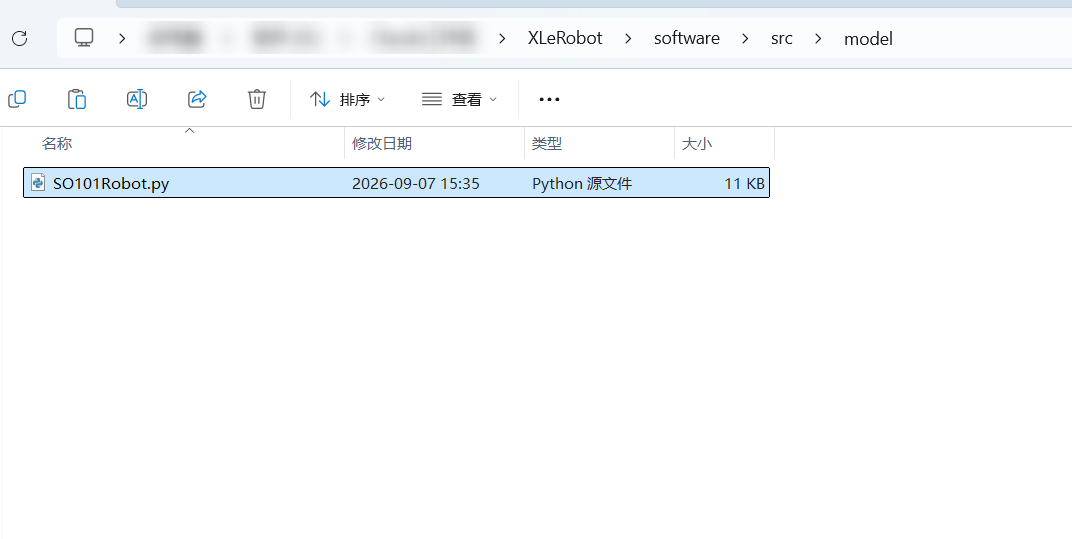
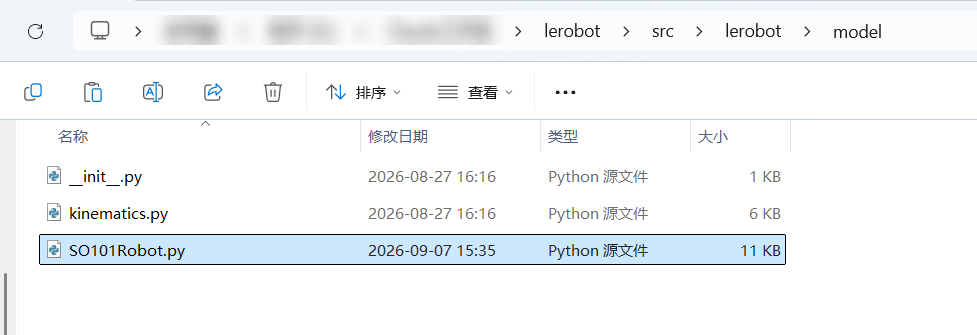
Git clone https://github.com/Vector-Wangel/XLeRobotKopieren Sie den analytischen Inverse-Kinematik-Löser des SO101-Roboters unter ~\XLeRobot\software\src\model文件夹 nach ~\lerobot\src\lerobot\model文件夹
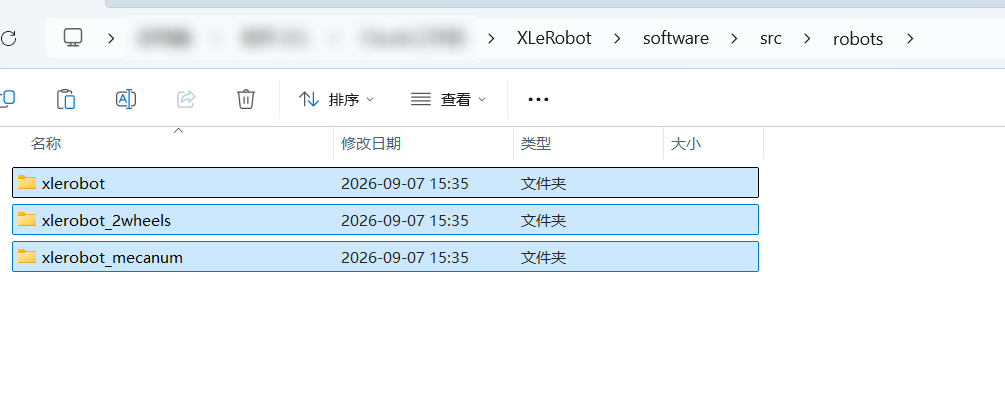
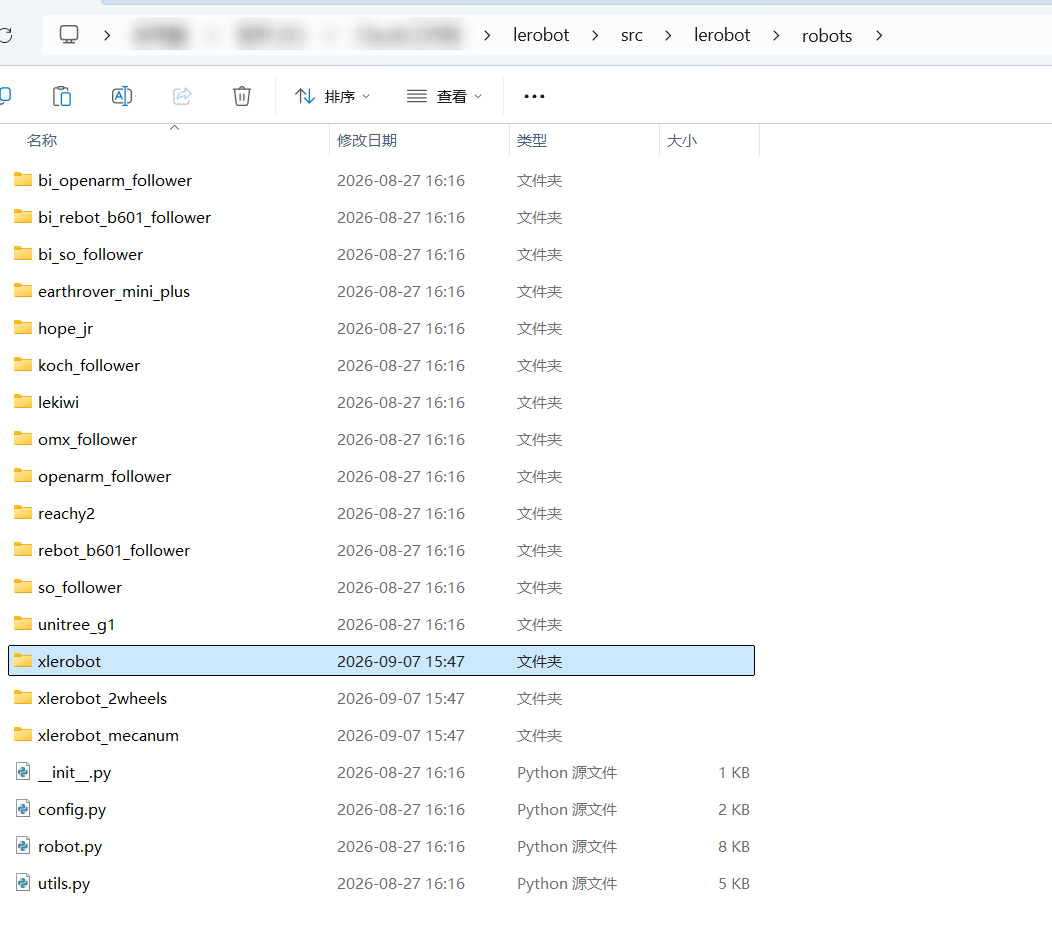
Kopieren Sie die Ordner unter ~\XLeRobot\software\src\robots文件夹 nach ~\lerobot\src\lerobot\robot文件夹
Hinweis
Wenn Sie auf Basis des Raspberry Pi bauen möchten, heben Sie in ~\lerobot\src\lerobot\robots\xlerobot__init__.py die Auskommentierung von xlerobot_host und xlerobot_client auf.
Kopieren Sie die Ordner unter ~\XLeRobot\software\src\teleporators文件夹 nach ~\lerobot\src\lerobot\teleporators文件夹
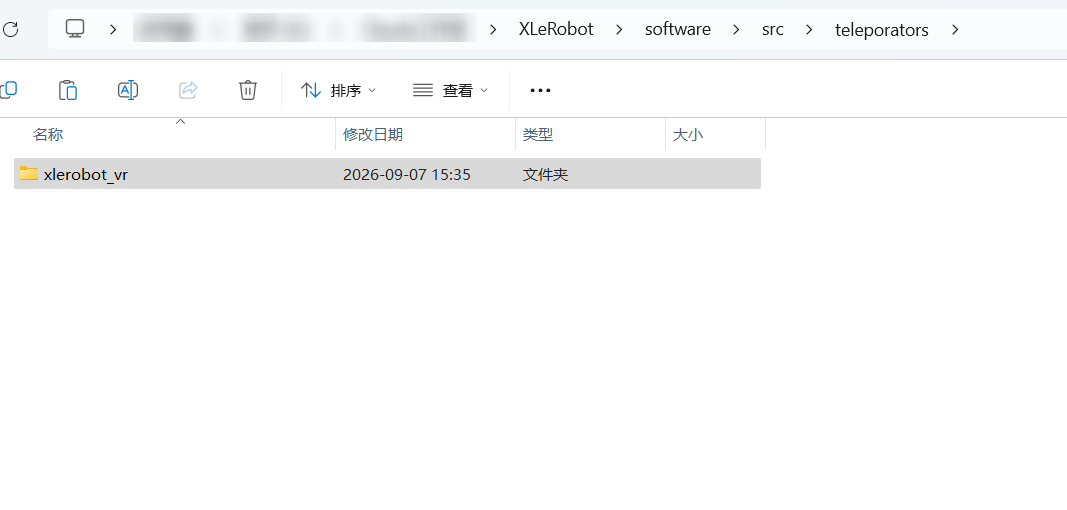
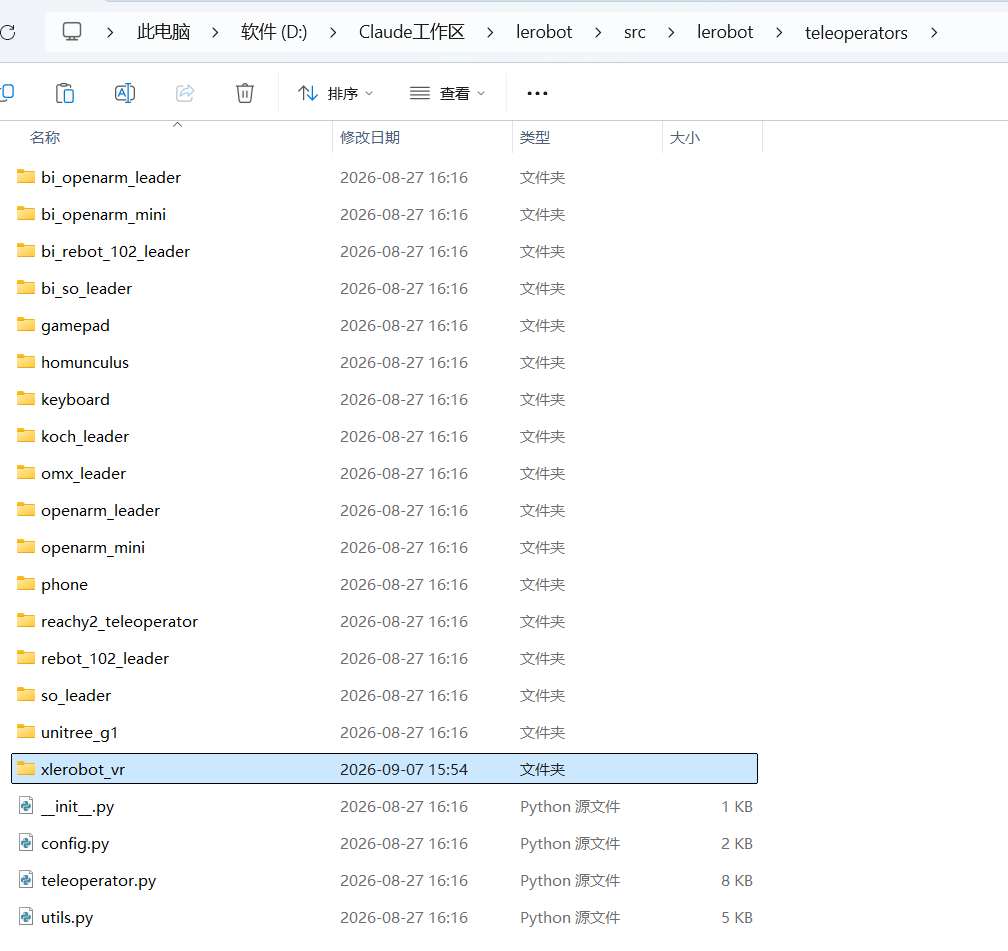
Kopieren Sie alle Dateien unter ~\XLeRobot\software\examples文件夹 nach ~\lerobot\examples文件夹
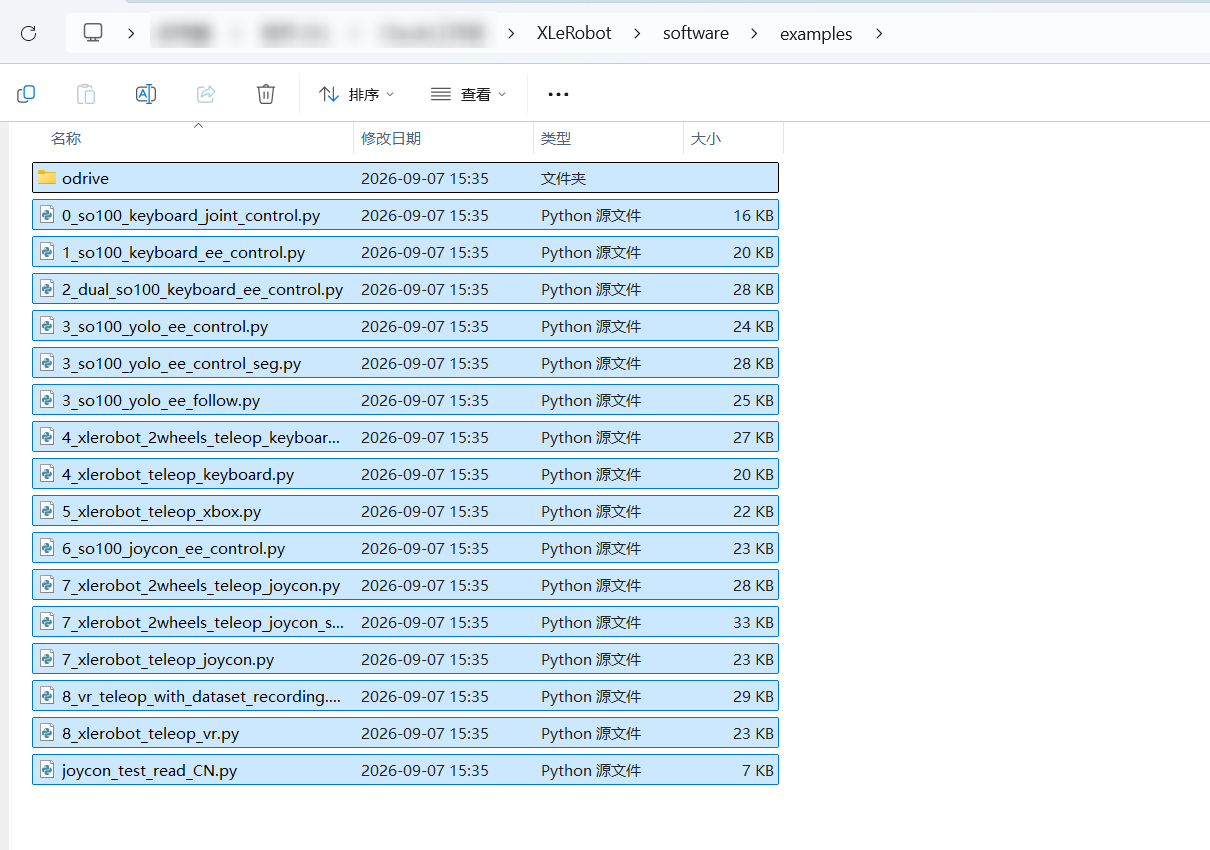
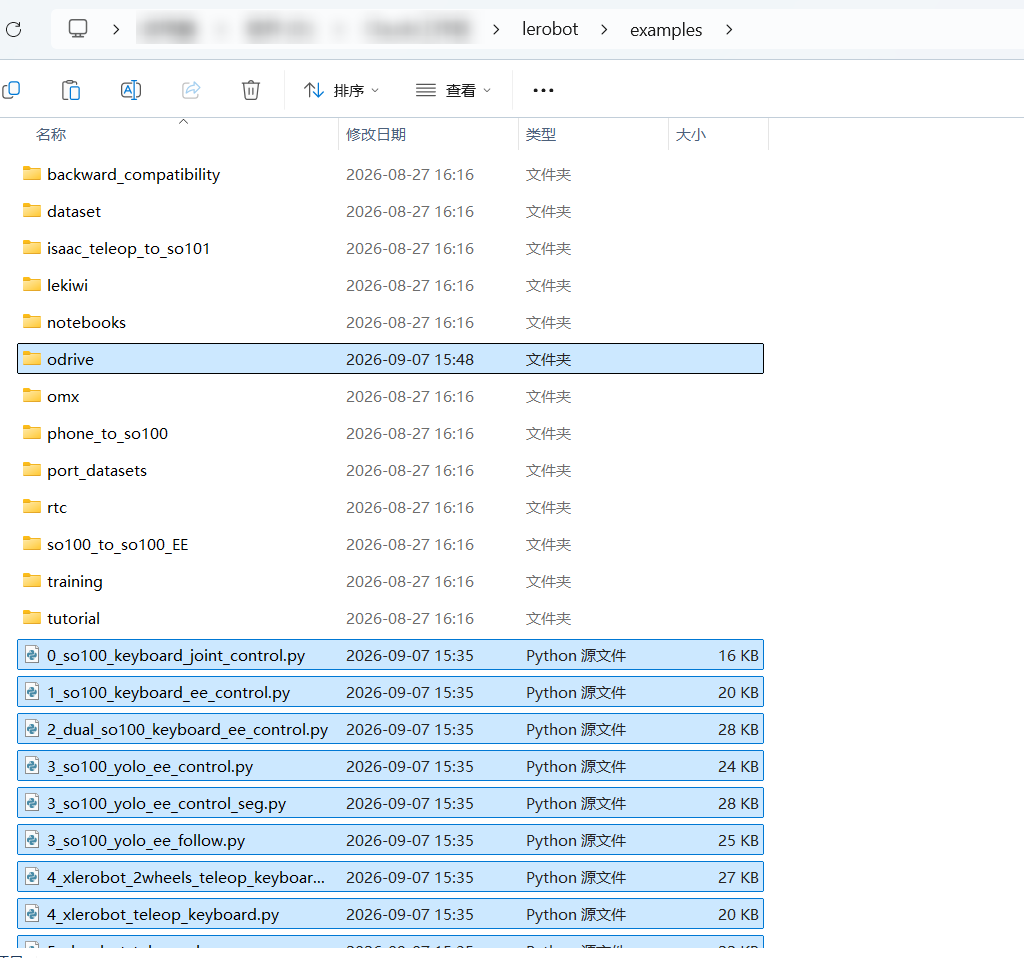
Tutorial https://xlerobot.readthedocs.io/zh-cn/latest/software/index.html