

Déplacer les fichiers XLeRobot
Téléchargez et extrayez l'archive à l'adresse https://github.com/Vector-Wangel/XLeRobot
ou
Git clone https://github.com/Vector-Wangel/XLeRobotCopiez le solveur de cinématique inverse analytique du robot SO101 situé sous ~\XLeRobot\software\src\model文件夹 vers ~\lerobot\src\lerobot\model文件夹
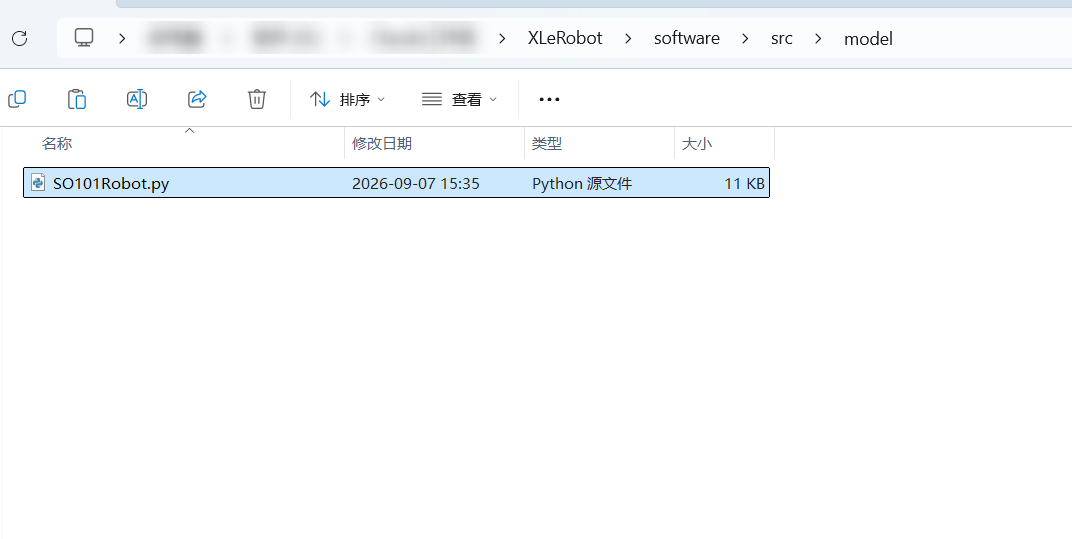
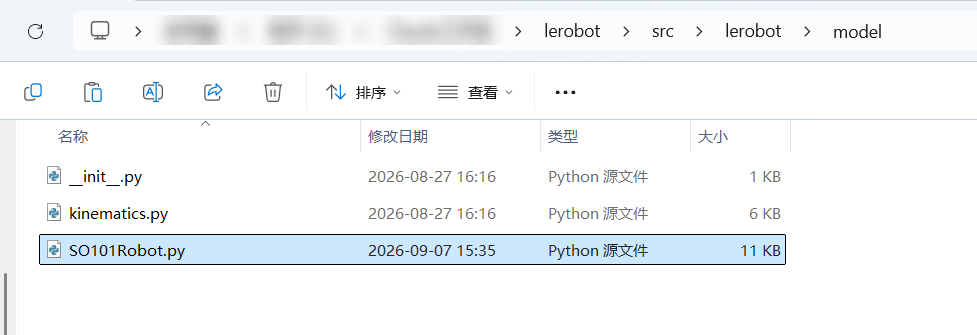
Copiez les dossiers situés sous ~\XLeRobot\software\src\robots文件夹 vers ~\lerobot\src\lerobot\robot文件夹
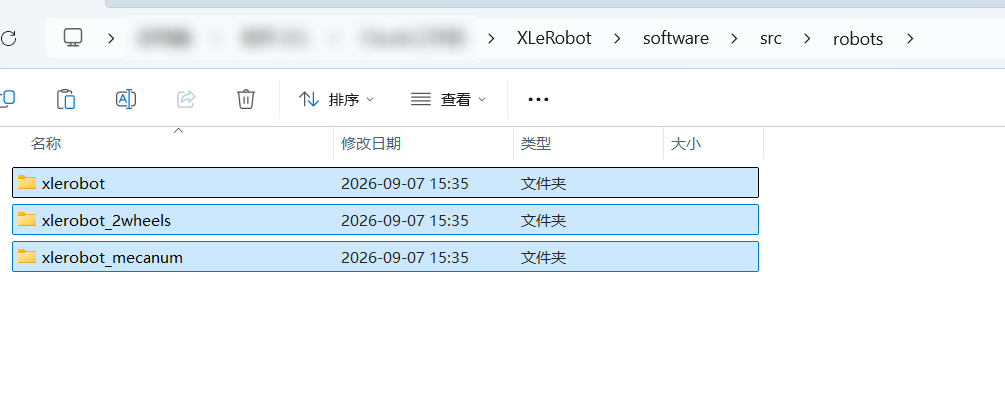
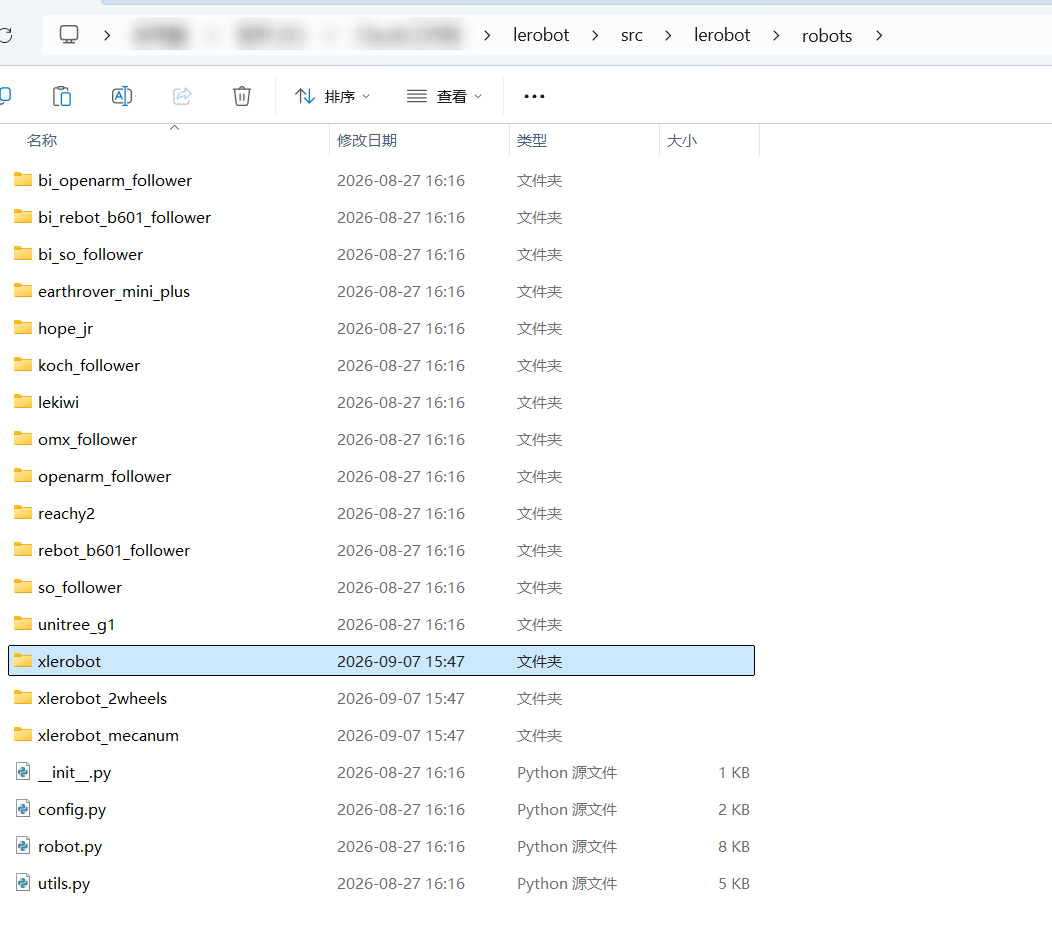
Remarque
Si vous souhaitez effectuer une construction basée sur le Raspberry Pi, décommentez xlerobot_host et xlerobot_client dans ~\lerobot\src\lerobot\robots\xlerobot__init__.py.
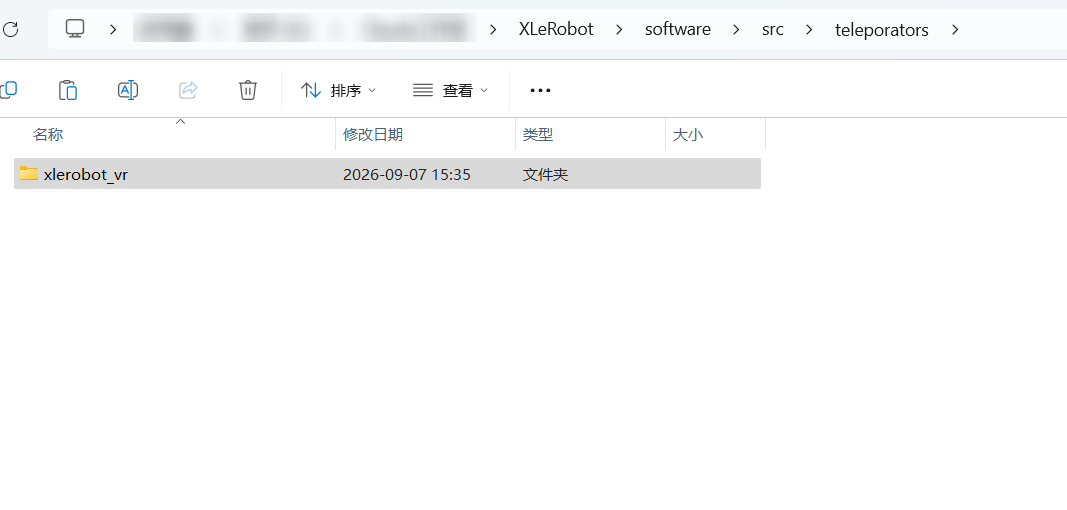
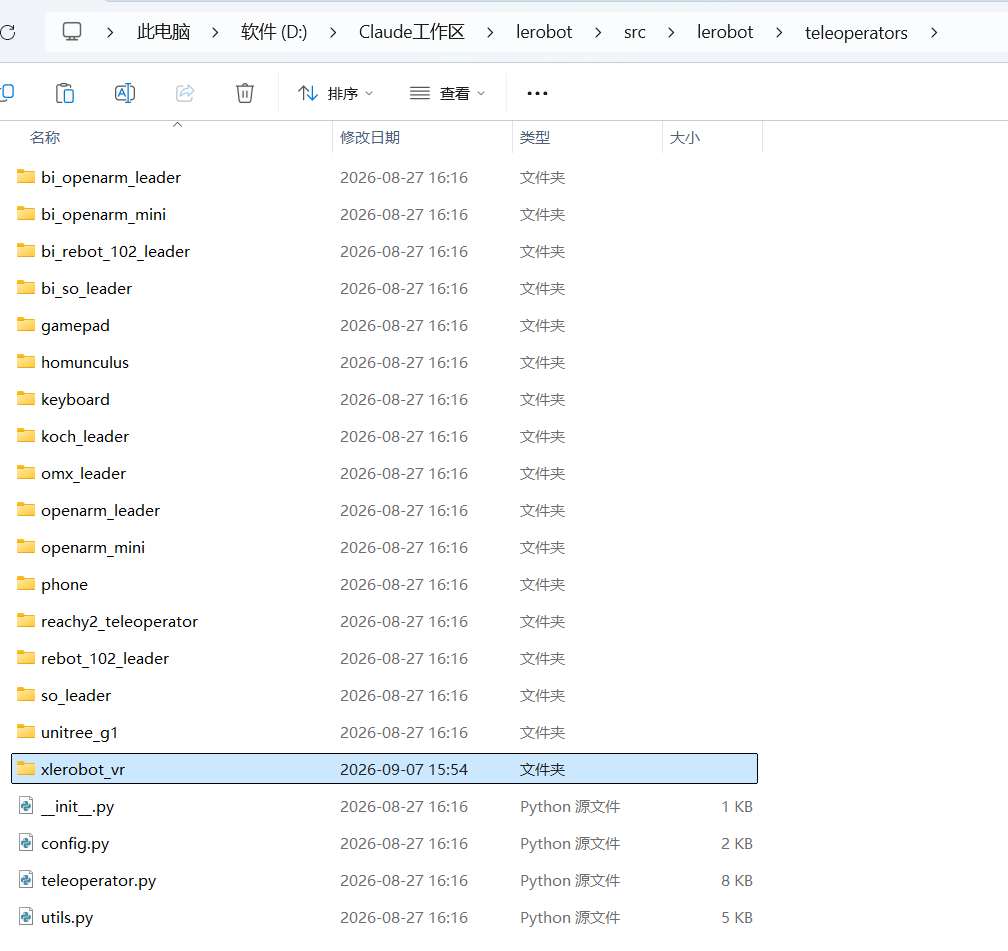
Copiez les dossiers situés sous ~\XLeRobot\software\src\teleporators文件夹 vers ~\lerobot\src\lerobot\teleporators文件夹
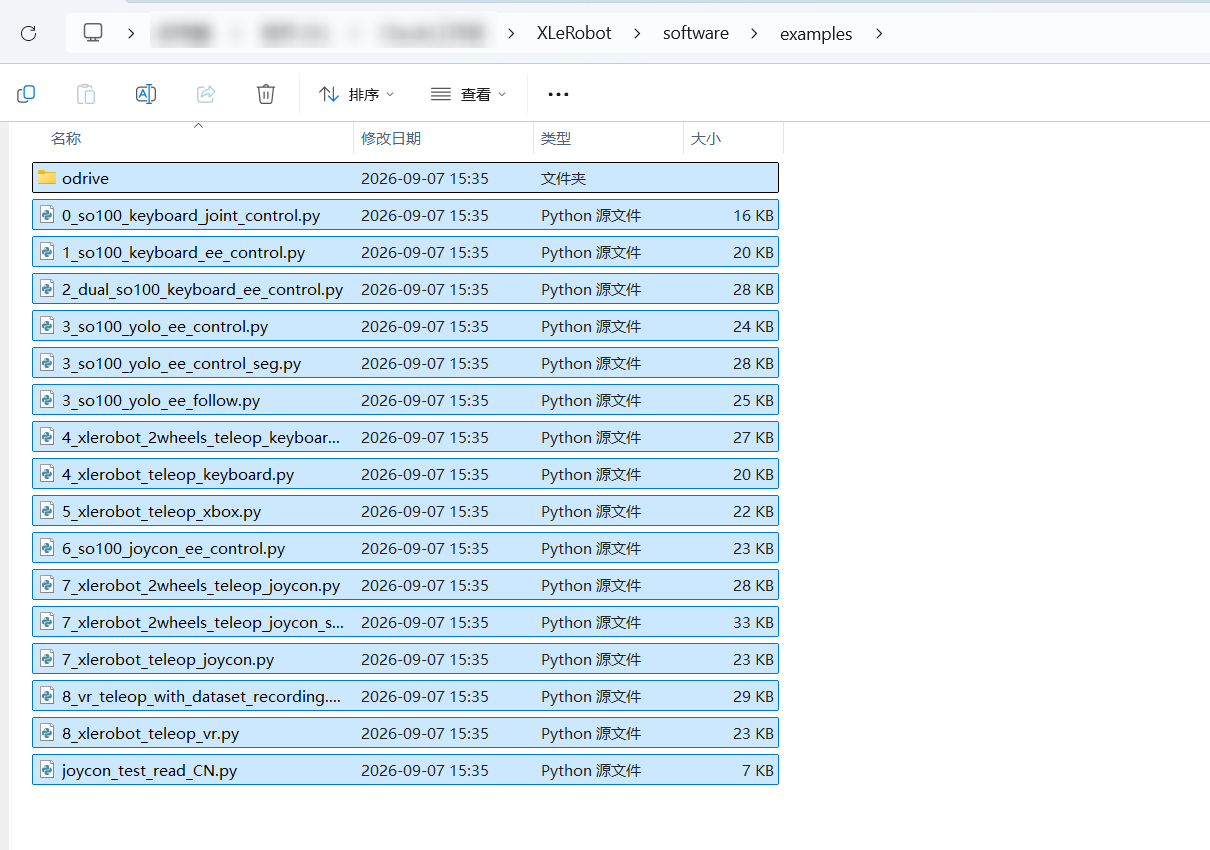
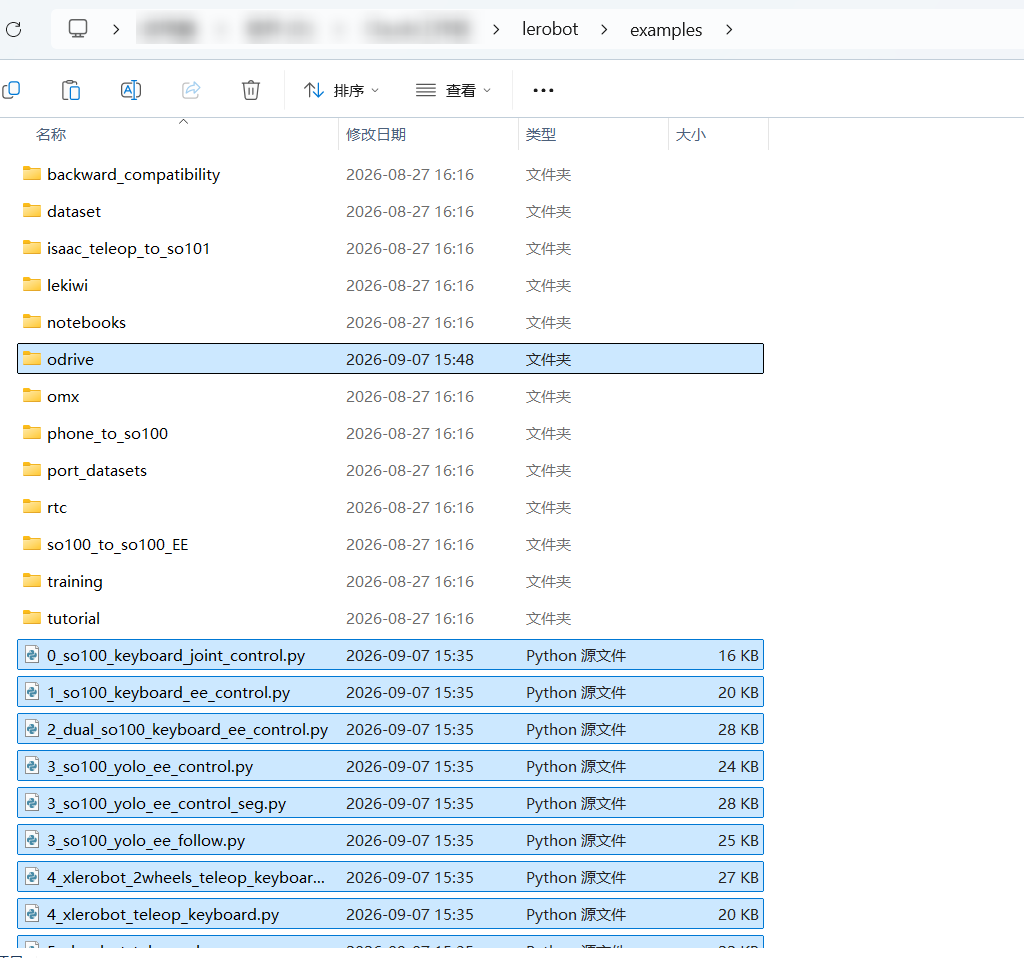
Copiez tous les fichiers situés sous ~\XLeRobot\software\examples文件夹 vers ~\lerobot\examples文件夹
Tutoriel https://xlerobot.readthedocs.io/zh-cn/latest/software/index.html