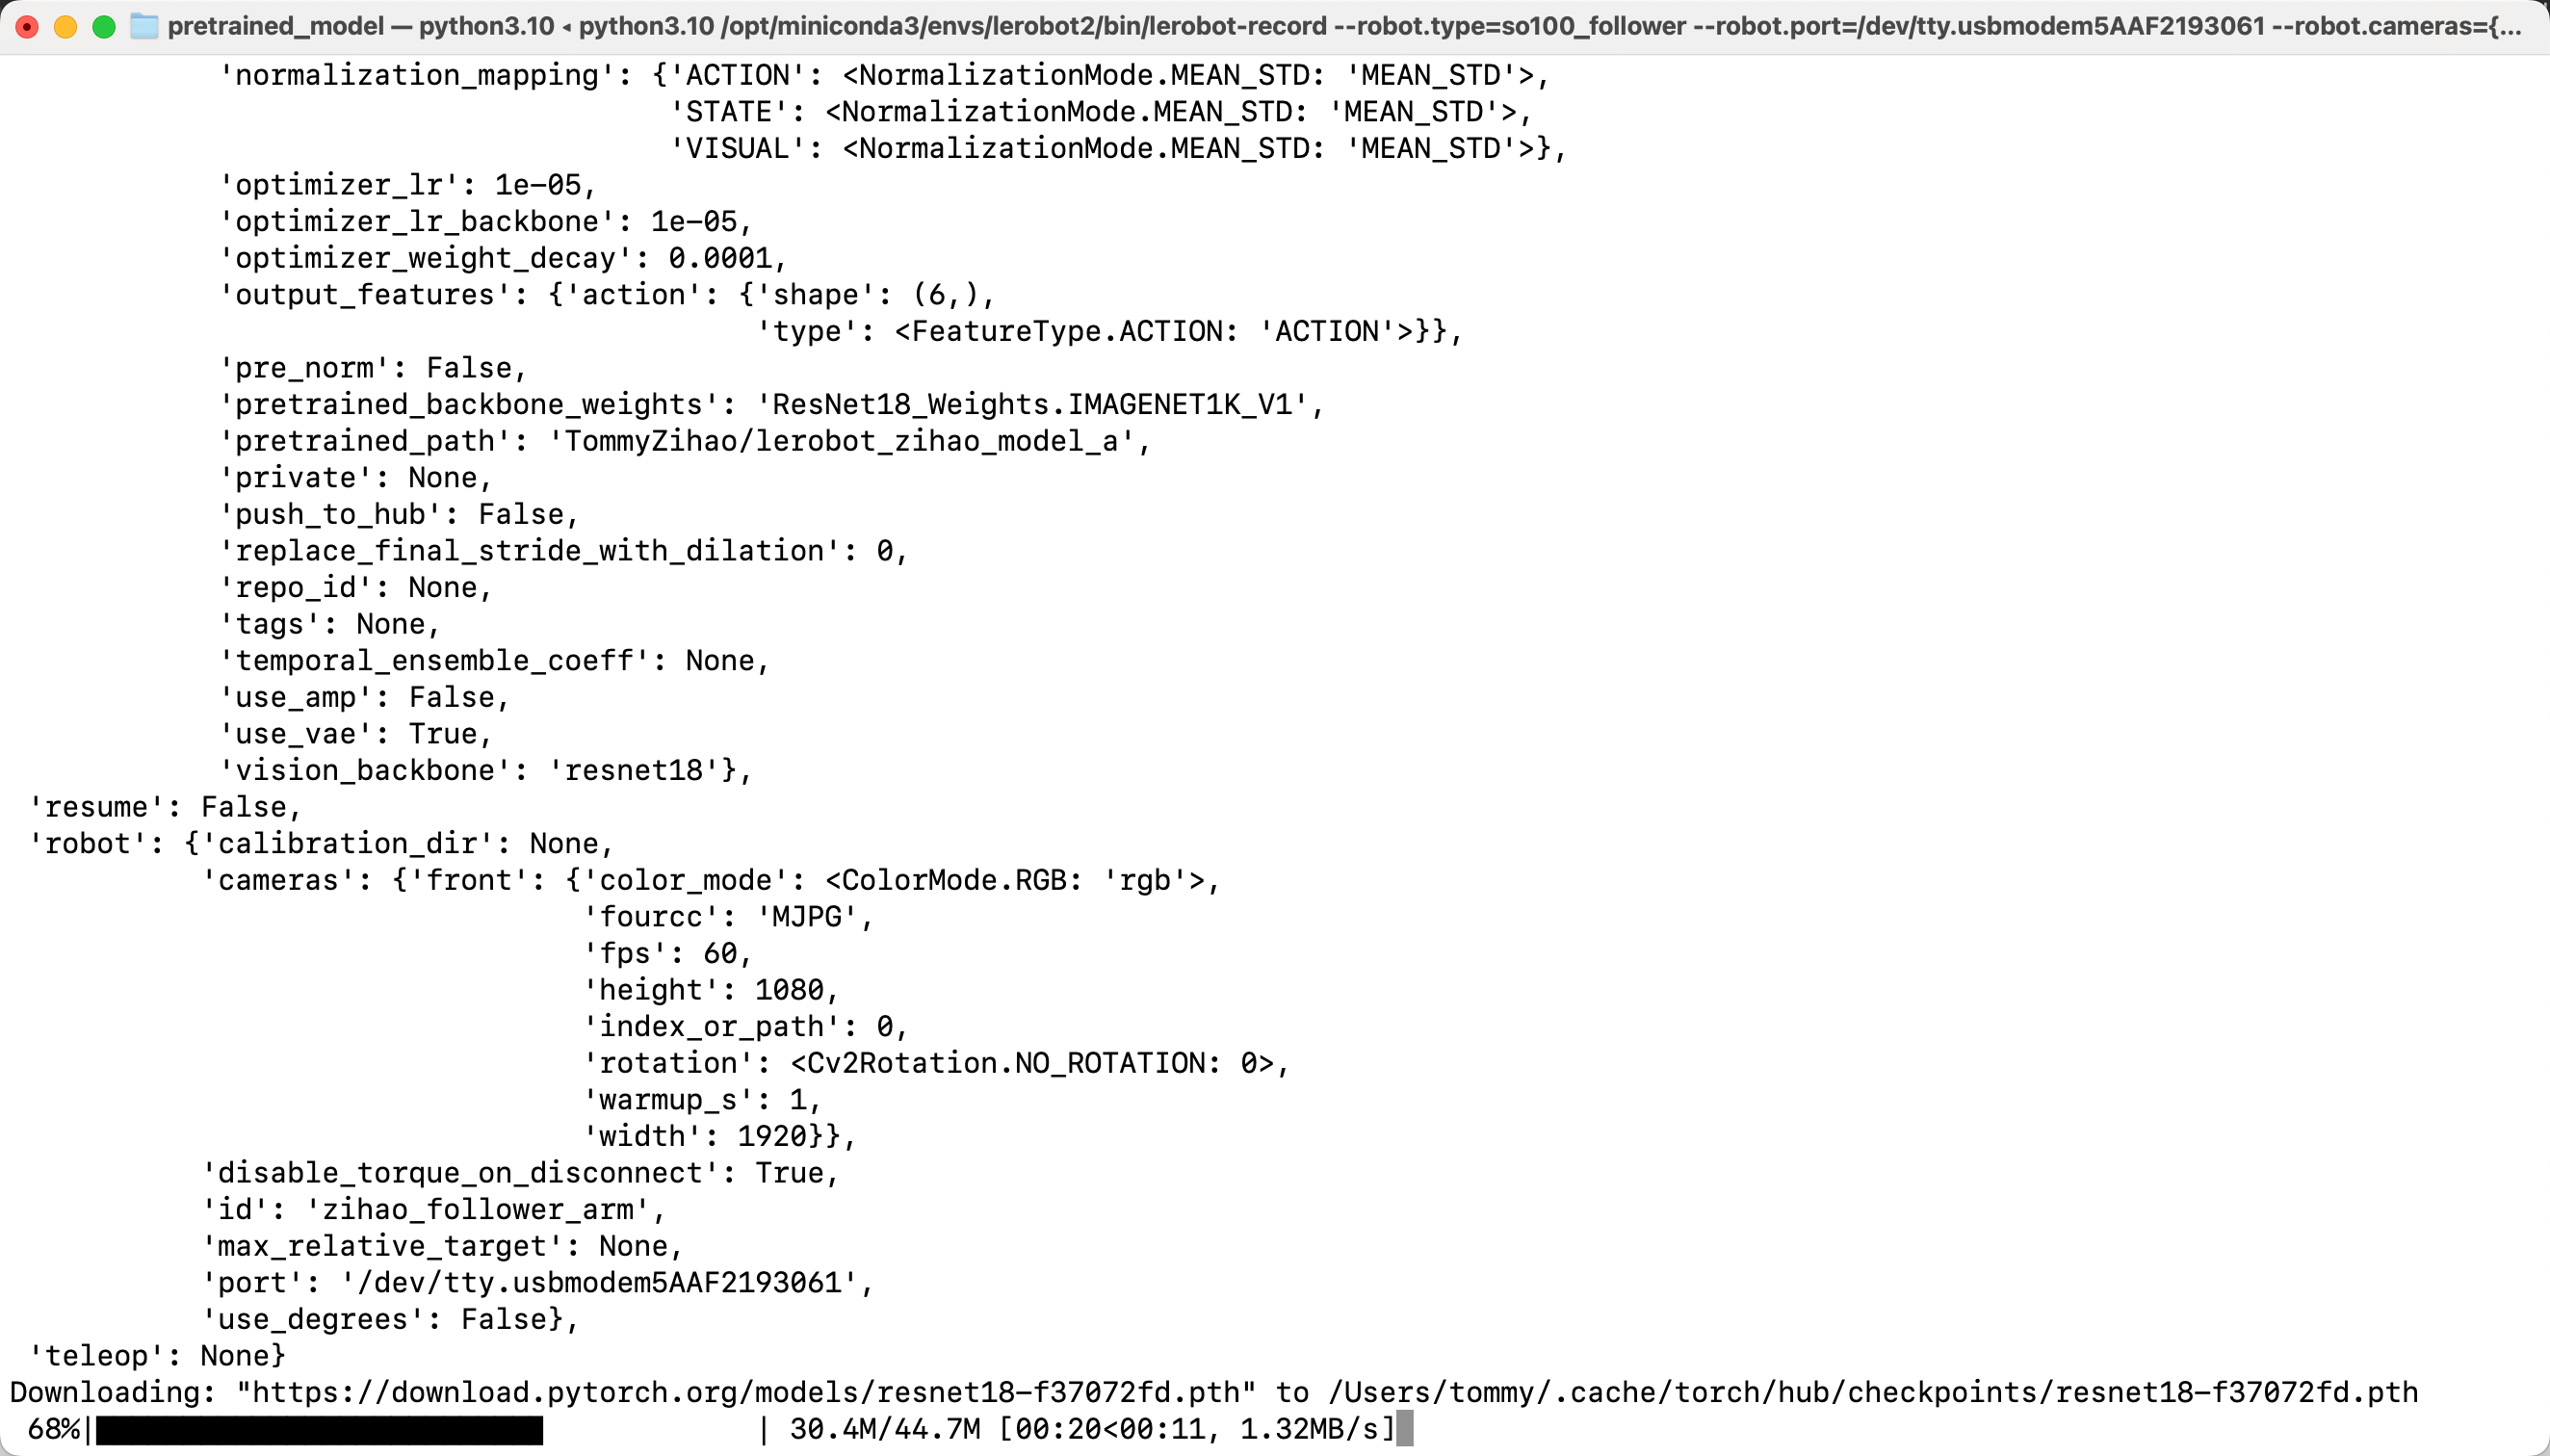
Description de la ligne de commande
Remarque sur les versions (important, à lire en premier)
À partir de LeRobot 0.6.0, les modèles entraînés doivent être déployés avec lerobot-rollout. L'ancienne syntaxe lerobot-record --policy.path=... a été supprimée dès la version 0.5.2.
La première étape de ce tutoriel installe LeRobot avec git clone, ce qui vous fournit la version la plus récente ; utilisez donc la ligne de commande lerobot-rollout ci-dessous. Si vous tenez à utiliser lerobot-record, le programme signalera directement une erreur et vous invitera à passer à lerobot-rollout.
Voici comment se répartissent les rôles des deux commandes :
lerobot-record: est uniquement chargé de collecter les données de démonstration (c'est elle qui est utilisée à la septième étape) ; elle refuse désormais les noms de dataset commençant pareval_lerobot-rollout: est chargé de déployer le modèle entraîné, et utilise--strategy.typepour choisir le mode de fonctionnement
Paramètres de ligne de commande de rollout
| Paramètre | Description |
|---|---|
--strategy.type | Mode de fonctionnement. base exécute uniquement le modèle sans enregistrer de données, pour observer les résultats en direct ; episodic enregistre par épisode avec une phase de reset, un comportement proche de l'ancienne version de lerobot-record |
--policy.path | Chemin du modèle, pointant vers checkpoints/last/pretrained_model dans les sorties de l'entraînement |
--task | Description de la tâche, à utiliser avec --strategy.type=base |
--duration | Nombre de secondes d'exécution ; 0 signifie sans limite de temps |
--interactive | À ajouter lorsque vous devez reprendre la main en cours de route ; permet de contrôler dans le terminal avec des commandes comme /stop, /reset |
--display_data | Indique s'il faut lancer l'interface de visualisation rerun.io |
--policy.device | Périphérique de calcul, par exemple cuda, cpu |
Description de la ligne de commande
Avec visualisation en temps réel : --display_data=true
Sans visualisation en temps réel : --display_data=false
Avec --display_data=true, l'interface de visualisation très sympa de rerun.io se lance, mais dans le répertoire /Users/tommy/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000, l'image de chaque frame est enregistrée, ce qui occupe pas mal d'espace. Vous pouvez ensuite la définir à --display_data=false
Inférence d'un modèle depuis un Repo de modèle HuggingFace : --policy.path=Tommymy/lerobot_my_model_a
Exemple avec la tâche de saisie d'oranges
- Inférence d'un modèle local (avec visualisation en temps réel)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inférence d'un modèle local (sans visualisation en temps réel)
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=false \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --dataset.episode_time_s=1000 \
--policy.path=/Users/tommy/Downloads/7-lerobot/checkpoints/last/pretrained_model- Inférence d'un modèle depuis un Repo de modèle HuggingFace
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --display_data=true \
  --dataset.repo_id=Tommymy/rollout_lerobot_my_dataset_a \
  --dataset.single_task="Grab Oranges" \
  --policy.path=Tommymy/lerobot_my_model_a
Le modèle sera téléchargé après l'exécution