

Collecte du dataset par démonstration
Supprimer le dataset du même nom déjà existant (le cas échéant)
Shell
sudo rm -rf /Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_aUne caméra, collecte du dataset - Mac
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
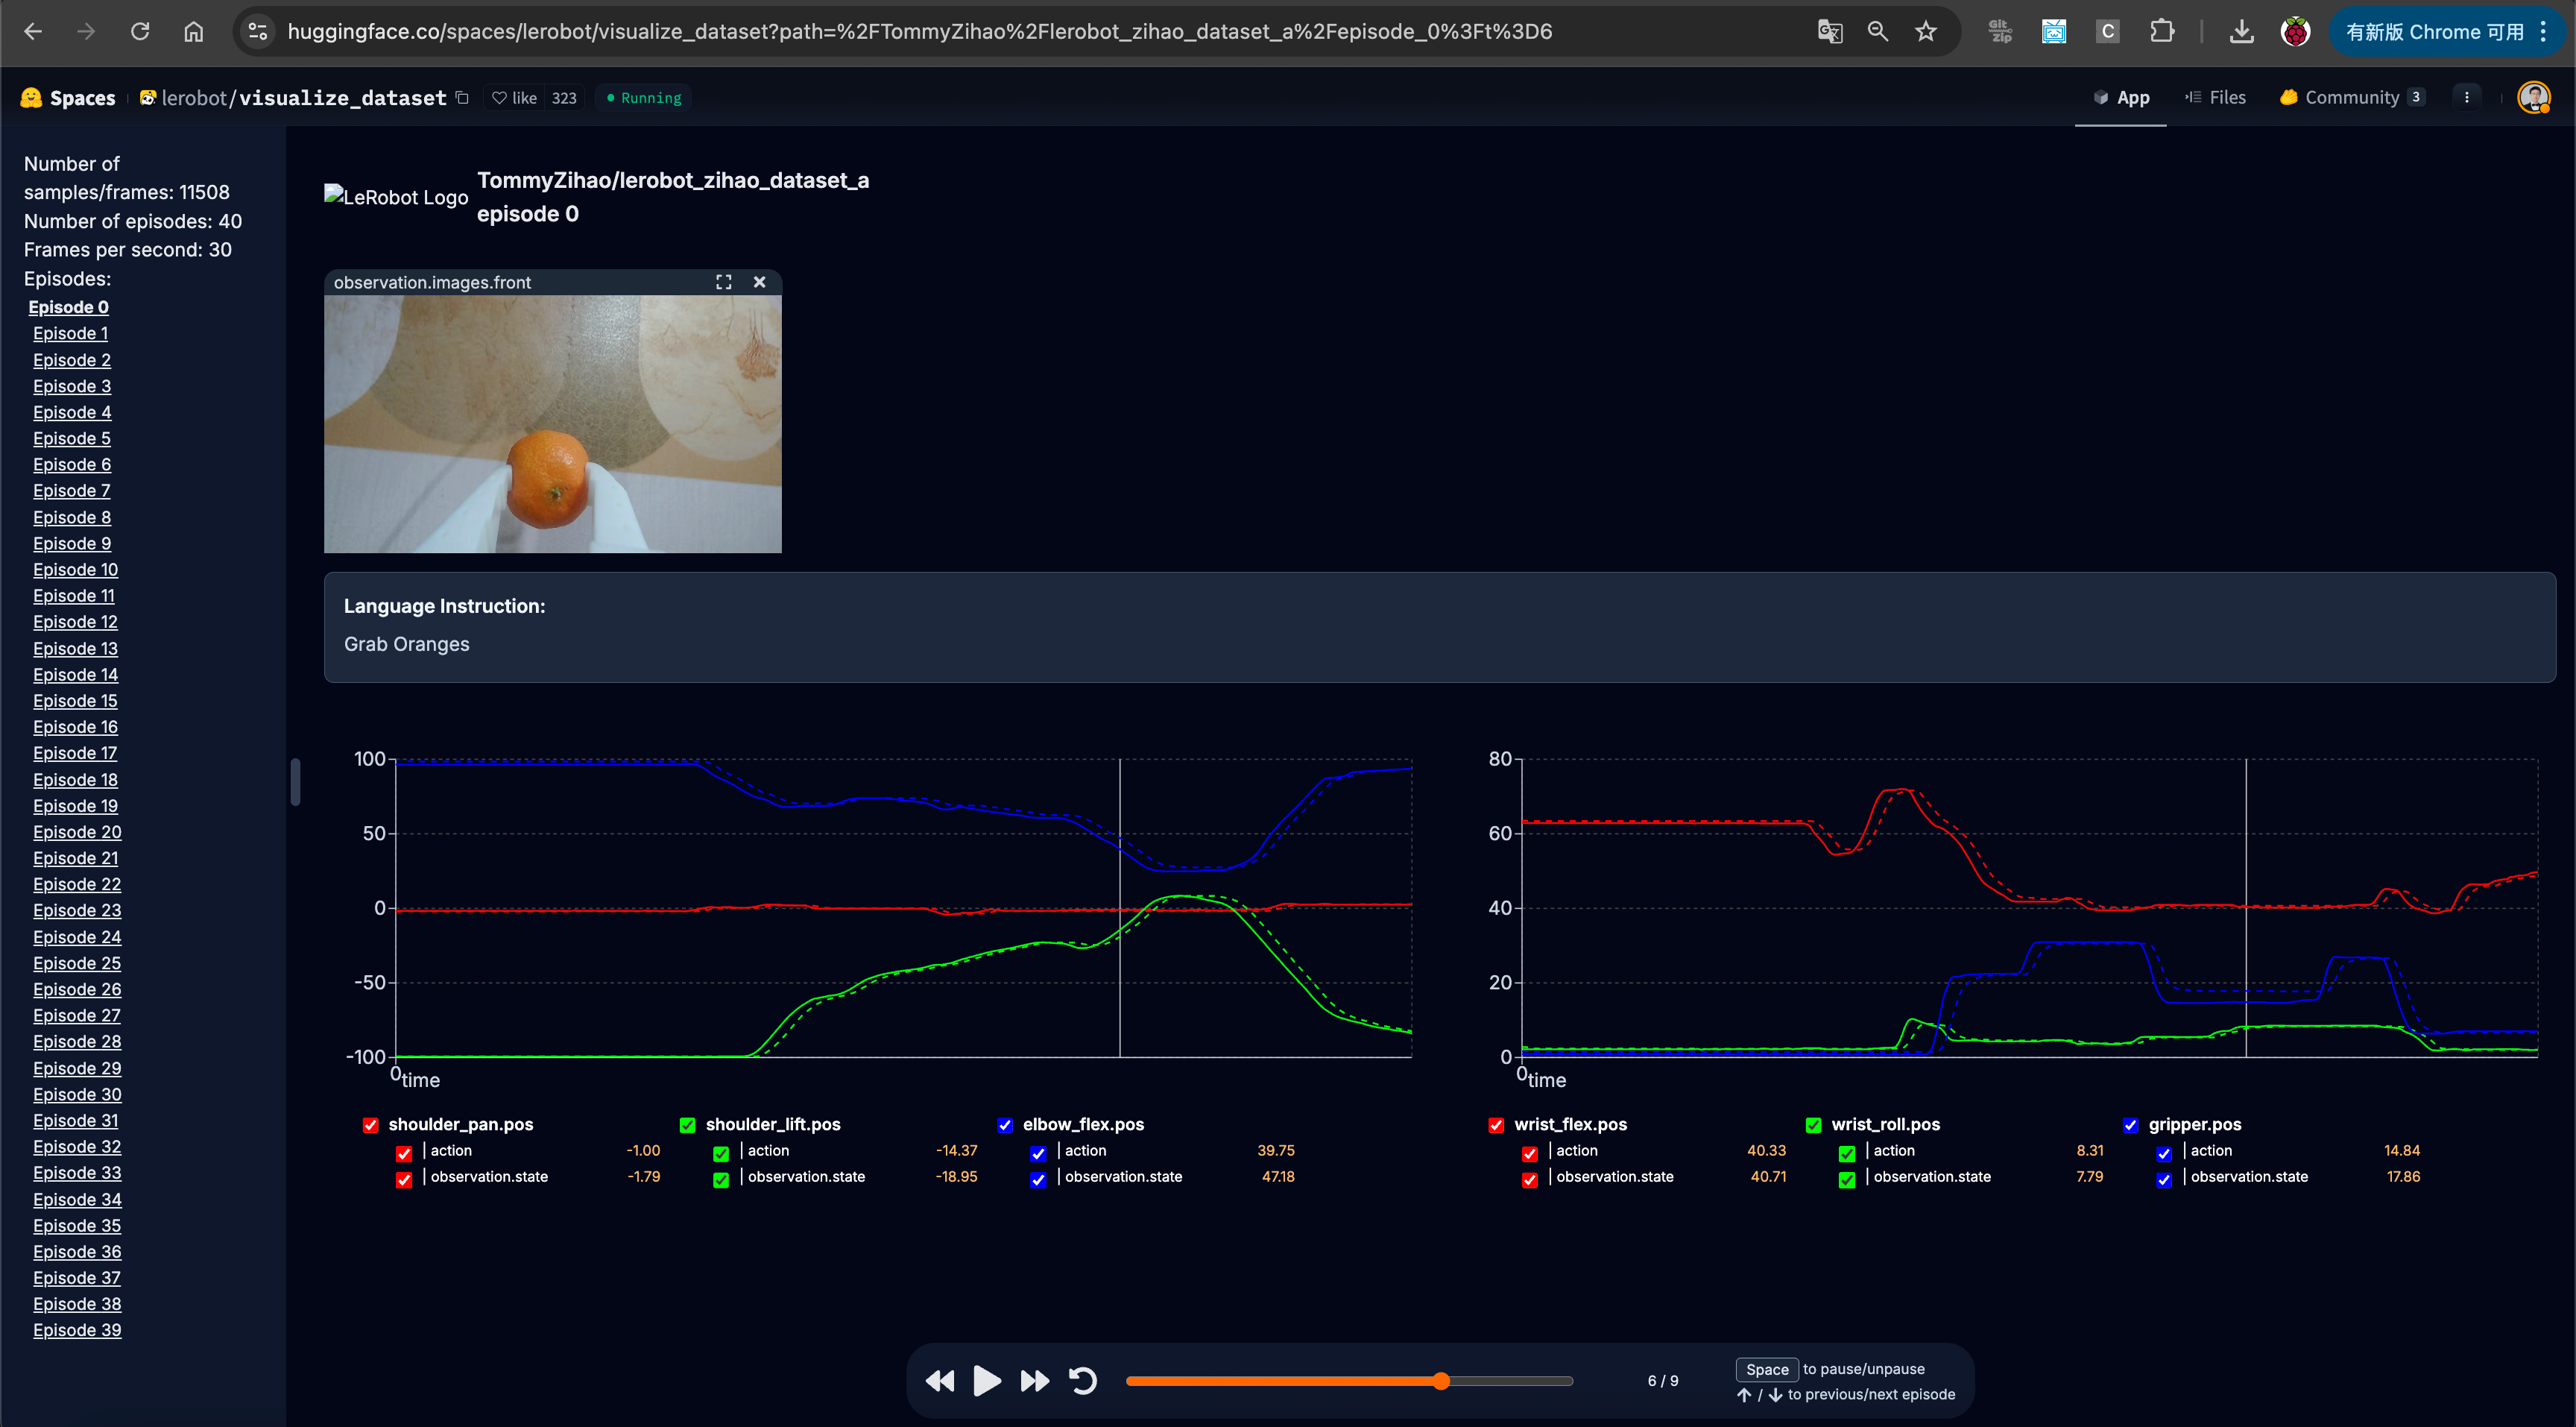
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.num_episodes=40 \
    --dataset.single_task="Grab Oranges" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=10 \
    --dataset.reset_time_s=2
Deux caméras, collecte du dataset - Mac
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 1920, height: 1080, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.num_episodes=40 \
    --dataset.single_task="Grab Oranges" \
    --dataset.push_to_hub=true \
    --dataset.episode_time_s=10 \
    --dataset.reset_time_s=2
Collecte en cours
Commandes au clavier avec les flèches : → (flèche droite) termine prématurément l'épisode en cours ; passe à l'épisode suivant. ← (flèche gauche) annule l'épisode en cours ; recommence l'enregistrement. ESC, arrête immédiatement, encode la vidéo et téléverse le dataset.
Collecte terminée, répertoire de sauvegarde du dataset
Shell
/Users/tommy/.cache/huggingface/lerobot/Tommymy/lerobot_my_dataset_aPoignée de main
Shell
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_shake_hands \
    --dataset.num_episodes=30 \
    --dataset.single_task="Shanke Hands" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=12 \
    --dataset.reset_time_s=1