

Étape 7 : Commande d'entraînement pi0fast
Avant de commencer
- Environnement : commencez par suivre Configuration de l'environnement d'entraînement sur cloud GPU pour ouvrir une instance et y transférer le dataset, puis revenez à cet article pour exécuter les deux sections « Installation de l'environnement » et « Ligne de commande »
- Dataset : la commande d'entraînement ci-dessous n'indique pas
--dataset.root, elle récupérera le dataset depuis HuggingFace Hub ; il faut donc que le dataset ait déjà été téléversé vers le Hub. Si le dataset n'est qu'en local, reportez-vous au passage « Contenu précédent » à la fin de cet article et ajoutez--dataset.root=~/lerobot_my_dataset_shake_hands - Répertoire de sortie : si
--output_direxiste déjà, supprimez-le d'abord avec la commandesudo rm -rfci-dessus, ou changez de nom - Vous pouvez consulter les courbes sur wandb à tout moment pendant l'entraînement, voir Consulter les courbes d'entraînement en temps réel avec wandb
Documentation de référence
https://huggingface.co/docs/lerobot/pi0fast
Issue
https://github.com/huggingface/lerobot/pull/2203
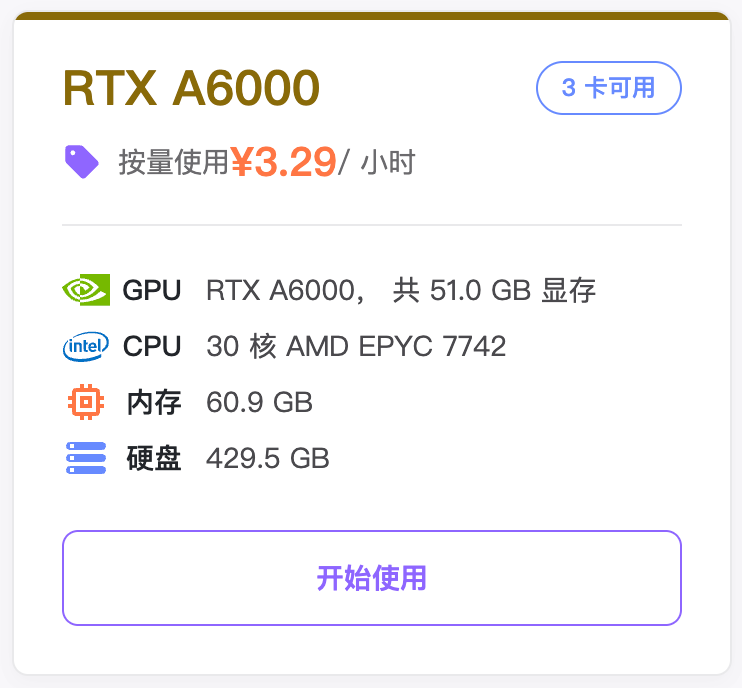
Instance cloud GPU recommandée
Installation de l'environnement
Shell
cd lerobot
pip install -e ".[pi0]"
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
Ligne de commande
- Supprimer les fichiers du répertoire output de l'entraînement précédent interrompu
Shell
sudo rm -rf output_lerobot_train/shake/pi0_fast_A- Entraînement
Shell
lerobot-train \
    --dataset.repo_id=<nom-utilisateur>/lerobot_my_dataset_shake_hands \
    --dataset.revision=v0.1.0 \
    --policy.type=pi0_fast \
    --output_dir=output_lerobot_train/shake/pi0_fast_A \
    --job_name=shake_pi0_fast_A \
    --policy.pretrained_path=lerobot/pi0_fast_base \
    --policy.dtype=bfloat16 \
    --policy.gradient_checkpointing=true \
    --policy.chunk_size=10 \
    --policy.n_action_steps=10 \
    --policy.max_action_tokens=256 \
    --steps=50000 \
    --batch_size=8 \
    --policy.device=cuda \
    --policy.push_to_hub=false \
    --wandb.enable=true \
    --wandb.project=Lerobot_my_Project
Contenu précédent
Shell
lerobot-train \
  --dataset.repo_id=<nom-utilisateur>/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=pi0_fast \
  --output_dir=output_lerobot_train/shake/pi0_fast_A \
  --job_name=shake_pi0_fast_A \
  --policy.pretrained_path=lerobot/pi0_fast_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=50000 \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --batch_size=8
L'entraînement ne commence réellement qu'environ 10 minutes après le lancement
L'archive du modèle fait environ 5 Go, et 7 Go une fois décompressée