

Passo 7: Comando di addestramento pi0fast
Prima di eseguire
- Ambiente: attiva prima un'istanza seguendo Configurazione dell'ambiente di addestramento su GPU cloud e carica il dataset, poi torna a questo capitolo per eseguire le sezioni "Installare l'ambiente" e "Comandi"
- Dataset: il comando di addestramento seguente non include
--dataset.root, quindi scaricherà il dataset da HuggingFace Hub; è pertanto necessario che il dataset sia già stato caricato su Hub. Se il dataset è solo in locale, fai riferimento al paragrafo "Contenuti precedenti" in fondo a questo capitolo e aggiungi--dataset.root=~/lerobot_my_dataset_shake_hands - Directory di output: se
--output_diresiste già, eliminala prima con il comandosudo rm -rfindicato sopra, oppure usa un nuovo nome - Durante l'addestramento puoi in qualsiasi momento visualizzare le curve su wandb, vedi Visualizzare le curve di addestramento in tempo reale con wandb
Documentazione di riferimento
https://huggingface.co/docs/lerobot/pi0fast
Issue
https://github.com/huggingface/lerobot/pull/2203
Istanza GPU cloud consigliata
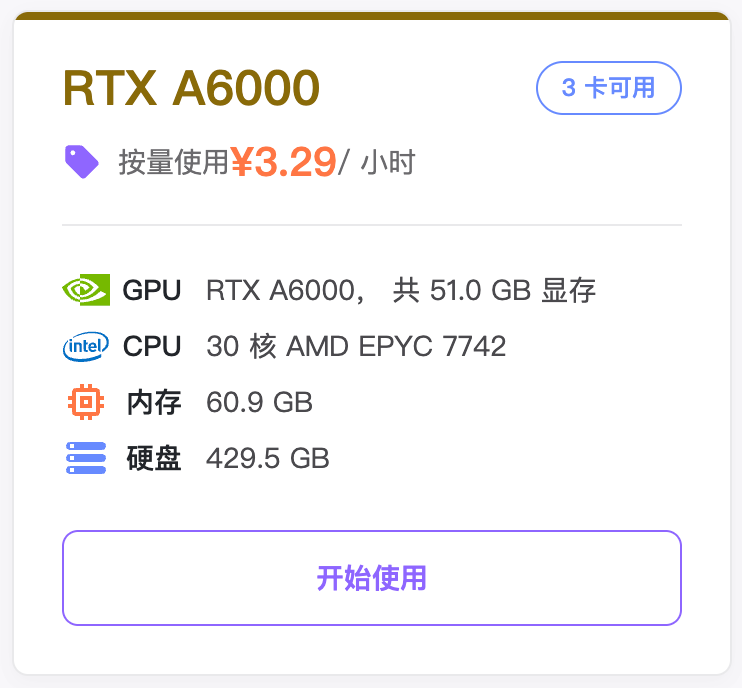
Installazione dell'ambiente
Shell
cd lerobot
pip install -e ".[pi0]"
pip install "lerobot[pi]@git+https://github.com/huggingface/lerobot.git"
Comandi
- Eliminare i file presenti nella directory output di un addestramento precedente interrotto
Shell
sudo rm -rf output_lerobot_train/shake/pi0_fast_A- Addestramento
Shell
lerobot-train \
    --dataset.repo_id=<nome-utente>/lerobot_my_dataset_shake_hands \
    --dataset.revision=v0.1.0 \
    --policy.type=pi0_fast \
    --output_dir=output_lerobot_train/shake/pi0_fast_A \
    --job_name=shake_pi0_fast_A \
    --policy.pretrained_path=lerobot/pi0_fast_base \
    --policy.dtype=bfloat16 \
    --policy.gradient_checkpointing=true \
    --policy.chunk_size=10 \
    --policy.n_action_steps=10 \
    --policy.max_action_tokens=256 \
    --steps=50000 \
    --batch_size=8 \
    --policy.device=cuda \
    --policy.push_to_hub=false \
    --wandb.enable=true \
    --wandb.project=Lerobot_my_Project
Contenuti precedenti
Shell
lerobot-train \
  --dataset.repo_id=<nome-utente>/lerobot_my_dataset_shake_hands \
  --dataset.root=~/lerobot_my_dataset_shake_hands \
  --dataset.revision=v0.1.0 \
  --dataset.streaming=false \
  --policy.type=pi0_fast \
  --output_dir=output_lerobot_train/shake/pi0_fast_A \
  --job_name=shake_pi0_fast_A \
  --policy.pretrained_path=lerobot/pi0_fast_base \
  --policy.compile_model=true \
  --policy.gradient_checkpointing=true \
  --policy.dtype=bfloat16 \
  --policy.freeze_vision_encoder=false \
  --policy.train_expert_only=false \
  --steps=50000 \
  --policy.device=cuda \
  --policy.push_to_hub=false \
  --wandb.enable=true \
  --wandb.project=Lerobot_my_Project \
  --batch_size=8
Dopo l'esecuzione, l'addestramento inizia davvero solo dopo circa 10 minuti
L'archivio del modello è di circa 5 GB, che diventano 7 GB una volta decompresso