

Computer Windows
È necessario collegare contemporaneamente il braccio attivo e il braccio passivo
Calibrare il braccio passivo Follower (nuovo giunto "wrist_yaw")
Shell
lerobot-calibrate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm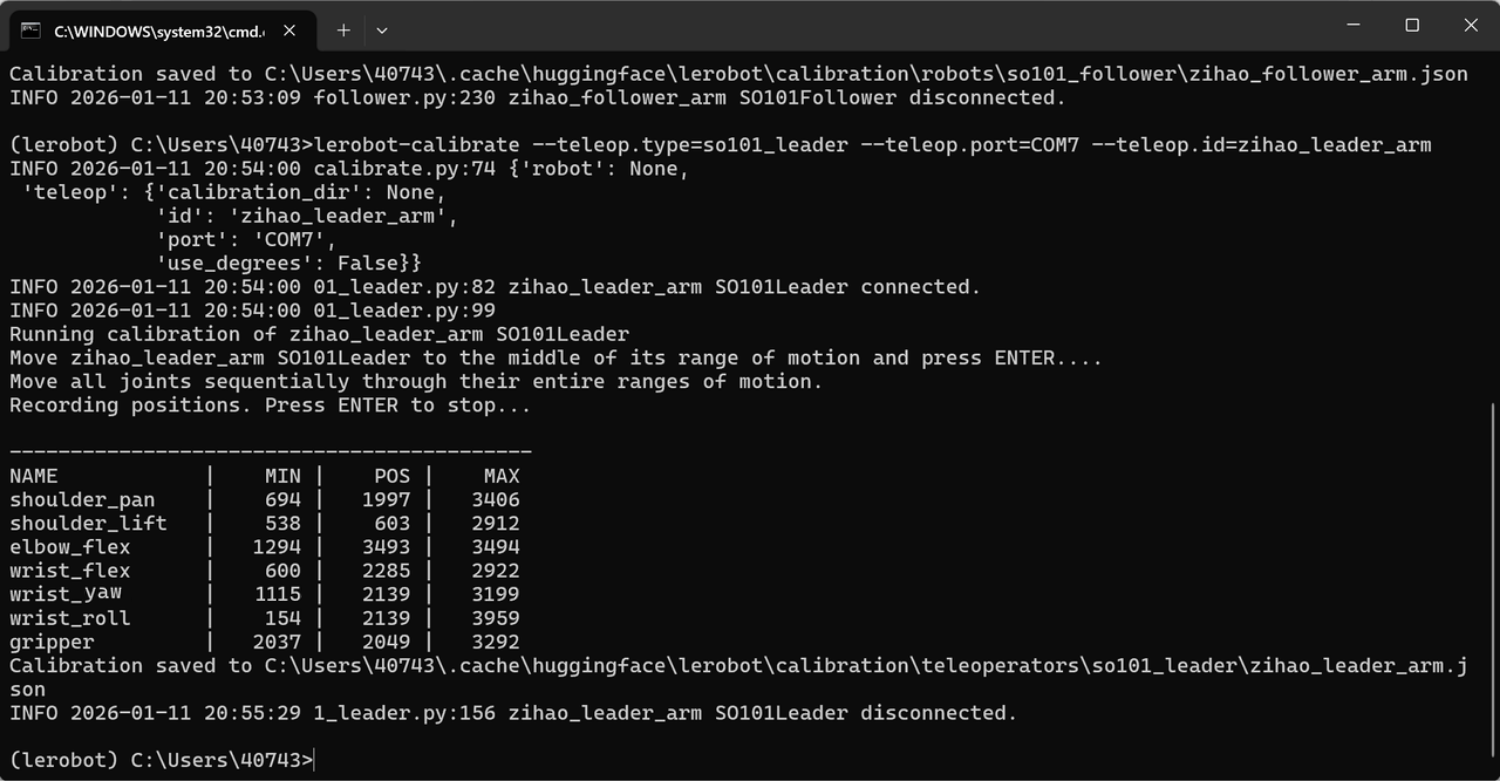
Calibrare il braccio attivo Leader (nuovo giunto "wrist_yaw")
Shell
lerobot-calibrate --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm
Posizione di esportazione del file
C:\Users\40743\.cache\huggingface\lerobot\calibration\robots\so101_follower\my_follower_arm.json
C:\Users\40743\.cache\huggingface\lerobot\calibration\teleoperators\so101_leader\my_leader_arm.json
Calibrare con un altro braccio robotico
lerobot-calibrate --robot.type=so101_follower --robot.port=COM4 --robot.id=my_follower_arm
Note
① Un braccio si ferma dopo aver raggiunto il limite
È necessario ricalibrare
② Non si trova il servomotore
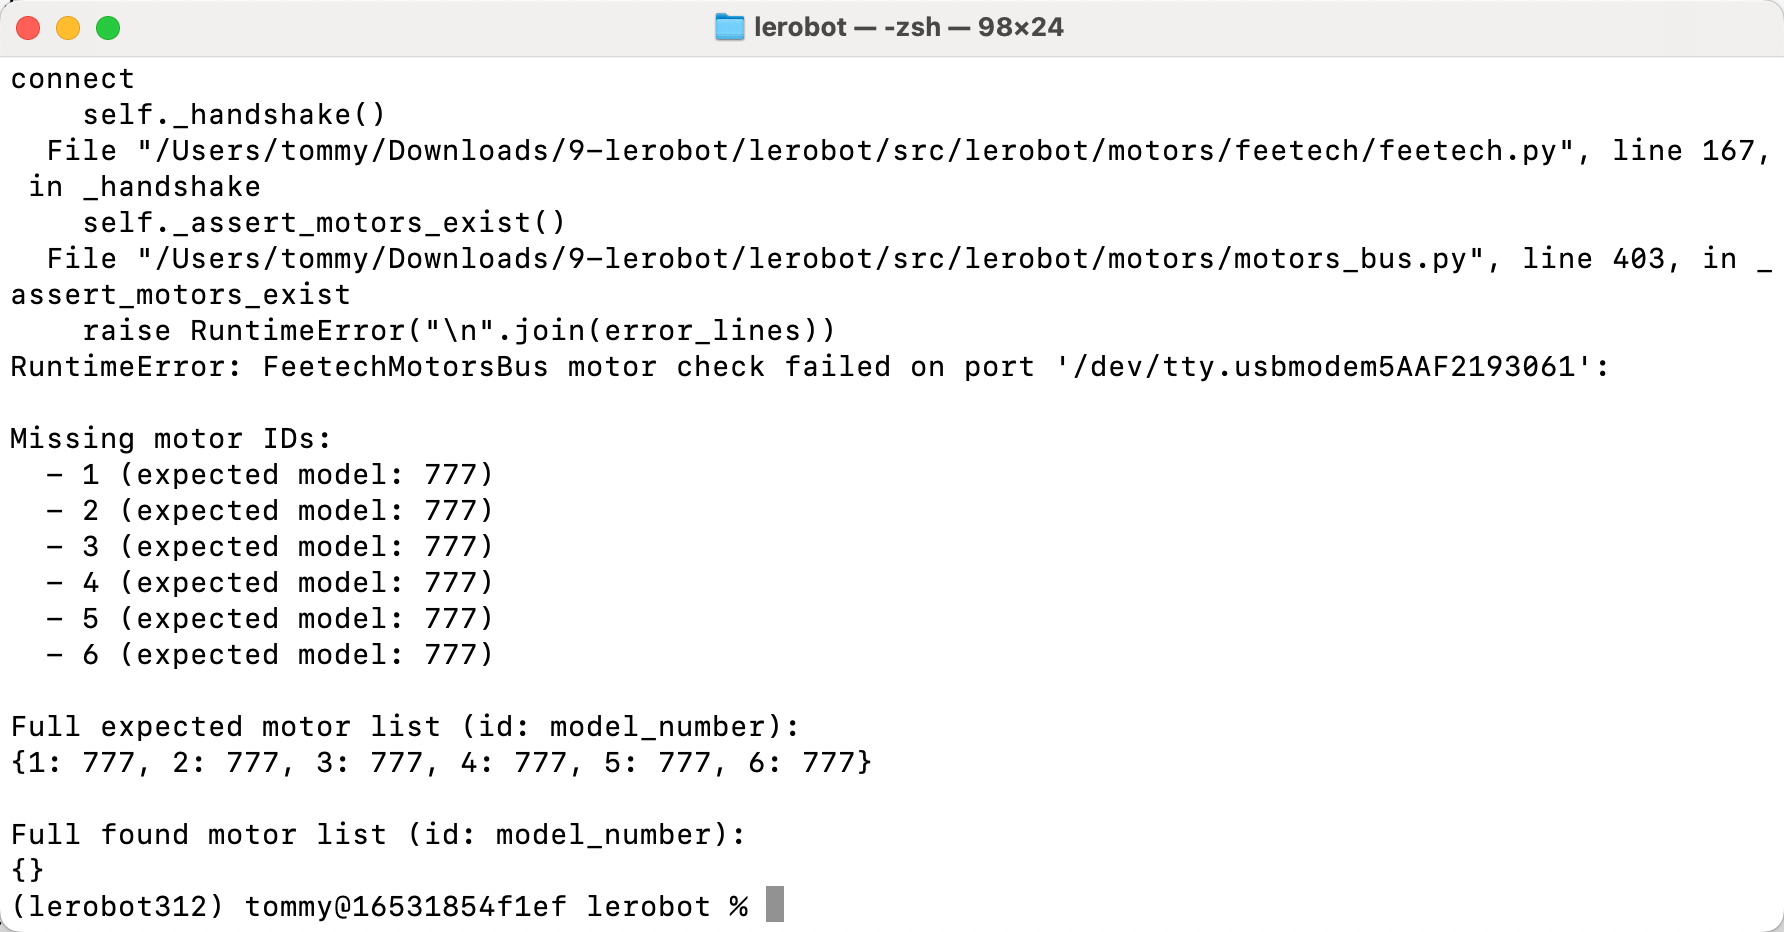
L'alimentazione del servomotore non è collegata; ricollega e ruota un po' il connettore