

Ordinateur Windows
Il faut brancher simultanément le bras maître et le bras esclave
Calibrer le bras esclave Follower (articulation « wrist_yaw » ajoutée)
Shell
lerobot-calibrate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm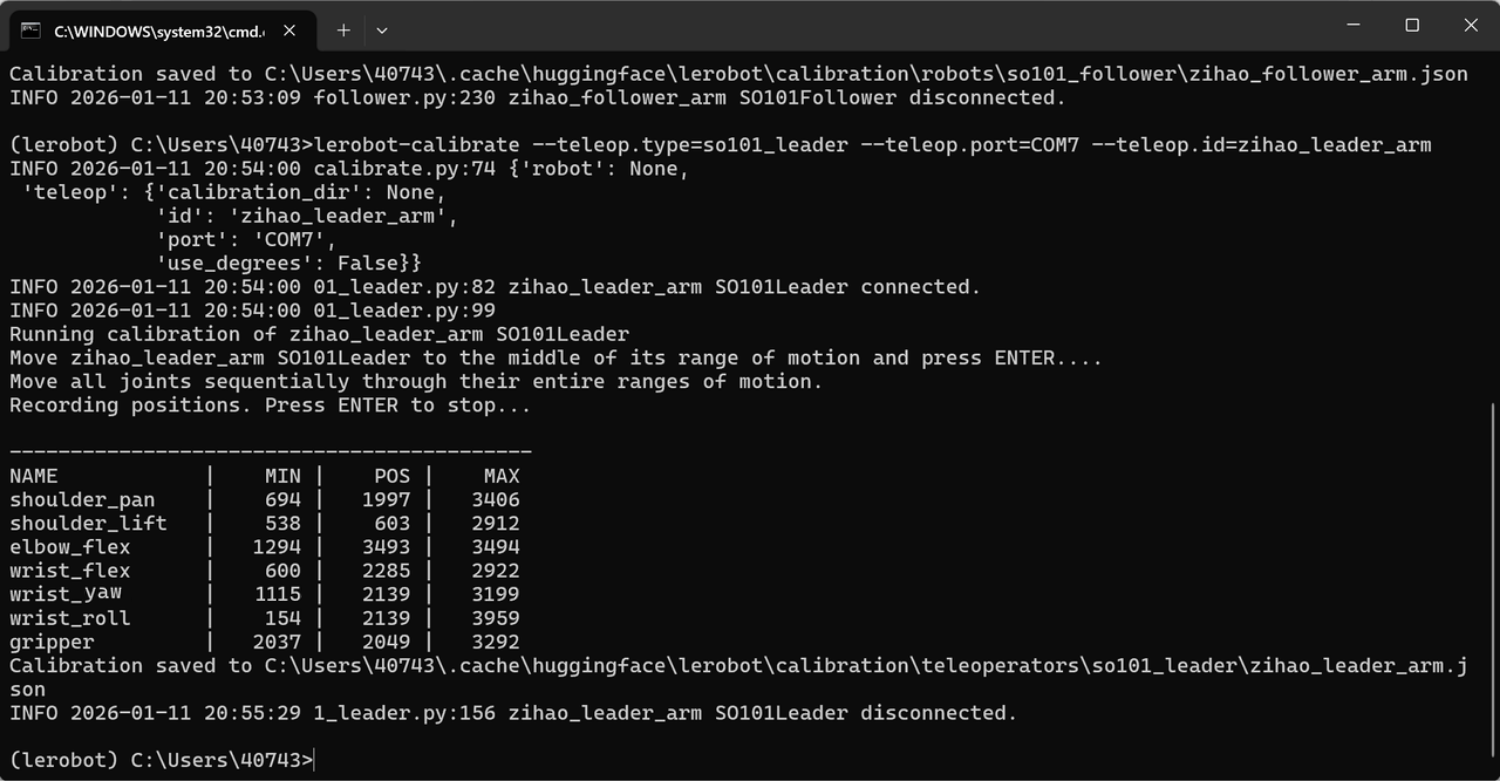
Calibrer le bras maître Leader (articulation « wrist_yaw » ajoutée)
Shell
lerobot-calibrate --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm
Emplacement d'export des fichiers
C:\Users\40743\.cache\huggingface\lerobot\calibration\robots\so101_follower\my_follower_arm.json
C:\Users\40743\.cache\huggingface\lerobot\calibration\teleoperators\so101_leader\my_leader_arm.json
Calibrer après avoir changé de bras
lerobot-calibrate --robot.type=so101_follower --robot.port=COM4 --robot.id=my_follower_arm
Points d'attention
① Un bras s'arrête après avoir atteint la butée
Une recalibration est nécessaire
② Servo introuvable
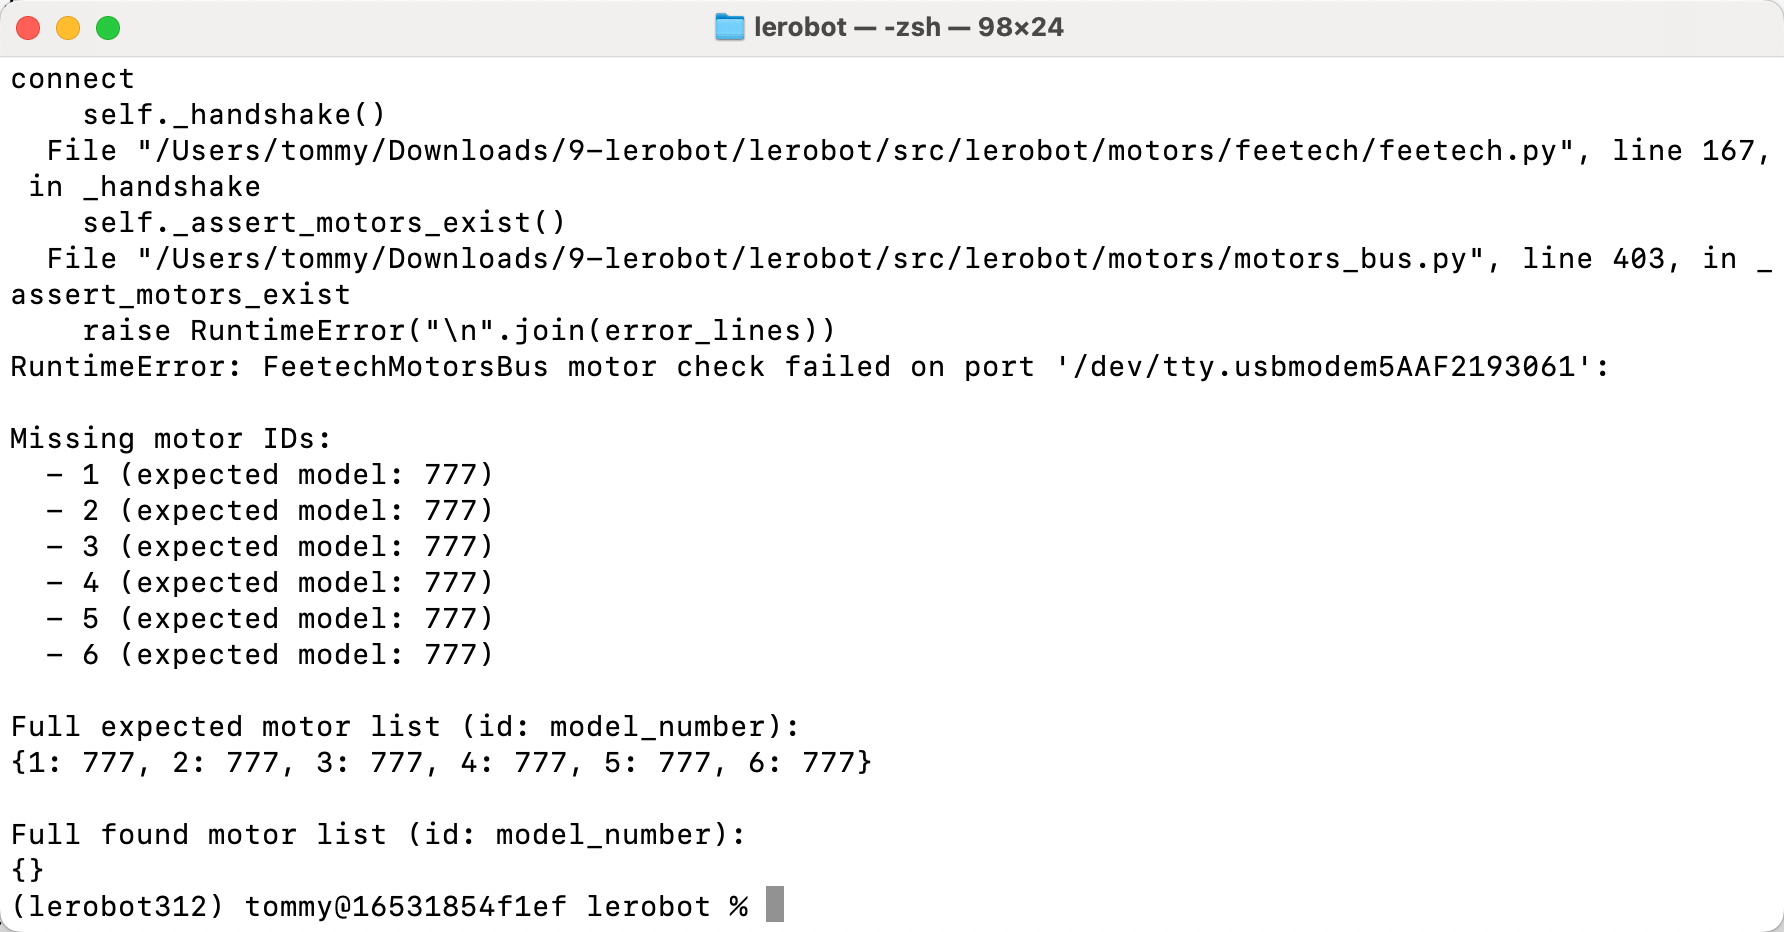
Le servo n'est pas branché ; rebranchez-le et faites pivoter un peu le connecteur