

Exemples Arduino et Python
Cette page rassemble les exemples officiels et les points clés de câblage de AmazingHand-main/ArduinoExample/ et AmazingHand-main/PythonExample/.
Exemples Arduino
Préparation
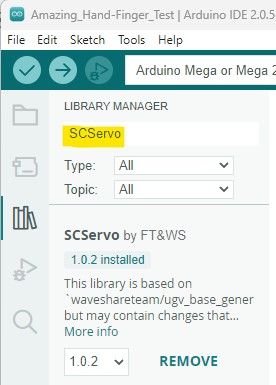
- Installez la bibliothèque SCServo dans le gestionnaire de bibliothèques de l'IDE Arduino.
- Utilisez l'outil de débogage Feetech FD (
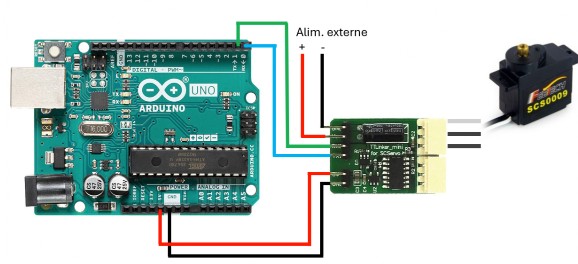
feetech debug tool) pour définir les ID de servo. - Entre l'Arduino et le TTL Linker, croisez RX/TX.
Mode Link : modifier l'ID de servo
- Téléversez d'abord l'exemple
Blinksur l'Arduino. - Câblez selon le mode Link, ouvrez le logiciel Feetech et modifiez l'ID.
Mode Control : l'Arduino commande les servos
Après avoir téléversé un programme personnalisé, câblez selon le mode Control :
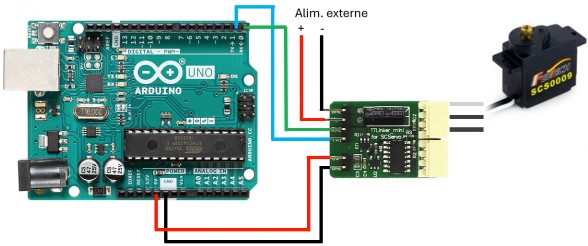
- Arduino Uno (un seul port série) : suivez le schéma et utilisez un port série logiciel/des broches dédiées.
- Arduino Mega : utilisez RX1 / TX1 (19 / 18).
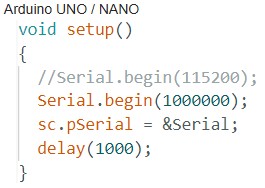
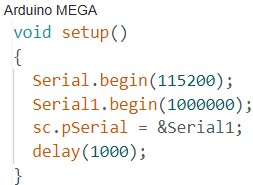
Les numéros de broches, versions de bibliothèques et le sens du TTL Linker dépendent de la sérigraphie réelle de la carte ; avant de changer un ID, vérifiez l'alimentation du bus et la masse commune.
Exemples Python
AmazingHand-main/PythonExample/ fournit 4 scripts de base :
| Script | Rôle |
|---|---|
AmazingHand_Demo.py | Démonstration de base d'une main : connexion au bus, exécution de mouvements |
AmazingHand_Demo_Both.py | Démonstration des deux mains |
AmazingHand_FingerTest.py | Test d'un seul doigt |
AmazingHand_Hand_FingerMiddlePos.py | Calibration de la position médiane des doigts |
Avant utilisation :
- Définissez les ID de servo avec le logiciel Feetech (droite 1–8, gauche 11–18).
- Installez
pyserial, adaptez le nom de port série/débit dans le script puis exécutez. - Confirmez que l'alimentation externe des servos est connectée et partage la masse commune avec la carte de commande de bus.
Ce sont des exemples de base officiels ; pour une GUI/CLI plus complète, voir Outil de bureau SCS0009 ; câblage TTL et position médiane : Débogage et calibration des servos SCS0009.