

Étape 6 : Collecte du jeu de données par démonstration
Remplacez d'abord les espaces réservés des commandes par vos propres informations
Le tutoriel décrit des étapes d'opération génériques ; à partir de cette étape, les commandes utilisent donc deux espaces réservés, qui représentent des informations que vous seul possédez. Remplacez-les selon les explications ci-dessous, en supprimant aussi les chevrons :
| Espace réservé | Ce qu'il représente | Comment le remplacer |
|---|---|---|
<nom-utilisateur> | Le nom d'utilisateur système de votre ordinateur, c'est-à-dire le nom du répertoire personnel | Saisissez whoami dans le terminal pour l'afficher |
<nom-utilisateur> | Le nom de votre compte HuggingFace | Après vous être connecté à HuggingFace, regardez le nom de compte à côté de l'avatar en haut à droite |
Prenons un exemple. Supposez que la sortie de whoami dans le terminal soit zhangsan et que votre nom de compte HuggingFace soit aussi zhangsan, alors
/Users/<nom-utilisateur>/.cache/huggingface/lerobot/<nom-utilisateur>/doit s'écrire/Users/zhangsan/.cache/huggingface/lerobot/zhangsan/<nom-utilisateur>/lerobot_my_dataset_adoit s'écrirezhangsan/lerobot_my_dataset_a
Les deux espaces réservés de toutes les commandes suivantes se remplacent de la même manière.
Attention : la première commande ci-dessous est
sudo rm -rfet sert à supprimer un répertoire. Assurez-vous que le chemin a bien été remplacé par le vôtre avant d'appuyer sur Entrée.
Supprimer le jeu de données du même nom déjà existant (le cas échéant)
sudo rm -rf /Users/<nom-utilisateur>/.cache/huggingface/lerobot/<nom-utilisateur>/lerobot_my_dataset_aUne caméra, collecte du jeu de données - Mac
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=<nom-utilisateur>/lerobot_my_dataset_a \
    --dataset.num_episodes=40 \
    --dataset.single_task="Grab Oranges" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=10 \
    --dataset.reset_time_s=2
Deux caméras, collecte du jeu de données - Mac
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=<nom-utilisateur>/lerobot_my_dataset_a \
    --dataset.num_episodes=40 \
    --dataset.single_task="Grab Oranges" \
    --dataset.push_to_hub=true \
    --dataset.episode_time_s=10 \
    --dataset.reset_time_s=2
Collecte en cours
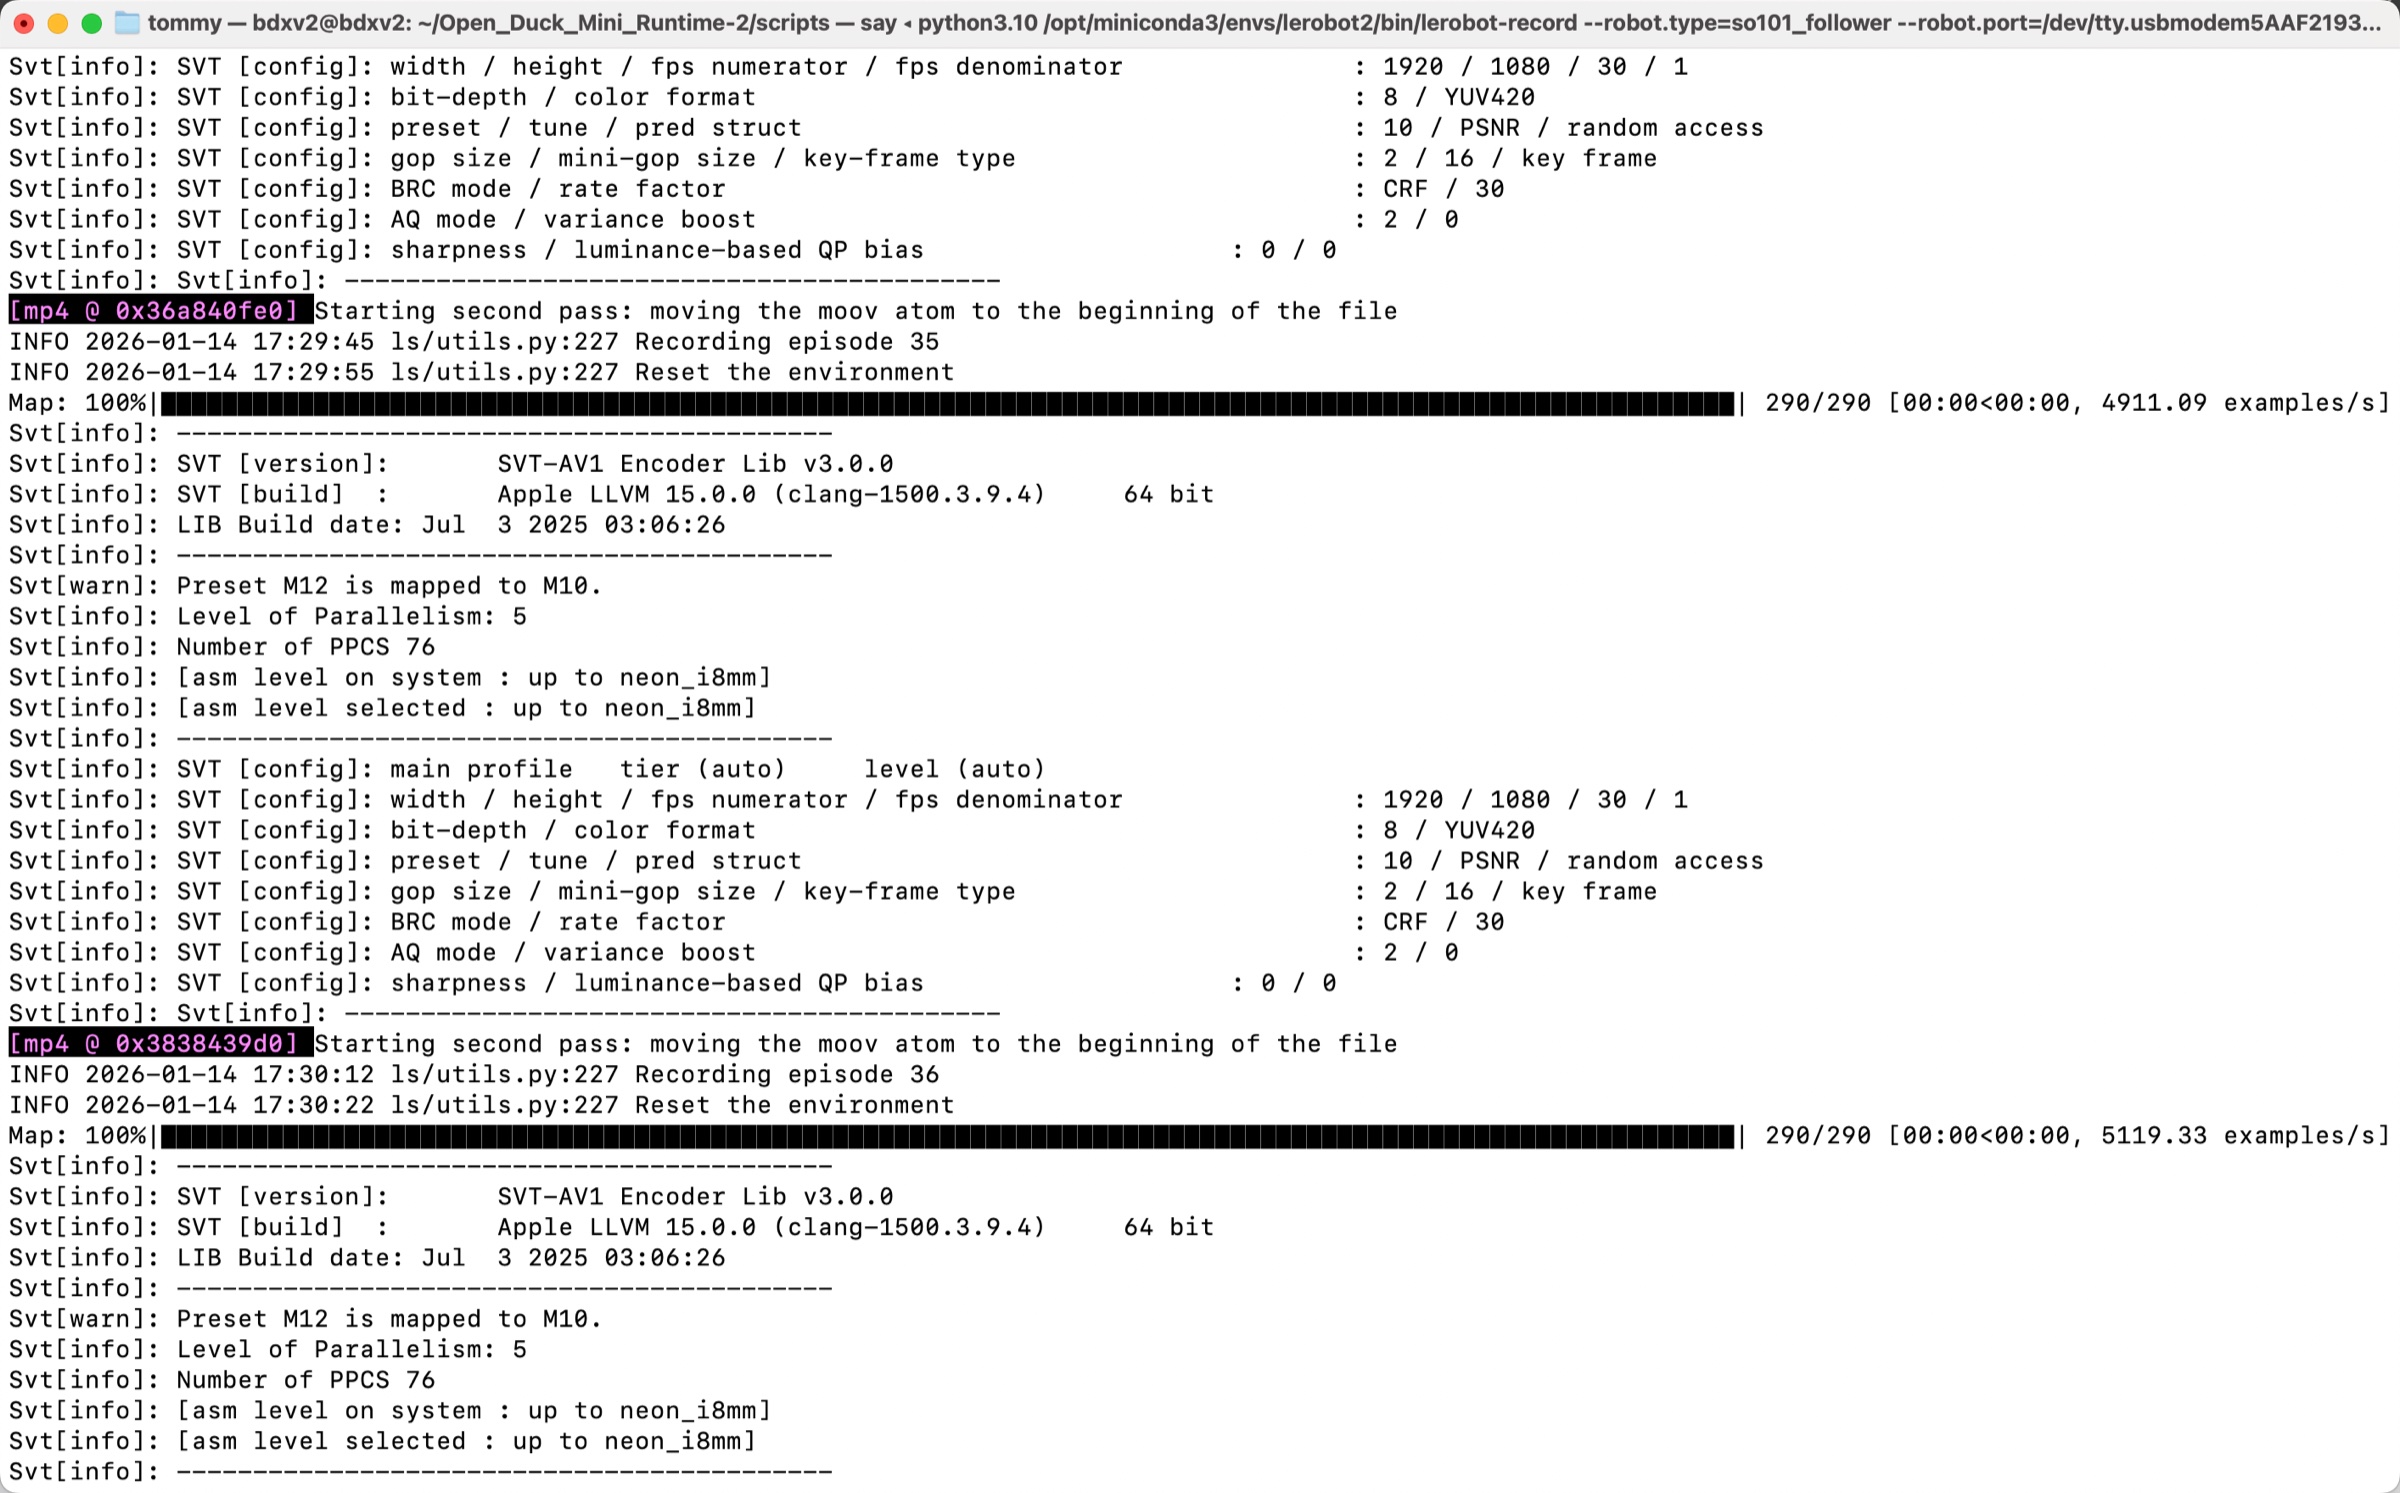
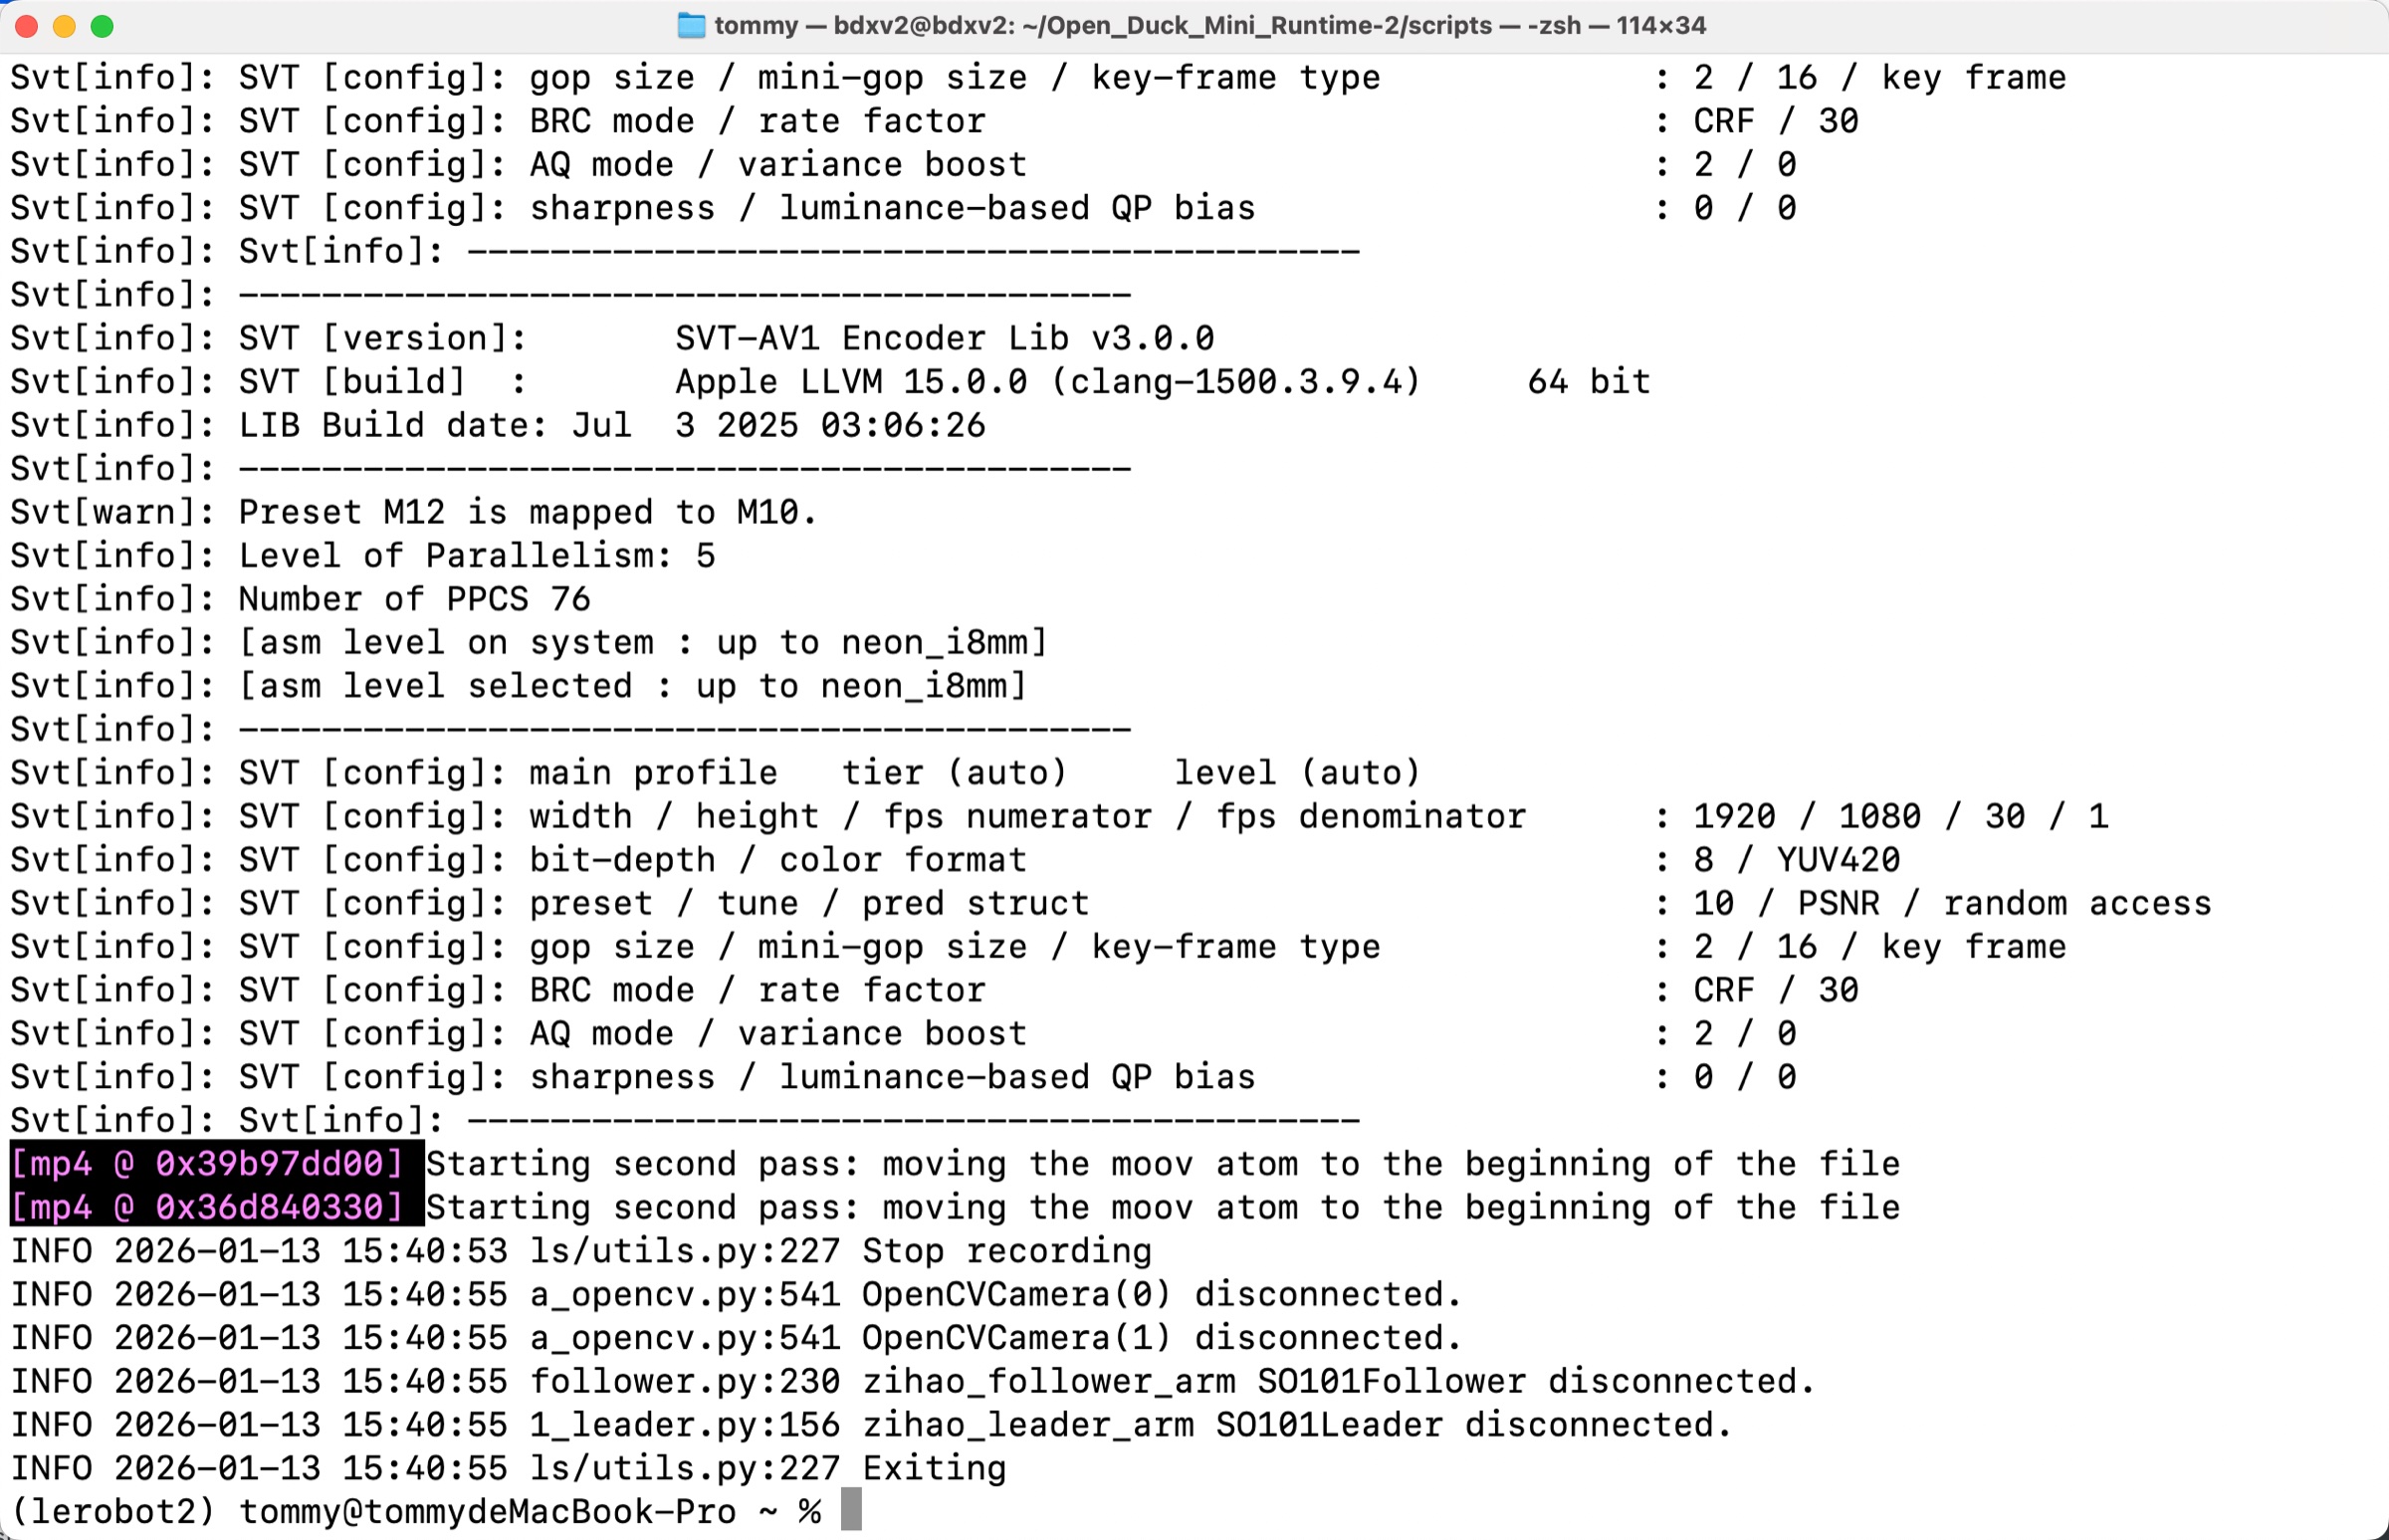
Commandes au clavier avec les flèches : → (flèche droite) termine prématurément l'épisode en cours ; passe à l'épisode suivant. ← (flèche gauche) annule l'épisode en cours ; recommence l'enregistrement. ESC, arrête immédiatement, encode la vidéo et téléverse le jeu de données.
Collecte terminée, répertoire de sauvegarde du jeu de données
/Users/<nom-utilisateur>/.cache/huggingface/lerobot/<nom-utilisateur>/lerobot_my_dataset_aPoignée de main
lerobot-record \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true \
    --dataset.repo_id=<nom-utilisateur>/lerobot_my_dataset_shake_hands \
    --dataset.num_episodes=30 \
    --dataset.single_task="Shanke Hands" \
    --dataset.push_to_hub=false \
    --dataset.episode_time_s=12 \
    --dataset.reset_time_s=1
Une fois la collecte terminée, le jeu de données de poignée de main est enregistré dans :
/Users/<nom-utilisateur>/.cache/huggingface/lerobot/<nom-utilisateur>/lerobot_my_dataset_shake_handsÀ propos des deux jeux de données utilisés dans le tutoriel
Ce chapitre illustre deux tâches, aux usages différents :
- Attraper des oranges
lerobot_my_dataset_a: correspond aux deux commandes de collecte « une caméra » et « deux caméras » ci-dessus, et c'est aussi l'exemple utilisé dans Entraînement Ubuntu local - Poignée de main
lerobot_my_dataset_shake_hands: correspond à la commande « Poignée de main » ci-dessus. De l'entraînement de la septième étape au déploiement de la huitième étape, le tutoriel l'utilise uniformément comme exemple, c'est pourquoi vous verrez que--dataset.repo_idet--dataset.rootdans les commandes d'entraînement pointent vers lui
Autrement dit, c'est le jeu de données de poignée de main qui constitue l'exemple fil rouge de la seconde moitié du tutoriel ; veuillez le collecter en conséquence. Quant aux paramètres --dataset.num_episodes=30, --dataset.episode_time_s=12 des commandes, ajustez-les selon votre propre tâche.
Quelques points à surveiller lors de la collecte
- Le bras maître ne doit pas apparaître dans l'image, sinon le modèle apprendra aussi le bras maître comme caractéristique ; pour plus de détails, voir Points d'attention pour la collecte de jeu de données
- Après chaque cycle de collecte, remettez l'objet à sa position de départ et gardez des actions aussi cohérentes que possible ; la cohérence du jeu de données importe plus que la quantité
- Les paramètres de caméra (résolution, fps, rapport largeur/hauteur) lors de la collecte et de l'inférence doivent être parfaitement identiques. La résolution est inscrite dans les métadonnées du jeu de données et vérifiée lors de l'entraînement et de l'inférence ; toute incohérence provoquera une erreur directe ; même sans erreur, une résolution différente implique un champ de vision (cadrage) différent, et le monde vu par le modèle ne correspondra pas à celui de votre démonstration. Ce tutoriel utilise uniformément
1280×720@30; pour changer de valeur, modifiez ensemble les trois commandes de collecte, de téléopération et de déploiement - En cas de sortie en cours de route, ne vous arrêtez pas à l'étape reset, sinon ce cycle échouera à l'enregistrement faute d'images (sans impact sur les données déjà collectées)
- Si vous quittez en cours de route et souhaitez reprendre la collecte, utilisez
--resume=true, et--dataset.rootet--dataset.repo_iddoivent être parfaitement identiques à la première fois
Après la collecte
Les données sont enregistrées par défaut sous ~/.cache/huggingface/lerobot/<nom-utilisateur>/. Ensuite :
- Pour sauvegarder le jeu de données dans le cloud, voir Téléverser un jeu de données sur HuggingFace (facultatif)
- Pour commencer l'entraînement, passez à Étape 7 : entraîner un modèle ; ce chapitre vous guidera d'abord pour téléverser les données et installer l'environnement sur la plateforme de GPU cloud