Série Jetson
1. Connecter le périphérique
Ce tutoriel utilise la carte mère Jetson Orin NX comme exemple.
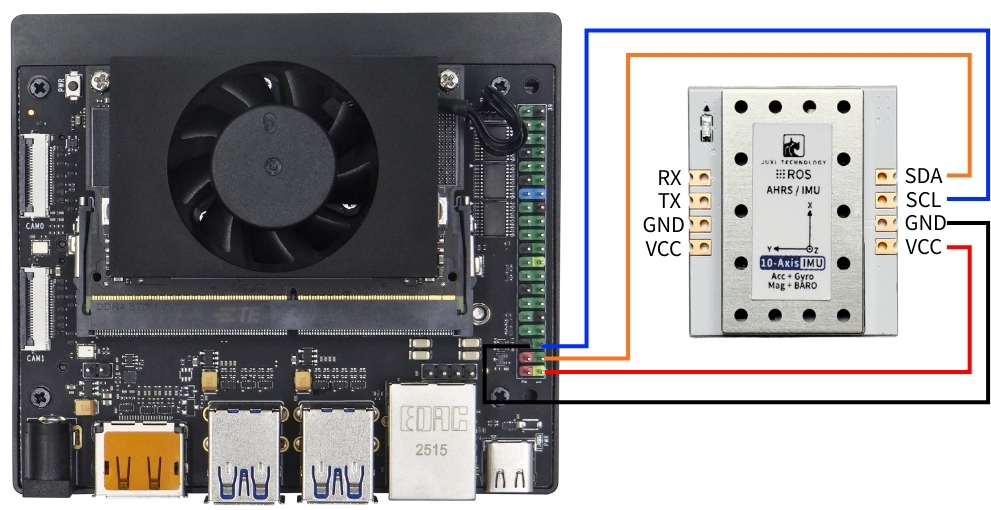
Connecter le capteur d'attitude IMU à l'interface I2C de la Jetson Orin NX comme illustré ci-dessous.
2. Vérifier l'état du périphérique
Installer d'abord I2Ctool, saisir dans le terminal :
sudo apt-get update
sudo apt-get install -y i2c-tools
Vérifier les périphériques I2C
sudo i2cdetect -y -r -a 7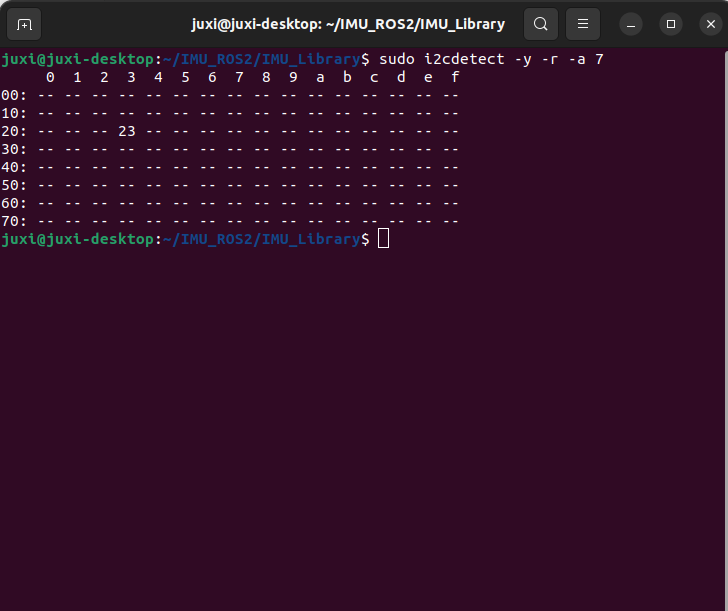
3. Installer les bibliothèques de pilotes
3.1 Installer les bibliothèques Python nécessaires au code
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Transférer les fichiers
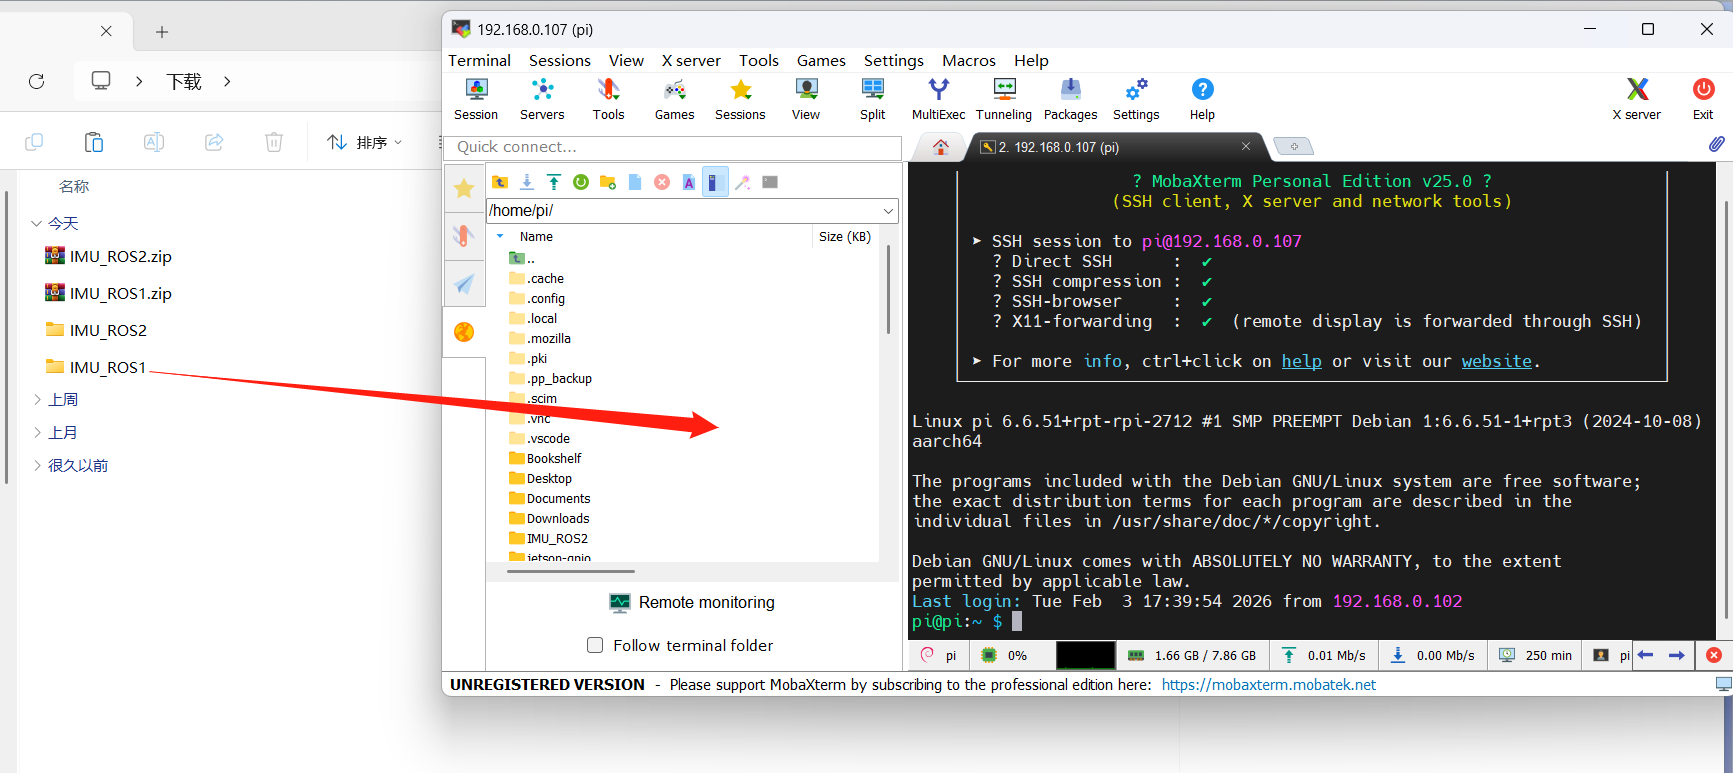
IMU_ROS2.zip Si vous n'êtes pas encore familier avec l'utilisation de MobaXterm pour transférer des fichiers, consultez la page suivante pour l'installation détaillée et le mode d'emploi de MobaXterm : 文件远程传输
Glisser les fichiers décompressés sur la Jetson Orin NX avec MobaXterm.
4. Afficher les données IMU
Entrer dans le répertoire ~/IMU_Library et exécuter IMU_Serial_Library.py
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# Exécuter le fichier de sortie de données série IMU
python3 -m IMU_Library.IMU_I2C_Library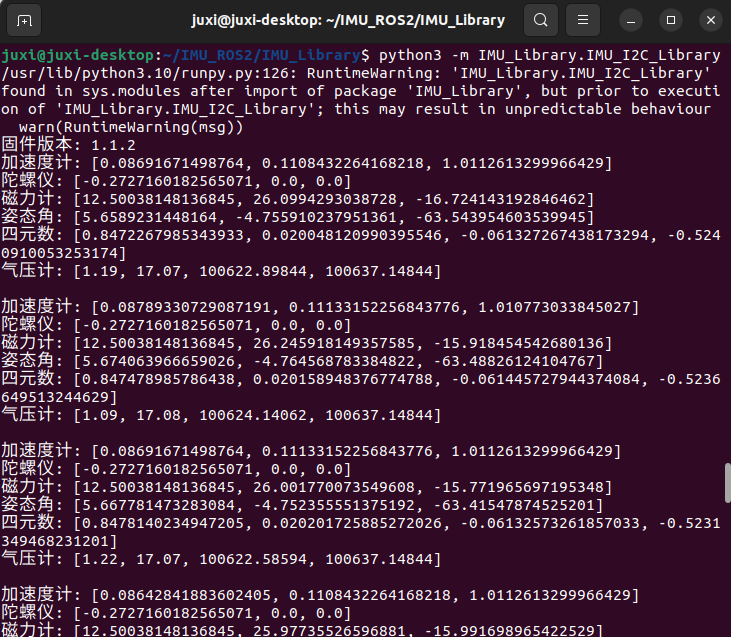
Remarque : ce qui précède concerne un IMU 10 axes ; les 6 axes n'ont pas de magnétomètre ni de baromètre, les 9 axes pas de baromètre.
5. Calibrage IMU
Entrer dans le répertoire ~/IMU_Library et exécuter imu_calibration_tool.py
cd ~/IMU_Library

# Exécuter le script de calibration IMU -- I2C
# Exécuter toutes les calibrations (globale, magnétomètre, température)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7

# Calibration globale seule
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7 --calibrate imu

# Magnétomètre seul
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7 --calibrate mag

# Température seule
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 7 --calibrate temp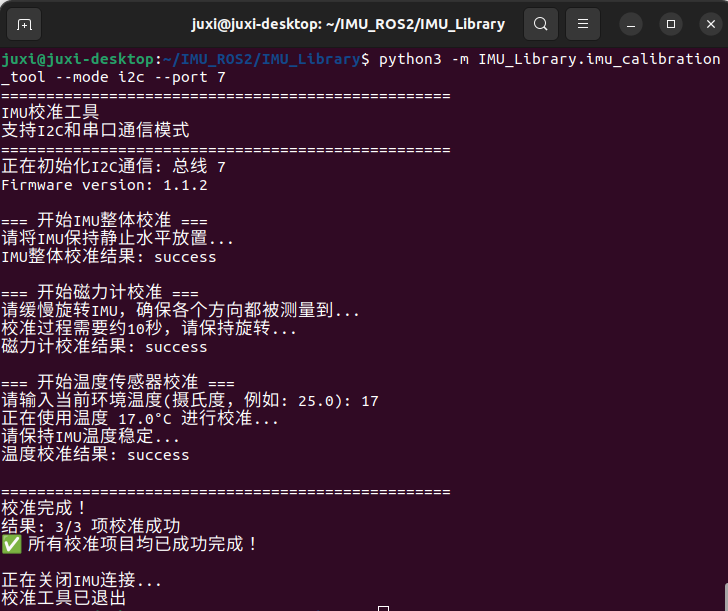
6. Remarques
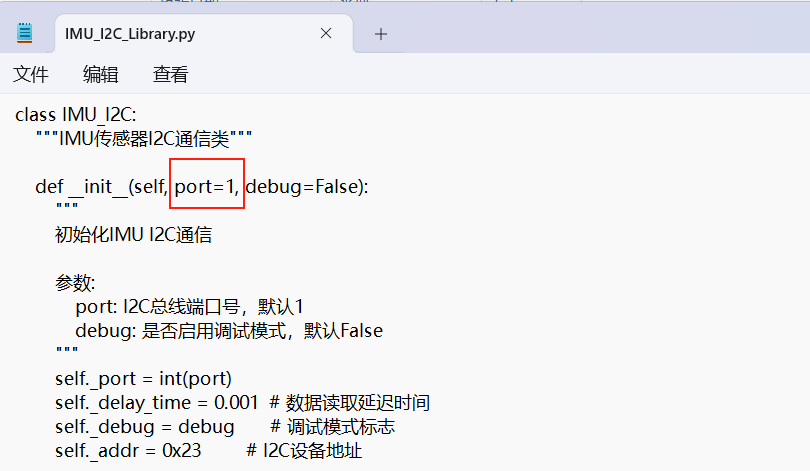
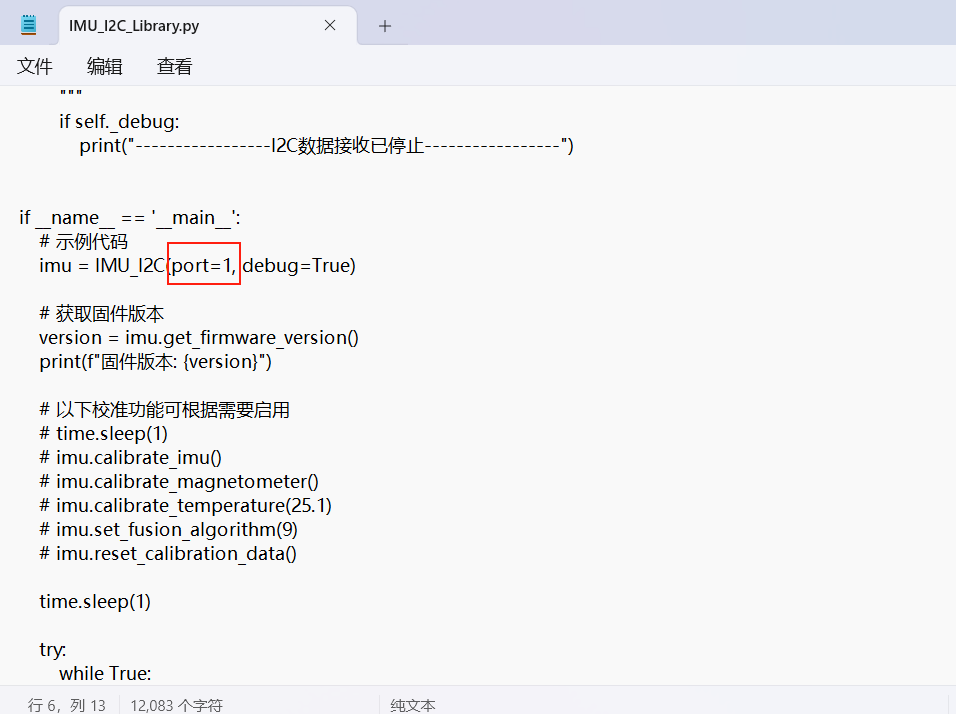
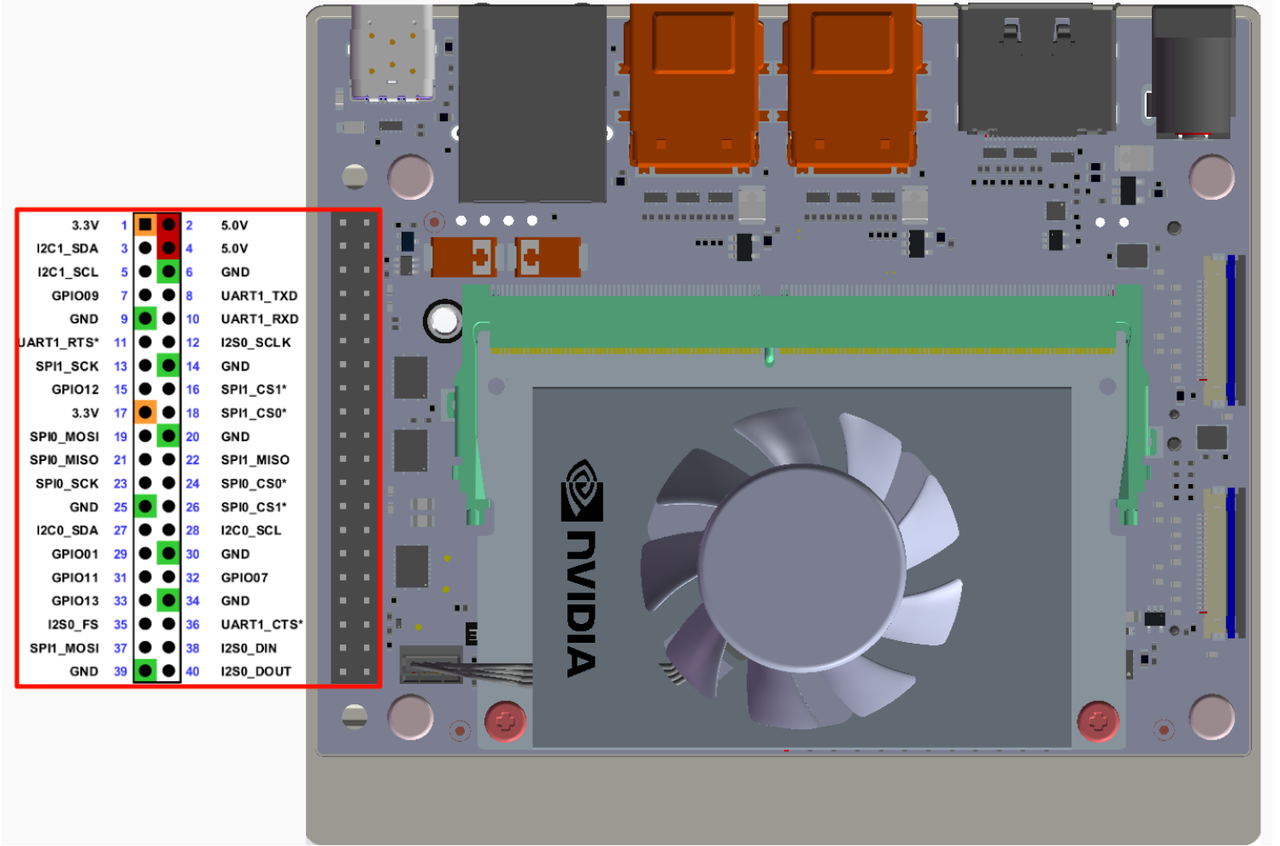
Avec la Jetson Orin NX, le numéro du bus I2C doit être adapté à la situation – voir la figure ci-dessous. Habituellement bus 7