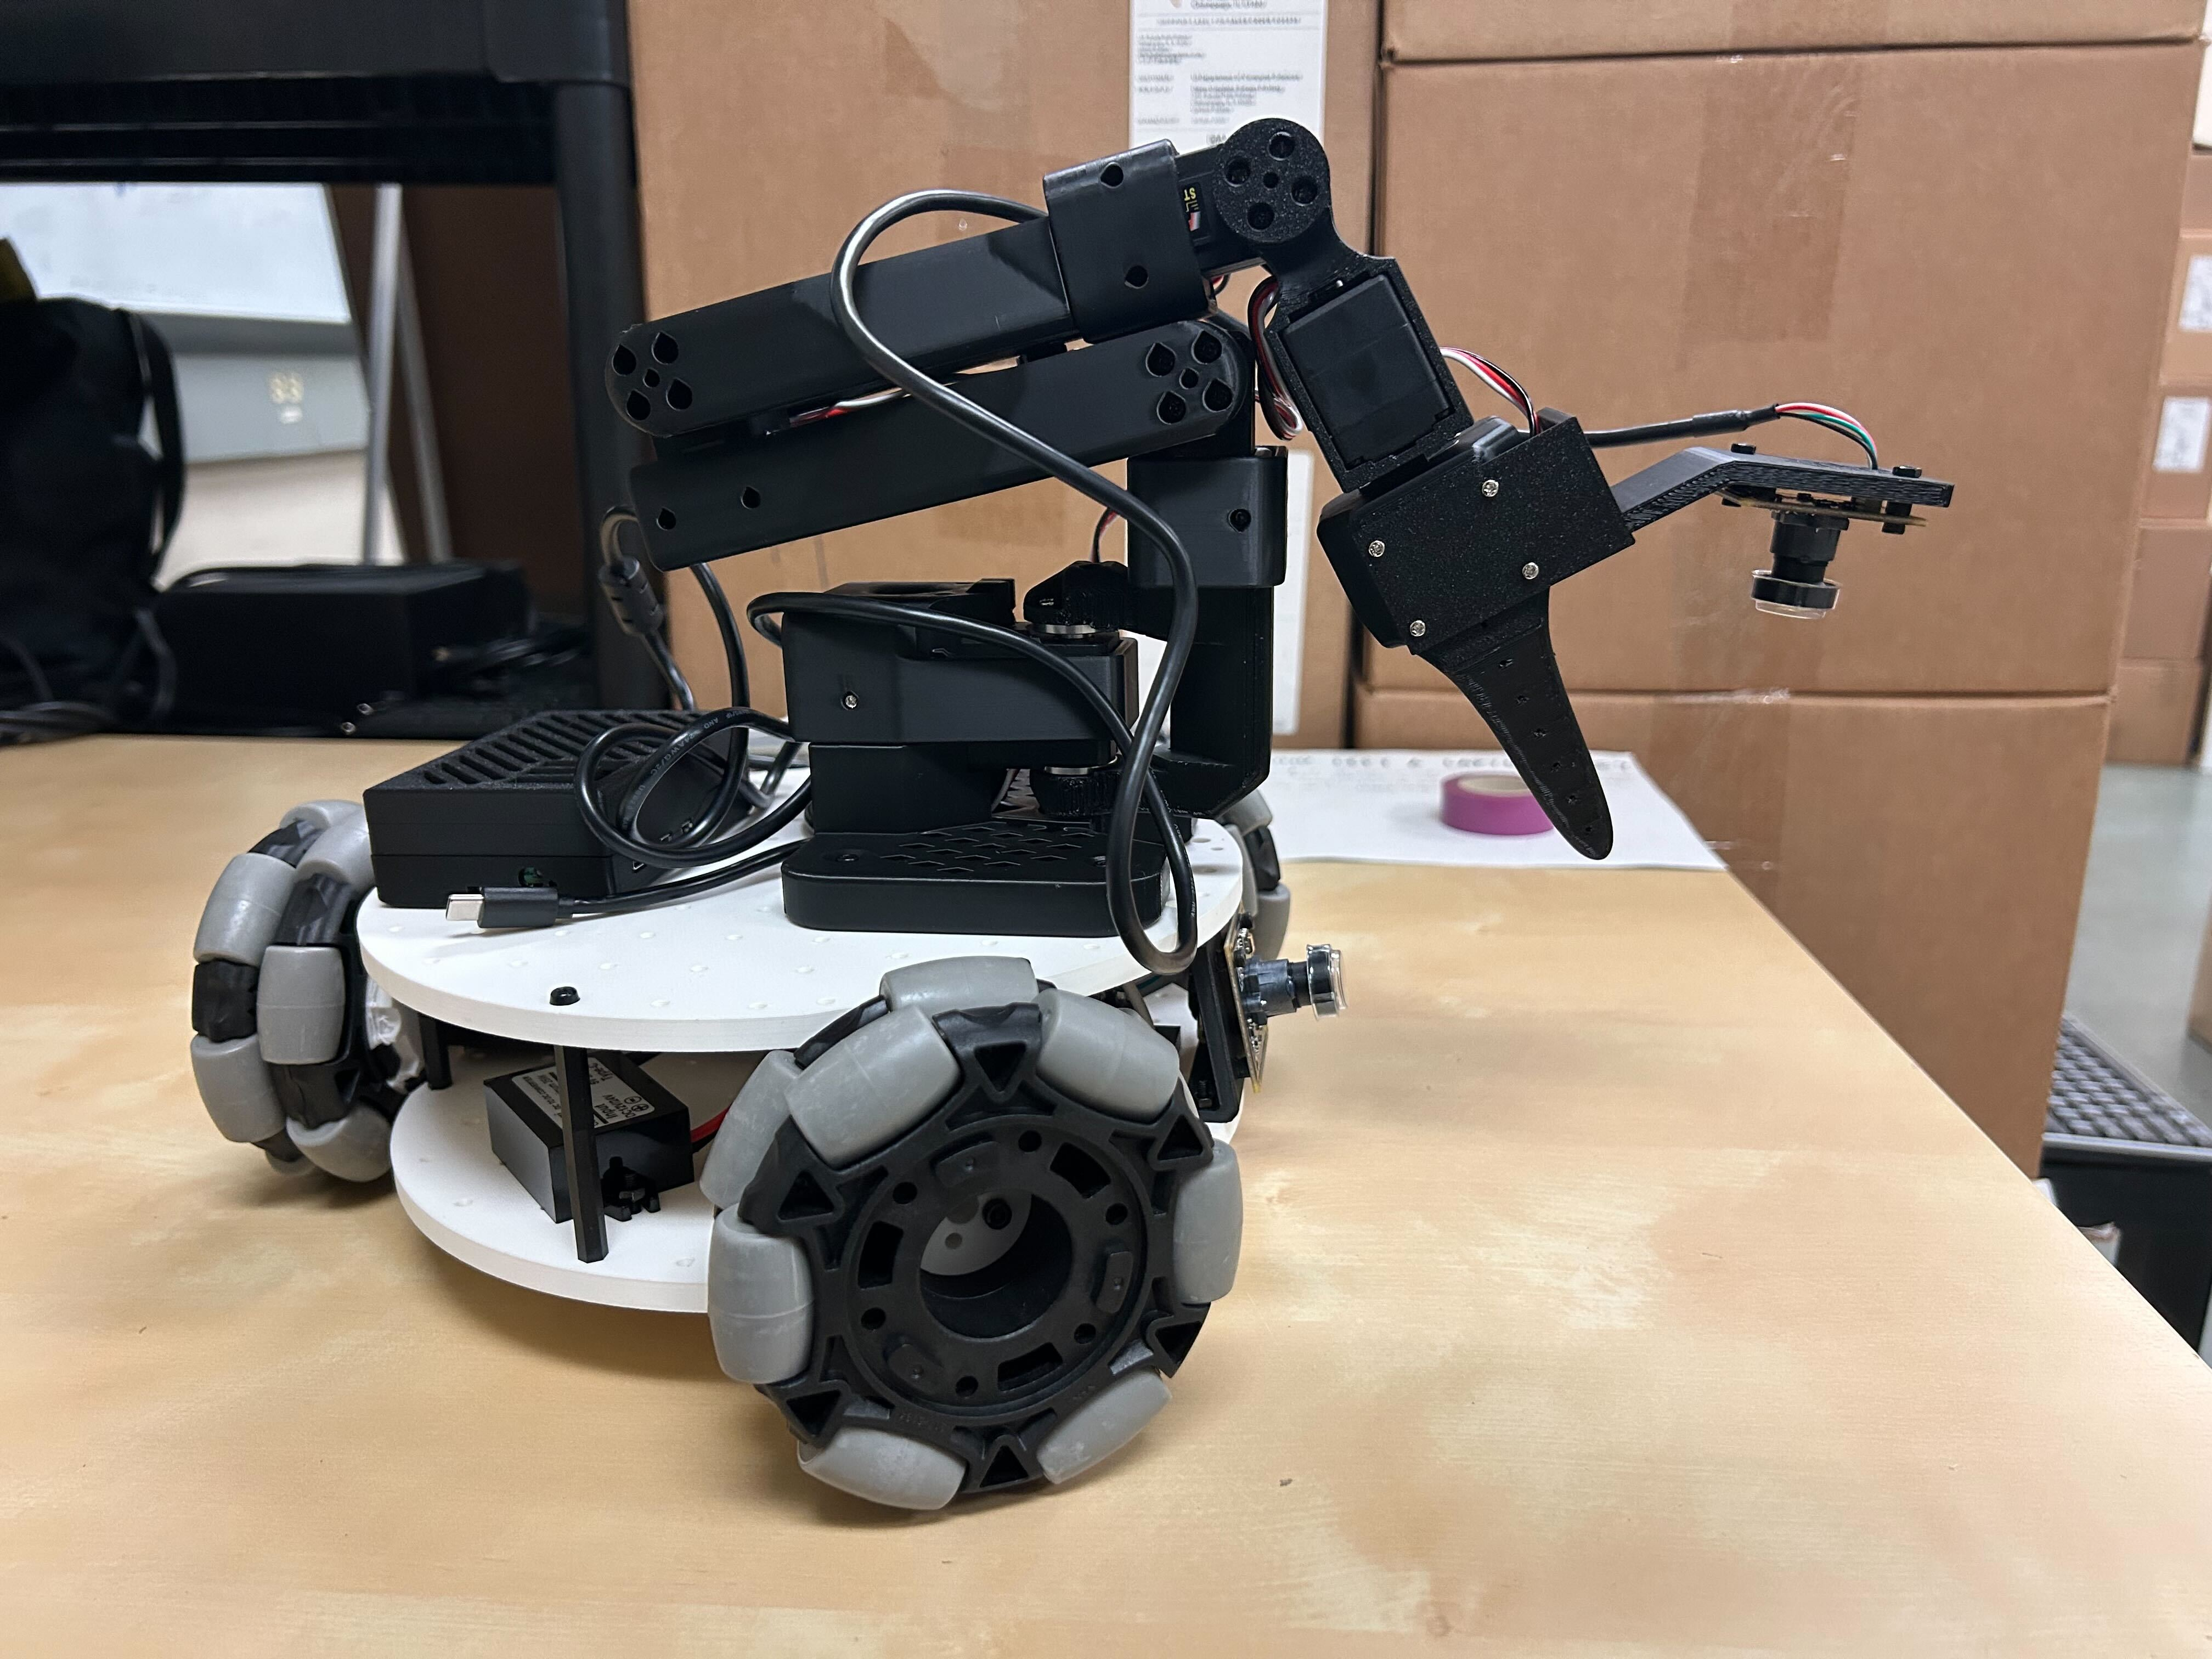
Tutoriel d'assemblage du robot mobile Lekiwi
Dans le CAO en ligne Fusion360, vous pouvez visualiser la position exacte des composants.
Aperçu URDF en ligne https://urdf.d-robotics.cc/
1. Assemblage des modules de roue (3 par robot)
- Utilisez 12 vis autotaraudeuses M2x6 pour fixer le moteur d'entraînement au support moteur. (Fournies avec la boîte du servo.)
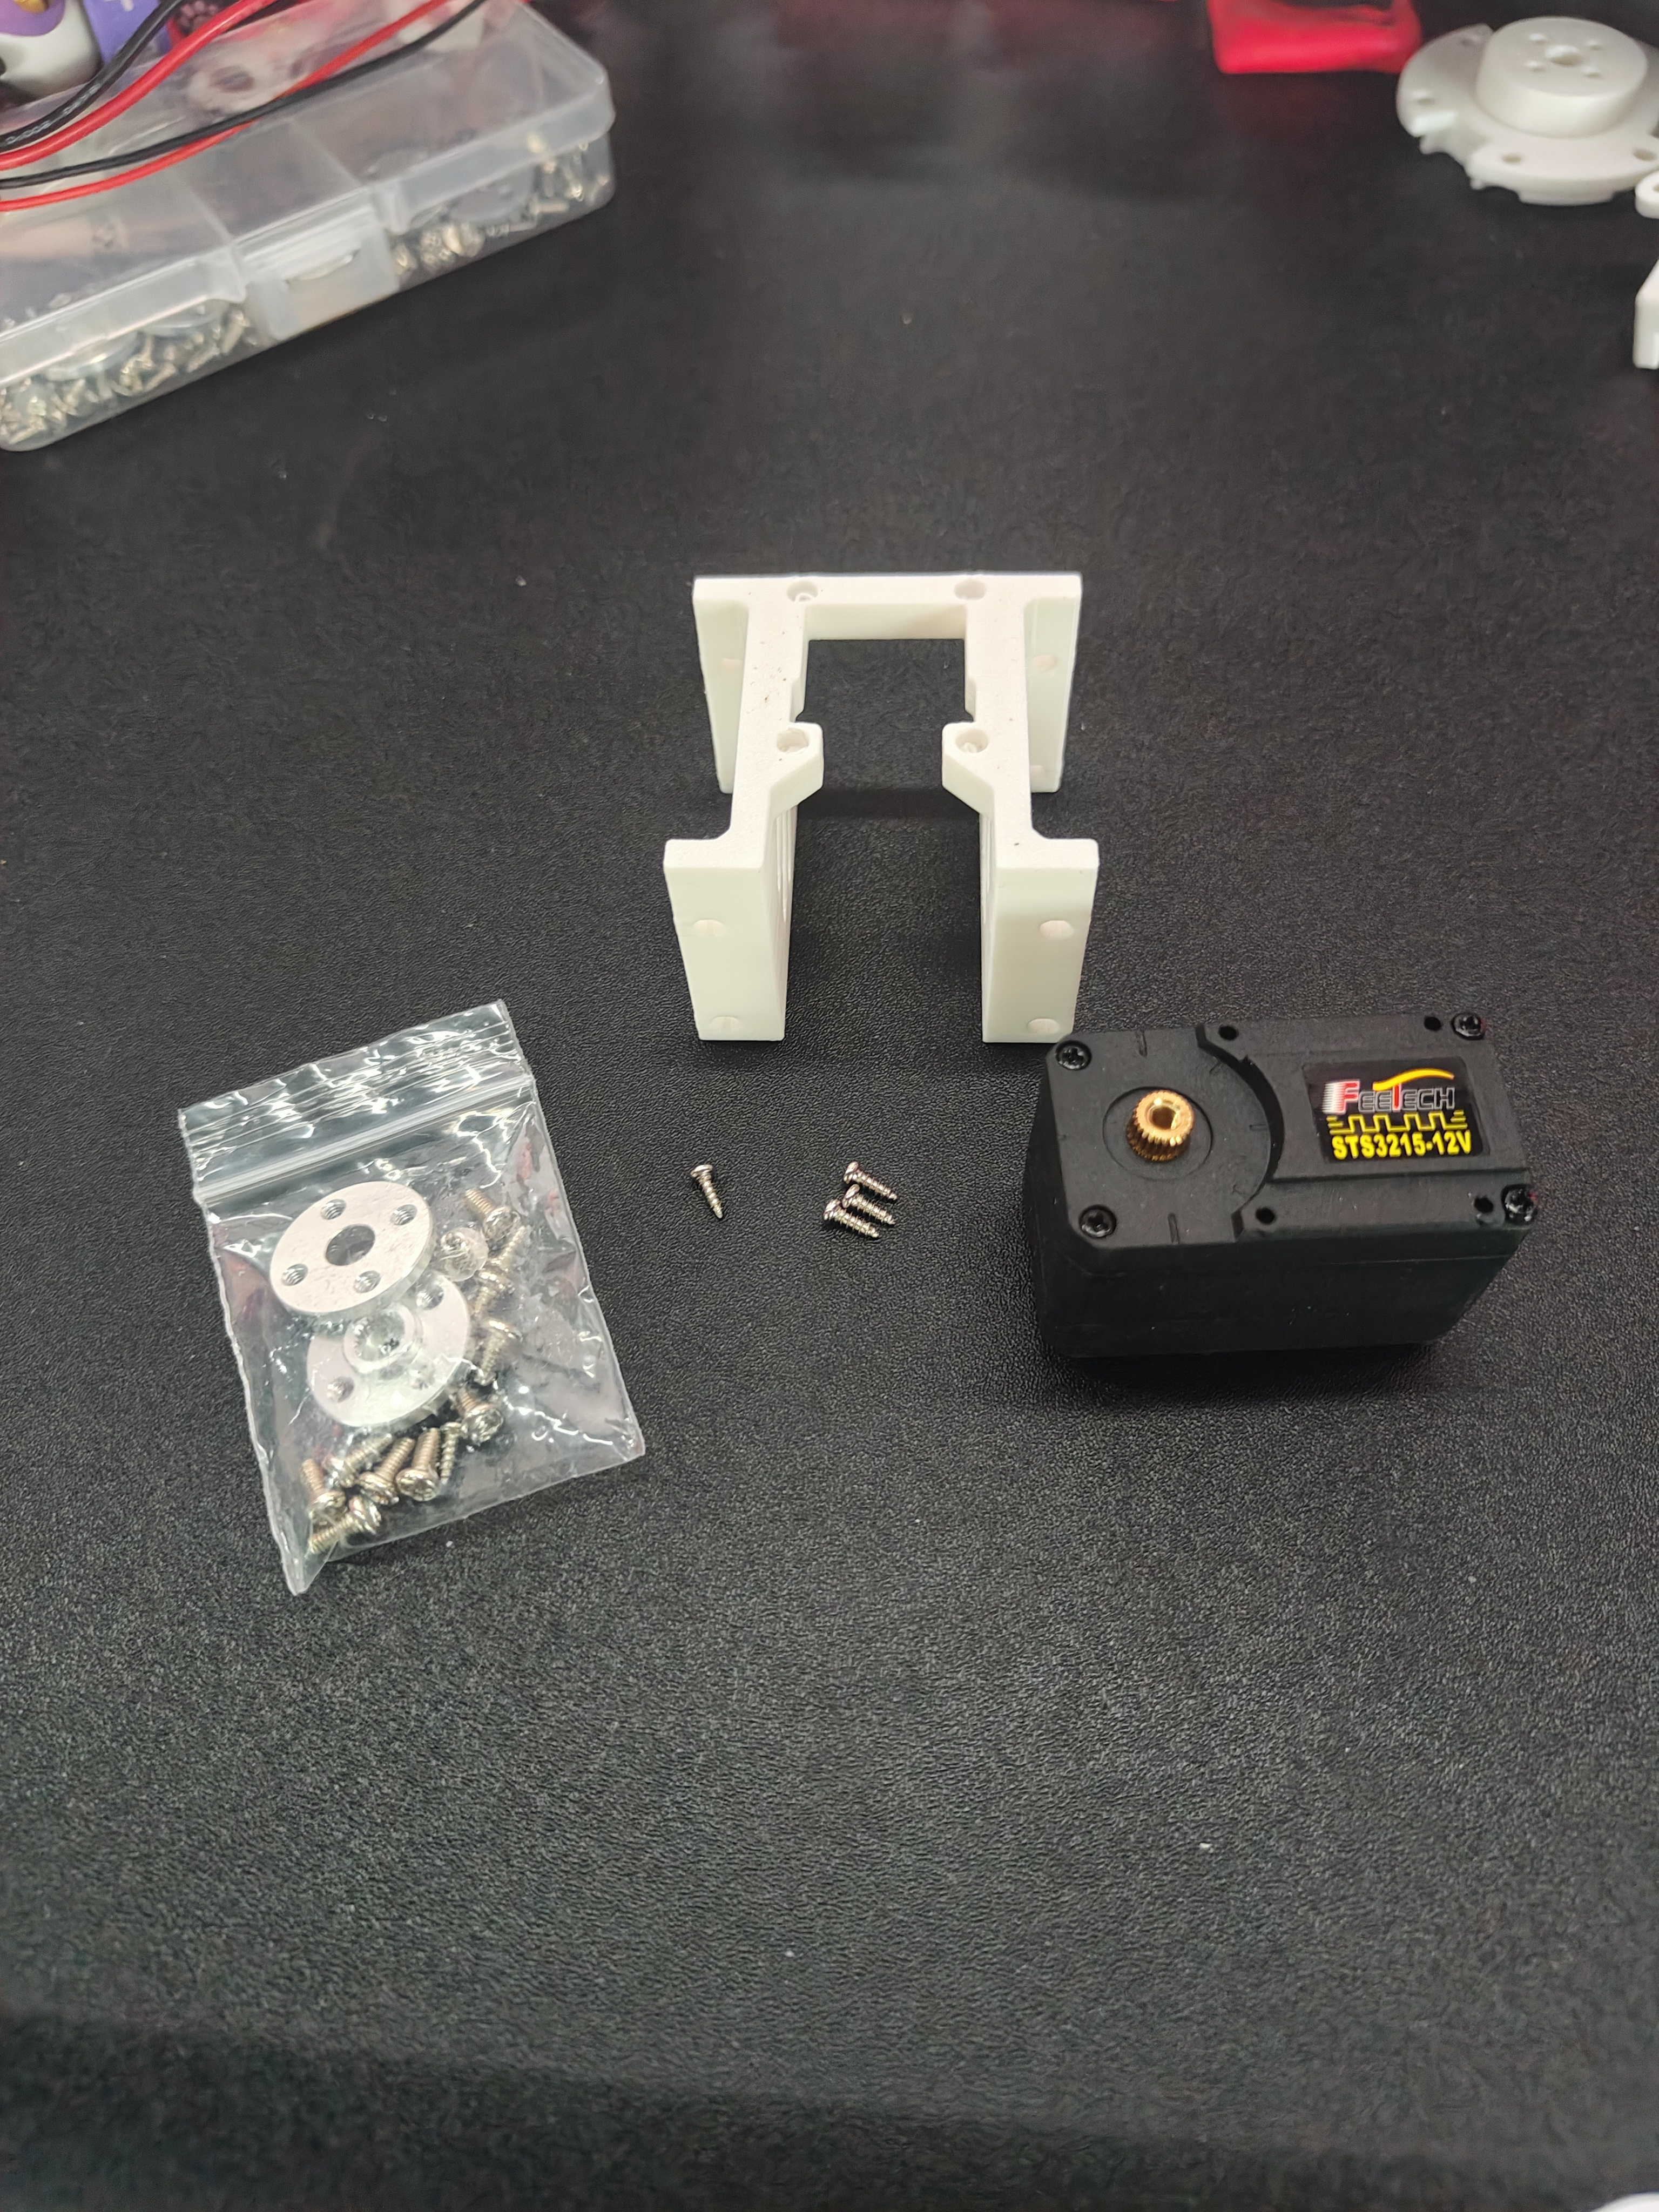
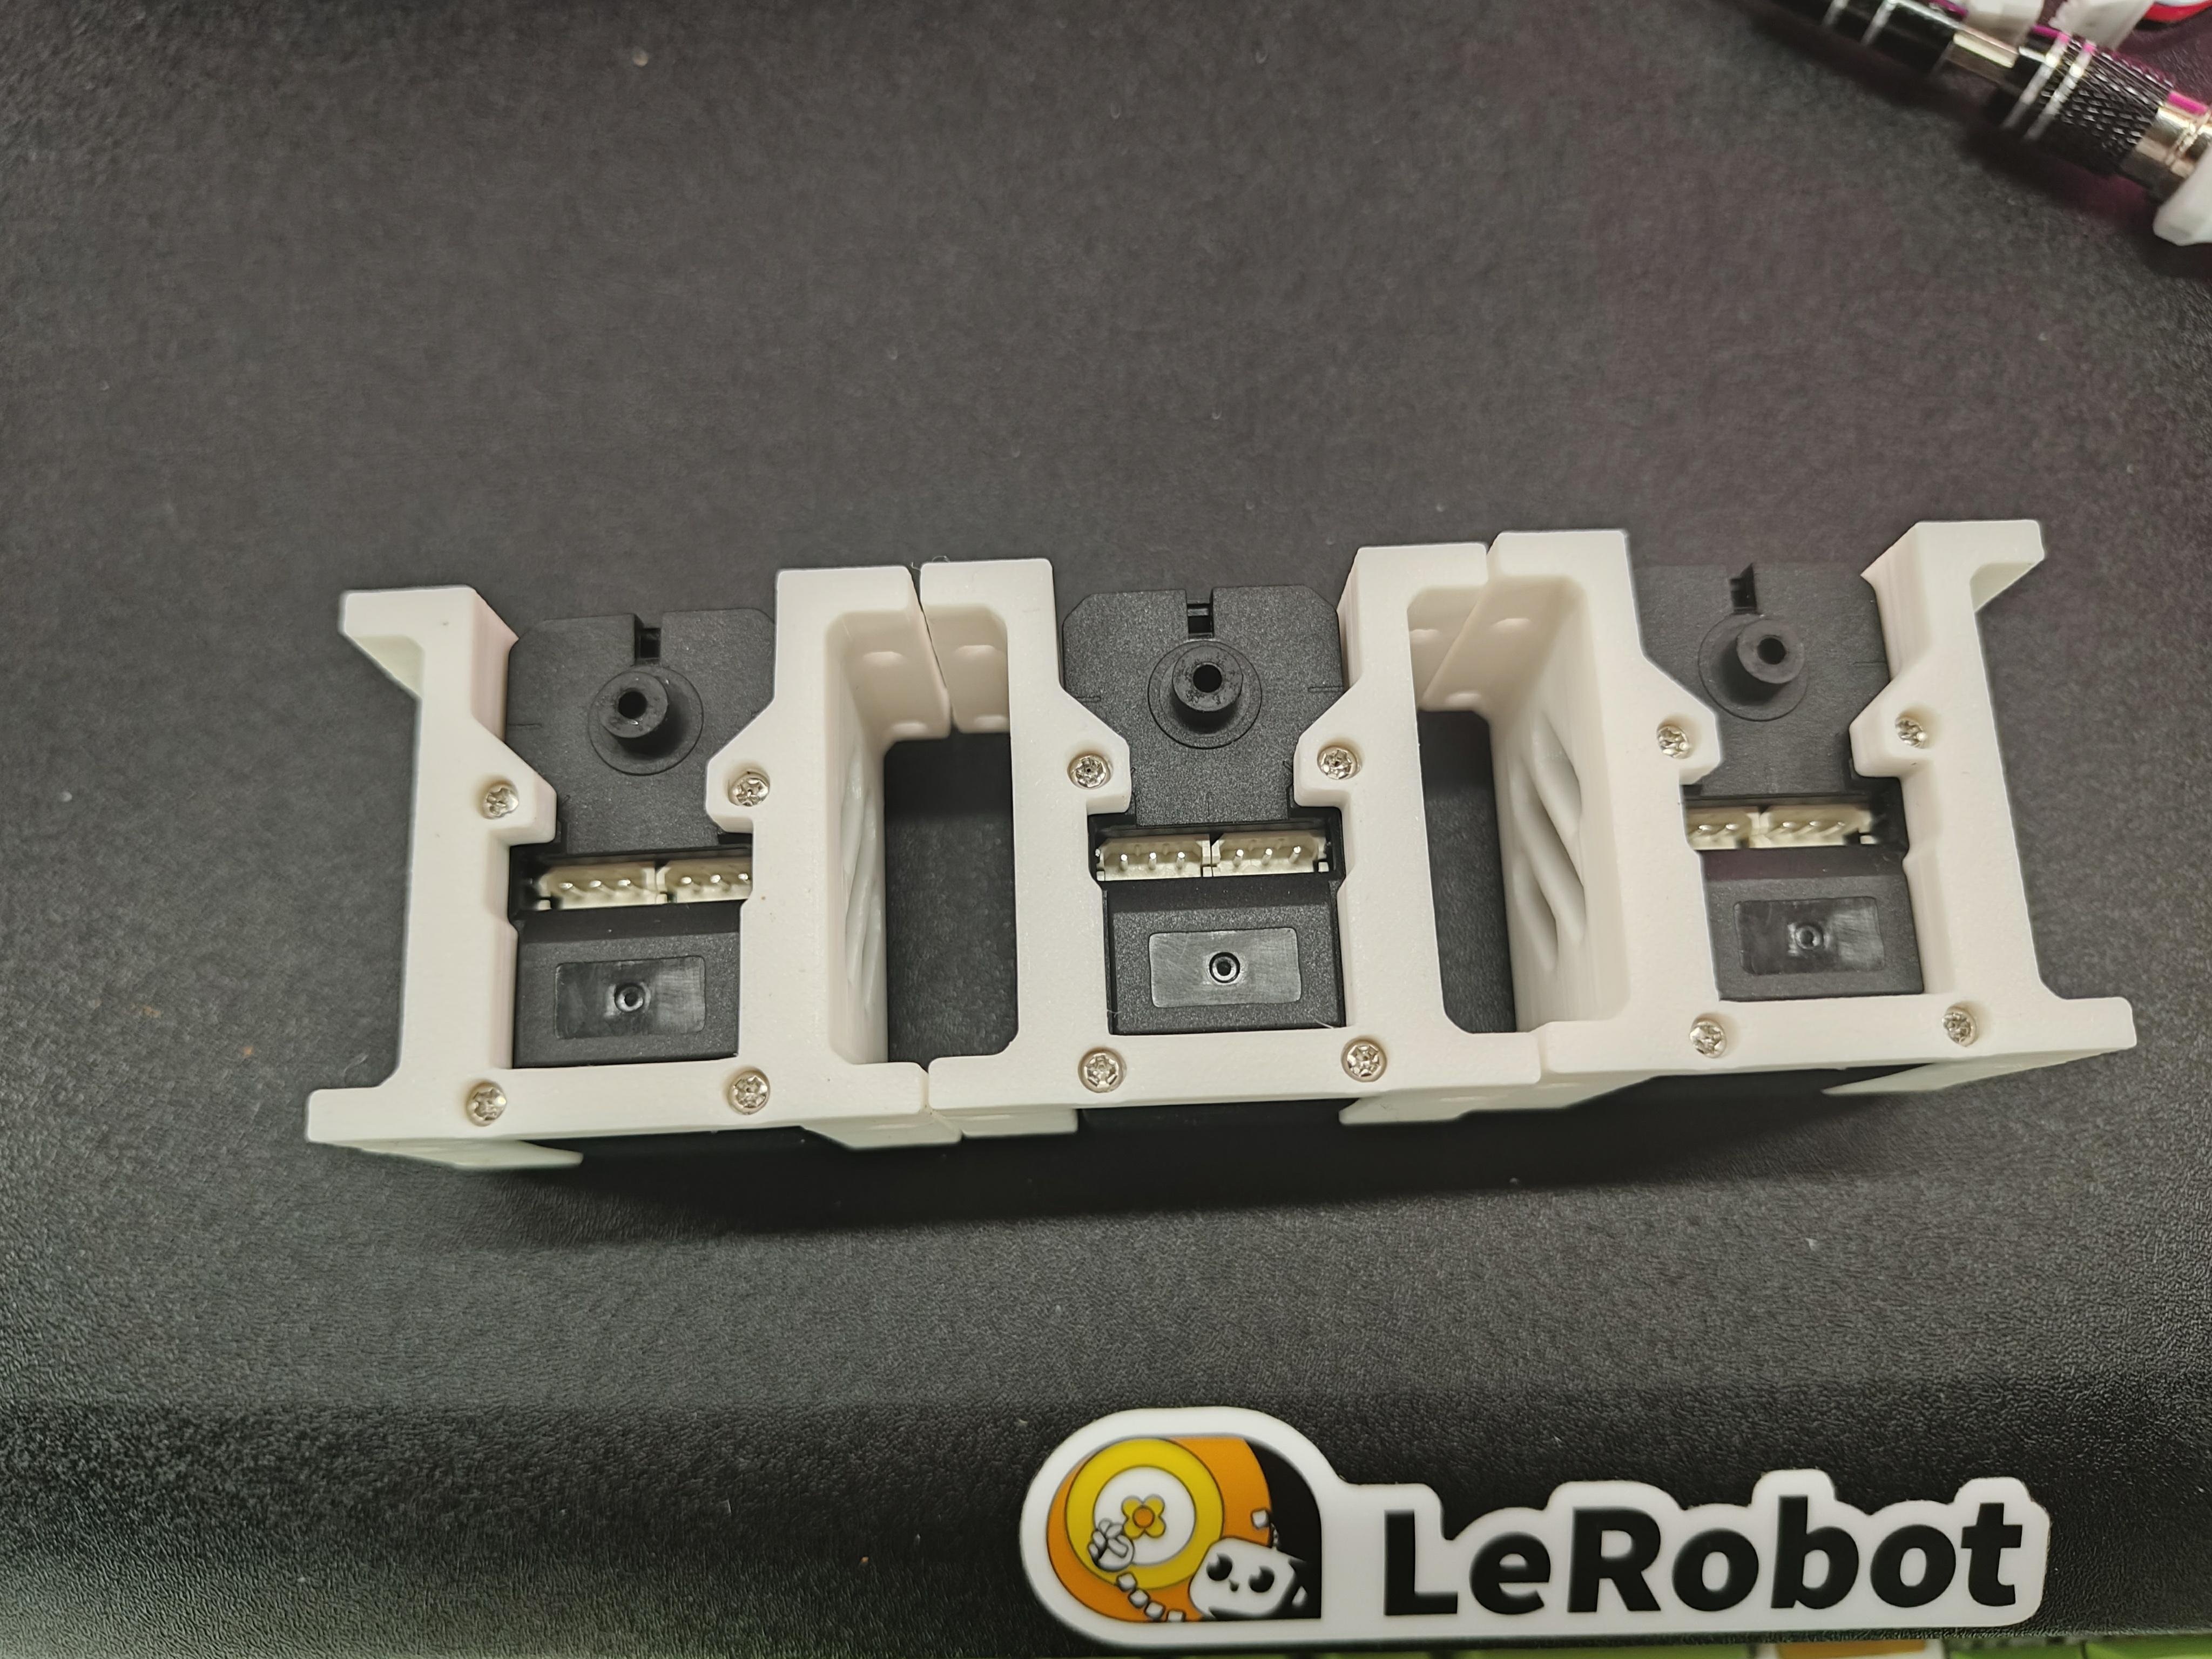
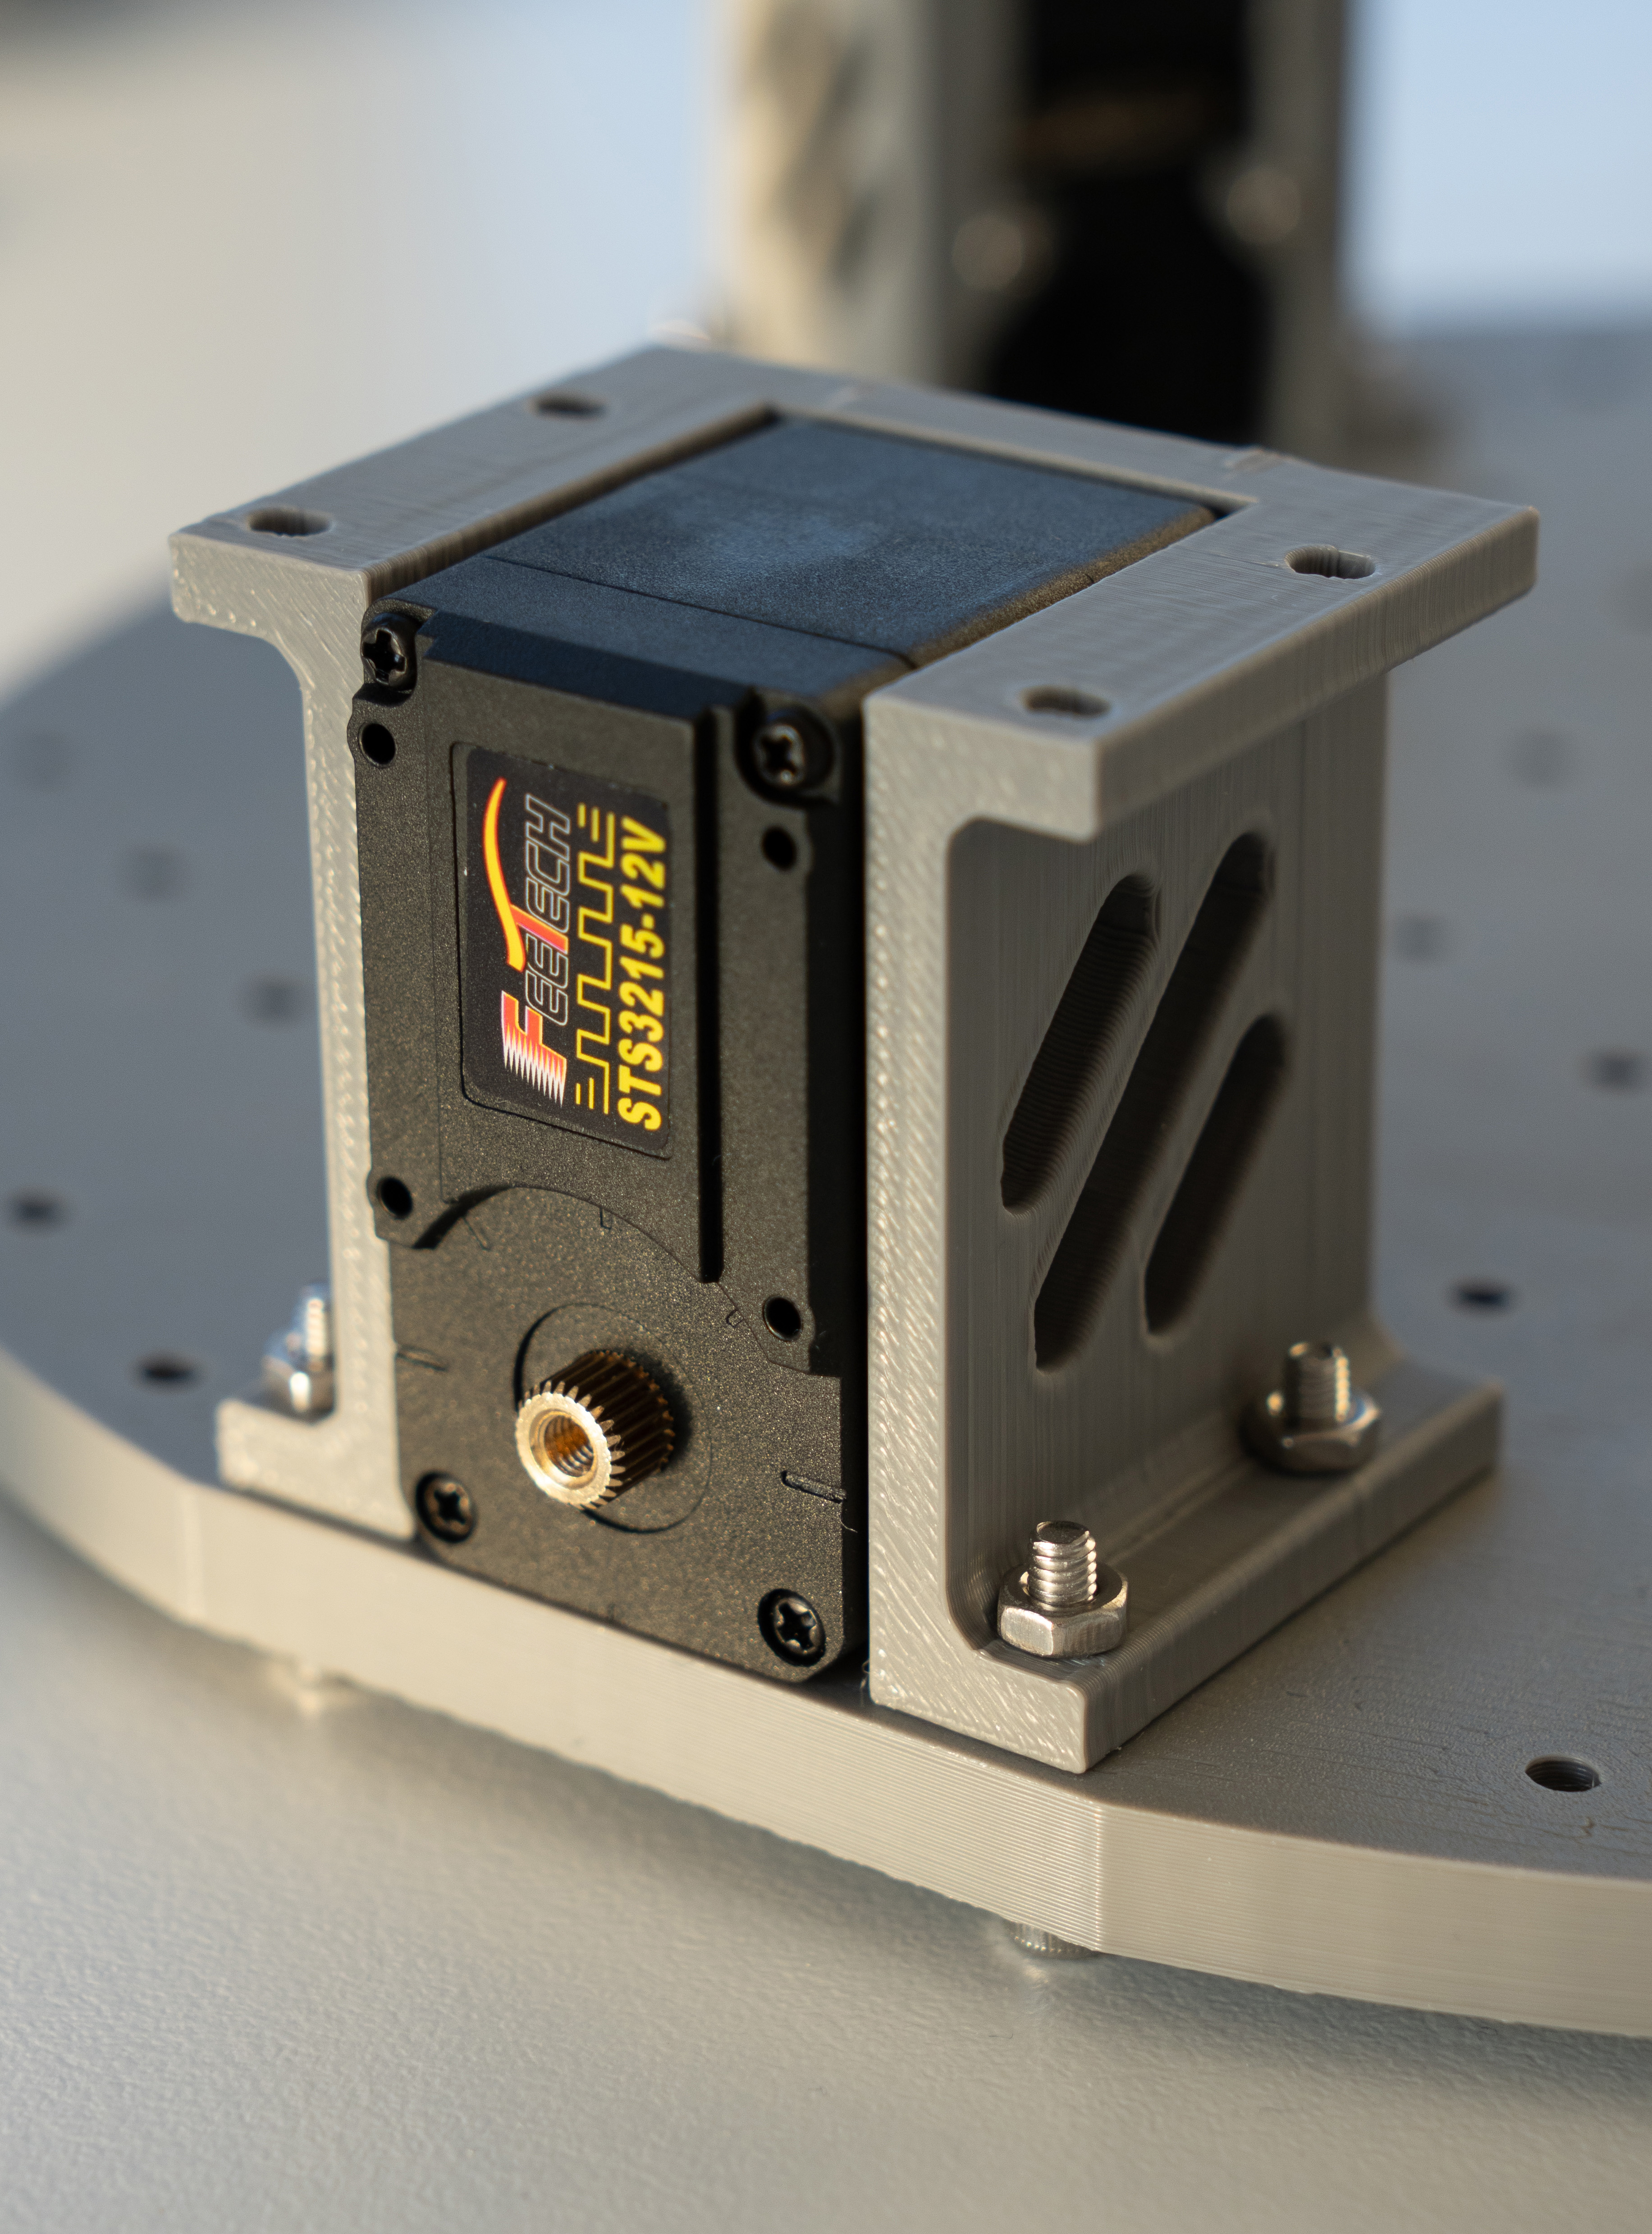
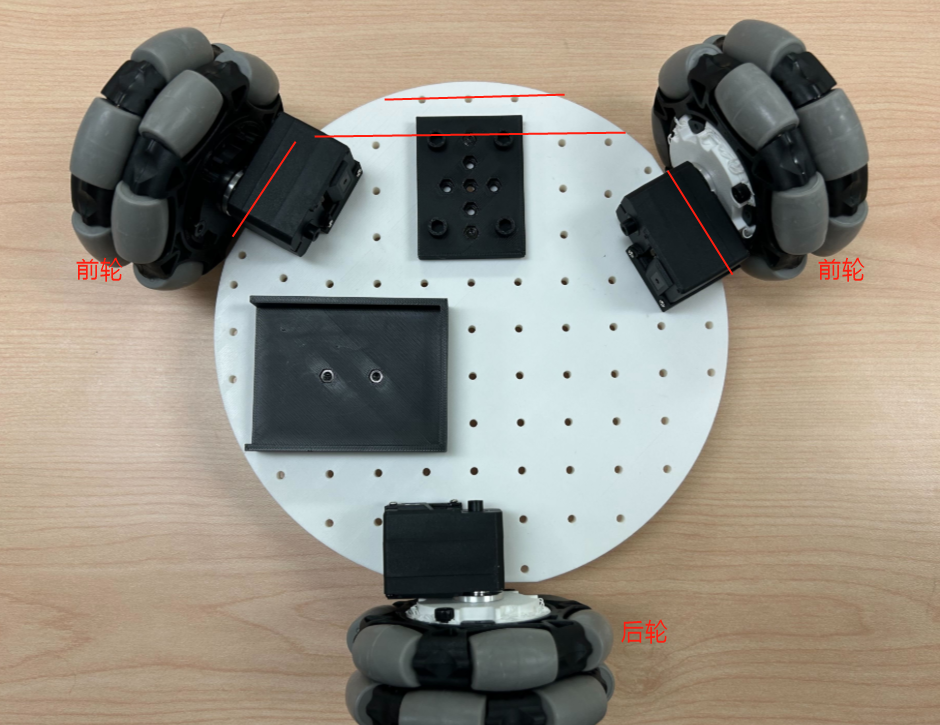
- Utilisez 12 vis métalliques M3x16 et 12 écrous M3 pour fixer les servos à la plaque de base à l'aide des supports de moteur d'entraînement.
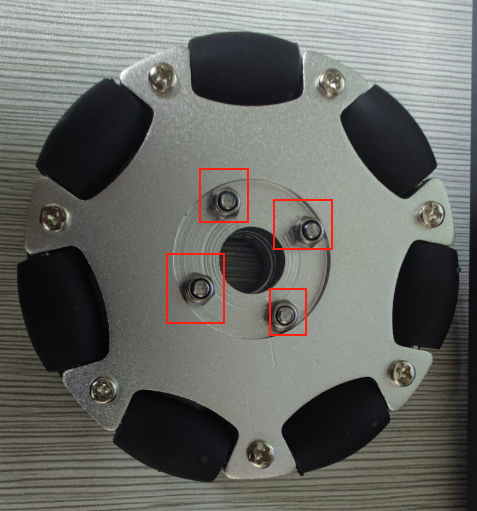
- Retirez les vis métalliques et les écrous des roues omnidirectionnelles de 82 mm.
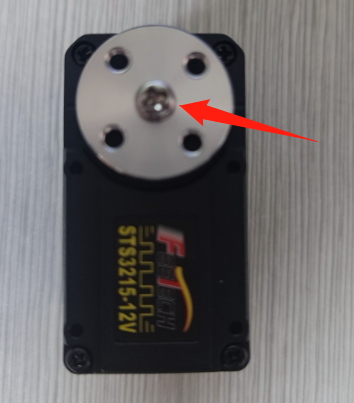
- Utilisez des vis m3*6 pour fixer le palonnier au servo.
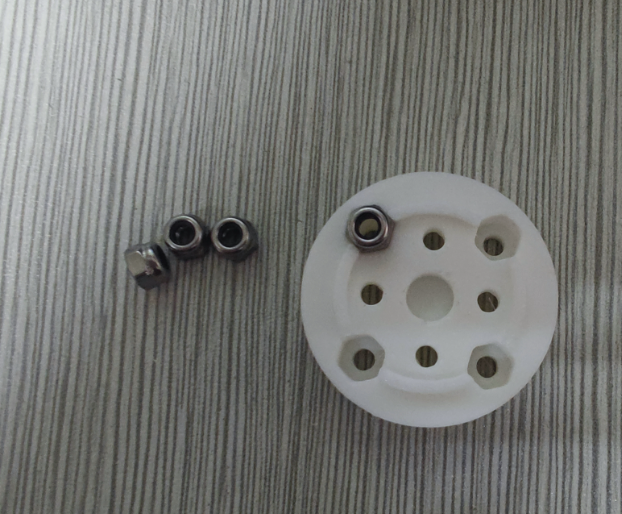
- Installez 4 écrous frein dans l'accouplement. Commencez par utiliser 4 vis m3*6 pour fixer l'accouplement au palonnier du servo.
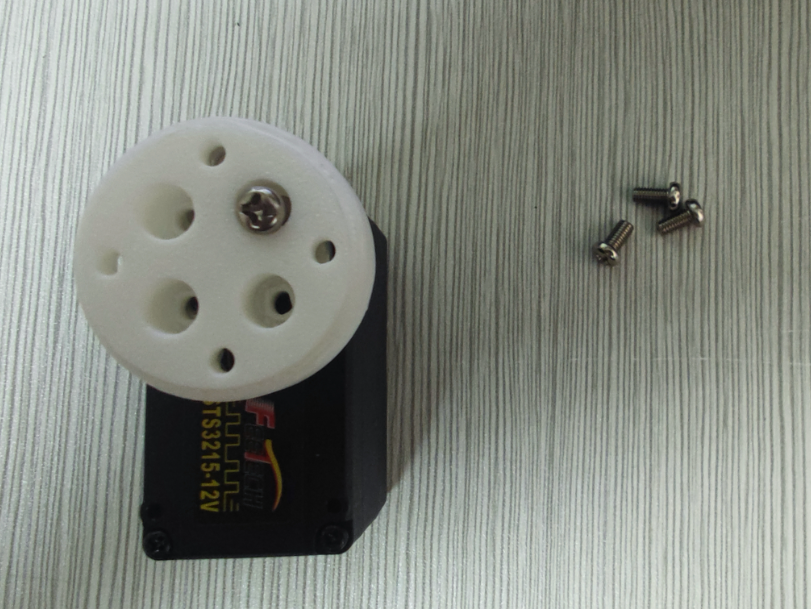
- Utilisez des vis métalliques m3*25 et des écrous frein pour fixer les roues omnidirectionnelles de 82 mm à l'accouplement.
Une fois les trois roues installées sur la plaque de base :
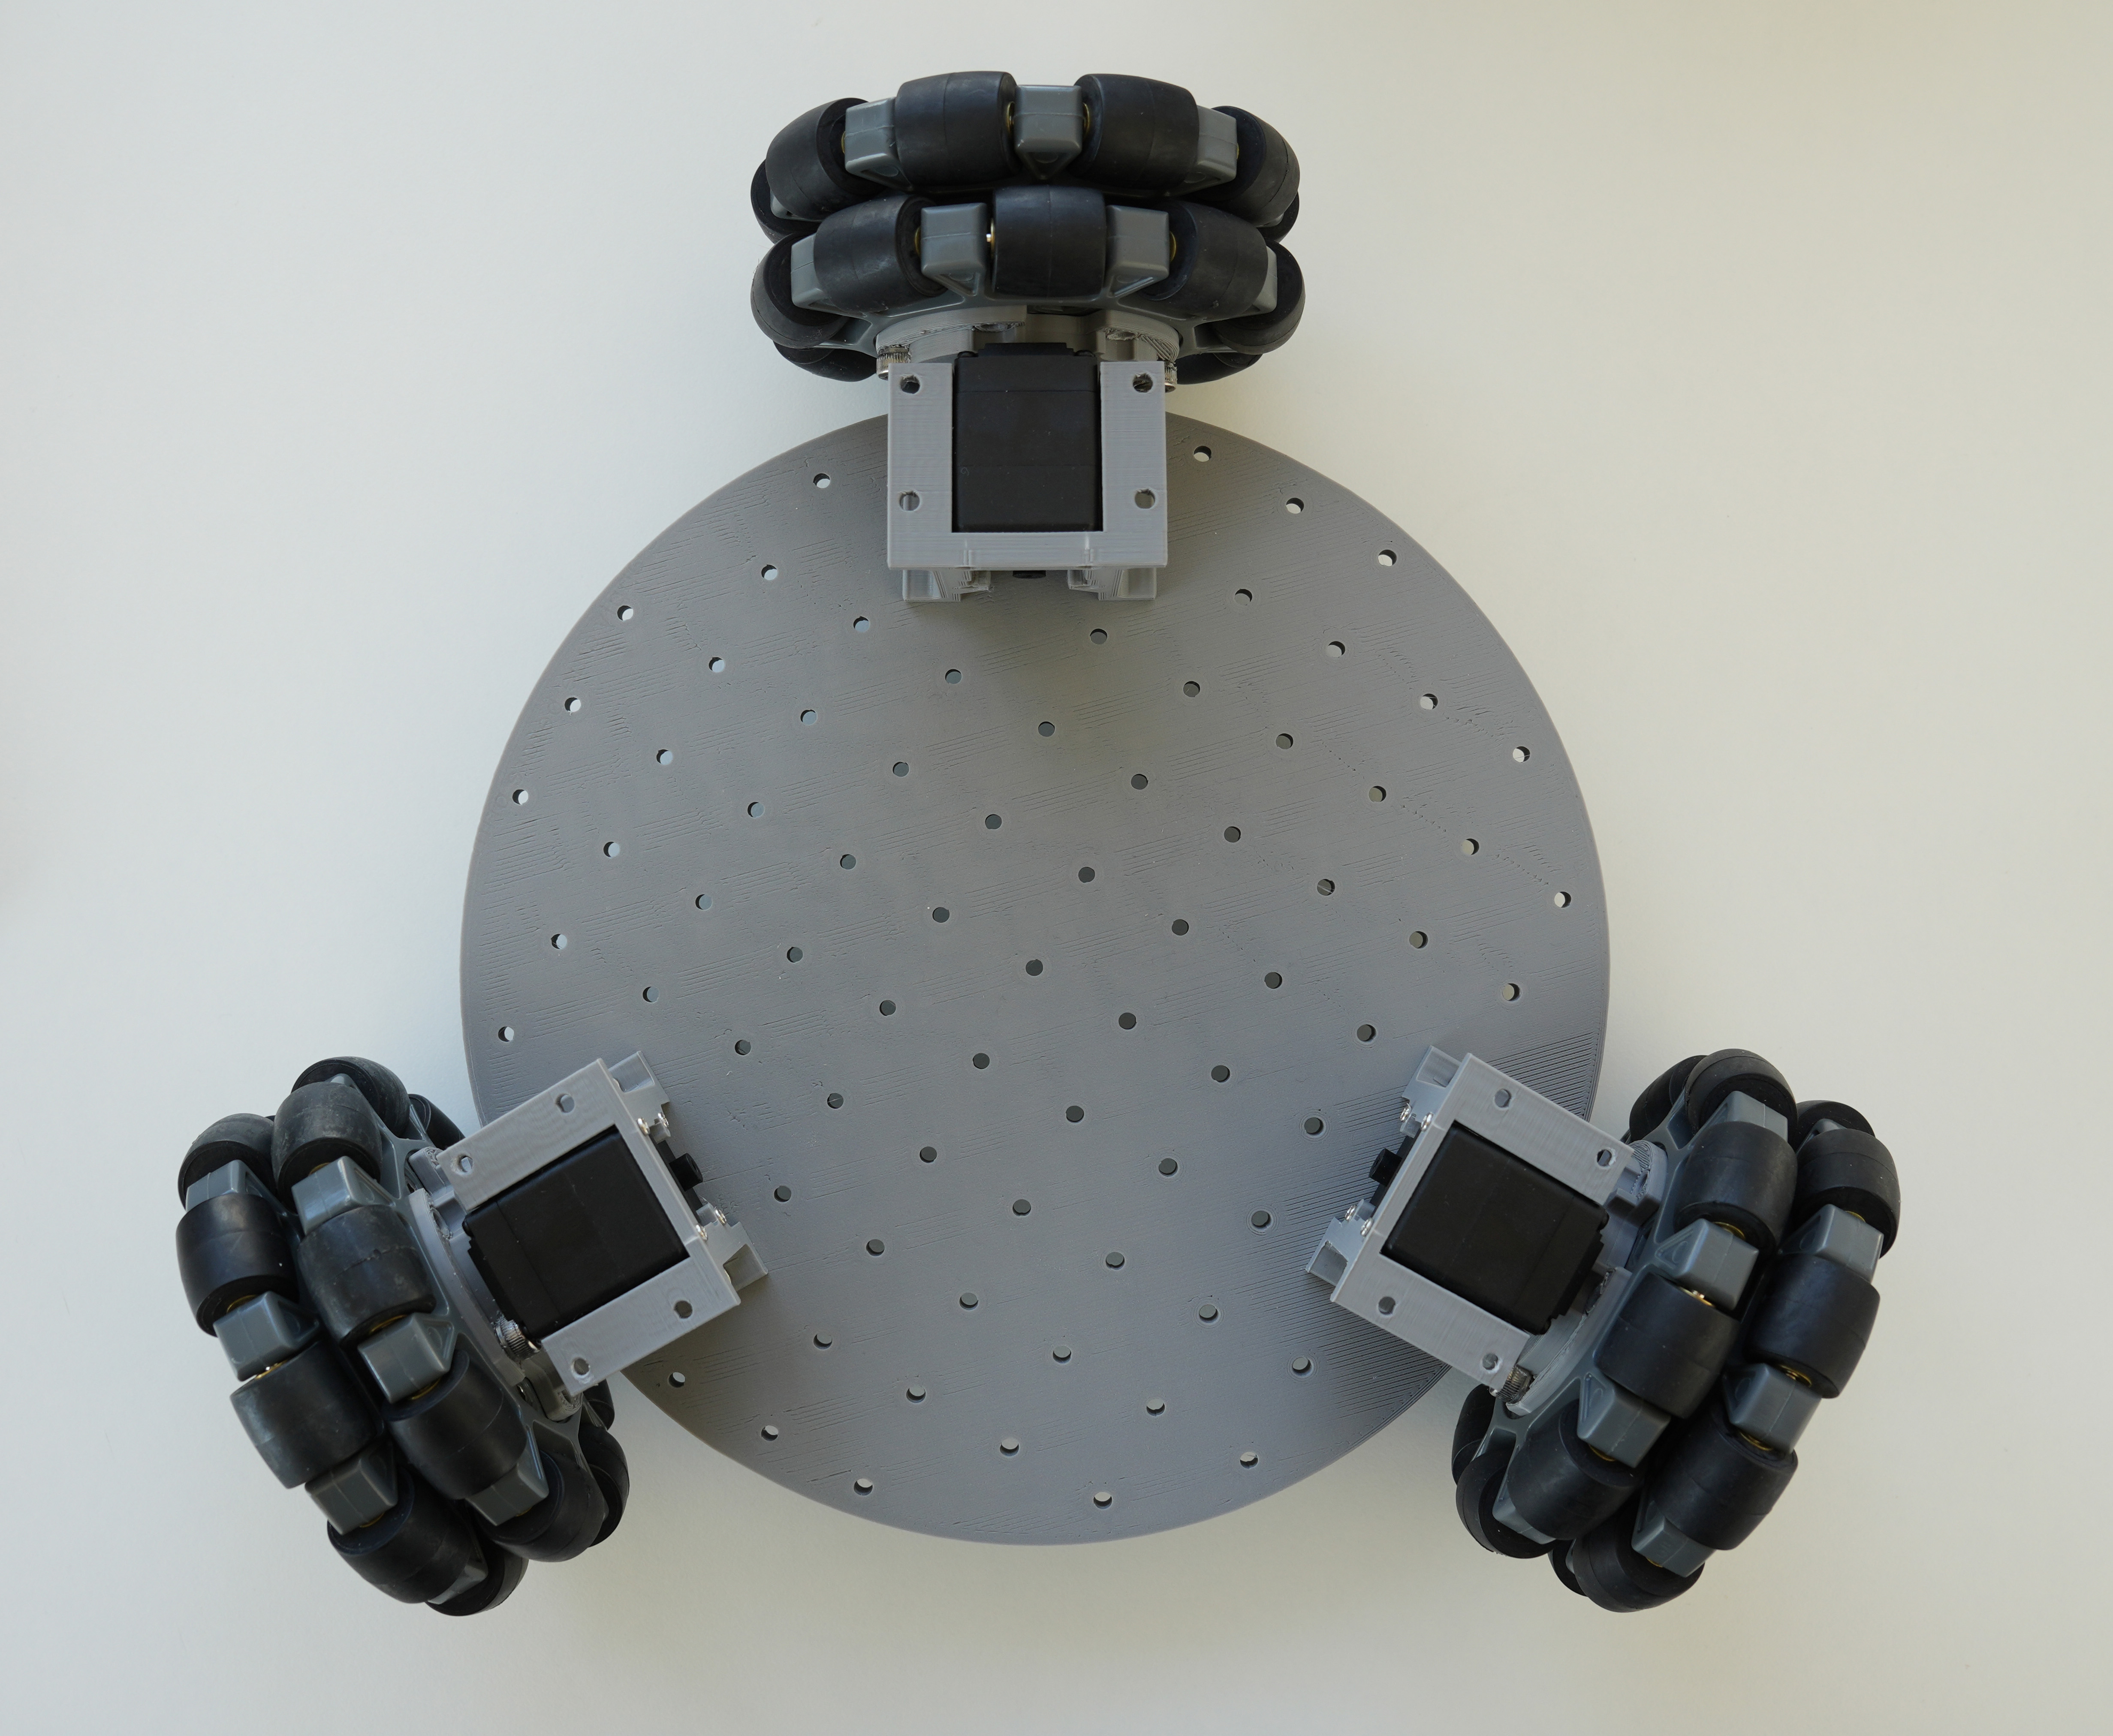
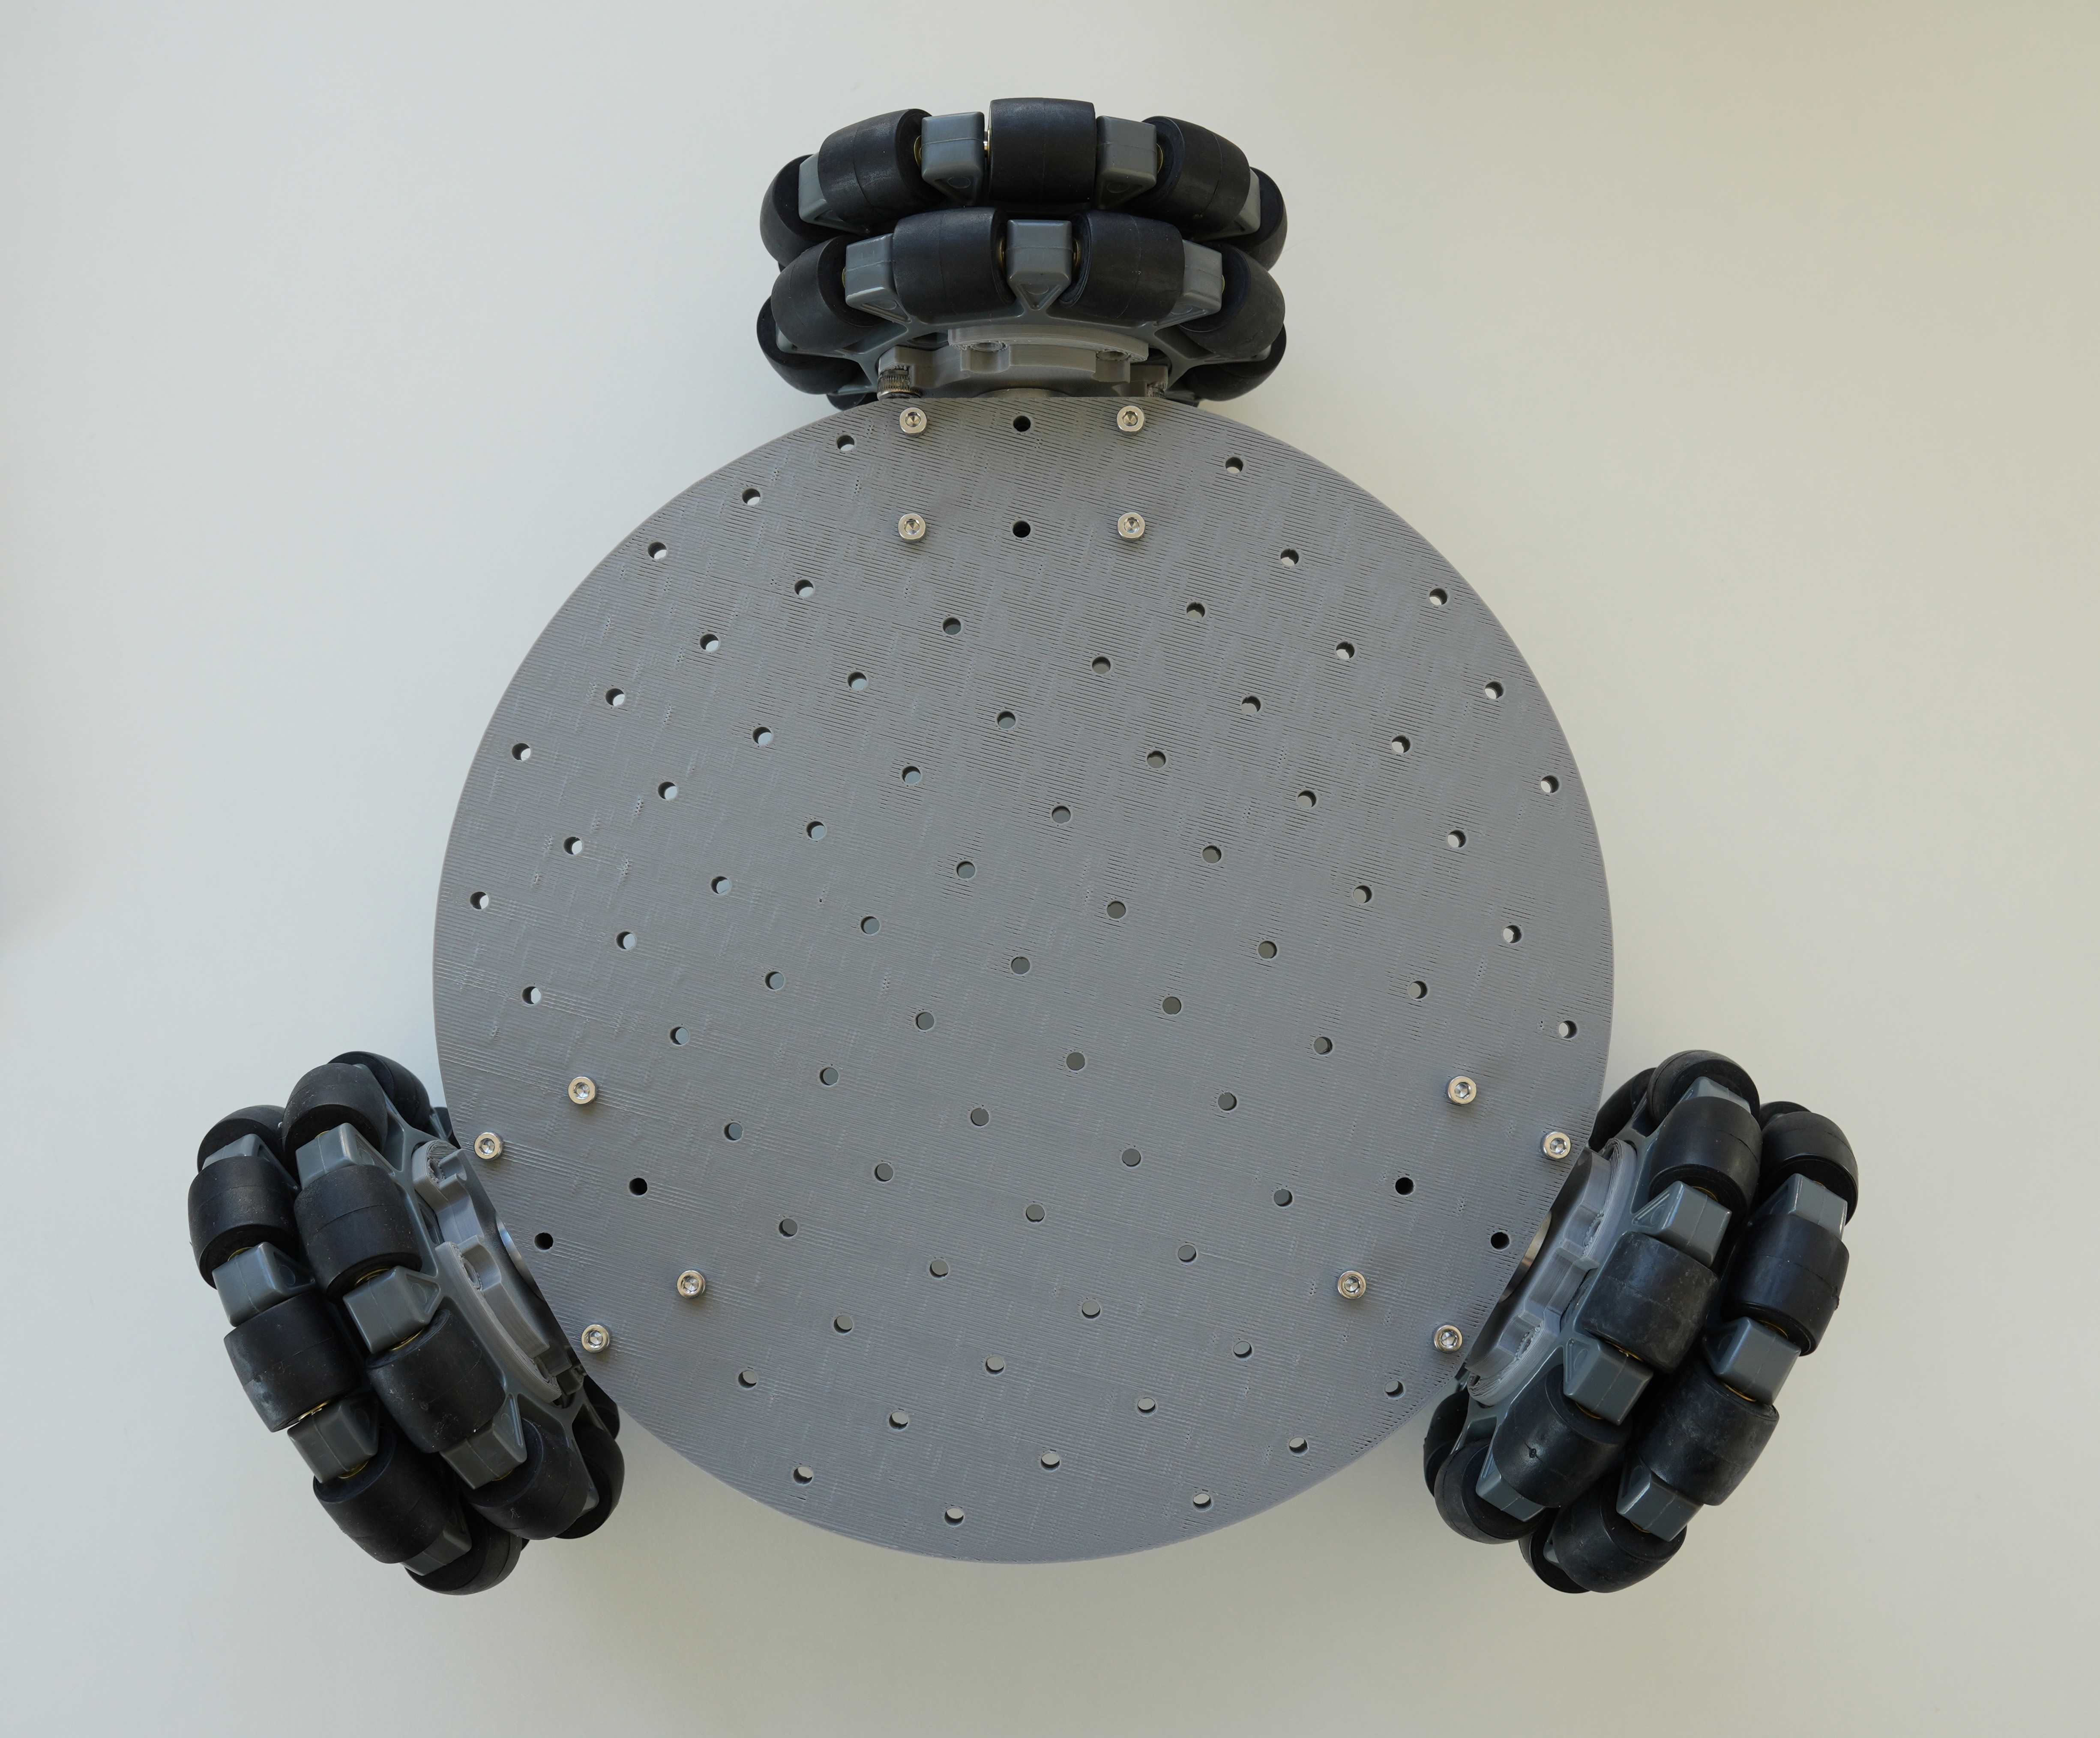
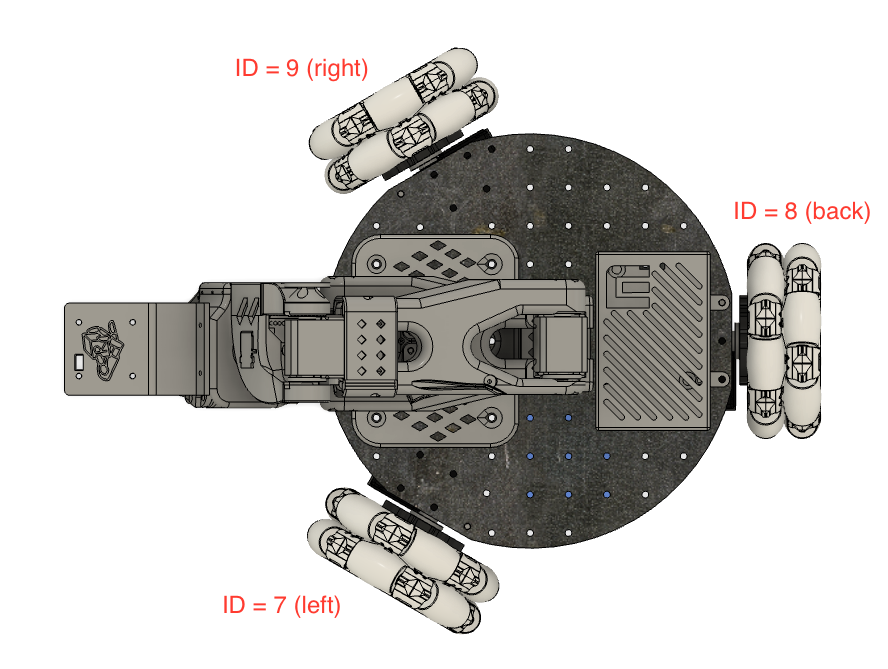
2. Assemblage de la plaque de base
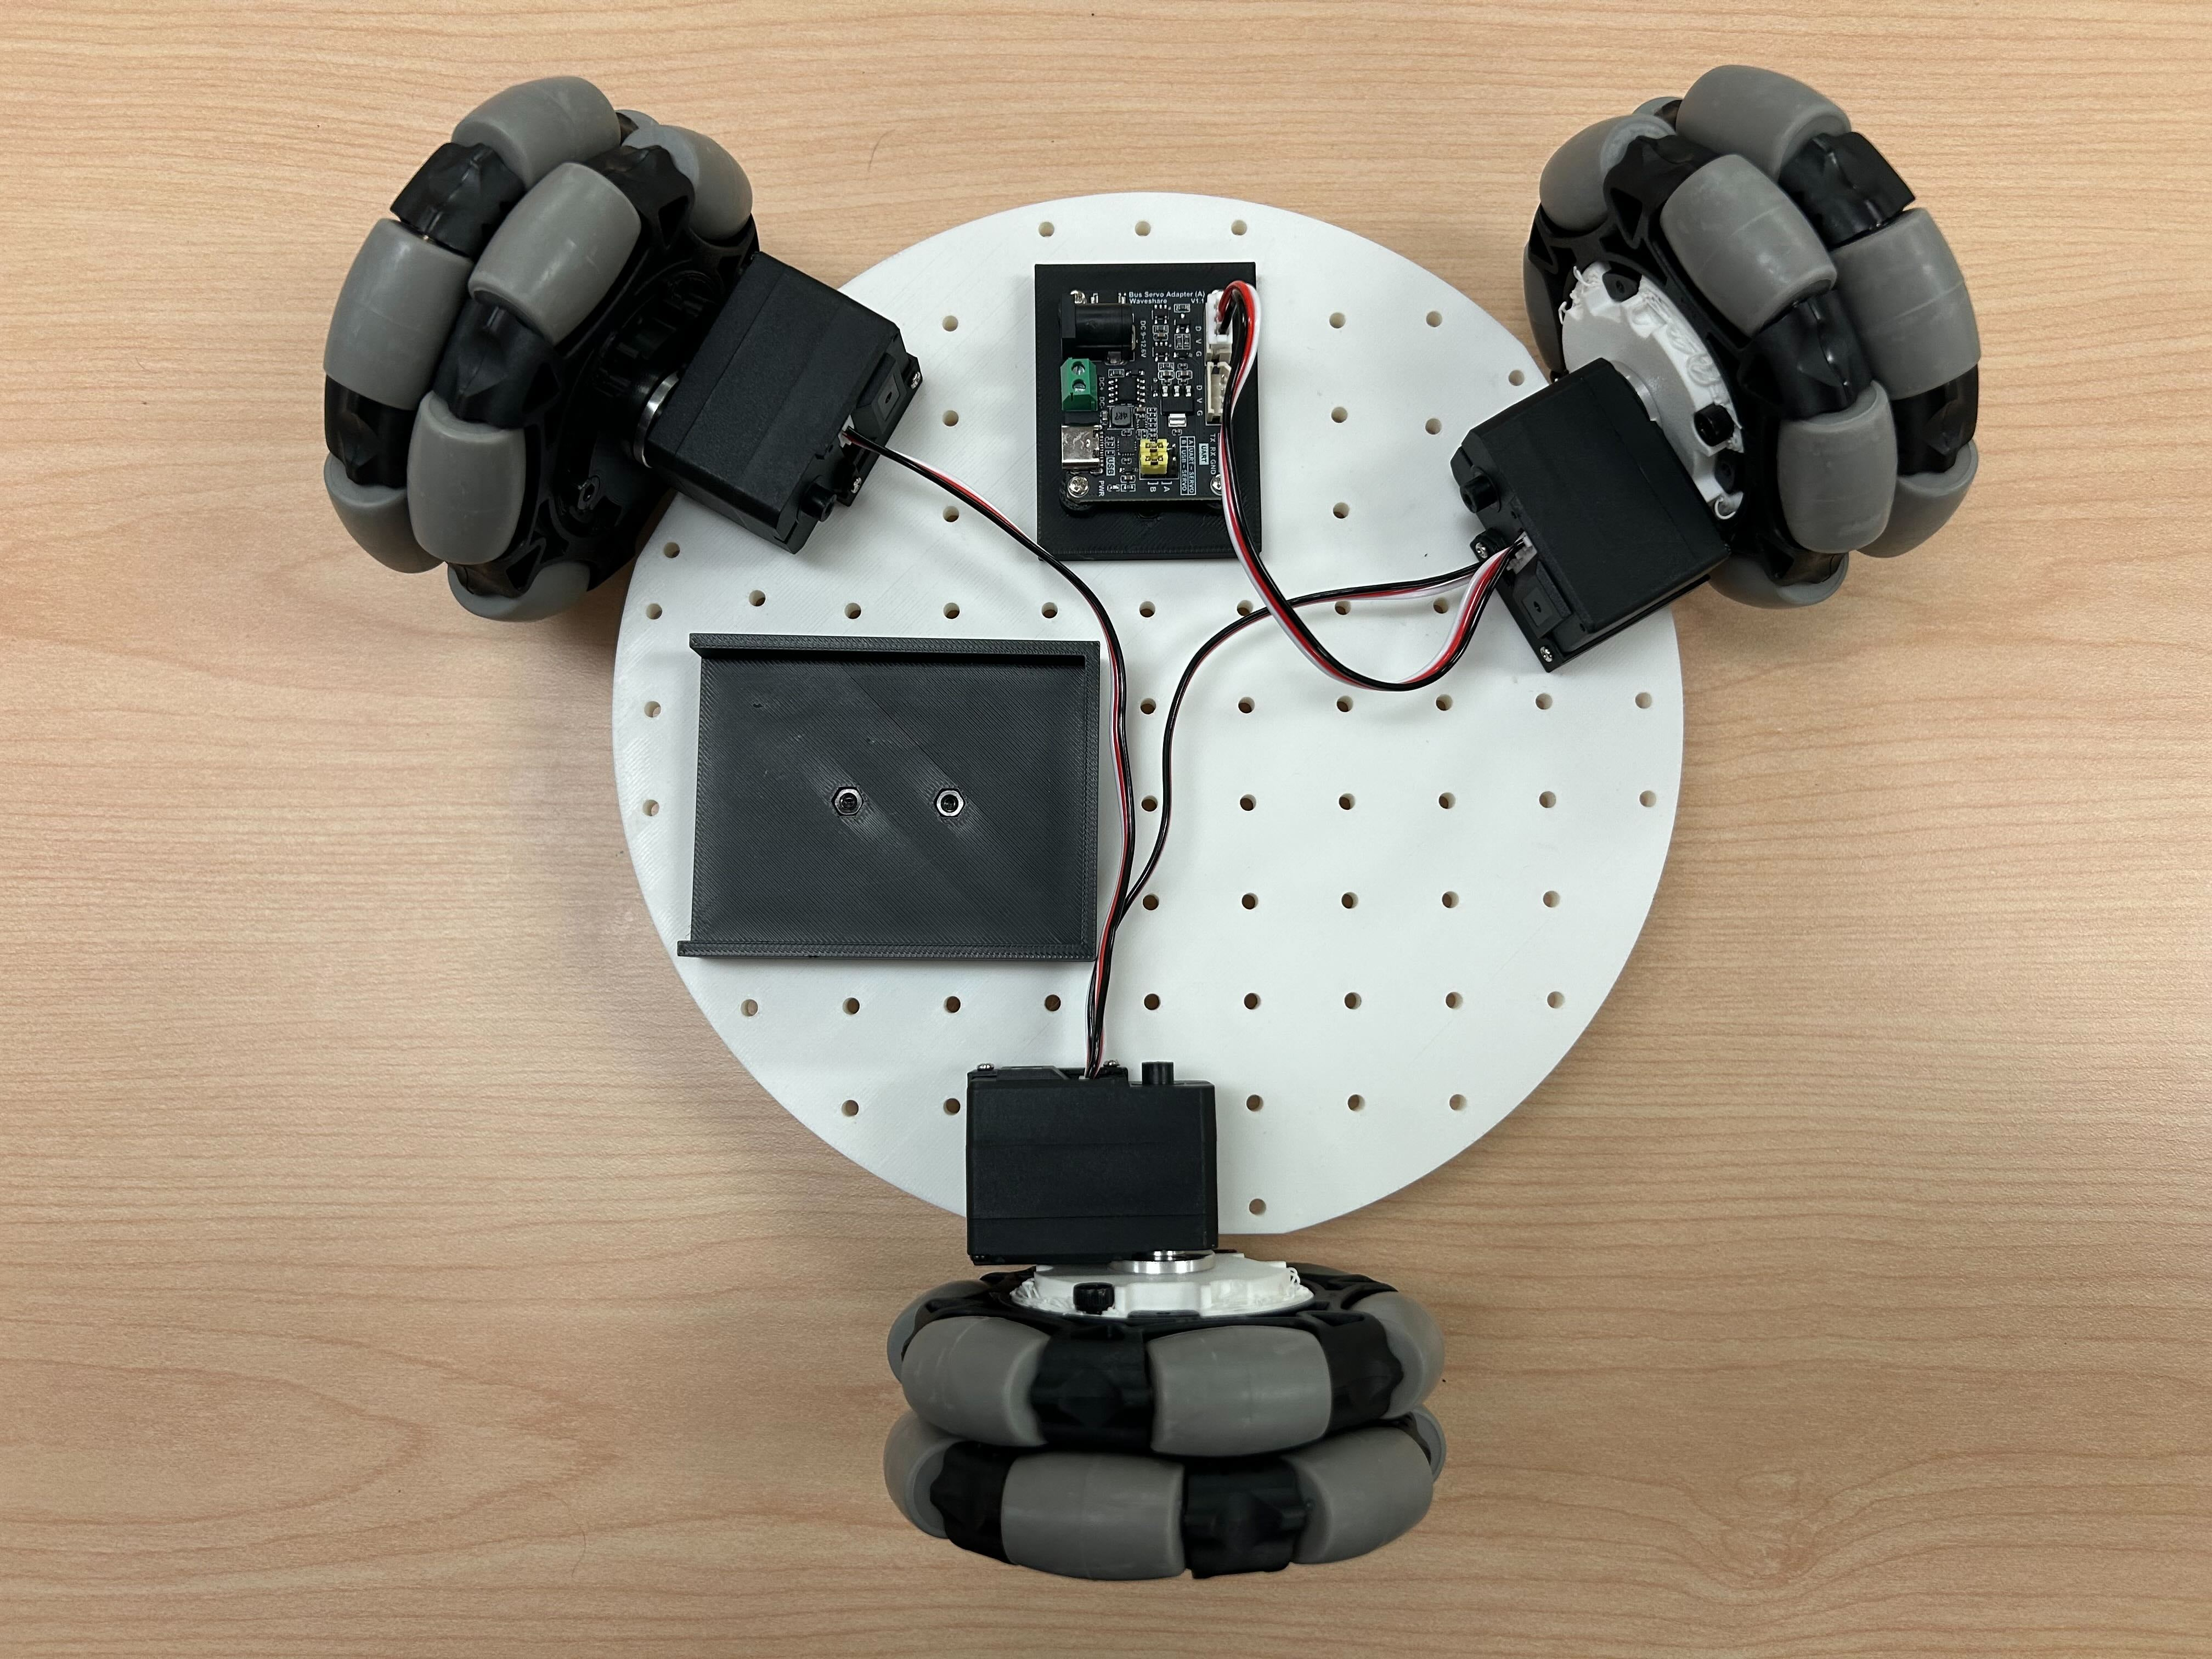
- Insérez 2 écrous M3 dans les trous de la carte de commande de servo et du support de batterie. Utilisez 4 vis à tête hexagonale M3x12 pour fixer l'ensemble à la plaque de base.
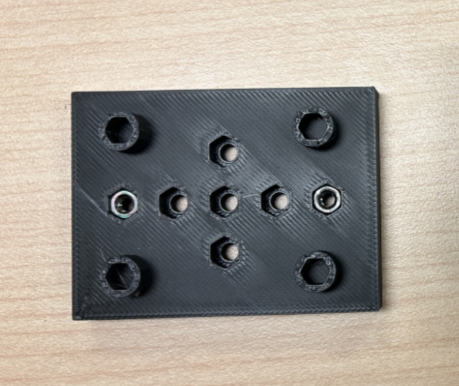
- Utilisez 2 vis à tête hexagonale M3*12 et 2 écrous M3 pour installer la carte de commande de servo et la relier aux 3 servos.
Connexions des câbles de la batterie portable
- L'entrée d'alimentation se connecte directement à l'alimentation
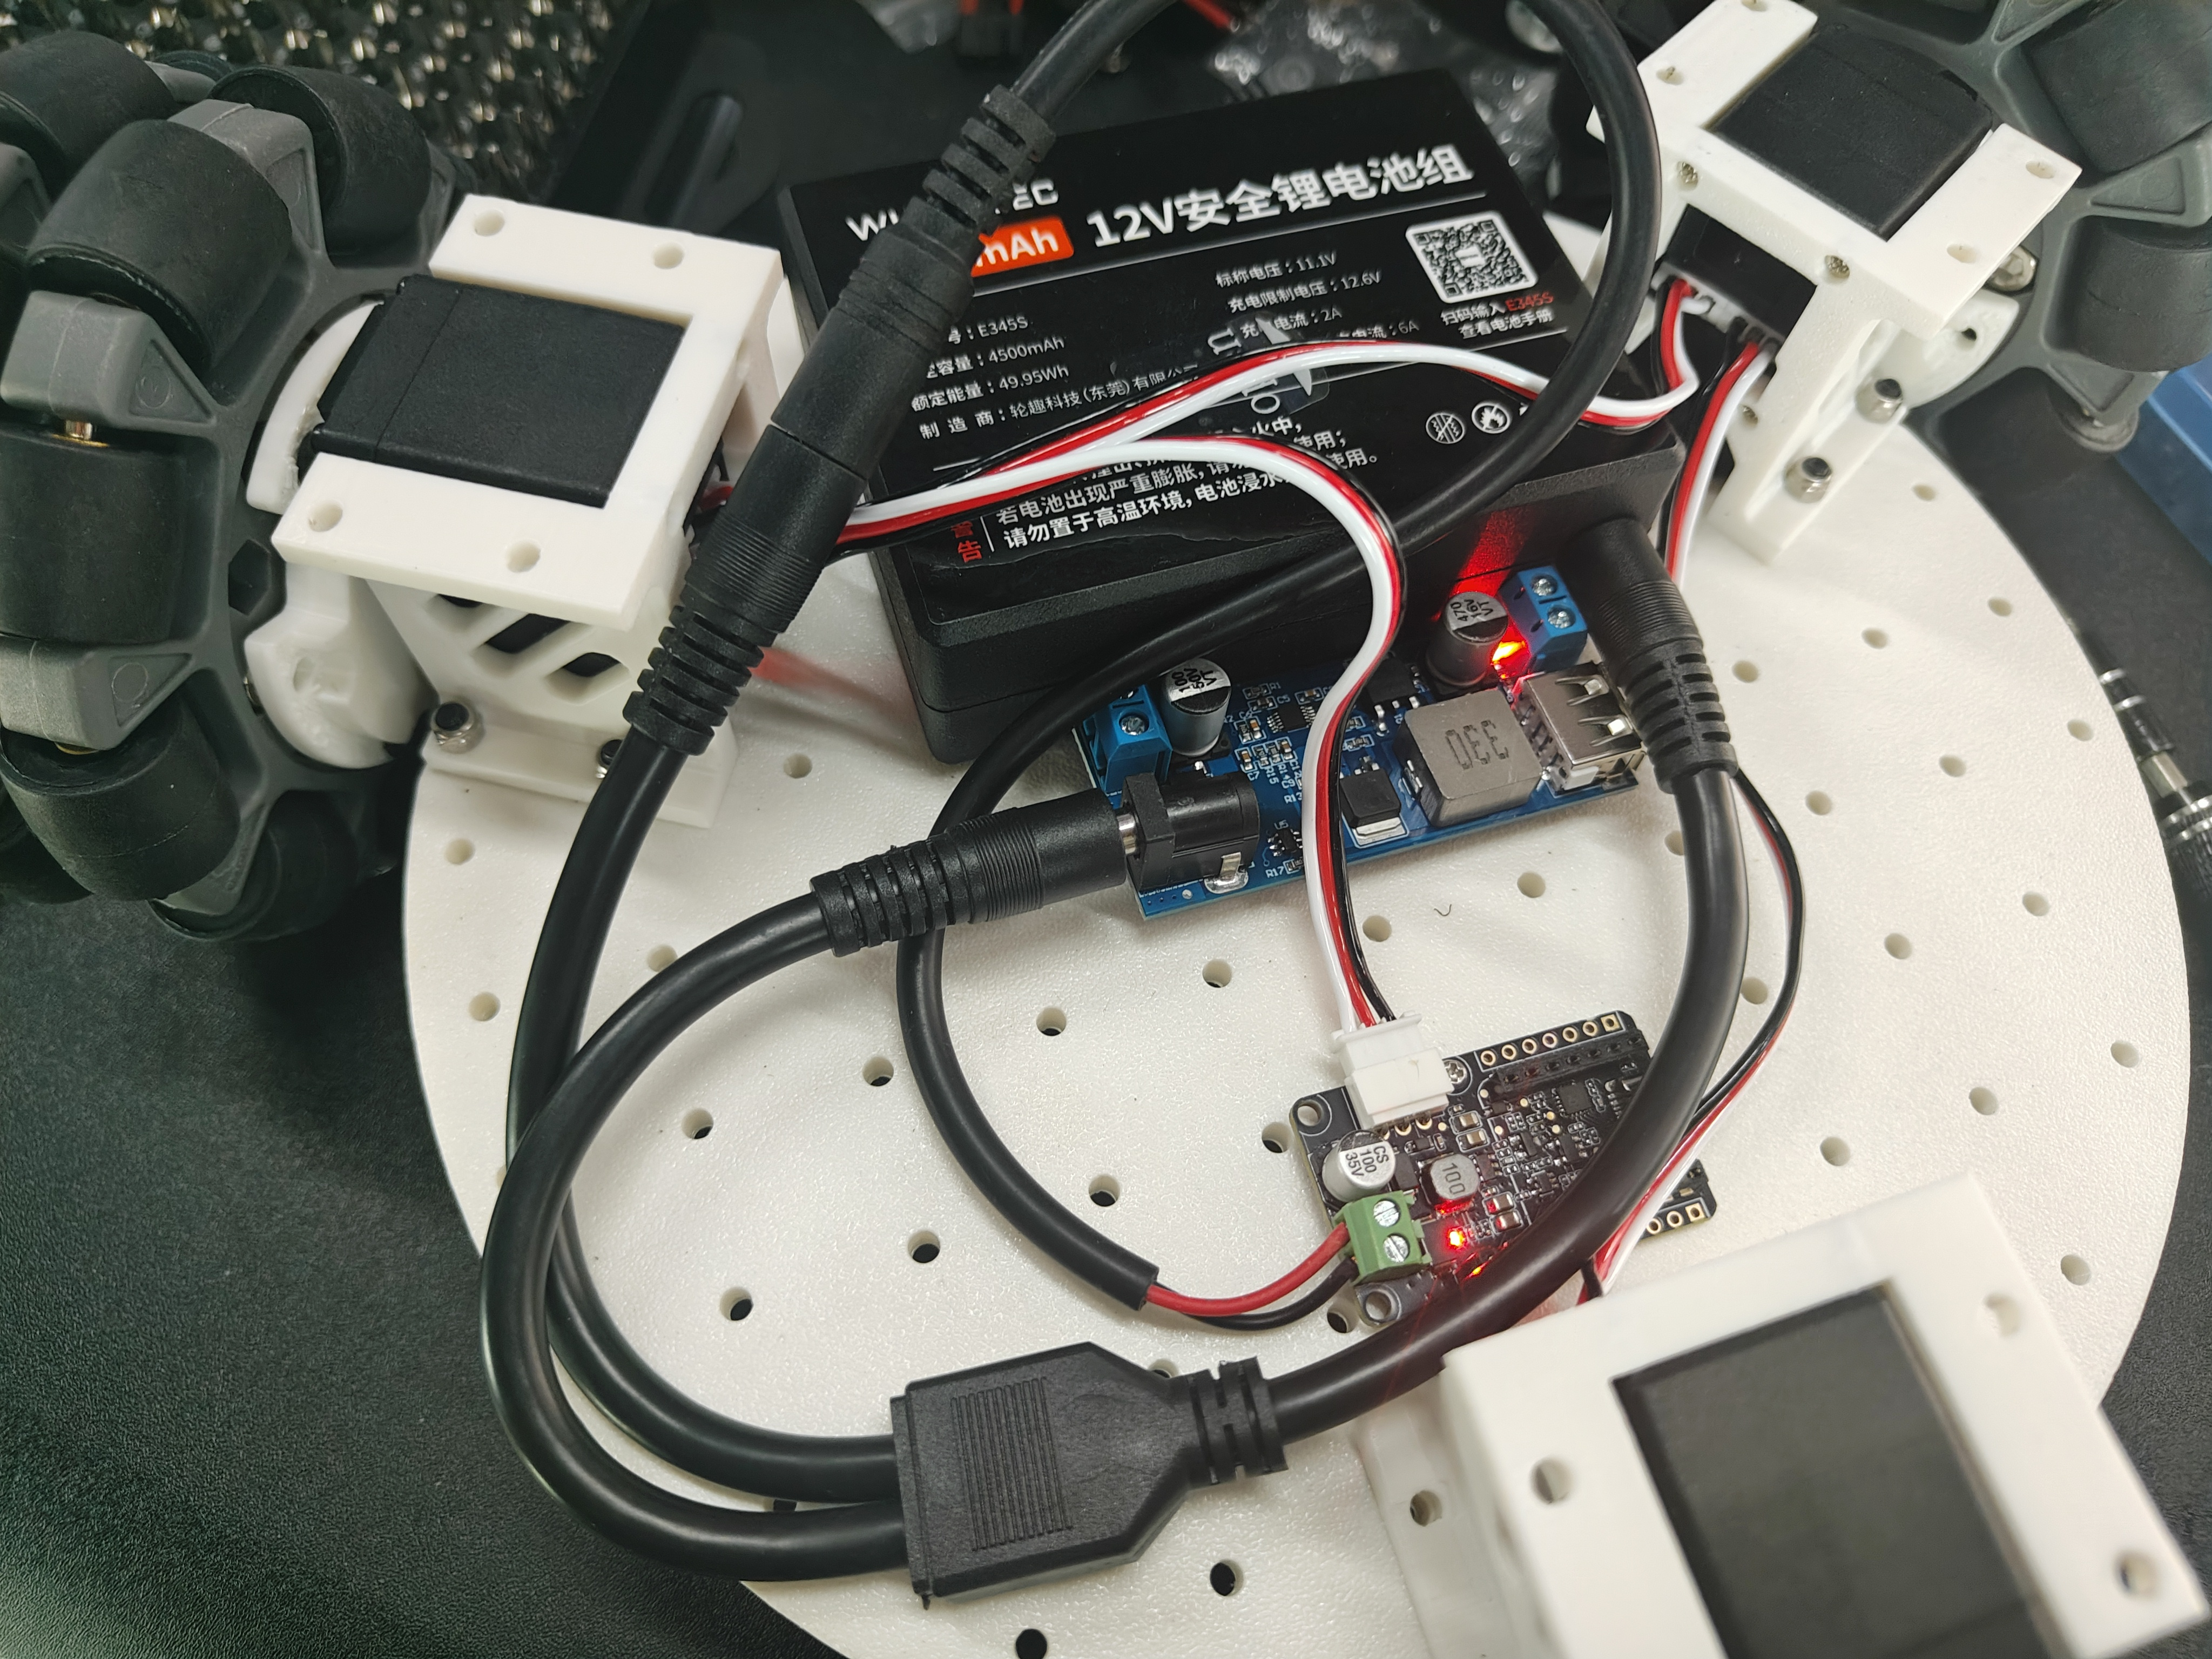
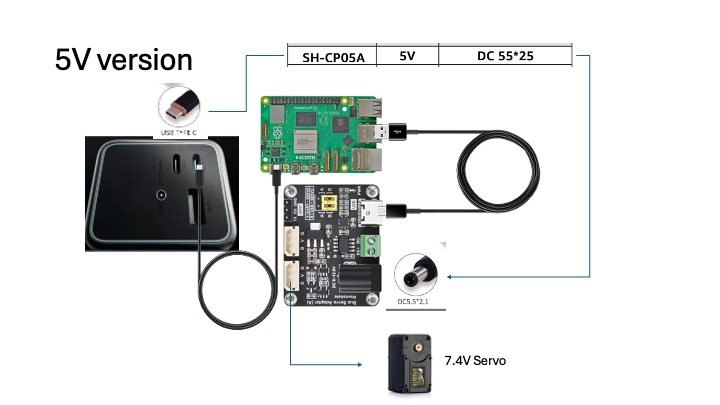
- L'interface USB-C fournit une alimentation 5V au Raspberry Pi
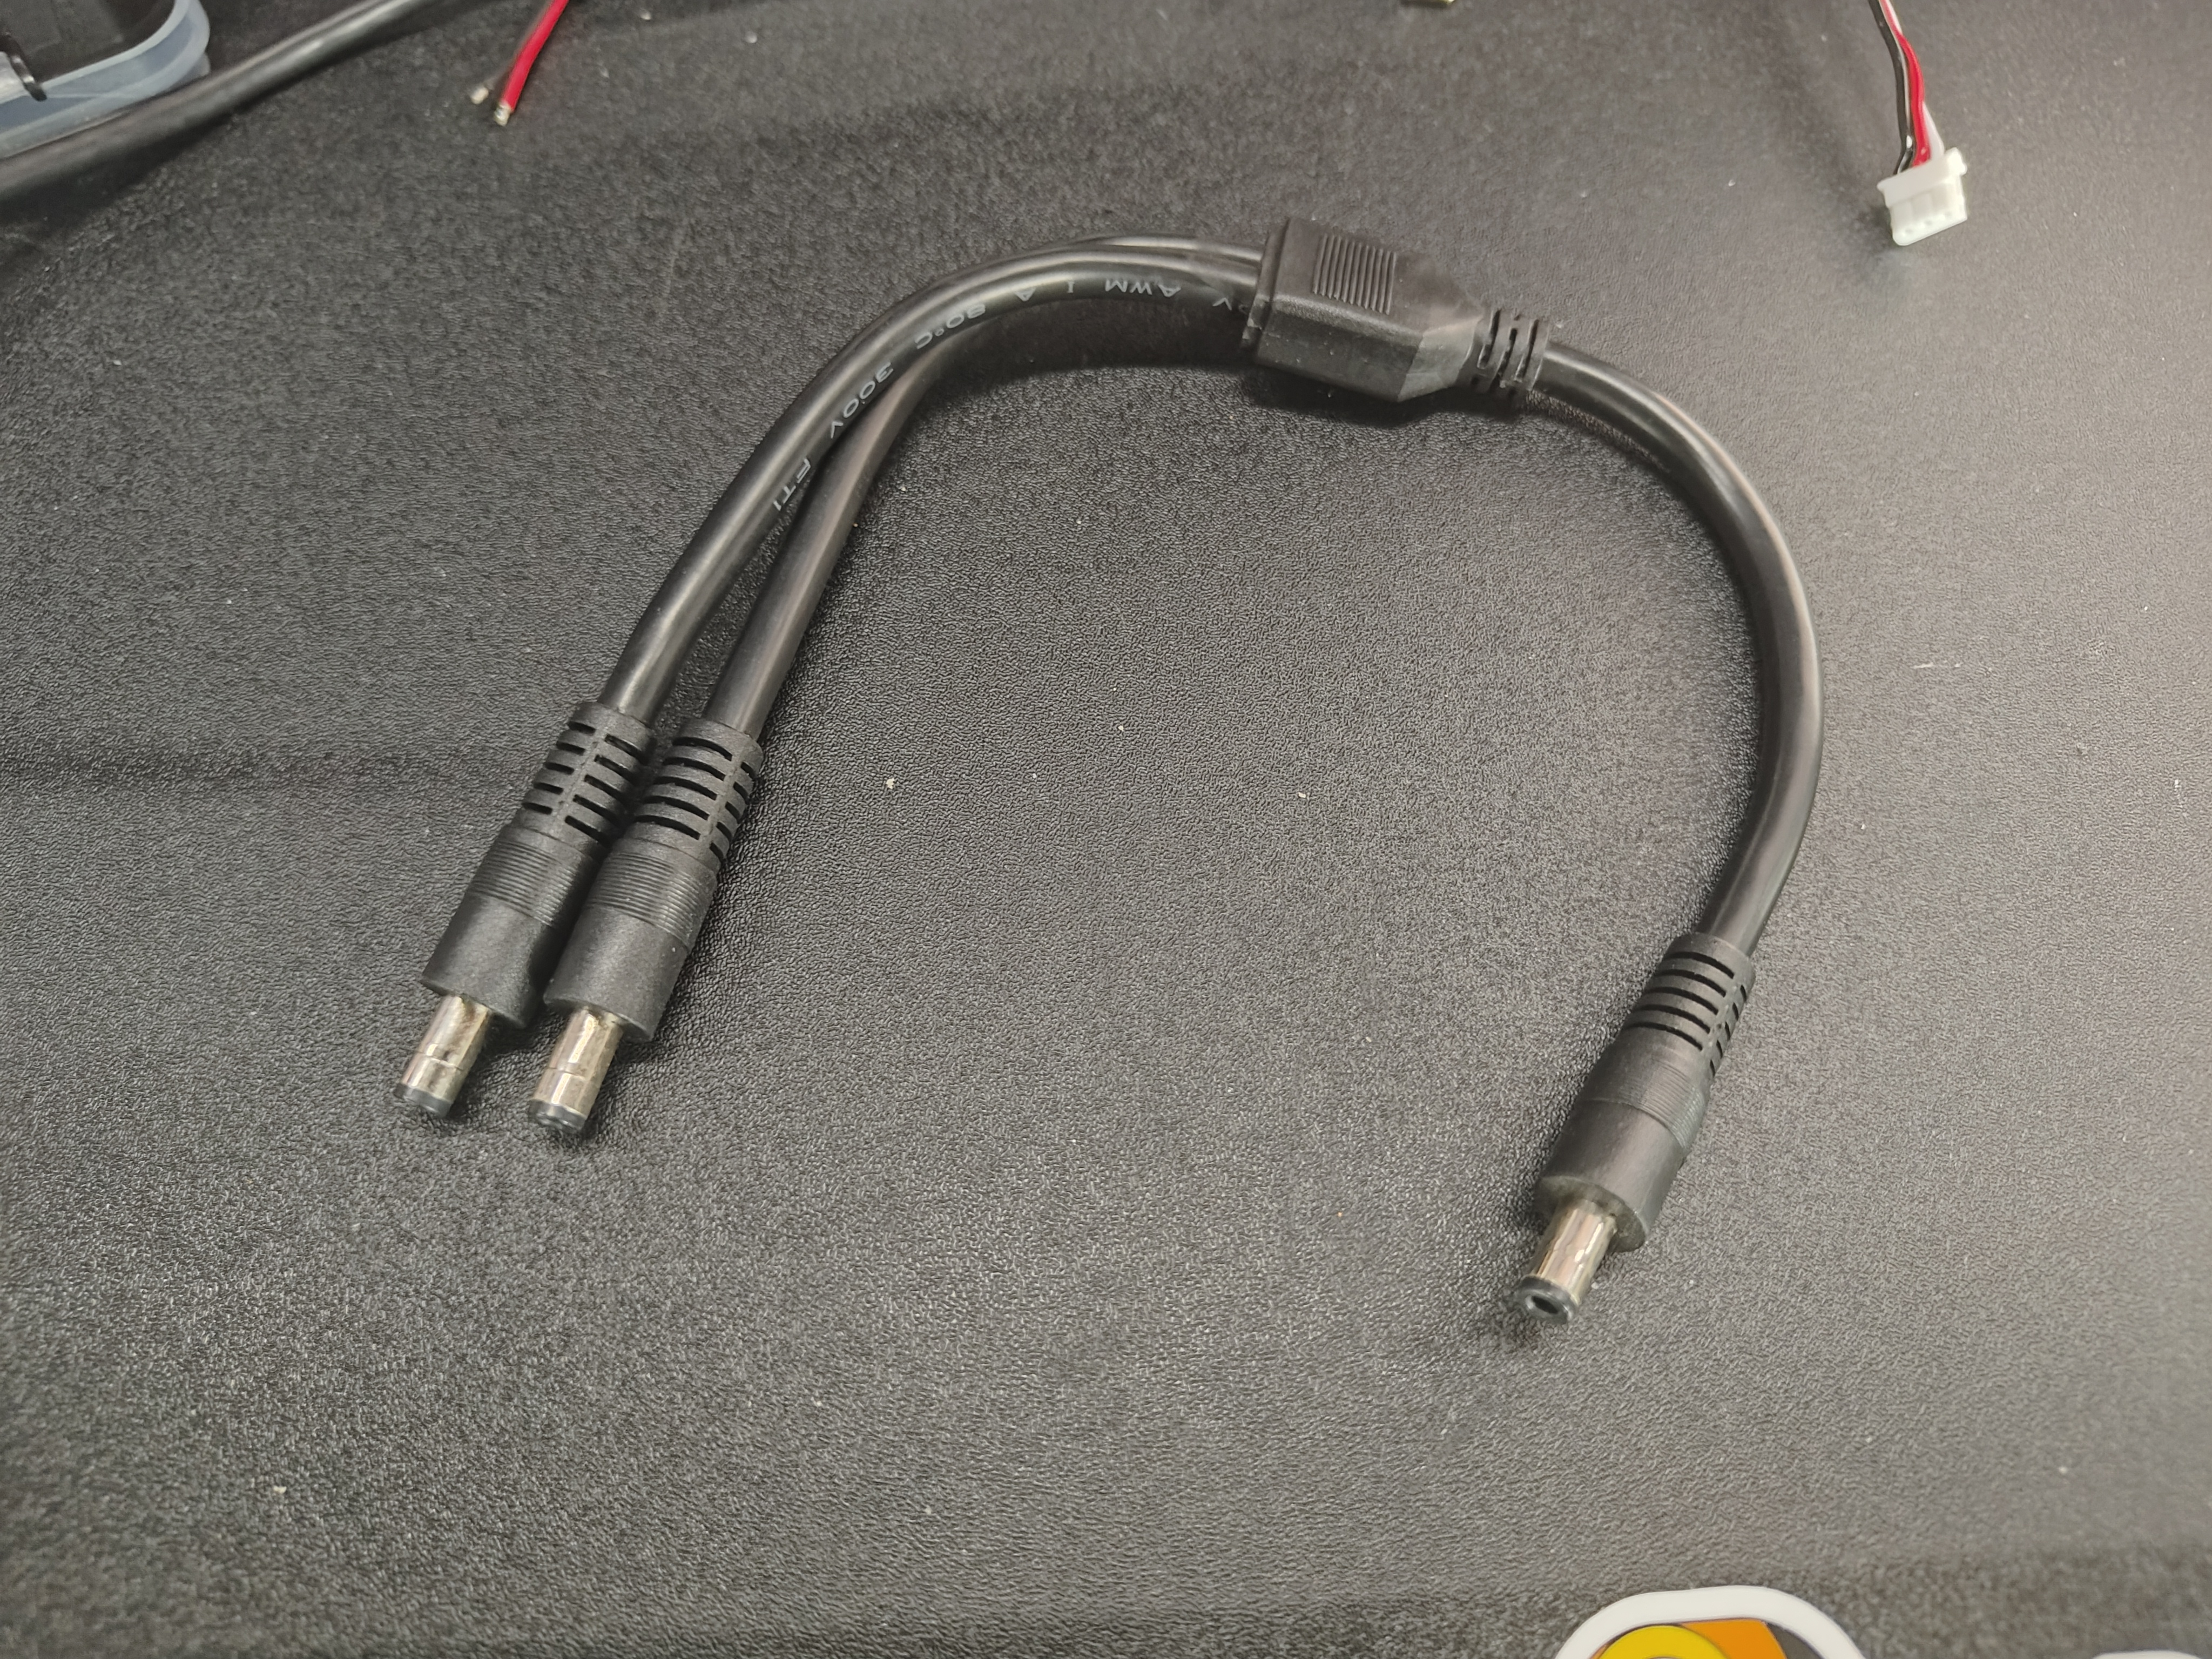
- Si vous utilisez un bras robotisé 12V, alimentez la carte de commande des servos directement avec le répartiteur d'alimentation DC
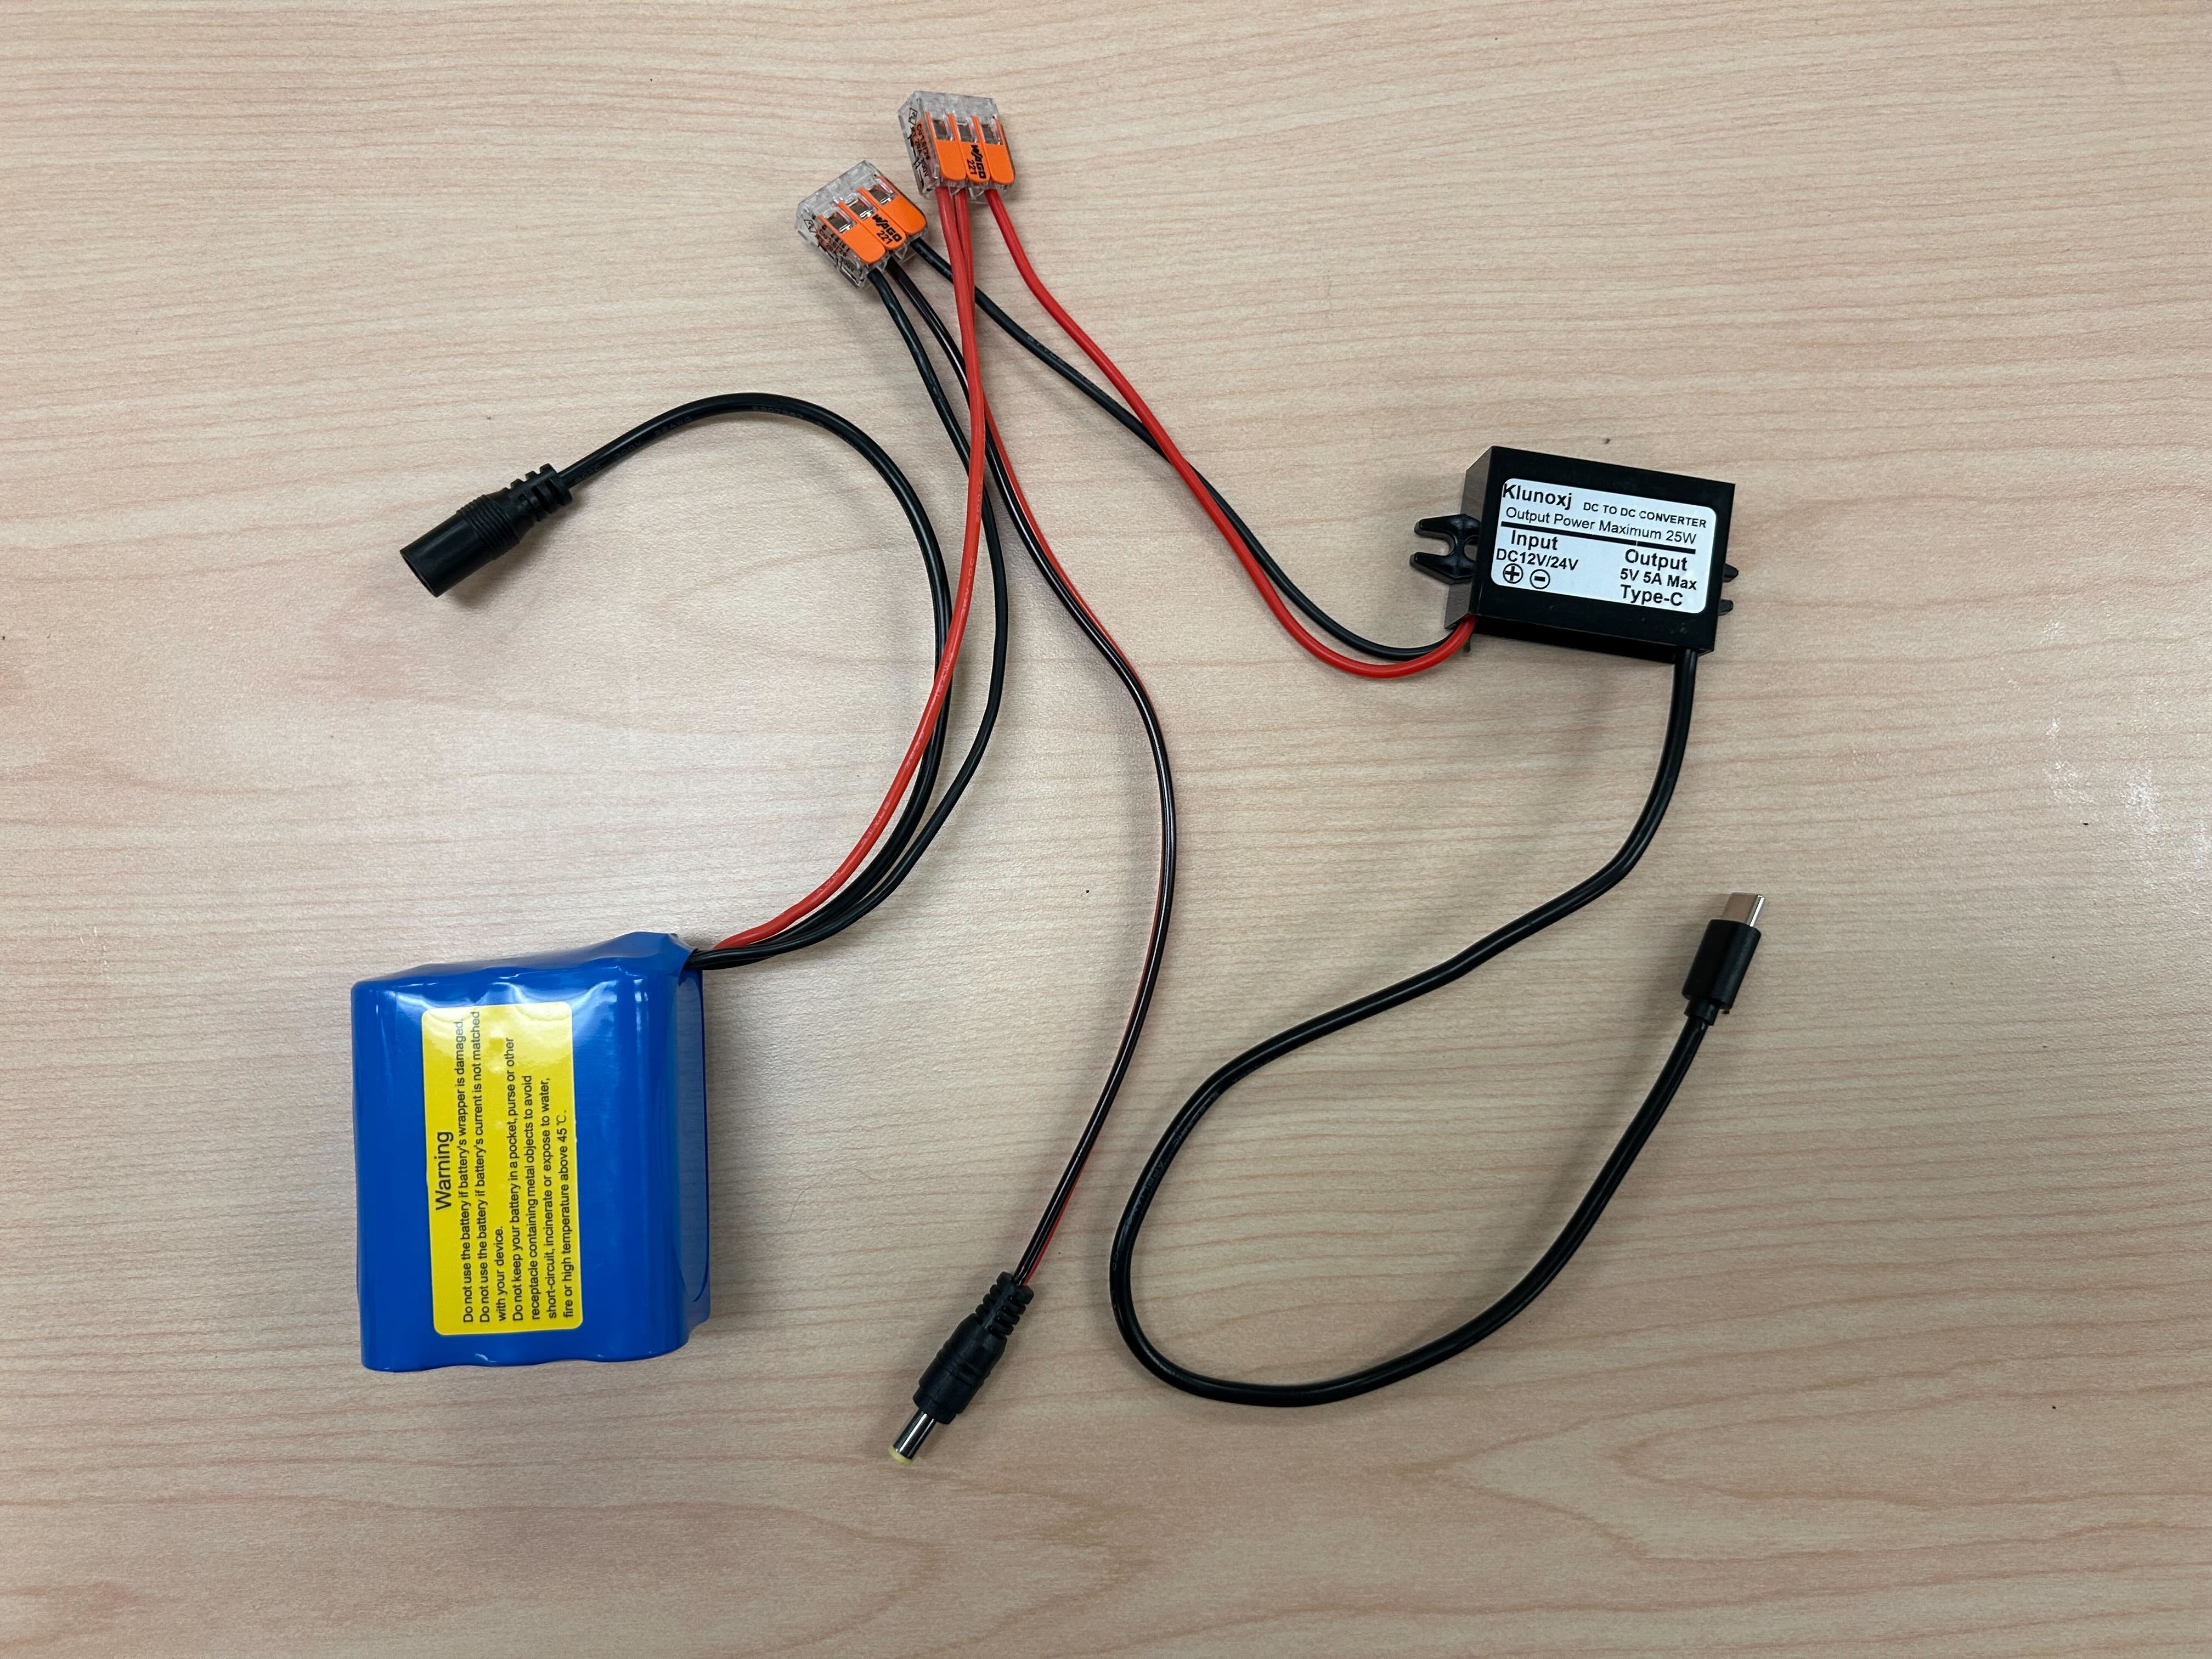
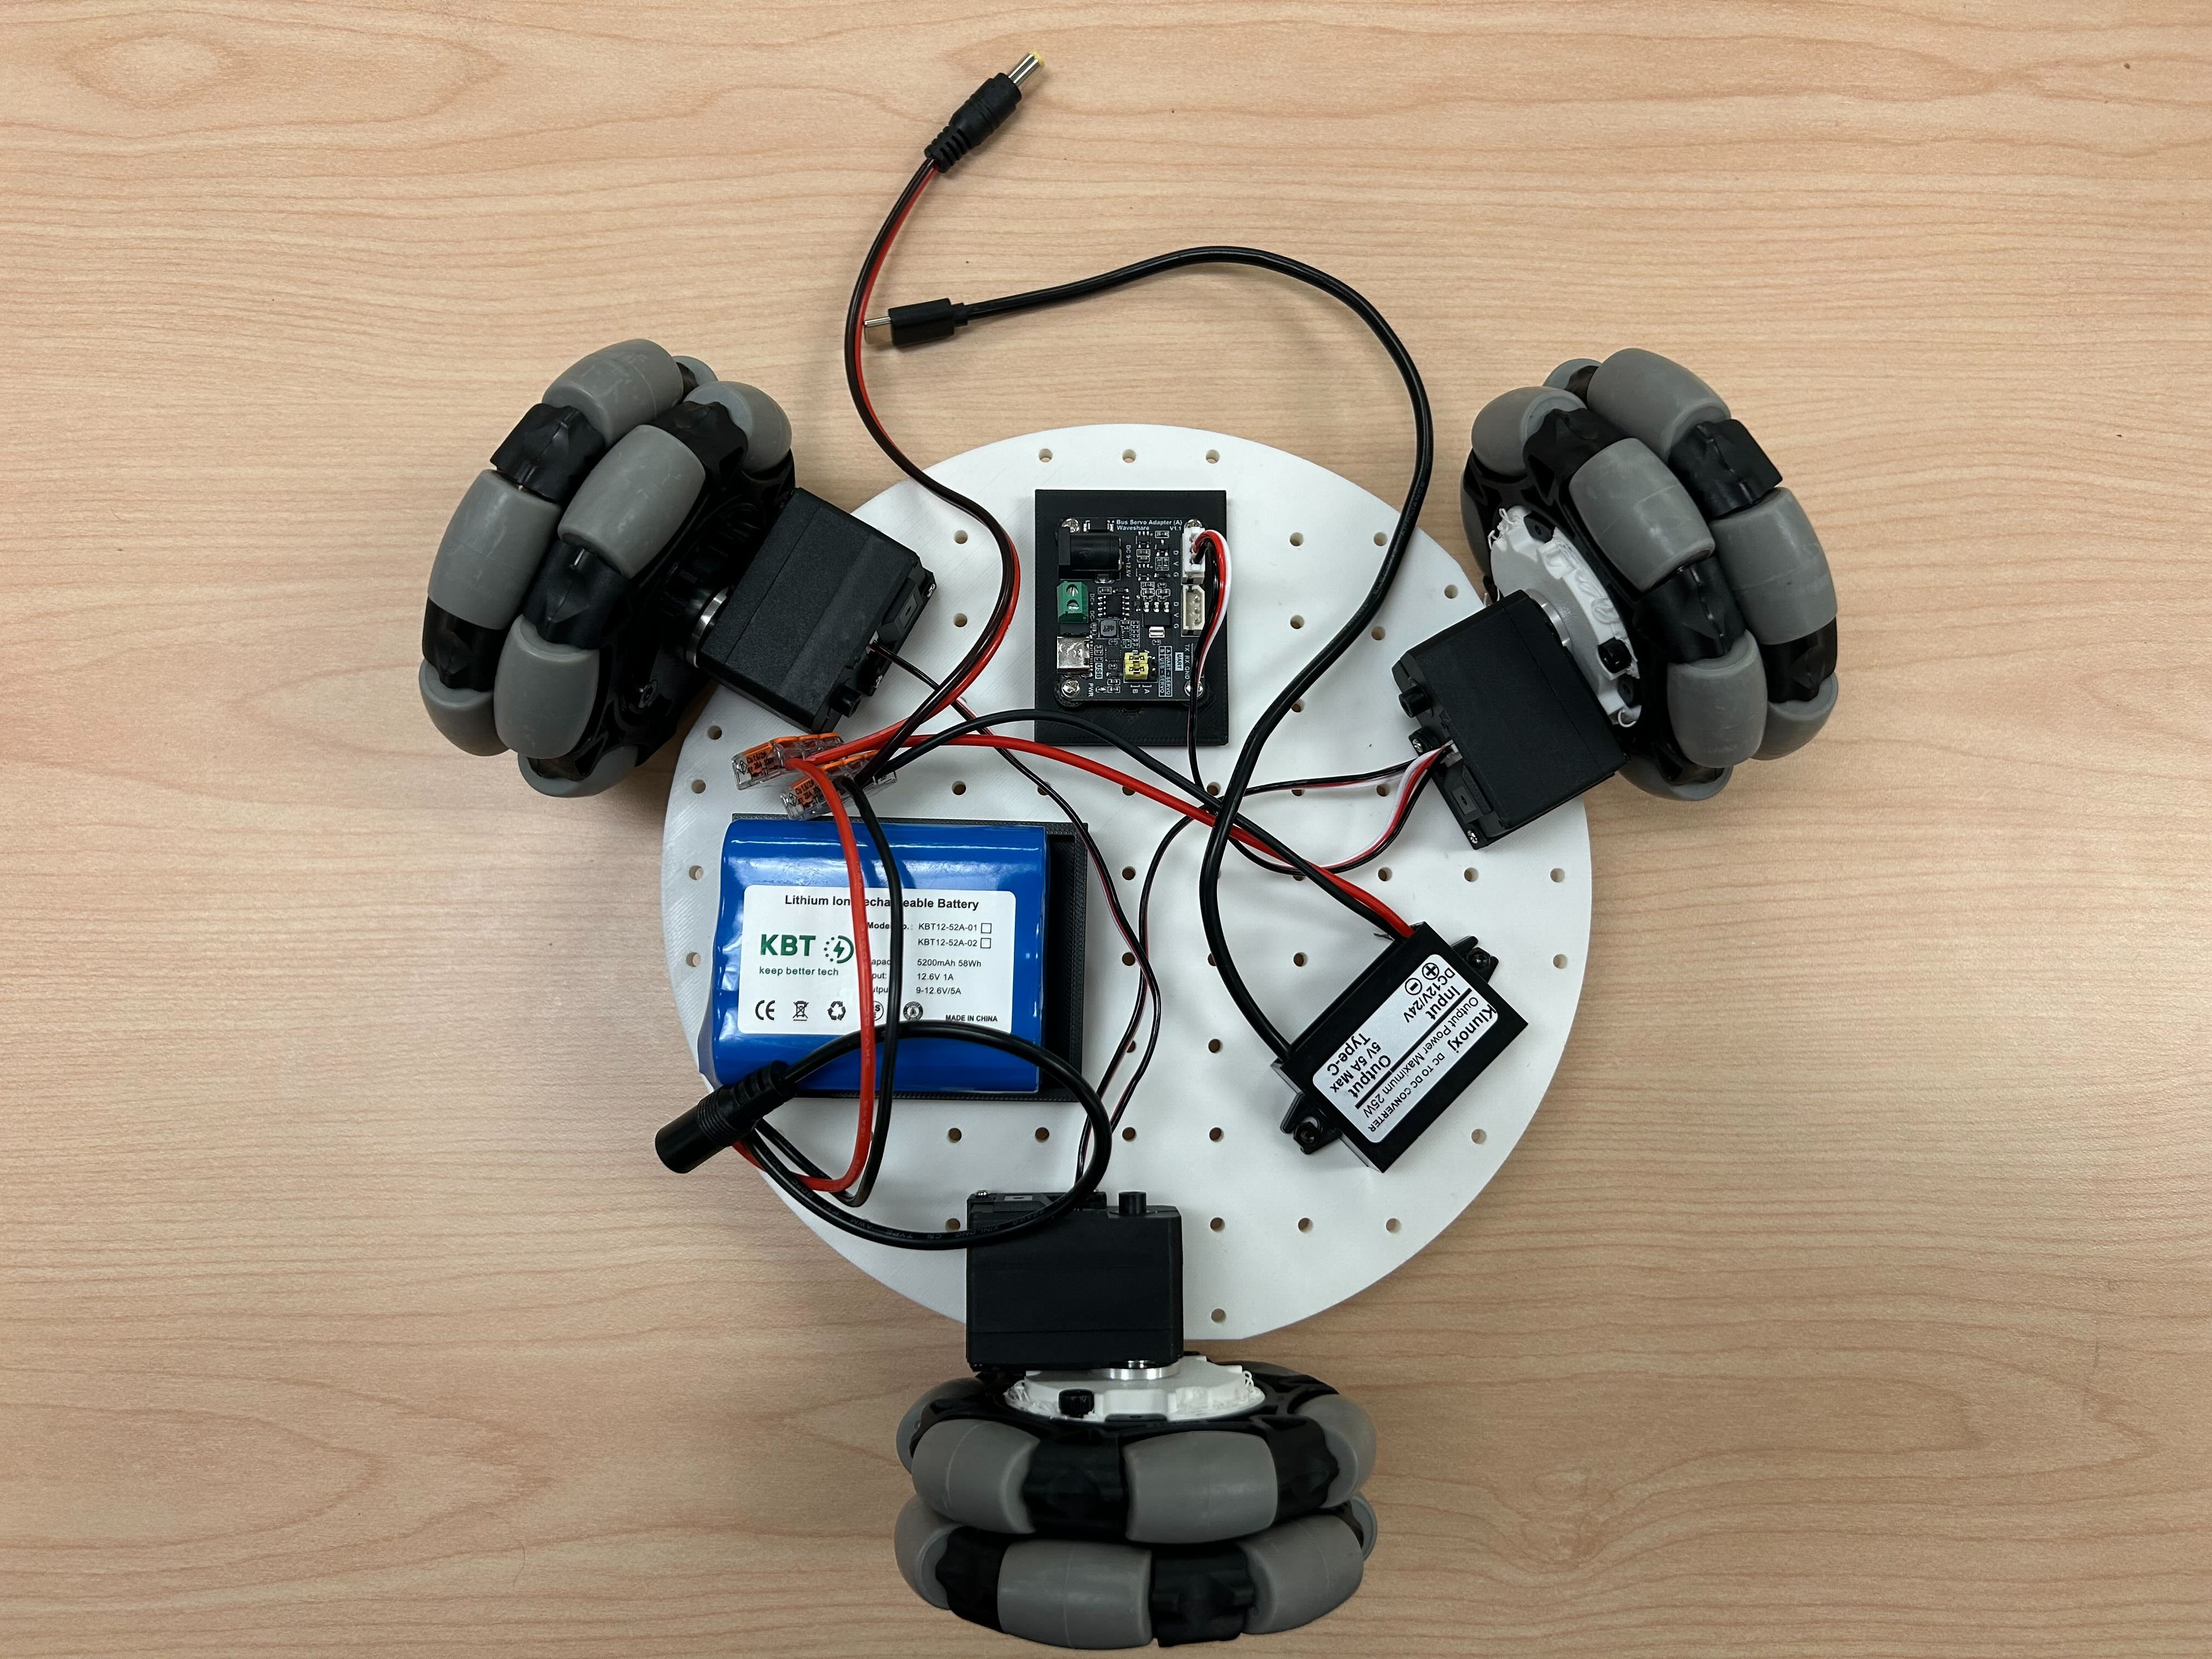
Les câbles peuvent être connectés comme illustré sur la figure ci-dessous :
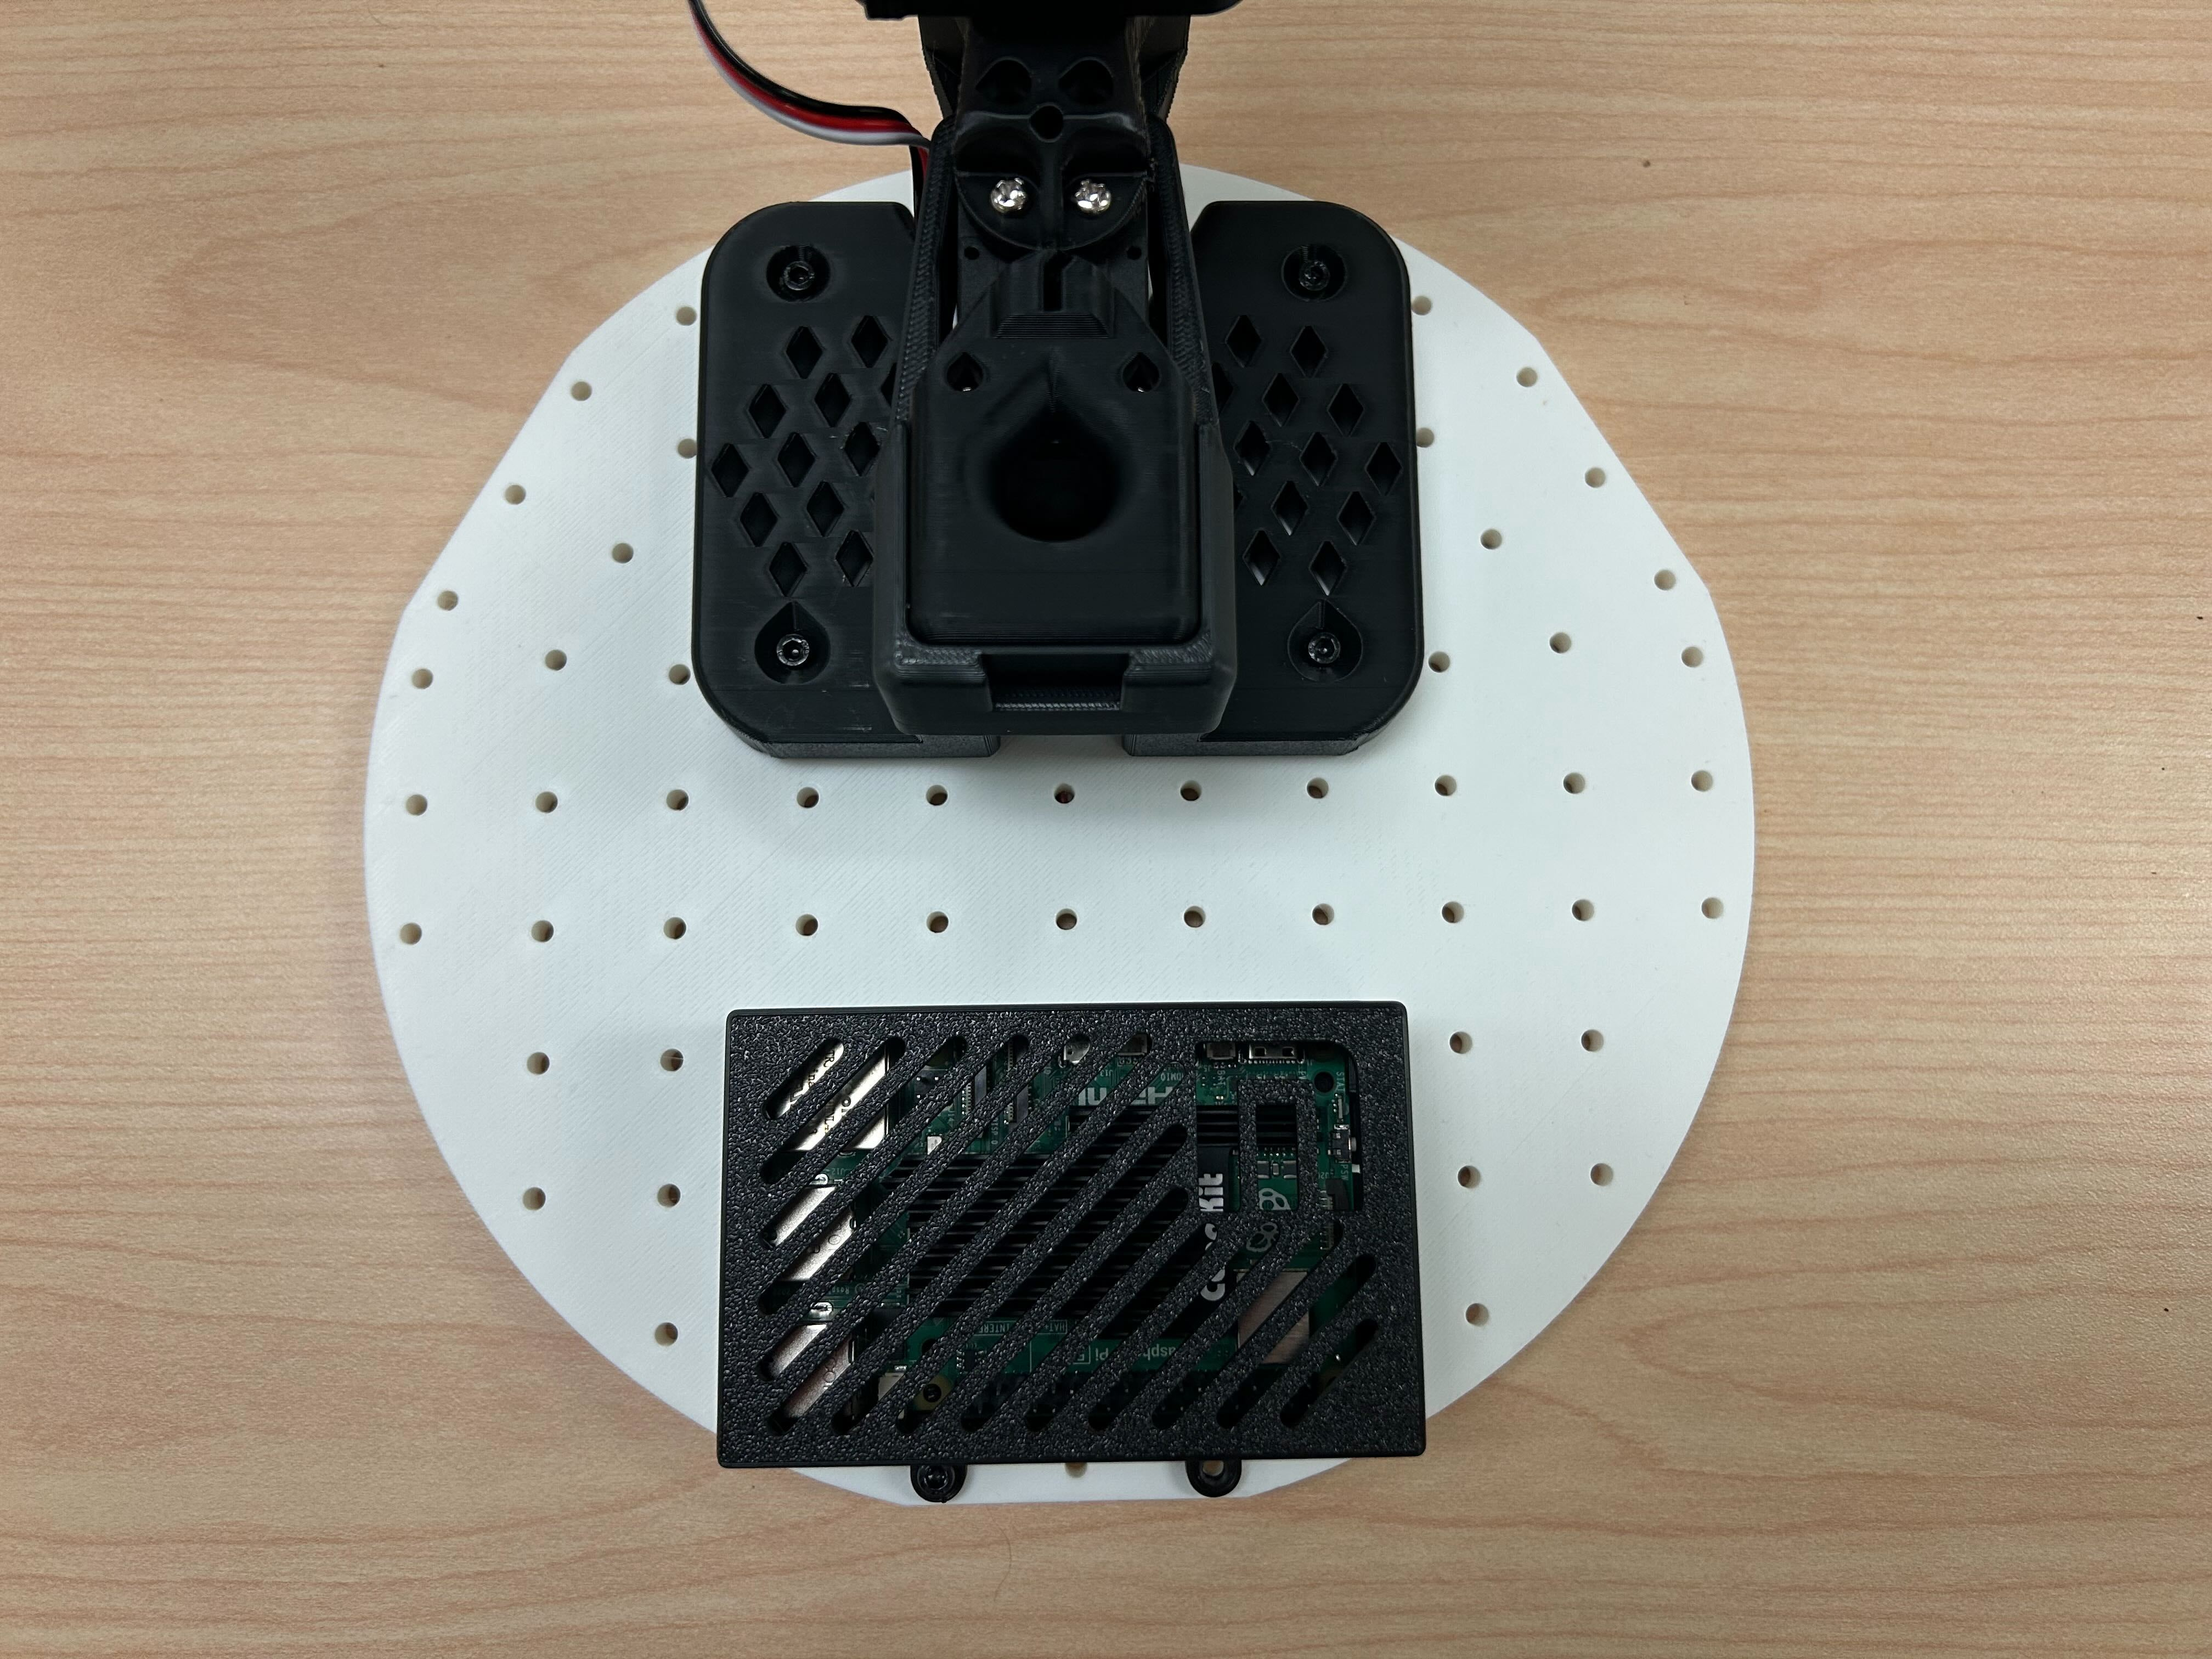
3. Assemblage de la plaque supérieure
Placez le Raspberry Pi 5 au fond du boîtier du Raspberry Pi, puis clipsez le couvercle du boîtier.
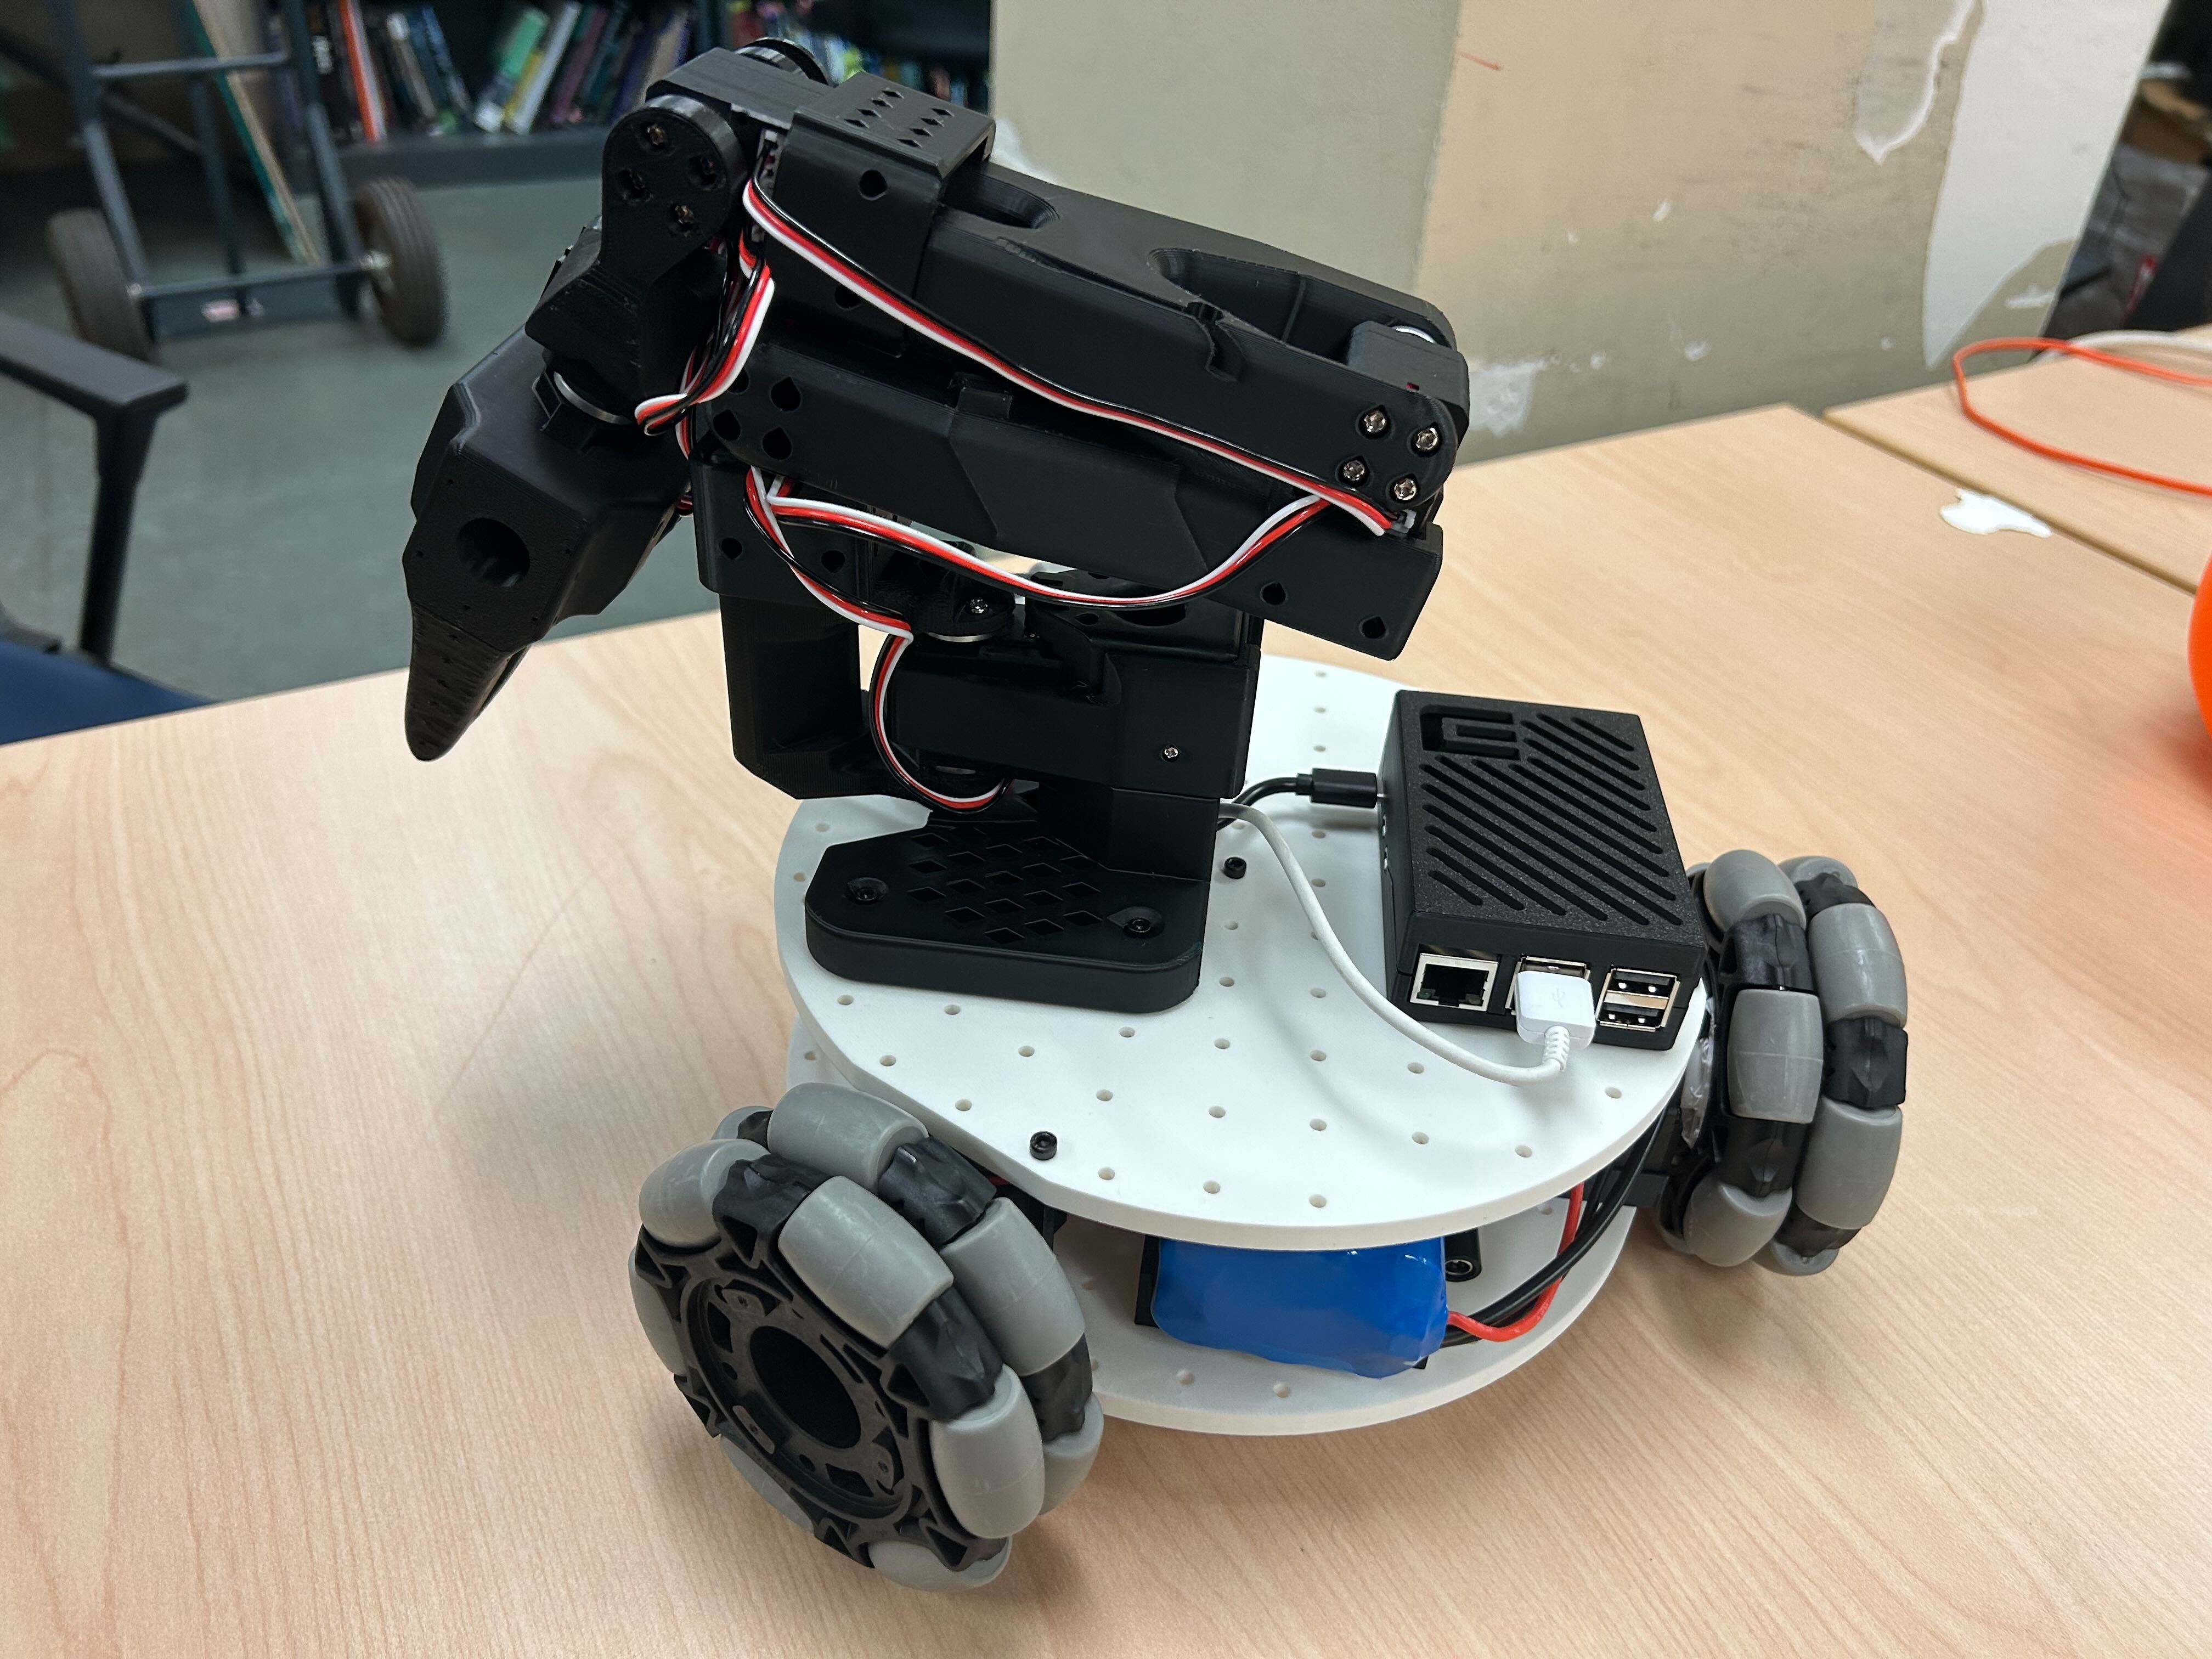
Utilisez deux vis à tête hexagonale M3x16 et deux écrous M3 pour fixer le Raspberry Pi à la plaque de base supérieure, et utilisez quatre vis métalliques M4x25 et quatre écrous M4 pour installer la base du bras robotisé SO-101.
4.
- Faites passer le câble USB-C vers USB-A de la carte de commande de servo, le câble d'alimentation USB-C 5V et les câbles des servos à travers les trous de la plaque supérieure.
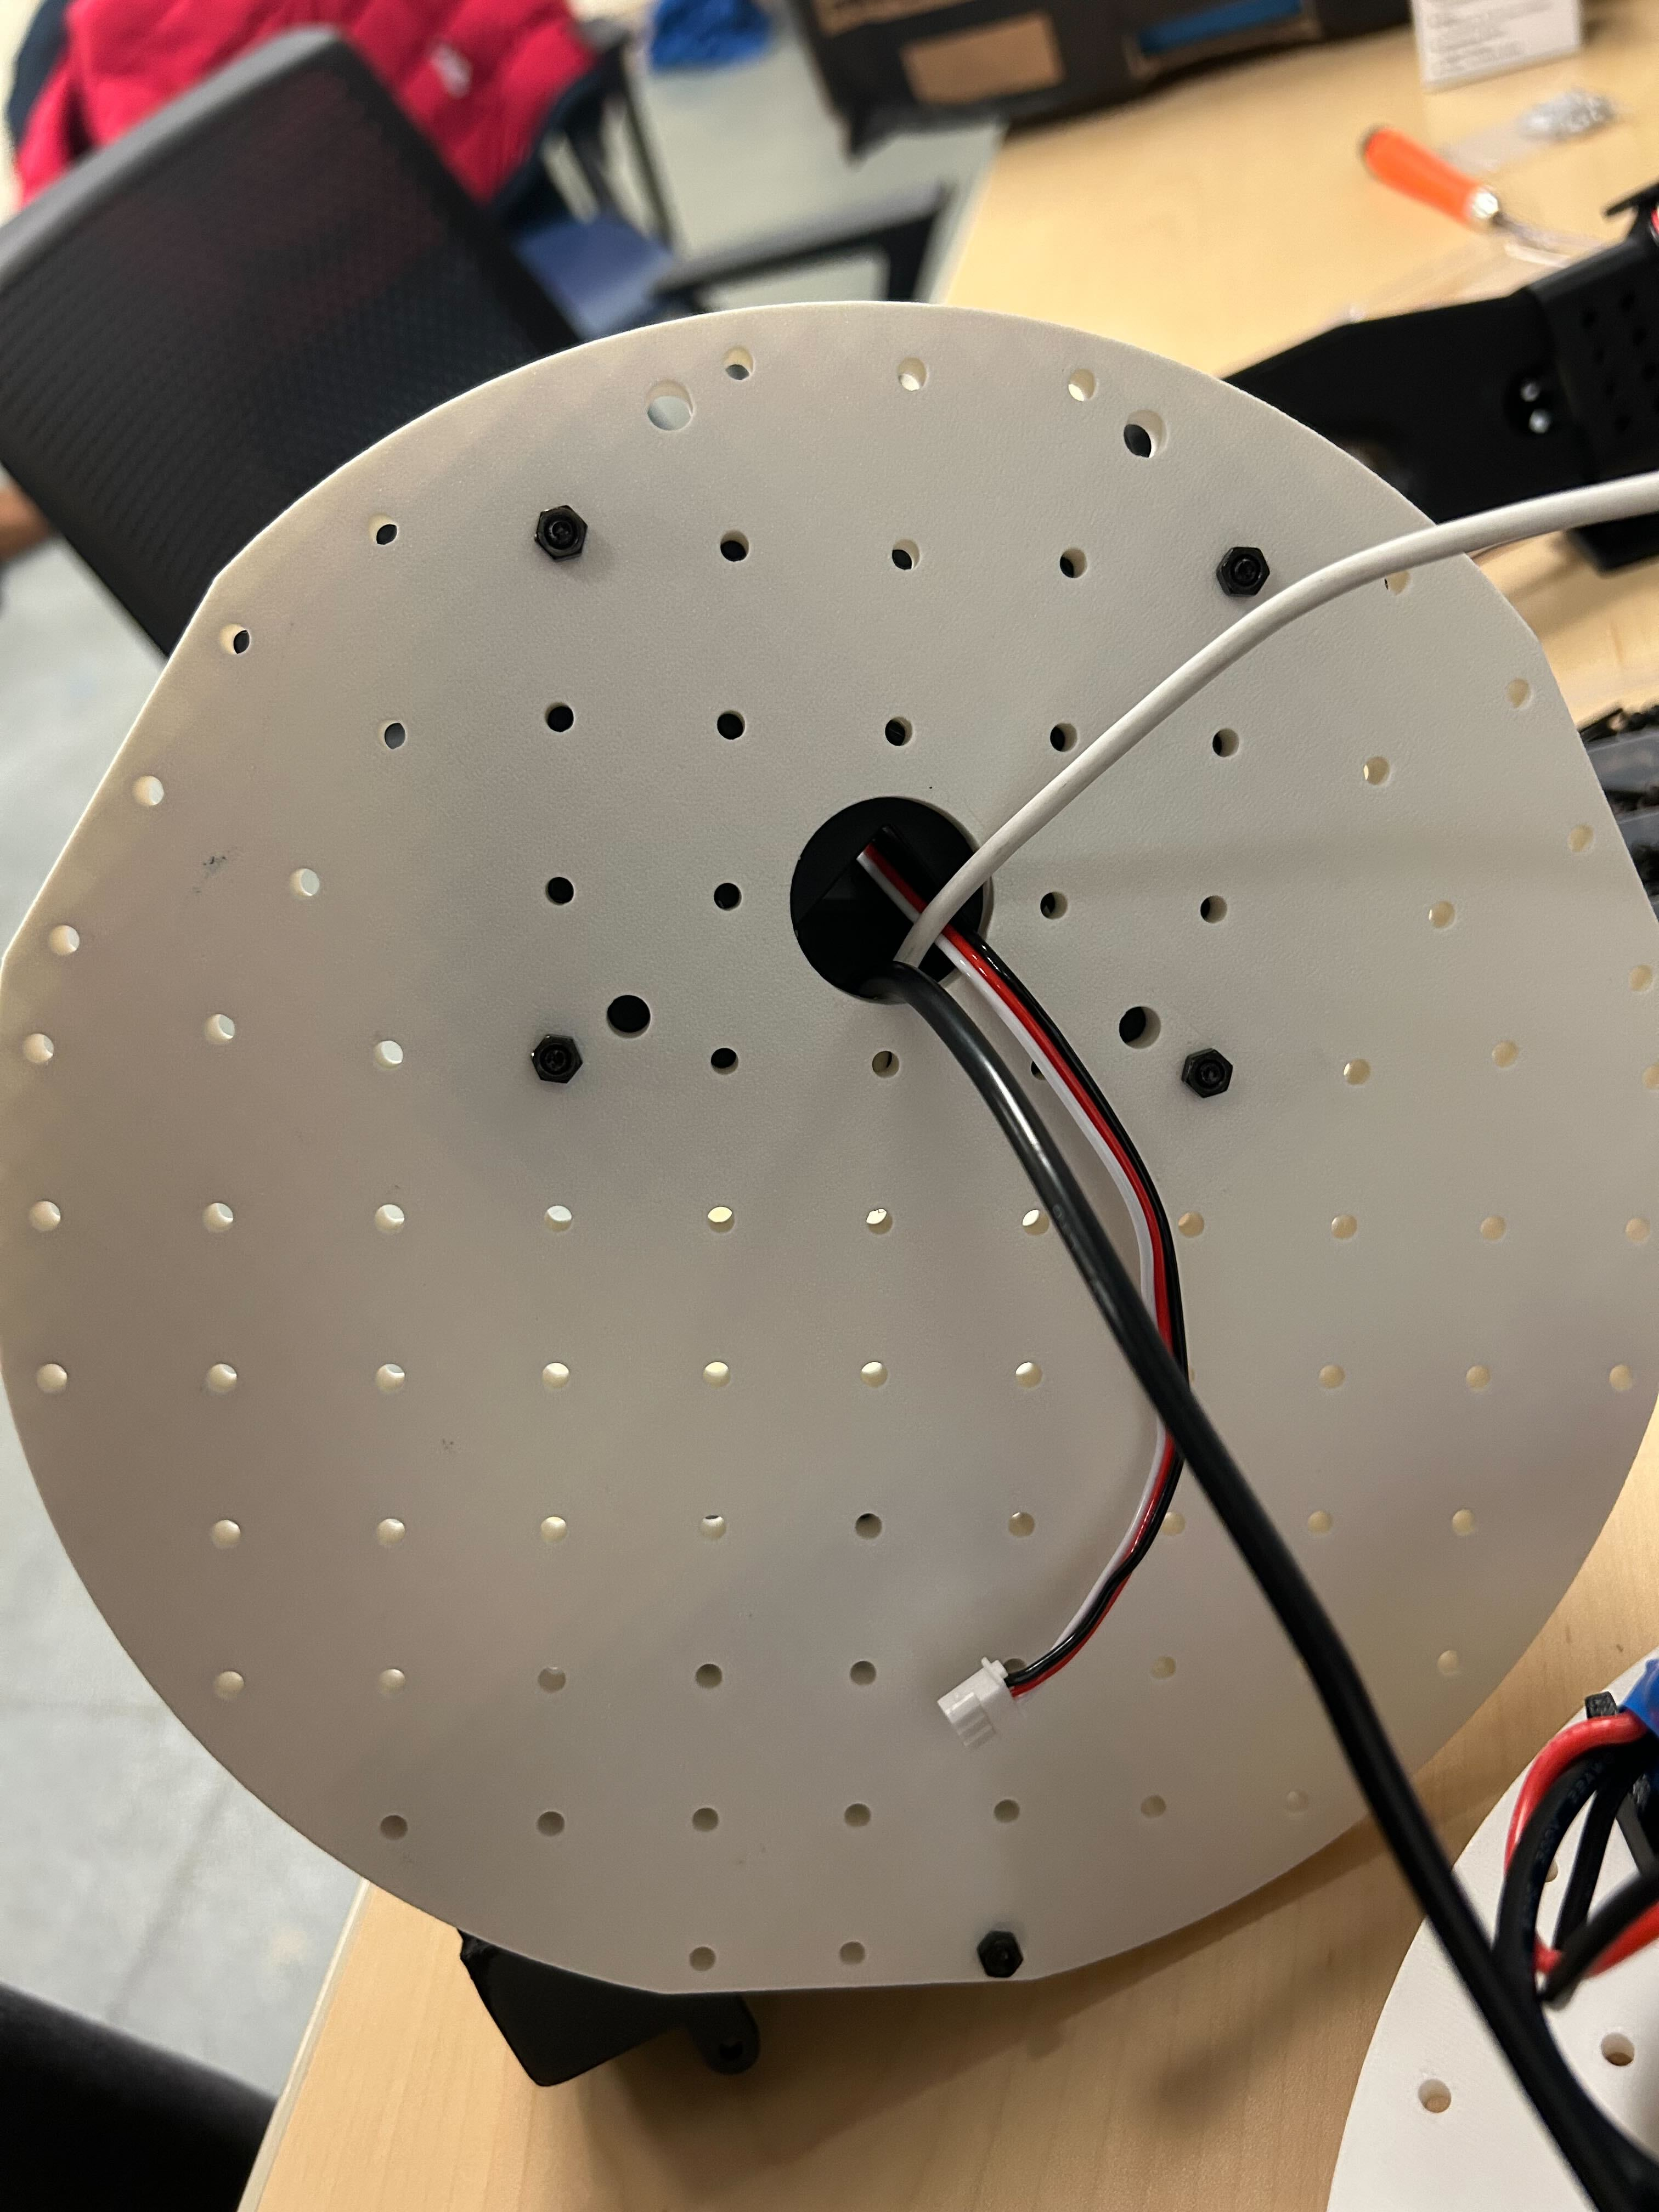
- Utilisez 8 vis métalliques m3x16 et 4 écrous m3 pour installer la plaque supérieure sur les supports moteur.
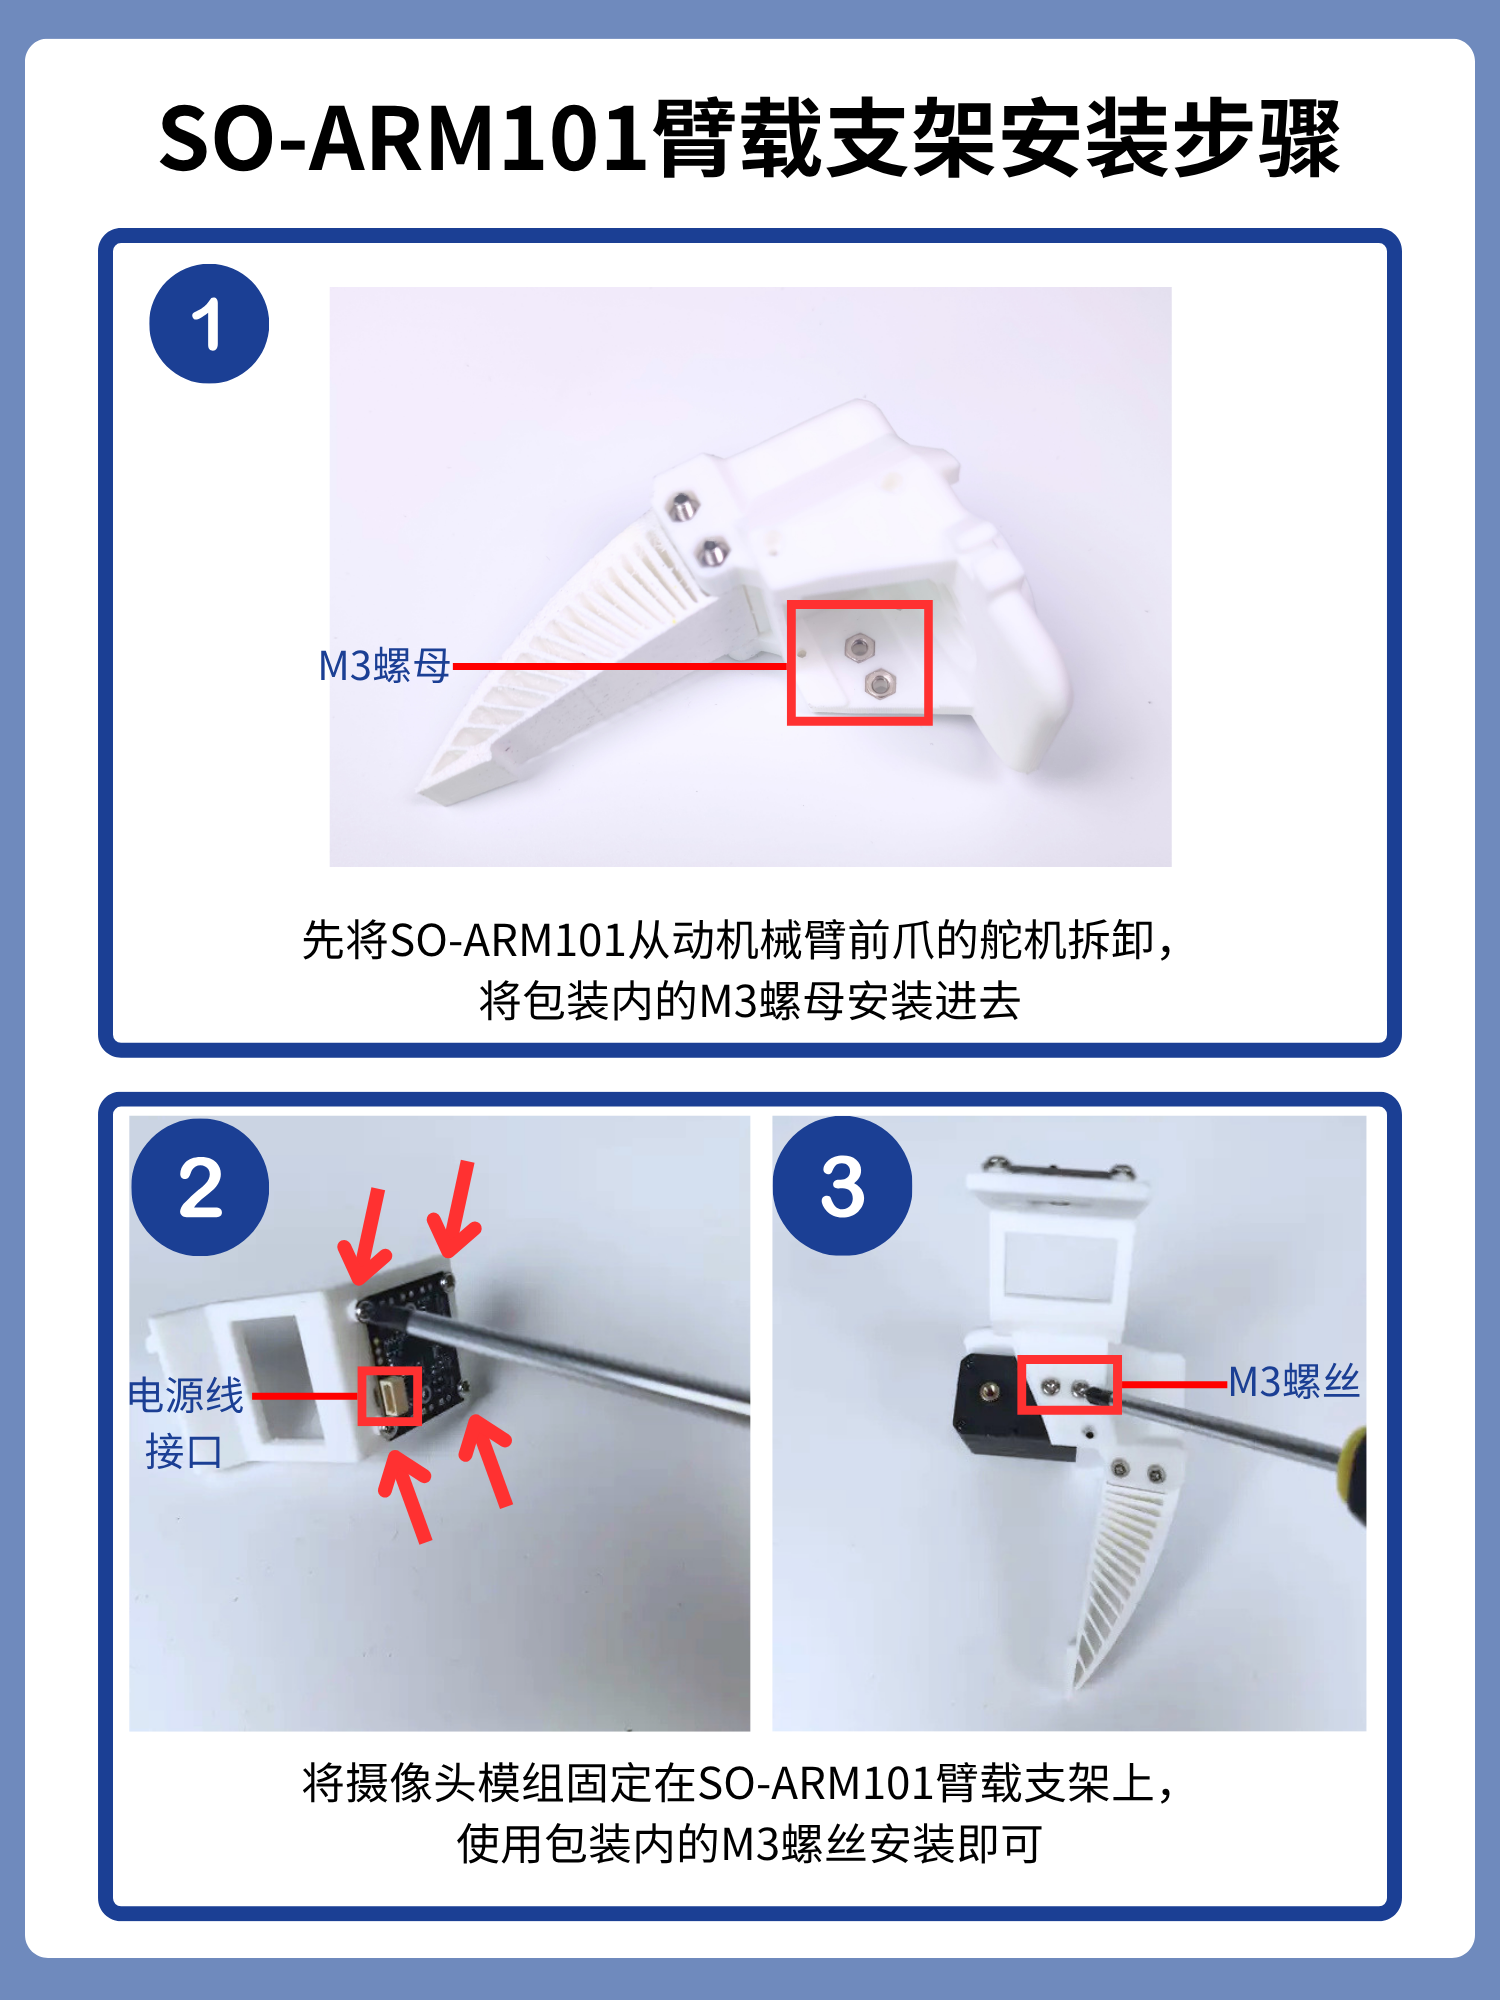
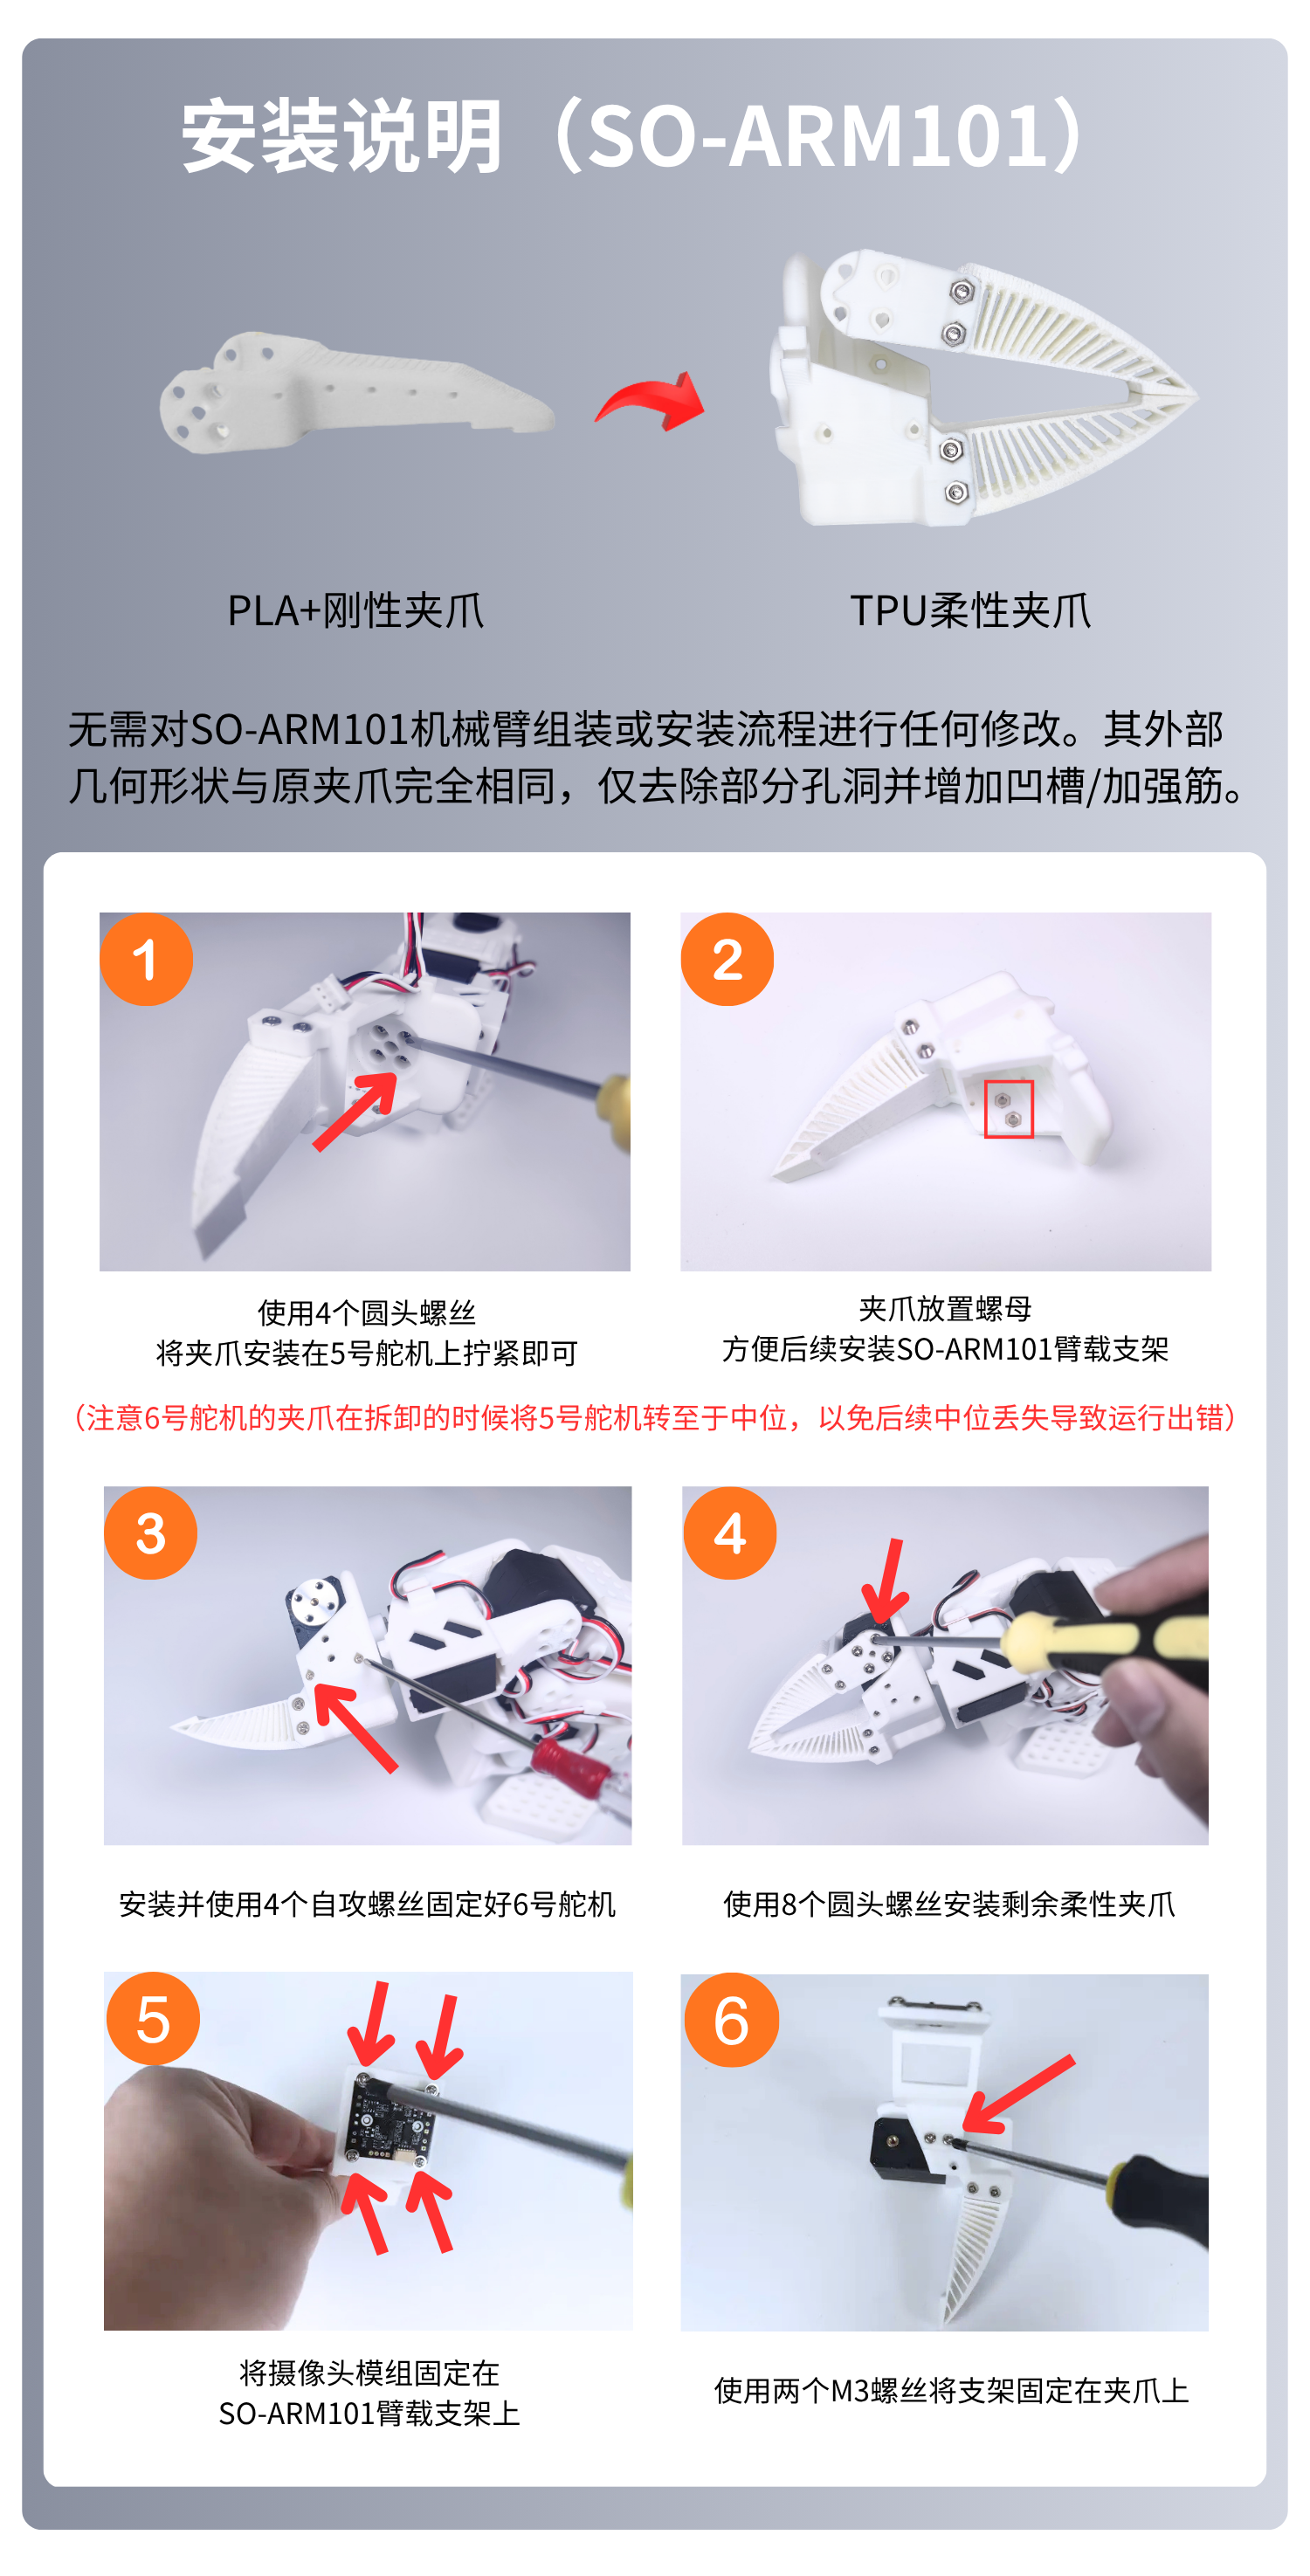
5. Installation des caméras
Remarque : le support que nous avons conçu est adapté à la caméra que nous avons sélectionnée. D'autres modules de caméra peuvent nécessiter des modifications.
(Option 1) Installation de la caméra frontale
①Utilisez 4 vis entretoises m2*5*5 pour fixer le module de caméra
②Utilisez 2 vis métalliques m3*12 et 2 écrous m3 pour installer le support de la caméra frontale sur la plaque de base
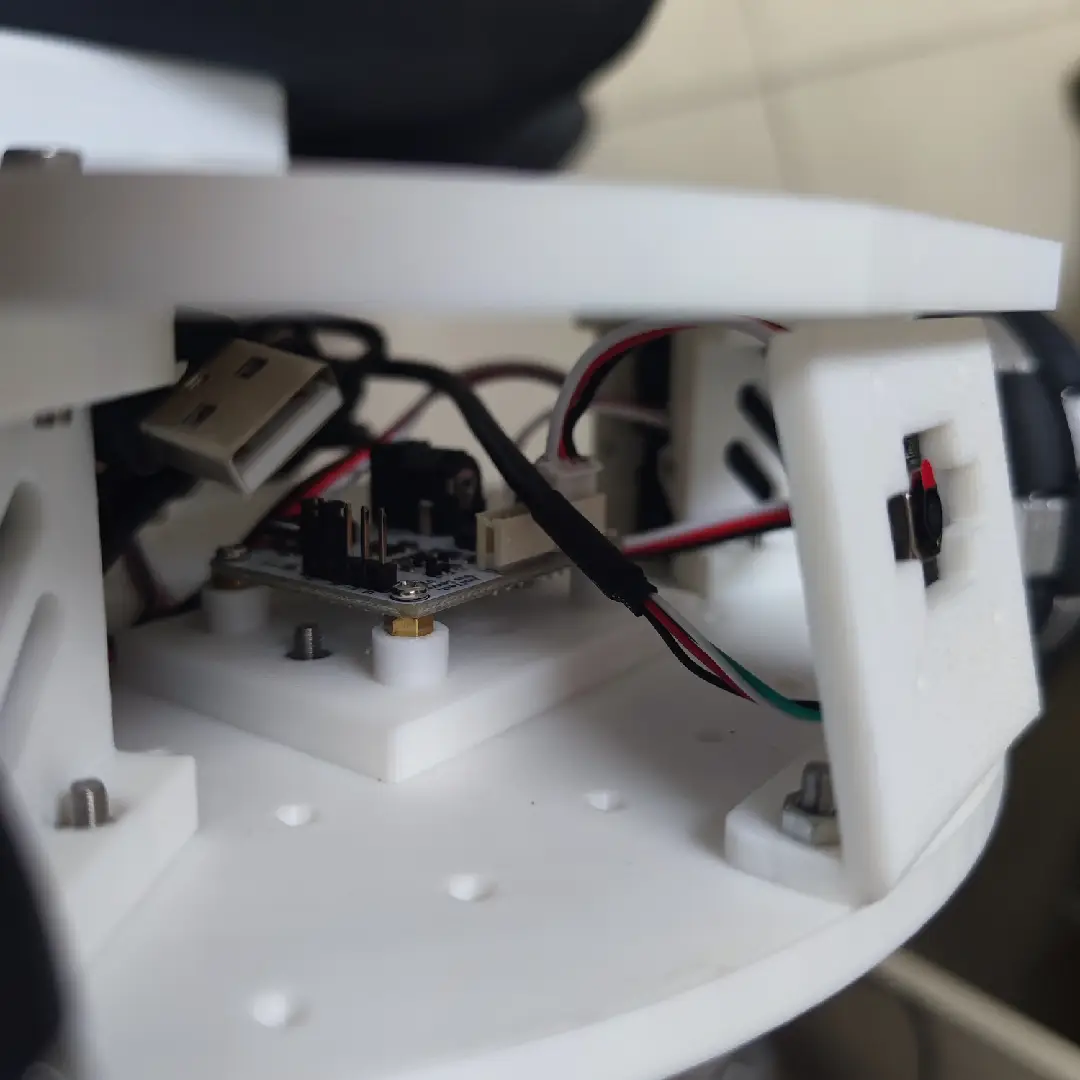
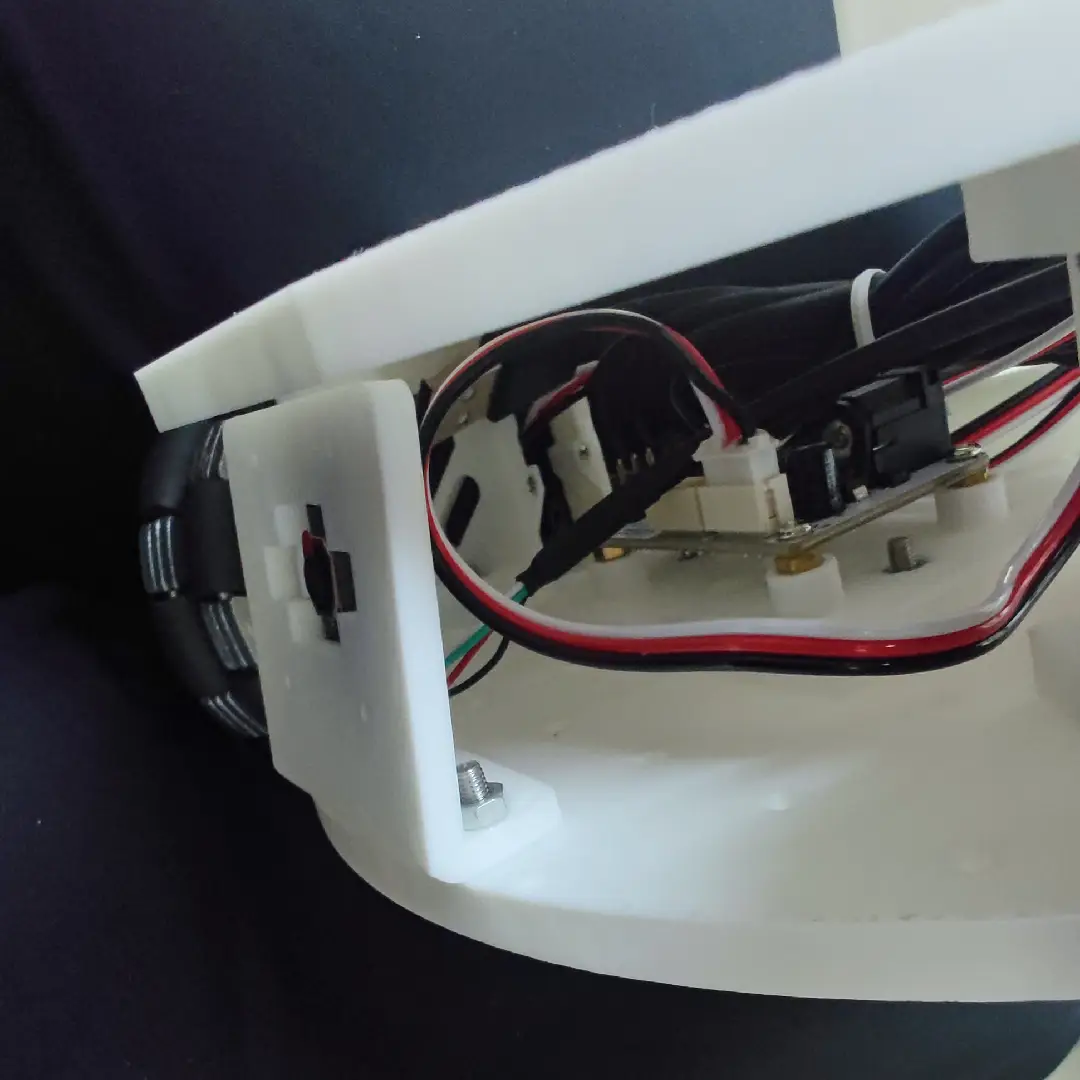
(Option 2) Installation de la caméra montée sur le bras
Utilisez 4 vis entretoises m2*5*5 pour fixer le module de caméra
Ce support accepte les caméras dont l'entraxe des trous est de 24*25mm ou 28*28mm
6. Branchement de l'alimentation et câblage
Branchez l'adaptateur de fiche DC sur la carte de commande de servo ;
Branchez le connecteur USB-C 5V sur le Raspberry Pi 5 pour alimenter l'électronique ;
Les câbles de données USB de la carte de commande de servo et des caméras peuvent être branchés directement sur le Raspberry Pi.