

Revisionner et rejouer le dataset
Visualiser tout le dataset
https://huggingface.co/spaces/lerobot/visualize_dataset
http://io-ai.tech/lerobot
https://open.platform.io-ai.tech
Saisissez TommyZihao/lerobot_zihao_dataset_a, ou un autre dataset
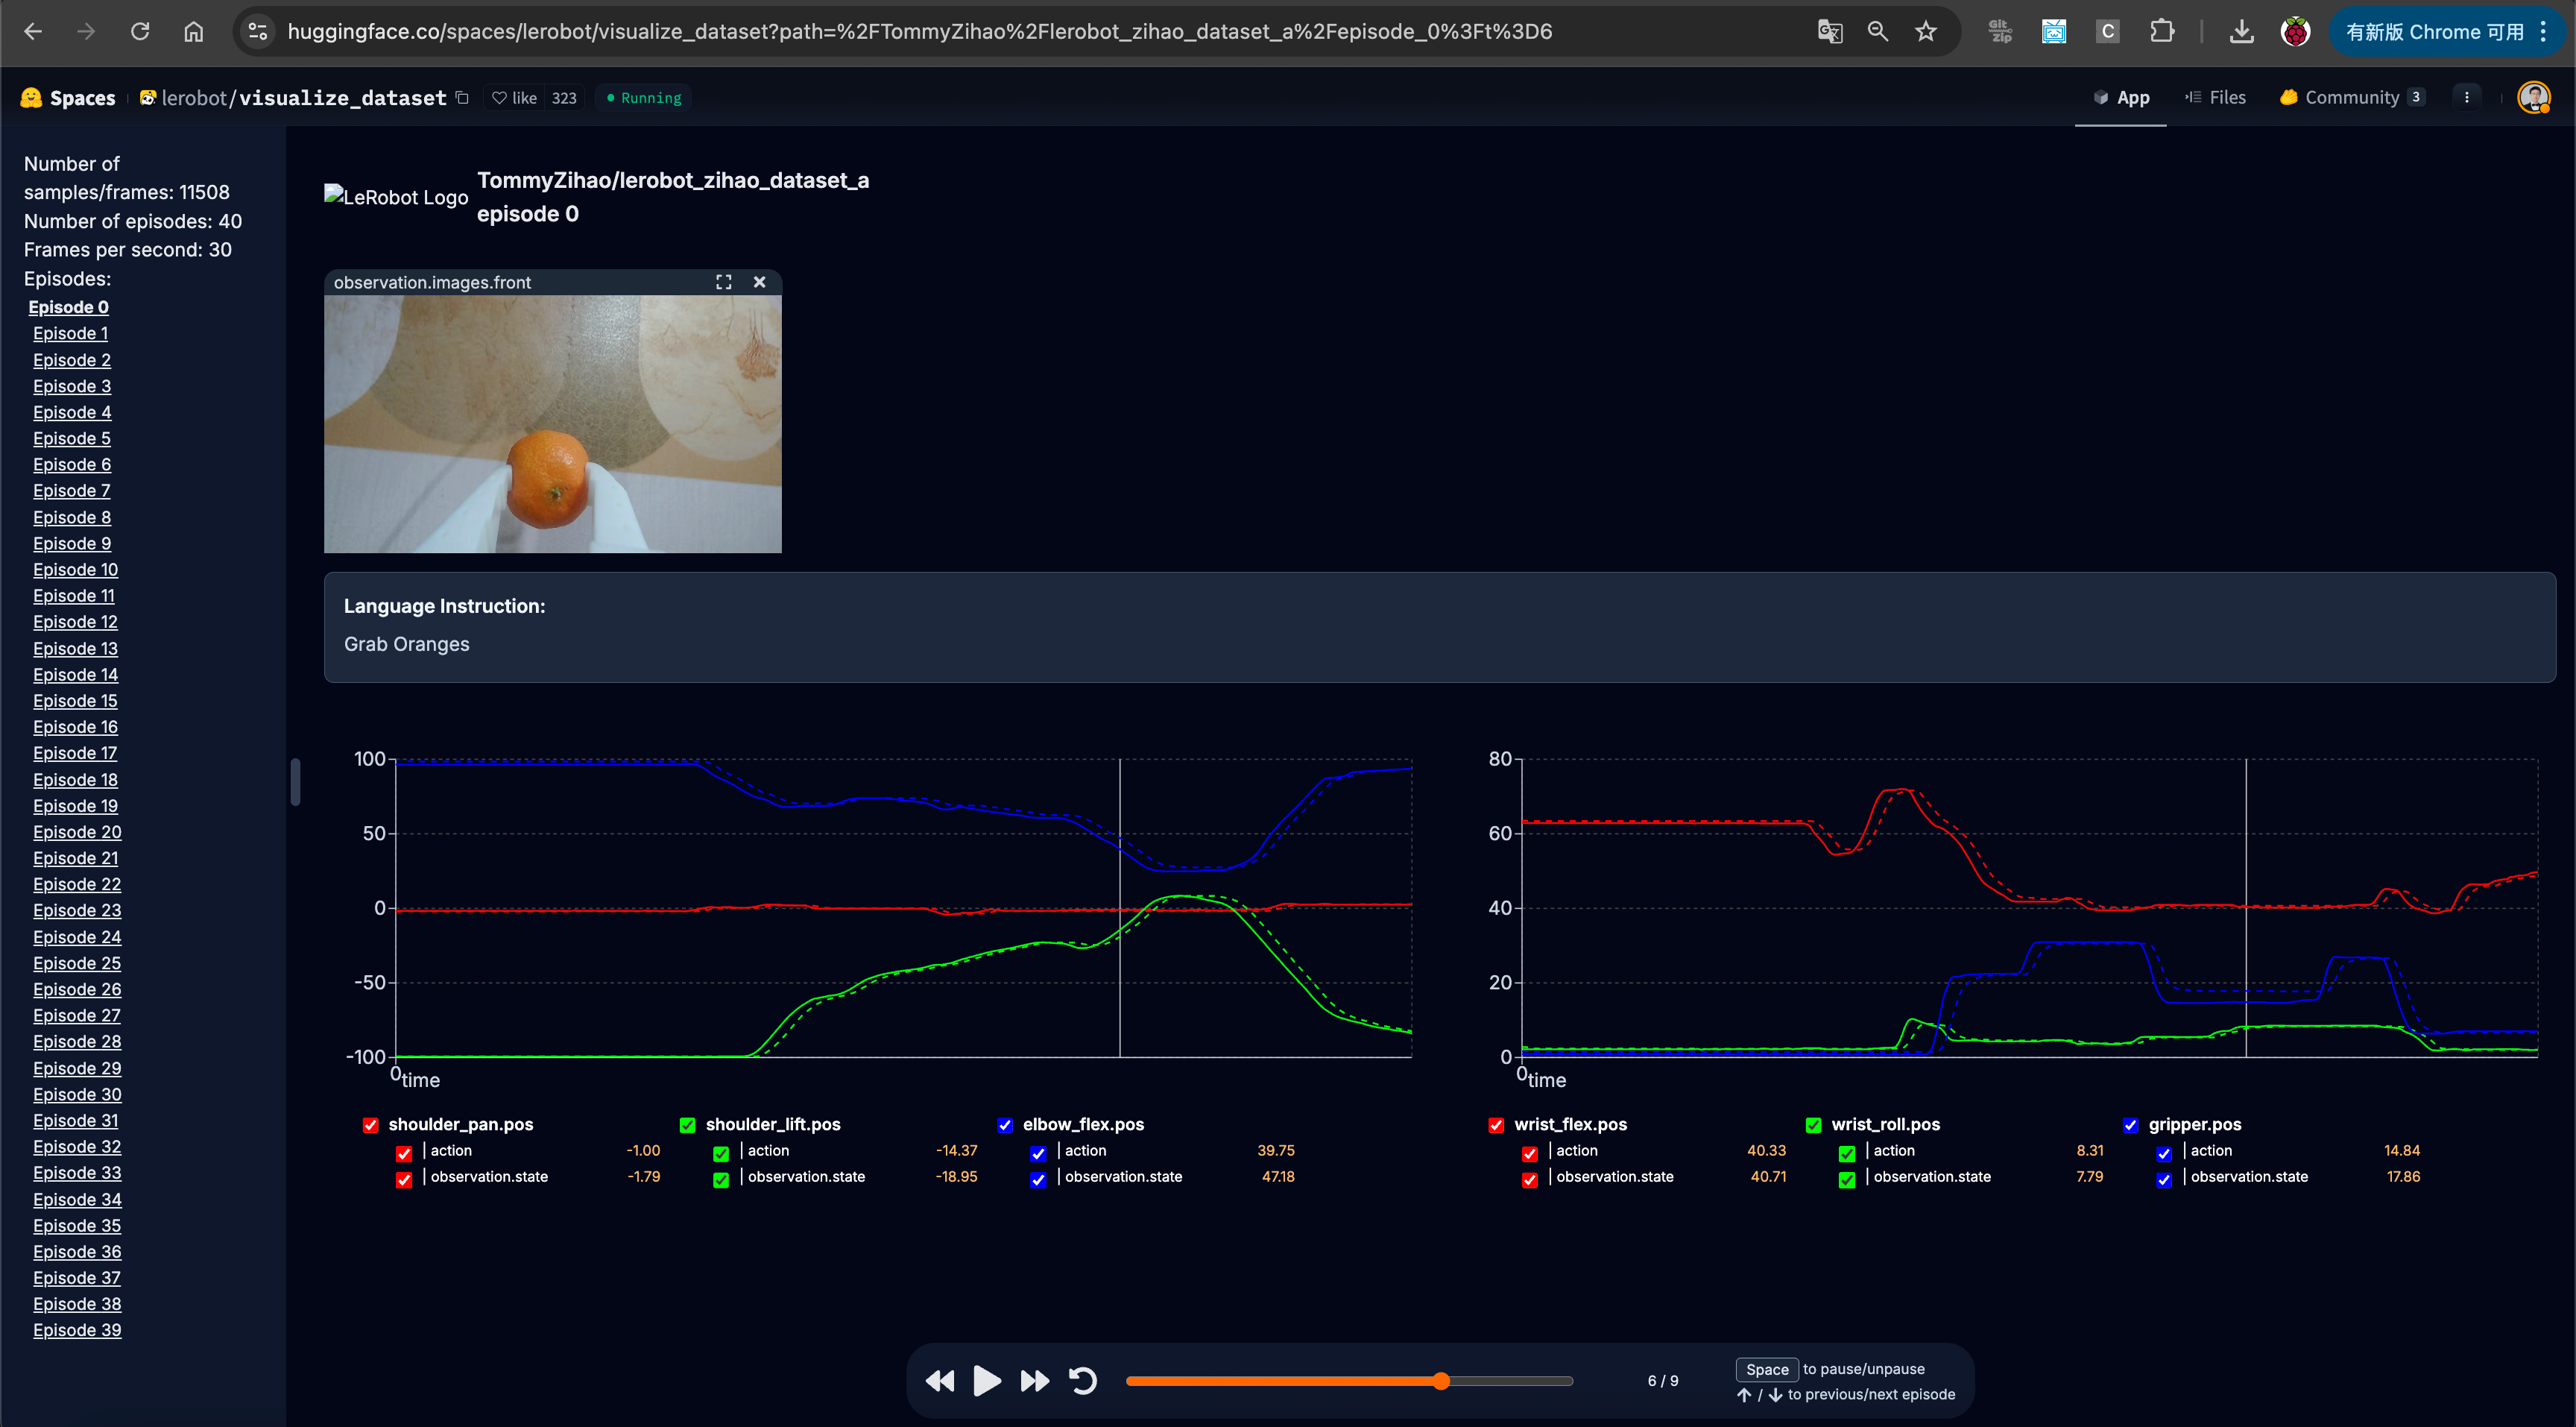
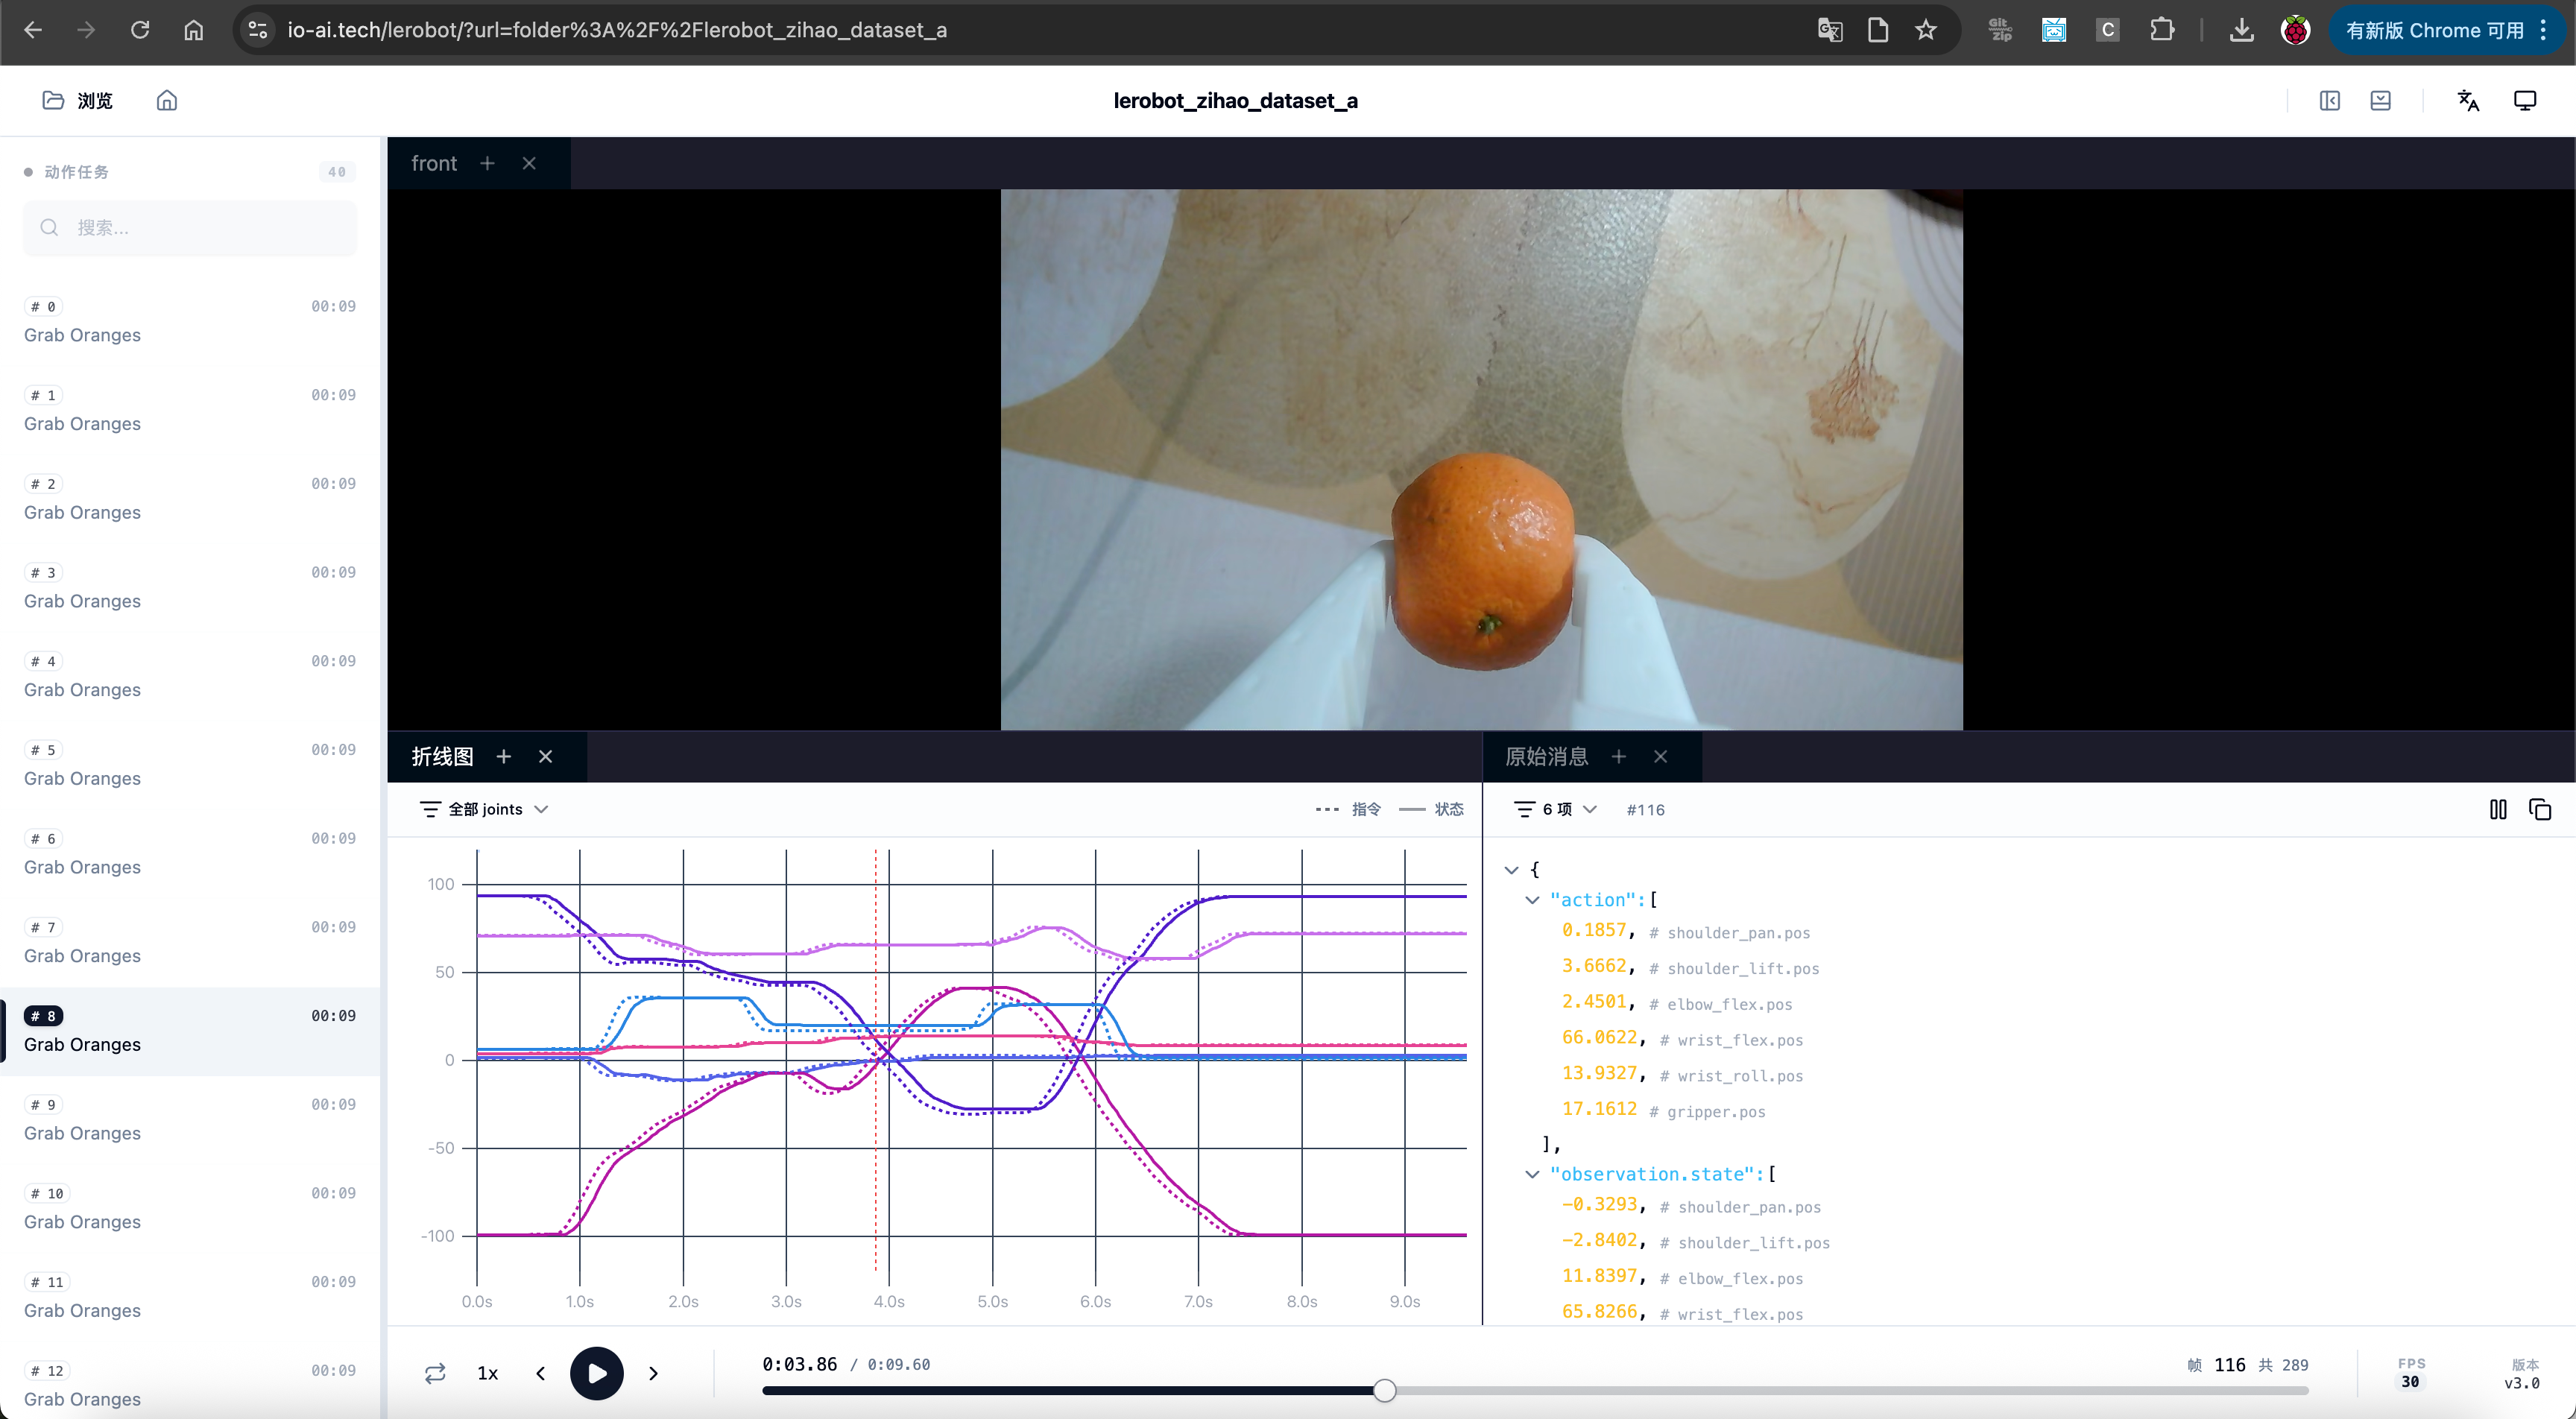
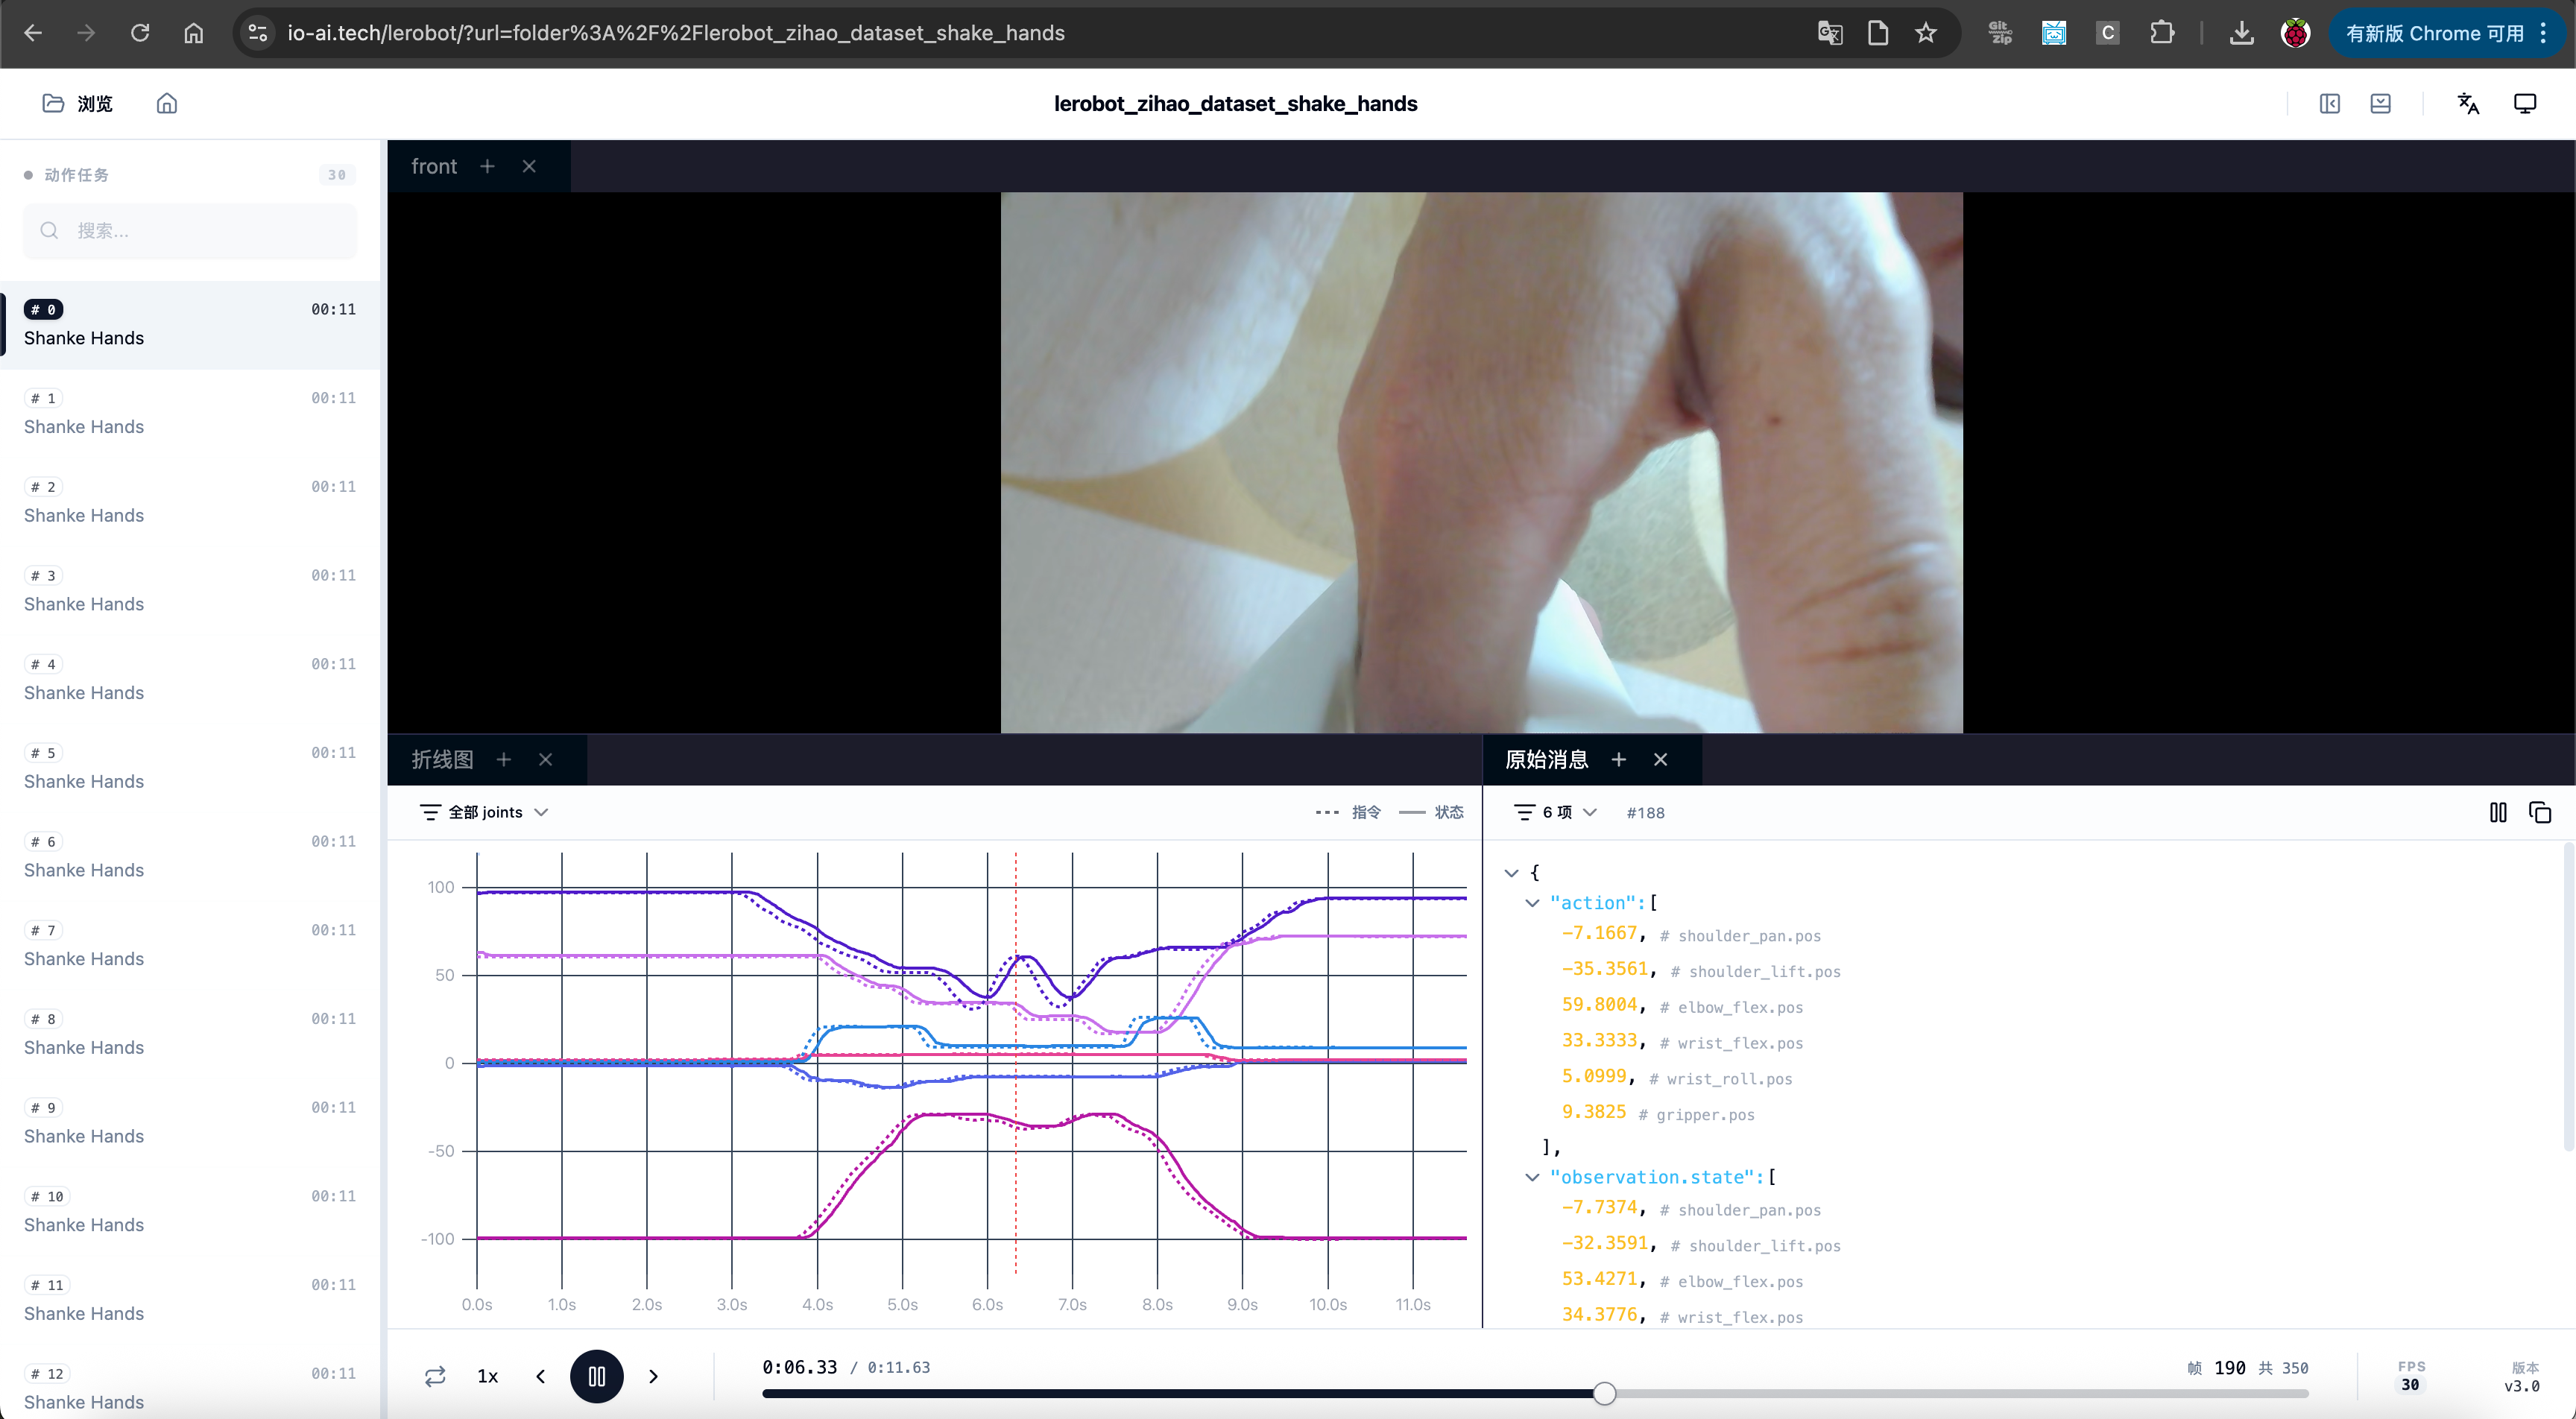
Observation : la commande et l'état sont différents ; la commande est fournie par le bras maître Leader, et l'état par le bras esclave Follower
Visualiser un épisode donné
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2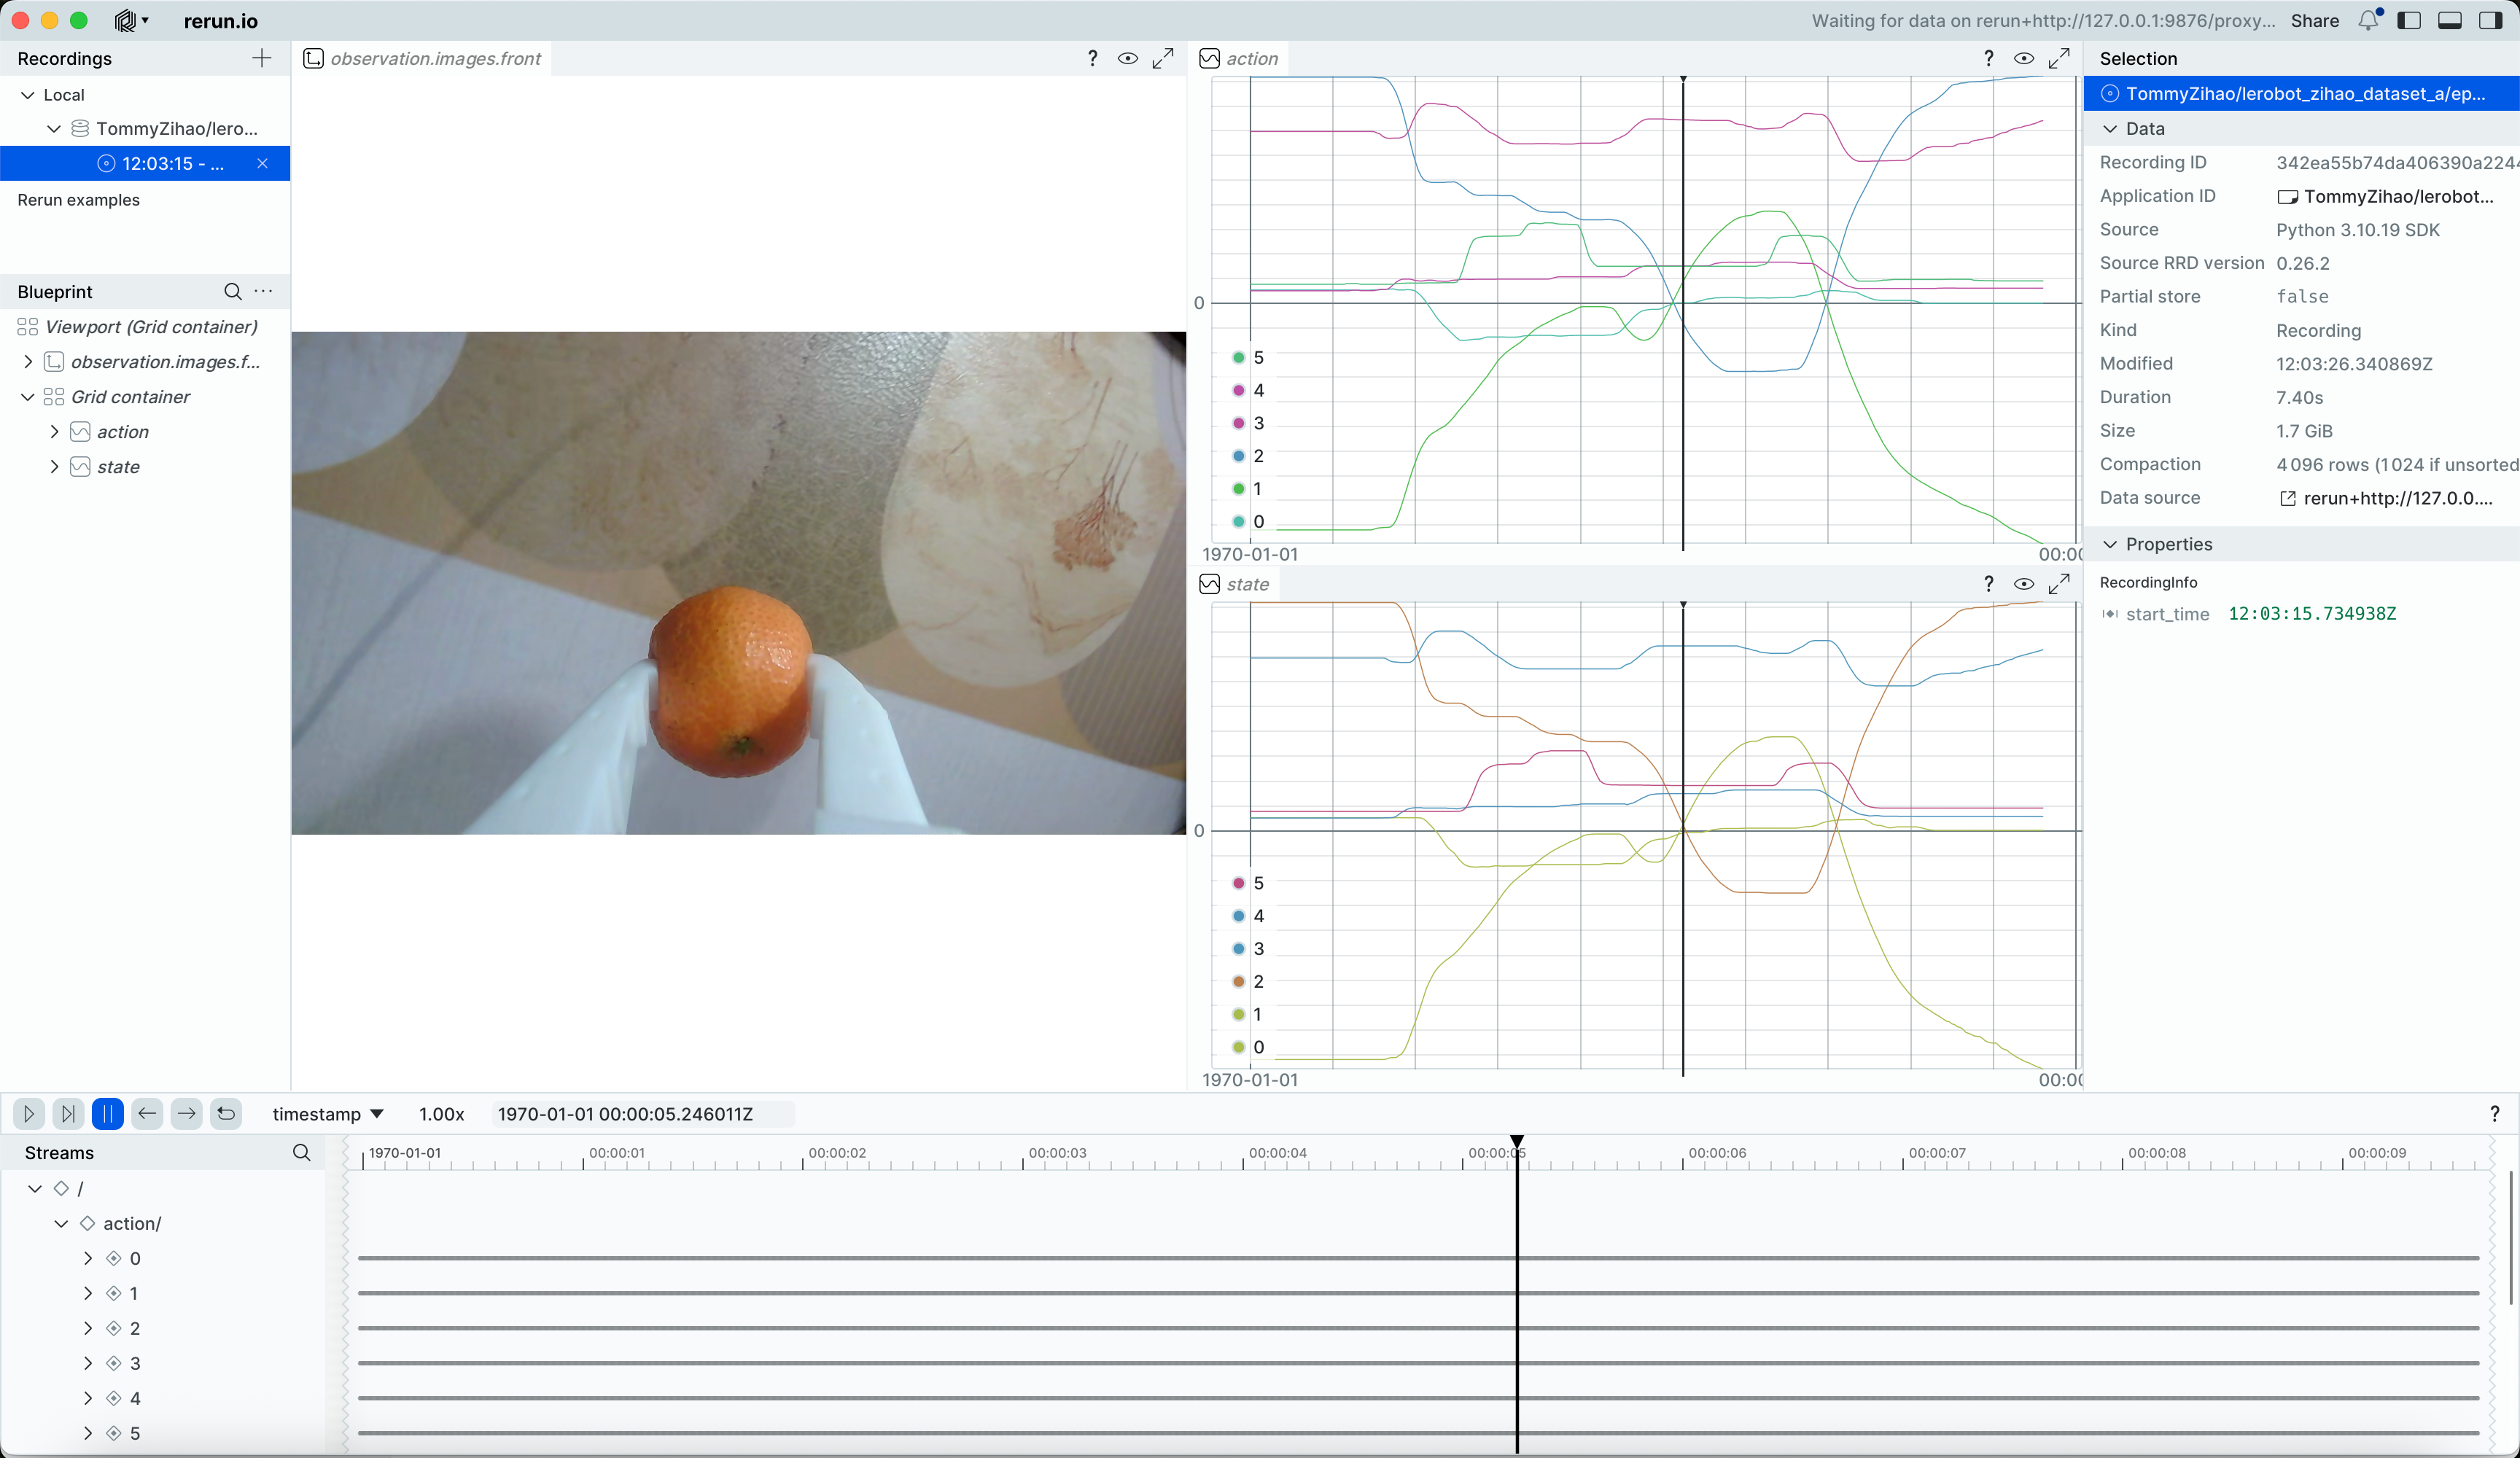
Faites glisser la barre temporelle pour voir l'image de la caméra et la position des servos à n'importe quel instant
Rejouer les mouvements du bras esclave pour un épisode donné
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Vous entendez Replaying episode, puis le bras esclave bouge et reproduit les mouvements de l'épisode donné