

Étape 6 : Visualiser et rejouer un jeu de données
Visualiser l'ensemble du jeu de données
https://huggingface.co/spaces/lerobot/visualize_dataset
https://open.platform.io-ai.tech
Saisissez TommyZihao/lerobot_zihao_dataset_a, ou un autre jeu de données
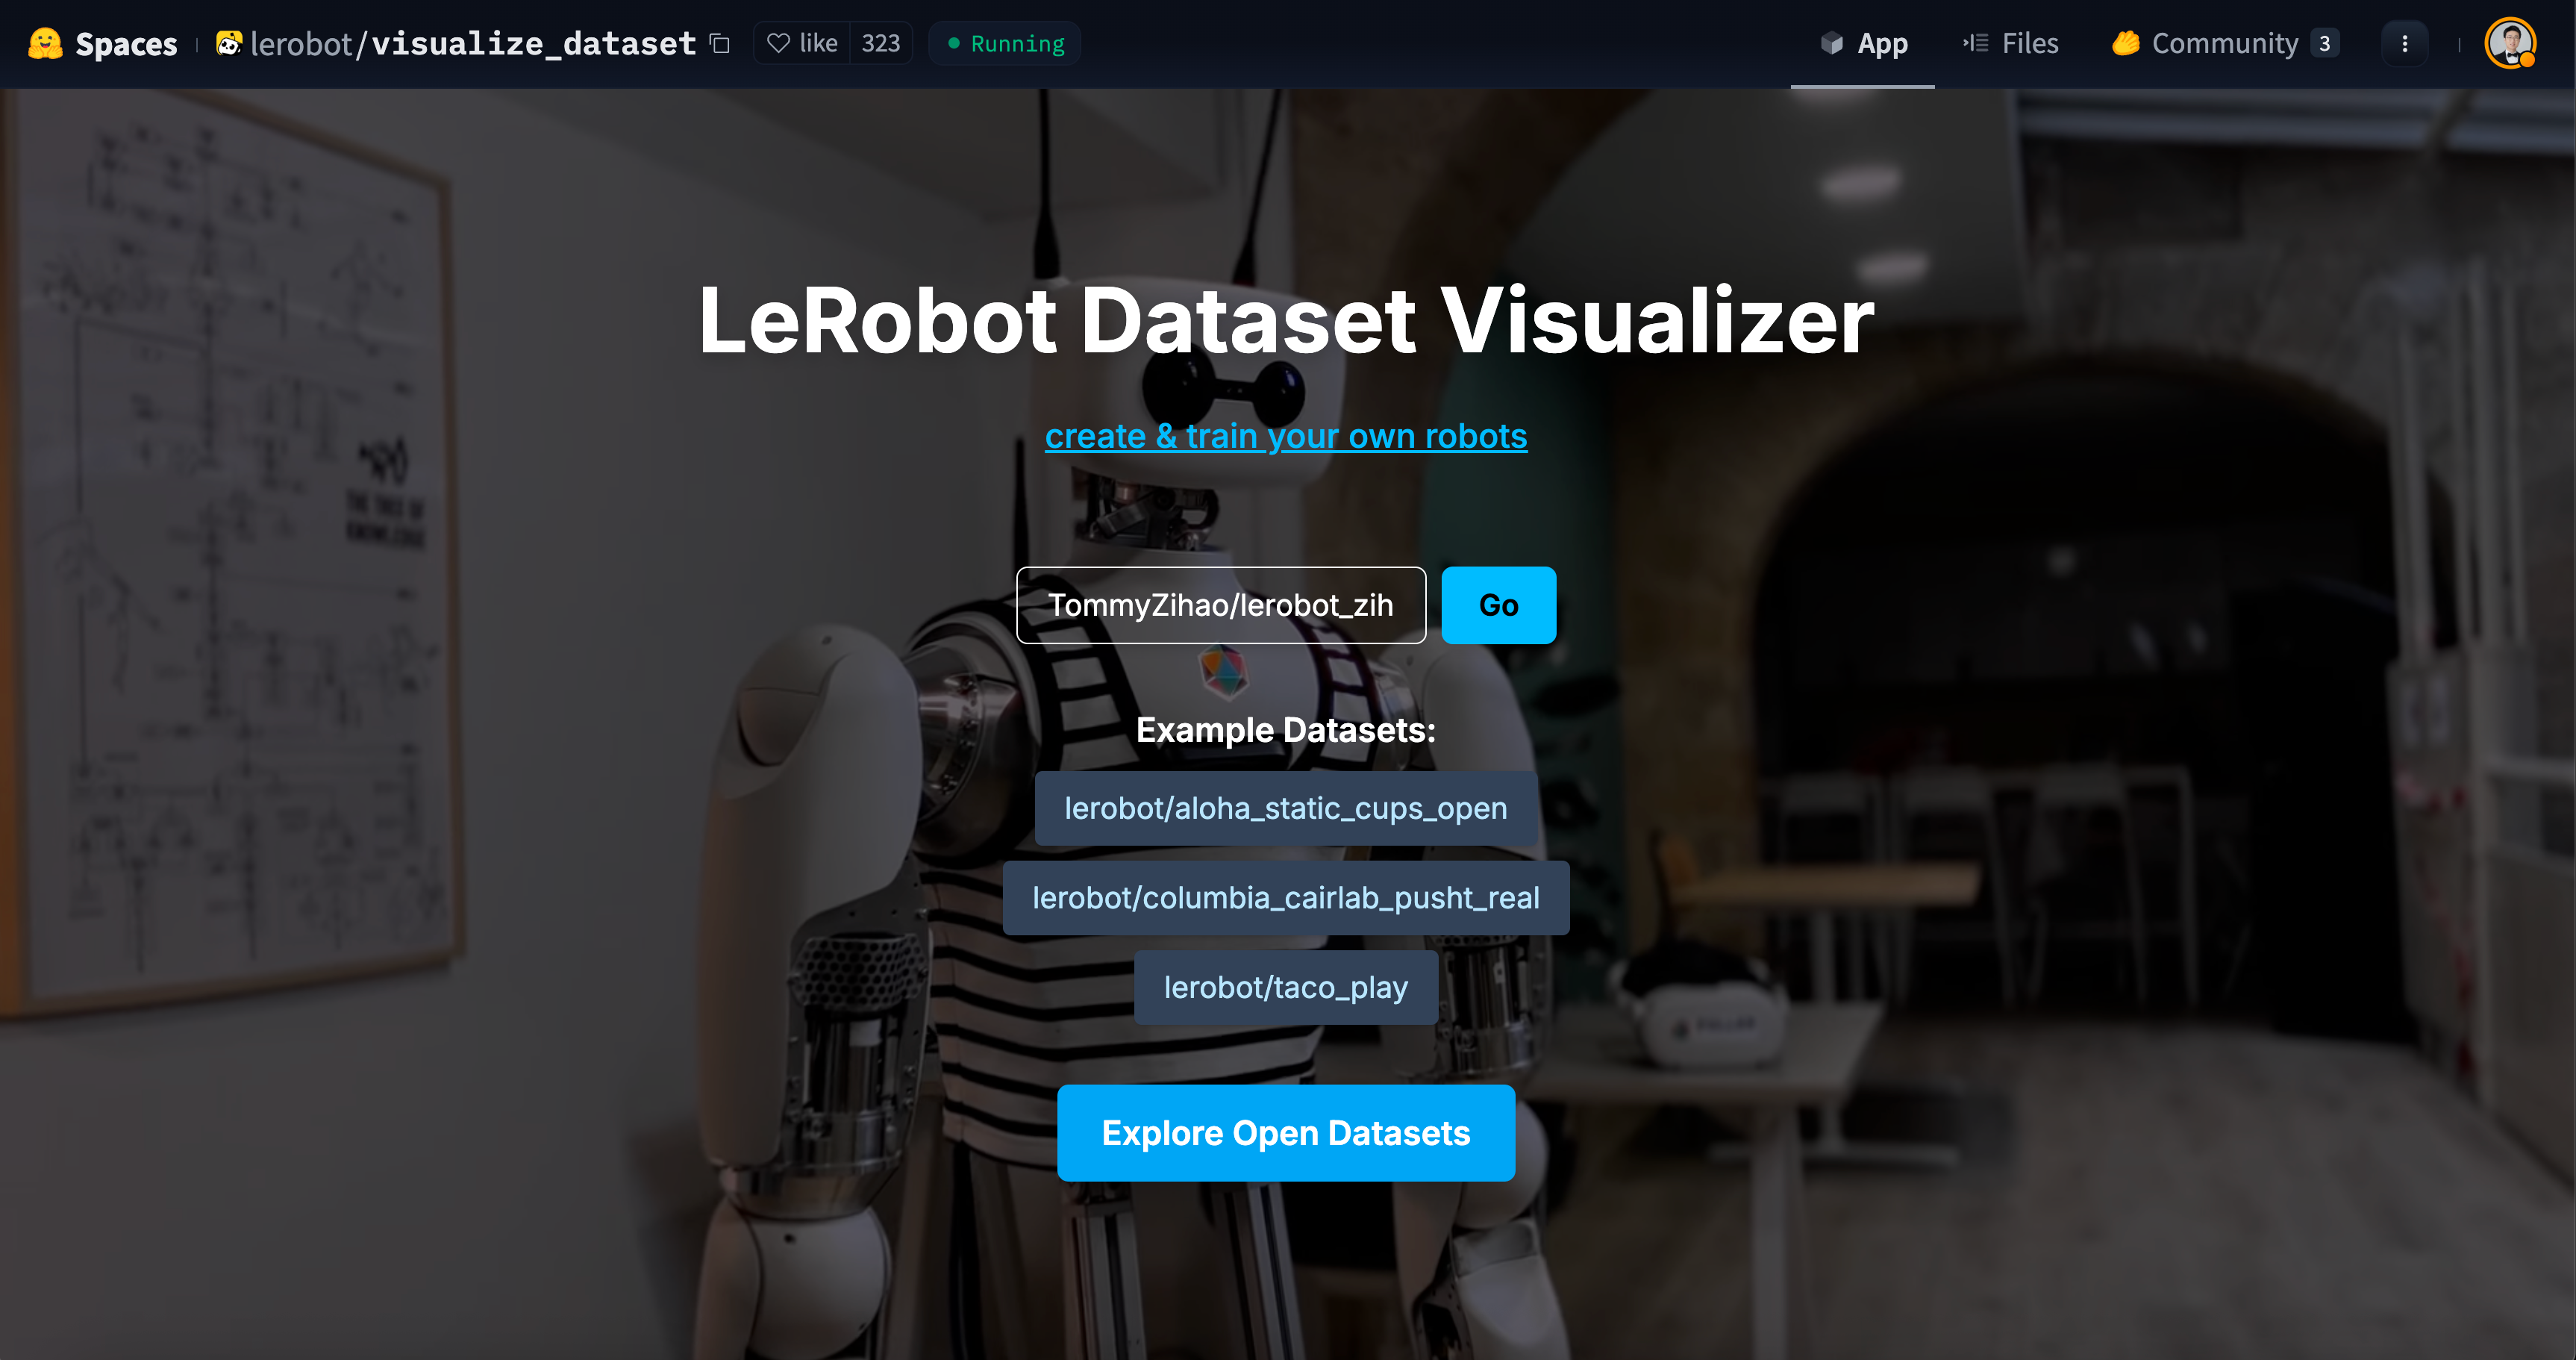
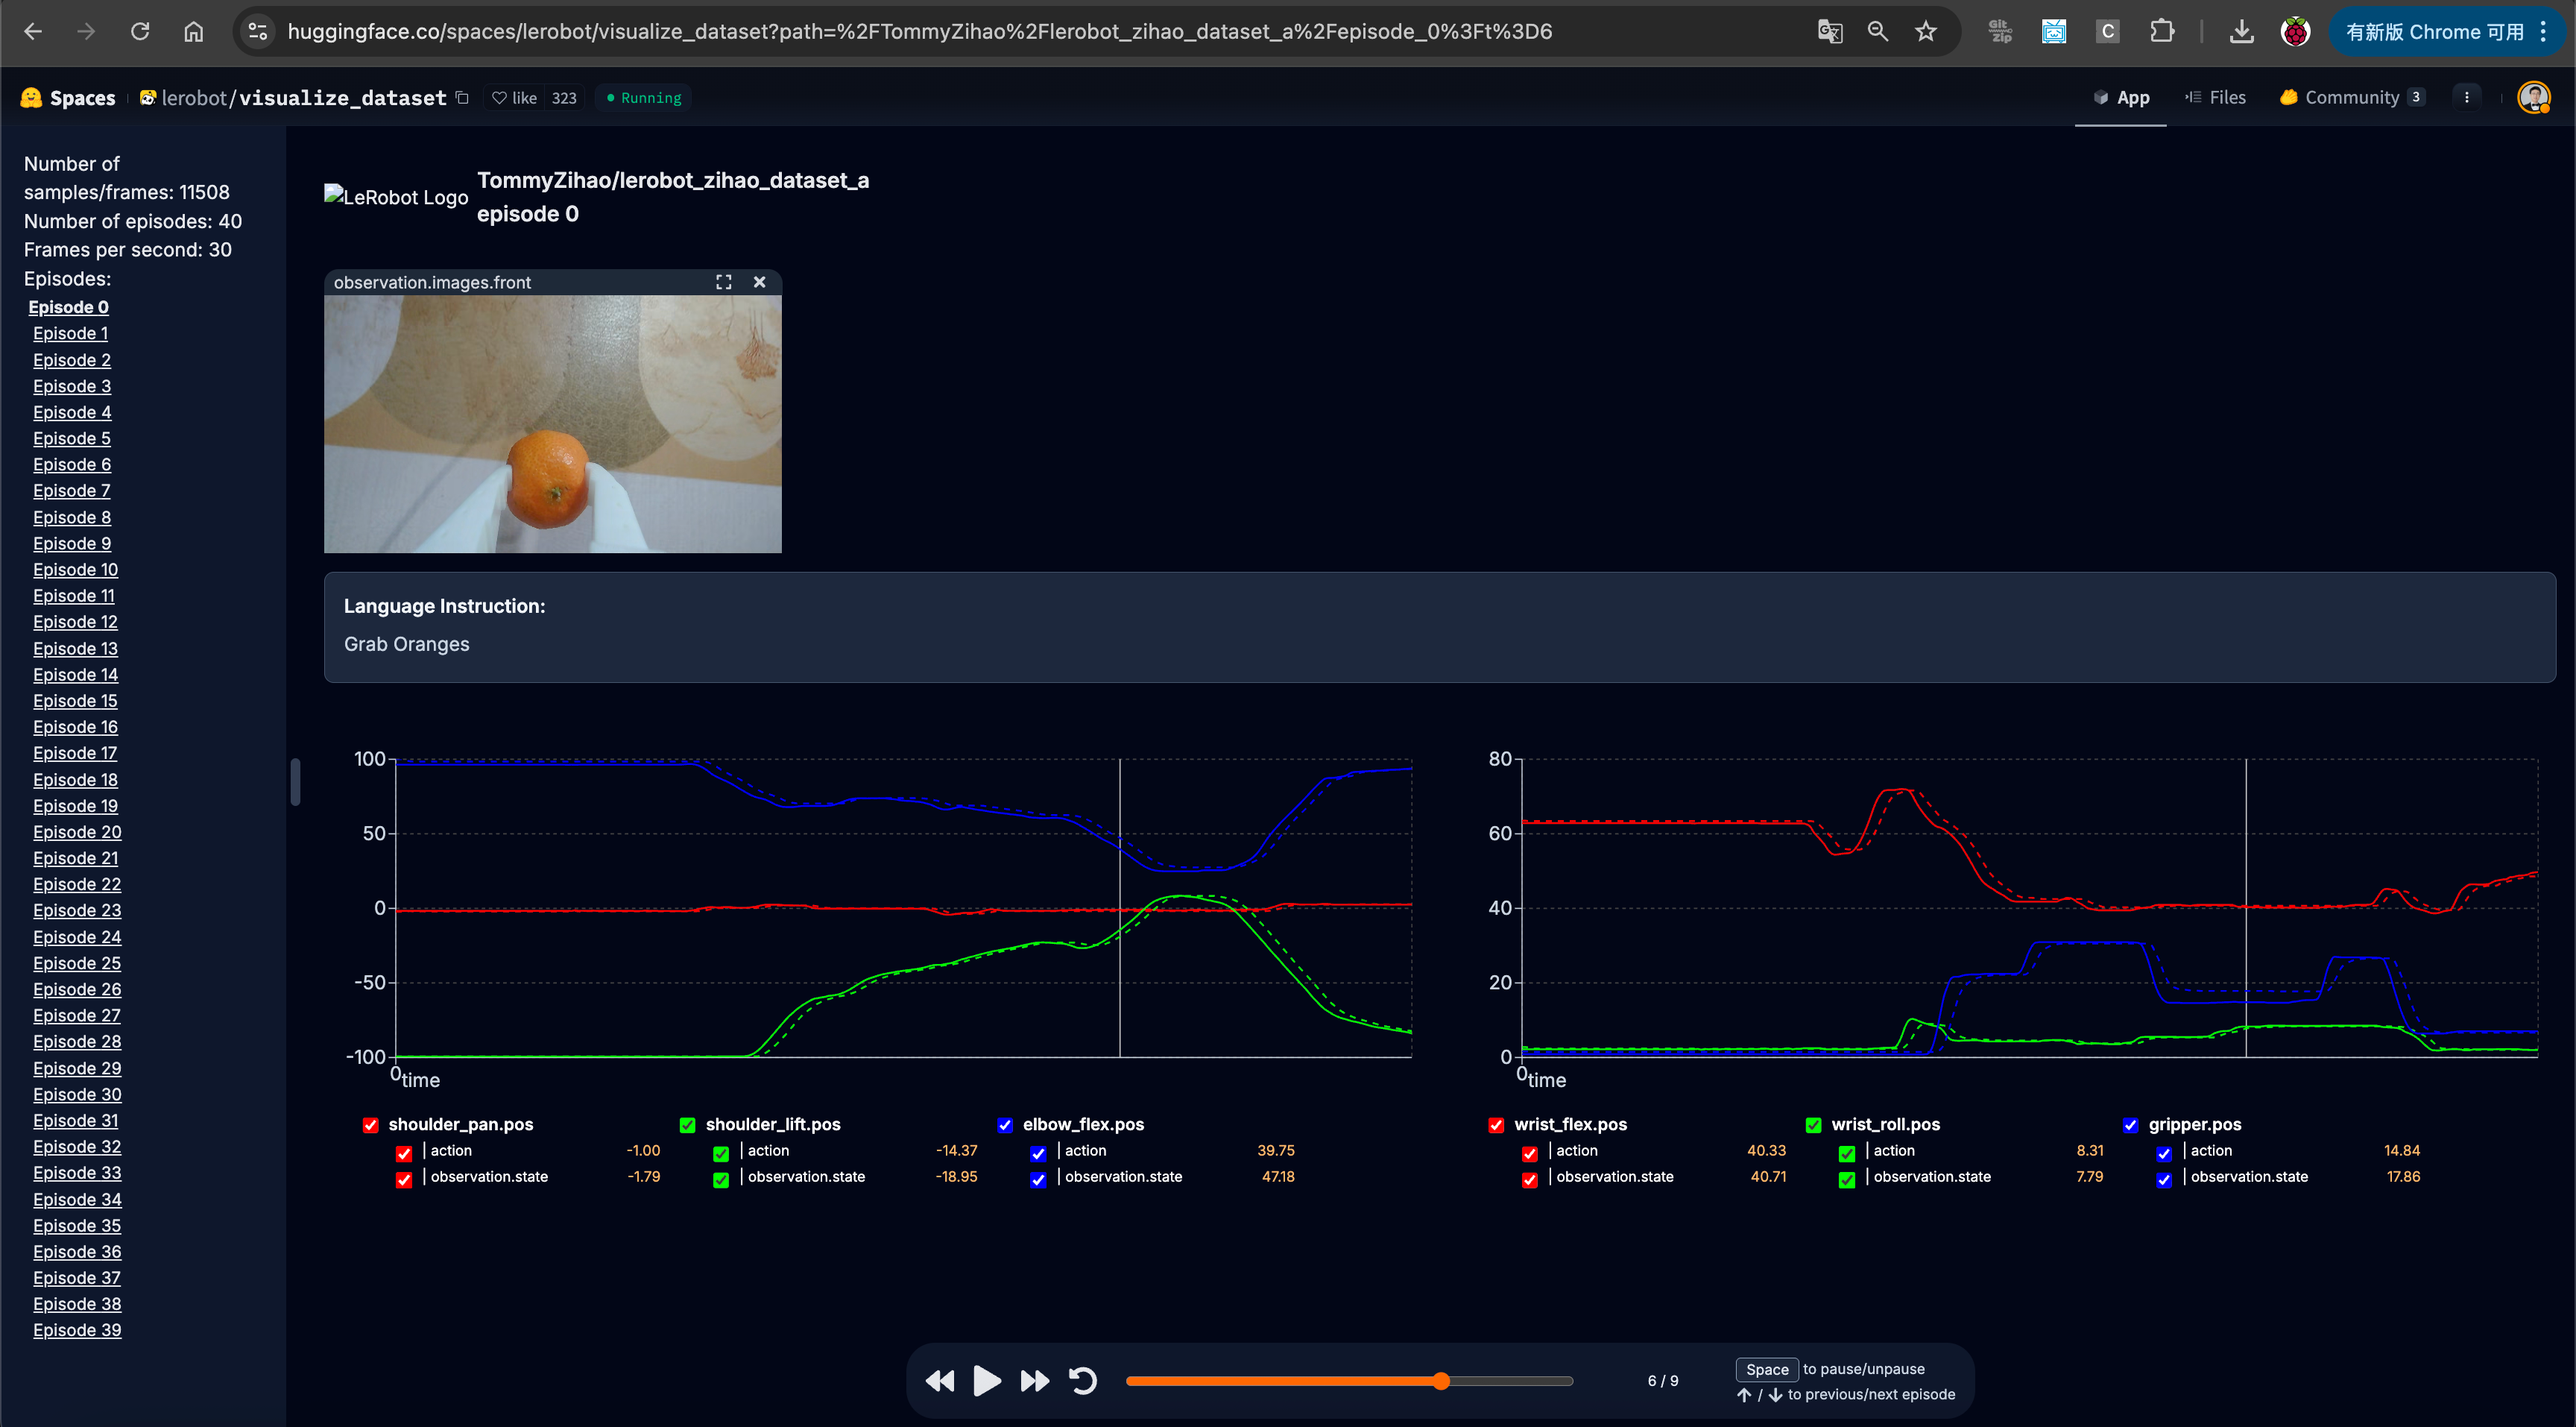
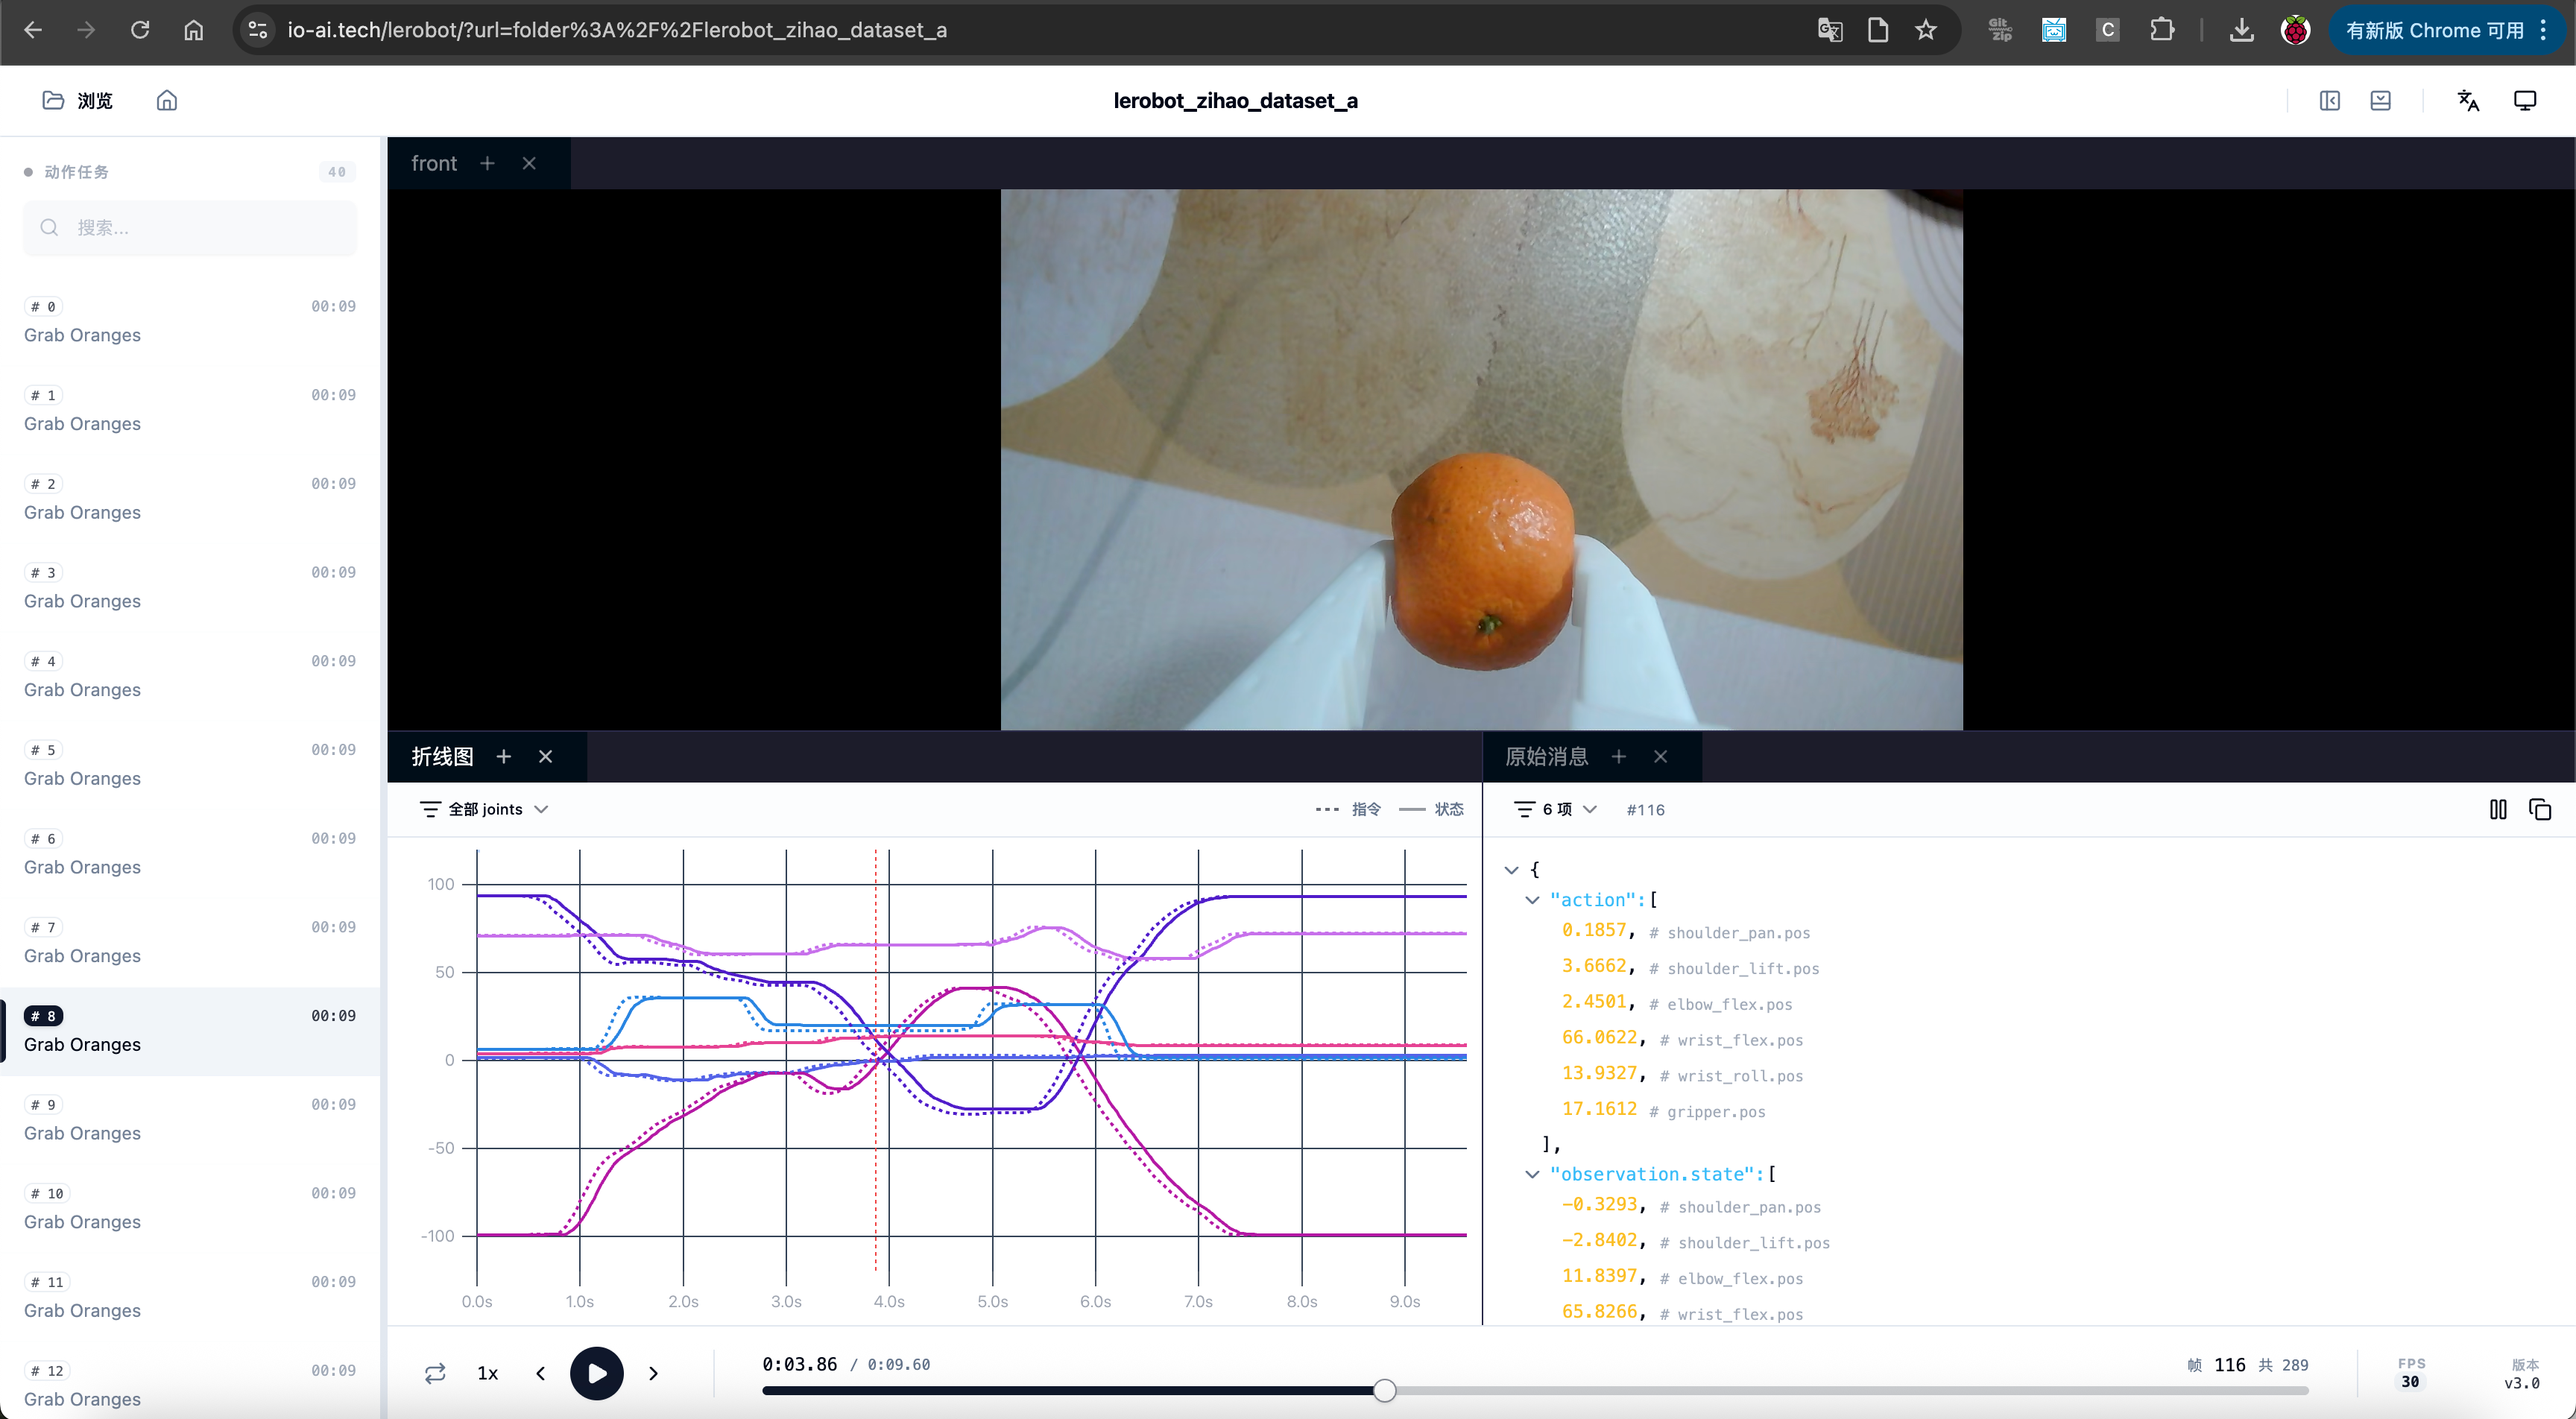
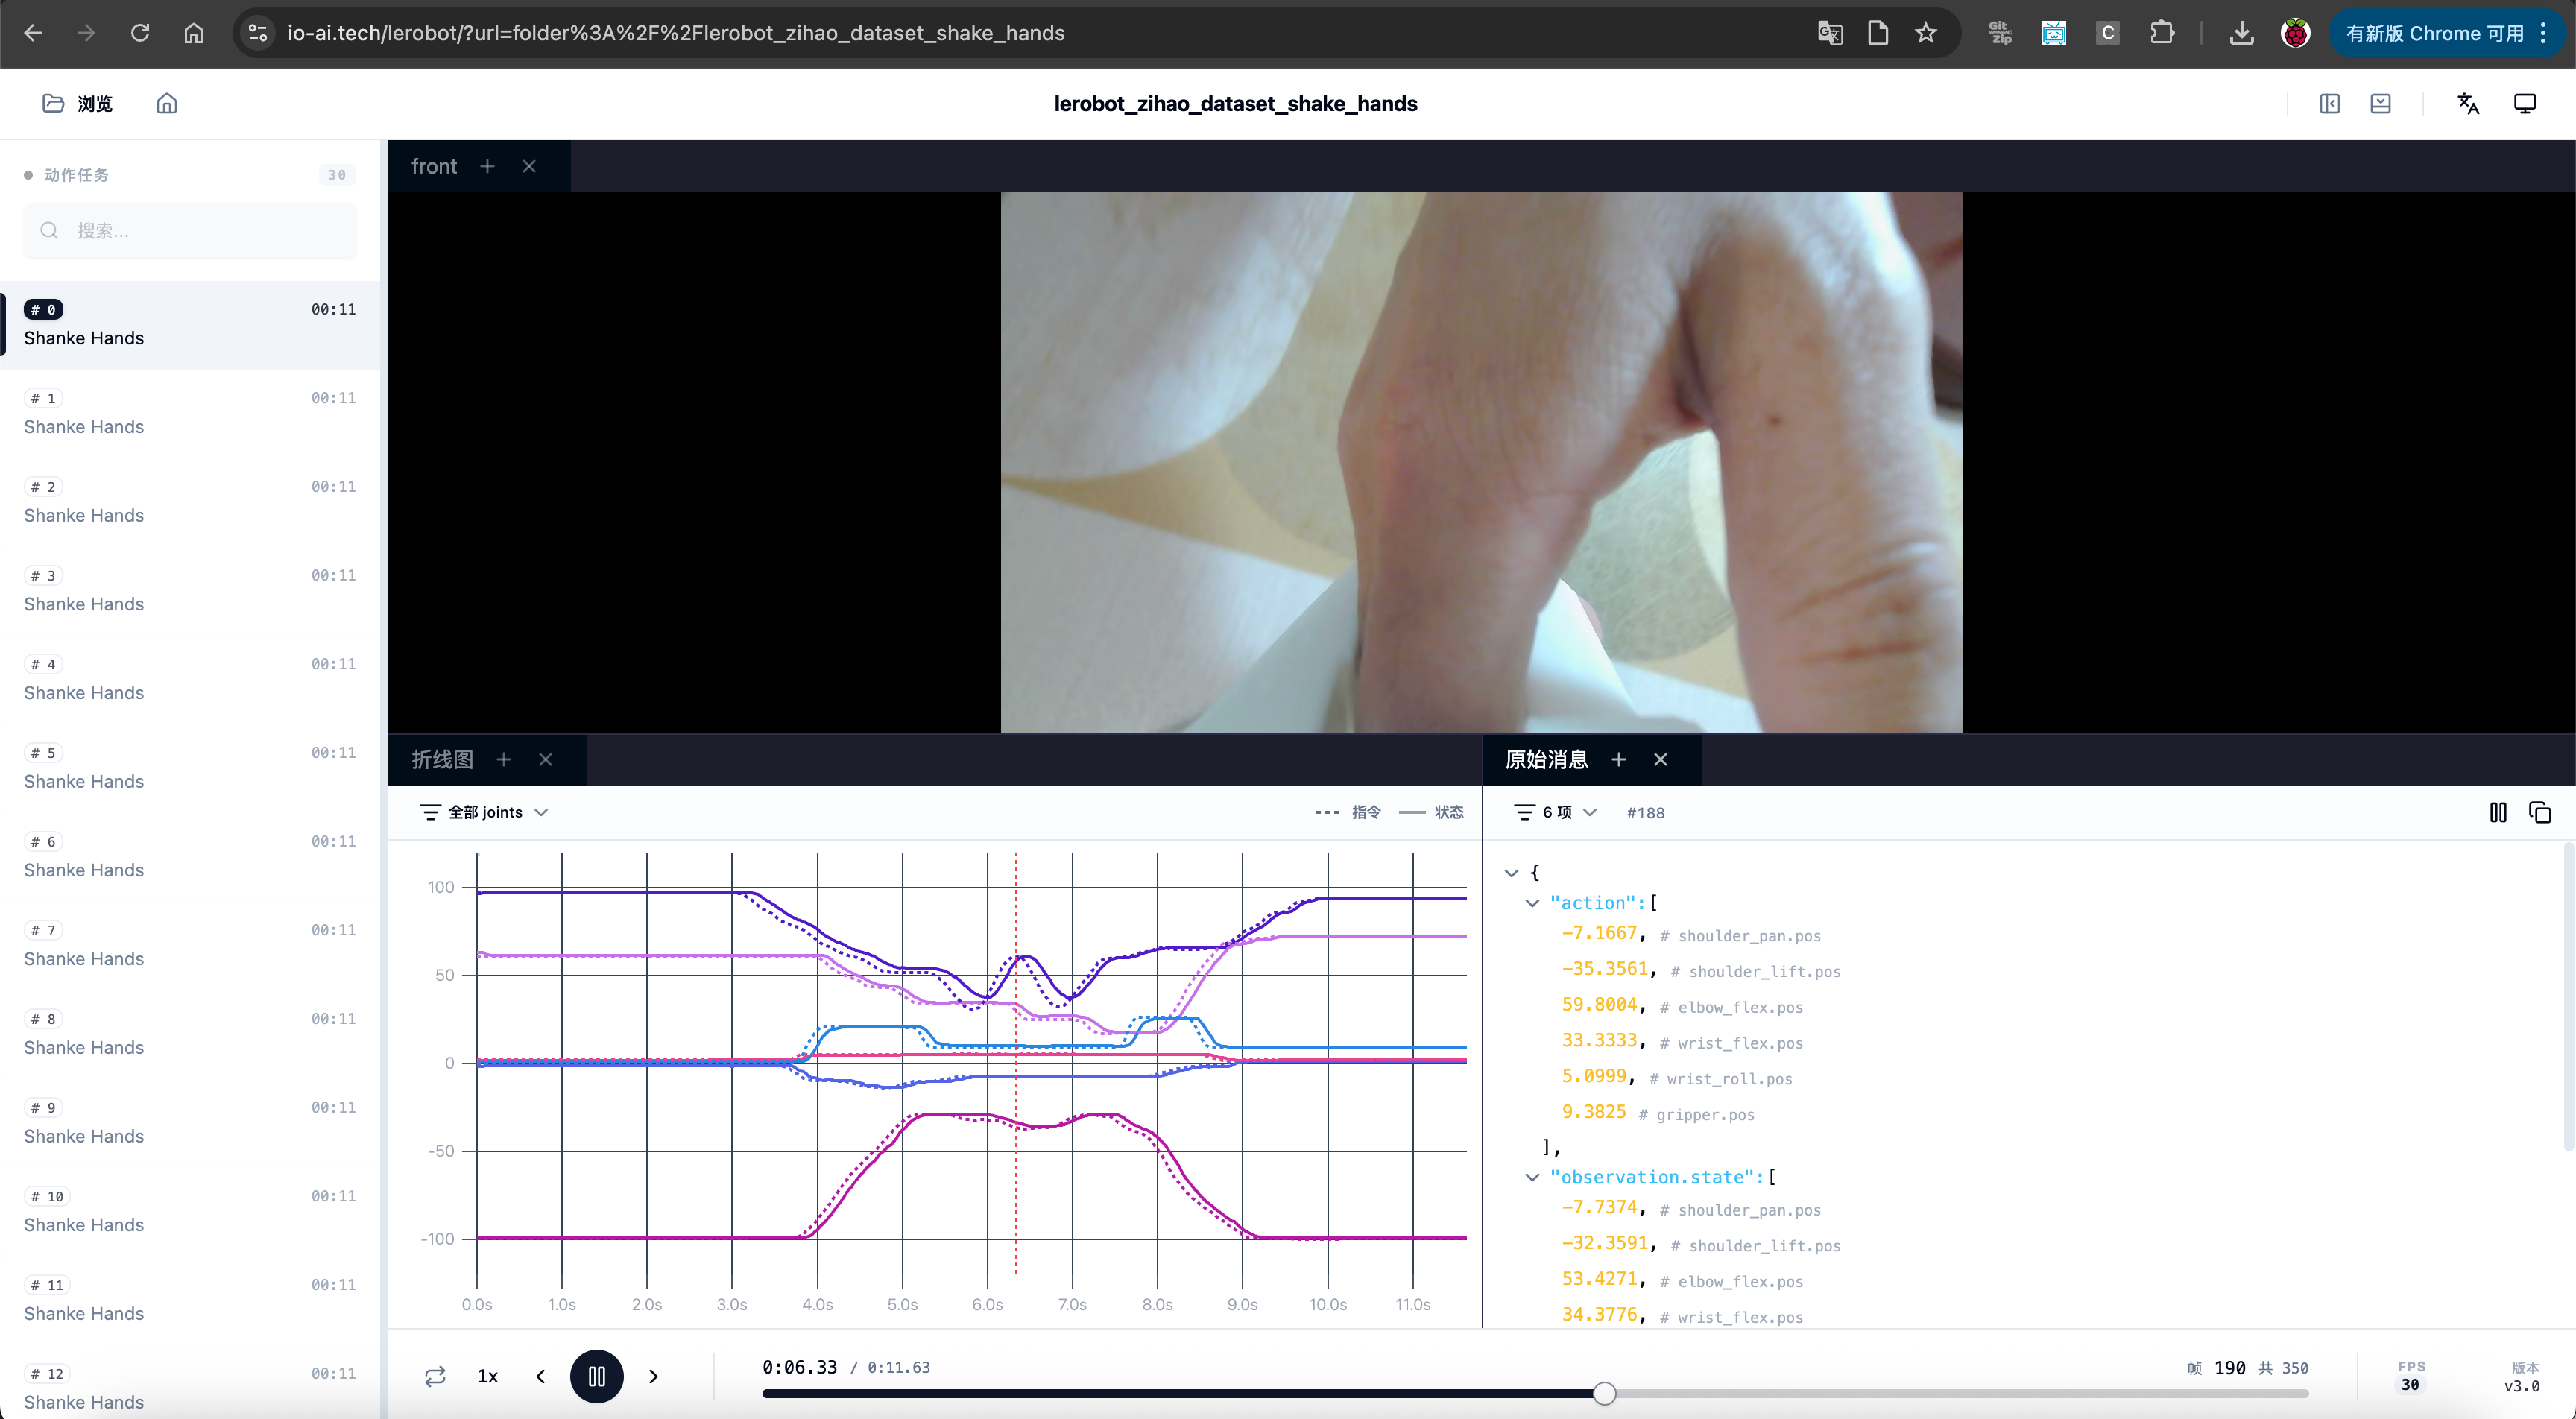
Observation : la commande et l'état ne sont pas identiques — la commande est fournie par le bras Leader, et l'état est fourni par le bras Follower
Visualiser un épisode précis
Shell
lerobot-dataset-viz --repo-id TommyZihao/lerobot_zihao_dataset_a --episode-index=2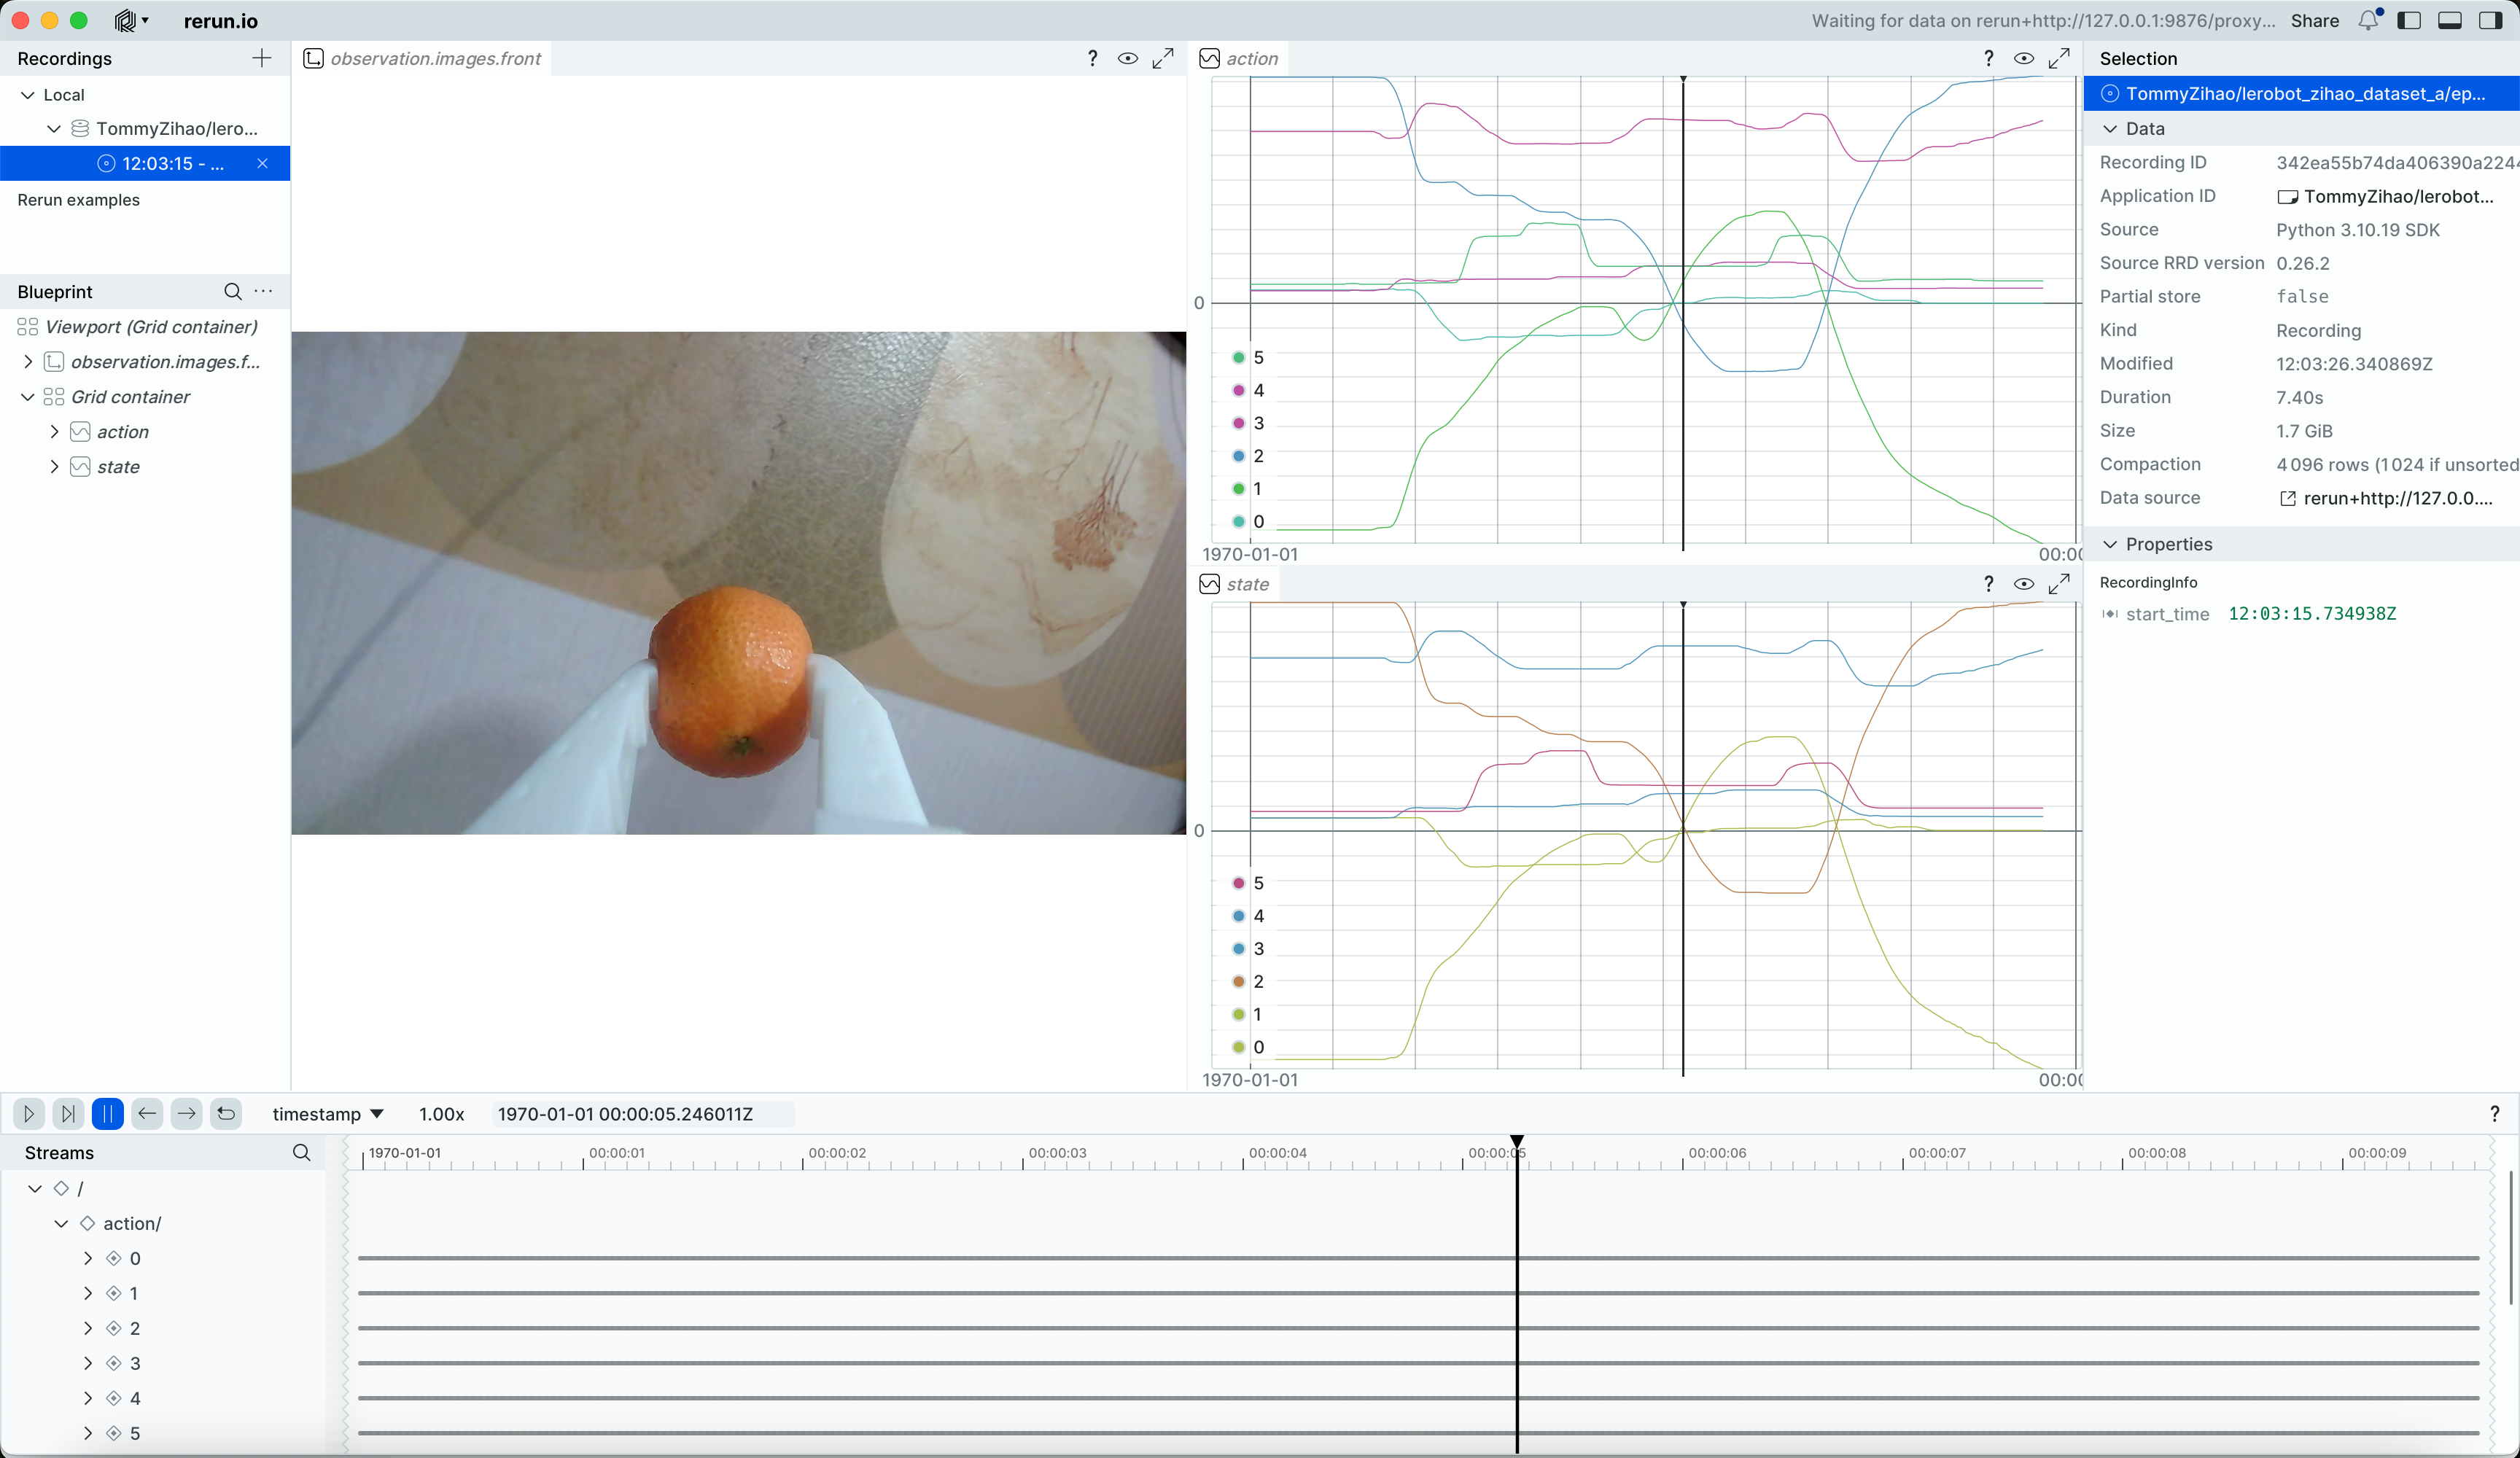
Faites glisser la chronologie pour consulter le flux vidéo et les positions des servomoteurs à n'importe quel moment
Rejouer le mouvement du bras Follower pour un épisode précis
Shell
lerobot-replay \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --dataset.repo_id=Tommymy/lerobot_my_dataset_a \
    --dataset.episode=2
Vous entendrez Replaying episode, puis le bras Follower bouge, rejouant et reproduisant le mouvement de l'épisode indiqué
En fait, à ce stade, vous pouvez déjà impressionner beaucoup de profanes, n'est-ce pas