

Ordinateur Mac
Connecter la caméra et l'ordinateur
Shell
lerobot-find-cameras opencv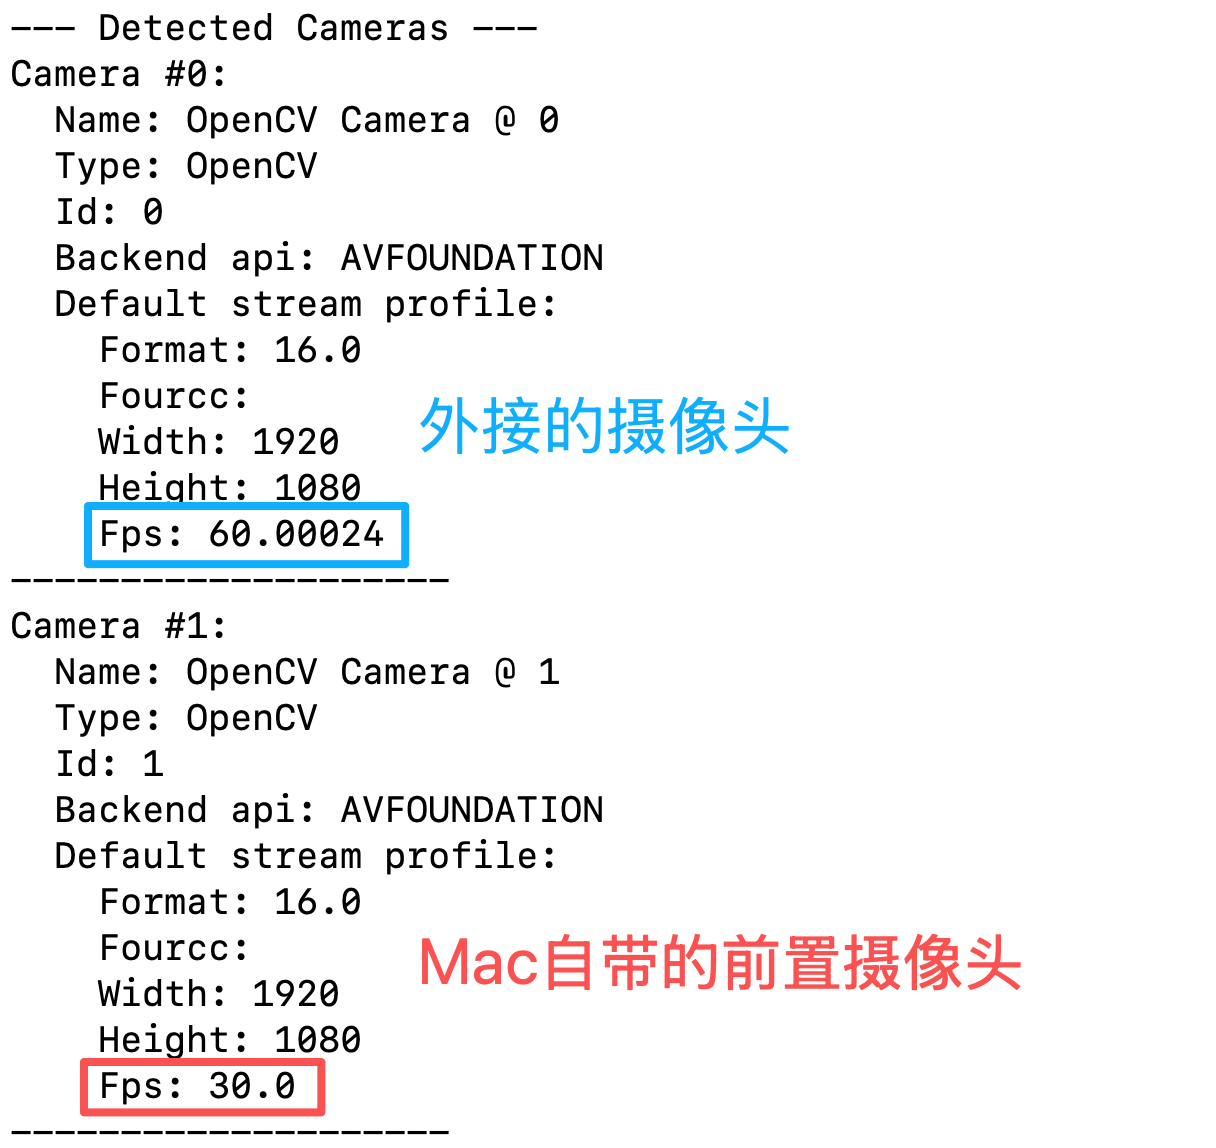
Une caméra, téléopération avec affichage de l'image de la caméra
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true
La téléopération démarre après l'exécution
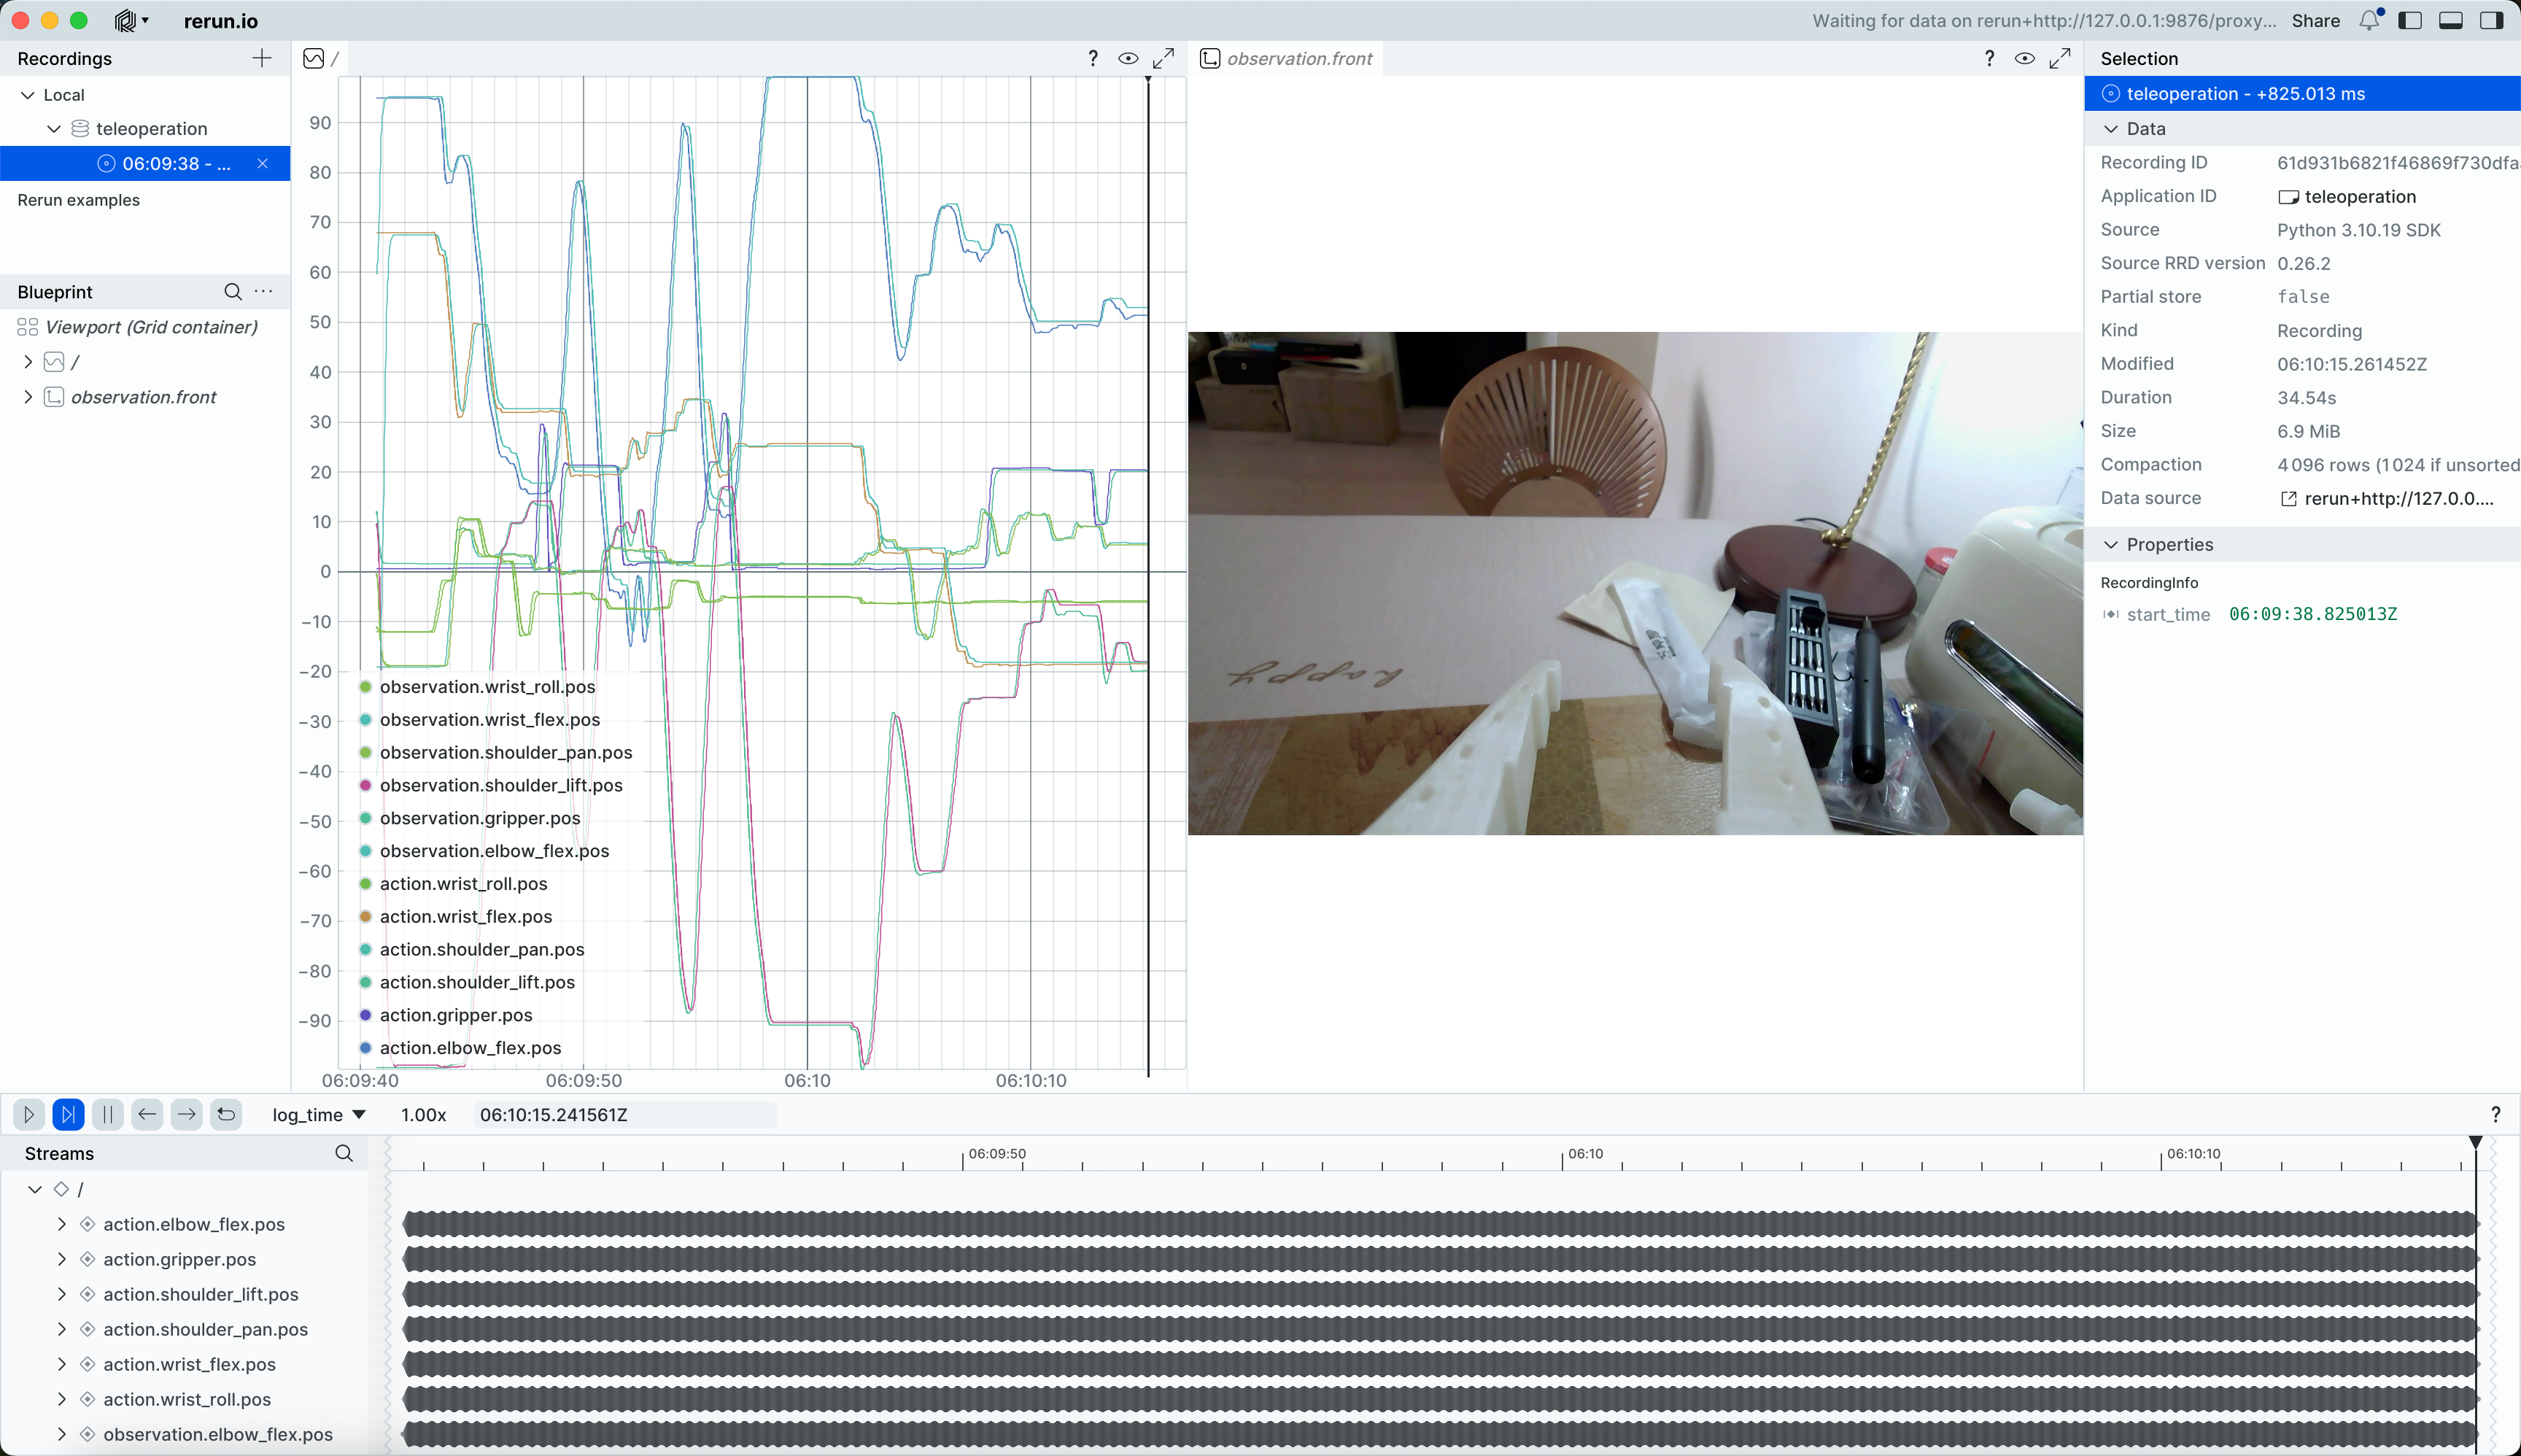
La fenêtre rerun.io s'ouvre et affiche en temps réel la trajectoire de chaque articulation de servo, ainsi que l'image en direct de la caméra
Et enregistre les images dans le répertoire ~/<nom-utilisateur>/outputs/captured_images
Plusieurs caméras, téléopération avec affichage de l'image des caméras
Shell
lerobot-teleoperate \
    --robot.type=so101_follower \
    --robot.port=/dev/tty.usbmodem5AAF2193061 \
    --robot.id=my_follower_arm \
    --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1920, height: 1080, fps: 60, fourcc: "MJPG"}, side: {type: opencv, index_or_path: 1, width: 1920, height: 1080, fps: 30, fourcc: "MJPG"}}" \
    --teleop.type=so101_leader \
    --teleop.port=/dev/tty.usbmodem5AAF2194741 \
    --teleop.id=my_leader_arm \
    --display_data=true