

Suivi de main PWM (MediaPipe intégré à la GUI)
Les commandes suivantes s'exécutent dans le répertoire
AmazingHand-PWM/du dépôt.
Cette page présente le suivi de main de la version à servos PWM : MediaPipe est intégré à la GUI, la caméra reconnaît les points de repère de la main et les projette en temps réel sur les 8 voies PWM. La chaîne complète dora + IK MuJoCo relève de la démo officielle SCS0009, voir Suivi de main SCS0009.
Chaîne : caméra → squelette de main MediaPipe → angles de flexion/extension des quatre doigts → ESP32 → servos PWM
Applicable à : ESP32-S3 + 8 voies PWM. Flashage du firmware : Démarrage rapide PWM ; protocole : Protocole et calibration PWM.
La démo officielle nécessitant l'IK complet (MuJoCo + dora + Rust) n'est pas distribuée avec ce module ; ce tutoriel ne couvre que le suivi intégré à la GUI fourni par le module.
I. Prérequis
- Matériel : ESP32-S3 + 8 voies PWM alimentés, USB connecté, caméra disponible.
- Firmware : déjà flashé (voir Démarrage rapide PWM).
- Python : Python 3.12 64 bits (mediapipe 0.10.14 ne fournit qu'un wheel 64 bits).
II. Installer les dépendances de suivi
Dans le répertoire racine du module (AmazingHand-PWM/) :
tools/setup_tracking.batLe script effectue automatiquement : recherche d'un Python 64 bits → création de l'environnement virtuel tools/tracking_env → installation de tools/requirements-tracking.txt (mediapipe 0.10.14, numpy<2, scipy, opencv, Pillow, pyserial) → vérification de mediapipe.
Installation manuelle possible (avec Python 3.12 64 bits) :
bashpython -m pip install -r tools/requirements-tracking.txt
III. Exécution
tools/tracking_env/Scripts/python tools/hand_gui.py- Choisissez le port COM de l'ESP32 en haut → cliquez sur « Connecter ».
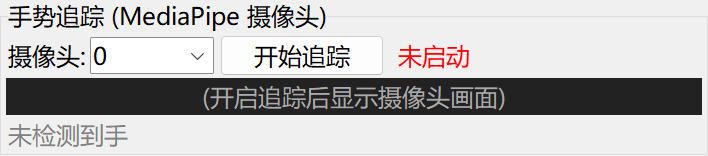
- Faites défiler jusqu'au panneau « Suivi de main (caméra MediaPipe) ».
- Choisissez l'index de caméra (0 par défaut) → cliquez sur « Démarrer le suivi ».
- Placez la main dans le champ ; la main suit la flexion/extension ; cliquez sur « Arrêter le suivi » pour terminer.
IV. Principe et limites
- MediaPipe 0.10.14 extrait les vecteurs 3D des extrémités des 4 doigts (repère de la main).
tips_to_angles()dehand_tracking.pymappe chaque doigt sur un angle différentiel :- flex (flexion/extension) : composante z pour trois doigts, composante y pour le pouce ;
- base (écartement latéral) : fixe à 90 (écartement non implémenté pour l'instant).
- Ce sont des axes de commande ; à l'envoi, le programme les combine en angles des deux servos de chaque doigt (même sens = écartement, sens inverse = flexion).
- La GUI applique un lissage EMA intégré (alpha=0.4) + une limitation à 60 ms pour réduire le tremblement.
Limite : pas d'IK, précision inférieure à la chaîne complète MuJoCo + dora ; adapté à la démonstration et au démarrage rapide.
Calibration des paramètres
FLEX_SCALE/THUMB_FLEX_GAINen bas dehand_tracking.pycontrôlent l'amplitude et le sens de la flexion (les valeurs actuelles du code font foi).- L'écartement gauche/droite n'est pas implémenté ;
baseest fixe à 90 ; pour l'écartement, utilisez la démo dora officielle SCS0009. - Relancez la GUI après modification pour appliquer.
V. Changer de main
Cochez « Main droite » / « Main gauche » en haut de la GUI. Après bascule, le sens du miroir du pouce diffère ; si vous constatez une inversion, cochez l'autre côté pour tester.
VI. Questions fréquentes
| Symptôme | Traitement |
|---|---|
| Les servos ne bougent pas du tout | Vérifiez l'alimentation (5V 3A), le port COM, le câblage ; confirmez que le firmware est flashé |
| Pas d'image caméra | Autorisez la permission caméra (Paramètres → Confidentialité → Caméra) |
| La main ne suit pas / réaction lente | Éclairage suffisant, main entièrement dans le cadre, mouvements plus lents et plus amples |
| Forme de main inversée / sens du pouce inversé | Cochez la main gauche/droite opposée |
| Port série introuvable après changement de port USB | Resélectionnez le port COM dans la GUI |
| Erreur mediapipe manquant au démarrage | Lancez avec tools\tracking_env\Scripts\python, ou relancez tools/setup_tracking.bat |
VII. IK complet / servos à bus SCS0009
- La chaîne IK complète (caméra → MediaPipe → MuJoCo + IK mink → AHControl → ESP32) provient du projet de démo dora indépendant et ne fait pas partie de ce module ; si nécessaire, utilisez le pack de livraison d'origine ou le projet MediaPipe.
- Les servos à bus SCS0009 sont pris en charge par
Amazinghand-web/etAmazingHandControl/du dépôt.
Description du répertoire
| Chemin | Contenu |
|---|---|
tools/hand_gui.py | Outil de bureau Tkinter (gestes, pilotage direct, différentiel, suivi intégré) |
tools/hand_tracking.py | Suivi de main MediaPipe et mapping des angles |
tools/setup_tracking.bat | Crée tools/tracking_env et installe les dépendances de suivi |
tools/requirements-tracking.txt | Liste des dépendances de suivi |
tools/serial_test.py | Test de port série en ligne de commande |