

Rastreamento de mãos PWM (MediaPipe embutido na GUI)
Os comandos abaixo são executados no diretório
AmazingHand-PWM/do repositório.
Esta página apresenta o rastreamento de mãos da versão com servos PWM: MediaPipe embutido na GUI, com a câmera reconhecendo os landmarks da mão e mapeando-os em tempo real para os 8 servos PWM. A cadeia completa dora + MuJoCo IK pertence à Demo oficial do SCS0009; veja Rastreamento de mãos SCS0009.
Cadeia: câmera → esqueleto da mão no MediaPipe → ângulos de flexão/extensão dos quatro dedos → ESP32 → servos PWM
Aplicável a: ESP32-S3 + 8 servos PWM. Gravação do firmware em Início rápido com PWM; protocolo em Protocolo e calibração PWM.
A Demo oficial que exige IK completo (MuJoCo + dora + Rust) não é distribuída com este módulo; este tutorial cobre apenas o rastreamento embutido na GUI que acompanha o módulo.
1. Pré-requisitos
- Hardware: ESP32-S3 + 8 servos PWM energizados, USB conectado e câmera disponível.
- Firmware: já gravado (veja Início rápido com PWM).
- Python: Python 3.12 de 64 bits (o mediapipe 0.10.14 só fornece wheel de 64 bits).
2. Instalar as dependências do rastreamento
No diretório raiz do módulo (AmazingHand-PWM/), execute:
tools/setup_tracking.batO script faz automaticamente: localiza o Python de 64 bits → cria o ambiente virtual tools/tracking_env → instala tools/requirements-tracking.txt (mediapipe 0.10.14, numpy<2, scipy, opencv, Pillow, pyserial) → verifica o mediapipe.
Também é possível instalar manualmente (com Python 3.12 de 64 bits):
bashpython -m pip install -r tools/requirements-tracking.txt
3. Execução
tools/tracking_env/Scripts/python tools/hand_gui.py- No topo, selecione a porta COM do ESP32 → clique em «Conectar».
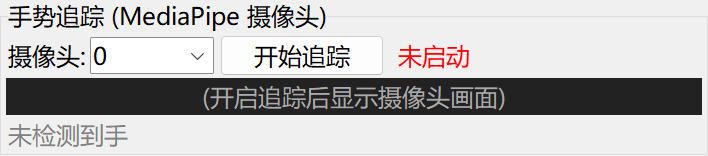
- Role até o painel «Rastreamento de mãos (câmera MediaPipe)».
- Escolha o número da câmera (padrão 0) → clique em «Iniciar rastreamento».
- Coloque a mão no campo de visão; a mão dexterosa acompanha a flexão/extensão; clique em «Parar rastreamento» para terminar.
4. Princípio e limitações
- O MediaPipe 0.10.14 extrai vetores 3D das pontas dos 4 dedos (no sistema de coordenadas da mão).
- A função
tips_to_angles()dehand_tracking.pymapeia cada dedo em um ângulo diferencial:- flex (flexão/extensão): os três dedos usam a componente z; o polegar usa a componente y;
- base (movimento lateral): fixo em 90 (o movimento lateral ainda não foi implementado).
- Estes são eixos de controle; no envio, o programa os combina nos ângulos dos dois servos de cada dedo (mesmo sentido = abdução, sentidos opostos = flexão/extensão).
- A GUI inclui suavização EMA (alpha=0.4) + throttling de 60 ms para reduzir o tremor.
Limitação: sem IK, a precisão é menor que a da cadeia completa MuJoCo + dora; adequado para demonstrações e início rápido.
Calibração dos parâmetros
FLEX_SCALE/THUMB_FLEX_GAINno final dehand_tracking.pycontrolam a amplitude e a direção da flexão (os valores atuais seguem o arquivo).- O movimento lateral ainda não foi implementado e
baseé fixo em 90; se precisar de movimento lateral, use a Demo oficial dora do SCS0009. - As alterações passam a valer após reiniciar a GUI.
5. Alternar entre mão esquerda e direita
Marque «Mão direita» / «Mão esquerda» no topo da GUI. A direção espelhada do polegar muda conforme a mão; se estiver invertida, marque o outro lado e teste.
6. Perguntas frequentes
| Sintoma | Ação |
|---|---|
| Servos não se movem de jeito nenhum | Verifique a alimentação (5 V 3 A), a porta COM e a fiação; confirme que o firmware foi gravado |
| Sem imagem da câmera | Permita o acesso à câmera (Configurações → Privacidade → Câmera) |
| Mão não acompanha / resposta lenta | Boa iluminação, mão inteira no quadro, movimentos mais lentos e amplos |
| Mão invertida / direção do polegar invertida | Marque a mão oposta (esquerda/direita) |
| Trocou a porta USB e a serial não aparece | Selecione novamente a porta COM na GUI |
| Erro de mediapipe ausente na inicialização | Inicie com tools\tracking_env\Scripts\python ou rode novamente tools/setup_tracking.bat |
7. IK completo / servos de barramento SCS0009
- A cadeia completa de IK (câmera → MediaPipe → MuJoCo + mink IK → AHControl → ESP32) vem do projeto dora Demo independente e não faz parte deste módulo; se precisar, use o pacote de entrega original ou o projeto MediaPipe.
- Os servos de barramento SCS0009 são suportados por
Amazinghand-web/eAmazingHandControl/no repositório.
Descrição dos diretórios
| Caminho | Conteúdo |
|---|---|
tools/hand_gui.py | aplicativo Tkinter (gestos, acionamento direto, diferencial, rastreamento embutido) |
tools/hand_tracking.py | rastreamento de mãos com MediaPipe e mapeamento de ângulos |
tools/setup_tracking.bat | cria tools/tracking_env e instala as dependências do rastreamento |
tools/requirements-tracking.txt | lista de dependências do rastreamento |
tools/serial_test.py | teste serial por linha de comando |