

Etapa 3: Calibrar o braço robótico (Windows)
É necessário conectar ao mesmo tempo o braço líder e o braço seguidor
Calibrar o braço seguidor (Follower)
Shell
lerobot-calibrate --robot.type=so101_follower --robot.port=COM6 --robot.id=my_follower_arm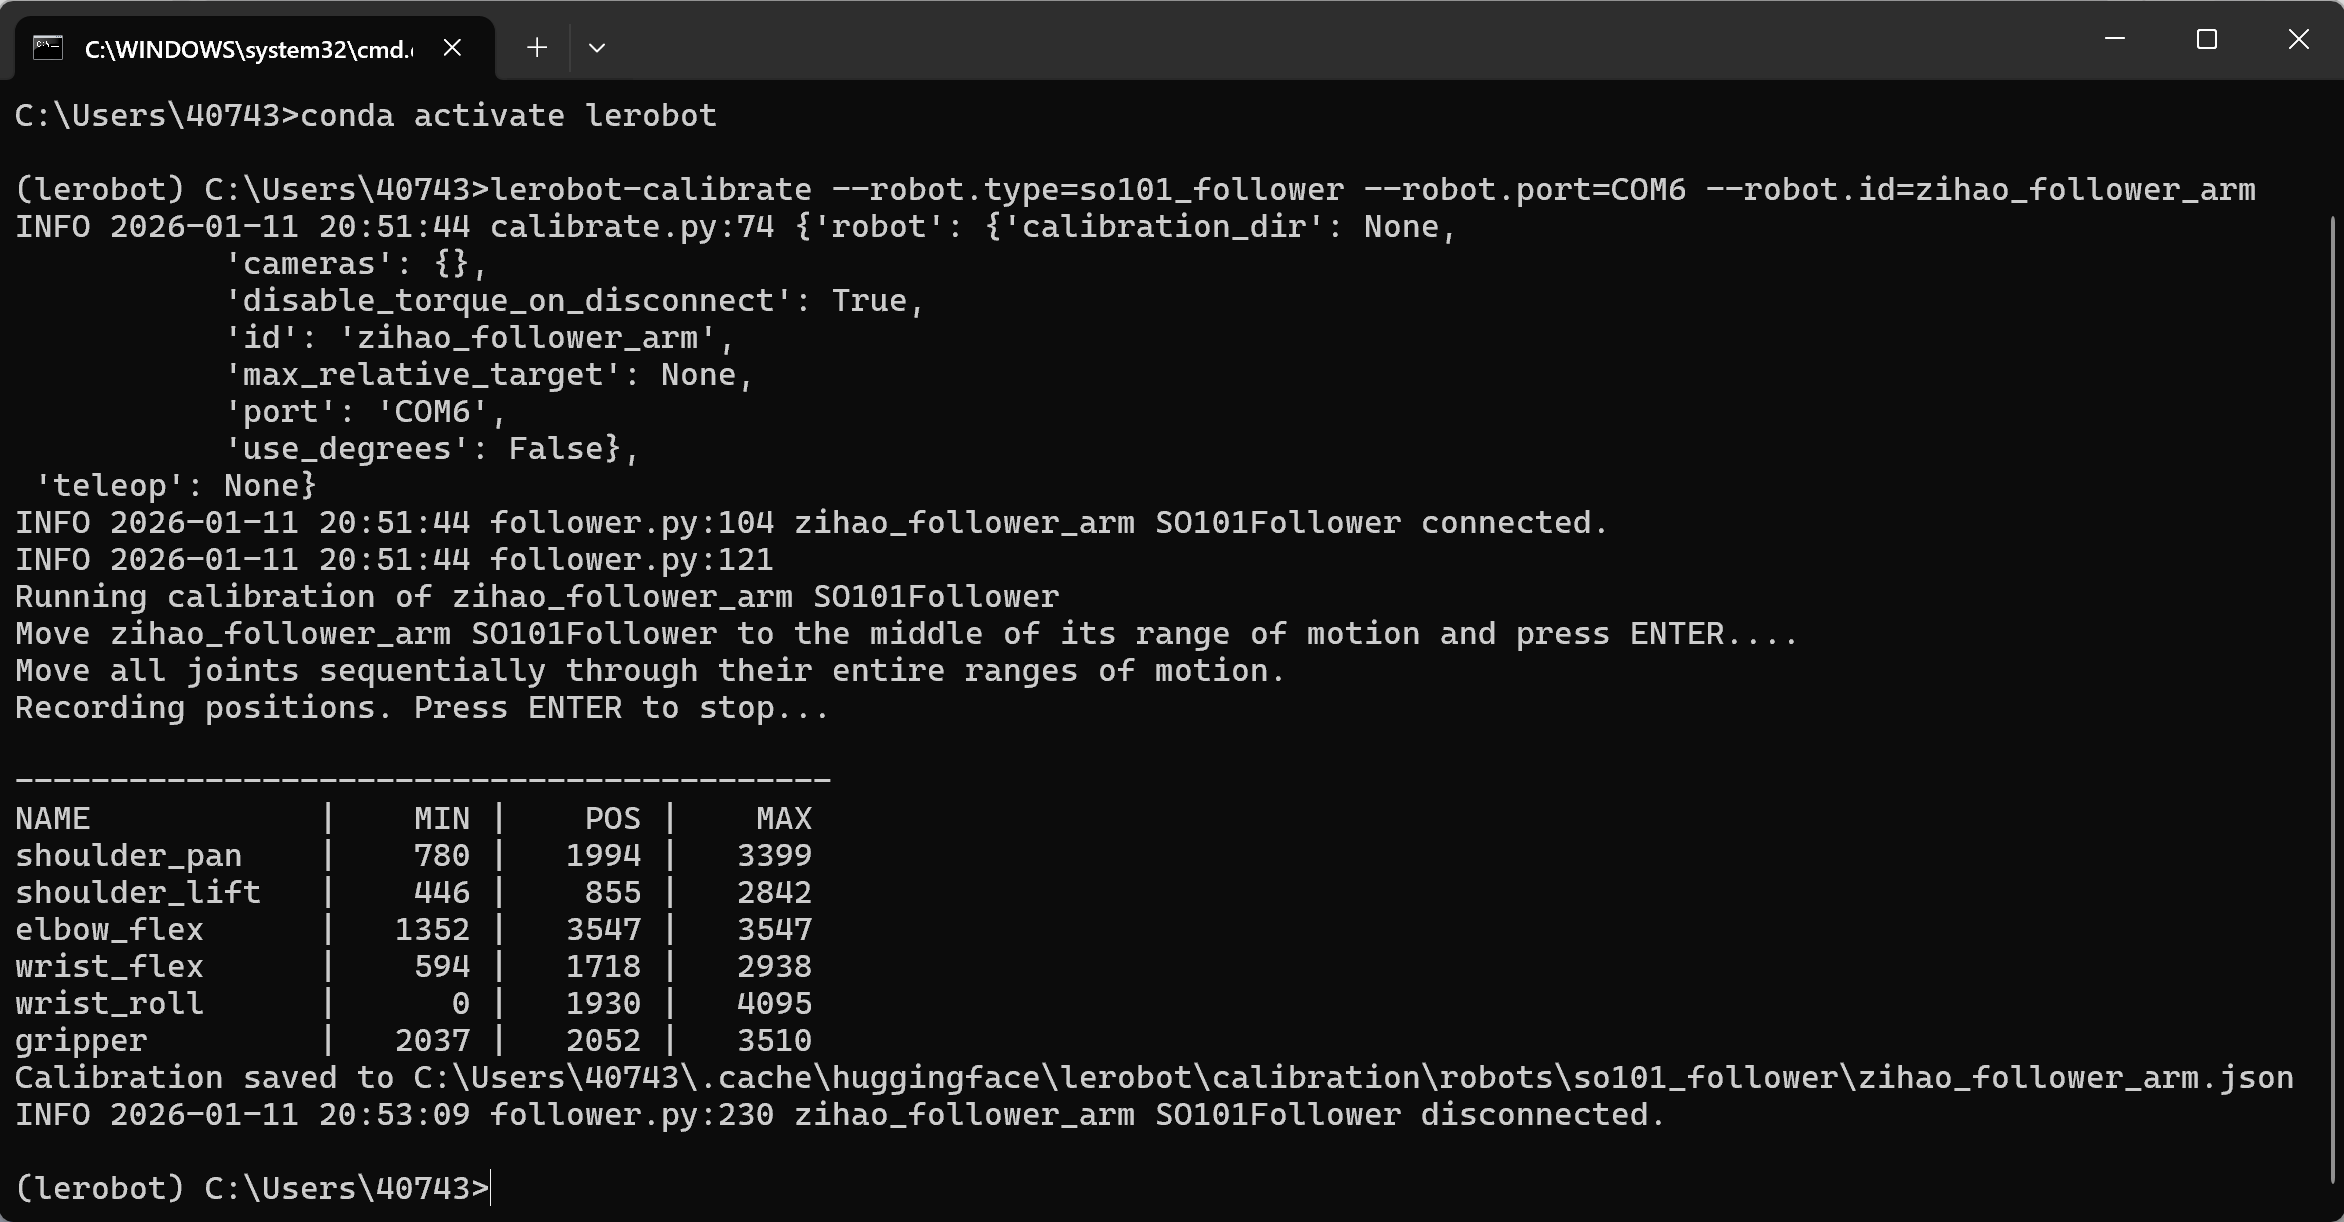
Calibrar o braço líder (Leader)
Shell
lerobot-calibrate --teleop.type=so101_leader --teleop.port=COM7 --teleop.id=my_leader_arm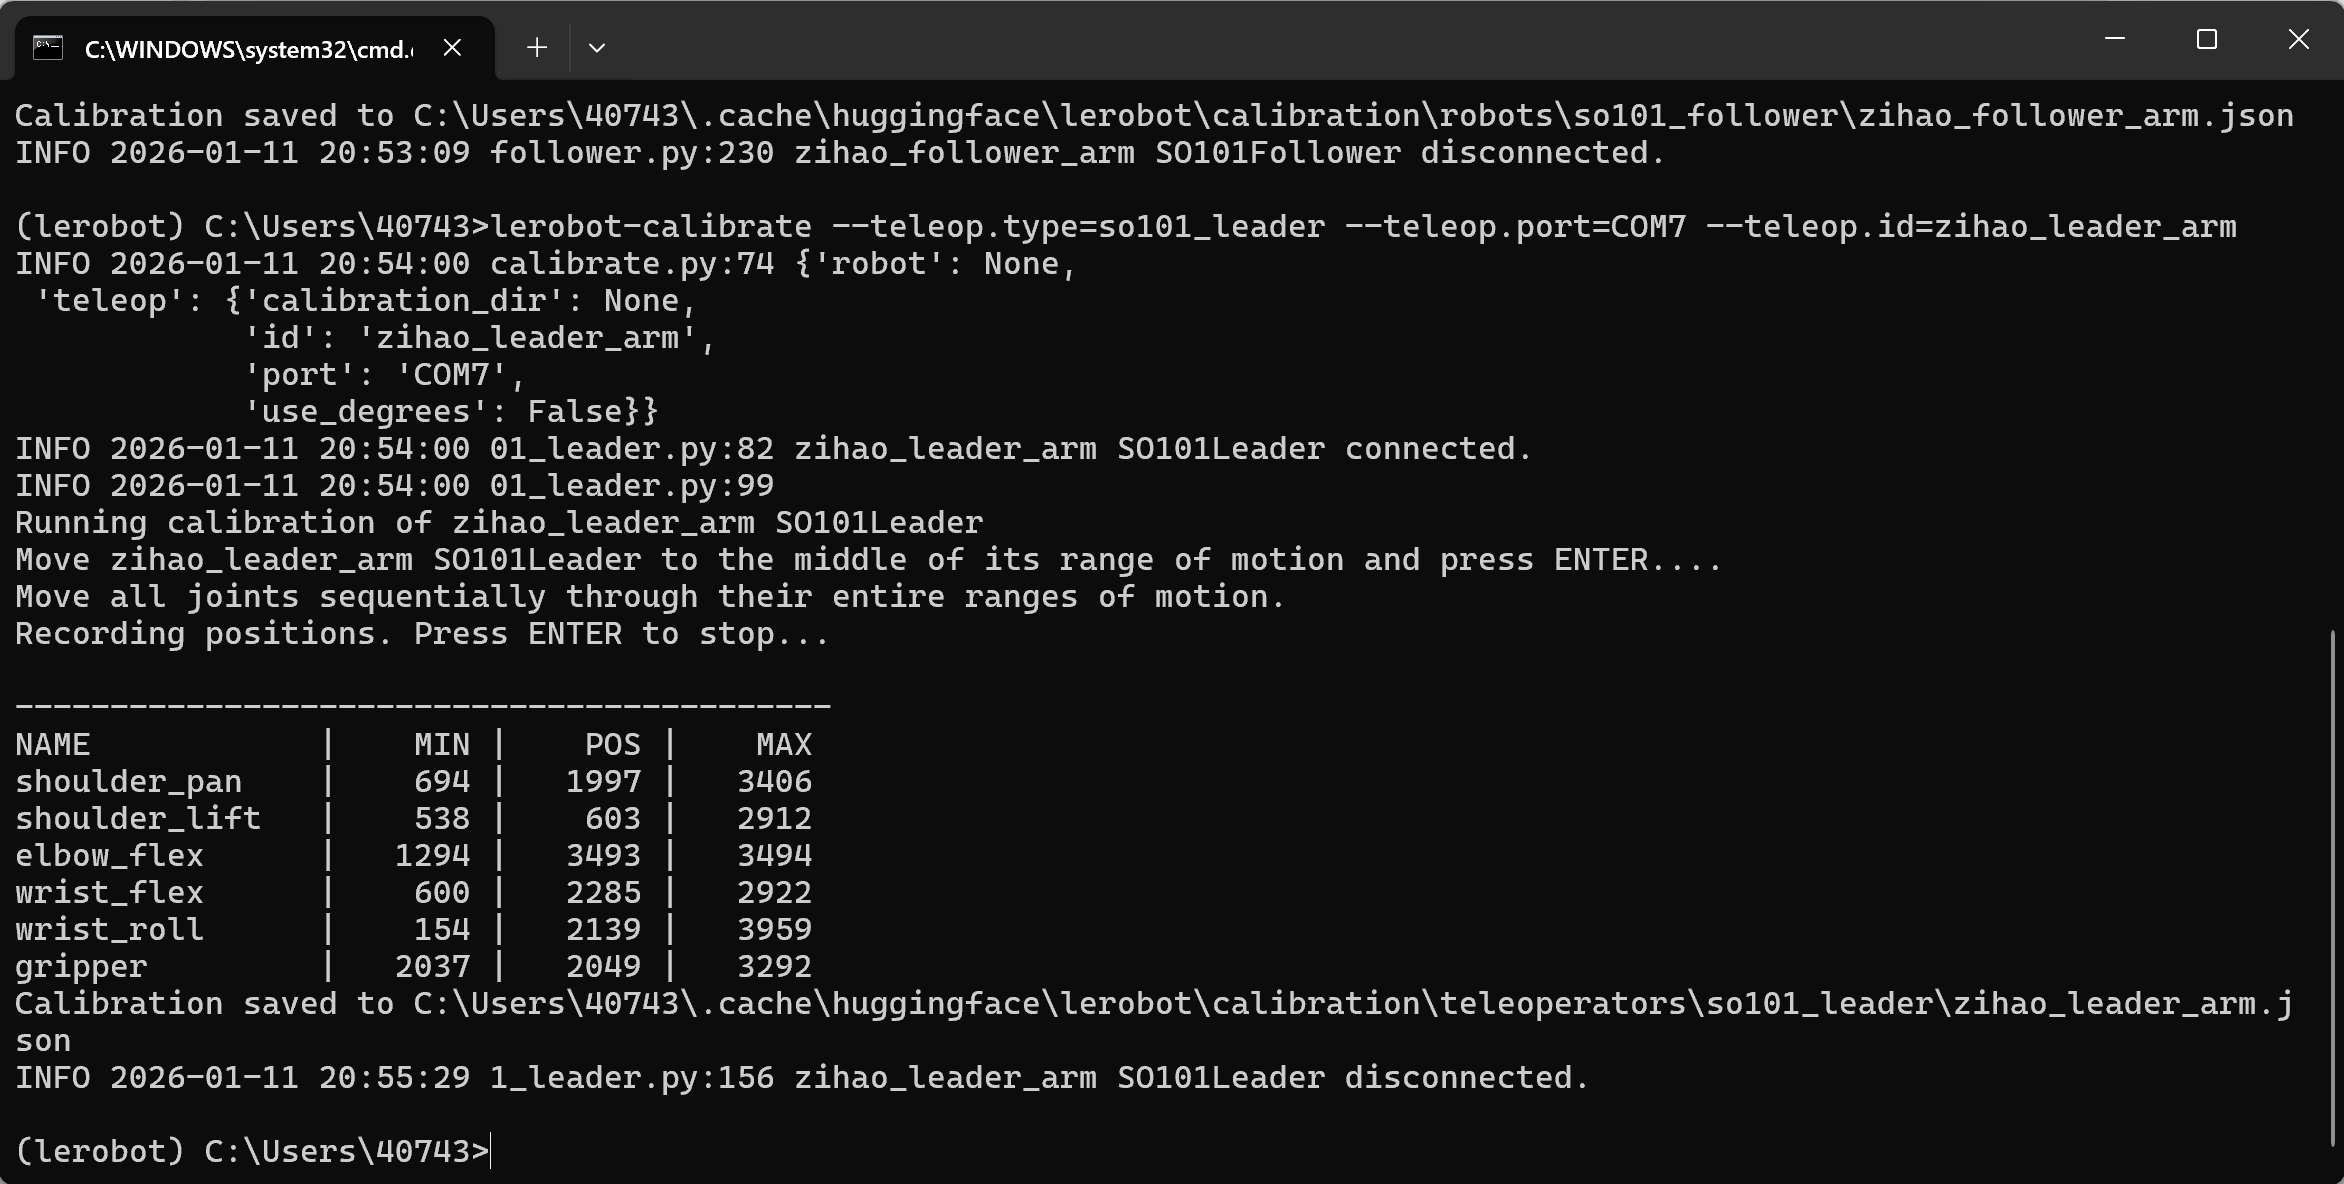
Local de exportação dos arquivos
C:\Users<usuario-Windows>.cache\huggingface\lerobot\calibration\robots\so101_follower\my_follower_arm.json
C:\Users<usuario-Windows>.cache\huggingface\lerobot\calibration\teleoperators\so101_leader\my_leader_arm.json
Calibrar com outro braço robótico
lerobot-calibrate --robot.type=so101_follower --robot.port=COM4 --robot.id=my_follower_arm
Observações
① Um dos braços para de se mover após atingir o limite
É necessário recalibrar
② Servos não encontrados
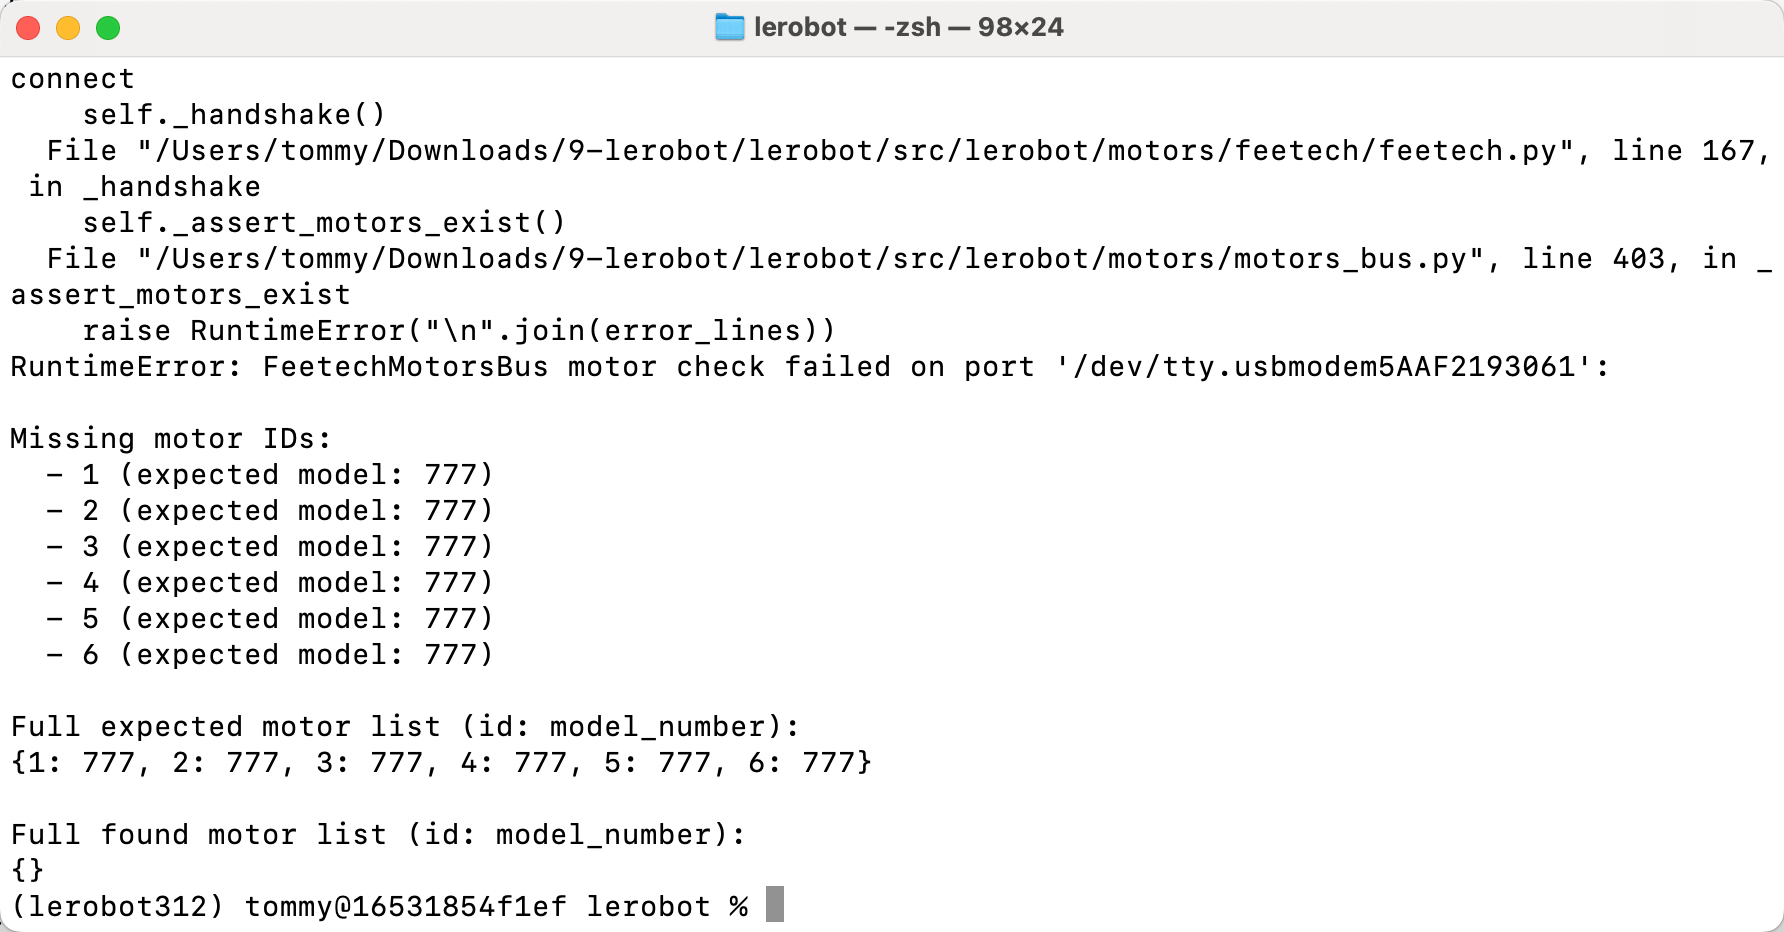
A alimentação do servo não está conectada; conecte novamente e gire um pouco o conector