

Kit de Desenvolvimento SO-ARM101
Visão Geral
O SO-ARM101 é o kit de desenvolvimento robótico de braço duplo 6-DOF open source da Juxi Technology, profundamente integrado ao ecossistema LeRobot. Braço líder preto + braço seguidor branco, pronto para teleoperação, coleta de dados de aprendizado por imitação e treinamento de políticas.
Principais recursos:
- Braços duplos, 6 DOF cada, acionados por servos de barramento
- Integração profunda com LeRobot (HuggingFace) — políticas ACT/Diffusion/Pi0
- Suporte a Jetson / PC (Linux)
- Hardware totalmente open source (esquemáticos/CAD/firmware)
1. Design de hardware: modular de alto desempenho, fácil de montar e personalizável
Material estrutural: a estrutura central combina peças impressas em 3D com componentes de reforço de carga, otimizando a passagem de cabos e o design das articulações, evitando interferência de movimento e conciliando leveza e durabilidade; o usuário pode imprimir, substituir ou expandir as peças estruturais por conta própria.
Configuração de acionamento: o braço seguidor é equipado com 6 servos de codificação magnética de 12V 30KG de alto torque, com feedback de codificação magnética de 360° e algoritmo de controle PID, movimento suave e sem trepidação, alta precisão de posicionamento repetido, força potente e movimentos precisos; já o braço líder utiliza 6 servos de 7.4V, distribuindo diferentes relações de redução conforme a carga de cada articulação, o que facilita o ensino por arraste manual.
Sistema de visão: suporta um sistema de visão inteligente com duas câmeras; a câmera na extremidade captura detalhes da garra de perto, a câmera global cobre o ambiente de trabalho, e a fusão dos dados das duas câmeras constrói um modelo tridimensional, fornecendo suporte de dados rico para o aprendizado por imitação.
Conexão de controle: equipado com placa de acionamento de servos, conecta-se diretamente ao computador ou ao Raspberry Pi pela interface USB-C, plug and play, simplificando o processo de conexão de hardware e montando rapidamente um ambiente de controle.
2. Ecossistema de software: integração profunda com o LeRobot, desenvolvimento de IA sem barreiras
Compatibilidade com o framework central: profundamente adaptado ao framework ML de robótica open source LeRobot da Hugging Face, construído sobre PyTorch, com modelos pré-treinados integrados, datasets de múltiplos cenários e ambiente de simulação, compatível com datasets open source conhecidos, como o Stanford ALOHA.
Comunicação de baixa latência: utiliza o motor de fluxo de dados distribuído DORA, realizando a interação de baixa latência entre hardware e algoritmos, com desempenho de execução em Python 17 vezes mais rápido que o ROS2, e suporta hot reload de código, permitindo ajustar a estratégia em tempo real sem reiniciar.
Open source em toda a stack: arquivos de impressão 3D do hardware, código de controle do software, scripts de treinamento de IA e o conjunto completo de tutoriais são totalmente open source; o usuário pode modificar livremente e fazer desenvolvimento secundário, implementando rapidamente expansões de funcionalidades personalizadas.
3. Cenários de aplicação centrais: da introdução à implementação, adaptação a todos os cenários
Introdução ao ensino de robótica: oferece um tutorial de fluxo completo, da montagem do braço robótico e programação básica até a implantação de estratégias de IA, acompanhado de interface visual de operação e códigos de exemplo; usuários sem nenhuma base podem dominar rapidamente o controle do robô e as habilidades de aplicação de IA.
Validação de algoritmos científicos: focado em pesquisas de aprendizado por imitação e aprendizado por reforço, suporta a gravação de dados de operação humana por VR para treinar o robô; caso típico: com base em 50 vídeos de operação de 15 segundos, 2 horas de treinamento bastam para dominar tarefas como dobrar roupas, inserir chaves e separar materiais.
Protótipo industrial leve: valida soluções de automação a baixo custo, adaptando-se a cenários como movimentação de materiais, montagem de precisão e triagem de peças, realizando as funções centrais de um braço robótico industrial com um custo da ordem de mil yuans, implementando rapidamente a validação de protótipos.
Especificações
| Categoria | Especificação |
|---|---|
| Tipo | Robô de teleoperação de braço duplo |
| DOF | 6 DOF por braço |
| Acionamento | Servos de barramento Feetech |
| Host | PC (Linux) / Jetson |
| Ecossistema | LeRobot, ROS 2, ROS 1 |
| Alimentação | Líder 5V6A / Seguidor 12V5A |
| Carga útil | 500g |
| Repetibilidade | ±0,1mm |
| Raio de trabalho | 520mm |
| Comunicação | USB-C |
| Material | Bambu Lab PLA+ |
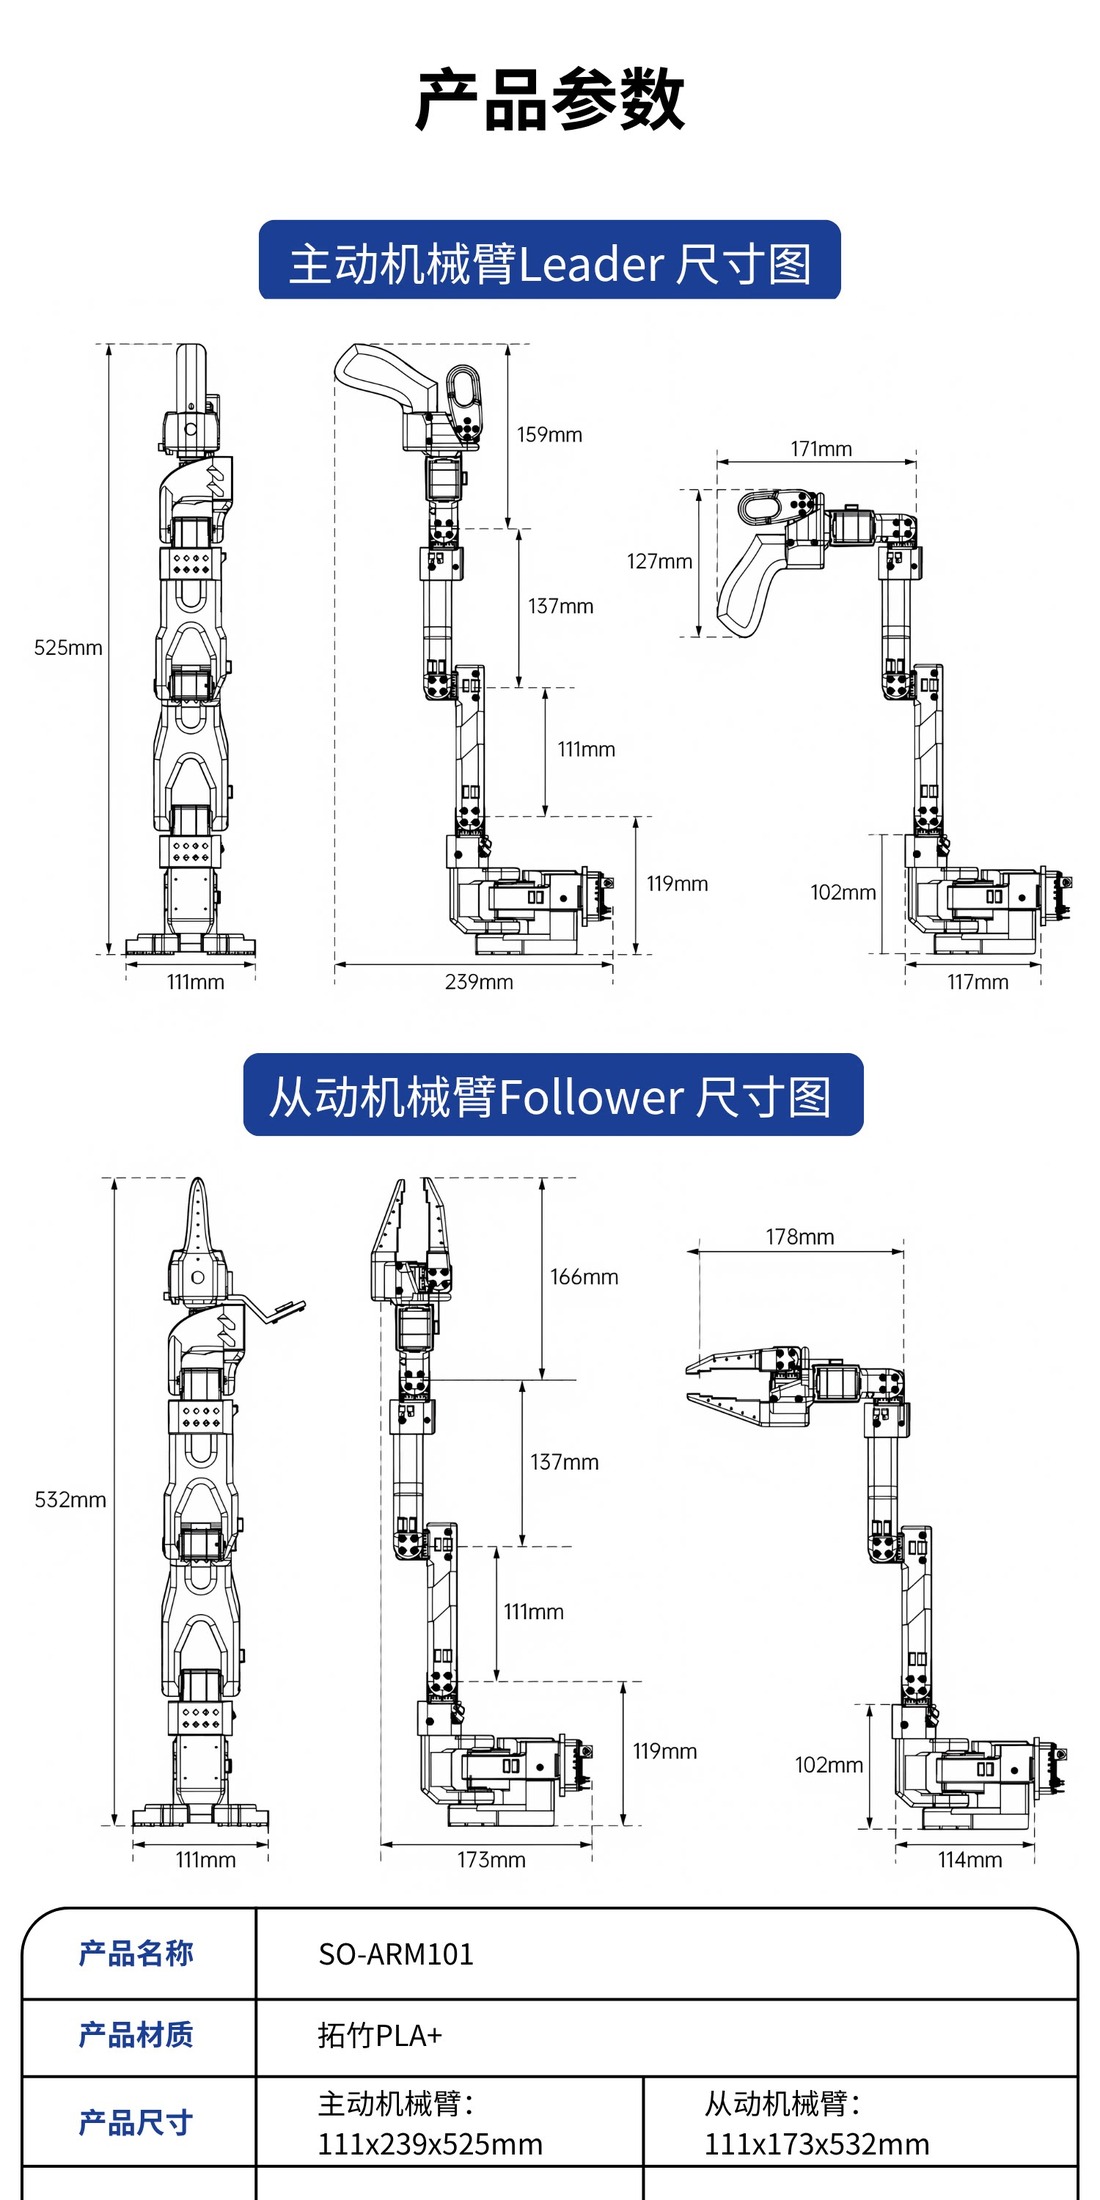
| Dimensões (líder / seguidor) | 111×239×525 mm / 111×173×532 mm |
Início Rápido
git clone https://github.com/Juxi-Technology/lerobot.git
cd lerobot && pip install -e ".[feetech]"

lerobot-calibrate --robot.type=so101_follower --robot.port=/dev/ttyACM0

lerobot-teleoperate --robot.type=so101_follower --robot.port=/dev/ttyACM0 \
  --teleop.type=so101_leader --teleop.port=/dev/ttyACM1
Tutoriais
- Tutorial SO-ARM101
- Montagem SO-ARM101
- Guia de Seleção de Braços Robóticos
- Introdução à IA Incorporada (LeRobot)
Suporte
- 📧 E-mail: support@juxitech.com
- 🌐 Site: www.juxitech.com