

Kit di sviluppo SO-ARM101
Panoramica
SO-ARM101 è il kit di sviluppo robotico a doppio braccio 6-DOF open source di Juxi Technology, profondamente integrato con l'ecosistema LeRobot. Braccio leader nero + braccio follower bianco, pronto all'uso per teleoperazione, raccolta dati di apprendimento per imitazione e addestramento di policy.
Caratteristiche principali:
- Doppi bracci, 6 DOF ciascuno, servo a bus
- Integrazione profonda con LeRobot (HuggingFace) — policy ACT/Diffusion/Pi0
- Supporto Jetson / PC (Linux)
- Hardware completamente open source (schemi/CAD/firmware)
1. Progettazione hardware: modulare ad alte prestazioni, facile da assemblare e personalizzare
Materiali strutturali: la struttura principale combina componenti stampati in 3D e parti portanti rinforzate, con cablaggio e design delle articolazioni ottimizzati per evitare interferenze nel movimento, bilanciando leggerezza e durata; l'utente può stampare autonomamente i componenti strutturali per sostituirli o ampliarli.
Configurazione di azionamento: il braccio follower monta 6 servomotori a coppia elevata da 12V 30KG con encoder magnetico, abbinati a un feedback a encoder magnetico a 360° e all'algoritmo di controllo PID; il movimento è fluido e senza vibrazioni, con elevata precisione di posizionamento ripetibile, potenza elevata e azioni precise; il braccio leader utilizza invece 6 servomotori da 7.4V, con rapporti di riduzione diversi assegnati in base al carico delle articolazioni, per facilitare la programmazione tramite trascinamento manuale.
Sistema di visione: supporta un sistema di visione intelligente a doppia telecamera; la telecamera sull'estremità cattura i dettagli della presa ravvicinata, la telecamera globale copre l'ambiente operativo e la fusione dei dati delle due telecamere costruisce un modello tridimensionale, fornendo un ricco supporto dati per l'apprendimento per imitazione.
Connessione di controllo: dotato di scheda driver per servomotori, si collega direttamente al computer o a Raspberry Pi tramite interfaccia USB-C, plug-and-play, semplificando il processo di connessione hardware e predisponendo rapidamente l'ambiente di controllo.
2. Ecosistema software: profonda integrazione con LeRobot, sviluppo AI a soglia zero
Compatibilità con il framework principale: profonda integrazione con il framework ML open source per robotica LeRobot di Hugging Face, basato su PyTorch, con modelli pre-addestrati, dataset multi-scenario e ambiente di simulazione integrati, compatibile con dataset open source noti come Stanford ALOHA.
Comunicazione a bassa latenza: utilizza il motore distribuito di flusso dati DORA, realizzando un'interazione a bassa latenza tra hardware e algoritmi; le prestazioni di esecuzione di Python sono 17 volte più veloci di ROS2, con supporto al ricaricamento a caldo del codice per regolare le policy in tempo reale senza riavvio.
Open source full-stack: file di stampa 3D dell'hardware, codice di controllo software, script di addestramento AI e l'intero set di tutorial sono completamente open source; l'utente può modificarli liberamente e svilupparli ulteriormente, realizzando rapidamente estensioni funzionali personalizzate.
3. Scenari applicativi principali: dall'avvio all'implementazione, adatti a ogni contesto
Avvio all'educazione robotica: fornisce tutorial per l'intero processo, dall'assemblaggio del braccio robotico alla programmazione di base fino alla distribuzione delle policy AI, con interfaccia operativa visuale e codice di esempio; gli utenti senza basi possono padroneggiare rapidamente le competenze di controllo robotico e applicazione dell'AI.
Validazione di algoritmi per la ricerca scientifica: dedicato alla ricerca su apprendimento per imitazione e apprendimento per rinforzo, supporta la registrazione dei dati delle operazioni umane tramite VR per addestrare il robot; caso tipico: basandosi su 50 video di operazioni da 15 secondi, con 2 ore di addestramento è possibile padroneggiare attività come piegare i vestiti, inserire chiavi e smistare materiali.
Prototipi industriali leggeri: validazione a basso costo di soluzioni di automazione, adatti a scenari come movimentazione di materiali, assemblaggio di precisione e smistamento di componenti; con un costo nell'ordine delle migliaia di yuan realizza le funzioni principali di un braccio robotico di livello industriale, implementando rapidamente la validazione del prototipo.
Specifiche
| Categoria | Specifica |
|---|---|
| Tipo | Robot di teleoperazione a doppio braccio |
| DOF | 6 DOF per braccio |
| Azionamento | Servo a bus Feetech |
| Host | PC (Linux) / Jetson |
| Ecosistema | LeRobot, ROS 2, ROS 1 |
| Alimentazione | Leader 5V6A / Follower 12V5A |
| Carico utile | 500g |
| Ripetibilità | ±0.1mm |
| Raggio di lavoro | 520mm |
| Comunicazione | USB-C |
| Materiale | Bambu Lab PLA+ |
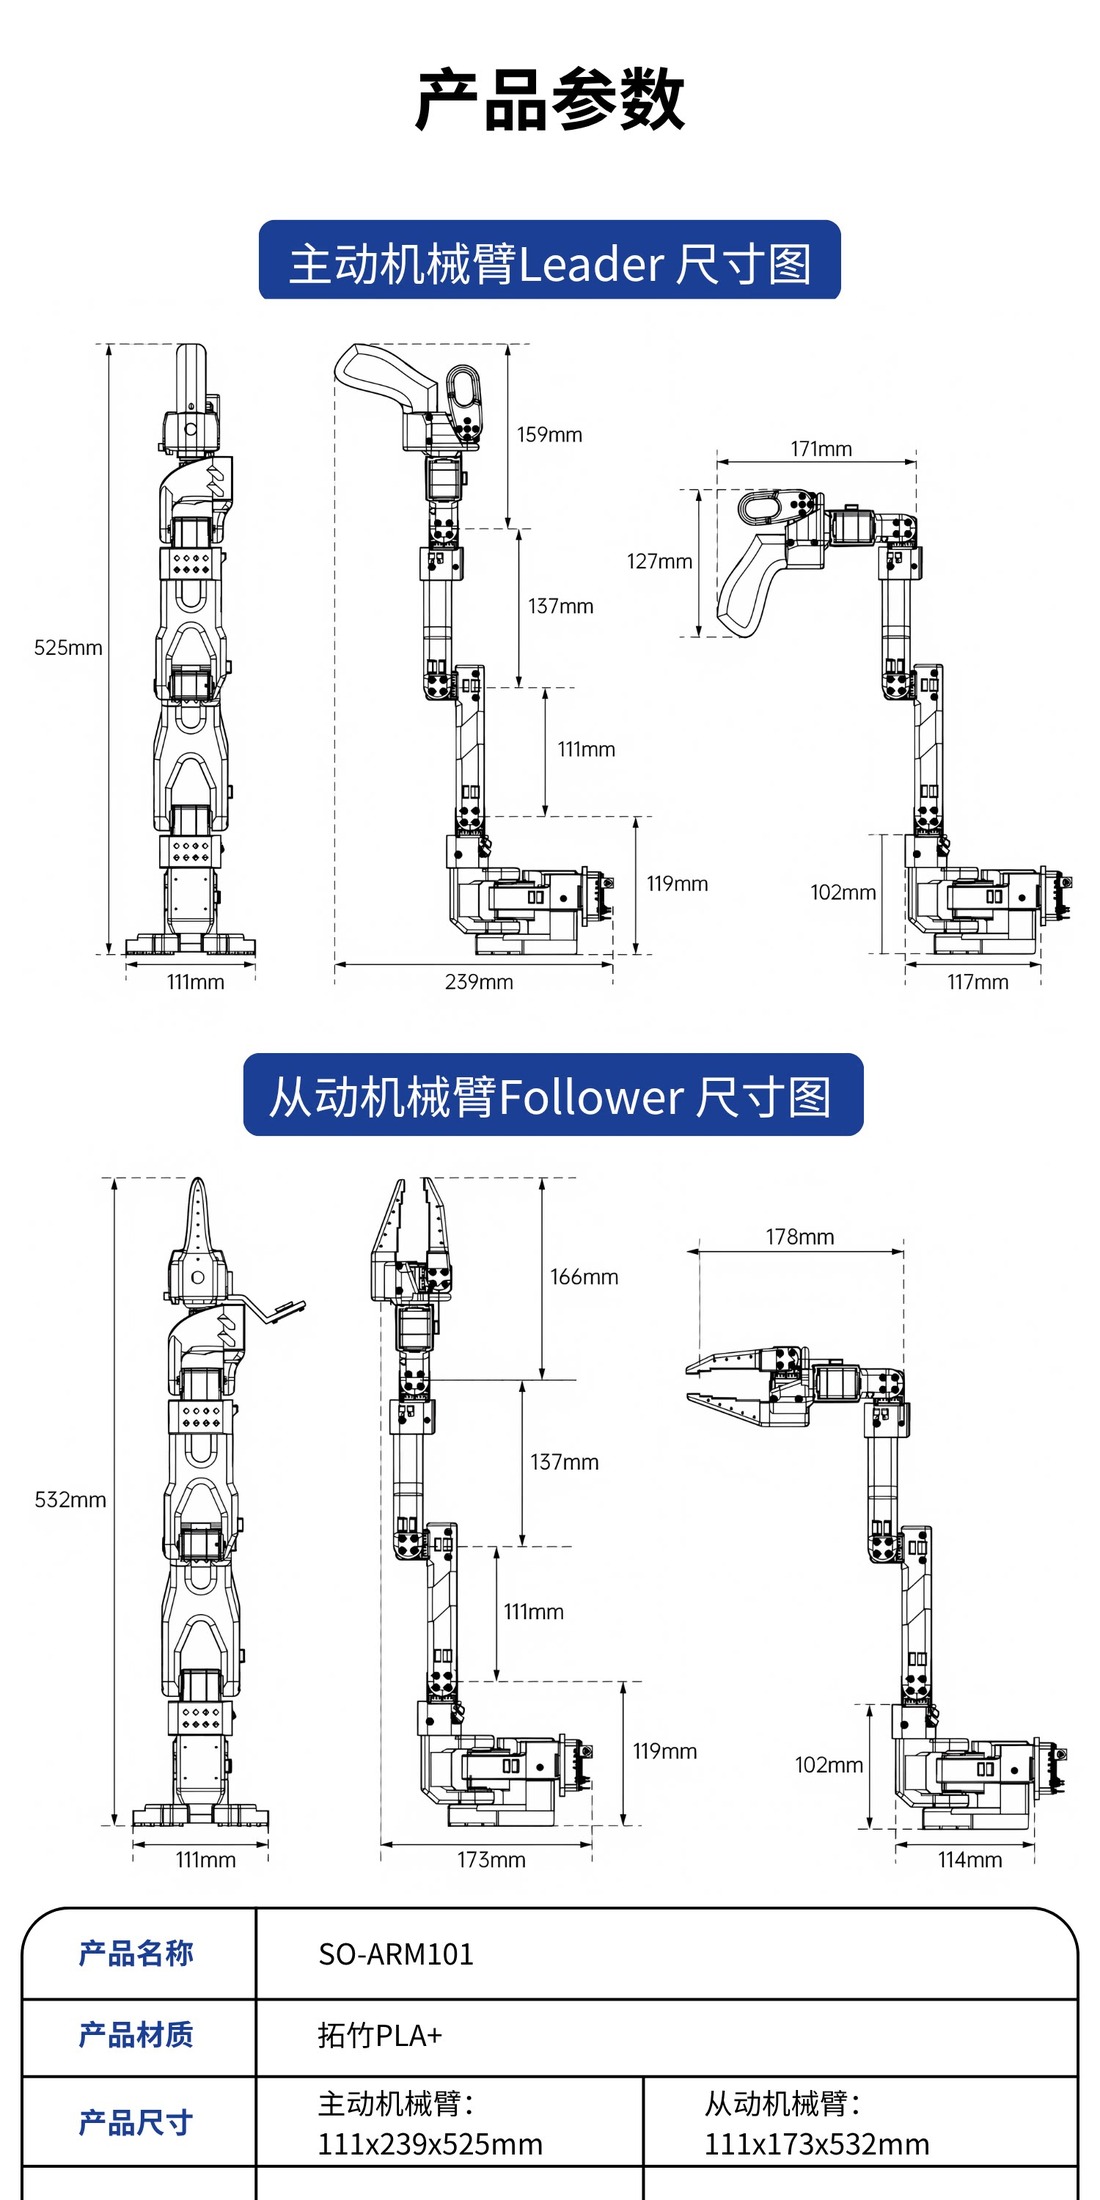
| Dimensioni (leader / follower) | 111×239×525 mm / 111×173×532 mm |
Avvio rapido
git clone https://github.com/Juxi-Technology/lerobot.git
cd lerobot && pip install -e ".[feetech]"

lerobot-calibrate --robot.type=so101_follower --robot.port=/dev/ttyACM0

lerobot-teleoperate --robot.type=so101_follower --robot.port=/dev/ttyACM0 \
  --teleop.type=so101_leader --teleop.port=/dev/ttyACM1
Tutorial
- Tutorial SO-ARM101
- Montaggio SO-ARM101
- Guida alla scelta del braccio robotico
- Introduzione all'IA incarnata (LeRobot)
Supporto
- 📧 E-mail: support@juxitech.com
- 🌐 Sito ufficiale: www.juxitech.com