

SO-ARM101 開發套件
產品概述
SO-ARM101 是鉅犀科技開源的 6-DOF 雙臂機器人開發套件,深度集成 LeRobot 生態,支持 leader-follower 遙操作、模仿學習數據採集與策略訓練。黑色主動臂(leader)+ 白色從動臂(follower),開箱即用。
核心特性:
- 雙臂各 6 DOF,總線舵機驅動
- 深度兼容 LeRobot(HuggingFace),支持 ACT/Diffusion/Pi0 等策略
- 支持 Jetson / PC(Linux)平台
- 完整硬件開源(原理圖/CAD/固件)
一、硬件設計:高性能模組化,易組裝可定製
結構材質:核心結構採用 3D 列印件與加固承重部件結合,優化走線與關節設計,避免運動干涉,兼顧輕量化與耐用性,使用者可自行列印替換或擴展結構件。
驅動配置:從動臂搭載6 個 12V 30KG 大扭矩磁編碼舵機,配合 360° 磁編碼反饋與 PID 控制算法,運動絲滑無抖動,重複定位精度高,動力強勁且動作精準;主動臂則採用6 個 7.4V 舵機,按關節負載分配不同減速比,便於手動拖拽示教。
視覺系統:支援雙攝智能視覺系統,末端攝像頭捕捉近距離抓取細節,全局攝像頭覆蓋作業環境,雙攝數據融合構建立體模型,為模仿學習提供豐富的數據支撐。
控制連接:配備舵機驅動板,通過 USB-C 接口直連電腦或樹莓派,即插即用,簡化硬件連接流程,快速搭建控制環境。
二、軟件生態:深度集成 LeRobot,AI 開發零門檻
核心框架兼容:深度適配 Hugging Face LeRobot 開源機器人 ML 框架,基於 PyTorch 構建,內置預訓練模型、多場景數據集及仿真環境,兼容 Stanford ALOHA 等知名開源數據集。
低延遲通信:採用DORA 分佈式數據流引擎,實現硬件與算法的低延遲交互,Python 運行性能較 ROS2 快 17 倍,支援代碼熱重載,無需重啟即可實時調整策略。
全棧開源:硬件 3D 列印檔案、軟件控制代碼、AI 訓練腳本及全套教程完全開源,使用者可自由修改、二次開發,快速實現個性化功能擴展。
三、核心應用場景:從入門到落地,全場景適配
機器人教育入門:提供從機械臂組裝、基礎編程到 AI 策略部署的全流程教程,配套可視化操作介面與案例代碼,零基礎使用者可快速掌握機器人控制與 AI 應用技能。
科研算法驗證:專注模仿學習、強化學習研究,支援通過 VR 錄製人類操作數據訓練機器人;典型案例:基於 50 段 15 秒操作影片,2 小時訓練即可掌握疊衣、插鑰匙、物料分揀等任務。
輕量工業原型:低成本驗證自動化方案,適配物料搬運、精密裝配、零件分揀等場景,以千元級成本實現工業級機械臂的核心功能,快速落地原型驗證。
產品規格
| 類別 | 規格 |
|---|---|
| 類型 | 雙臂遙操作機器人 |
| 自由度 | 雙臂各 6 DOF |
| 驅動 | Feetech 總線舵機 |
| 主控 | PC(Linux)/ Jetson |
| 生態 | LeRobot,ROS 2,ROS 1 |
| 電源 | 主動臂 5V6A / 從動臂 12V5A |
| 負載 | 500g |
| 重複定位精度 | ±0.1mm |
| 工作半徑 | 520mm |
| 通信方式 | USB-C |
| 材質 | 拓竹 PLA+ |
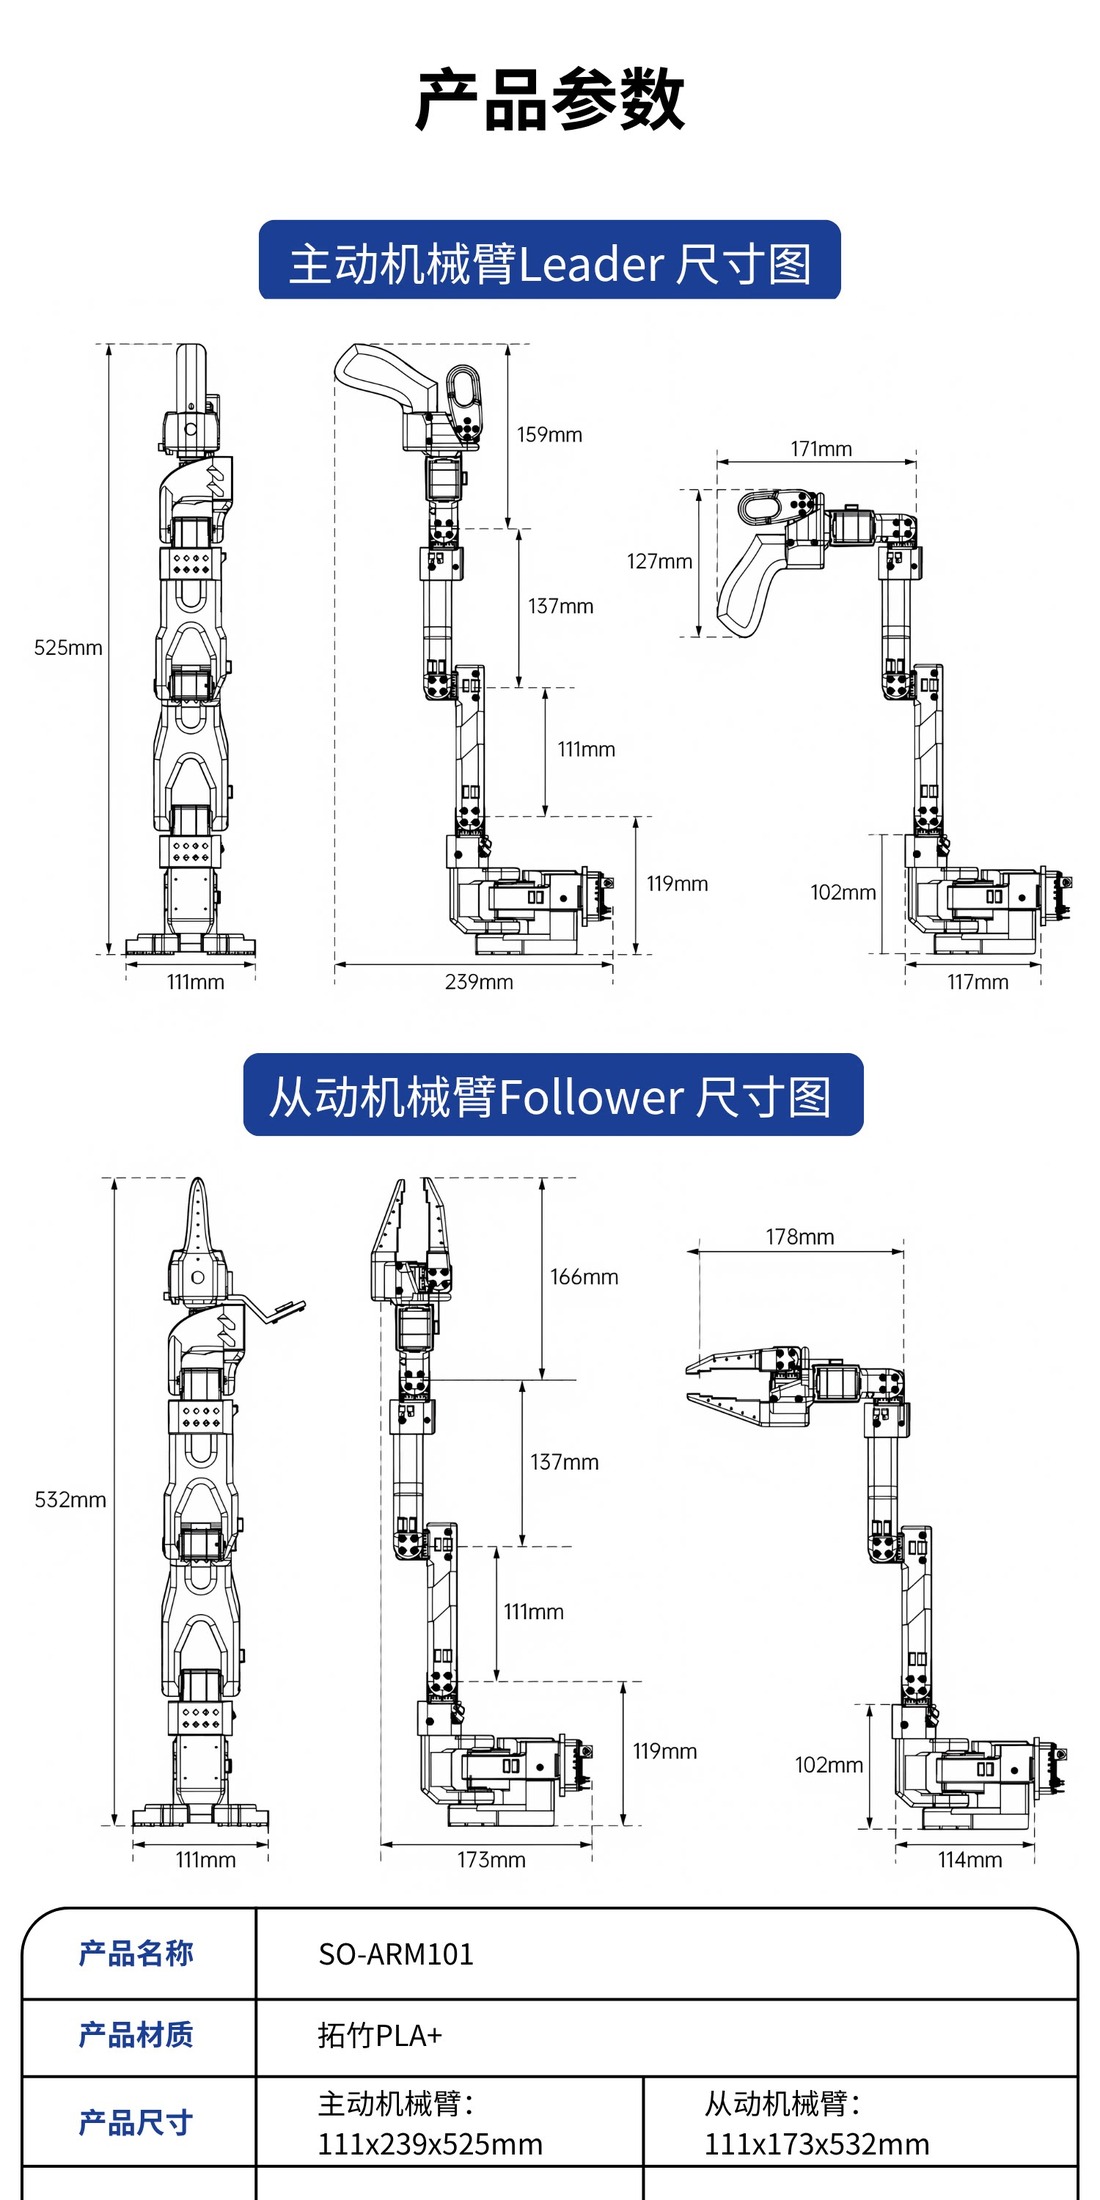
| 尺寸(主動臂 / 從動臂) | 111×239×525 mm / 111×173×532 mm |
快速開始
# 安裝環境
git clone https://github.com/Juxi-Technology/lerobot.git
cd lerobot && pip install -e ".[feetech]"

# 校準
lerobot-calibrate --robot.type=so101_follower --robot.port=/dev/ttyACM0

# 遙操作
lerobot-teleoperate --robot.type=so101_follower --robot.port=/dev/ttyACM0 \
  --teleop.type=so101_leader --teleop.port=/dev/ttyACM1
相關教程
技術支援
- 📧 郵箱:support@juxitech.com
- 🌐 官方網站:www.juxitech.com