

SO-ARM101 开发套件
产品概述
SO-ARM101 是钜犀科技开源的 6-DOF 双臂机器人开发套件,深度集成 LeRobot 生态,支持 leader-follower 遥操作、模仿学习数据采集与策略训练。黑色主动臂(leader)+ 白色从动臂(follower),开箱即用。
核心特性:
- 双臂各 6 DOF,总线舵机驱动
- 深度兼容 LeRobot(HuggingFace),支持 ACT/Diffusion/Pi0 等策略
- 支持 Jetson / PC(Linux)平台
- 完整硬件开源(原理图/CAD/固件)
一、硬件设计:高性能模块化,易组装可定制
结构材质:核心结构采用 3D 打印件与加固承重部件结合,优化走线与关节设计,避免运动干涉,兼顾轻量化与耐用性,用户可自行打印替换或扩展结构件。
驱动配置:从动臂搭载6 个 12V 30KG 大扭矩磁编码舵机,配合 360° 磁编码反馈与 PID 控制算法,运动丝滑无抖动,重复定位精度高,动力强劲且动作精准;主动臂则采用6 个 7.4V 舵机,按关节负载分配不同减速比,便于手动拖拽示教。
视觉系统:支持双摄智能视觉系统,末端摄像头捕捉近距离抓取细节,全局摄像头覆盖作业环境,双摄数据融合构建立体模型,为模仿学习提供丰富的数据支撑。
控制连接:配备舵机驱动板,通过 USB-C 接口直连电脑或树莓派,即插即用,简化硬件连接流程,快速搭建控制环境。
二、软件生态:深度集成 LeRobot,AI 开发零门槛
核心框架兼容:深度适配 Hugging Face LeRobot 开源机器人 ML 框架,基于 PyTorch 构建,内置预训练模型、多场景数据集及仿真环境,兼容 Stanford ALOHA 等知名开源数据集。
低延迟通信:采用DORA 分布式数据流引擎,实现硬件与算法的低延迟交互,Python 运行性能较 ROS2 快 17 倍,支持代码热重载,无需重启即可实时调整策略。
全栈开源:硬件 3D 打印文件、软件控制代码、AI 训练脚本及全套教程完全开源,用户可自由修改、二次开发,快速实现个性化功能扩展。
三、核心应用场景:从入门到落地,全场景适配
机器人教育入门:提供从机械臂组装、基础编程到 AI 策略部署的全流程教程,配套可视化操作界面与案例代码,零基础用户可快速掌握机器人控制与 AI 应用技能。
科研算法验证:专注模仿学习、强化学习研究,支持通过 VR 录制人类操作数据训练机器人;典型案例:基于 50 段 15 秒操作视频,2 小时训练即可掌握叠衣、插钥匙、物料分拣等任务。
轻量工业原型:低成本验证自动化方案,适配物料搬运、精密装配、零件分拣等场景,以千元级成本实现工业级机械臂的核心功能,快速落地原型验证。
产品规格
| 类别 | 规格 |
|---|---|
| 类型 | 双臂遥操作机器人 |
| 自由度 | 双臂各 6 DOF |
| 驱动 | Feetech 总线舵机 |
| 主控 | PC(Linux)/ Jetson |
| 生态 | LeRobot,ROS 2,ROS 1 |
| 电源 | 主动臂 5V6A / 从动臂 12V5A |
| 负载 | 500g |
| 重复定位精度 | ±0.1mm |
| 工作半径 | 520mm |
| 通信方式 | USB-C |
| 材质 | 拓竹 PLA+ |
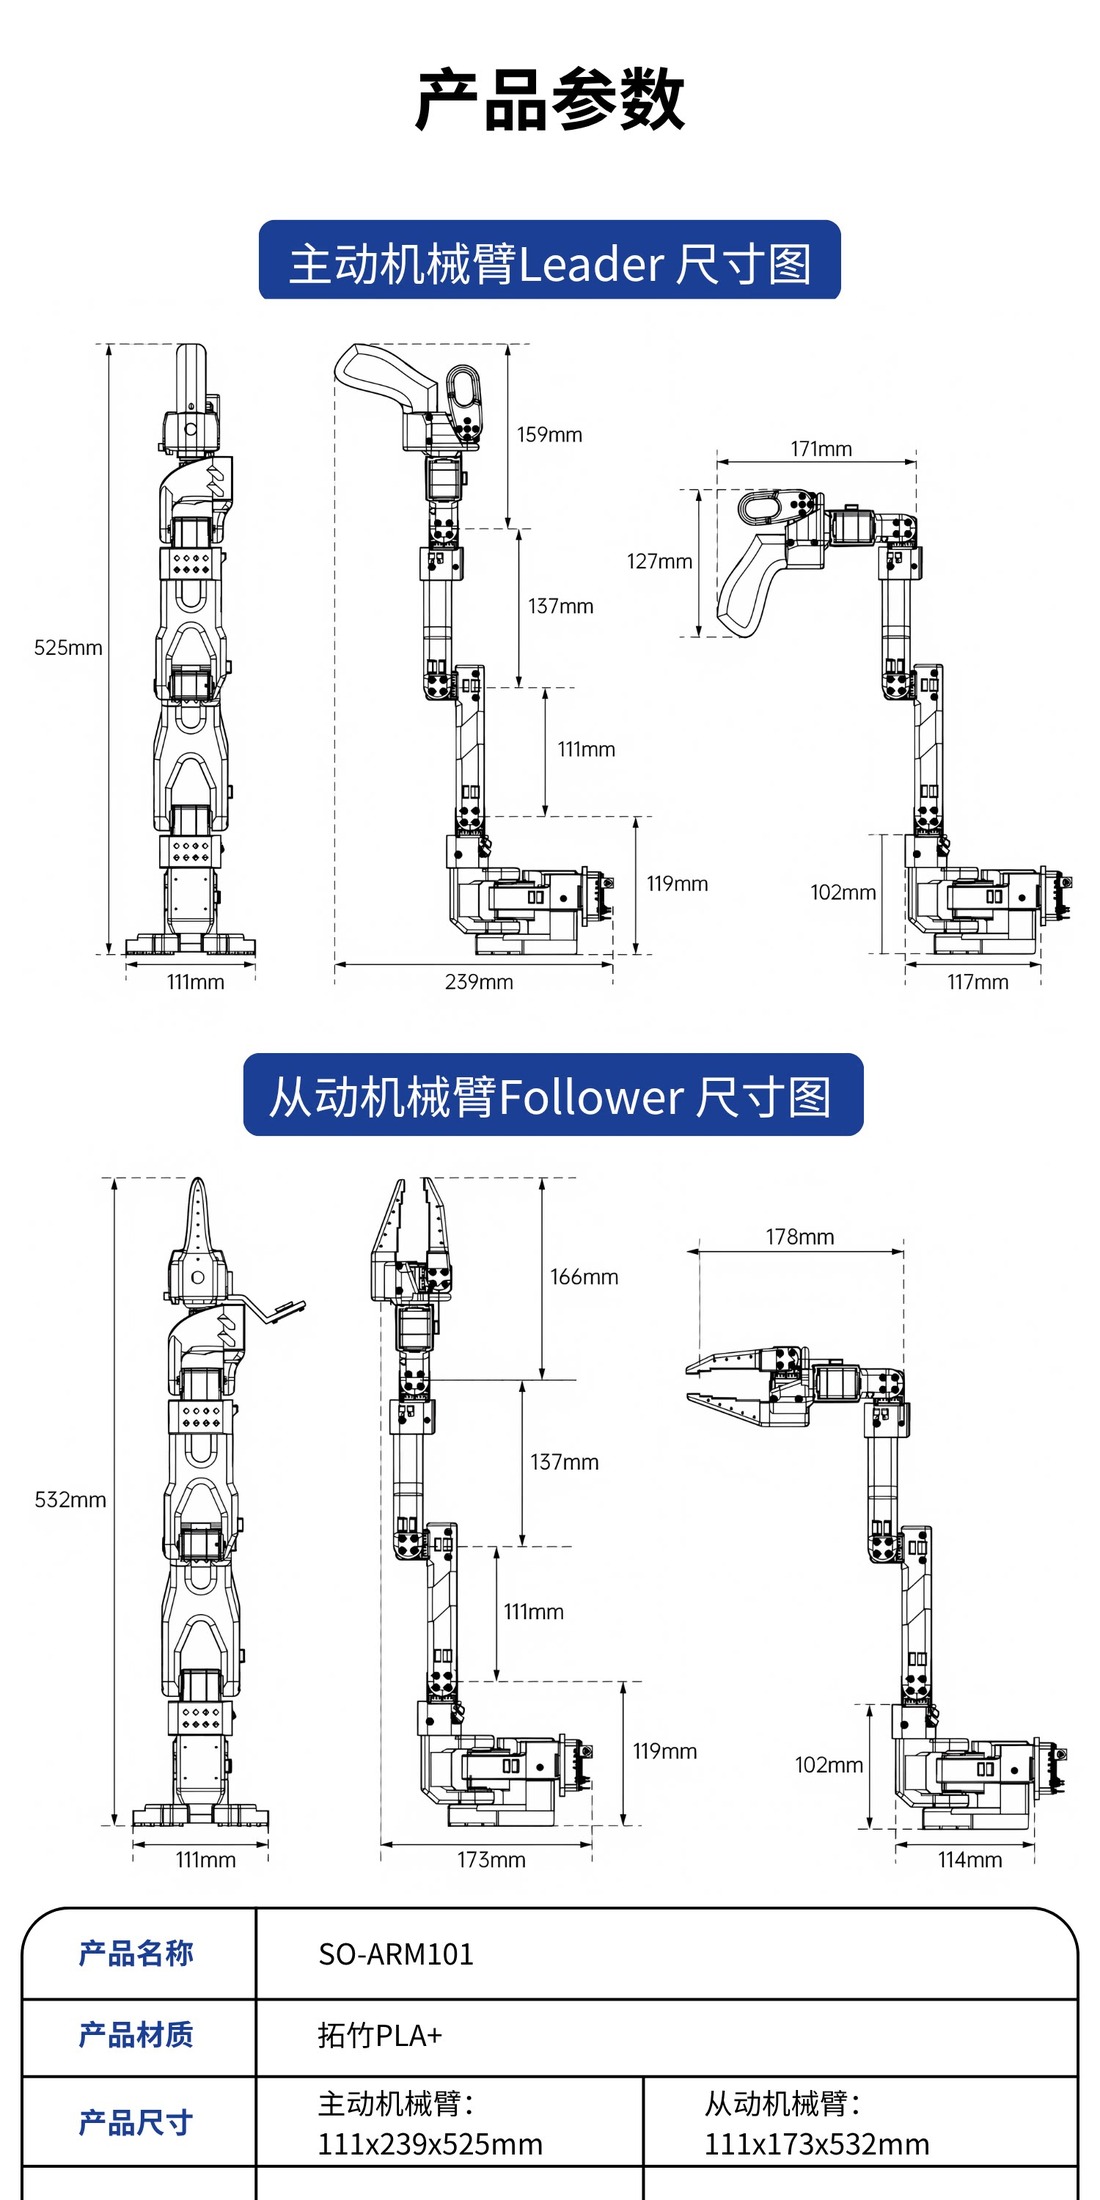
| 尺寸(主动臂 / 从动臂) | 111×239×525 mm / 111×173×532 mm |
快速开始
# 安装环境
git clone https://github.com/Juxi-Technology/lerobot.git
cd lerobot && pip install -e ".[feetech]"

# 校准
lerobot-calibrate --robot.type=so101_follower --robot.port=/dev/ttyACM0

# 遥操作
lerobot-teleoperate --robot.type=so101_follower --robot.port=/dev/ttyACM0 \
  --teleop.type=so101_leader --teleop.port=/dev/ttyACM1
相关教程
技术支持
- 📧 邮箱:support@juxitech.com
- 🌐 官方网站:www.juxitech.com