Tutorial de uso do Arduino Nano
Esta página é a demonstração com Arduino Nano da versão com servos de barramento SCS0009. Para a fiação TTL e a definição de ID, veja Depuração e calibração de servos SCS0009; para mais exemplos, Exemplos em Arduino e Python.
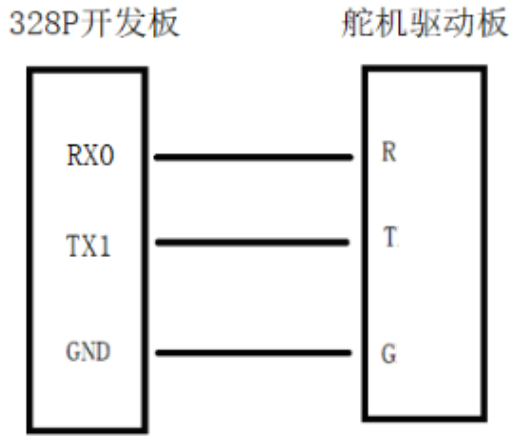
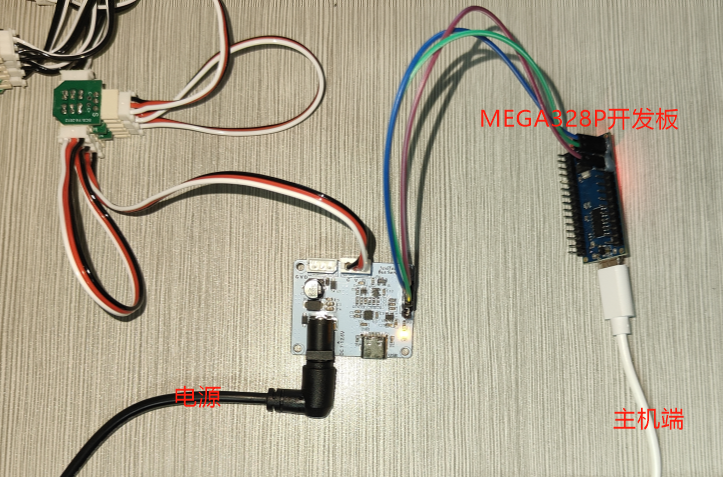
Fiação (placa driver de servos + placa Nano)
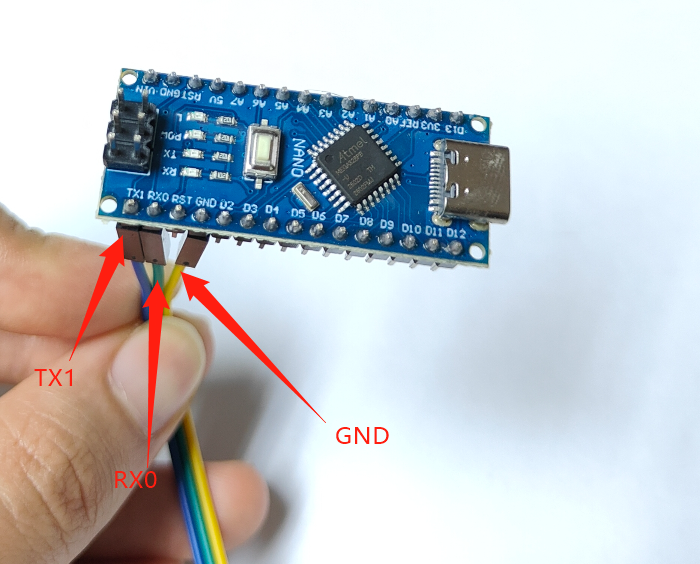
Confira com atenção a posição dos pinos da placa Nano (ou seja, da placa de desenvolvimento 328P)!
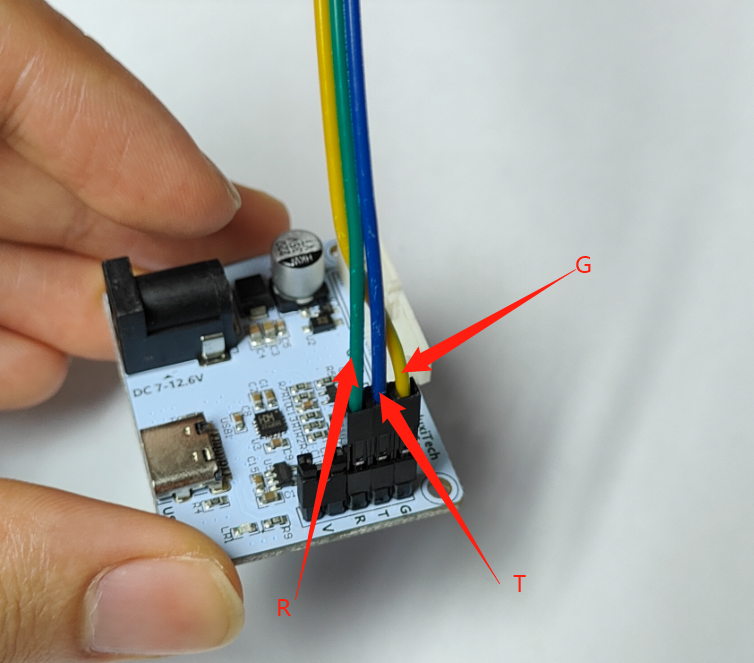
O processo descrito abaixo é o de depuração com microcontrolador. O microcontrolador executa o programa de demonstração em loop; basta desconectar o cabo de dados para parar.
Executar o «02 演示程序»
Instale o Arduino IDE por conta própria.
Conforme a mão esquerda ou direita, abra o arquivo
.inocorrespondente.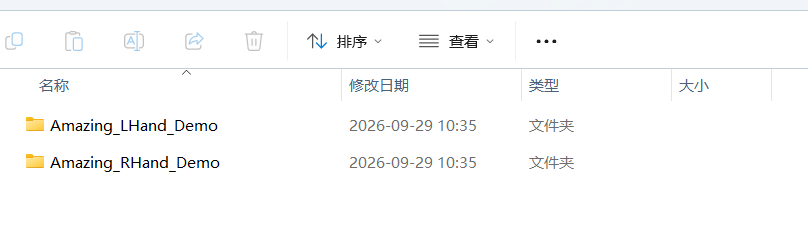
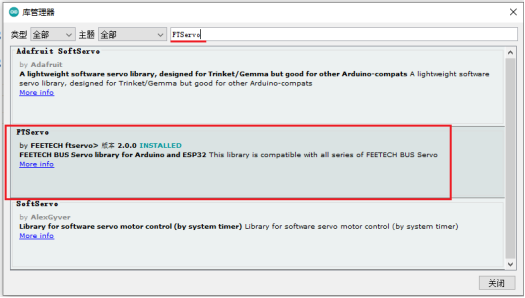
Antes de compilar e enviar o programa Arduino para a placa Nano, instale as bibliotecas FTServo e SCServo no «Gerenciador de Bibliotecas».
No tipo de placa Nano, selecione «Arduino Nano».
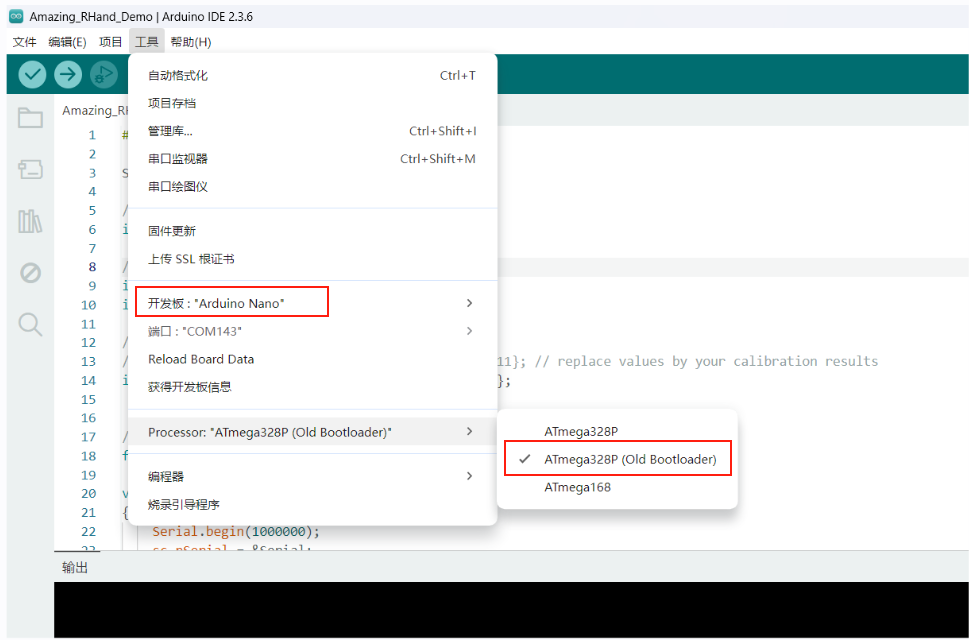
Compile e envie.
Atenção: neste momento, o PC está conectado apenas à placa Nano, e a placa Nano ainda não está conectada à placa driver de servos (ou seja, não está conectada à mão dexterosa).
Após o envio bem-sucedido, conecte a placa Nano à placa driver de servos com três jumpers e os servos à placa driver, conforme a fiação para depuração com a placa MEGA328P Nano.
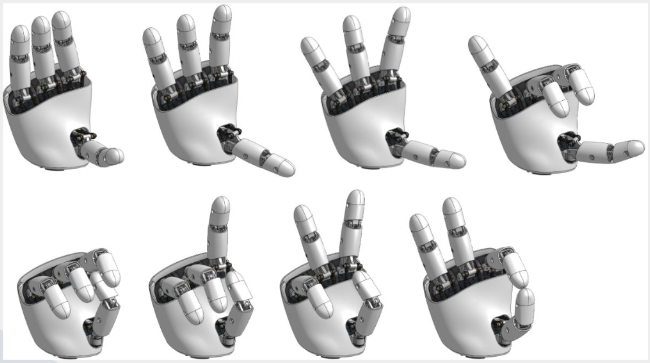
A mão dexterosa executa o «02 演示程序» continuamente em loop; o resultado é o seguinte: