Arduino Nano 使用教程
本页是 SCS0009 总线舵机版的 Arduino Nano 演示。TTL 接线与 ID 设置见 SCS0009 舵机调试与标定,更多示例见 Arduino / Python 示例。
接线方式(舵机驱动板 + Nano 板)
看清楚 Nano 板(即 328P 开发板)的针脚位置!
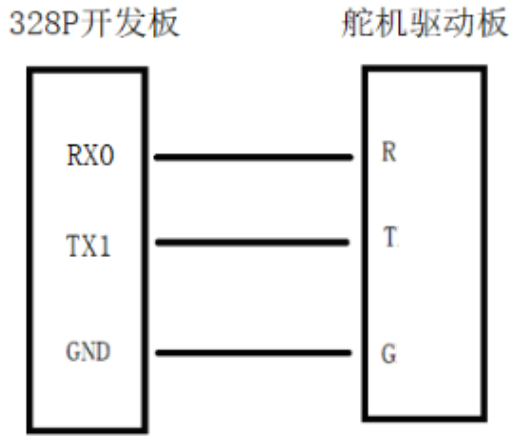
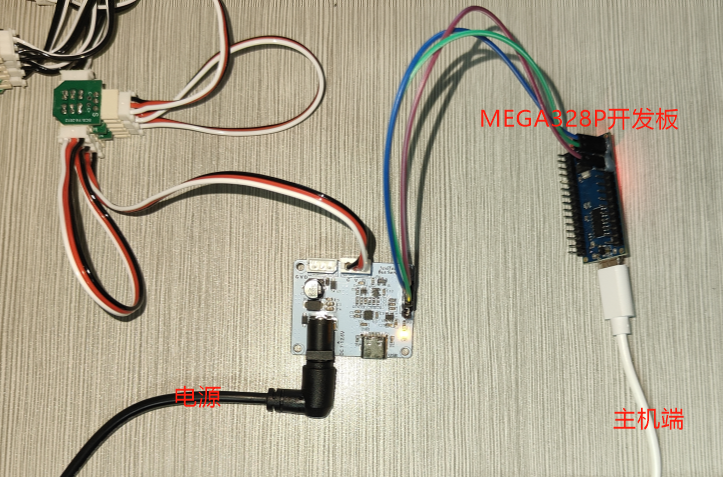
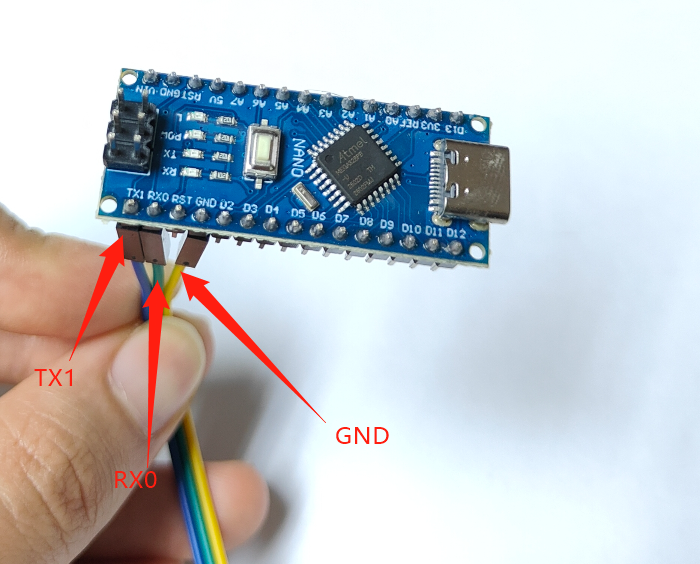
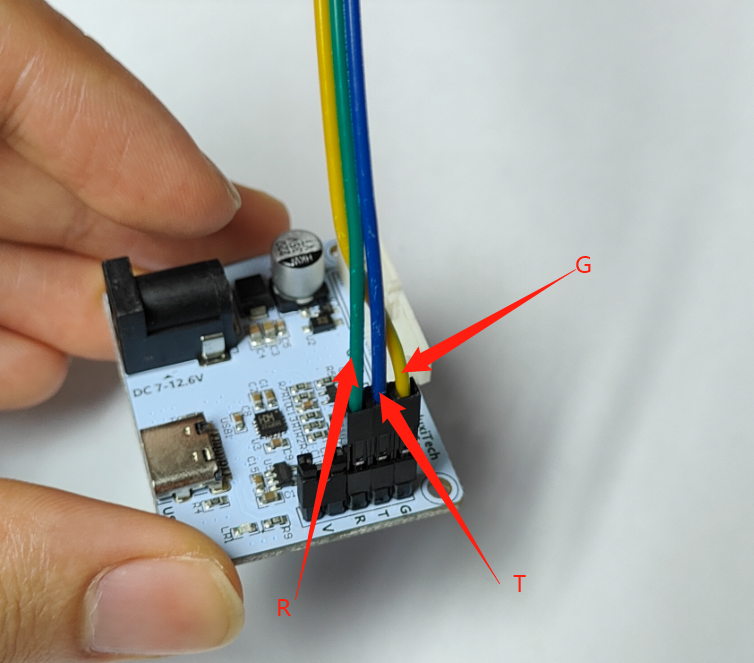
下面描述的是使用单片机的调试过程。单片机本身会不断循环运行演示程序,只需断开数据线即可停止。
运行「02 演示程序」
自行安装 Arduino IDE。
根据左手还是右手,打开对应的
.ino文件。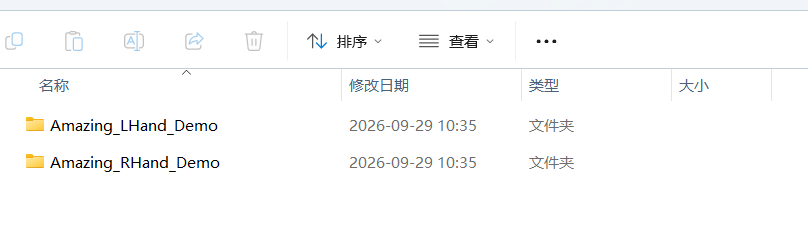
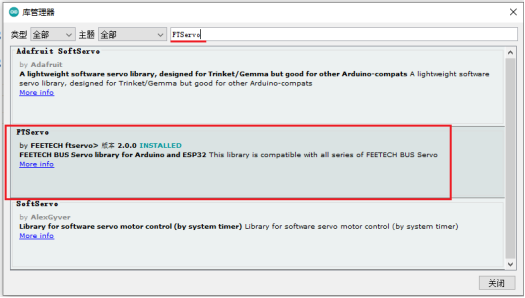
编译上传 Arduino 程序到 Nano 板之前,先在「库管理器」里安装 FTServo 库 和 SCServo 库。
Nano 板类型选择「Arduino Nano」。
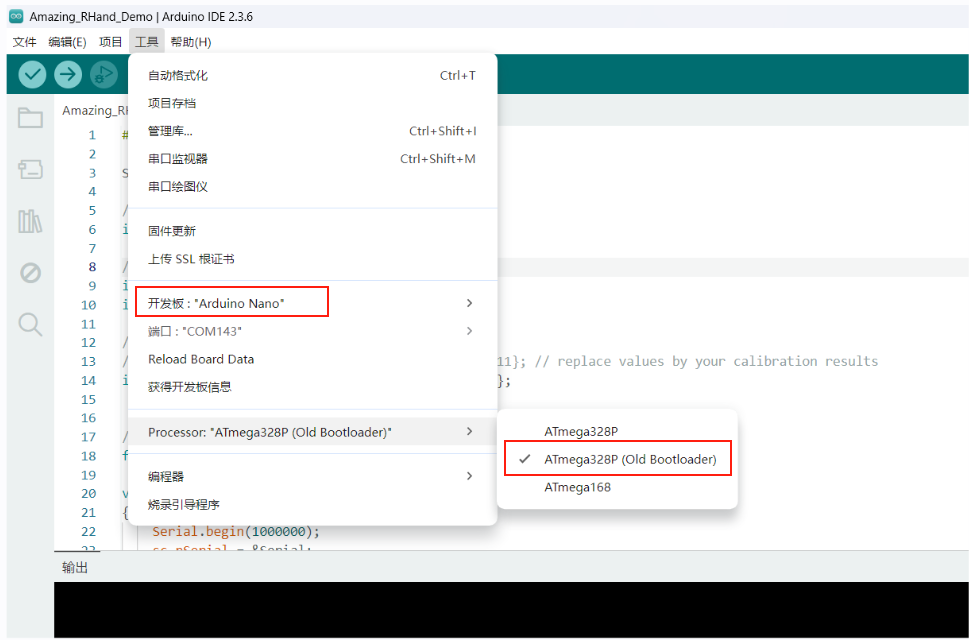
编译并上传。
注意: 此时电脑只单独连接到 Nano 板,Nano 板先不连接舵机驱动板(即不和灵巧手连接)。
上传成功后,将 Nano 板通过三根跳线连接到舵机驱动板上,舵机连接到舵机驱动板,参考 MEGA328P Nano 板调试时的接线方式。
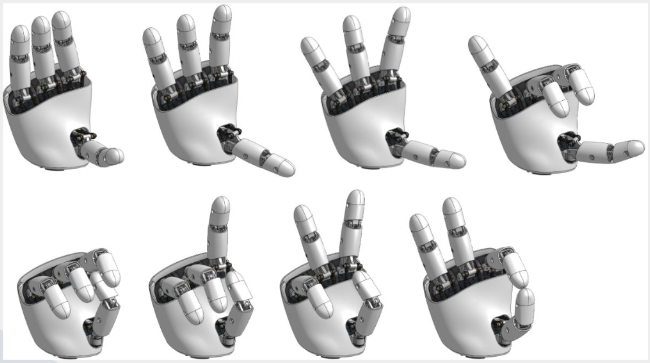
灵巧手会不断循环运行「02 演示程序」,运行结果如下: