

08 WiFi 状态页与配网
本步为可选功能,不影响自扶正本身。MuJoCo 仿真窗口与实机实时镜像单独成页,见 09 页。
8.1 热点与状态页
热点:SSID SR-Support,密码 srsupport,地址 192.168.4.1(w 开关,上电默认开)。 w 通过串口发送:在串口监视器/串口助手的发送框输入 w 并回车即可切换;串口工具/ 串口助手(含 Windows UartAssist 下载)见 03 页 3.3。
设备连上热点后打开 http://192.168.4.1(多数手机会自动弹出配网门户)。页面每 300 ms 刷新:运行状态、up 向量与直立度条、两关节指令角、扶正姿态/阶段、Home WiFi 状态、 Twin 流开关(实时镜像见 09 页)。浏览器有系统代理时,把该地址加入 代理例外。
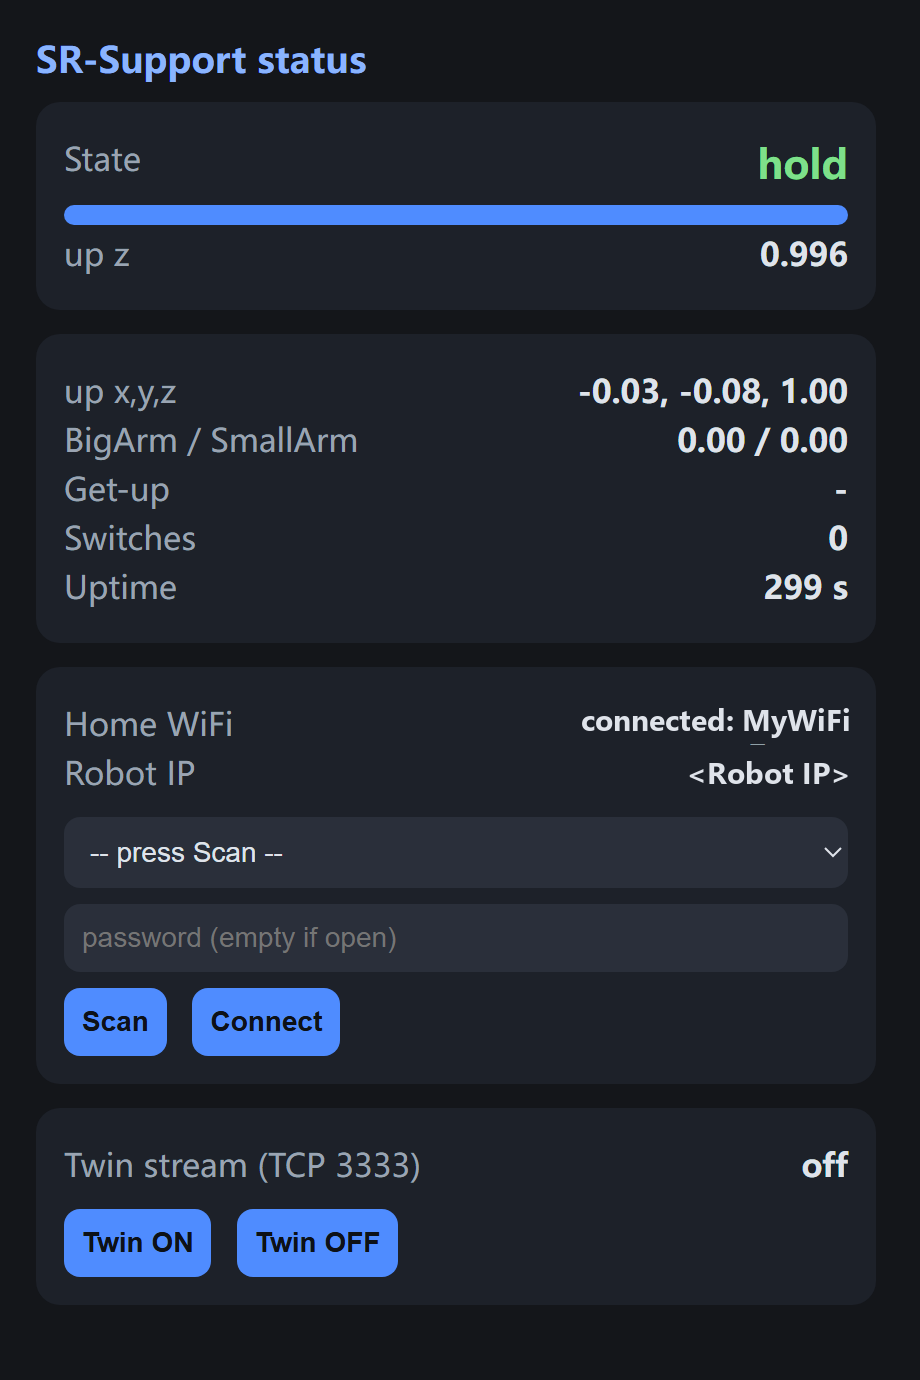
图 8-1:实机状态页(浏览器打开实机地址)。图中实机已配网连上家里的 WiFi:Home WiFi 卡片显示连接状态与 Robot IP,下方是 Twin 流开关(用法见 9.2)。
8.2 配网(让 ESP32 加入家里的 WiFi)
状态页 Home WiFi 卡片:Scan → 选网络 → 输密码 → Connect。成功后 AP+STA 双模:
- 热点保留(现场调试不受影响);
- 家里局域网可直接访问(页面
Robot IP显示地址,09 页 Twin 命令就填这个地址); - 凭据写入 NVS,重启自动重连。
仅支持 2.4 GHz 网络;扶正动作执行期间会拒绝扫描/配网。