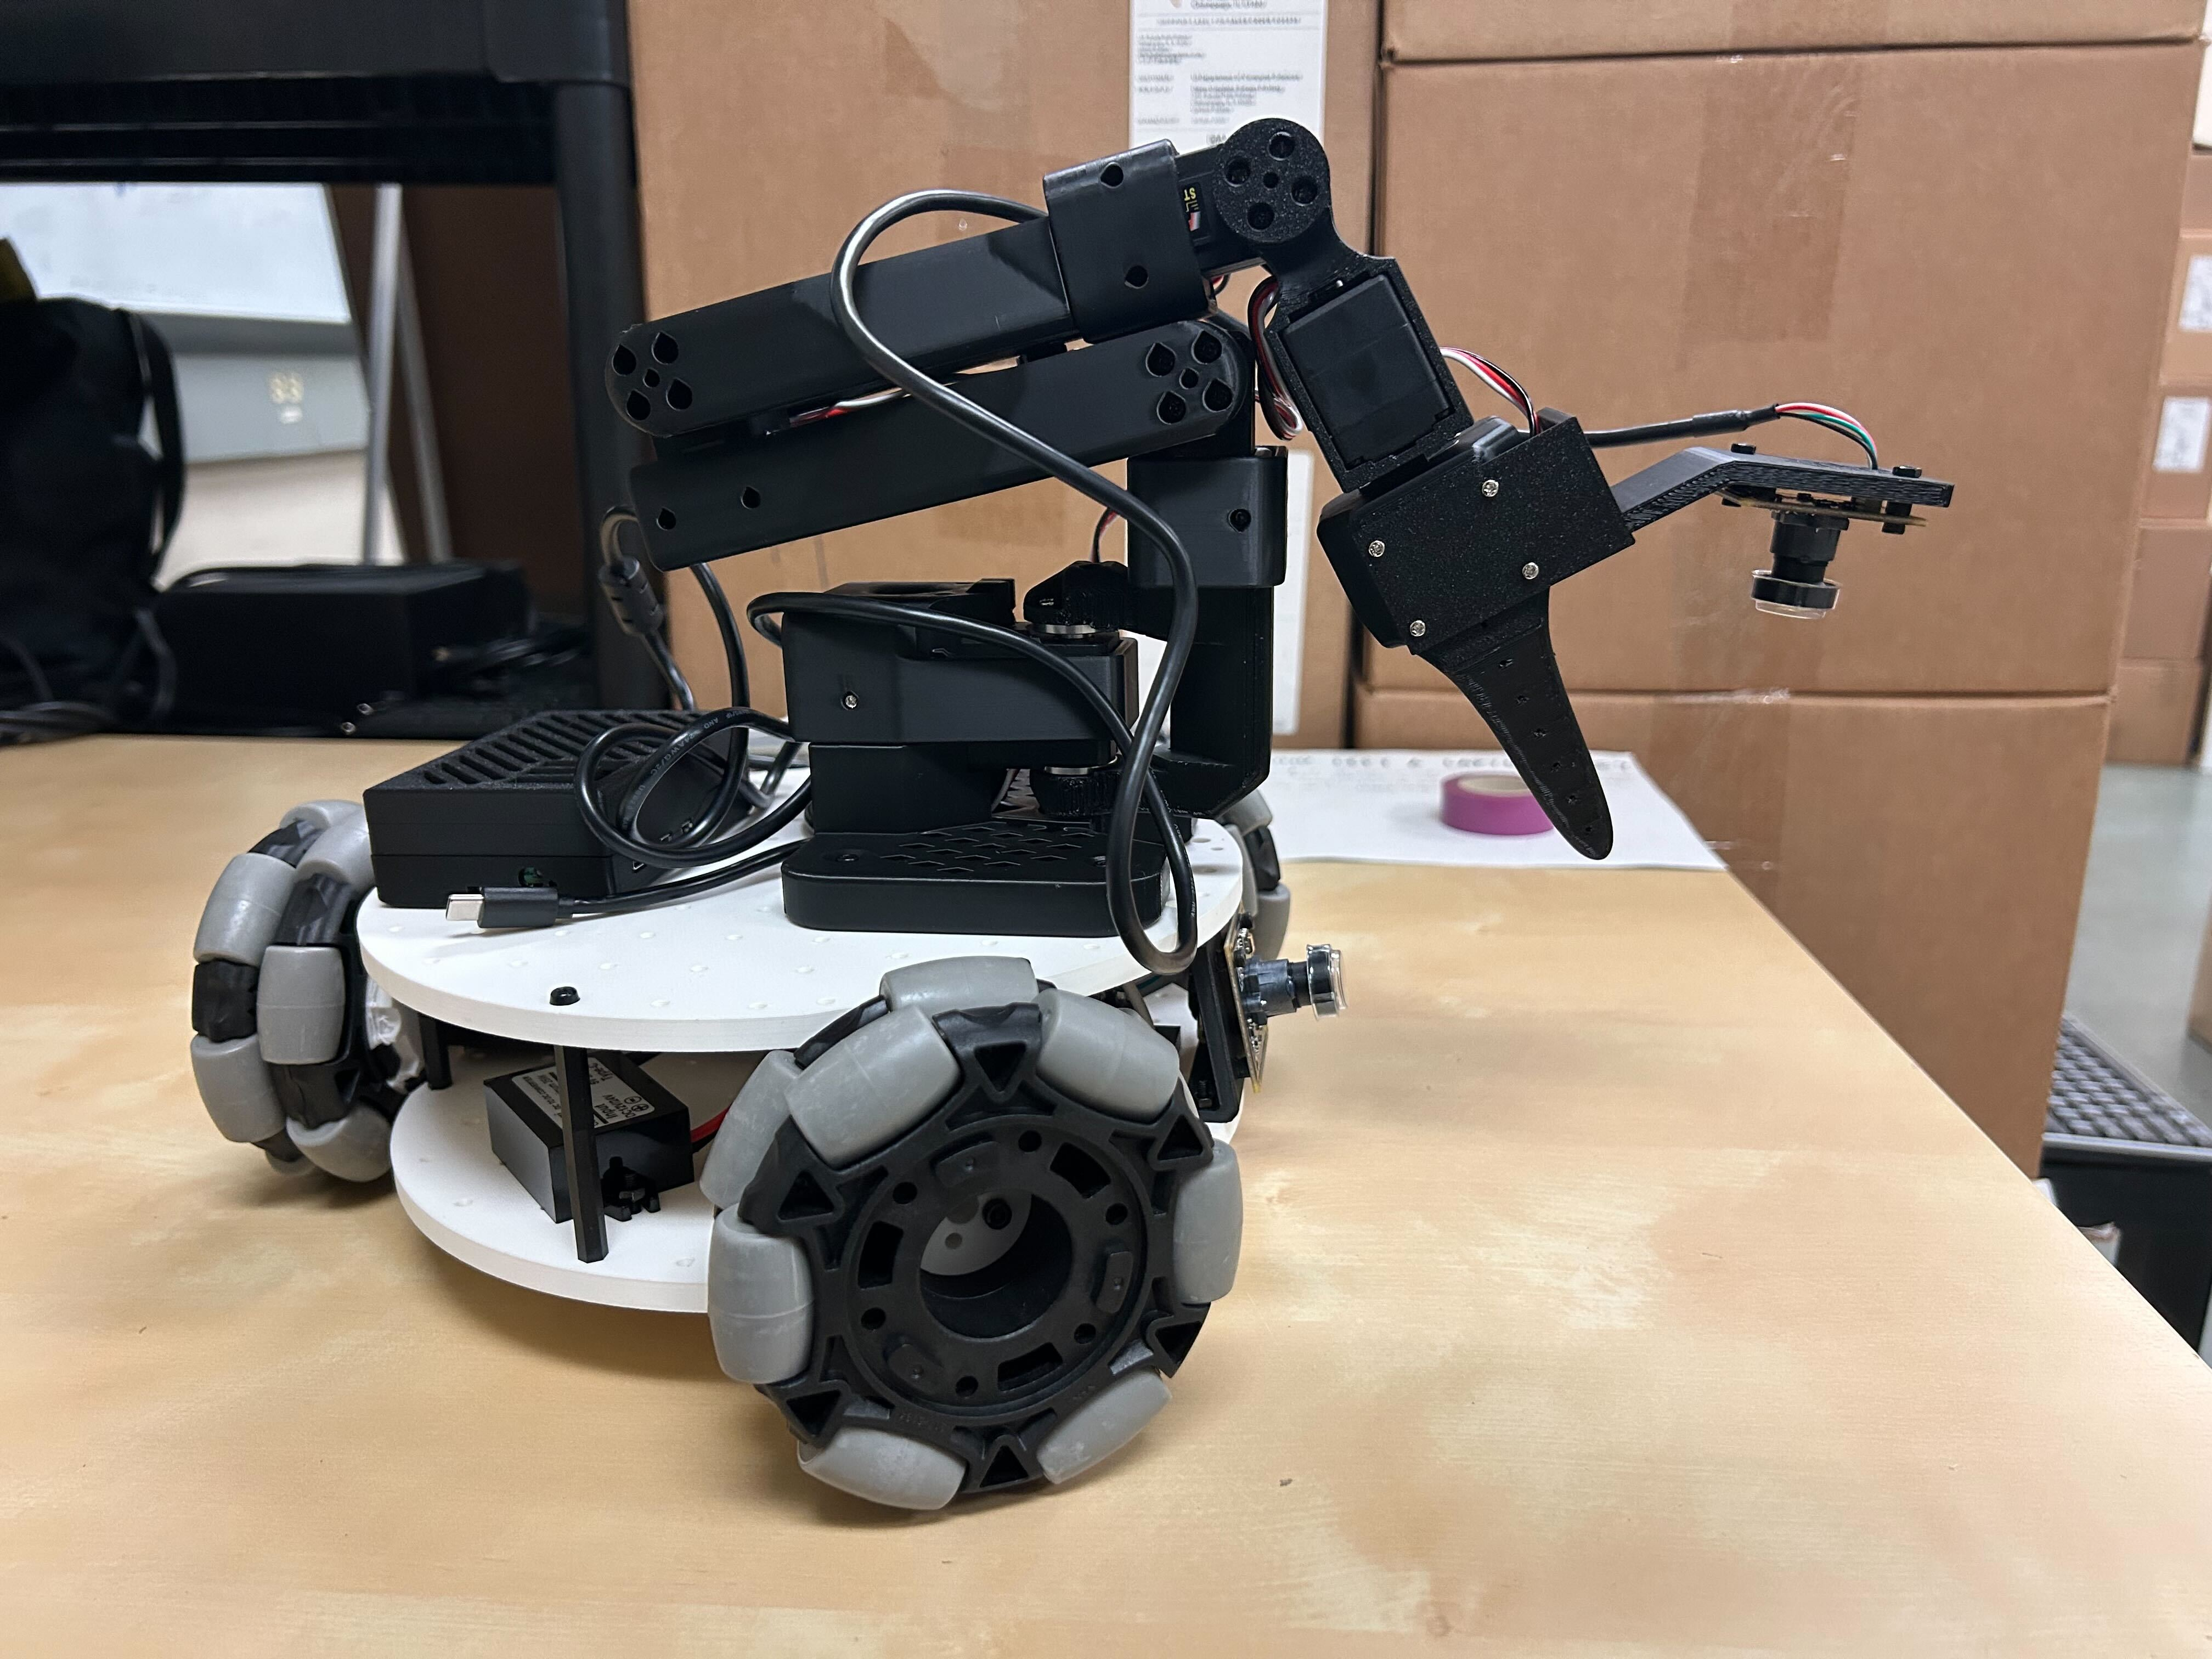
Lekiwi 组装教程
在Fusion360 在线 CAD中可以可视化精确的组件位置。
在线URDF预览https://urdf.d-robotics.cc/
一、组装轮子模块(每台机器人3个)
1.使用 12 个 M2x6 自攻螺钉将驱动电机固定到电机支架上。(舵机盒自带)
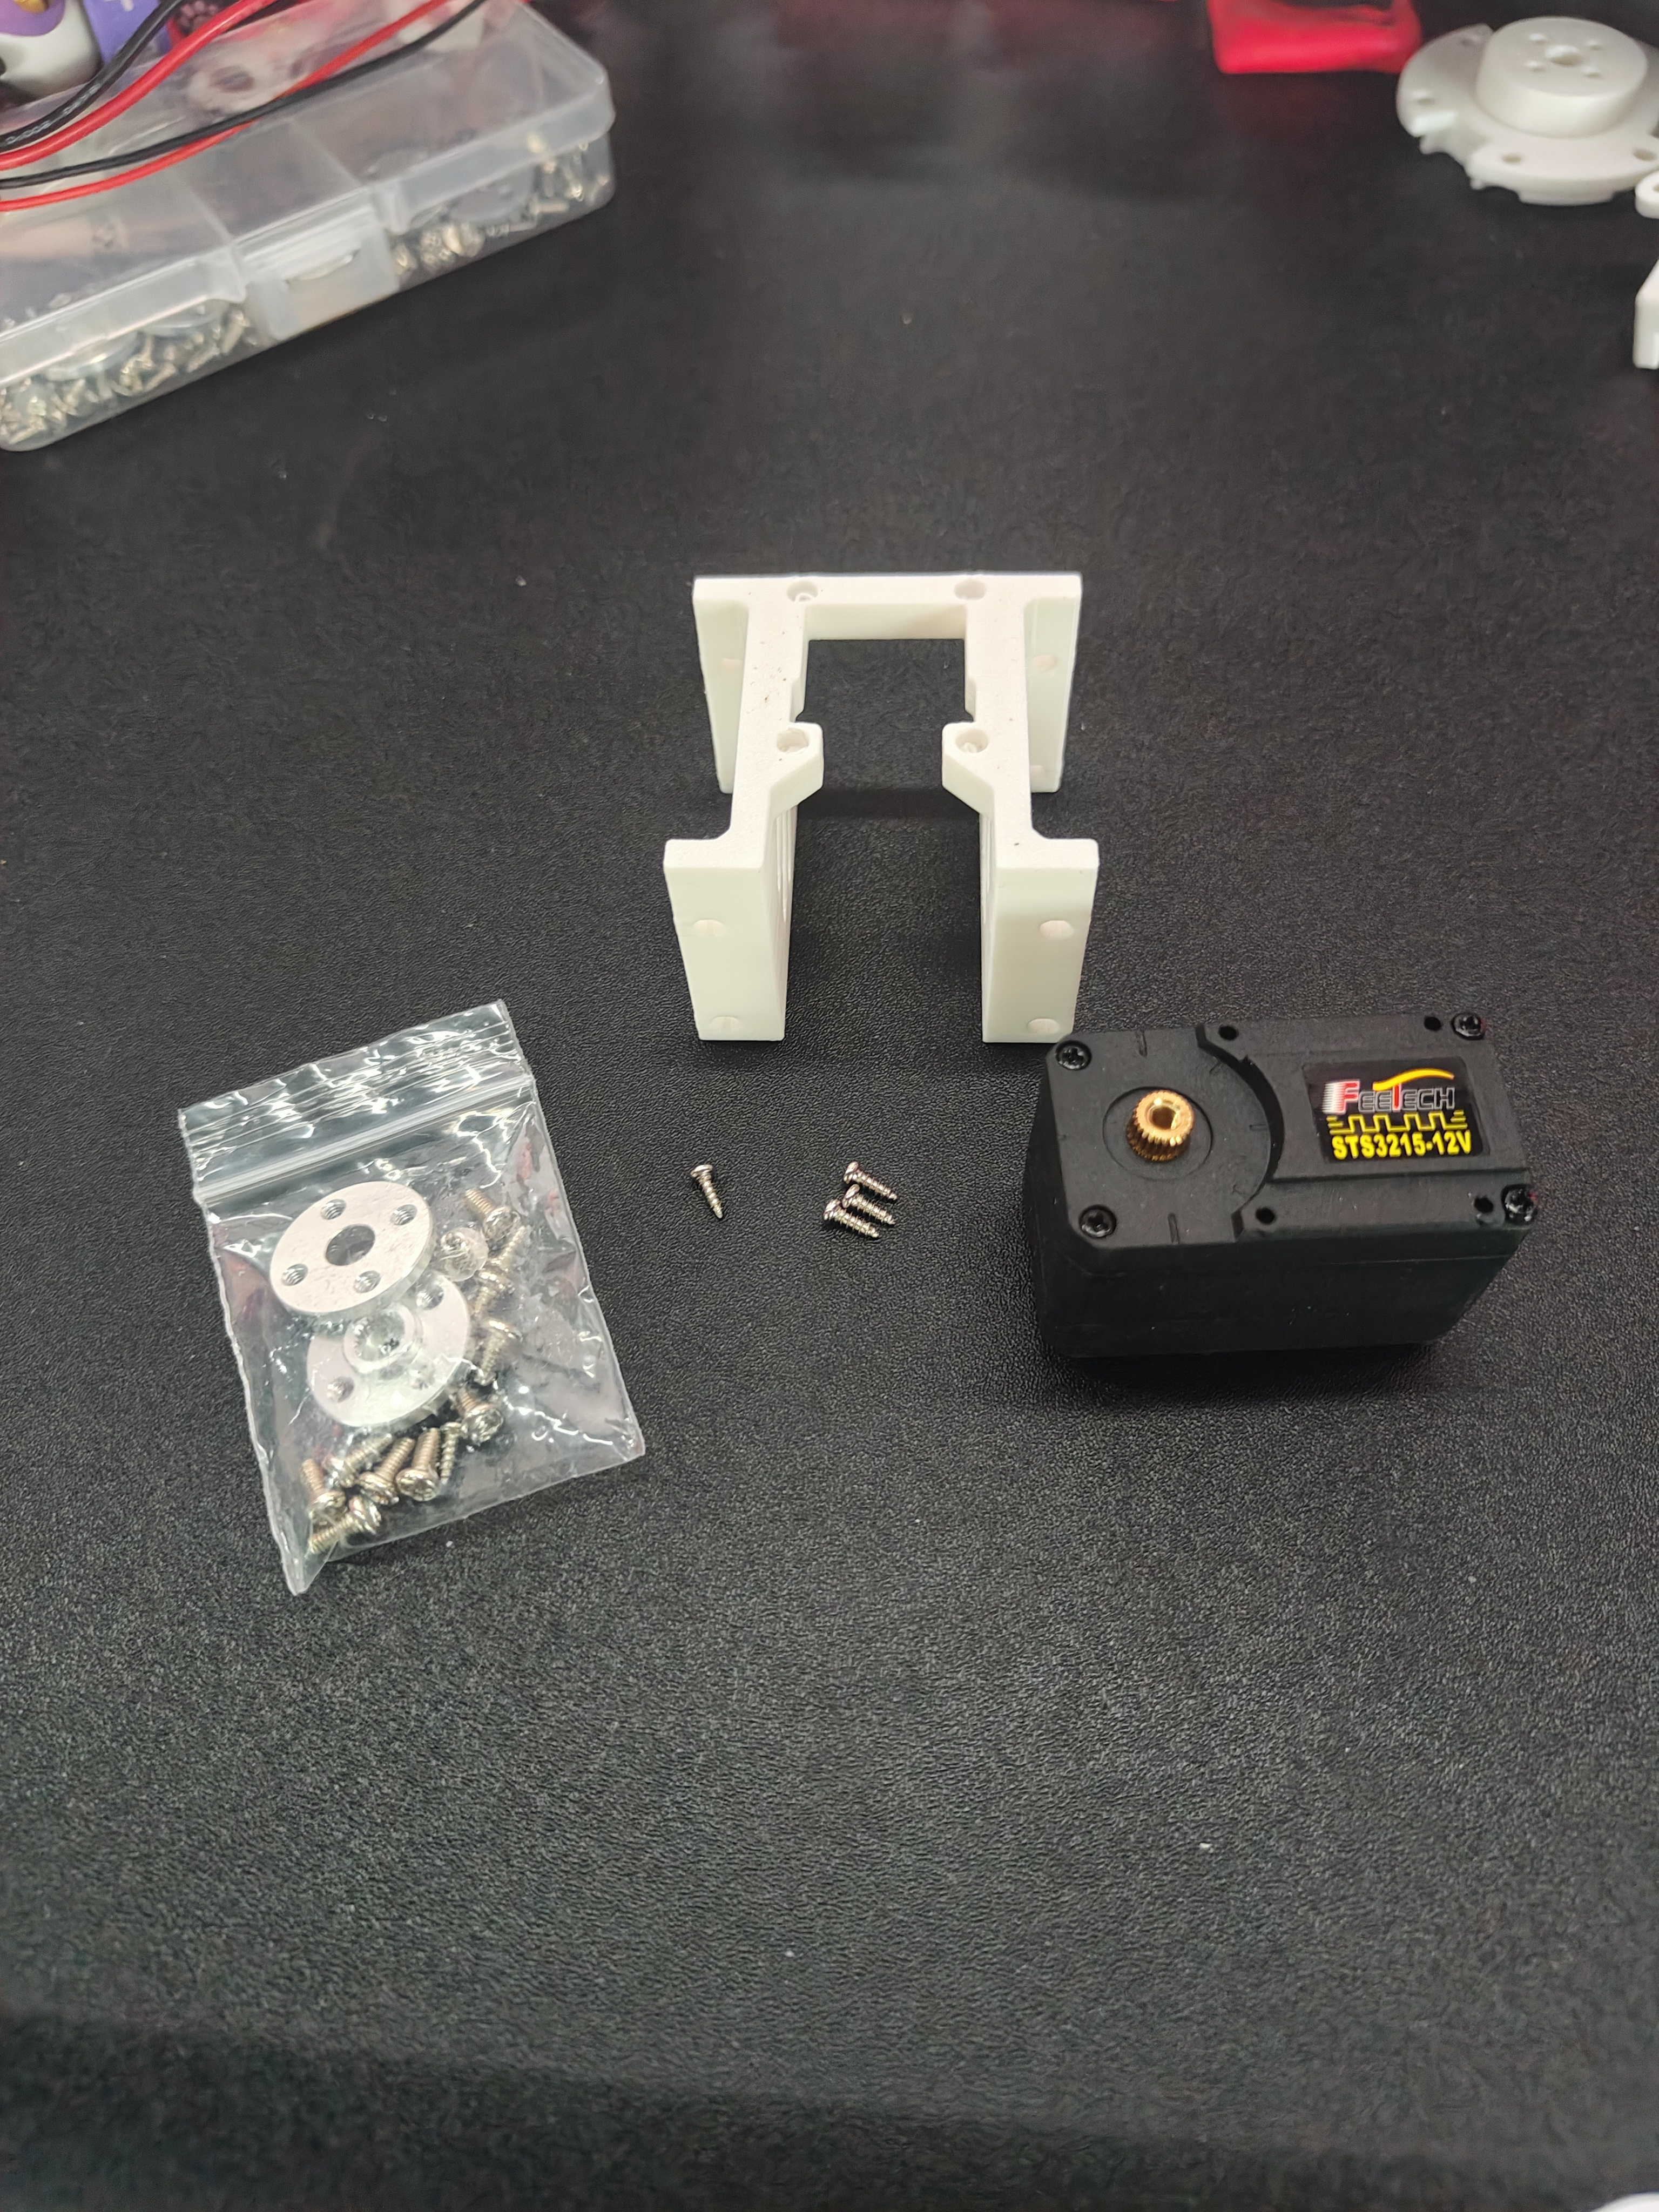
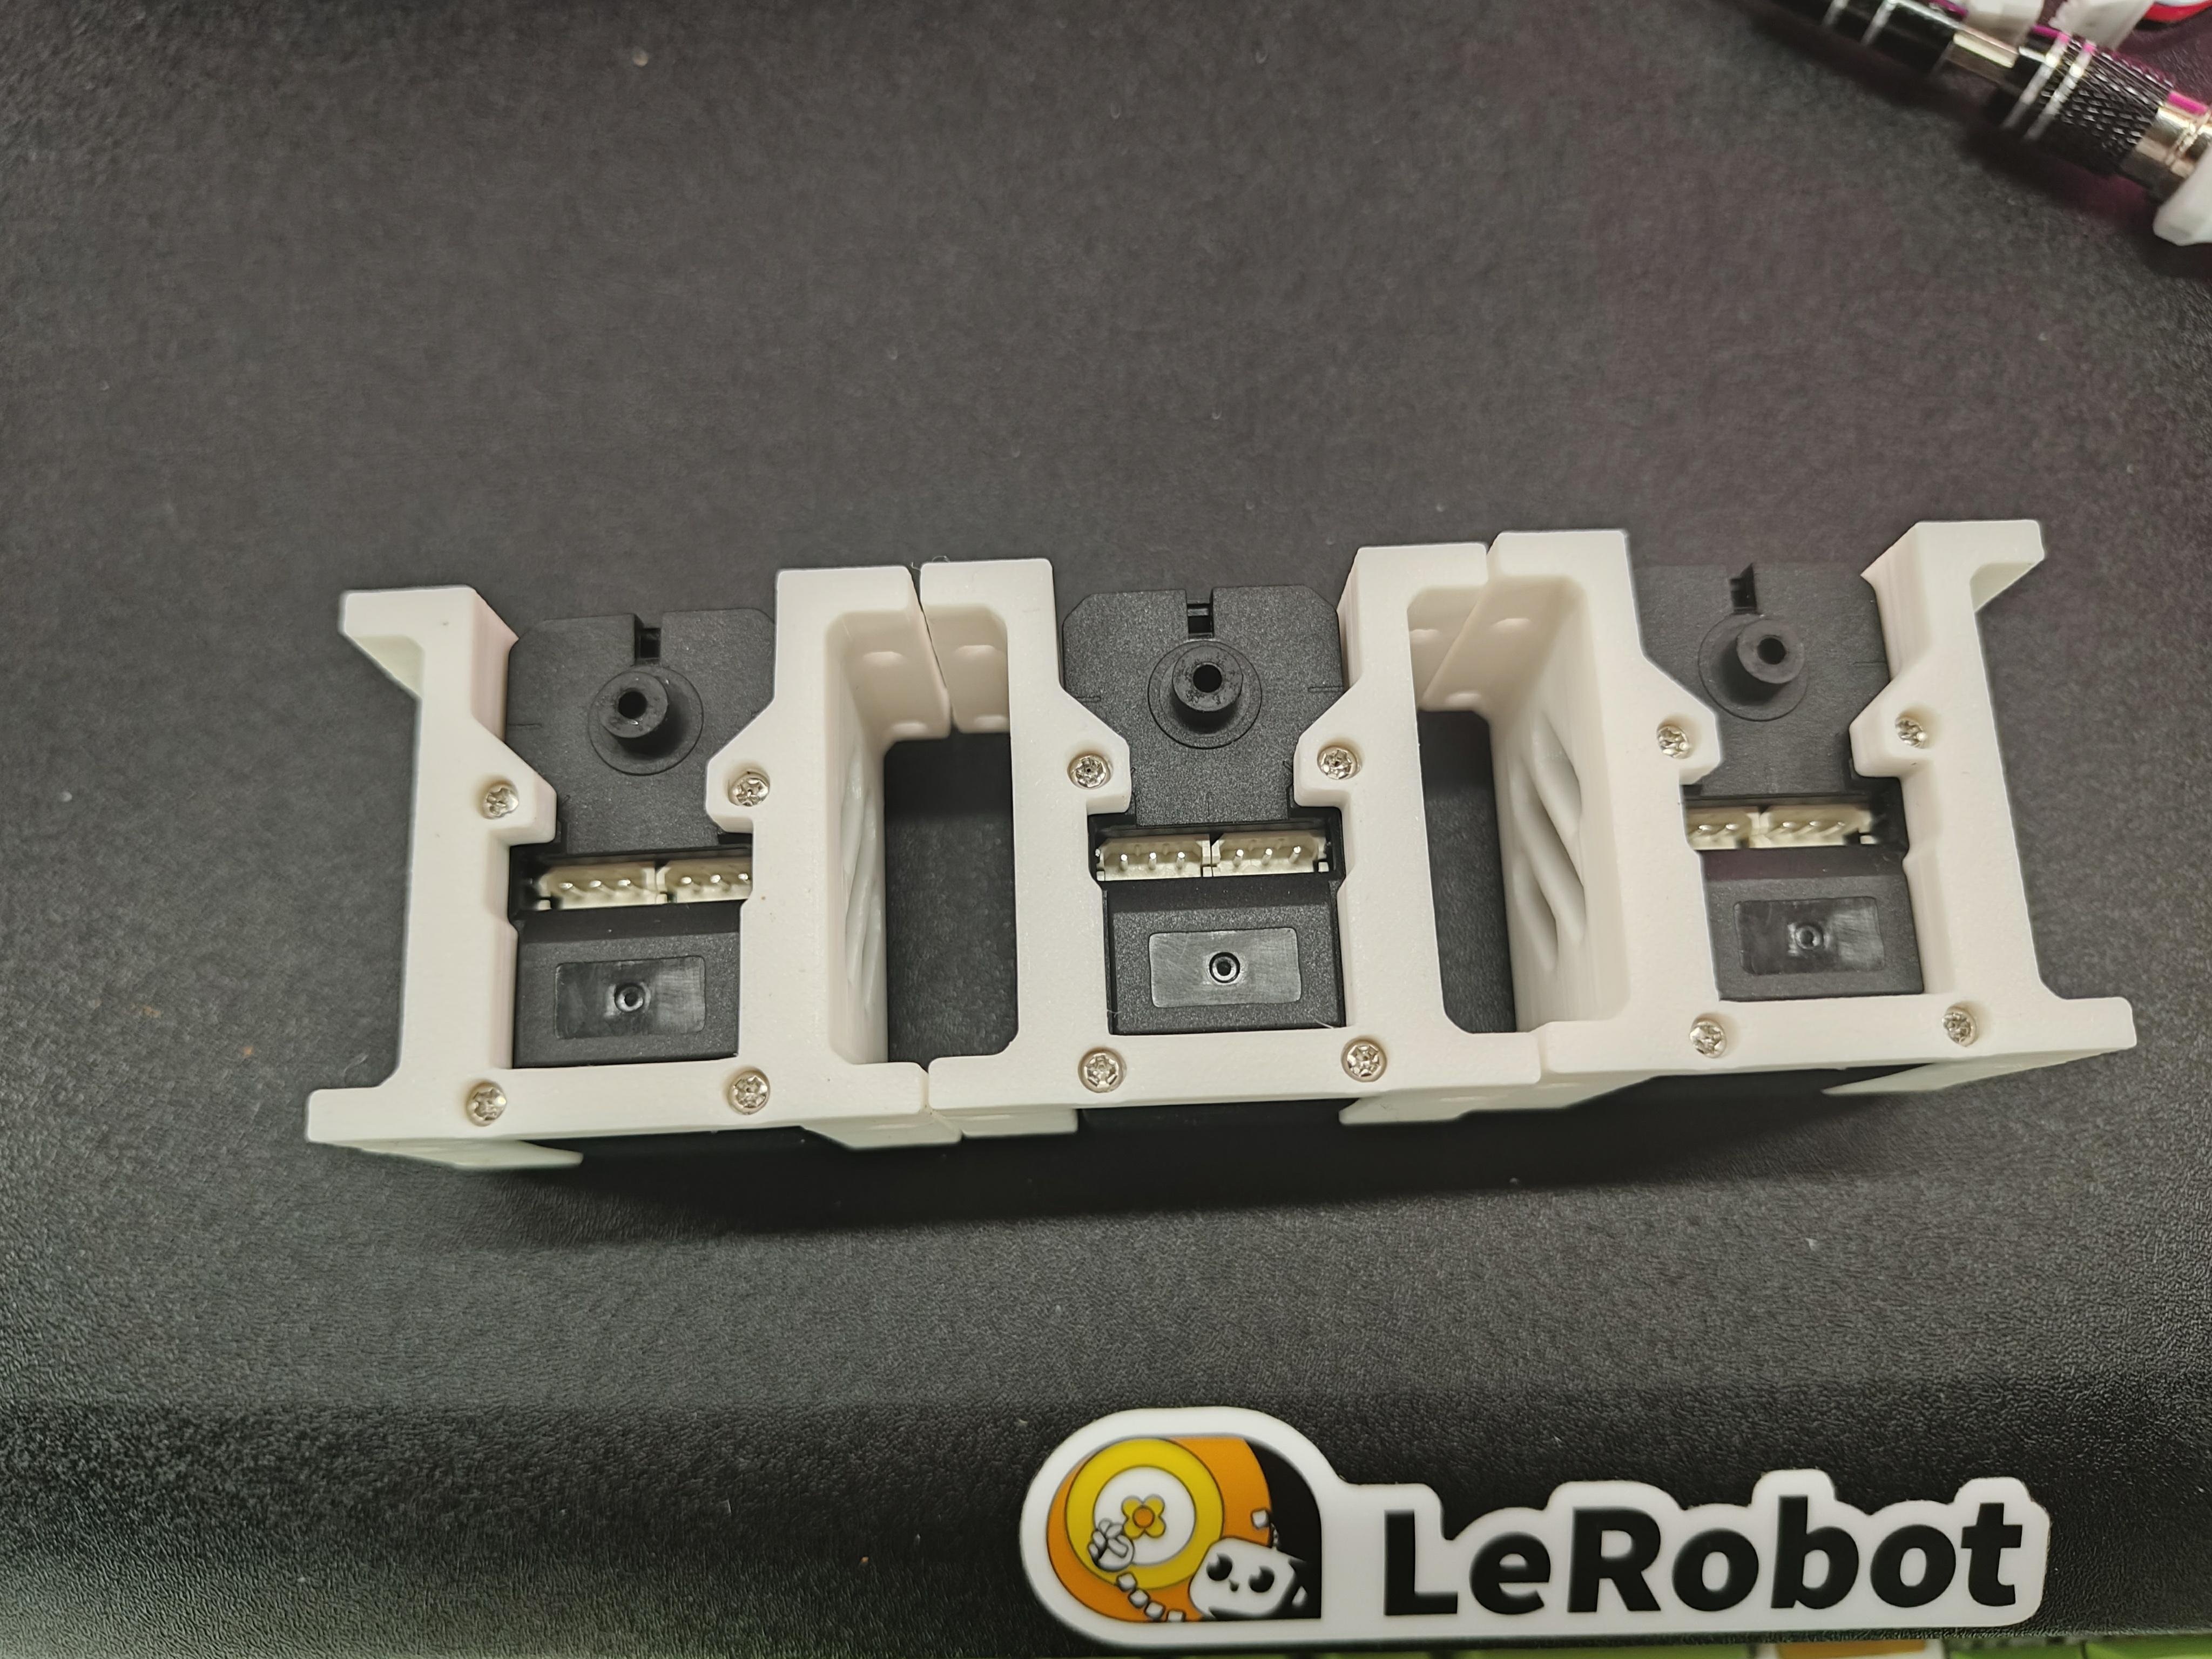
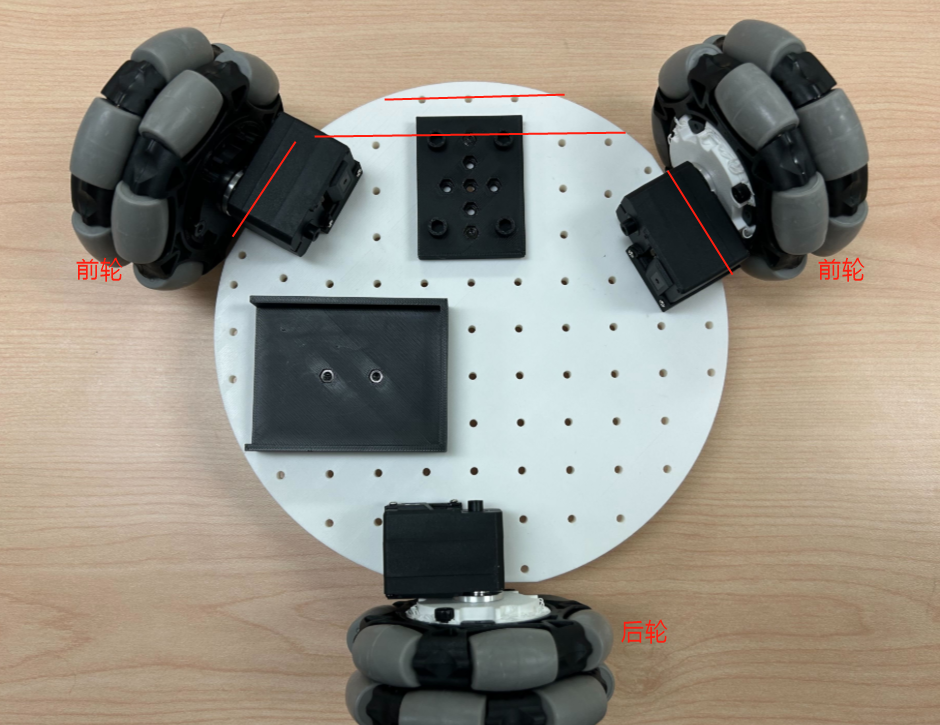
2.使用 12 个 M3x16 机螺钉和 12个 M3螺母 用 驱动电机支架 将 舵机 固定到底板上。
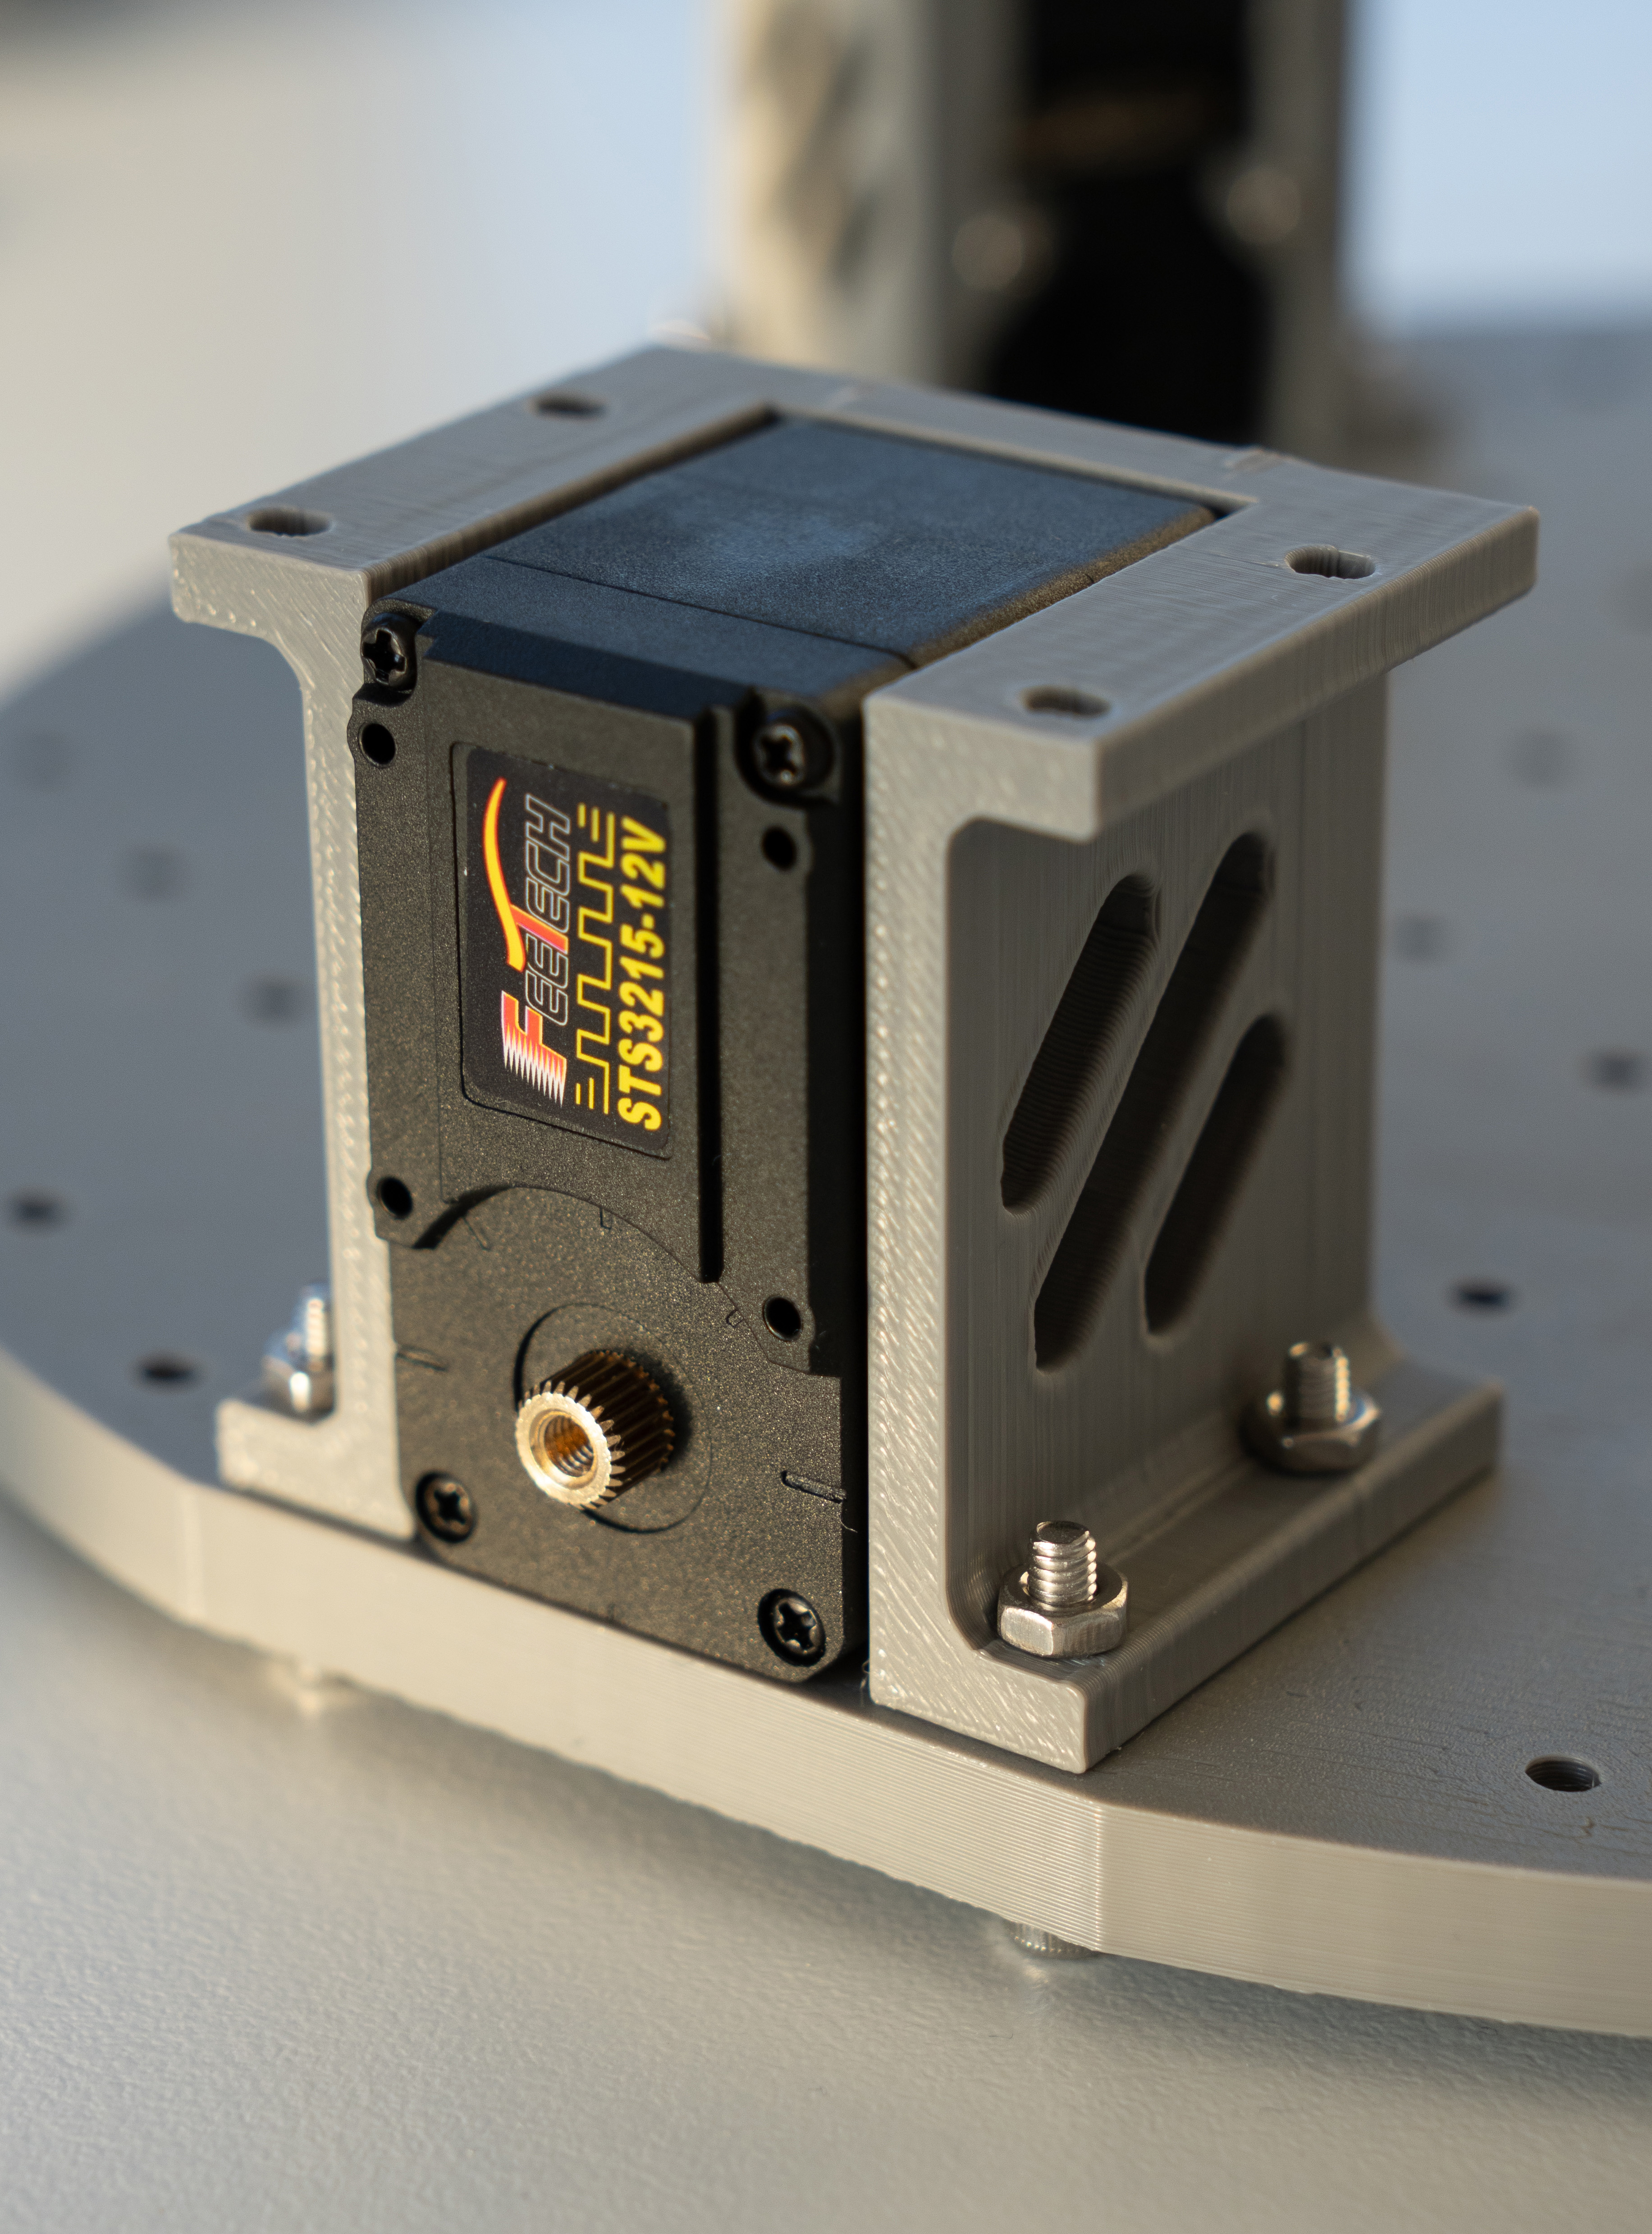
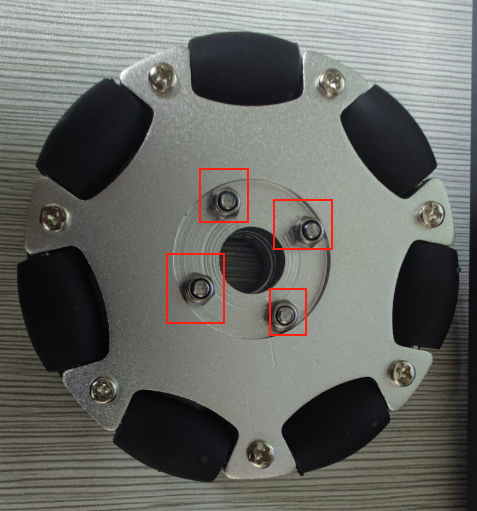
3.将82mm全向轮的机螺钉和螺母拆下
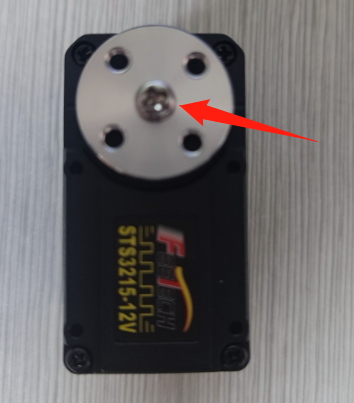
4.使用 m3*6螺丝 将 舵盘 固定到舵机上
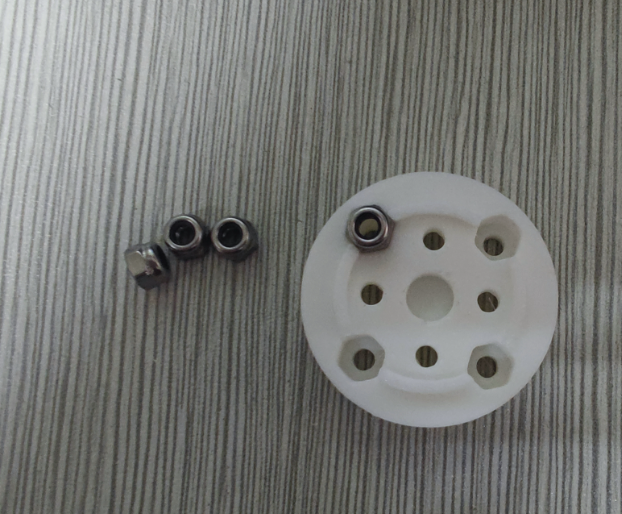
5.安装 4个防松螺母到 联轴器里,先使用 4个 m3*6螺丝 将 联轴器 固定到 舵盘 上
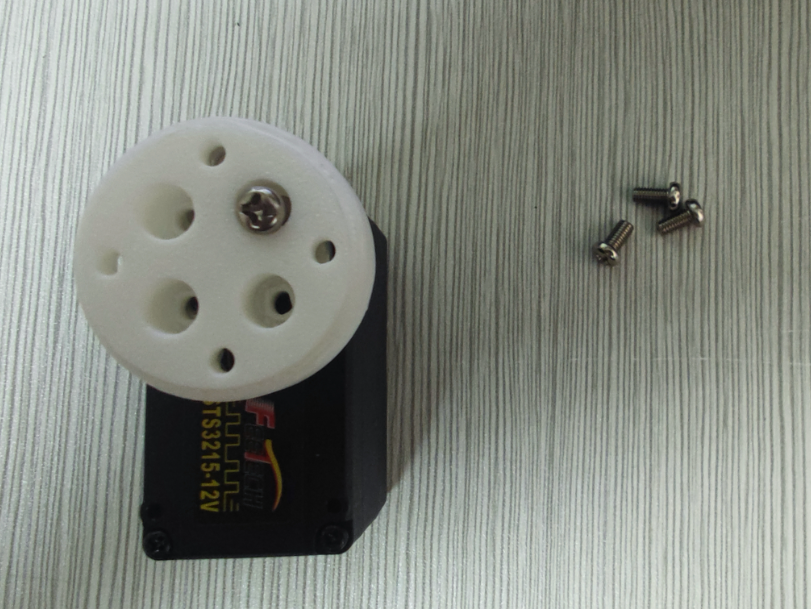
6.使用 m3*25机螺钉和防松螺母 将 82mm全向轮 固定在 联轴器 上
三个轮子全部安装到底板上后:
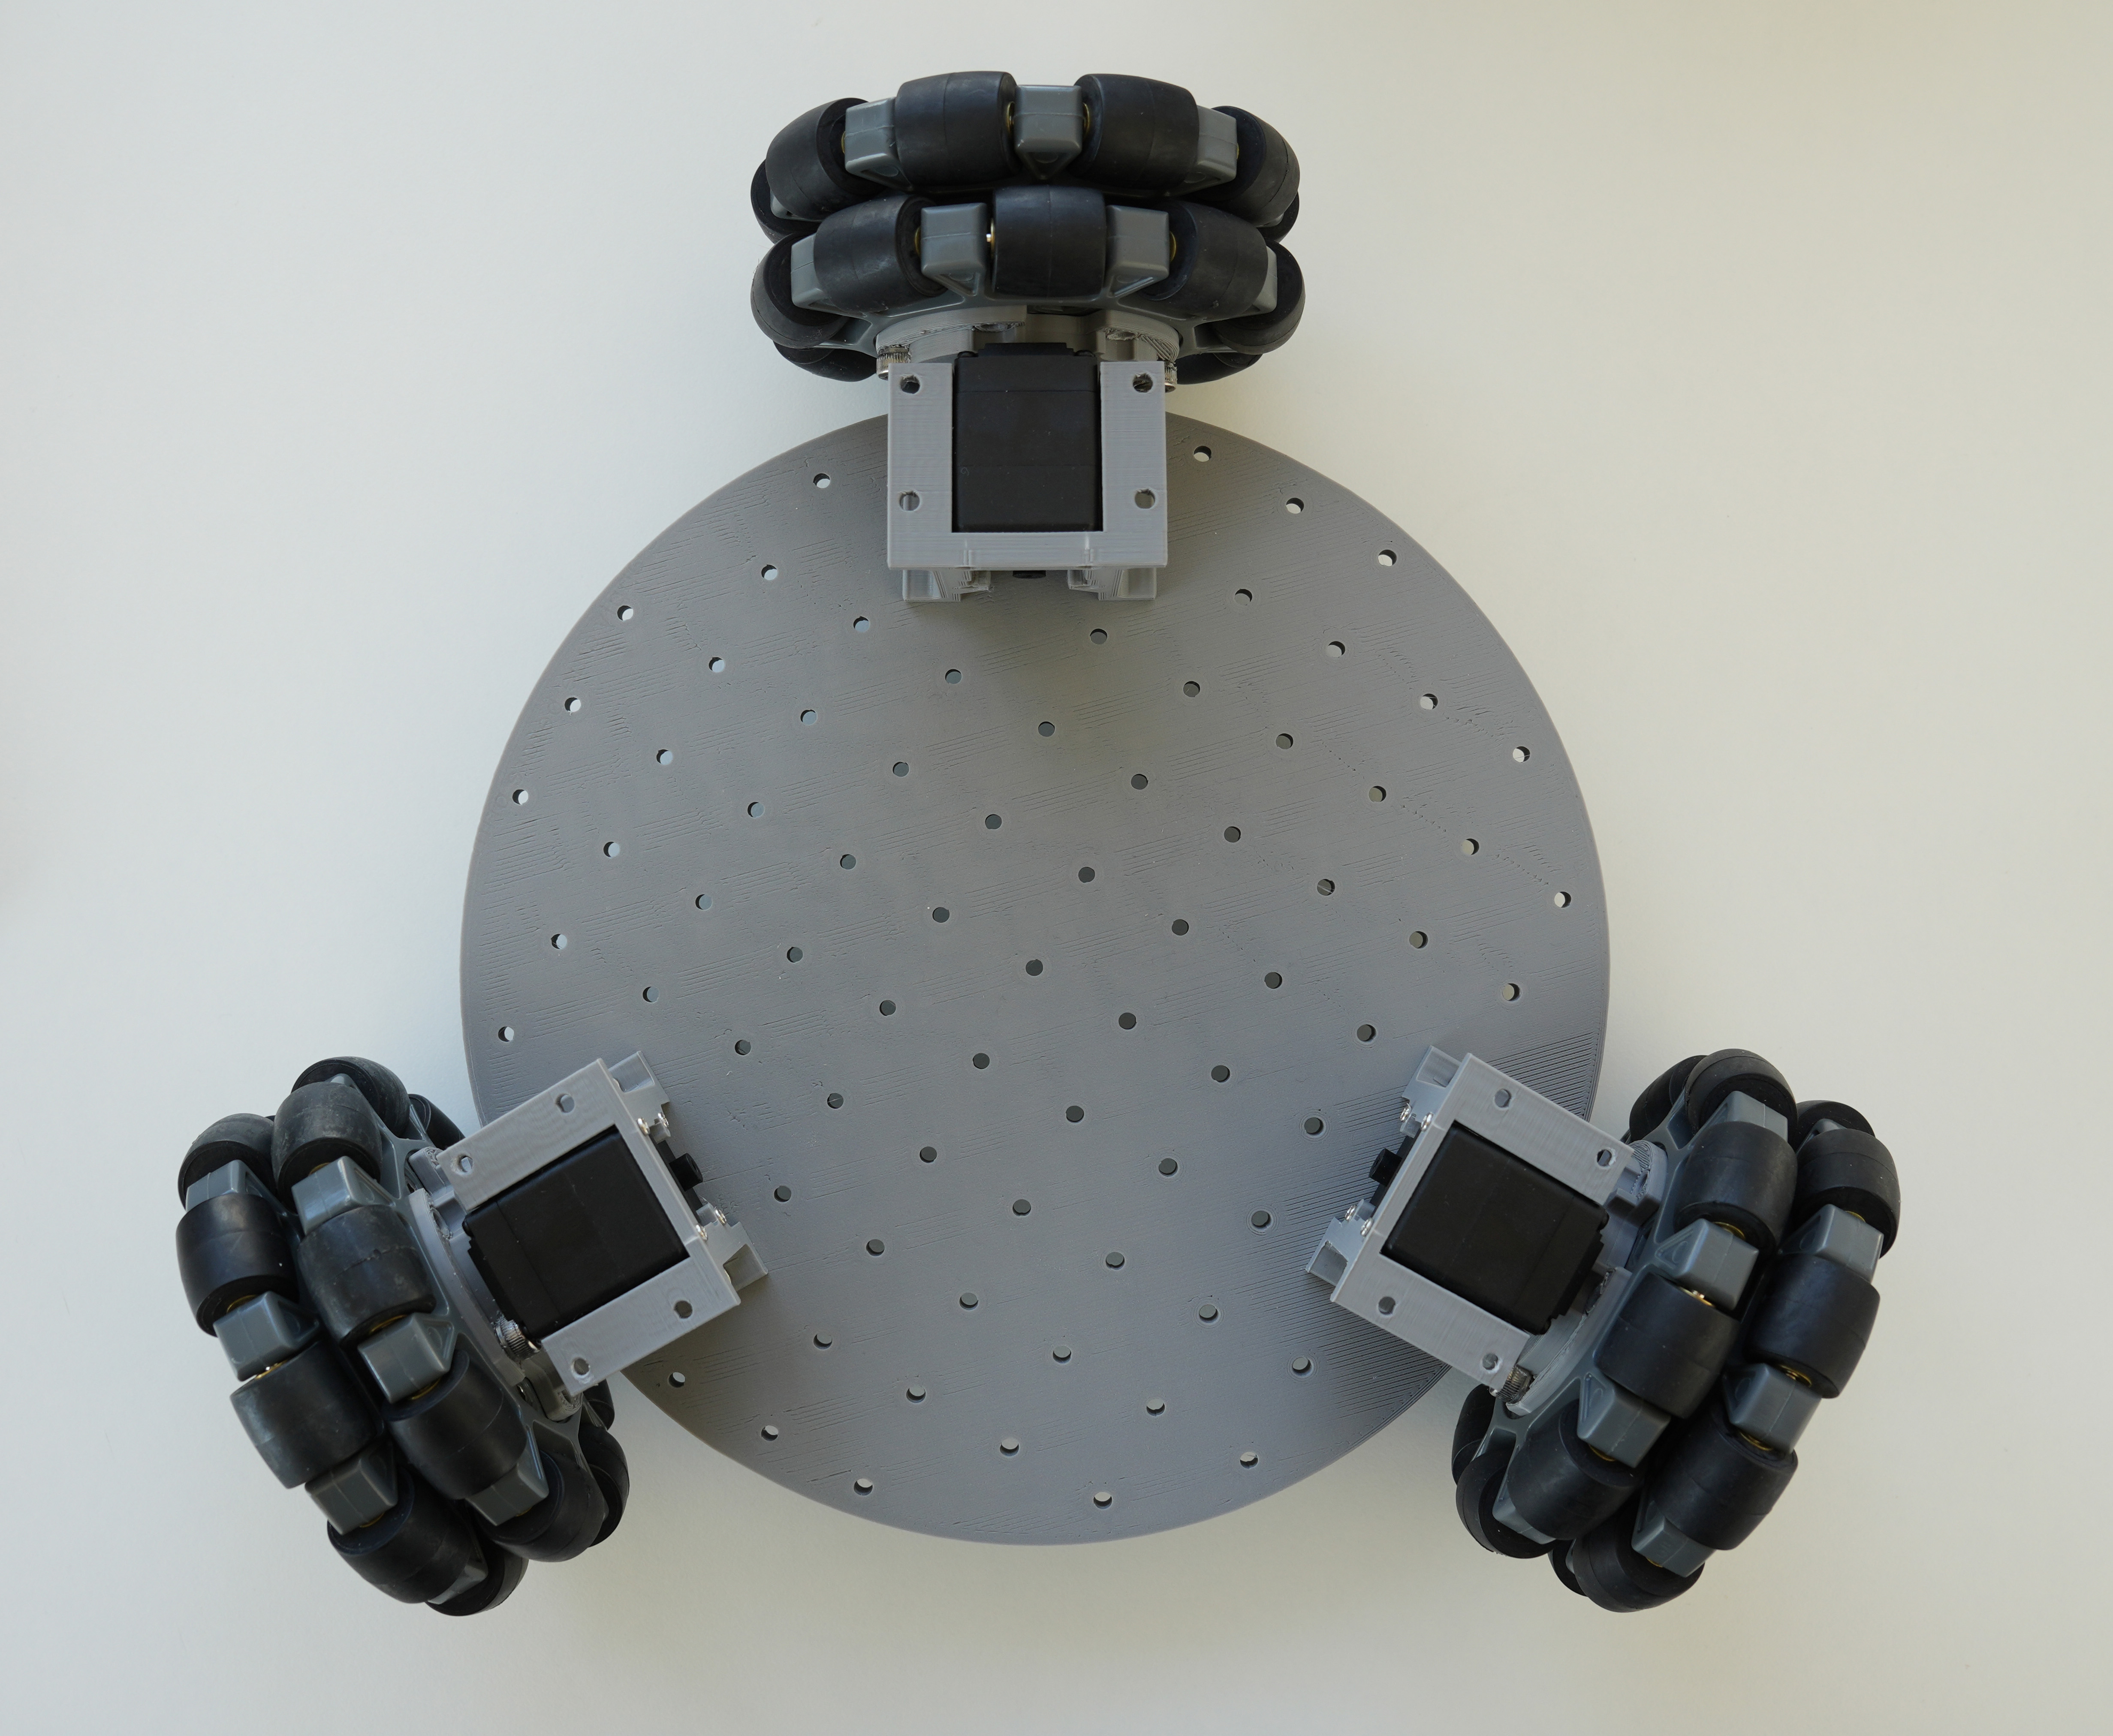
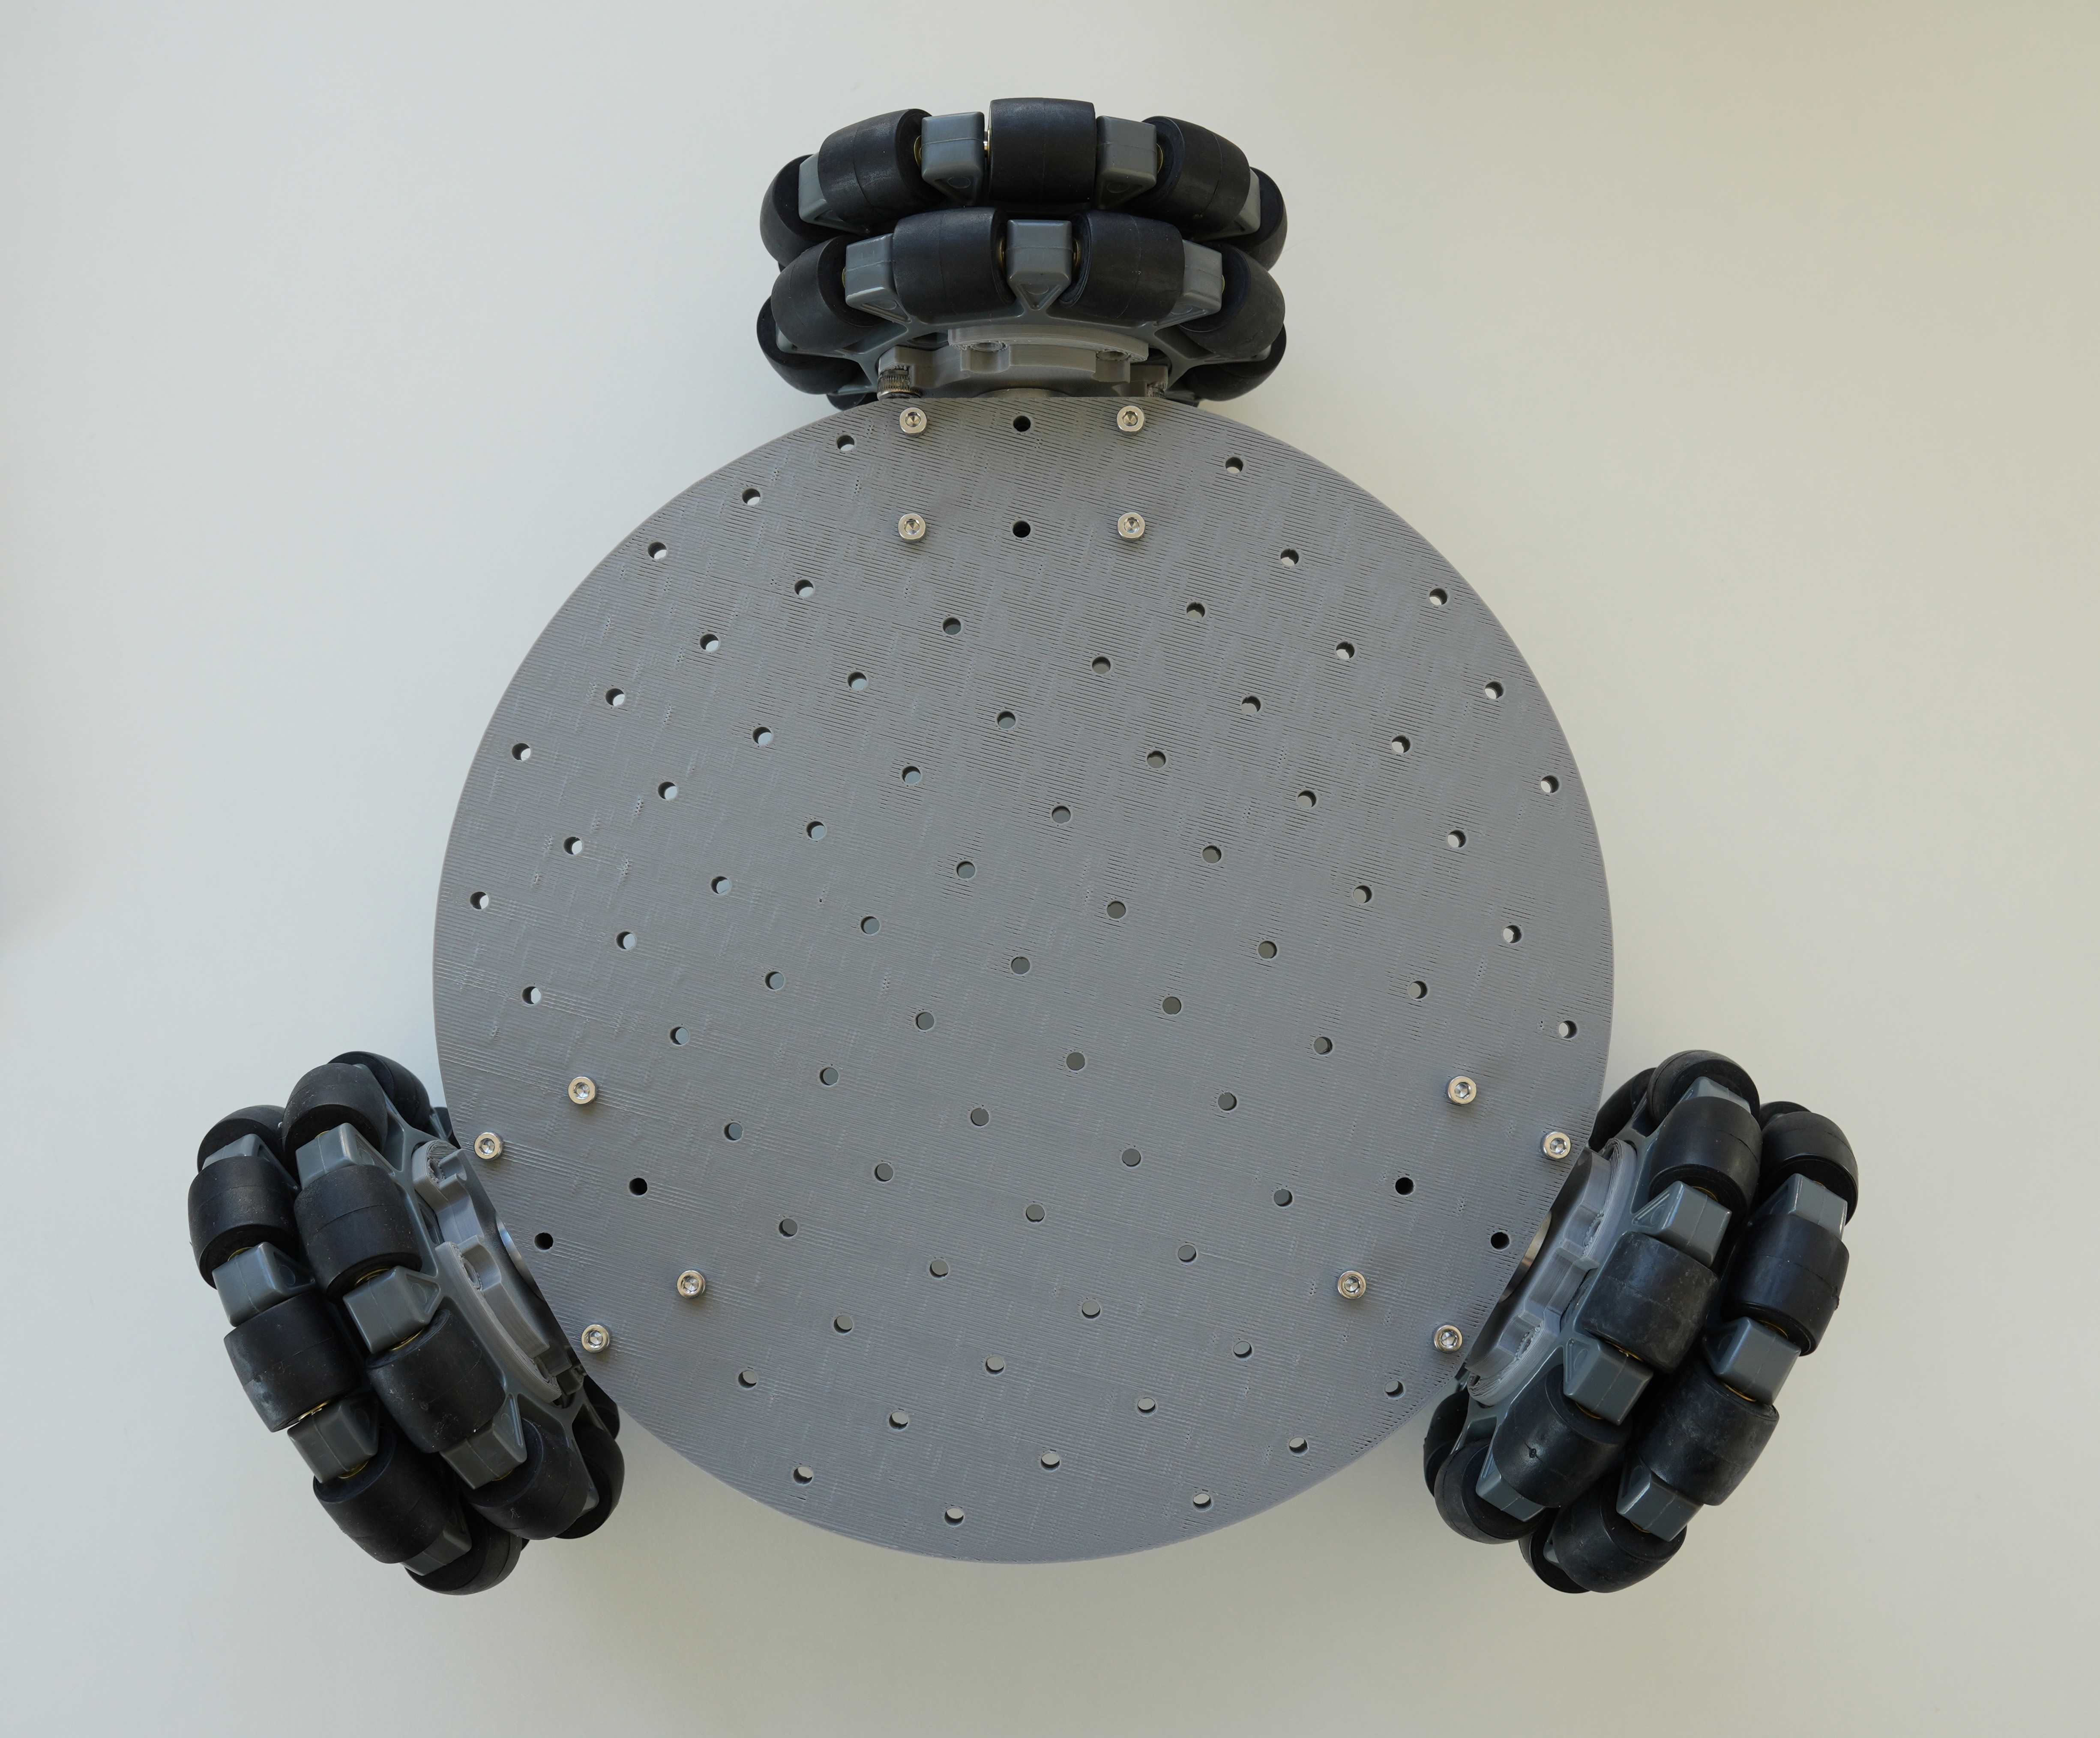
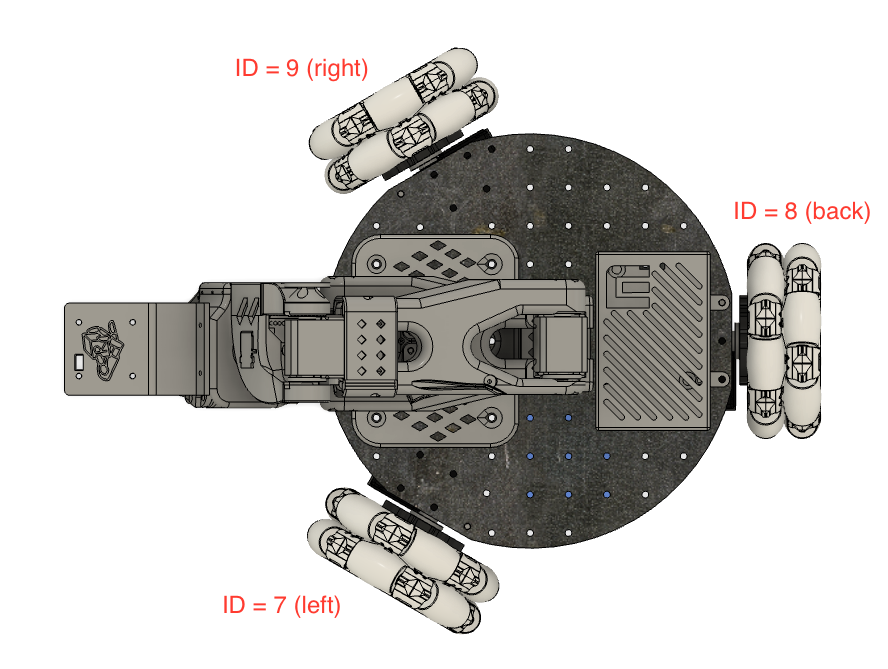
二、底板组件
1.将 2个M3螺母 插入舵机驱动板和电池安装座的孔中。用 4颗M3x12六角螺丝 将两者固定到底板上。
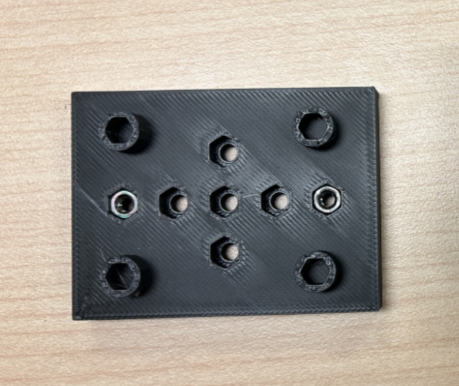
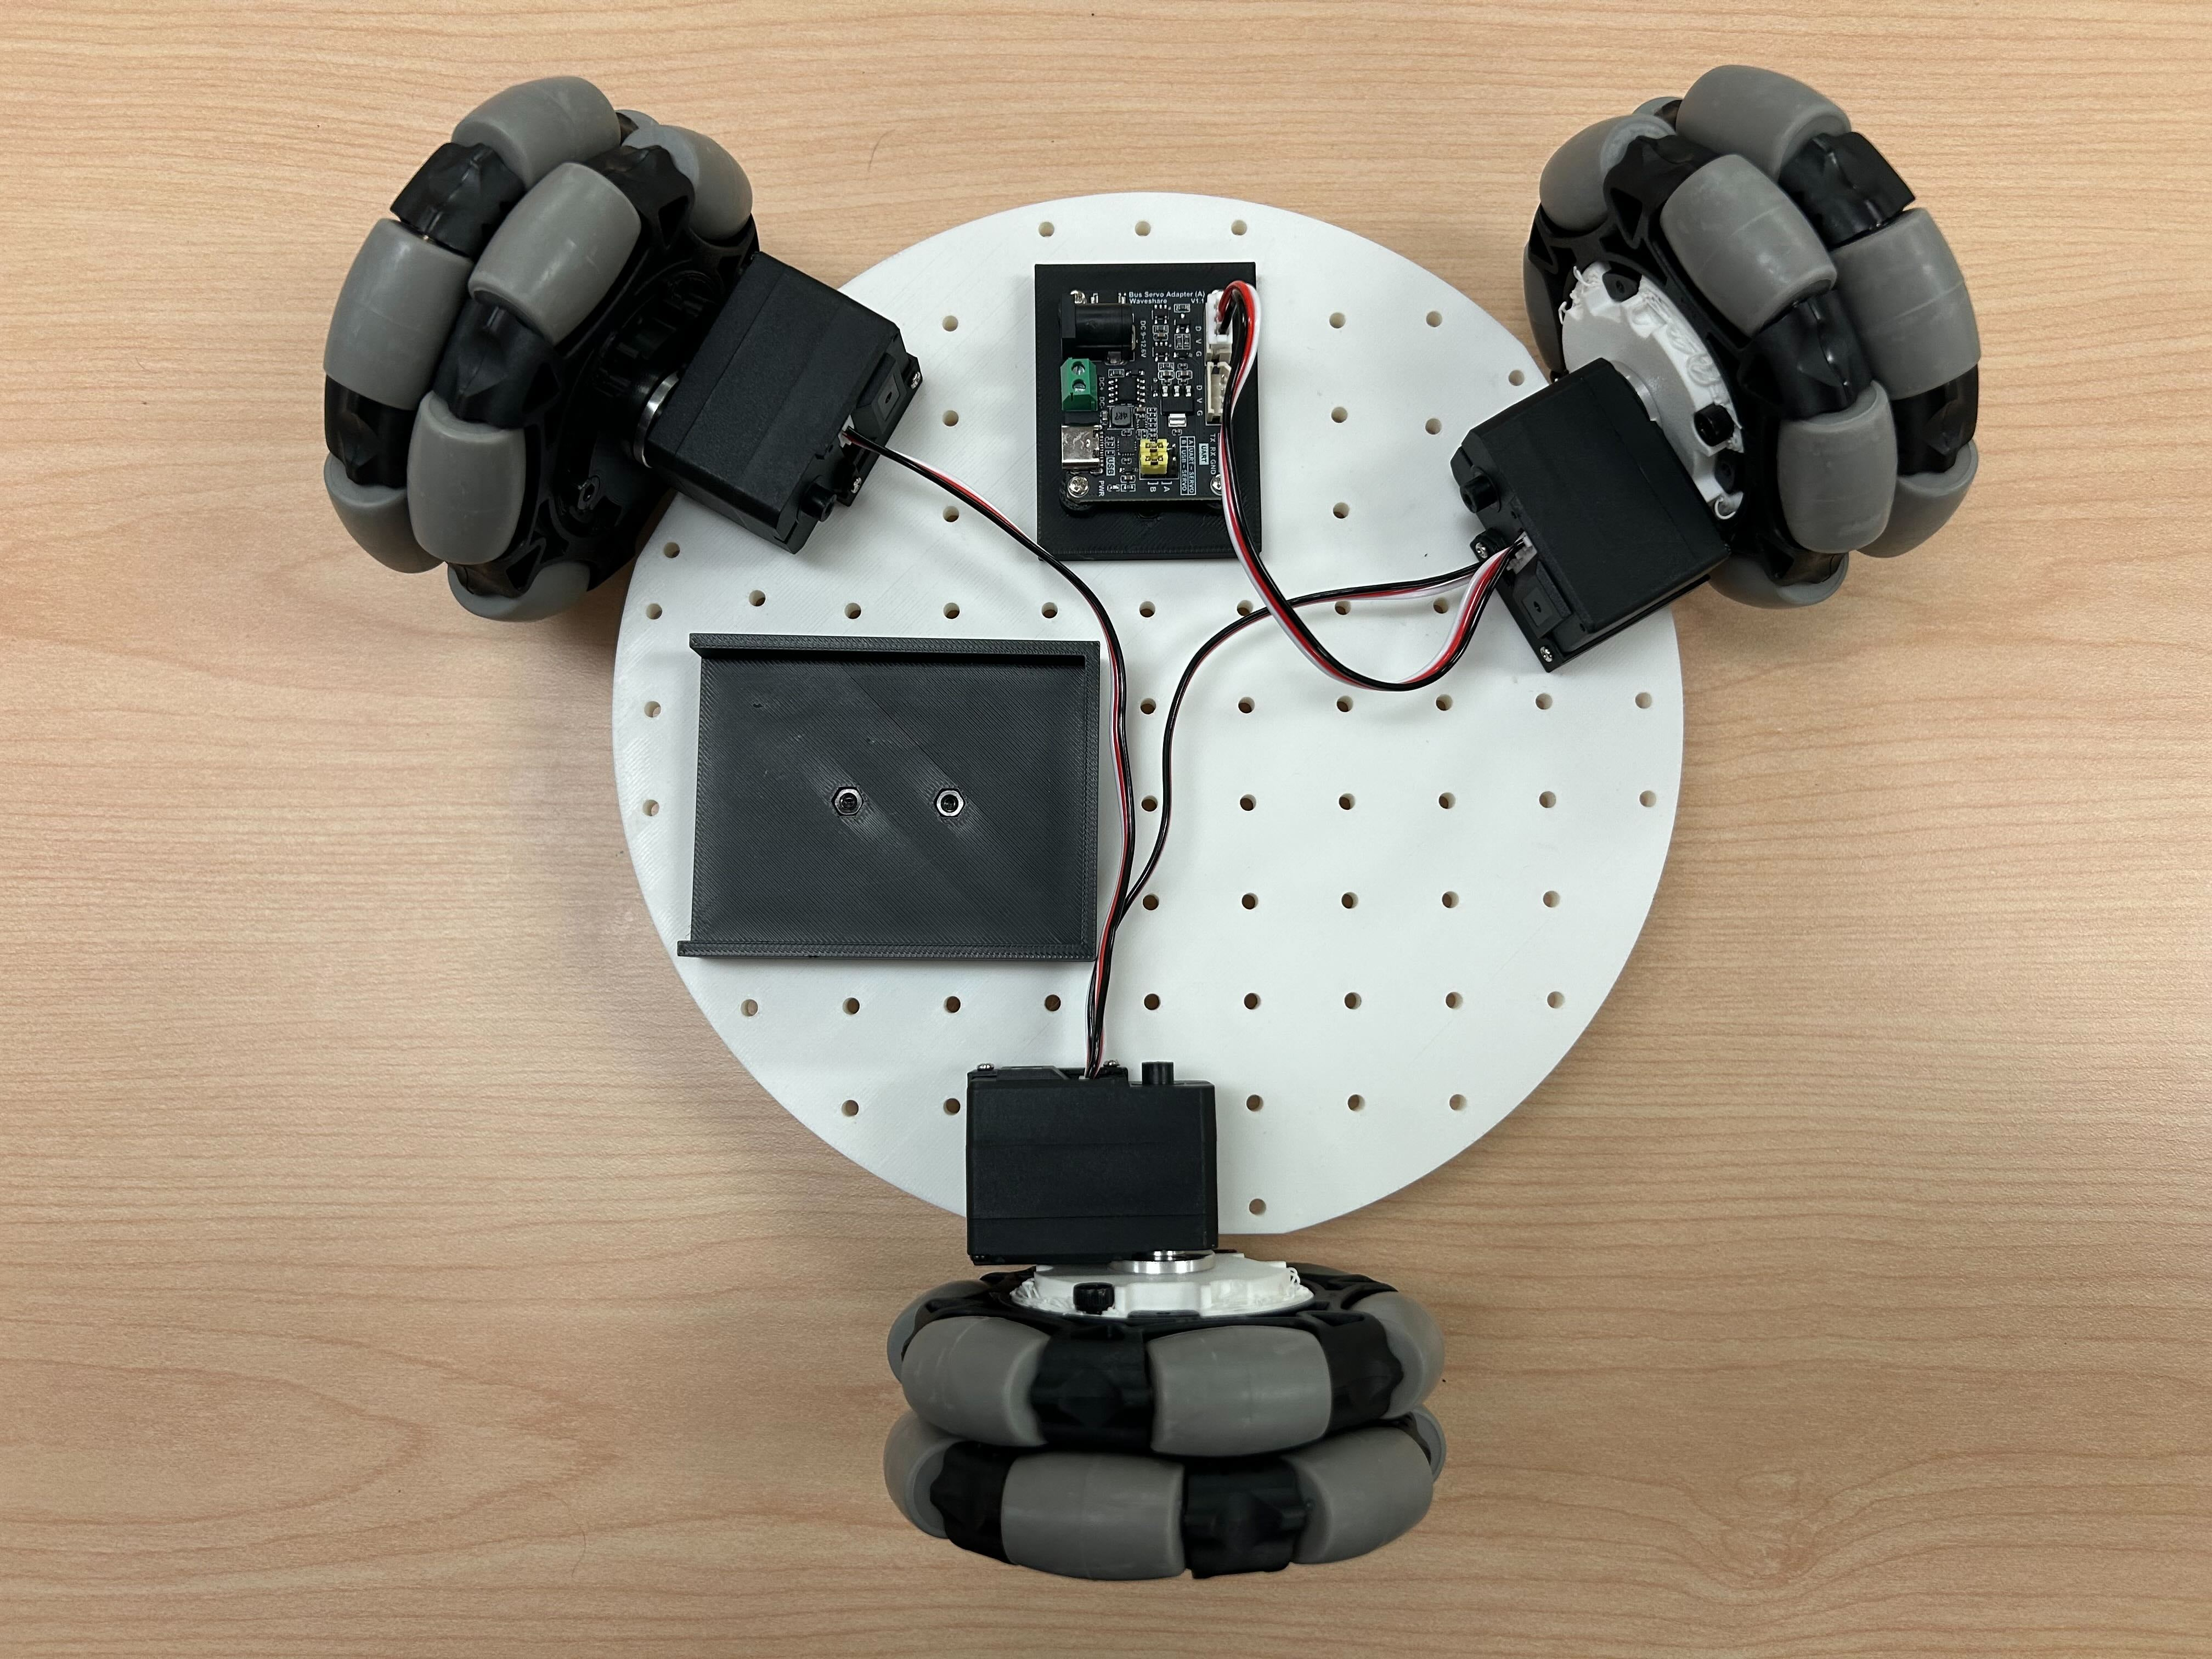
2.用 2个M3*12六角螺丝 和 2个M3螺母 安装 舵机驱动板 并连接到 3 个舵机上。
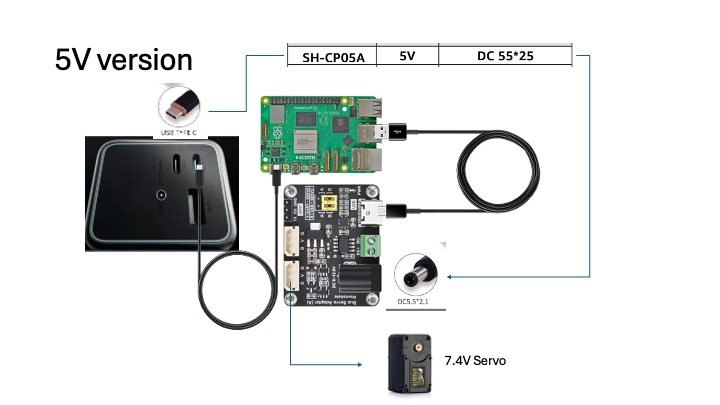
移动电源 电缆连接
- 电源输入直接连接到电源
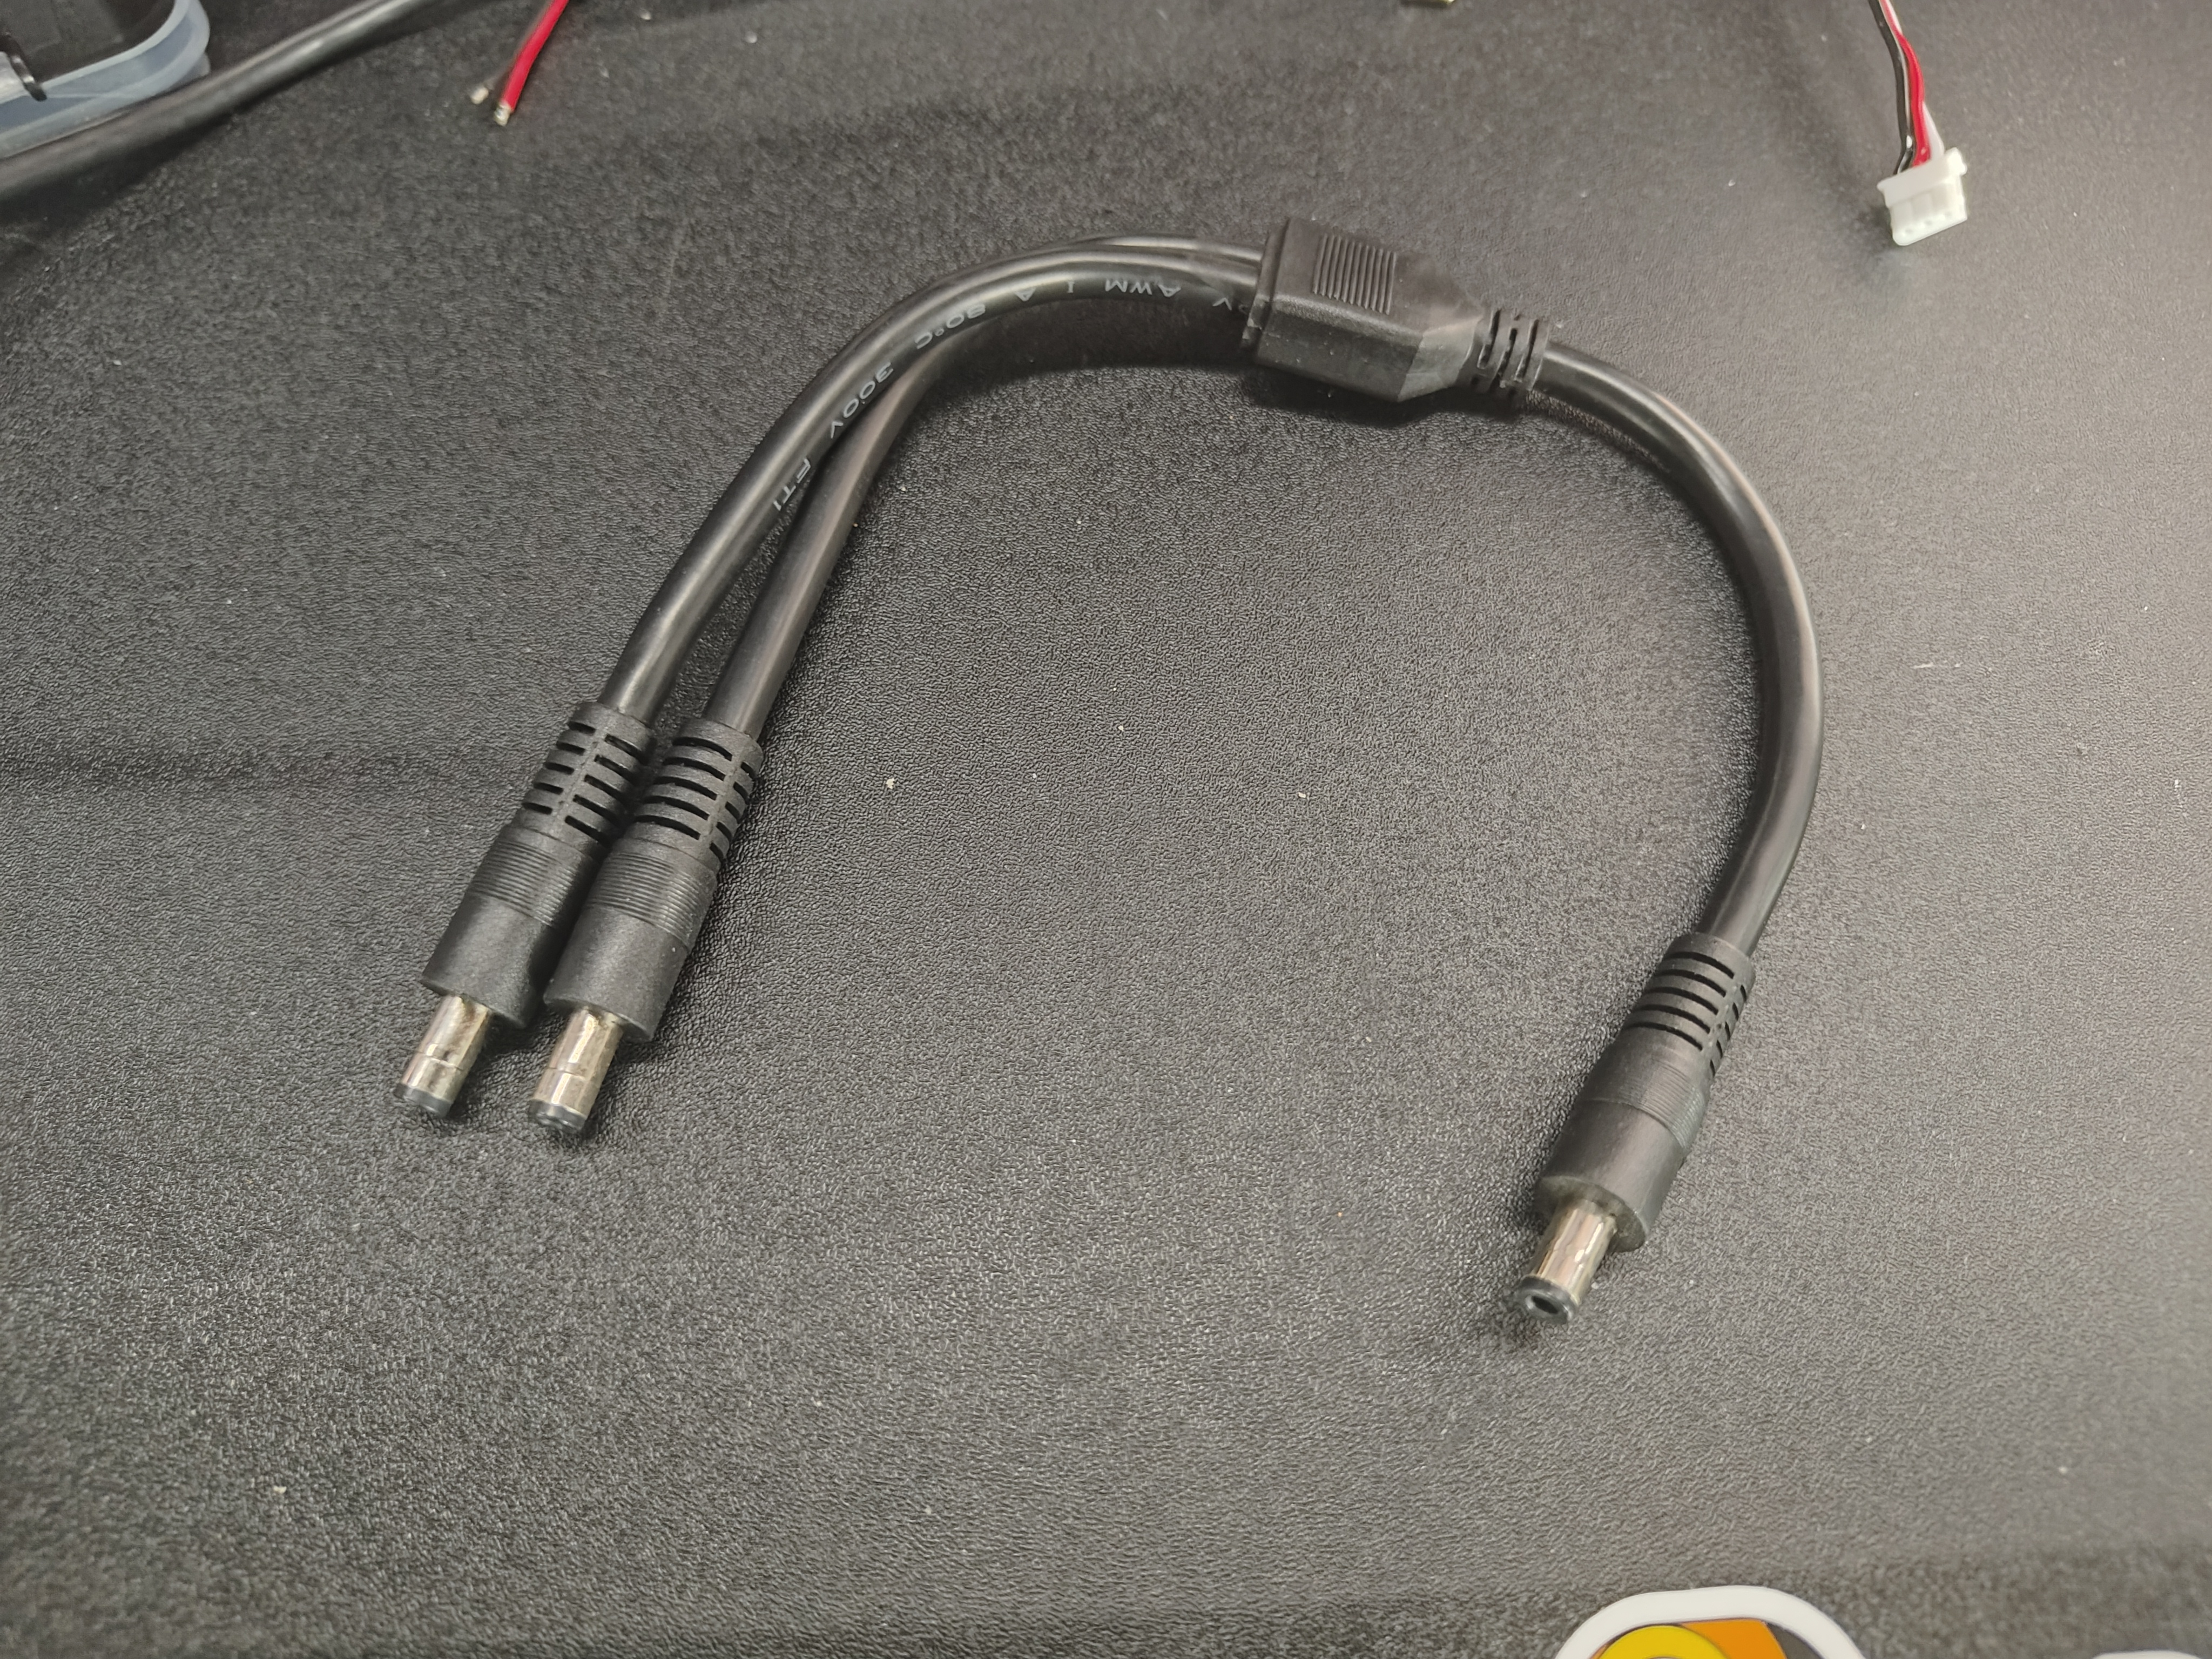
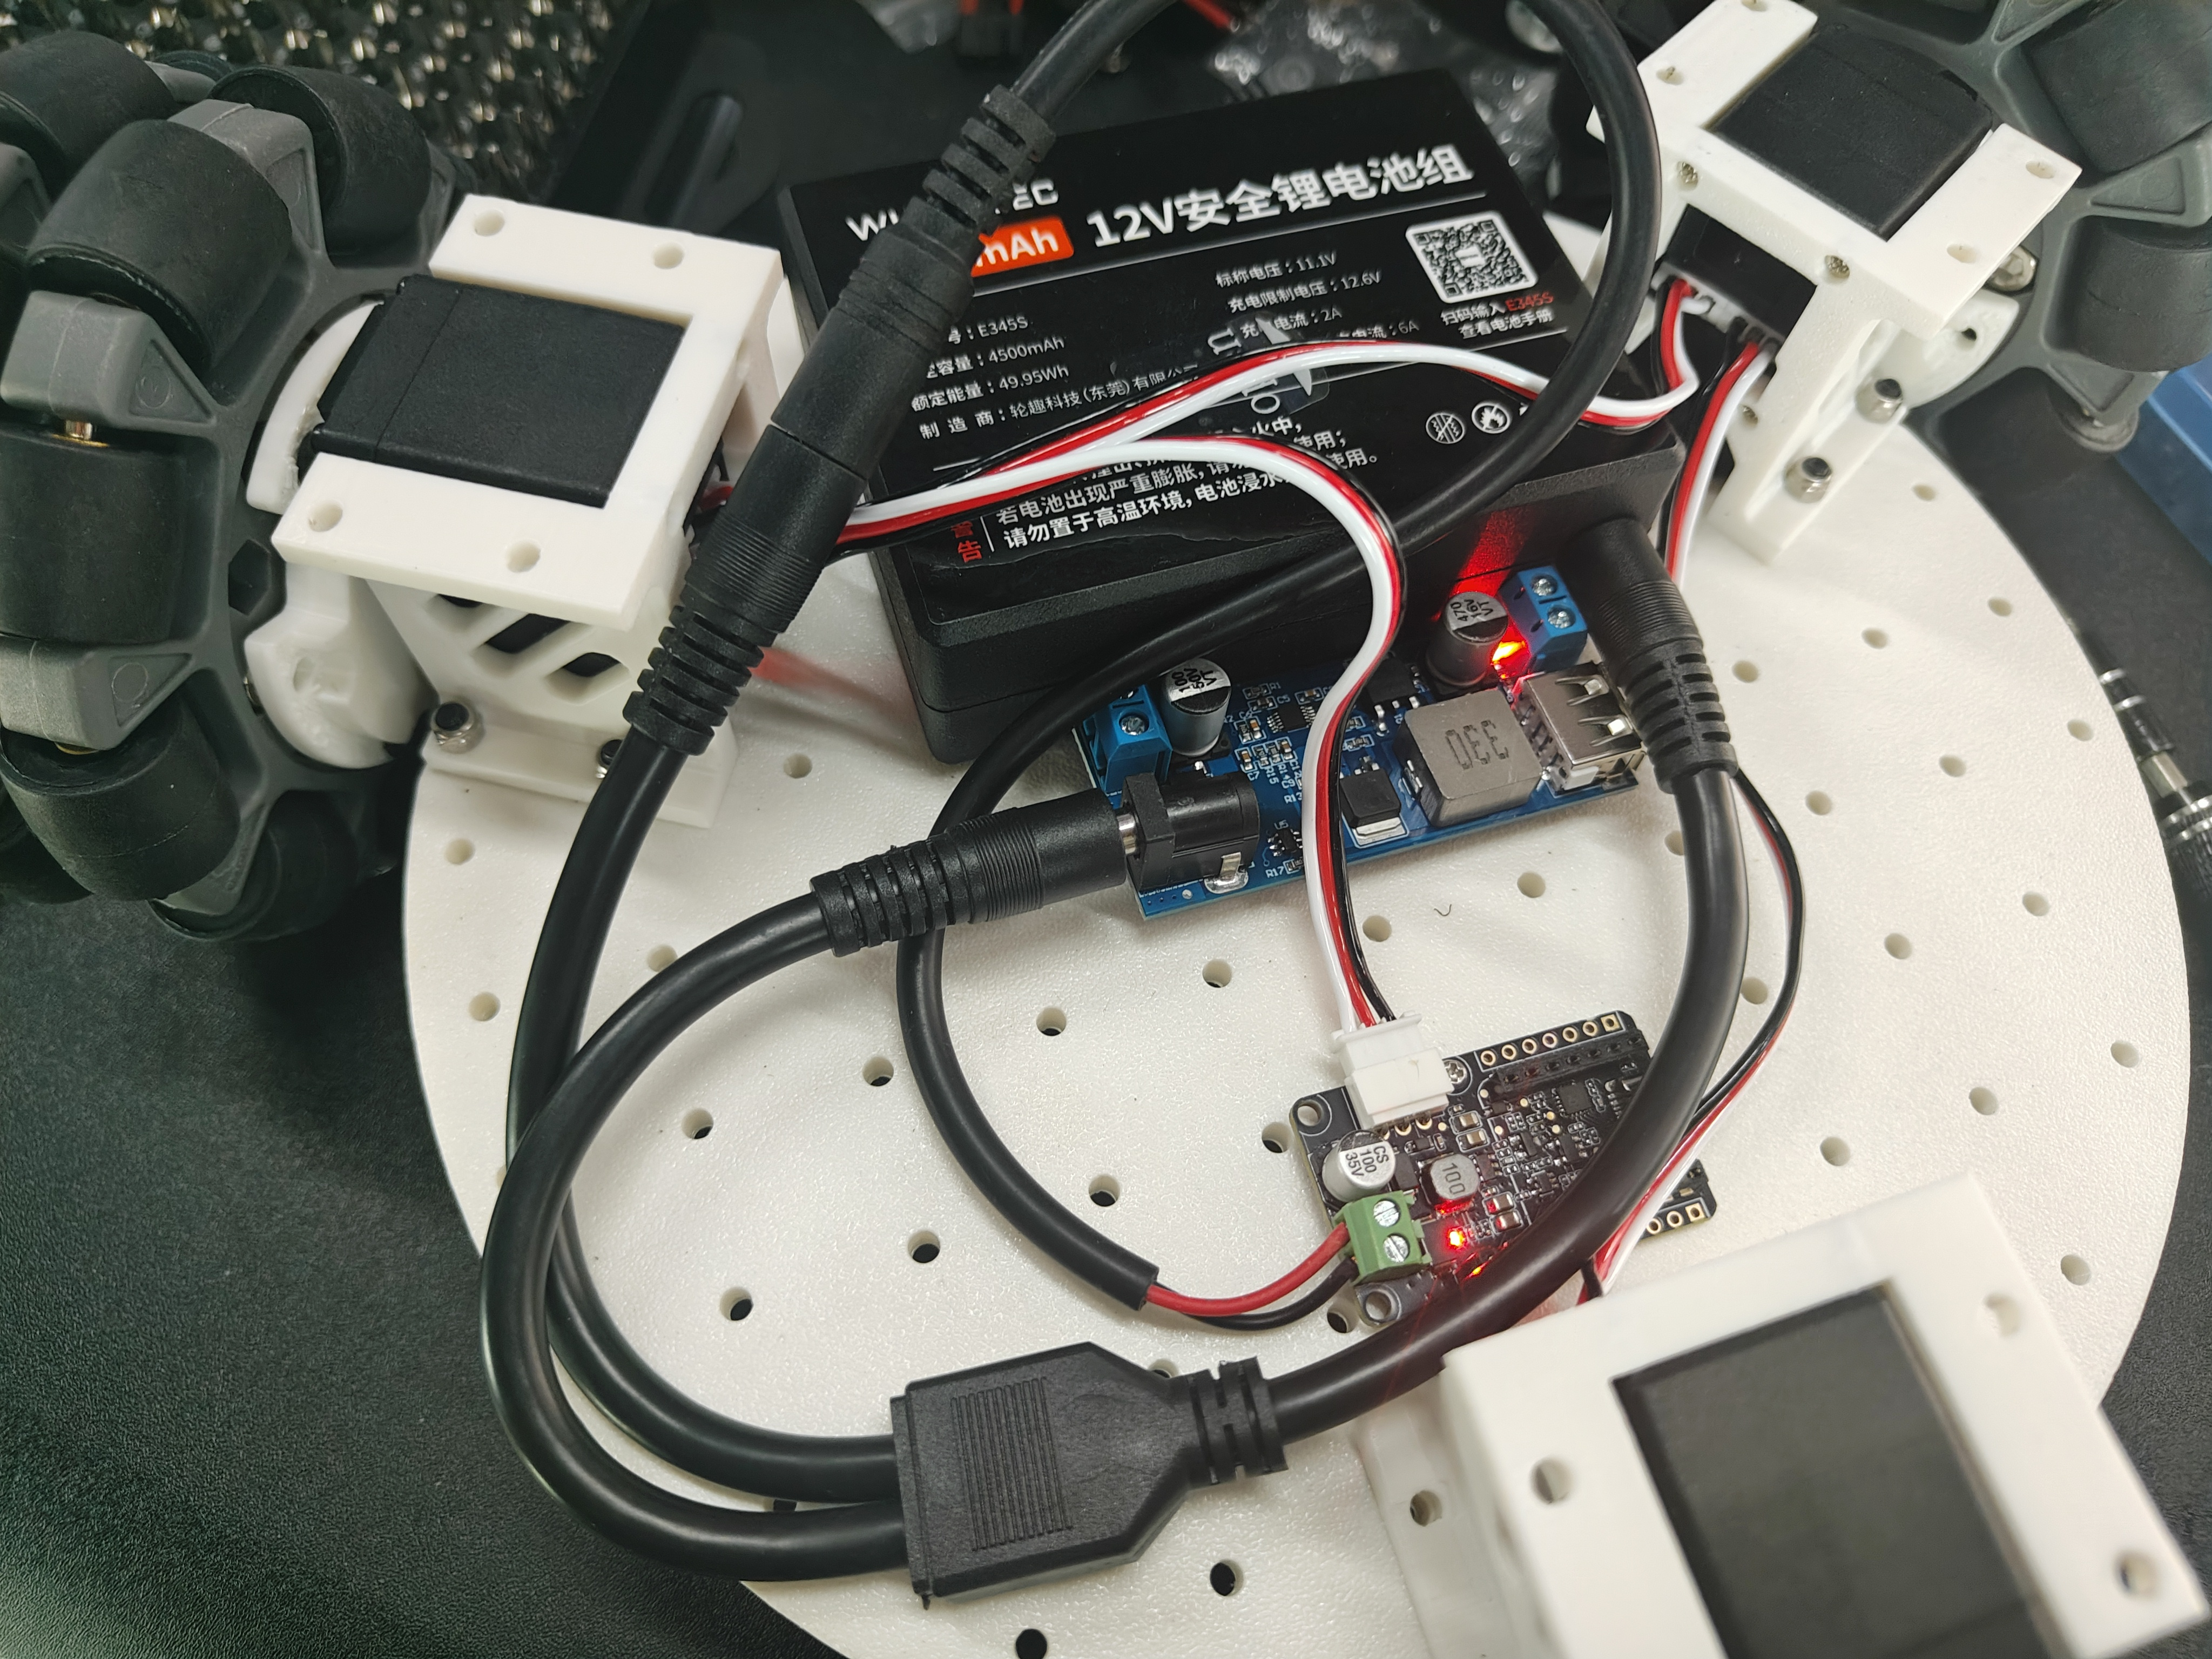
- USB-C 接口为树莓派提供 5V 电源
- 如果使用 12V 机械臂,直接用 DC 电源分配器 为 舵机电机板供电
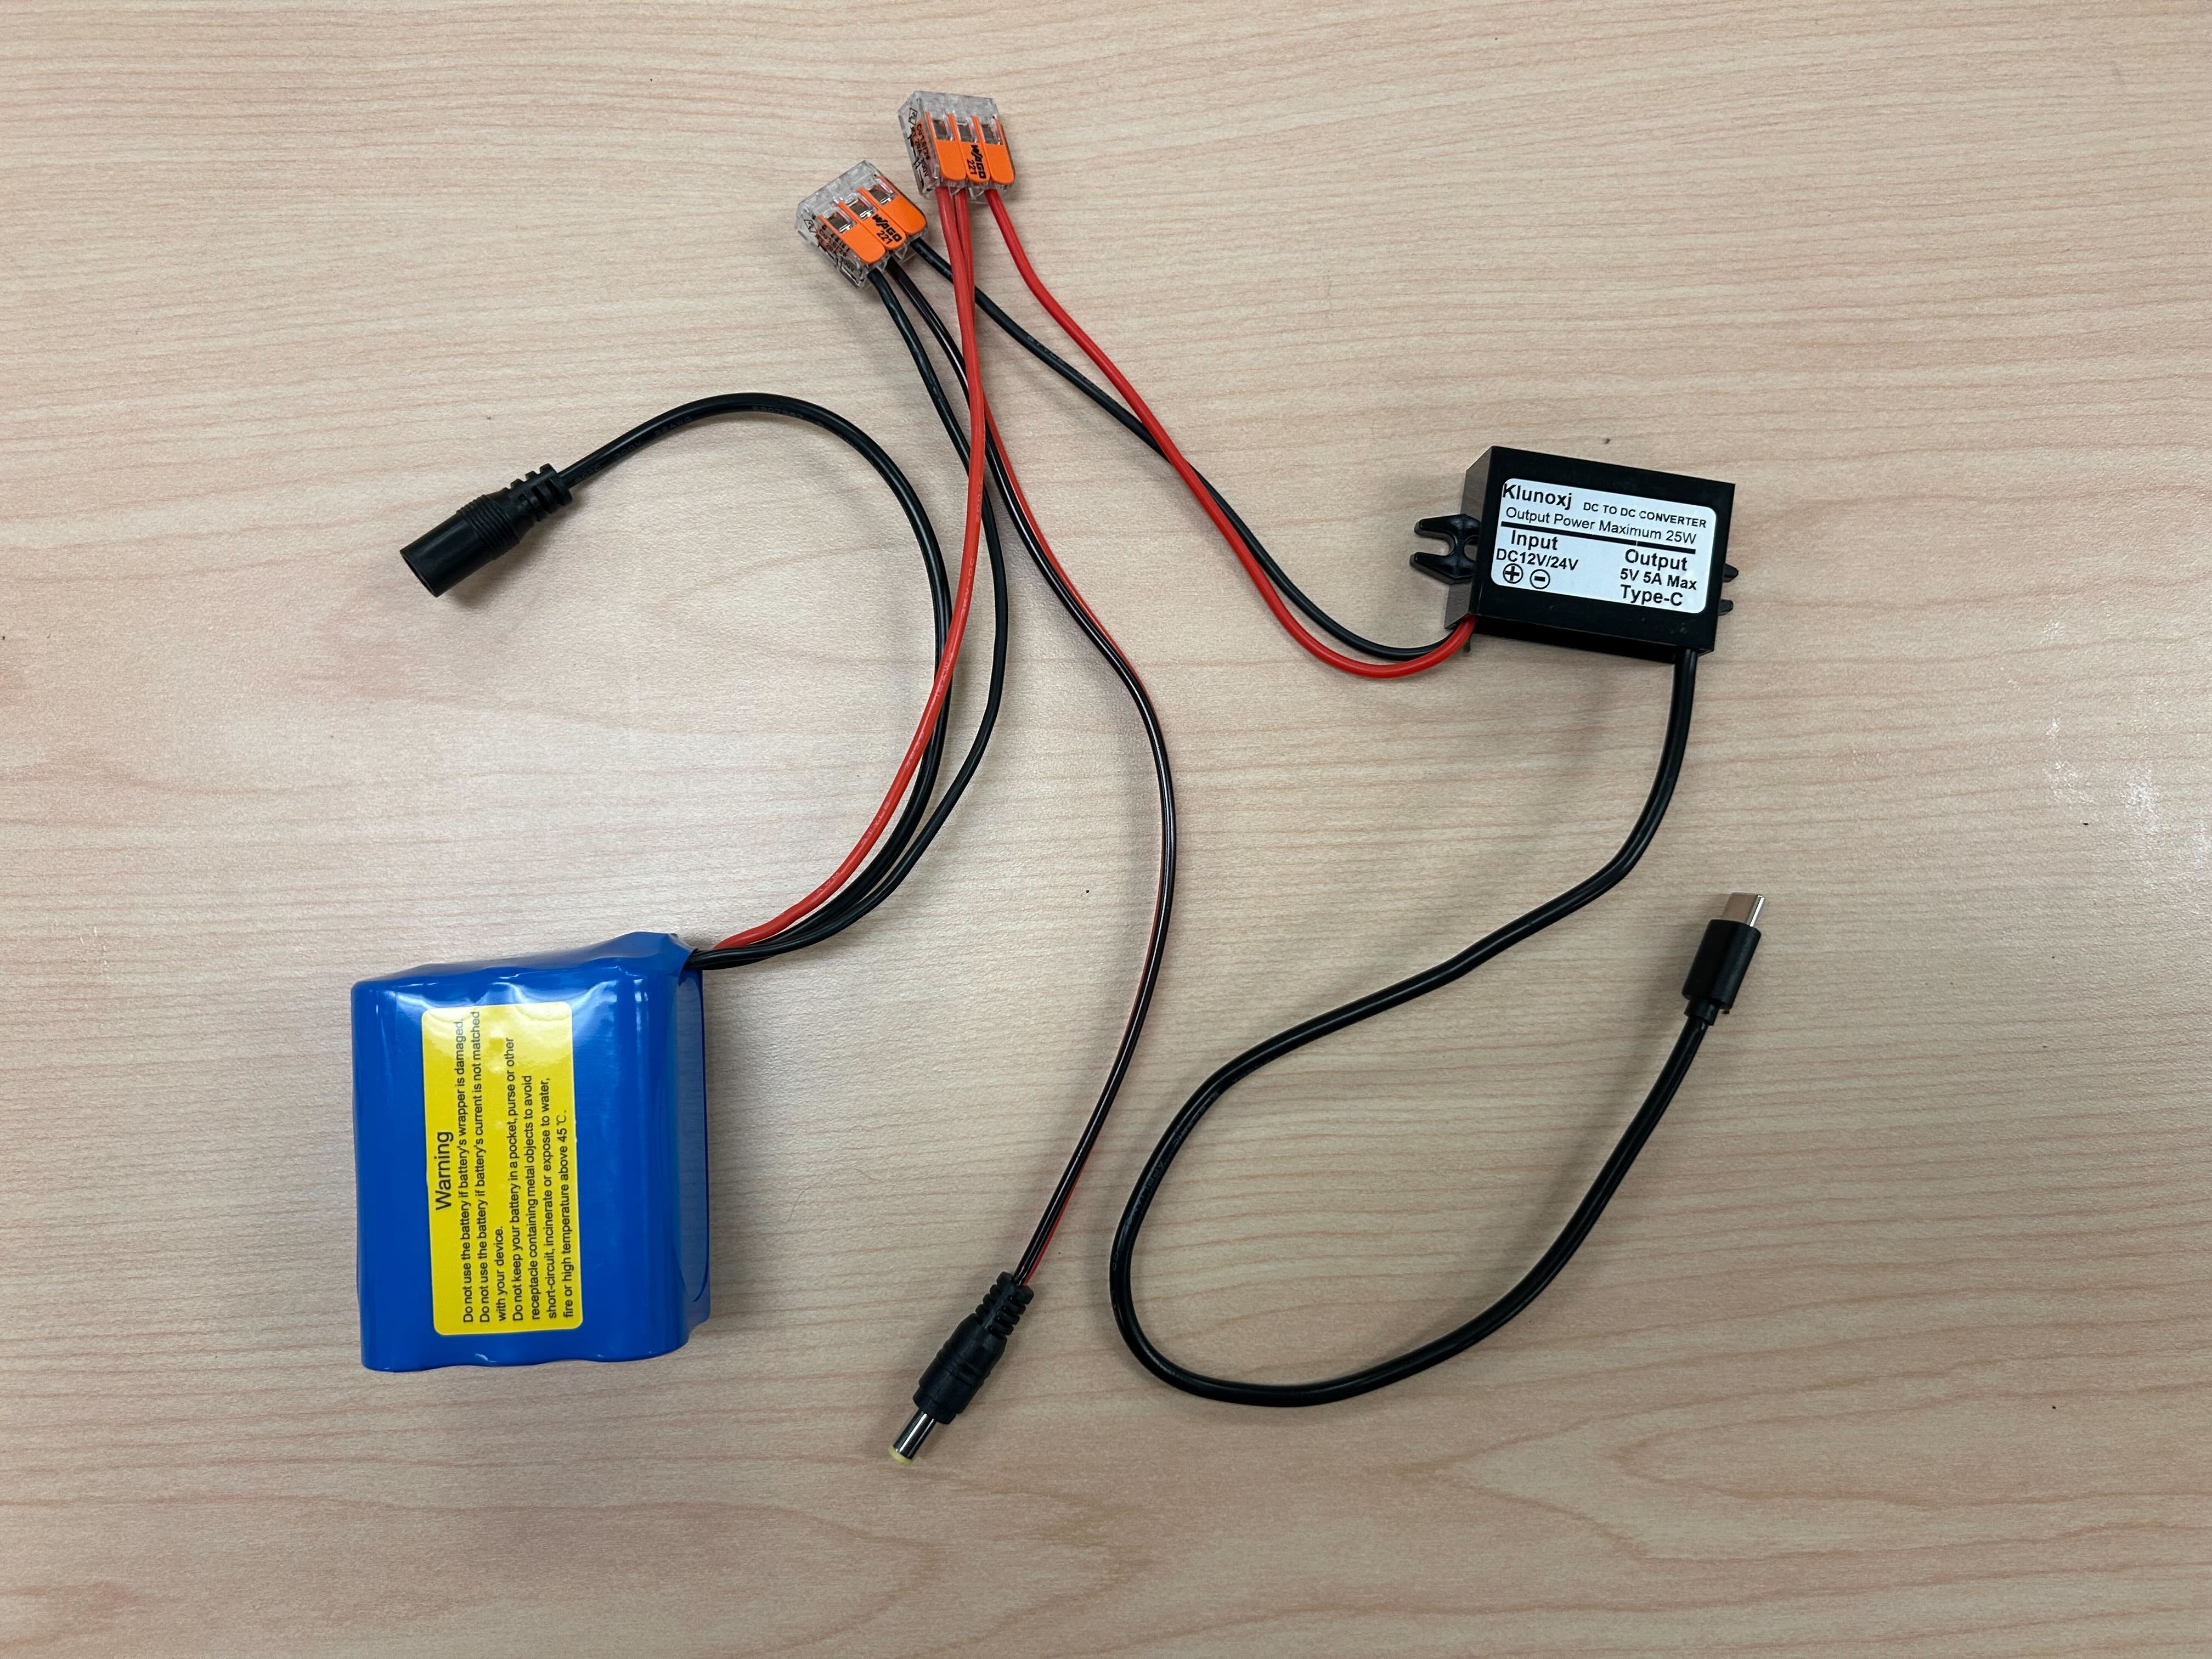
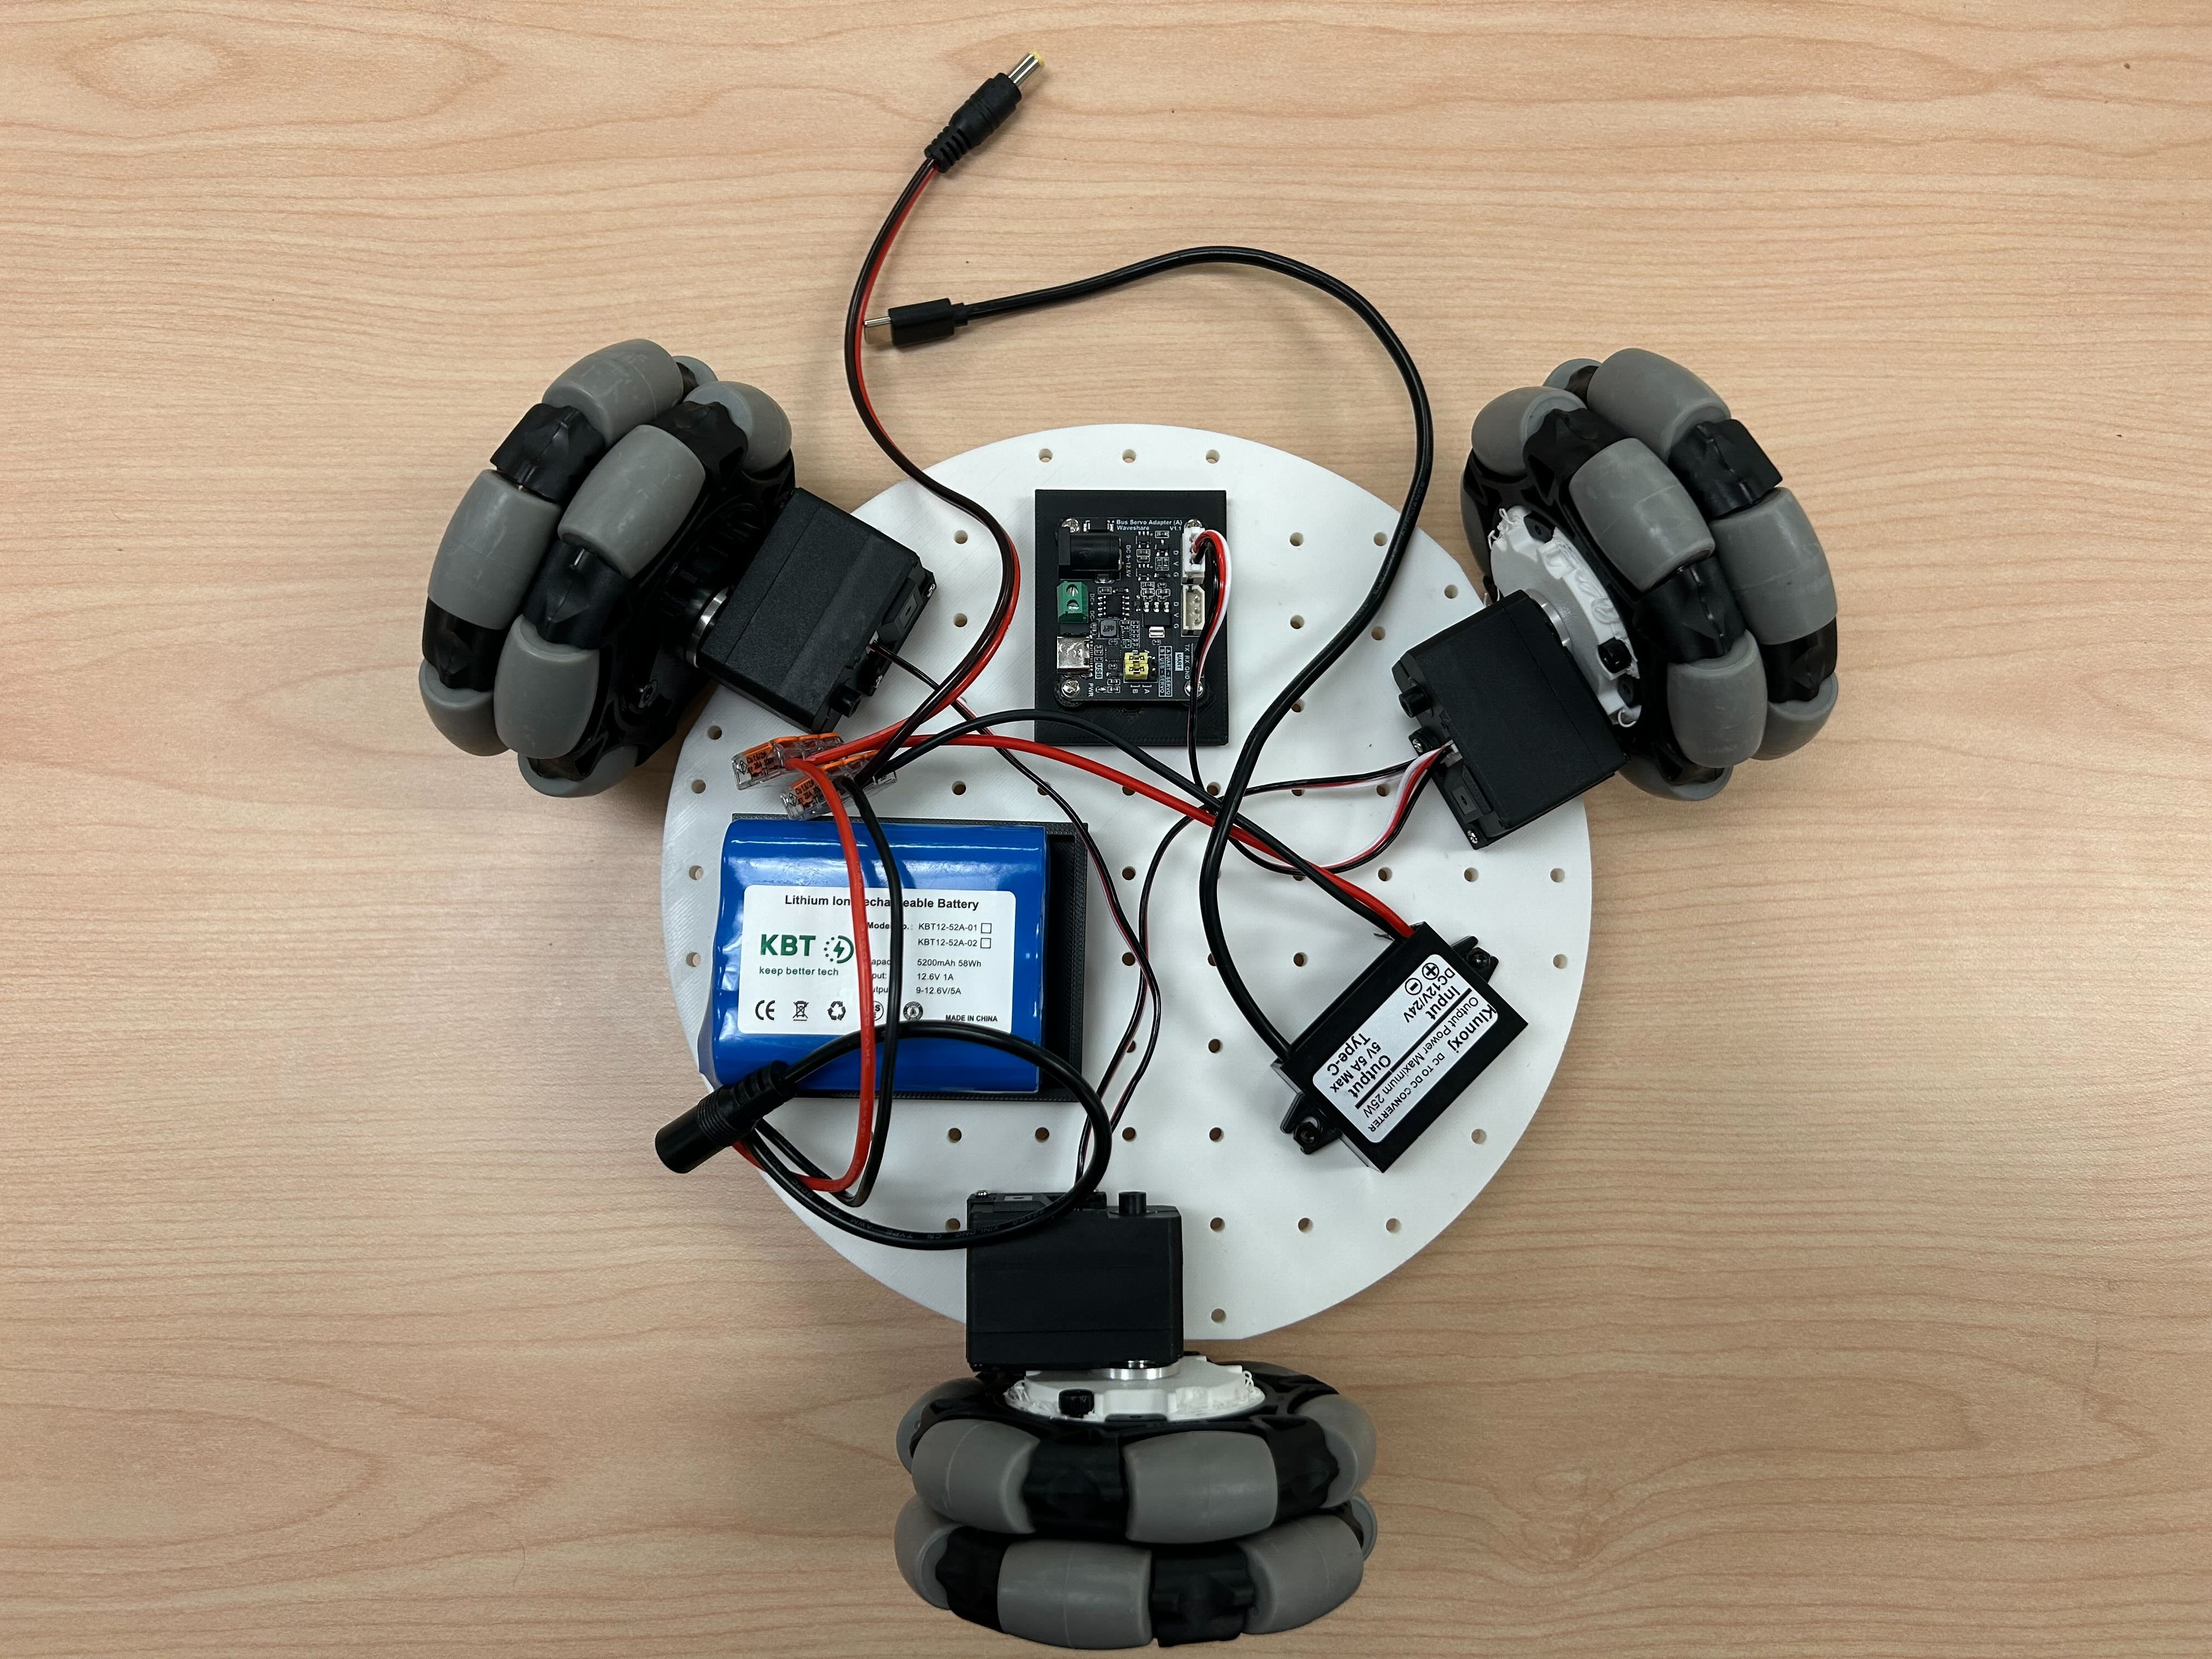
电缆可按照下图所示连接:
三、顶板组装
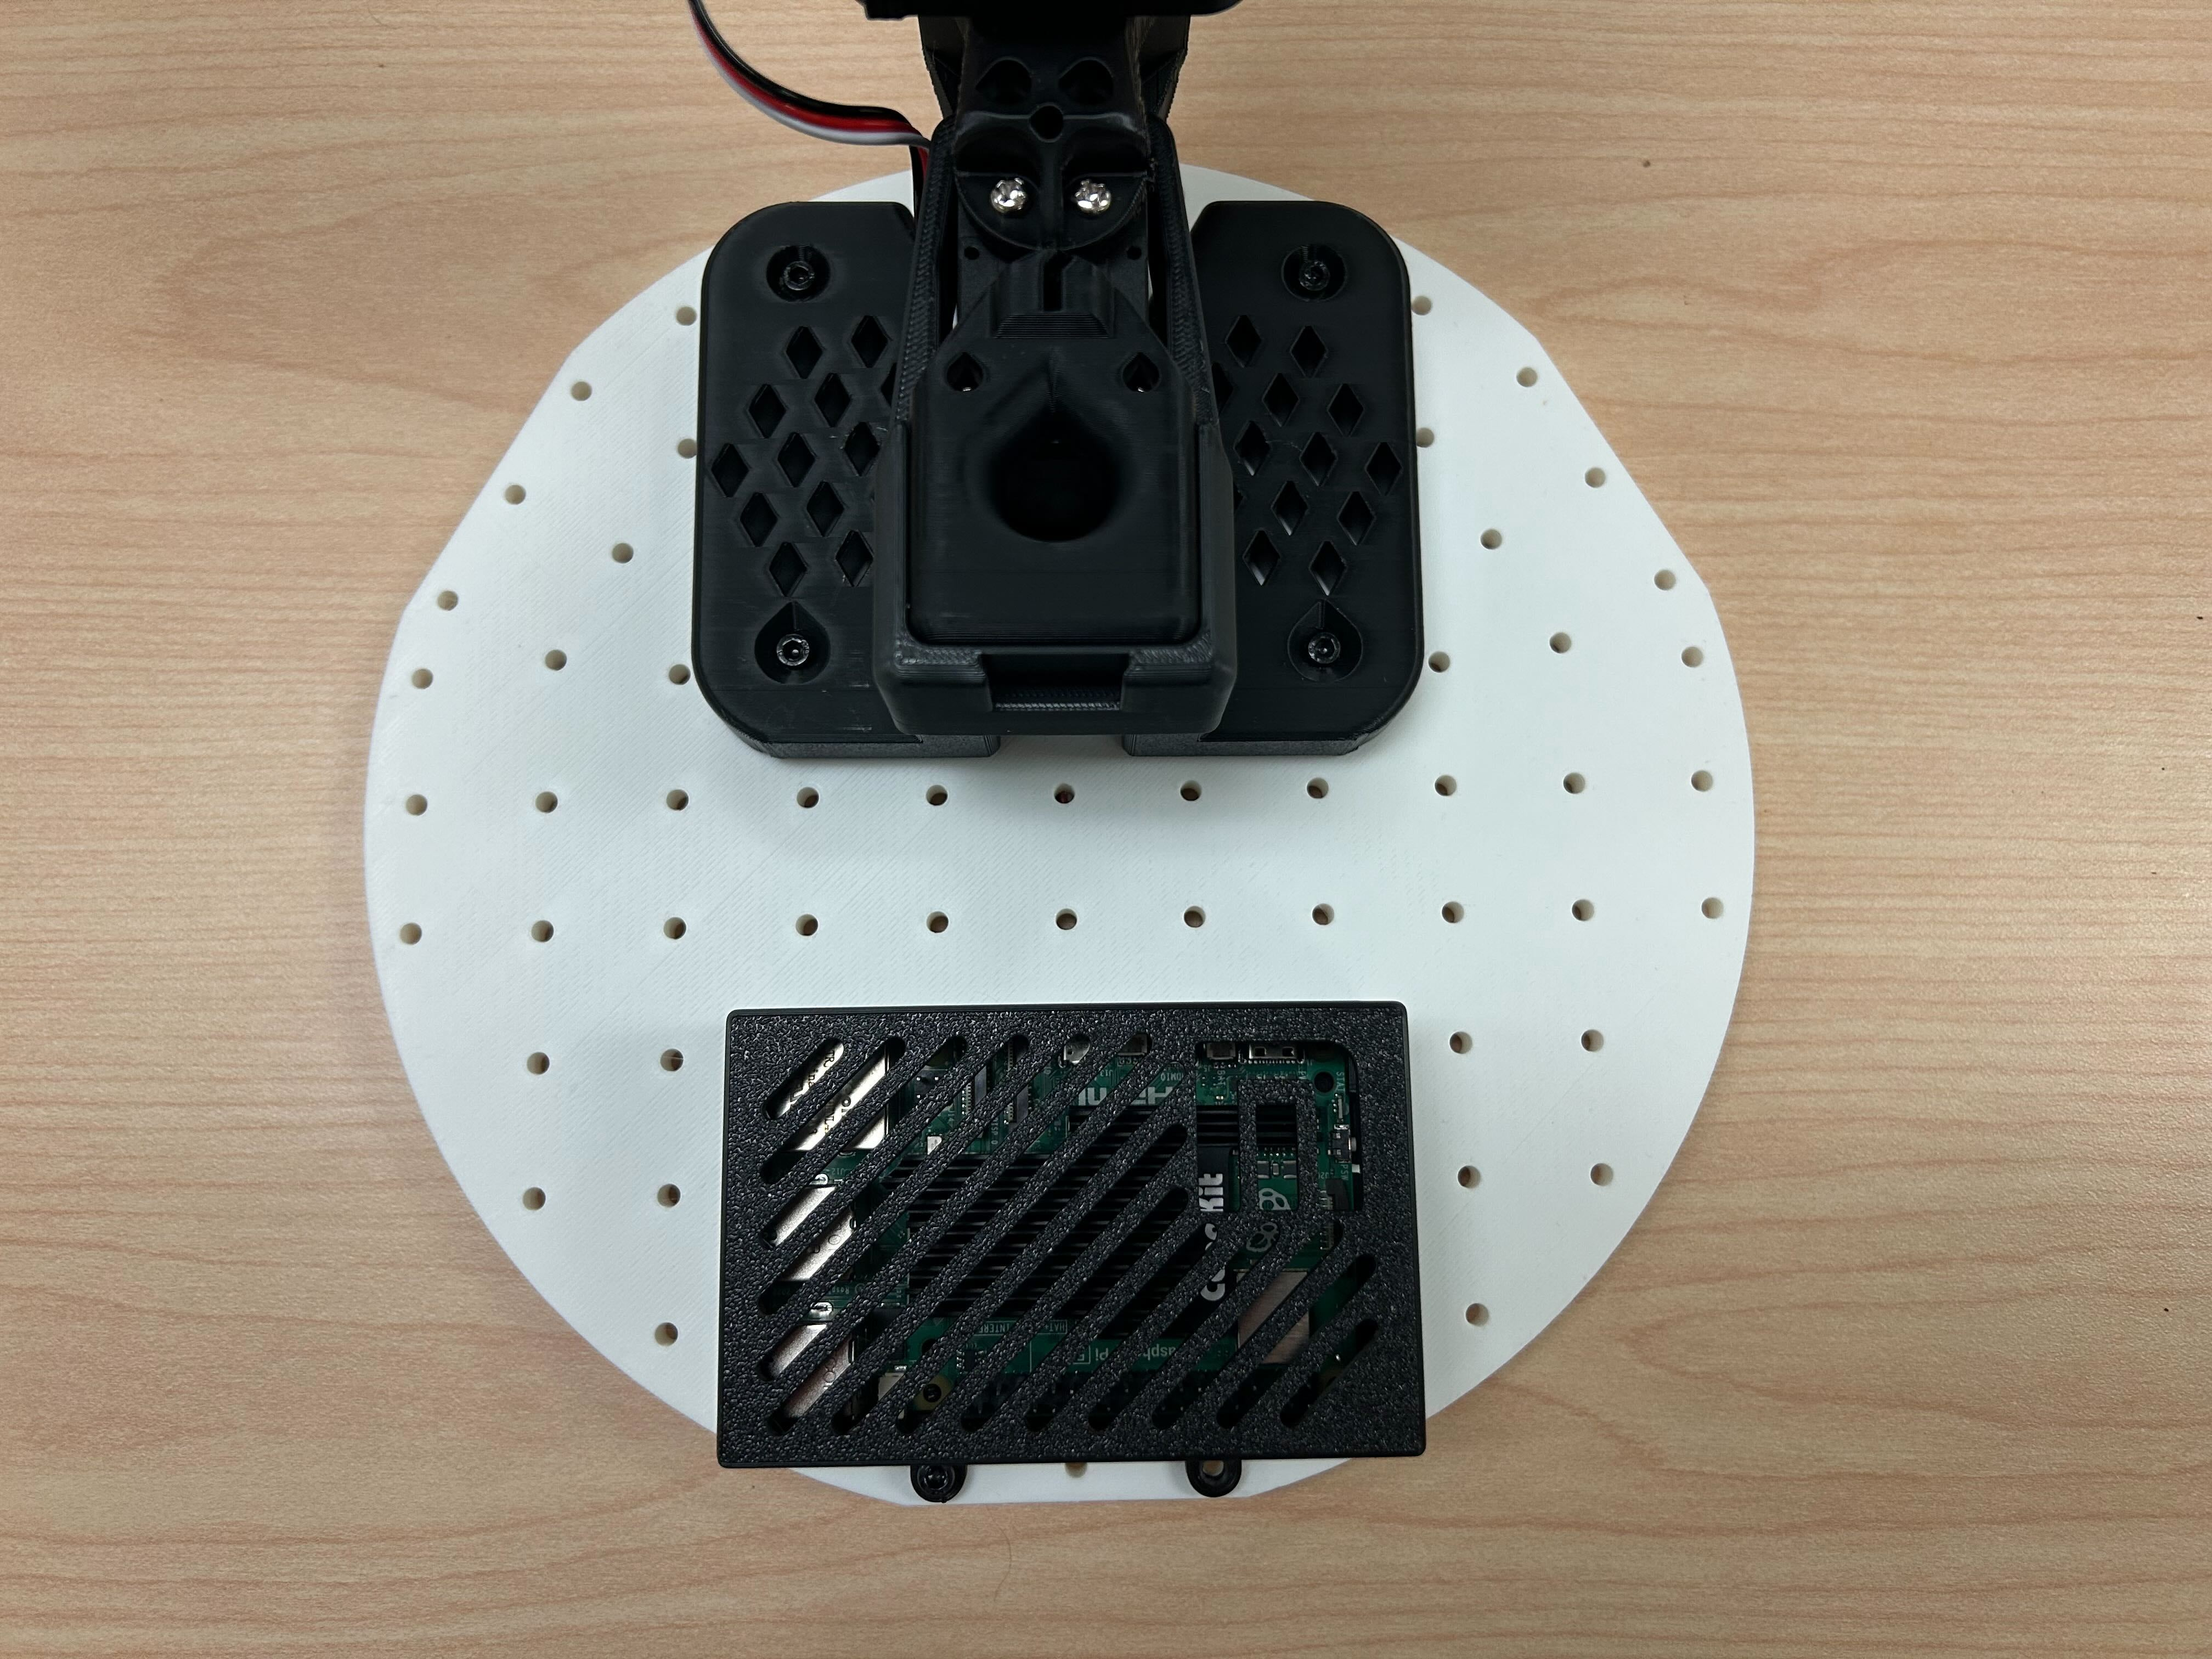
1.将 树莓派5 放入树莓派外壳底部,然后扣上外壳顶部。
2.使用 两颗 M3x16 六角螺丝 和 两颗 M3螺母 将树莓派固定到顶部底板上,并使用四颗 M4x25 机螺钉和 四颗M4螺母 安装 SO-101 机械臂底座。
四、
1.将舵机驱动板 USB-C 转 USB-A 线、5V USB-C 电源线和 舵机线 穿过顶底板上的孔。
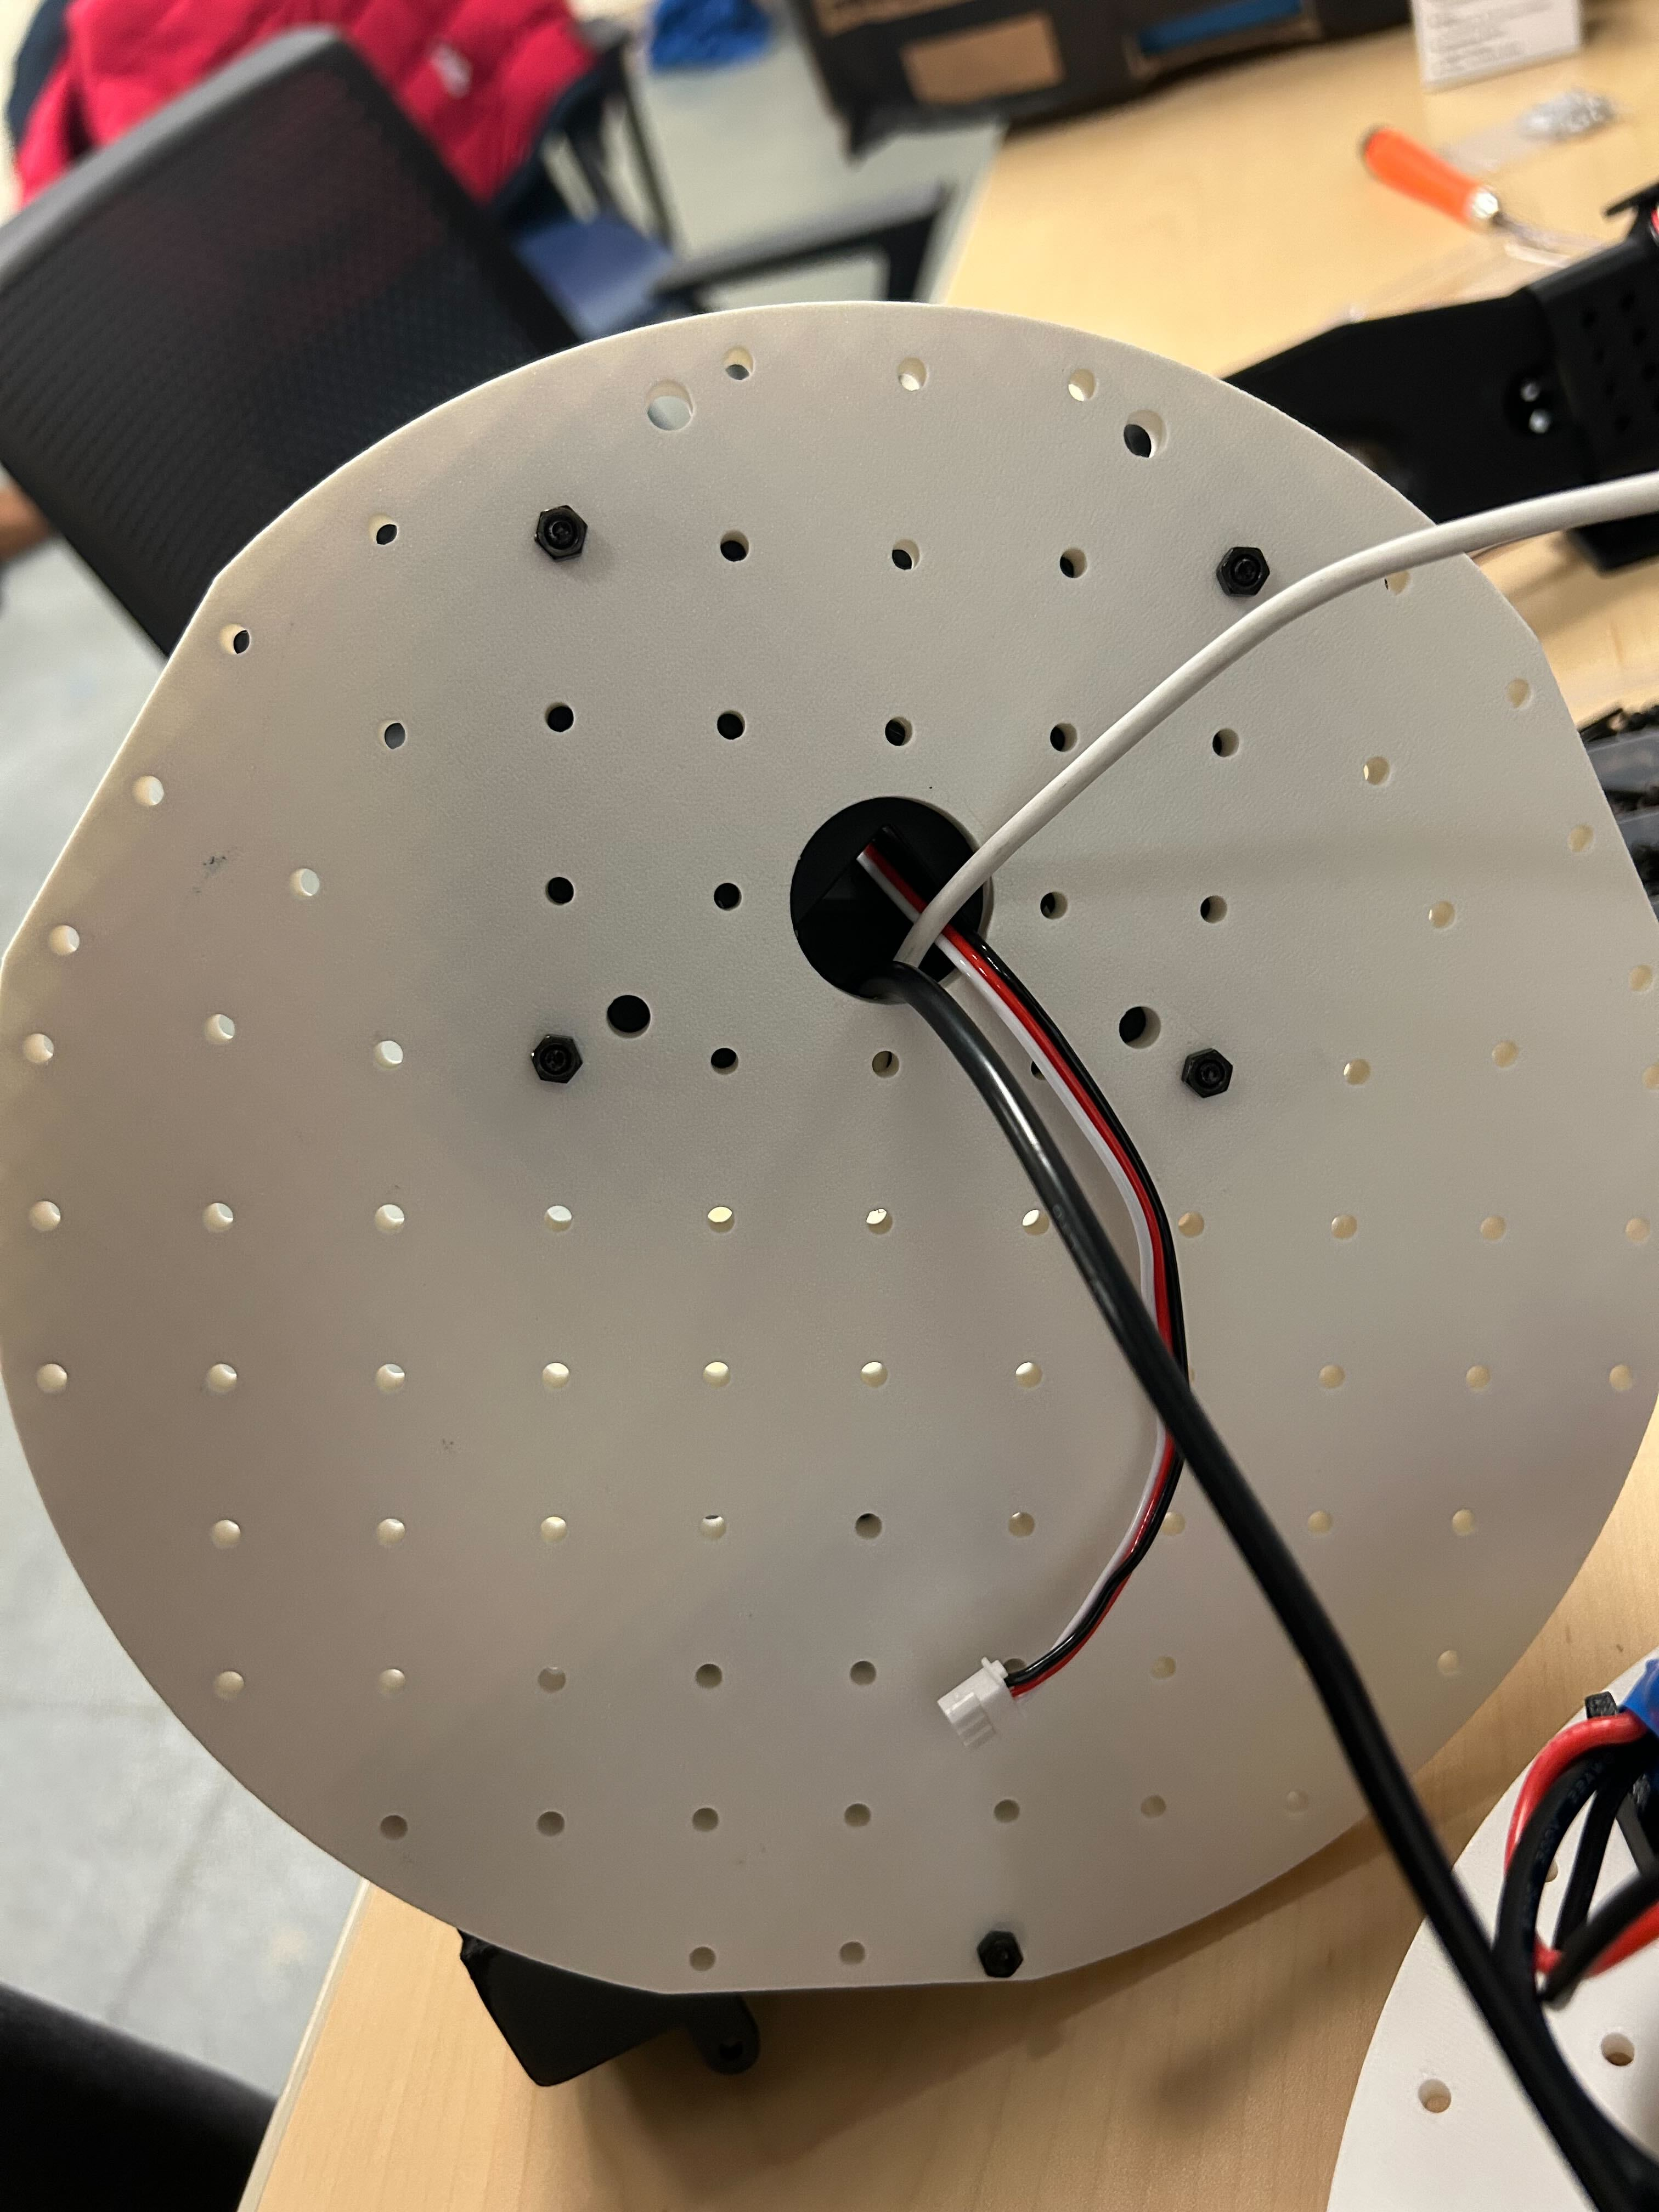
2.使用 8 个 m3x16 机螺钉和 4个m3螺母将 顶底板 安装到电机支架上。
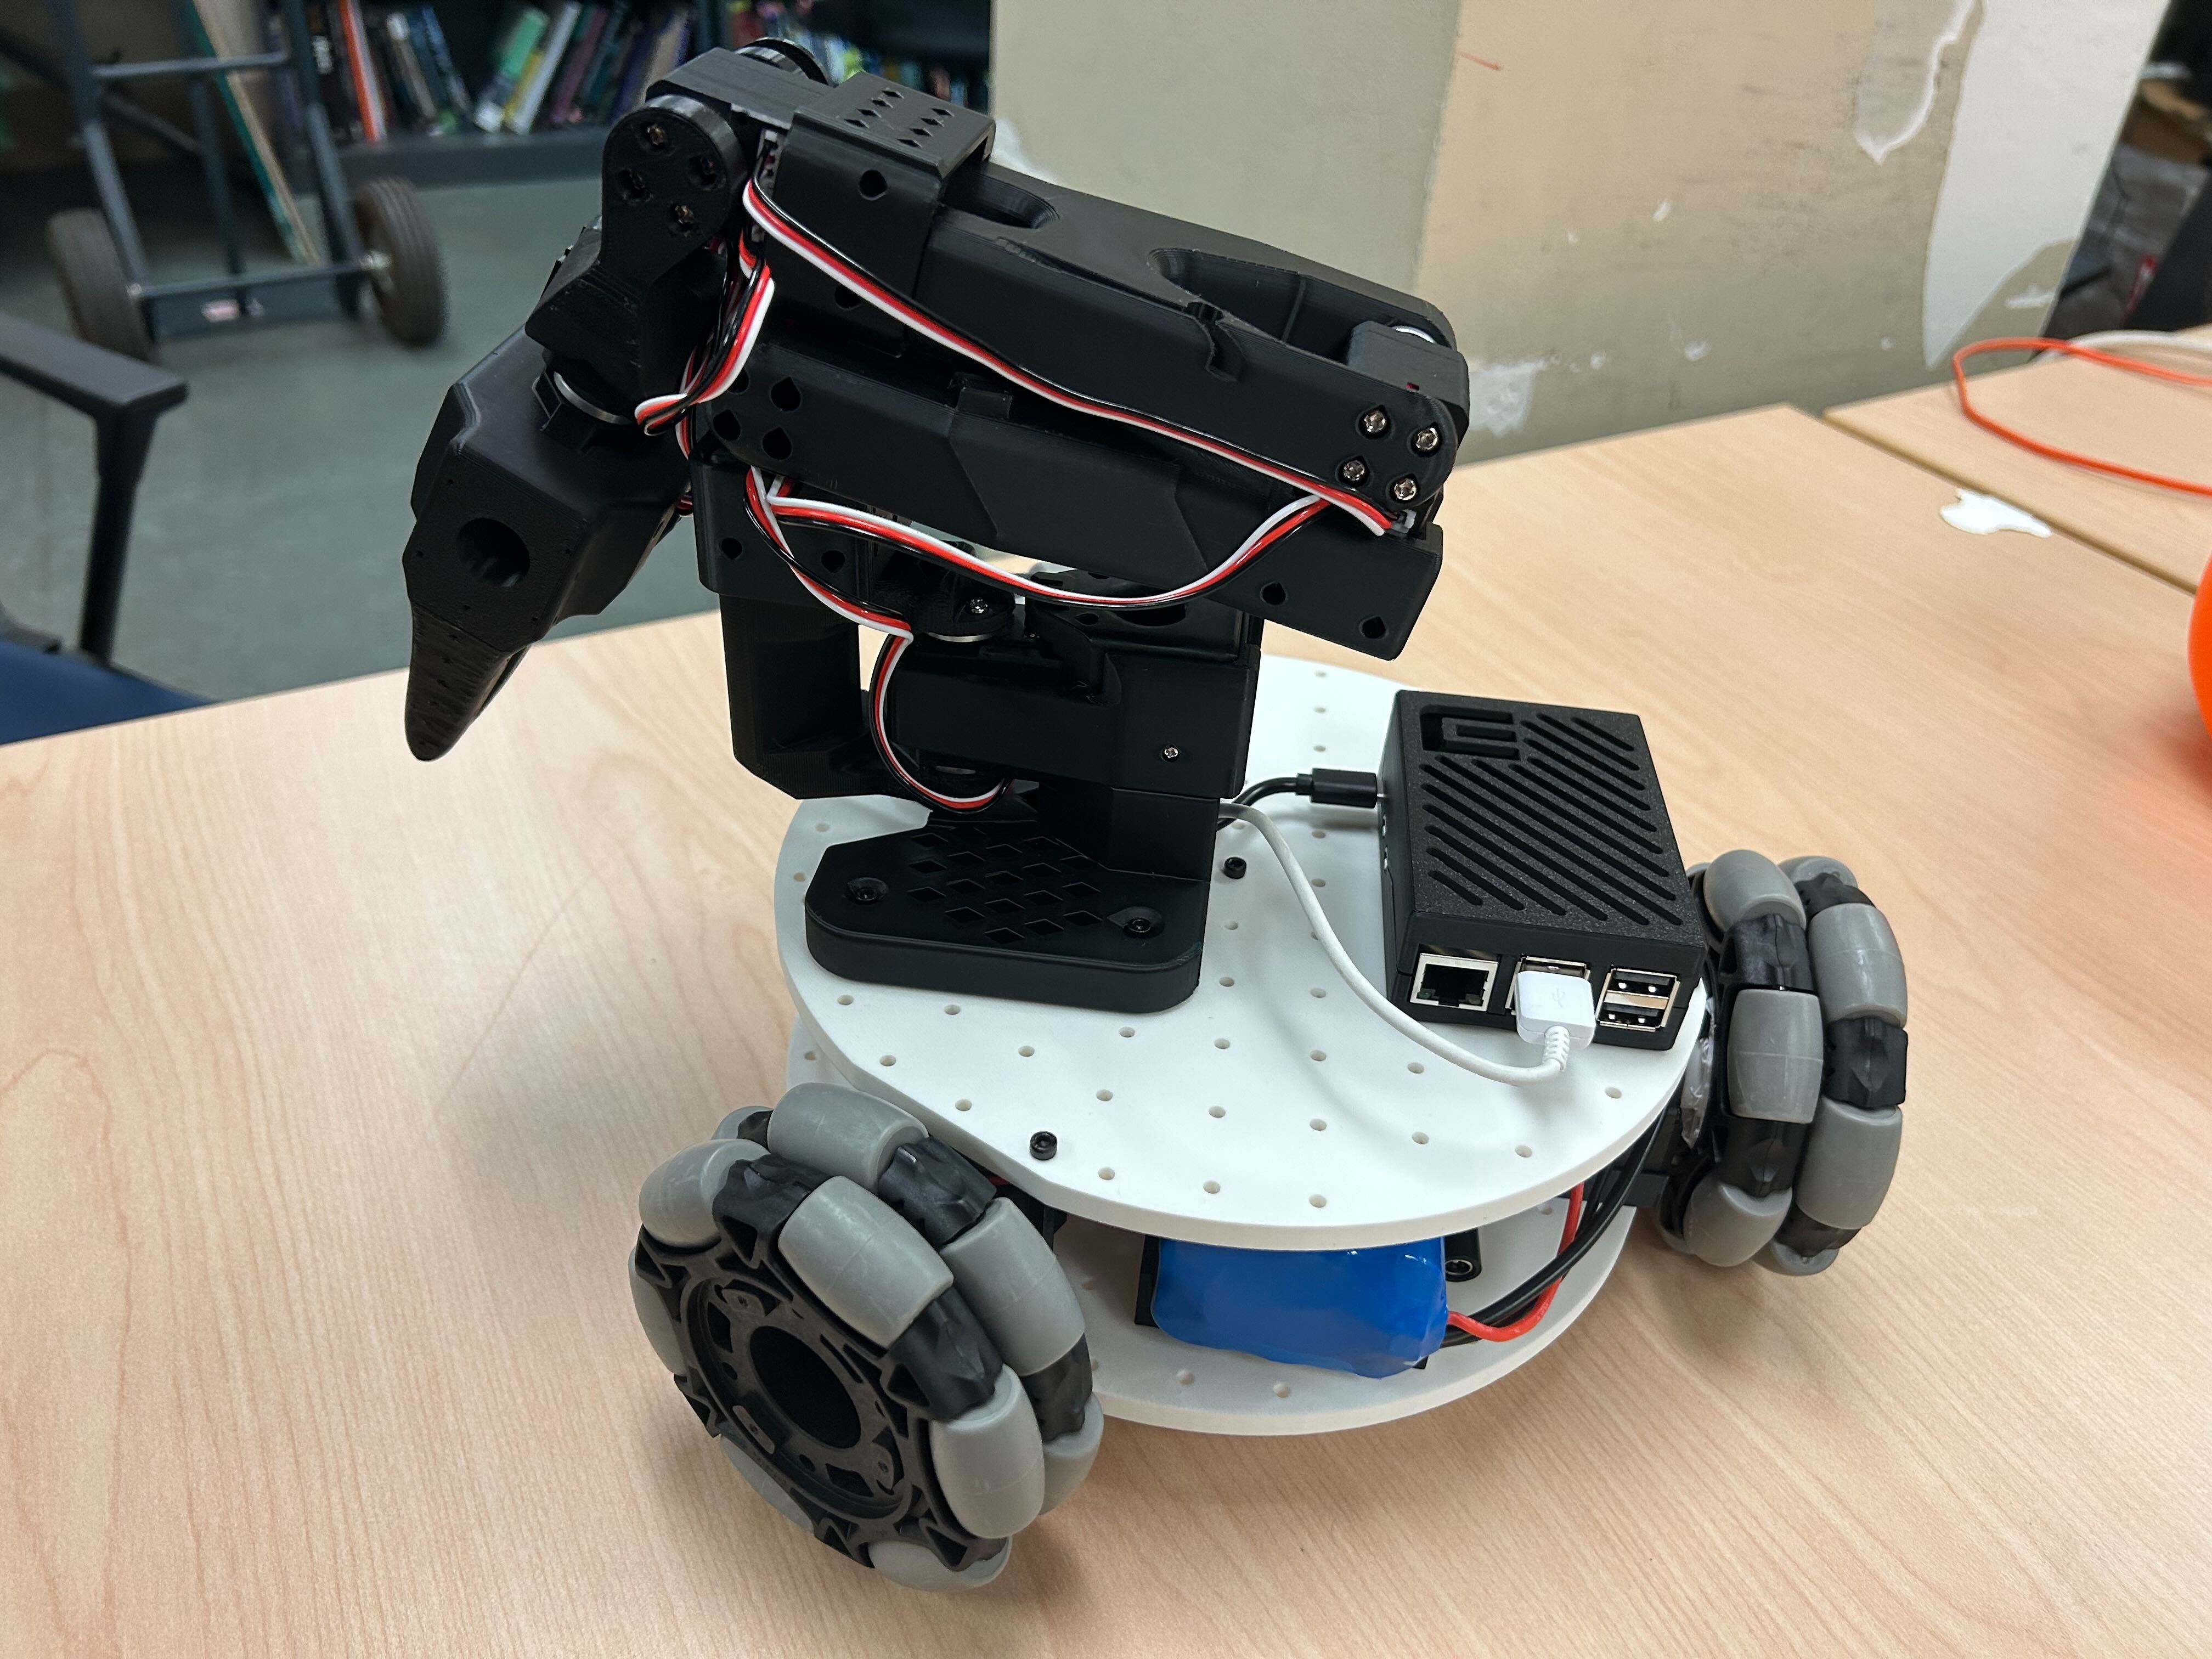
五、安装摄像头
注意:我们设计的支架是专为我们选择的相机设计的。对于不同的相机模块,可能需要进行修改。
(选项 1)安装前视摄像头
①使用 4个 m2*5*5垫片螺丝固定摄像头模组
②使用 2个 m3*12机螺钉 和 2颗m3螺母 安装前视摄像头支架到底板上
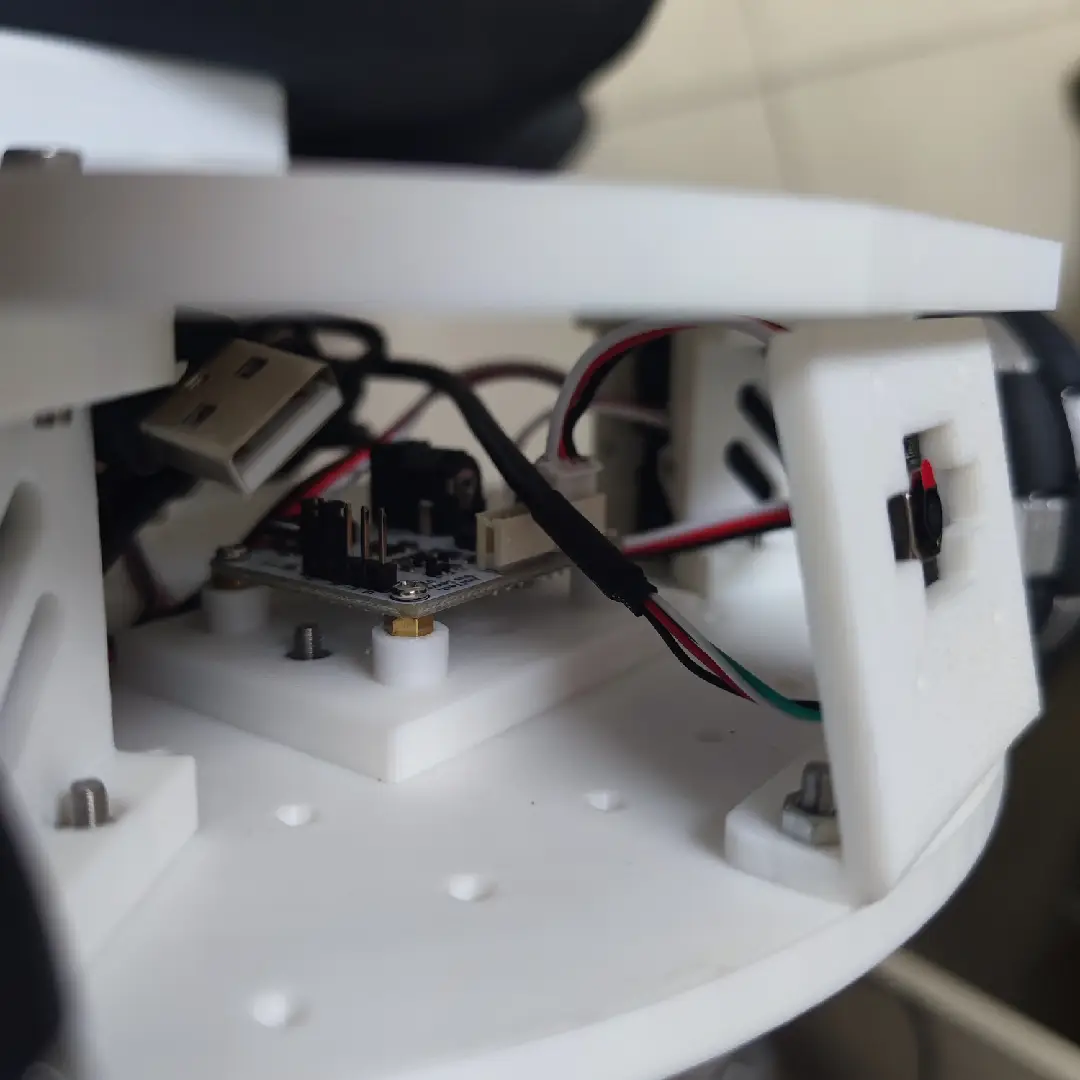
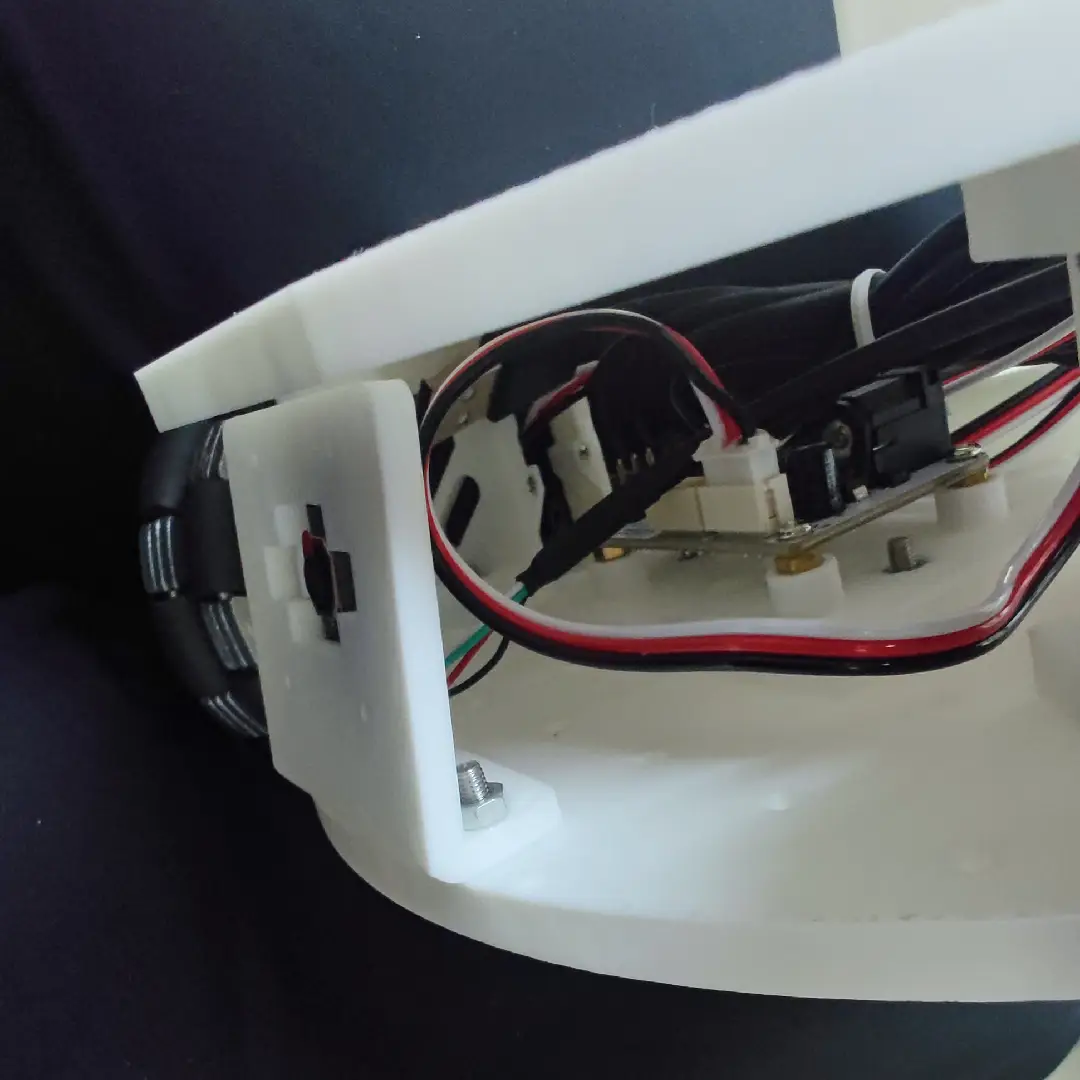
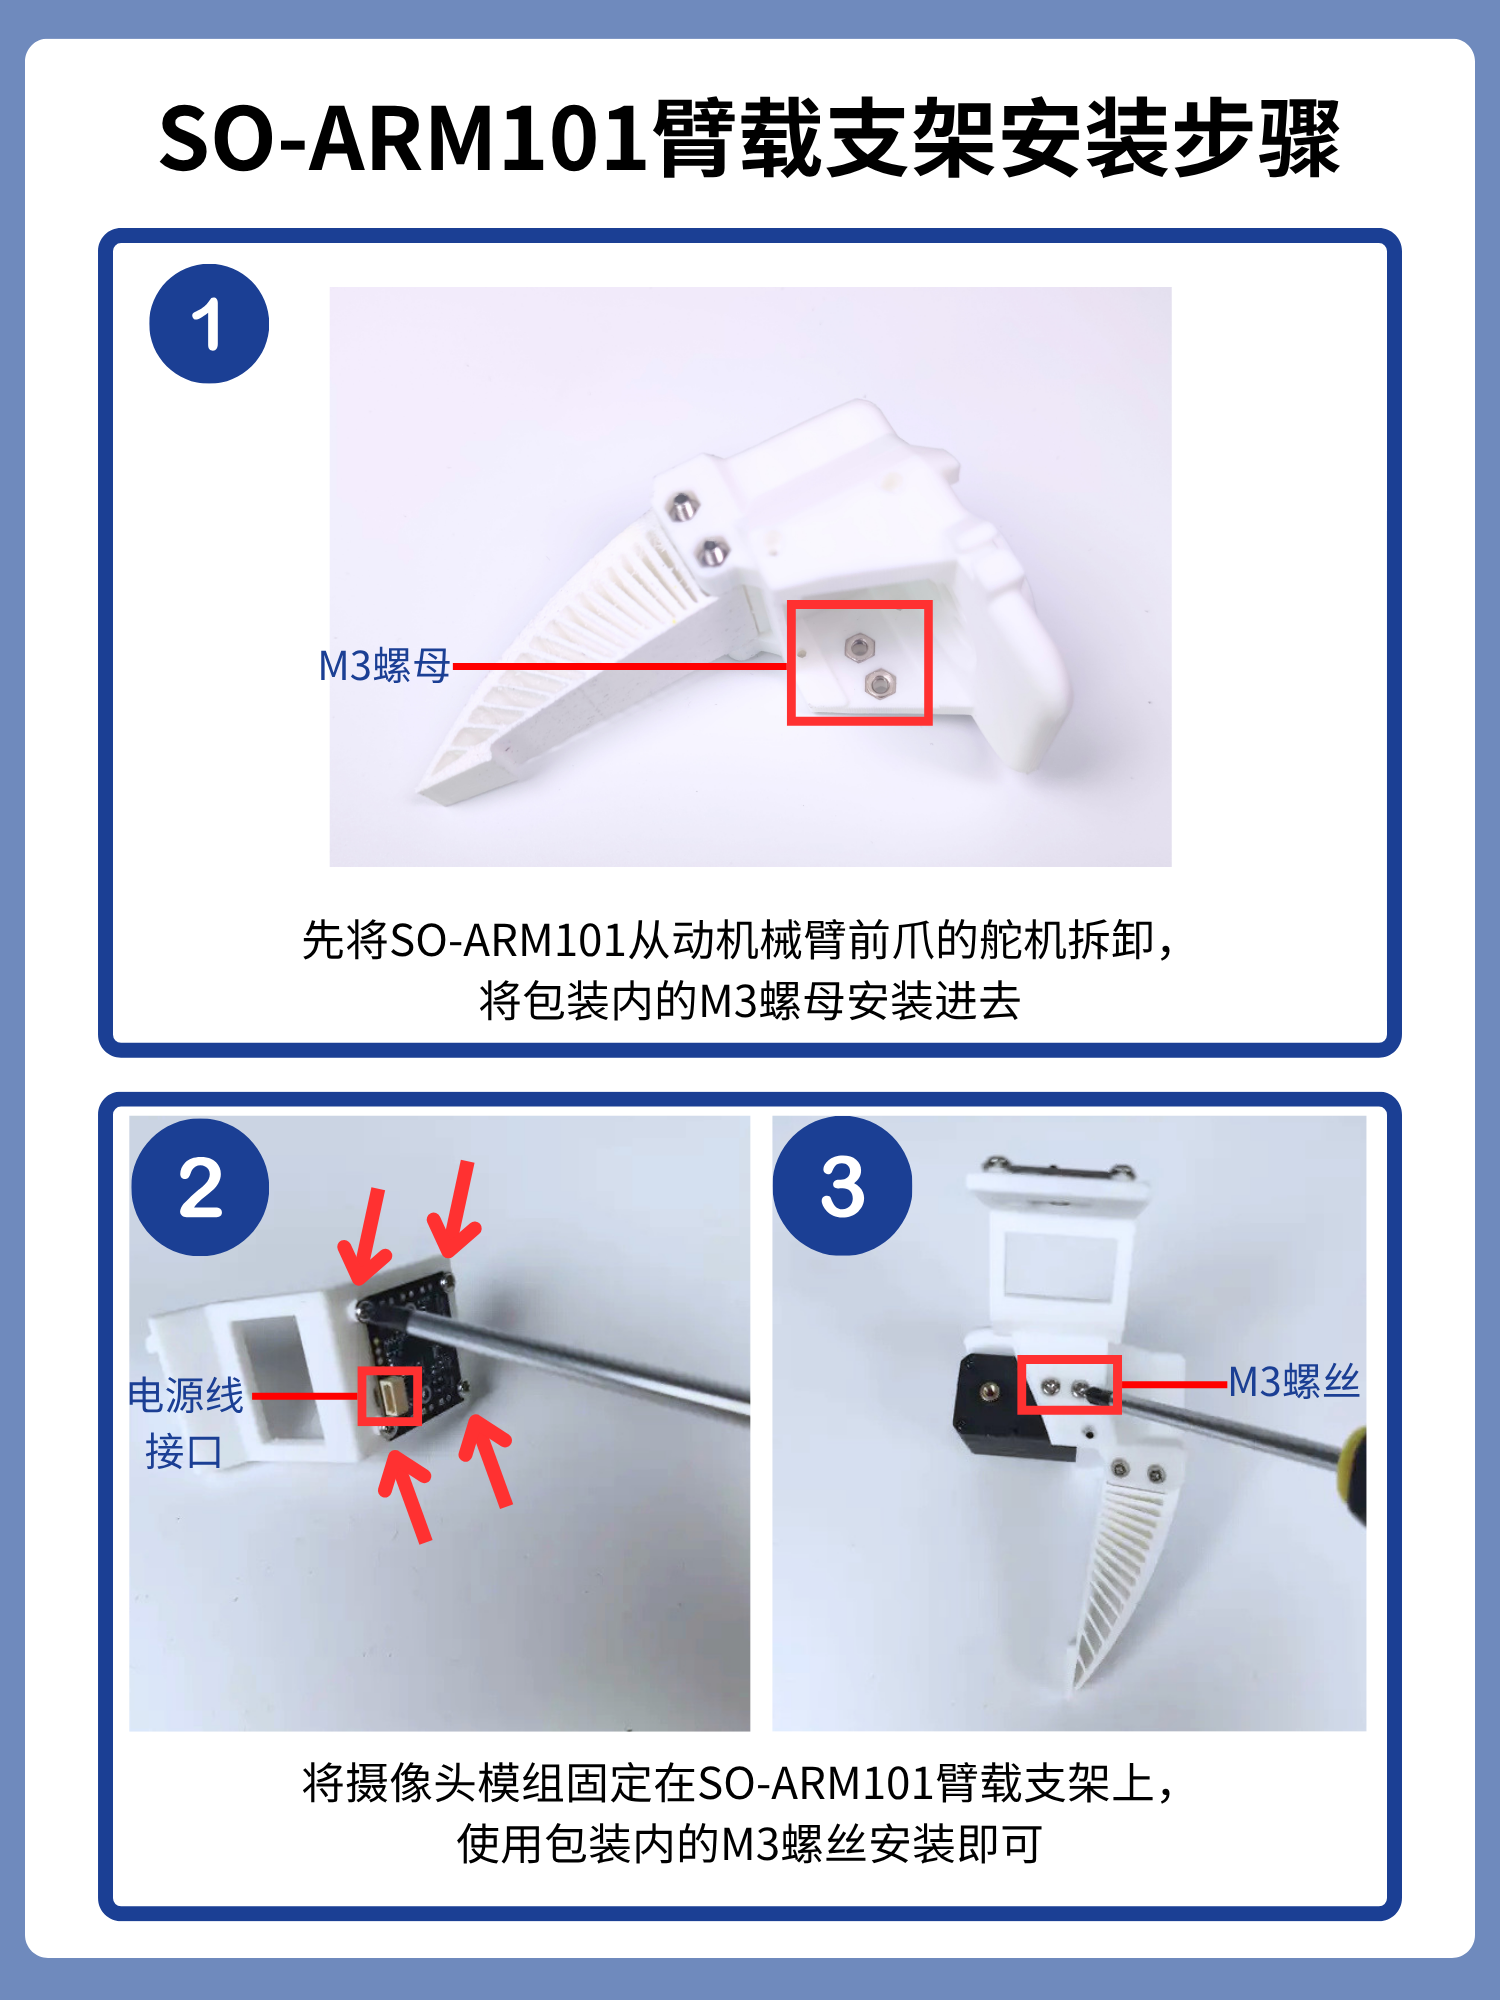
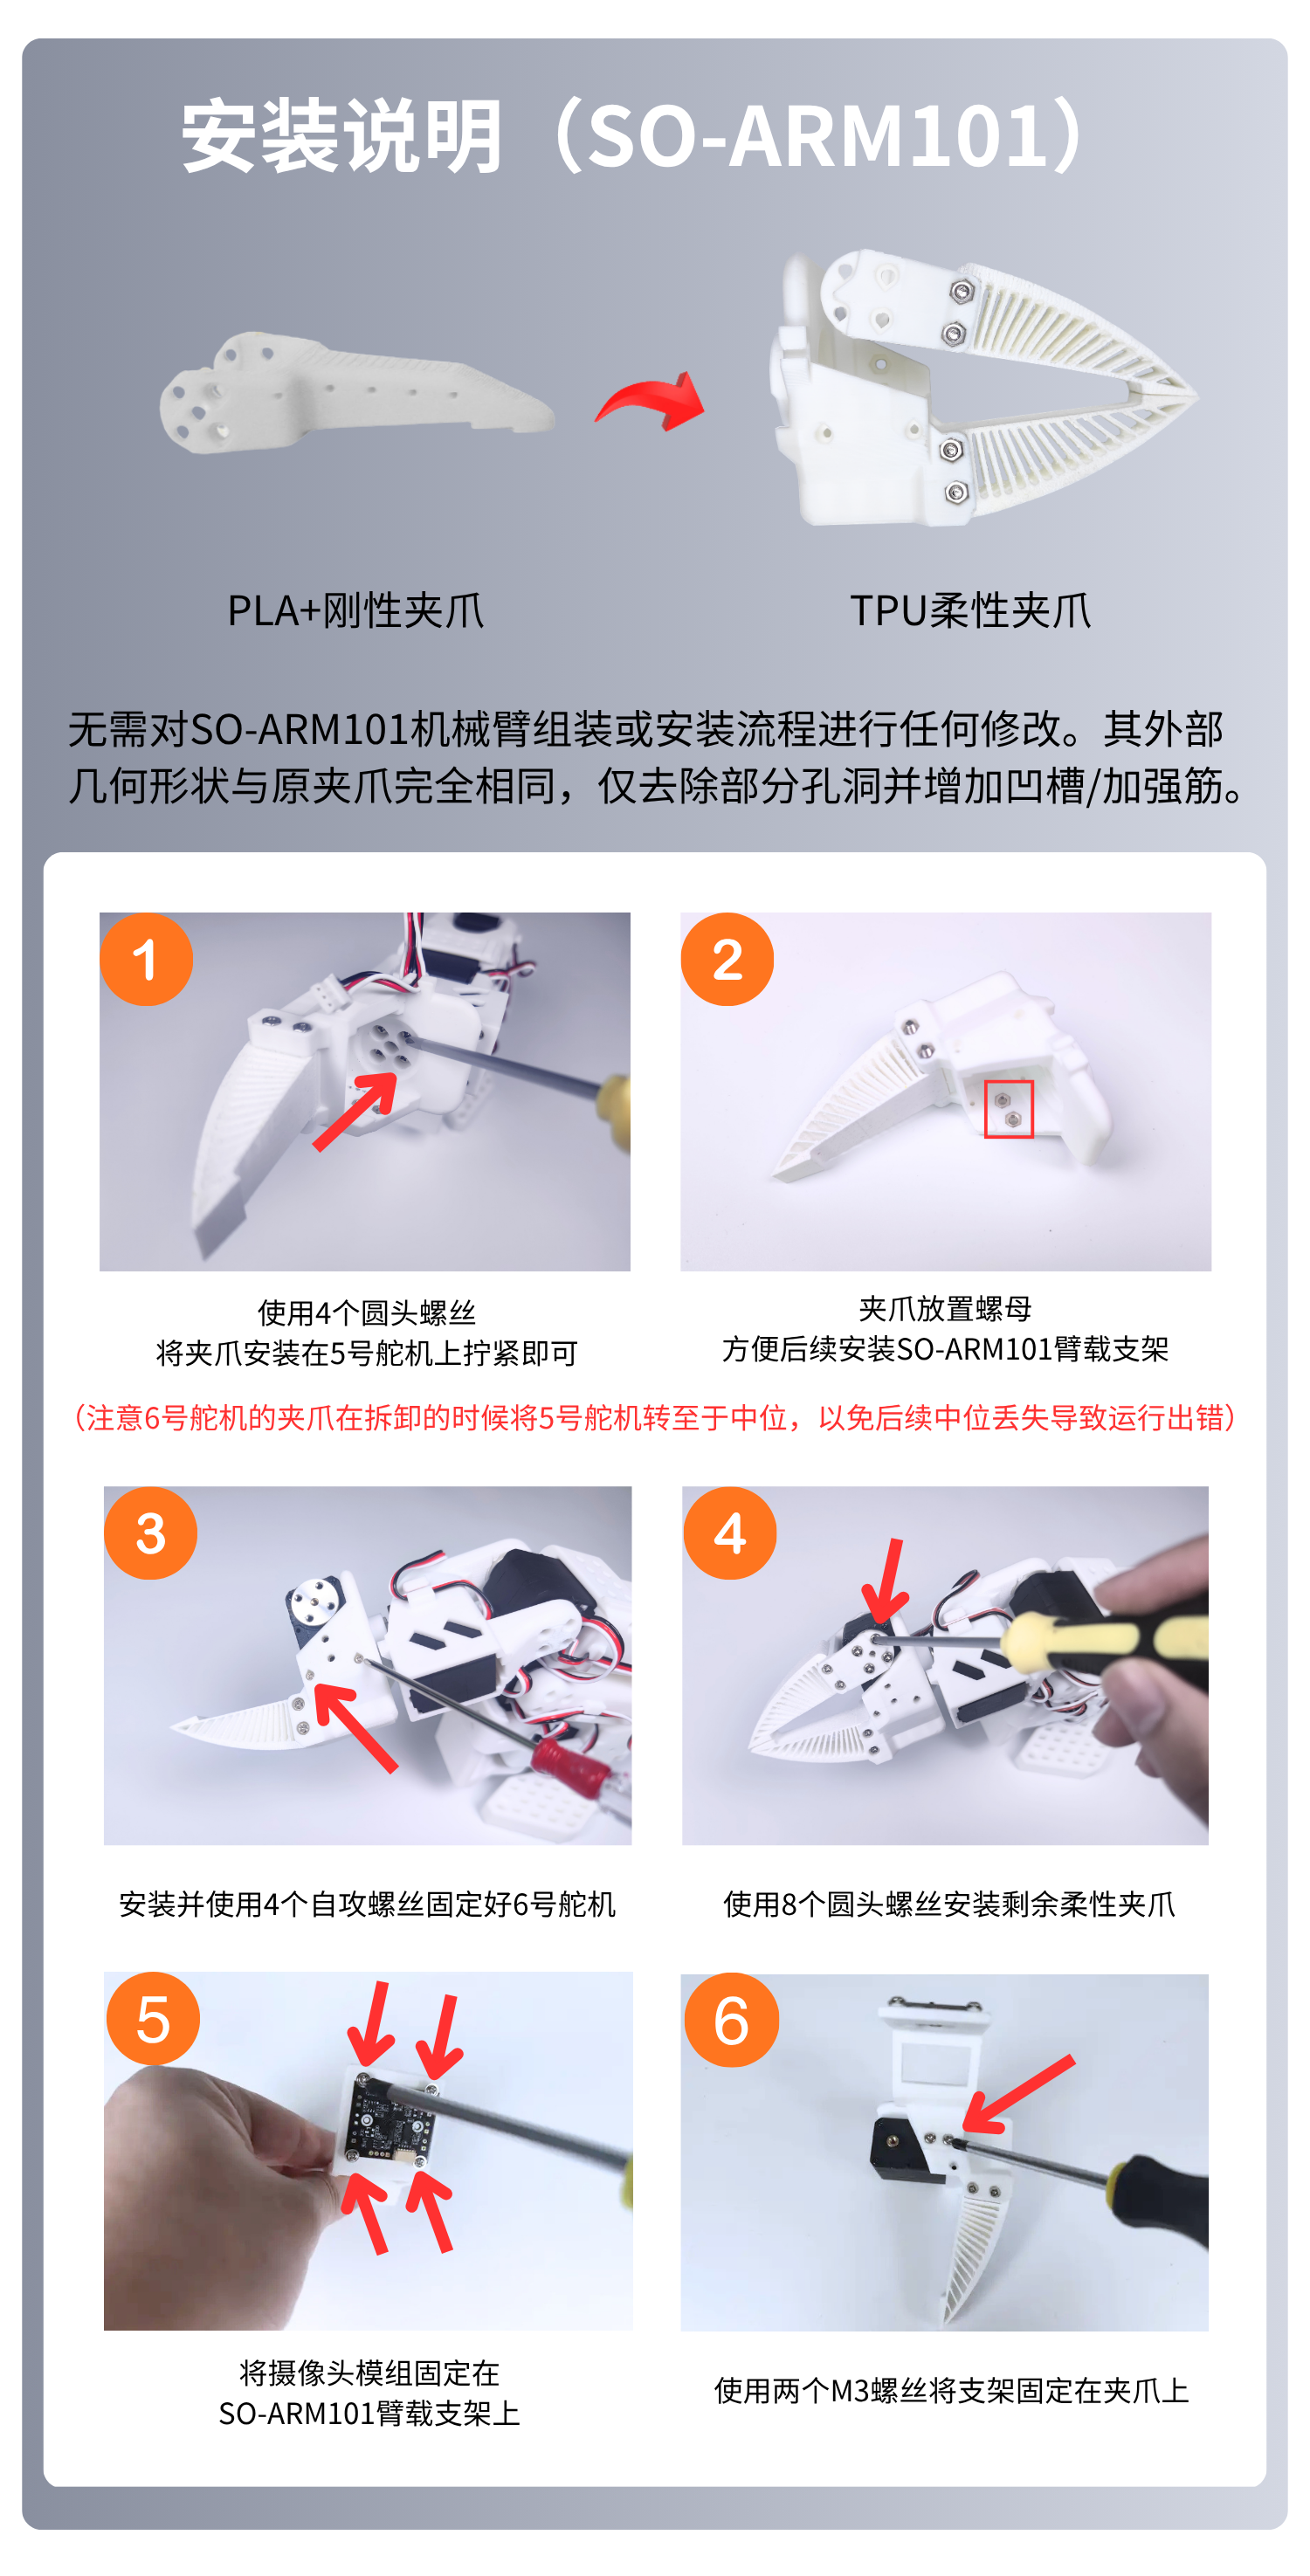
(选项 2)安装臂载摄像头
使用 4个 m2*5*5垫片螺丝固定摄像头模组
该支架支持孔间距24*25mm或者28*28mm的摄像头
六、插上电源并接线
将直流圆筒形插头适配器插入 舵机驱动板 上;
将 5V USB-C 连接器插入树莓派5,即可为电子设备供电;
舵机驱动板和摄像头的 USB 数据线 可以直接插入树莓派。