

ROS:使用前准备
1、GPS模块编译说明
(1)建立好工作空间后,把文件夹gps_src文件夹里的内容复制到工作空间的src里边,然后利用colcon build编译,没有出现错误表示编译通过;
在~/gps_ros2目录下运行
colcon build在~/gps_ros2目录下运行
source install/setup.bash(2)功能包内容说明:
- nmea_navsat_driver:GPS模块启动、读取GPS模块数据、绘制GPS数据等功能;
- nmea_msgs:存放一些GPS消息的msg文件
- imu_gps_localization:IMU与GPS数据融合功能
- gps_goal:转换经纬度数据成Nav2目标导航数据
2、绑定GPS端口
GPS模块通过串口与电脑或者主控连接,因此我们需要给GPS绑定好端口,以免端口号的问题导致GPS模块不能被电脑或者主控识别出来。
(1)查看连接的USB设备,找到GPS模块,终端输入lsusb查找GPS连接的设备ID号,如下图所示,就是GPS模块的设备识别ID,
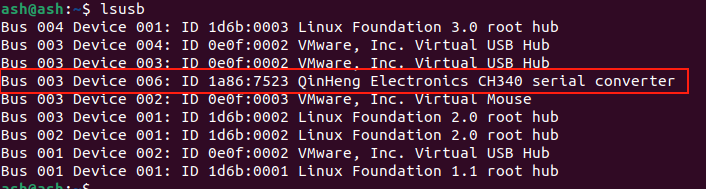
(2)知道了设备号ID,那么接下来就编写rules文件,绑定好端口,终端输入,
sudo gedit /etc/udev/rules.d/my_serial.rules把以下内容复制到里边,
KERNEL=="ttyUSB*", ATTRS{idVendor}=="1a86", ATTRS{idProduct}=="7523", MODE:="0777", SYMLINK+="myserial"保存后退出,然后给它执行权限,终端输入,
sudo chmod 777 /etc/udev/rules.d/my_serial.rules(3)重新拔插GPS模块,终端输入ll /dev/myserial检查是否绑定成功,出现以下画面则表示成功绑定,
ll /dev/myserial