

Arduino 与 Python 示例
本页整理 AmazingHand-main/ArduinoExample/ 与 AmazingHand-main/PythonExample/ 的官方示例和接线要点。
Arduino 示例
准备工作
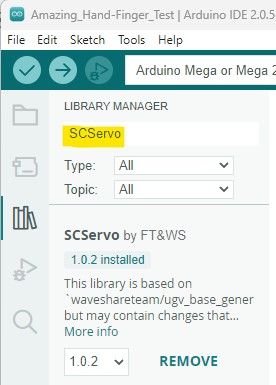
- 在 Arduino IDE 的库管理器中安装 SCServo 库。
- 使用 Feetech FD 调试工具设置舵机 ID(
feetech debug tool)。 - Arduino 与 TTL Linker 之间 RX/TX 交叉连接。
Link 模式:修改舵机 ID
- 先在 Arduino 上传
Blink示例。 - 按 Link 模式接线,打开 Feetech 软件修改 ID。
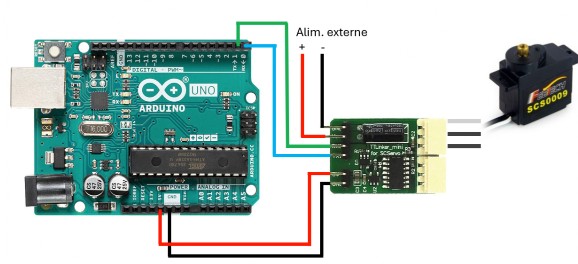
Control 模式:Arduino 控制舵机
上传自定义程序后,按 Control 模式接线:
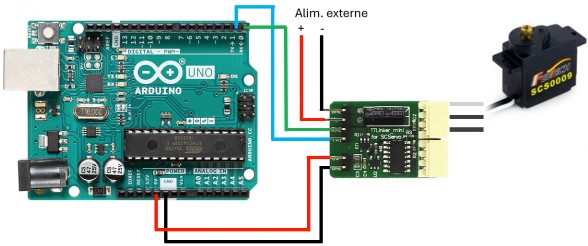
- Arduino Uno(只有一个串口):按图使用软串口/指定引脚。
- Arduino Mega:使用 RX1 / TX1(19 / 18)。
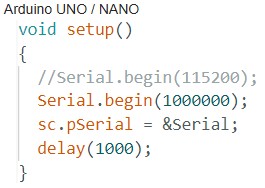
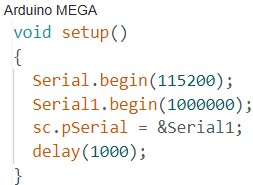
引脚号、库版本和 TTL Linker 方向以实际板卡丝印为准;改 ID 前先确认总线供电和共地。
Python 示例
AmazingHand-main/PythonExample/ 提供 4 个基础脚本:
| 脚本 | 作用 |
|---|---|
AmazingHand_Demo.py | 单手基础演示:连接总线、执行动作 |
AmazingHand_Demo_Both.py | 双手演示 |
AmazingHand_FingerTest.py | 单指测试 |
AmazingHand_Hand_FingerMiddlePos.py | 手指中位校准 |
使用前:
- 用 Feetech 软件设置舵机 ID(右 1–8、左 11–18)。
- 安装
pyserial,按脚本内的串口名/波特率修改后运行。 - 确认外部舵机电源已接好并与总线驱动板共地。
这些是官方基础示例;更完整的 GUI/CLI 见 SCS0009 桌面上位机,TTL 接线与中位见 SCS0009 舵机调试与标定。