

Arduino- und Python-Beispiele
Diese Seite fasst die offiziellen Beispiele und Verkabelungshinweise aus AmazingHand-main/ArduinoExample/ und AmazingHand-main/PythonExample/ zusammen.
Arduino-Beispiele
Vorbereitung
- In der Bibliotheksverwaltung der Arduino IDE die SCServo-Bibliothek installieren.
- Servo-IDs mit dem Feetech-FD-Debugging-Werkzeug setzen (
feetech debug tool). - Zwischen Arduino und TTL Linker RX/TX gekreuzt verbinden.
Link-Modus: Servo-ID ändern
- Zuerst das
Blink-Beispiel auf den Arduino hochladen. - Nach Link-Modus verkabeln, Feetech-Software öffnen und die ID ändern.
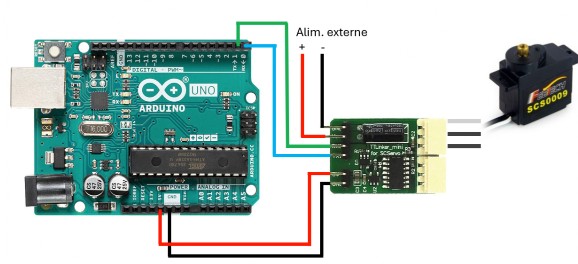
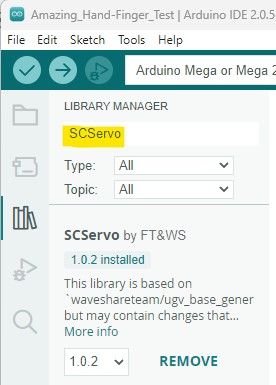
Control-Modus: Arduino steuert Servos
Nach dem Hochladen eines eigenen Programms nach Control-Modus verkabeln:
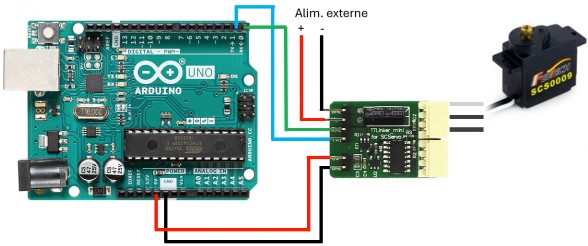
- Arduino Uno (nur ein serieller Port): laut Bild Software-Seriell/festgelegte Pins verwenden.
- Arduino Mega: RX1 / TX1 (19 / 18) verwenden.
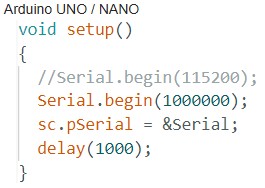
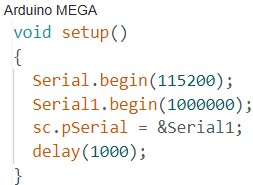
Pin-Nummern, Bibliotheksversion und TTL-Linker-Richtung maßgeblich nach Aufdruck der tatsächlichen Platine; vor der ID-Änderung Busstromversorgung und gemeinsame Masse prüfen.
Python-Beispiele
AmazingHand-main/PythonExample/ bietet 4 Basisskripte:
| Skript | Funktion |
|---|---|
AmazingHand_Demo.py | Basis-Demo einer Hand: Bus verbinden, Aktionen ausführen |
AmazingHand_Demo_Both.py | Zwei-Hand-Demo |
AmazingHand_FingerTest.py | Einzelfingertest |
AmazingHand_Hand_FingerMiddlePos.py | Kalibrierung der Fingermittelstellung |
Vor der Nutzung:
- Servo-IDs mit der Feetech-Software setzen (rechts 1–8, links 11–18).
pyserialinstallieren, seriellen Namen/Baudrate im Skript anpassen und ausführen.- Bestätigen, dass die externe Servo-Stromversorgung angeschlossen ist und gemeinsame Masse mit der Bus-Treiberplatine hat.
Dies sind die offiziellen Basisbeispiele; die vollständigere GUI/CLI siehe SCS0009-Desktop-GUI, TTL-Verkabelung und Mittelstellung siehe SCS0009-Servo-Debugging und Kalibrierung.