

PWM-Handtracking (integriertes MediaPipe in der GUI)
Die folgenden Befehle werden im Verzeichnis
AmazingHand-PWM/des Repositorys ausgeführt.
Diese Seite beschreibt das Handtracking der PWM-Servo-Version: MediaPipe ist in die GUI integriert, die Kamera erkennt Hand-Landmarks und bildet sie in Echtzeit auf 8 PWM-Servos ab. Die vollständige dora + MuJoCo-IK-Kette gehört zum offiziellen SCS0009-Demo, siehe SCS0009-Handtracking.
Kette: Kamera → MediaPipe-Hand-Skelett → Beuge-/Streckwinkel der vier Finger → ESP32 → PWM-Servo
Geeignet für: ESP32-S3 + 8 PWM-Servos. Firmware flashen siehe PWM-Schnellstart, Protokoll siehe PWM-Protokoll und Kalibrierung.
Das offizielle Demo mit vollständiger IK (MuJoCo + dora + Rust) wird nicht mit diesem Modul ausgeliefert; dieses Tutorial beschreibt nur das in der GUI integrierte Tracking des Moduls.
1. Voraussetzungen
- Hardware: ESP32-S3 + 8 PWM-Servos mit Stromversorgung, USB verbunden, Kamera verfügbar.
- Firmware: bereits geflasht (siehe PWM-Schnellstart).
- Python: 64-Bit-Python 3.12 (mediapipe 0.10.14 gibt es nur als 64-Bit-Wheel).
2. Tracking-Abhängigkeiten installieren
Im Modulstammverzeichnis (AmazingHand-PWM/) ausführen:
tools/setup_tracking.batDas Skript erledigt automatisch: 64-Bit-Python finden → virtuelle Umgebung tools/tracking_env anlegen → tools/requirements-tracking.txt installieren (mediapipe 0.10.14, numpy<2, scipy, opencv, Pillow, pyserial) → mediapipe prüfen.
Alternativ manuell installieren (mit 64-Bit-Python 3.12):
bashpython -m pip install -r tools/requirements-tracking.txt
3. Ausführen
tools/tracking_env/Scripts/python tools/hand_gui.py- Oben den COM-Port des ESP32 wählen → auf „Verbinden" klicken.
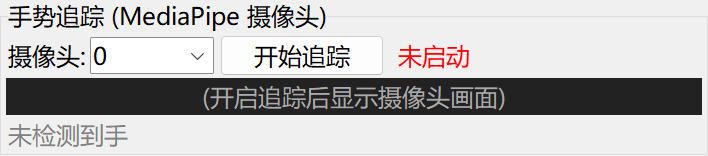
- Zum Panel „Handtracking (MediaPipe-Kamera)" scrollen.
- Kameranummer wählen (Standard 0) → auf „Tracking starten" klicken.
- Die Hand ins Bild halten, die Dexterhand folgt Beugen/Strecken; auf „Tracking stoppen" klicken zum Beenden.
4. Prinzip und Grenzen
- MediaPipe 0.10.14 extrahiert 3D-Vektoren der Fingerspitzen von 4 Fingern (im Handkoordinatensystem).
tips_to_angles()inhand_tracking.pybildet jeden Finger auf einen Differenzialwinkel ab:- flex (Beugen/Strecken): die drei Finger verwenden die z-Komponente, der Daumen die y-Komponente;
- base (seitliche Spreizung): fest 90 (seitliche Spreizung noch nicht implementiert).
- Dies sind Steuerachsen; beim Senden kombiniert das Programm sie zu den Winkeln der beiden Servos jedes Fingers (gleichsinnig = Spreizung, gegensinnig = Flexion).
- Die GUI hat eine eingebaute EMA-Glättung (alpha=0.4) + 60 ms Throttling, um Zittern zu reduzieren.
Grenzen: keine IK, Genauigkeit geringer als die vollständige MuJoCo + dora-Kette; geeignet für Demonstration und schnellen Einstieg.
Parameterkalibrierung
FLEX_SCALE/THUMB_FLEX_GAINam Ende vonhand_tracking.pysteuern Amplitude und Richtung der Flexion (maßgeblich sind die Werte in der Datei).- Seitliche Spreizung ist noch nicht implementiert,
basefest 90; für seitliche Spreizung das offizielle SCS0009-dora-Demo verwenden. - Nach Änderungen die GUI neu starten.
5. Linke/rechte Hand umschalten
Oben in der GUI „Rechte Hand"/„Linke Hand" ankreuzen. Nach dem Umschalten unterscheidet sich die gespiegelte Daumenrichtung; wenn sie verkehrt ist, die andere Seite ankreuzen und testen.
6. Häufige Probleme
| Symptom | Maßnahme |
|---|---|
| Servo bewegt sich überhaupt nicht | Stromversorgung (5 V 3 A), COM-Port, Verkabelung prüfen; bestätigen, dass die Firmware geflasht ist |
| Kein Kamerabild | Kameraberechtigung erlauben (Einstellungen→Datenschutz→Kamera) |
| Hand folgt nicht / träge | ausreichend Licht, Hand vollständig im Bild, langsamere und größere Bewegungen |
| Handform verkehrt / Daumenrichtung verkehrt | die entgegengesetzte linke/rechte Hand ankreuzen |
| Nach USB-Portwechsel kein serieller Port | in der GUI den COM-Port neu wählen |
| Beim Start fehlt mediapipe | mit tools\tracking_env\Scripts\python starten oder tools/setup_tracking.bat erneut ausführen |
7. Vollständige IK / SCS0009-Bus-Servos
- Die vollständige IK-Kette (Kamera → MediaPipe → MuJoCo + mink IK → AHControl → ESP32) stammt aus einem eigenständigen dora-Demo-Projekt und ist nicht in diesem Modul; bei Bedarf das Original-Lieferpaket oder das MediaPipe-Projekt verwenden.
- SCS0009-Bus-Servos werden von
Amazinghand-web/undAmazingHandControl/im Repository unterstützt.
Verzeichnisbeschreibung
| Pfad | Inhalt |
|---|---|
tools/hand_gui.py | Tkinter-PC-Software (Gesten, Direktantrieb, Differenzial, integriertes Tracking) |
tools/hand_tracking.py | MediaPipe-Handtracking und Winkelzuordnung |
tools/setup_tracking.bat | legt tools/tracking_env an und installiert Tracking-Abhängigkeiten |
tools/requirements-tracking.txt | Liste der Tracking-Abhängigkeiten |
tools/serial_test.py | serieller Kommandozeilentest |