Arduino Nano – Anleitung
Diese Seite ist das Arduino-Nano-Demo der SCS0009-Bus-Servo-Version. TTL-Verkabelung und ID-Einstellung siehe SCS0009-Servo-Debugging und Kalibrierung, weitere Beispiele siehe Arduino-/Python-Beispiele.
Verkabelung (Servo-Treiberplatine + Nano-Board)
Auf die Pinpositionen des Nano-Boards (d. h. des 328P-Entwicklungsboards) achten!
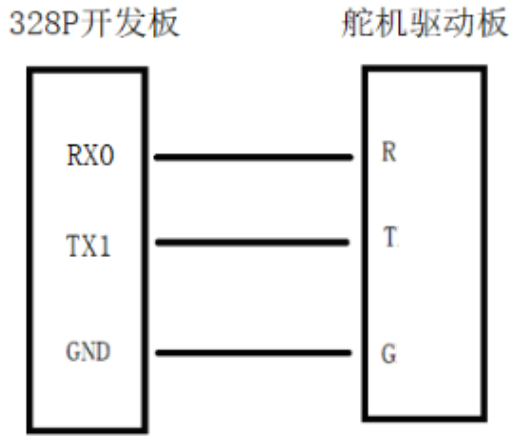
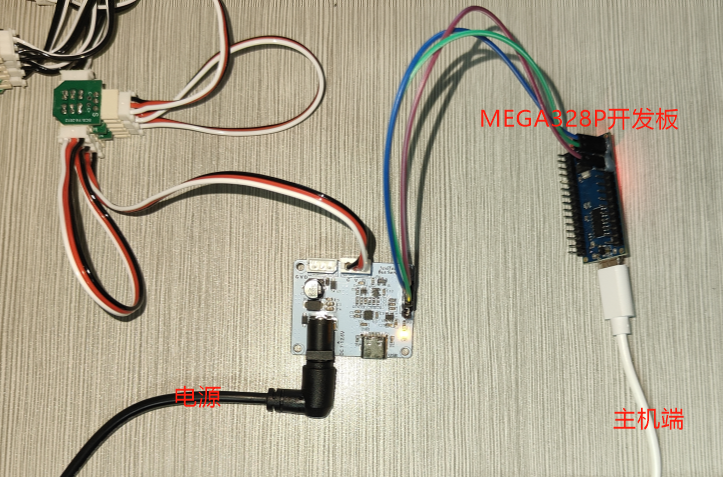
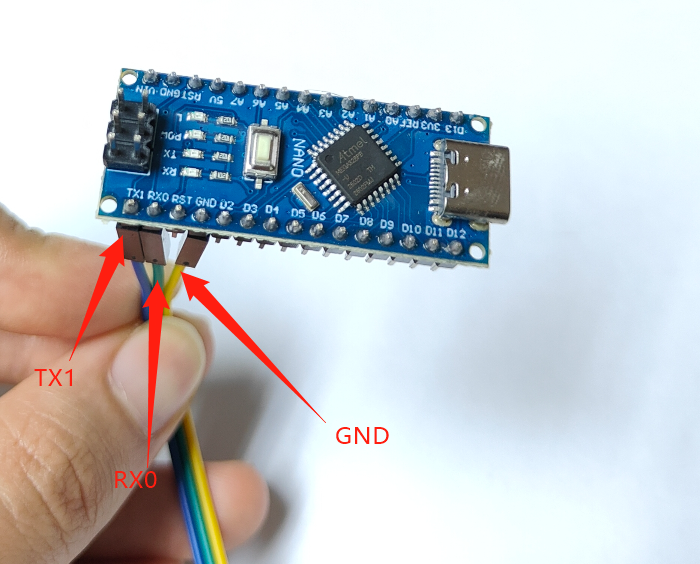
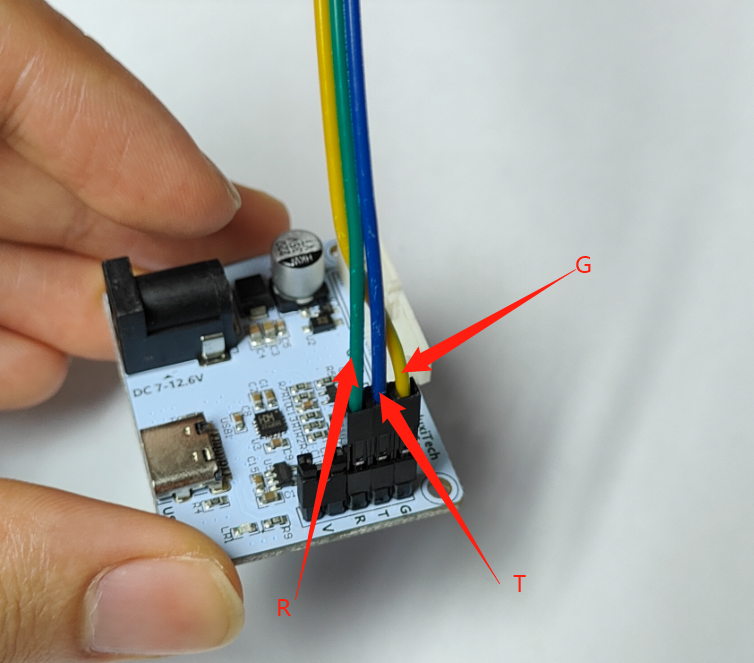
Im Folgenden wird der Debugging-Ablauf mit dem Mikrocontroller beschrieben. Der Mikrocontroller führt das Demo-Programm fortlaufend in einer Schleife aus; zum Stoppen einfach das Datenkabel abziehen.
„02-Demoprogramm" ausführen
Arduino IDE selbst installieren.
Je nach linker oder rechter Hand die entsprechende
.ino-Datei öffnen.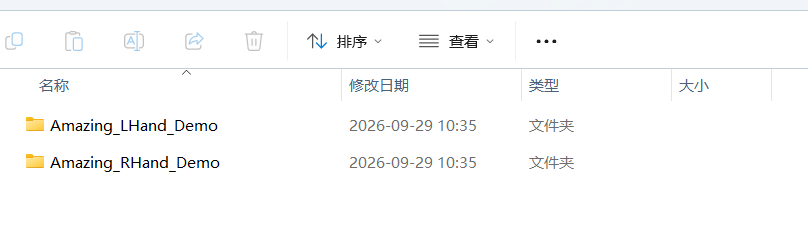
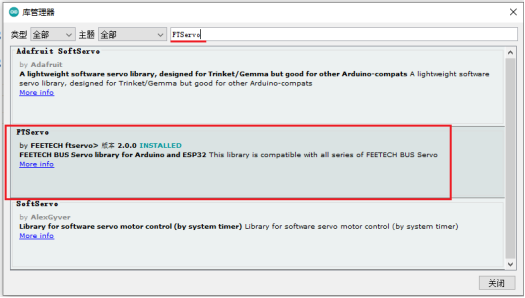
Vor dem Kompilieren und Hochladen des Arduino-Programms auf das Nano-Board in der „Bibliotheksverwaltung" die FTServo-Bibliothek und die SCServo-Bibliothek installieren.
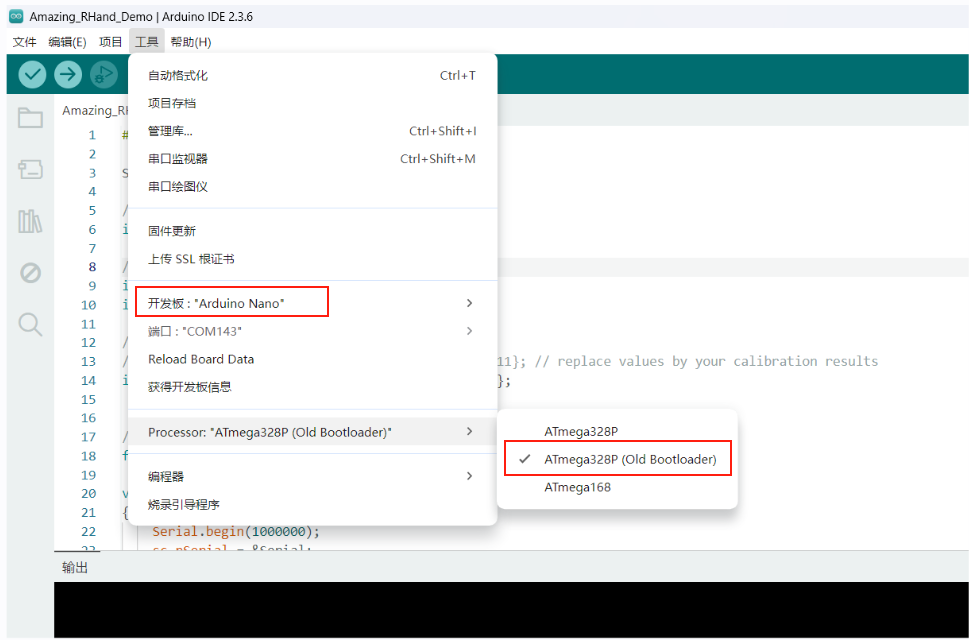
Board-Typ „Arduino Nano" wählen.
Kompilieren und hochladen.
Achtung: Der PC ist jetzt nur mit dem Nano-Board verbunden, das Nano-Board noch nicht mit der Servo-Treiberplatine (also nicht mit der Dexterhand).
Nach erfolgreichem Hochladen das Nano-Board über drei Jumperkabel mit der Servo-Treiberplatine verbinden, die Servos an die Servo-Treiberplatine, siehe Verkabelung beim Debugging mit dem MEGA328P-Nano-Board.
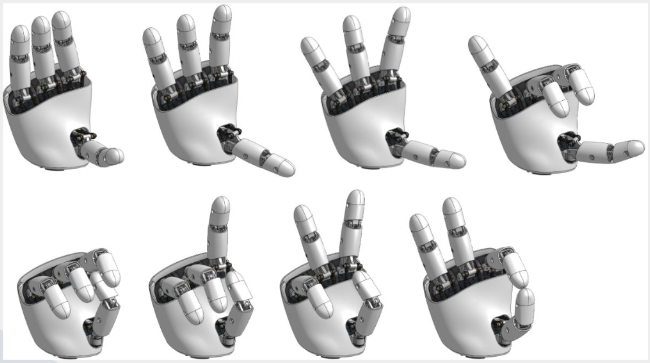
Die Dexterhand führt das „02-Demoprogramm" fortlaufend in einer Schleife aus, Ergebnis: