Raspberry Pi 5
1. Gerät anschließen
Dieses Tutorial verwendet das Raspberry Pi 5-Mainboard mit dem offiziellen 64-Bit-Image als Beispiel.
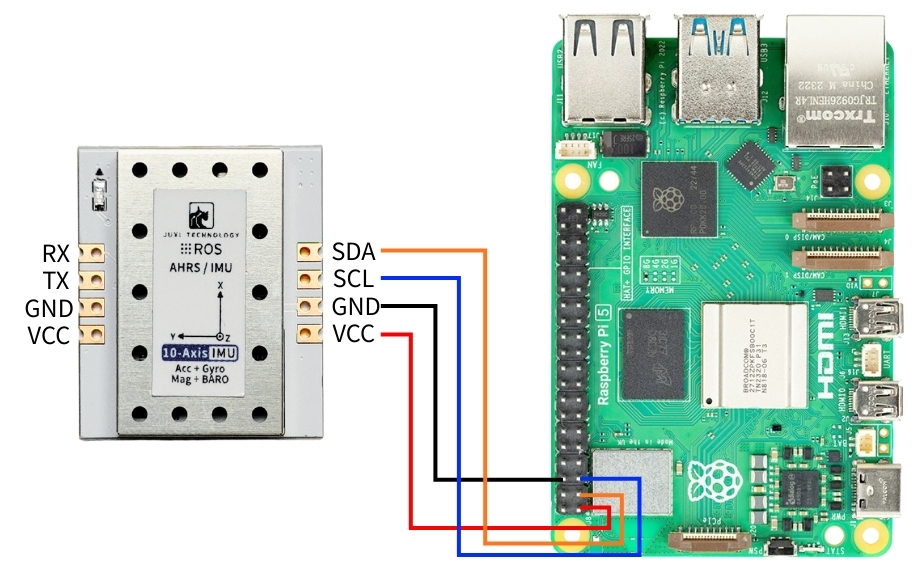
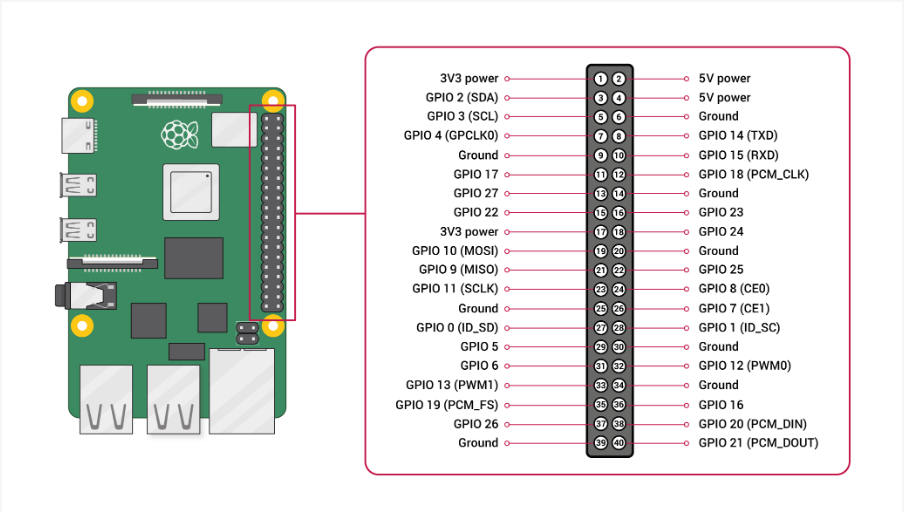
Den IMU-Lagesensor wie unten abgebildet an den I2C-Anschluss von Raspberry Pi 5 anschließen.
2. Gerätestatus prüfen
Zuerst I2Ctool installieren, im Terminal eingeben:
sudo apt-get update
sudo apt-get install -y i2c-tools
I2C-Geräte prüfen
sudo i2cdetect -y -r -a 1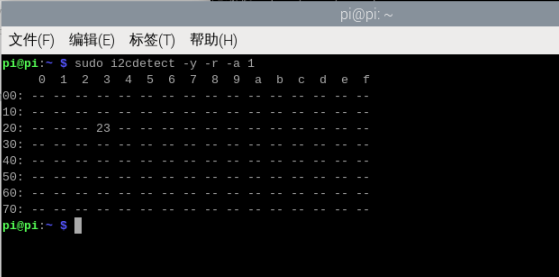
3. Treiberbibliotheken installieren
3.1 Für den Code benötigte Python-Bibliotheken installieren
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Dateien übertragen
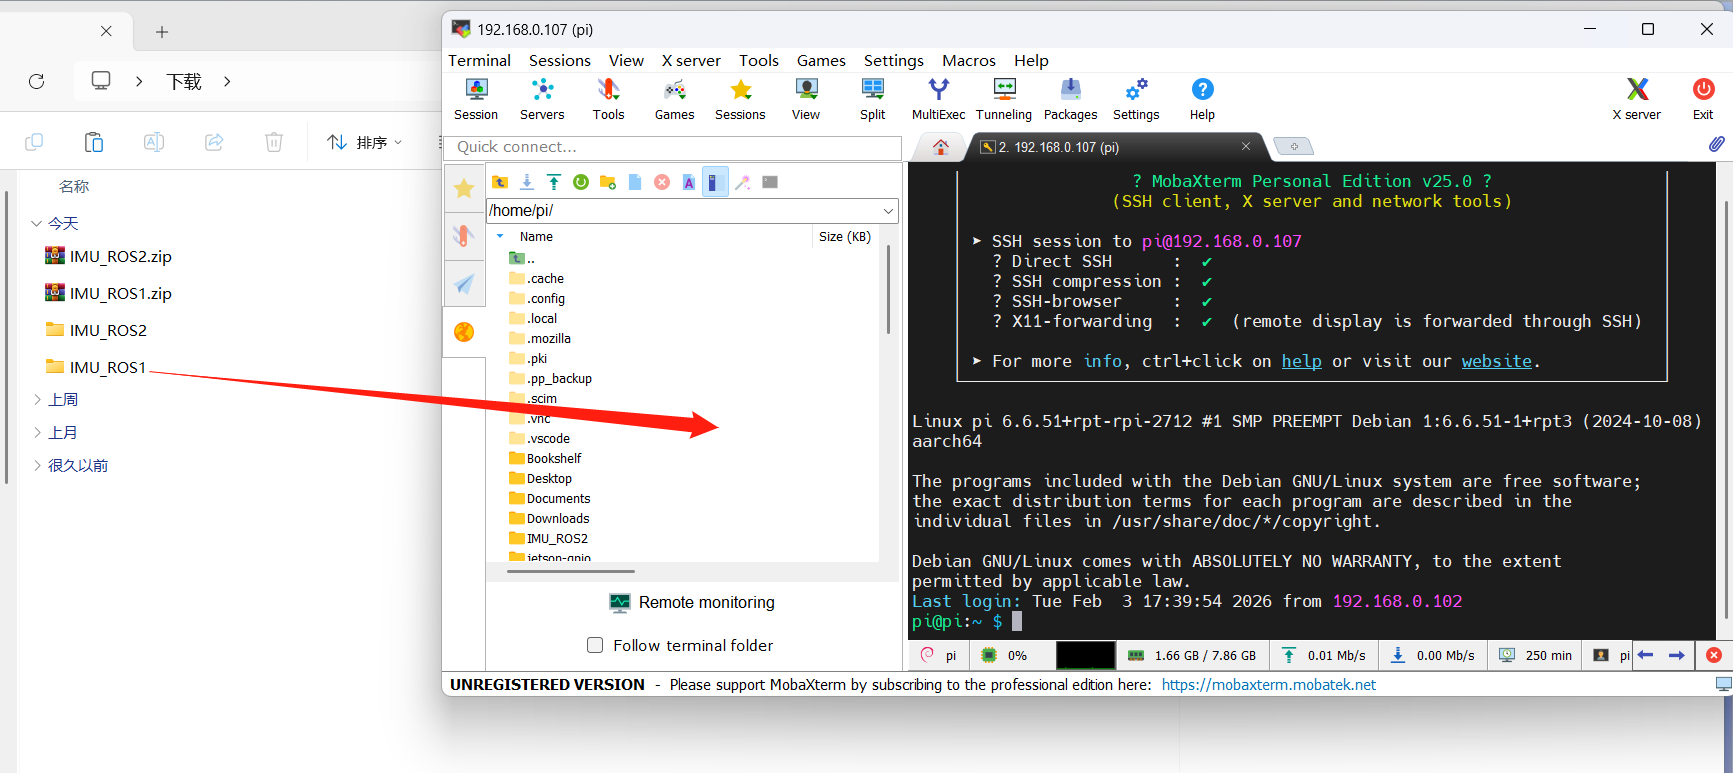
IMU_ROS2.zip Wer noch nicht mit der Dateiübertragung per MobaXterm vertraut ist, findet unter folgendem Link eine ausführliche Installations- und Bedienungsanleitung: 文件远程传输
Die entpackten Dateien per MobaXterm auf Raspberry Pi 5 ziehen.
4. IMU-Daten anzeigen
In das Verzeichnis ~/IMU_Library wechseln und IMU_Serial_Library.py ausführen
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# IMU-Datenausgabedatei ausführen
python3 -m IMU_Library.IMU_I2C_Library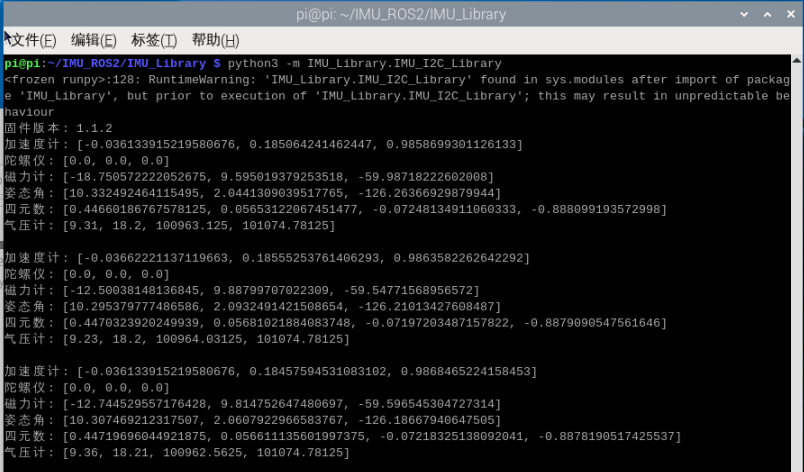
Hinweis: Oben werden die Daten eines 10-Achsen-IMU gelesen; 6-Achsen haben keine Magnetometer- und Barometerdaten, 9-Achsen keine Barometerdaten.
5. IMU-Kalibrierung
In das Verzeichnis ~/IMU_Library wechseln und imu_calibration_tool.py ausführen
cd ~/IMU_Library

# IMU-Kalibrierungscode ausführen -- I2C
# Alle Kalibrierungen ausführen (Gesamt, Magnetometer, Temperatur)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1

# Nur Gesamtkalibrierung
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate imu

# Nur Magnetometer
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate mag

# Nur Temperatur
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate temp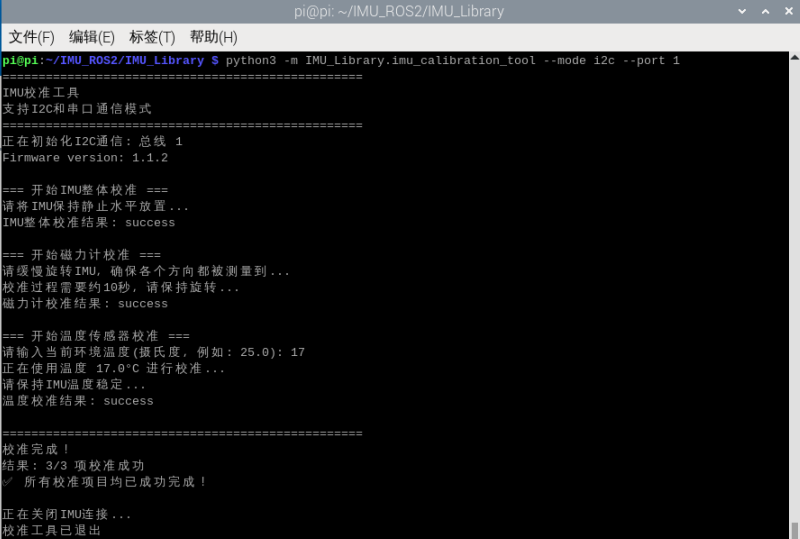
6. Hinweise
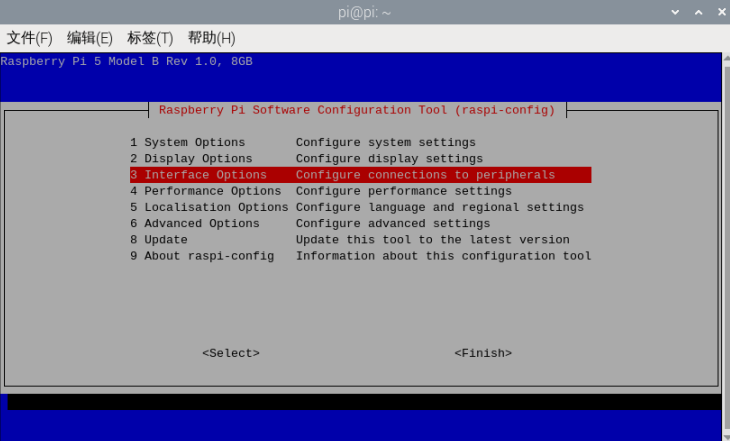
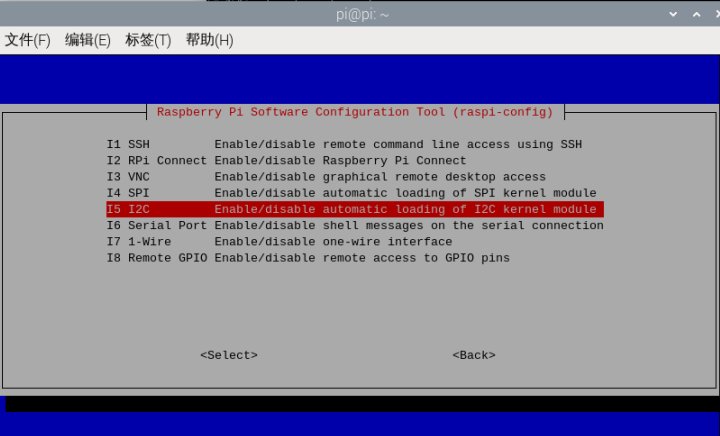
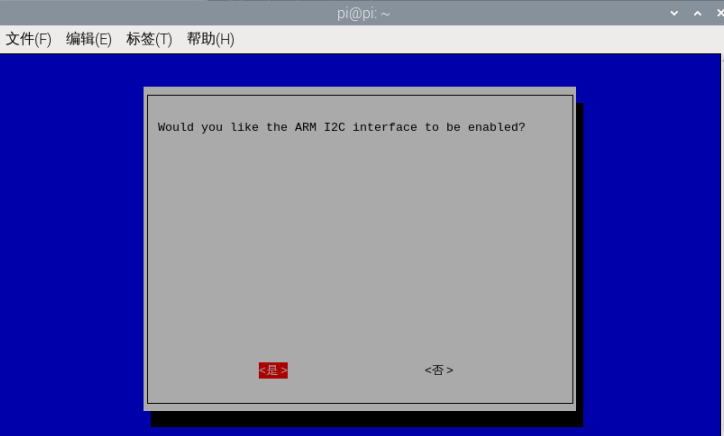
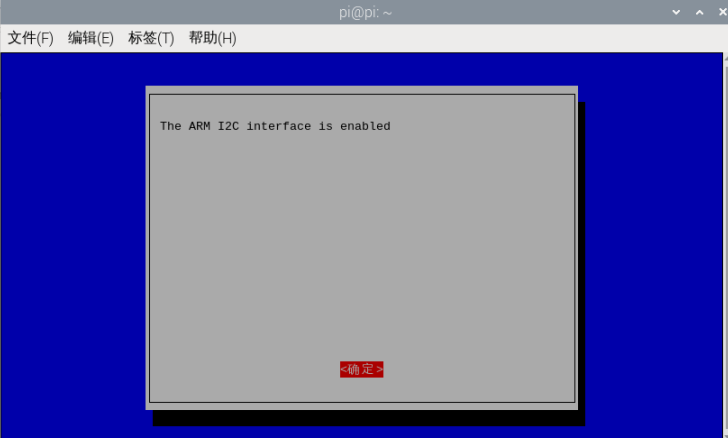
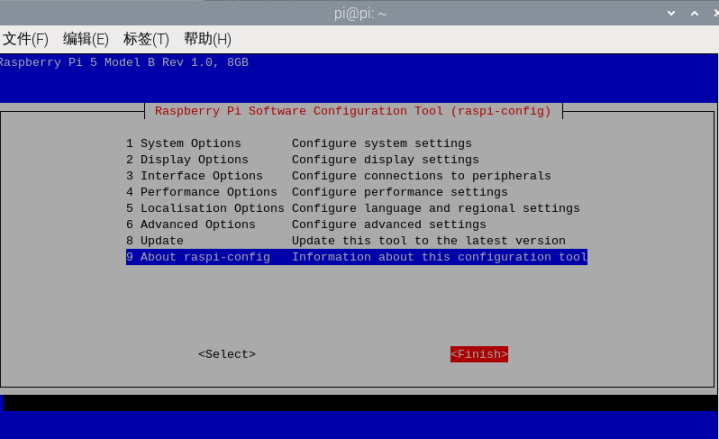
Beim Raspberry Pi 5 müssen die I2C-Pins im Voraus aktiviert werden.
So geht's:
Im Terminal ausführen
sudo raspi-configMit den Pfeiltasten auswählen, mit Enter bestätigen
I2C auswählen, mit Enter bestätigen
Nach Auswahl von I2C Enter drücken, mit den Pfeiltasten Yes wählen und mit Enter bestätigen.
Mit Enter bestätigen
Mit den Pfeiltasten Finish wählen und mit Enter beenden.