Raspberry Pi 5
1. Conectar o dispositivo
Este tutorial usa a placa-mãe Raspberry Pi 5 e a imagem oficial de 64 bits como exemplo.
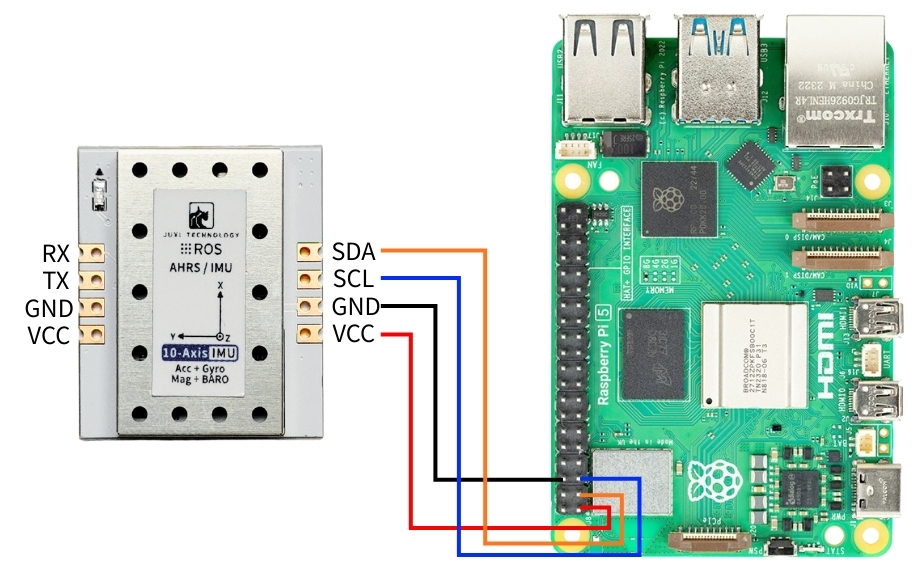
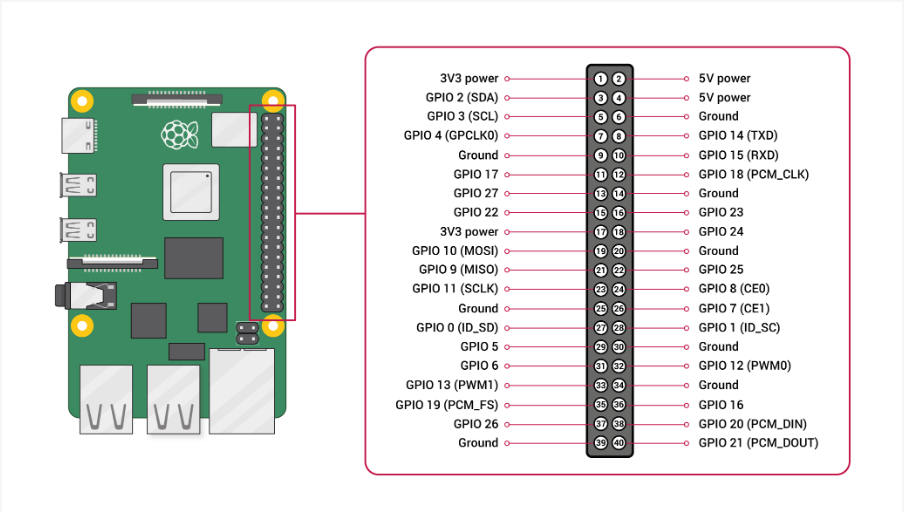
Conecte o sensor de atitude IMU à interface I2C do Raspberry Pi 5 conforme mostrado na figura abaixo.
2. Verificar o status do dispositivo
Primeiro, instale o I2Ctool e depois digite o seguinte no terminal:
sudo apt-get update
sudo apt-get install -y i2c-tools
Visualizar Dispositivos I2C
sudo i2cdetect -y -r -a 1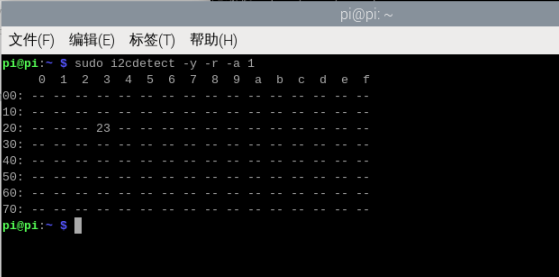
3. Instalar a biblioteca do driver
3.1** Instalar as bibliotecas Python necessárias para o código**
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Transferir Arquivos
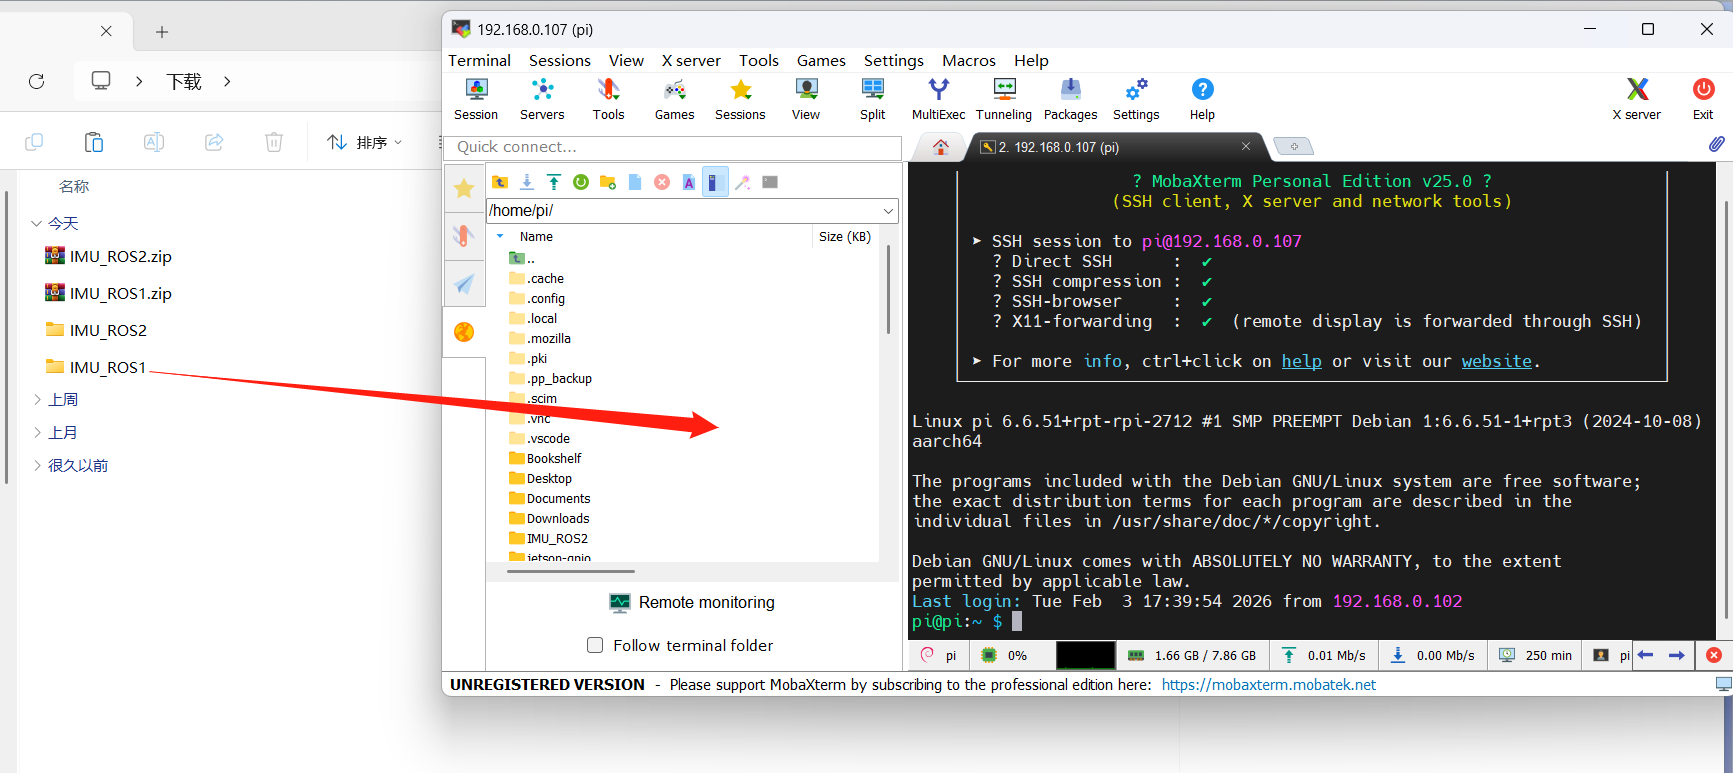
IMU_ROS2.zip Amigos que ainda não estão familiarizados com o uso do MobaXterm para transferir arquivos, consultem a página a seguir para obter instruções detalhadas de instalação e operação do MobaXterm:文件远程传输
Arraste os arquivos descompactados para o Raspberry Pi 5 por meio do software MobaXterm.
4. Visualizar os dados do IMU
Entre no diretório ~/IMU_Library e execute o arquivo IMU_Serial_Library.py
cd ~/imu_ros2/src/IMU_ROS2/IMU_Library

# Executar o arquivo de impressão de dados da IMU
python3 -m IMU_Library.IMU_I2C_Library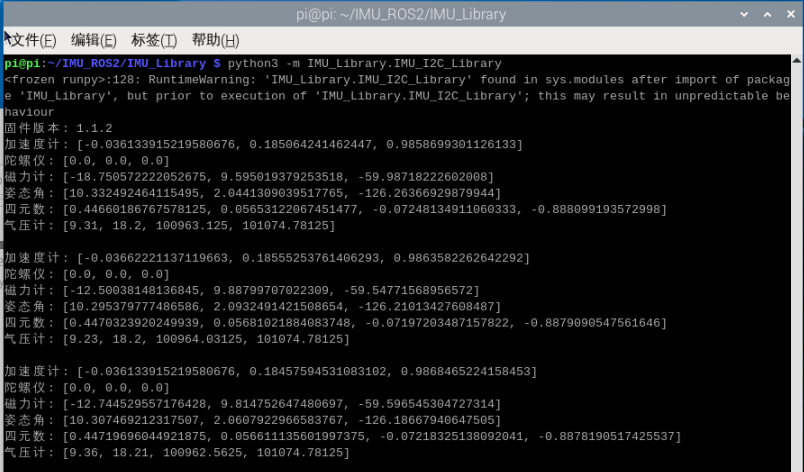
Observação: O acima é a leitura de dados de um IMU de 10 eixos. O de 6 eixos não possui dados de magnetômetro e barômetro, e o de 9 eixos não possui dados de barômetro.
5. Calibração do IMU
Entre no diretório ~/IMU_Library e execute o arquivo imu_calibration_tool.py
cd ~/IMU_Library

# Executar o arquivo de código de calibração da IMU --calibração por comunicação I2C
# Executar todas as calibrações (completa, magnetômetro, temperatura)
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1

# Somente calibração completa
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate imu

# Somente calibração do magnetômetro
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate mag

# Somente calibração de temperatura
python3 -m IMU_Library.imu_calibration_tool --mode i2c --port 1 --calibrate temp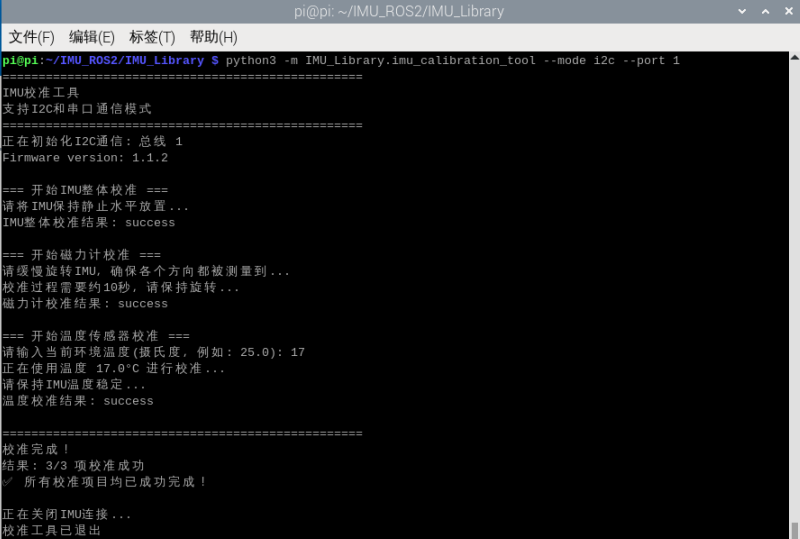
6. Precauções
O Raspberry Pi 5 precisa habilitar o pino i2c antecipadamente.
O procedimento de habilitação é o seguinte:
Executar o comando no terminal
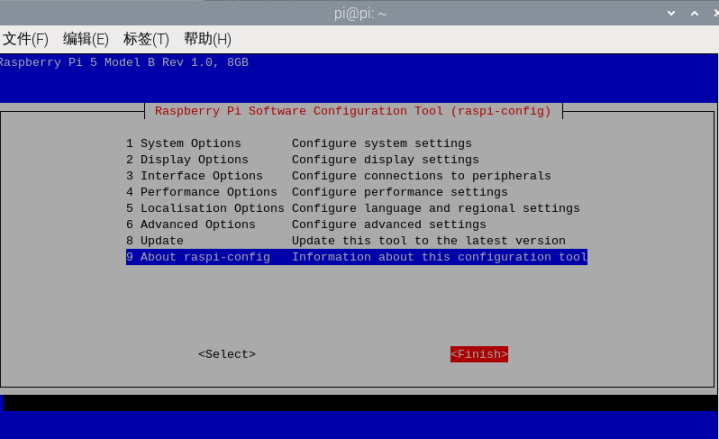
sudo raspi-configSelecione usando as setas do teclado e pressione a tecla Enter para entrar após a seleção
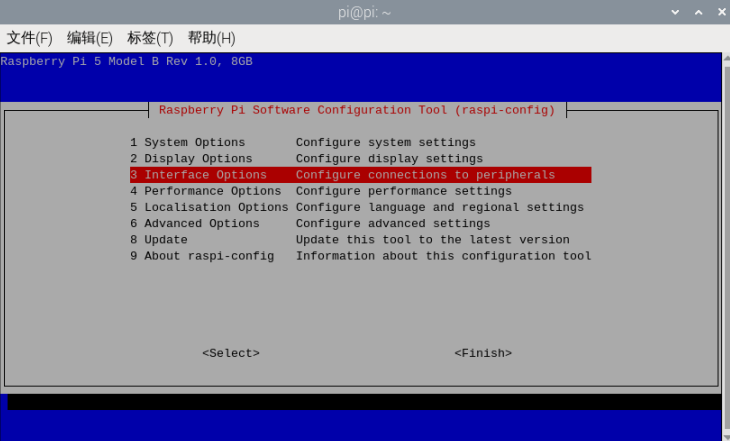
Selecione I2C e, após a seleção, pressione a tecla Enter para entrar.
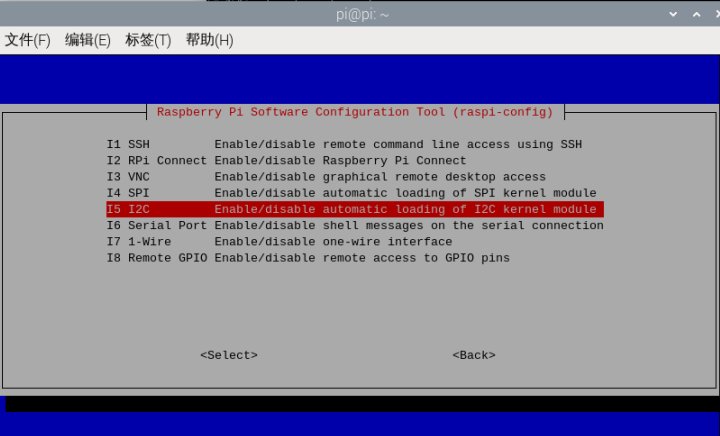
Após selecionar I2C, pressione a tecla Enter no teclado, use as setas para selecionar Yes e pressione Enter para confirmar.
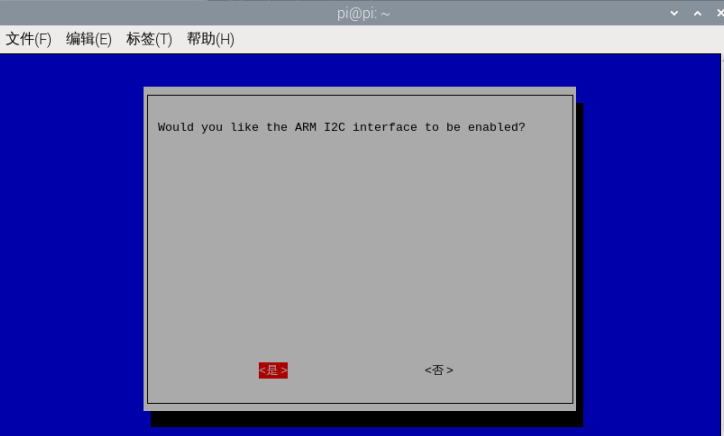
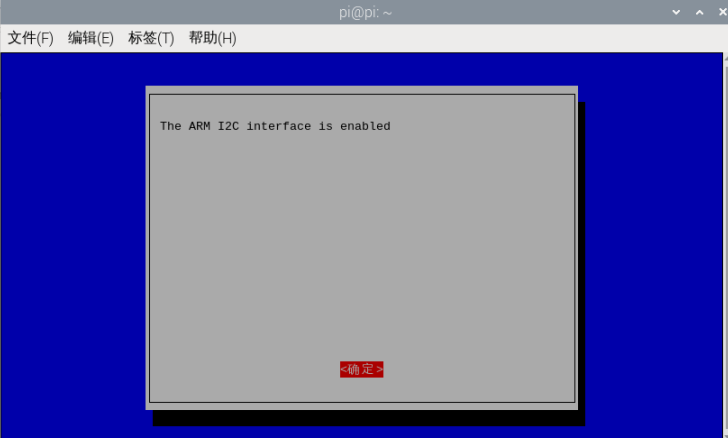
Pressione Enter para confirmar
Pressione as setas para selecionar Finish e depois Enter para sair da configuração.