

Etapa 8: Descrição da linha de comando
Nota sobre a versão (importante, leia primeiro)
A partir do LeRobot 0.6.0, os modelos treinados precisam ser implantados com lerobot-rollout. A forma antiga lerobot-record --policy.path=... já foi removida na versão 0.5.2.
A primeira etapa deste tutorial instala o LeRobot com git clone, obtendo a versão mais recente do momento, portanto use as linhas de comando lerobot-rollout abaixo. Se você insistir em usar lerobot-record, o programa exibirá um erro direto e indicará que você mude para lerobot-rollout.
A divisão de funções entre os dois comandos é a seguinte:
lerobot-record: responsável apenas por coletar dados de demonstração (é o que a etapa 6 usa); atualmente ele rejeita nomes de dataset que começam comeval_lerobot-rollout: responsável por implantar os modelos treinados, usando--strategy.typepara escolher o modo de trabalho
Parâmetros da linha de comando do rollout
| Parâmetro | Descrição |
|---|---|
--strategy.type | Modo de trabalho. base apenas executa o modelo, sem gravar dados, para observar o efeito no local; episodic grava por episode e inclui uma fase de reset, com comportamento próximo ao do lerobot-record da versão antiga |
--policy.path | Caminho do modelo, apontando para checkpoints/last/pretrained_model na saída do treinamento |
--task | Descrição da tarefa, usada em conjunto com --strategy.type=base |
--duration | Número de segundos de execução; 0 significa sem limite de tempo |
--interactive | Adicione-o quando precisar assumir o controle no meio do processo; permite controlar no terminal com comandos como /stop e /reset |
--display_data | Define se a interface de visualização do rerun.io é iniciada |
--policy.device | Dispositivo de computação, como cuda e cpu |
Os parâmetros da câmera devem ser iguais aos da coleta
Nos comandos abaixo, todos os --robot.cameras usam 1280×720@30, valor padronizado com Coleta de dataset por demonstração. Na implantação, é obrigatório manter a resolução, o fps e a proporção usados na coleta: a resolução é gravada nos metadados do dataset e passa por validação, e qualquer inconsistência gera erro imediato; mesmo que passe por sorte, um campo de visão diferente fará com que o "mundo visto" pelo modelo seja diferente do que você demonstrou, e o resultado piorará visivelmente.
Sobre a visualização
--display_data=true inicia a interface de visualização do rerun.io e, ao mesmo tempo, salva no diretório /Users/<usuario>/.cache/huggingface/lerobot/rollout_lerobot_my_dataset_a/images/observation.images.front/episode-000000 a imagem de cada frame, o que ocupa bastante espaço; no uso oficial, pode ser definido como --display_data=false.
Usando a tarefa de pegar laranjas como exemplo
- Avaliação no local (com visualização em tempo real)
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<usuario>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --task="Grab Oranges" \
  --duration=60 \
--display_data=true- Avaliação no local (sem visualização em tempo real)
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<usuario>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --task="Grab Oranges" \
  --duration=60 \
--display_data=false- Fazer inferência de um modelo no repositório de modelos do HuggingFace
lerobot-rollout  \
  --strategy.type=base \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=<usuario>/lerobot_my_model_a \
  --task="Grab Oranges" \
  --duration=60 \
  --display_data=true
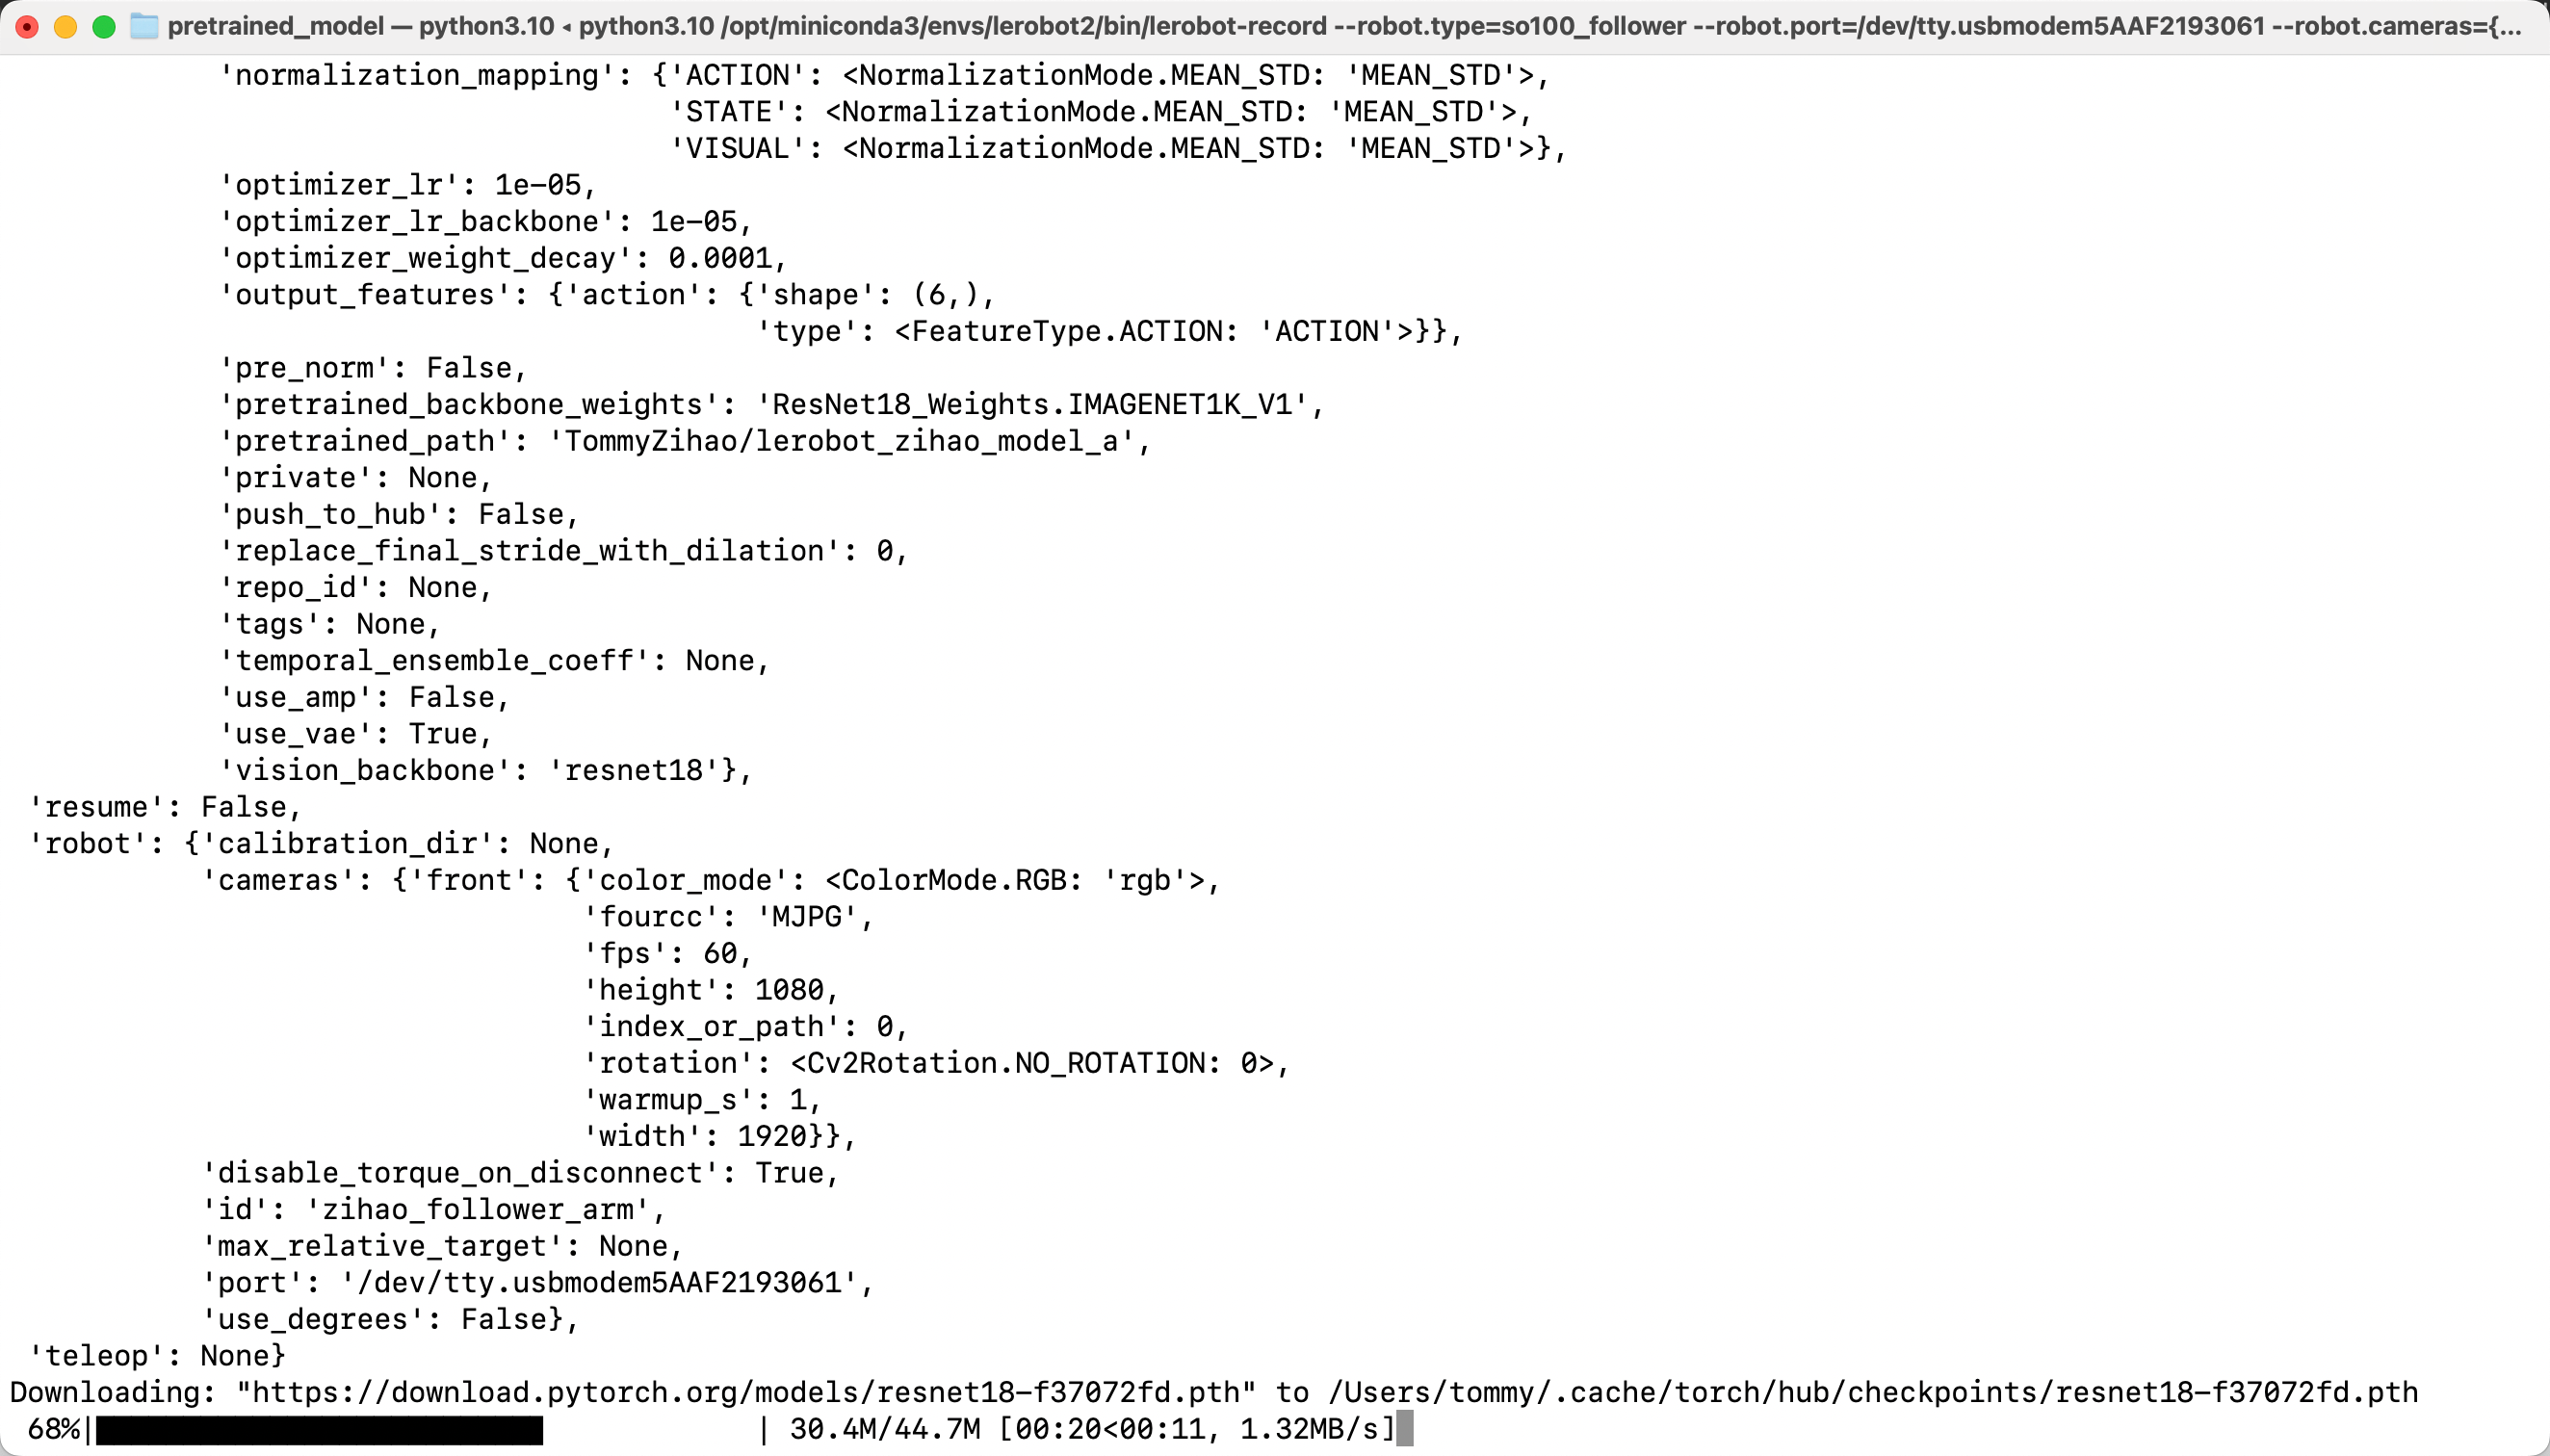
Após a execução, o modelo será baixado
- Avaliar e gravar dados (
--strategy.type=episodic)
Se quiser gravar o processo como um dataset enquanto executa, troque base por episodic. Neste modo, não se escreve --task; em vez disso, usa-se --dataset.single_task, e é obrigatório informar --dataset.repo_id:
lerobot-rollout  \
  --strategy.type=episodic \
  --robot.type=so101_follower \
  --robot.port=/dev/tty.usbmodem5AAF2193061 \
  --robot.cameras="{ front: {type: opencv, index_or_path: 0, width: 1280, height: 720, fps: 30, fourcc: "MJPG"}}" \
  --robot.id=my_follower_arm \
  --policy.path=/Users/<usuario>/Downloads/7-lerobot/checkpoints/last/pretrained_model \
  --dataset.repo_id=<usuario>/rollout_lerobot_my_dataset_a \
  --dataset.num_episodes=10 \
  --dataset.single_task="Grab Oranges" \
  --display_data=false