

Montagem do kit em peças
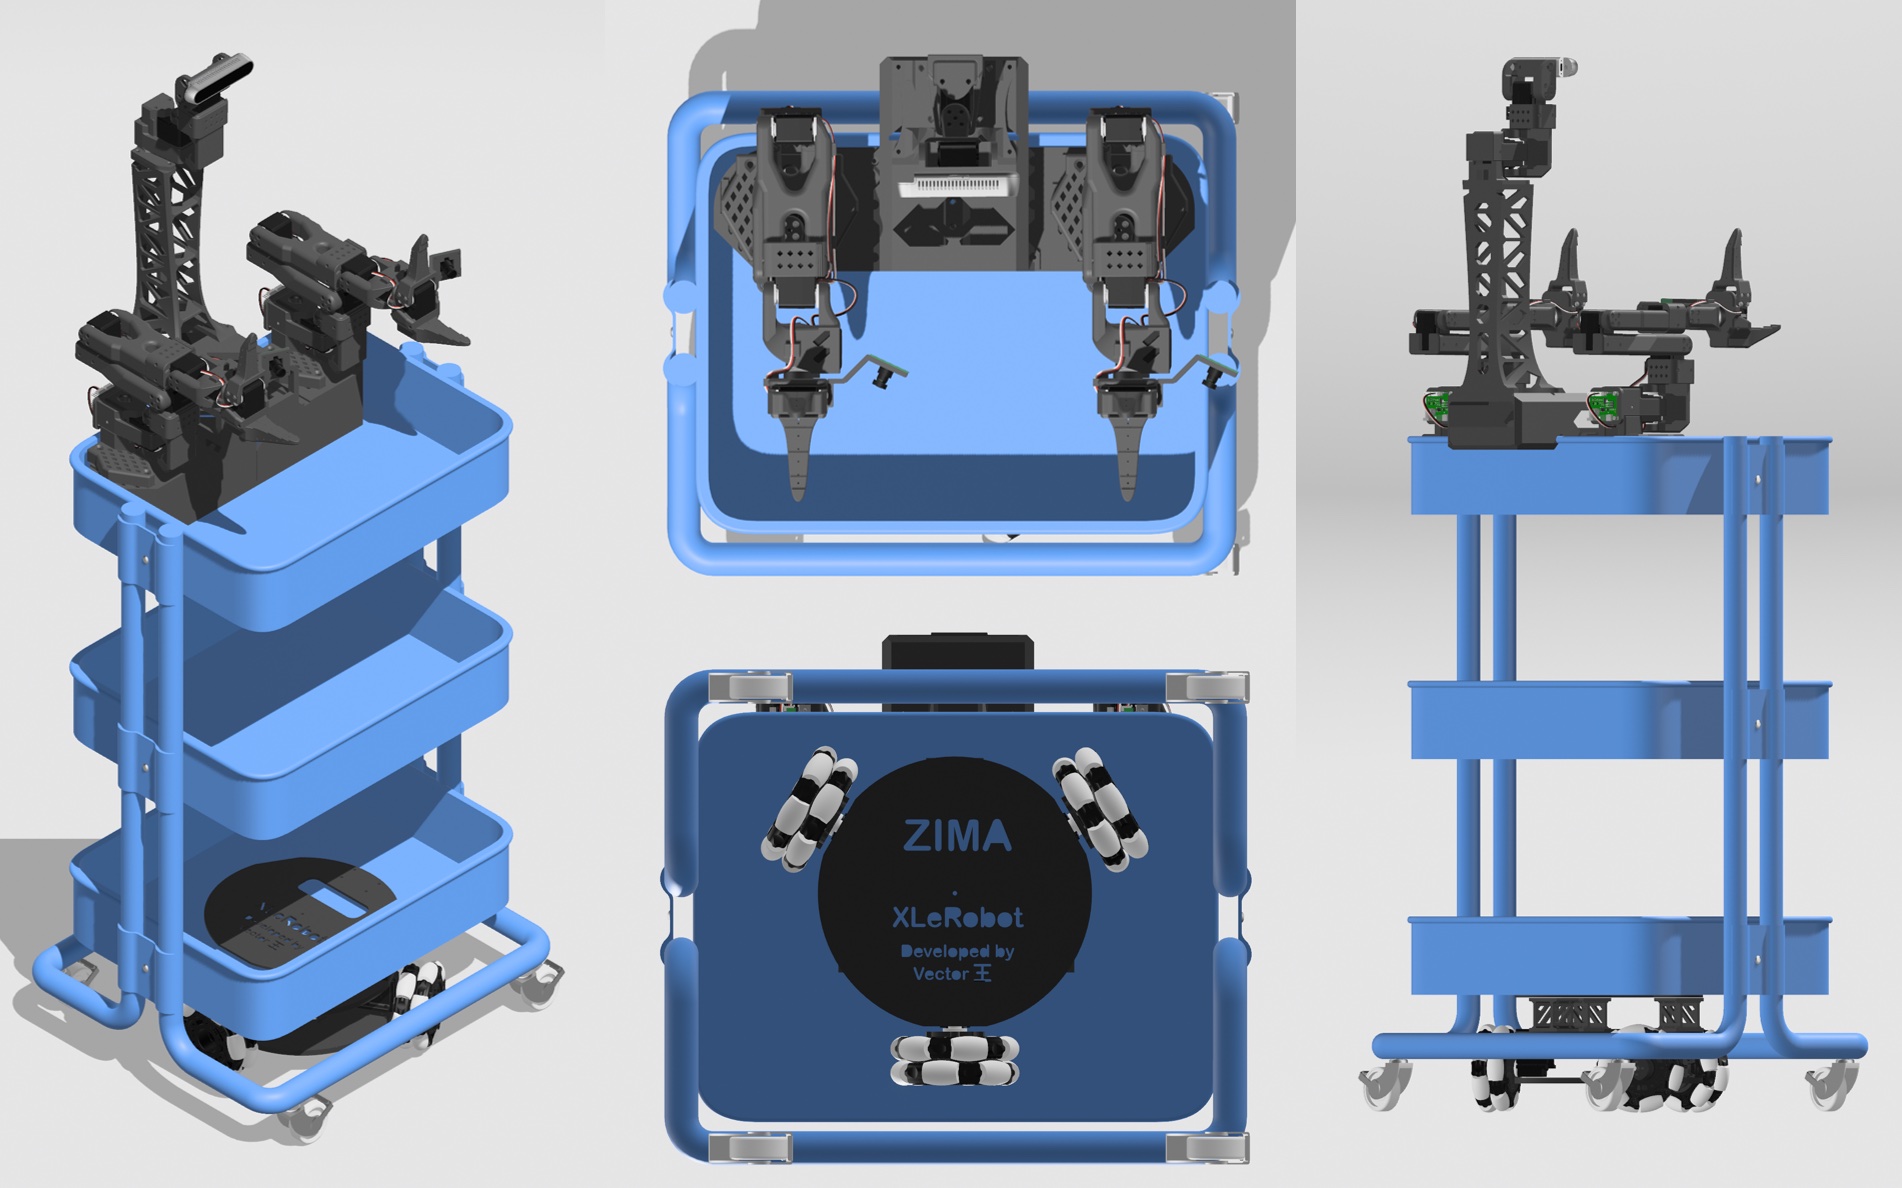
Dica
Se você preferir pular a diversão de apertar parafusos, você também pode comprar o kit pré-montado do braço seguidor SO101 compatível com o Xlerobot.
🦾 Braço robótico SO101
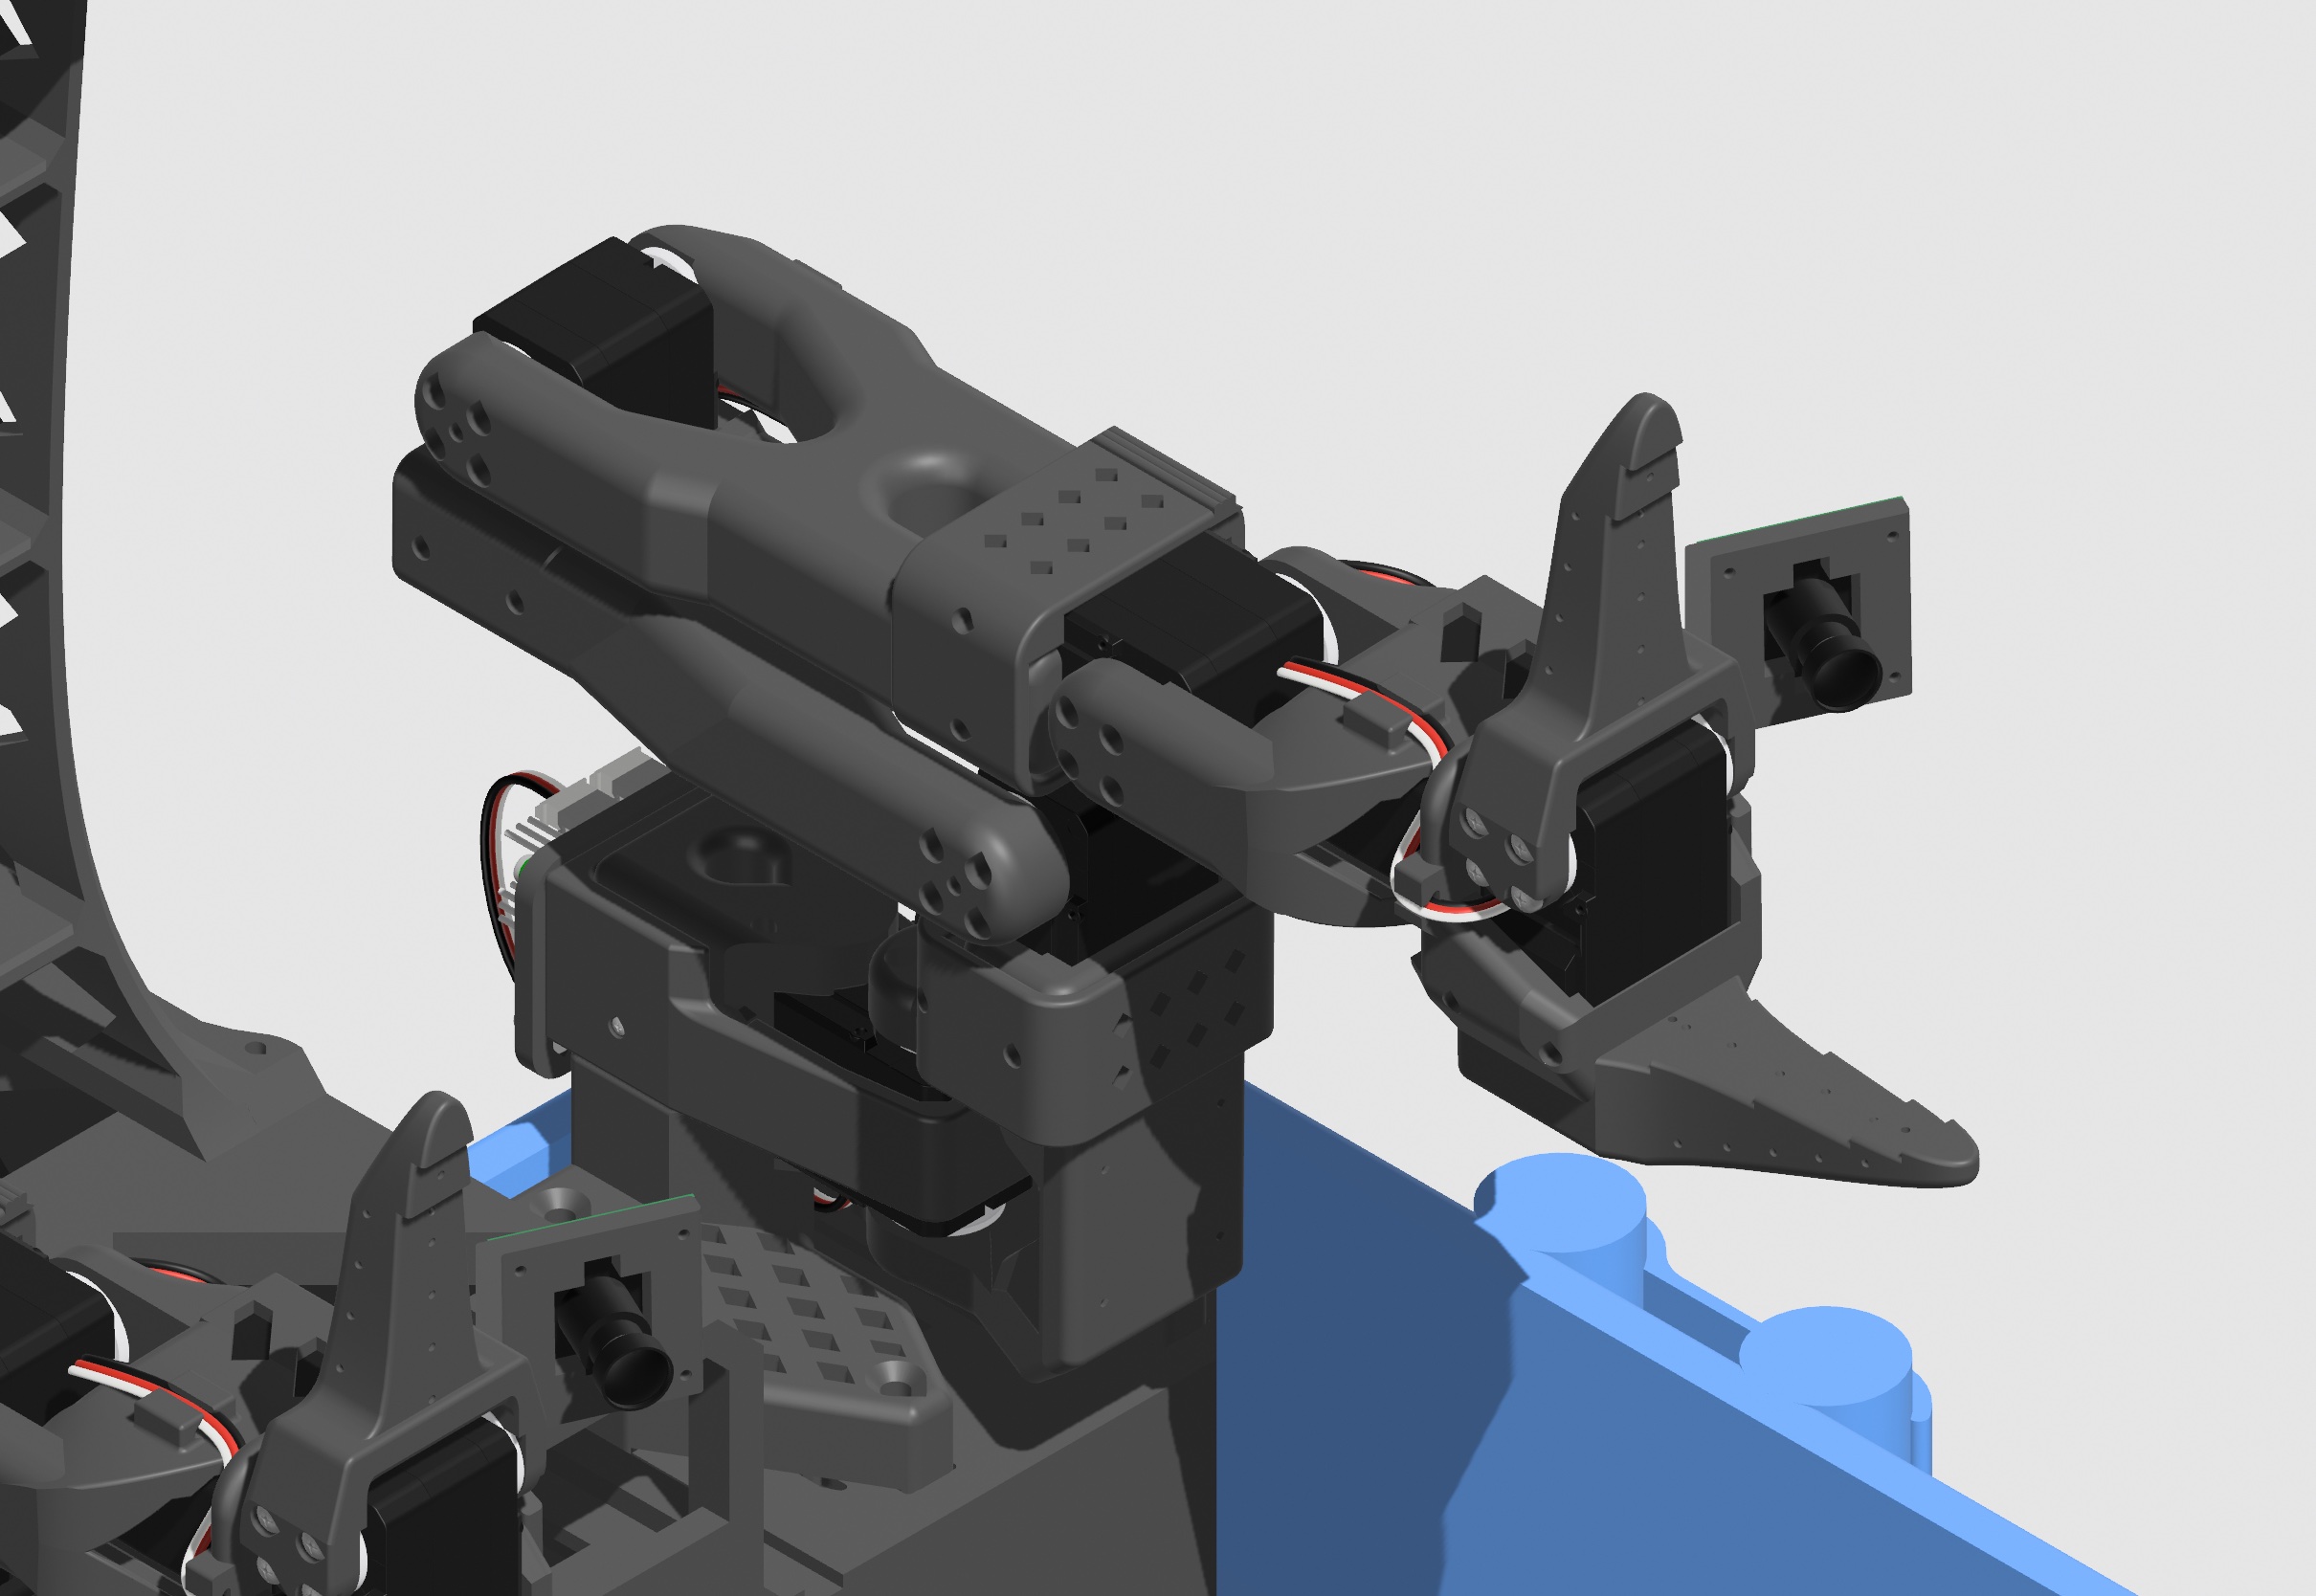
Se você já tem 2 braços robóticos SO101 montados e com os servos configurados, pule esta parte.
Monte 2 braços robóticos SO101 seguindo as instruções de montagem passo a passo do SO101, fazendo 2 braços seguidores idênticos, equipados com 2 conjuntos de servos (anteriormente todos com ID de 1-6) para as 2 placas de driver de servo.
Adicione a câmera de pulso seguindo este guia de instalação.
Se você tiver uma almofada antiderrapante, pode colá-la na garra.
1. Configurar os servos
| Quantidade | id do servo | Uso | |
|---|---|---|---|
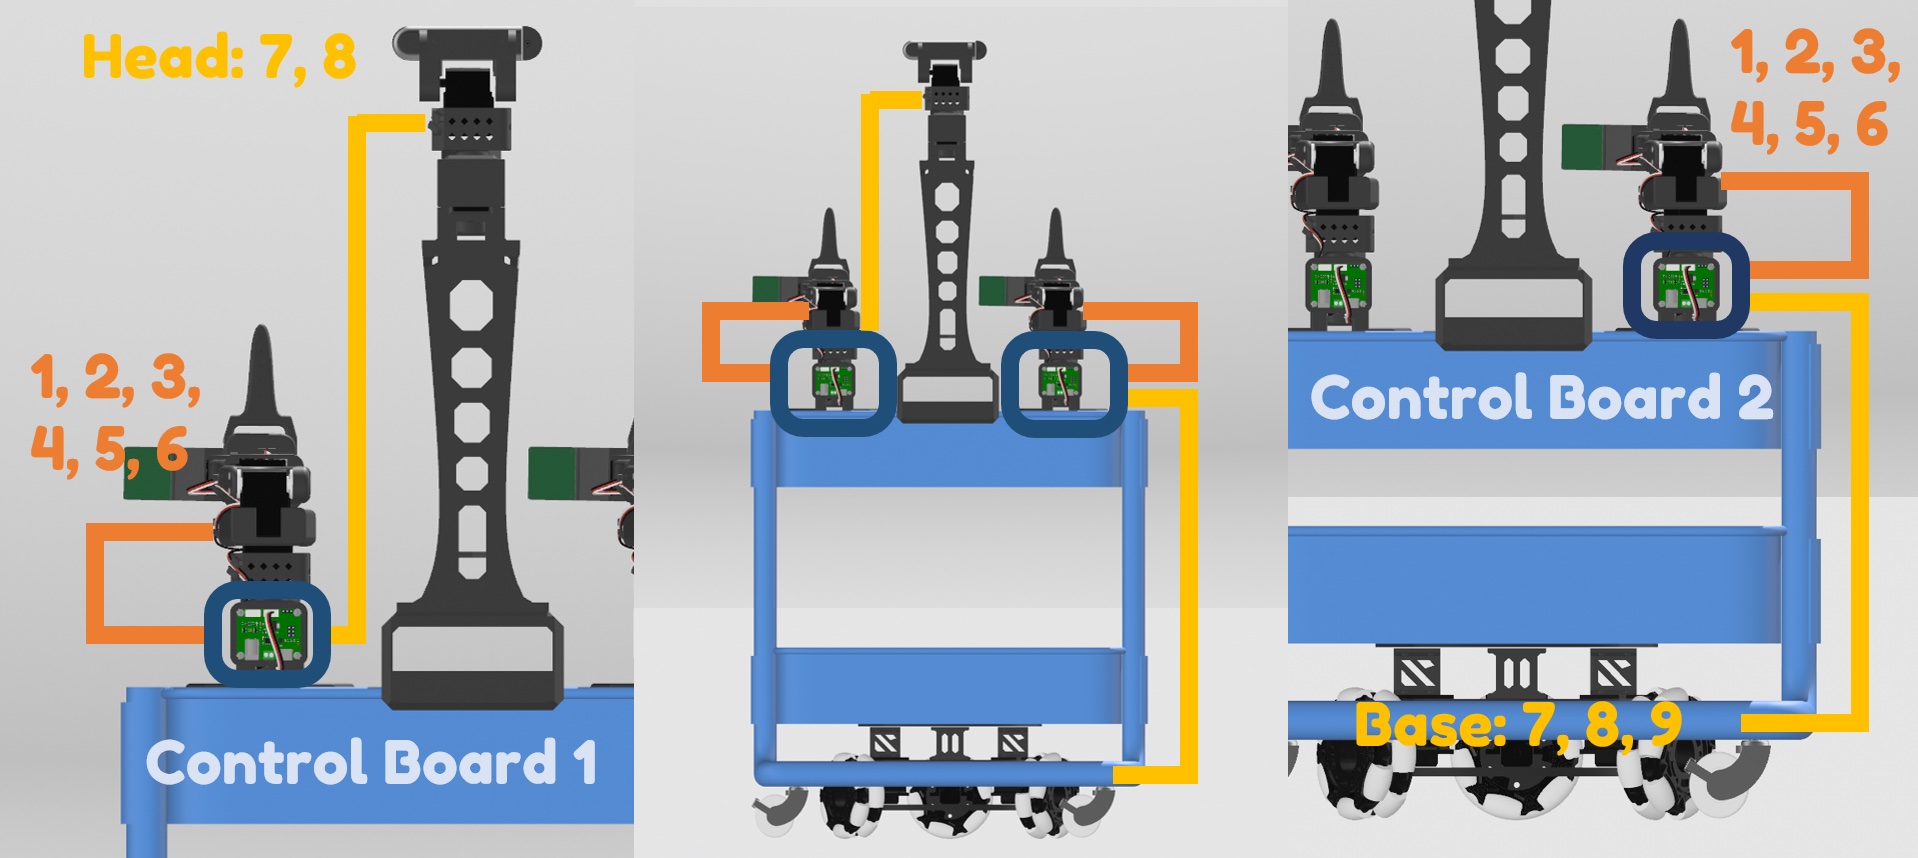
| Servo Feetech STS3215-C018 | 3 | 7、8、9 | Carrinho do chassi com rodas omnidirecionais |
| Servo Feetech STS3215-C018 | 2 | 7、8 | Kit do membro superior - torre de câmeras |
| Cabo de extensão de servo 90CM | 2 | Conectar o carrinho do chassi e a torre de câmeras à placa de driver de servo |
Como o repositório de código oficial do lerobot atualmente não oferece suporte à configuração de servos além dos braços robóticos, usamos o Bambot em seu lugar (funciona no Windows e no Mac; no Linux, é preciso executar antes sudo chmod 666 /dev/ttyACM0).
sudo chmod 666 /dev/ttyACM0Conecte os servos que deseja configurar (um a um) à placa de driver de servo e conecte a placa de driver de servo diretamente ao seu computador.
Acesse a página de configuração de servos do Bambot, estabeleça a conexão e faça a varredura dos seus servos.
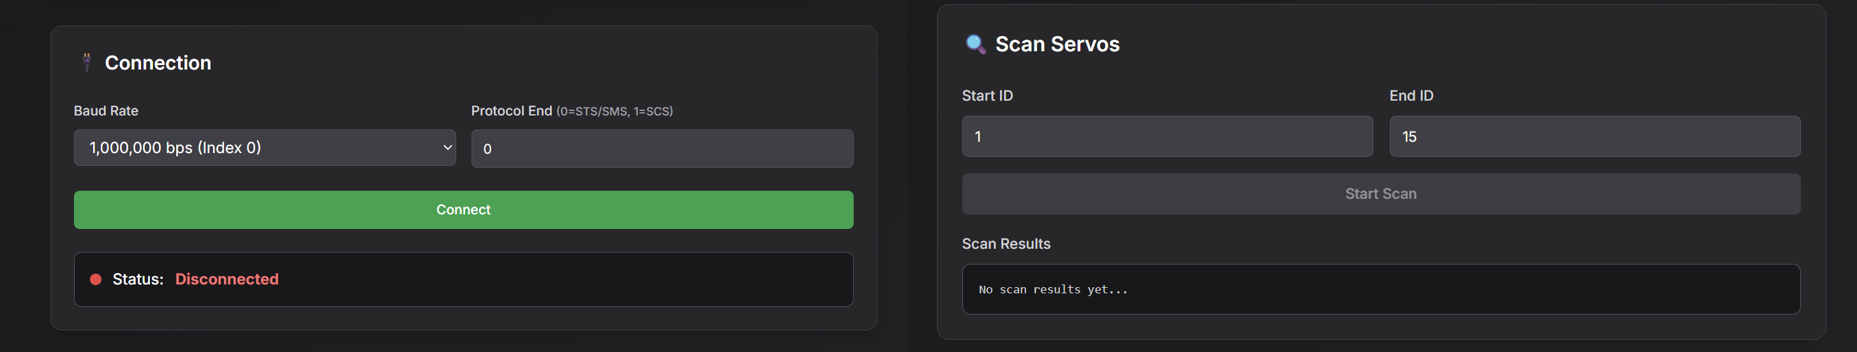
- Renomeie os IDs dos servos conforme as instruções abaixo.
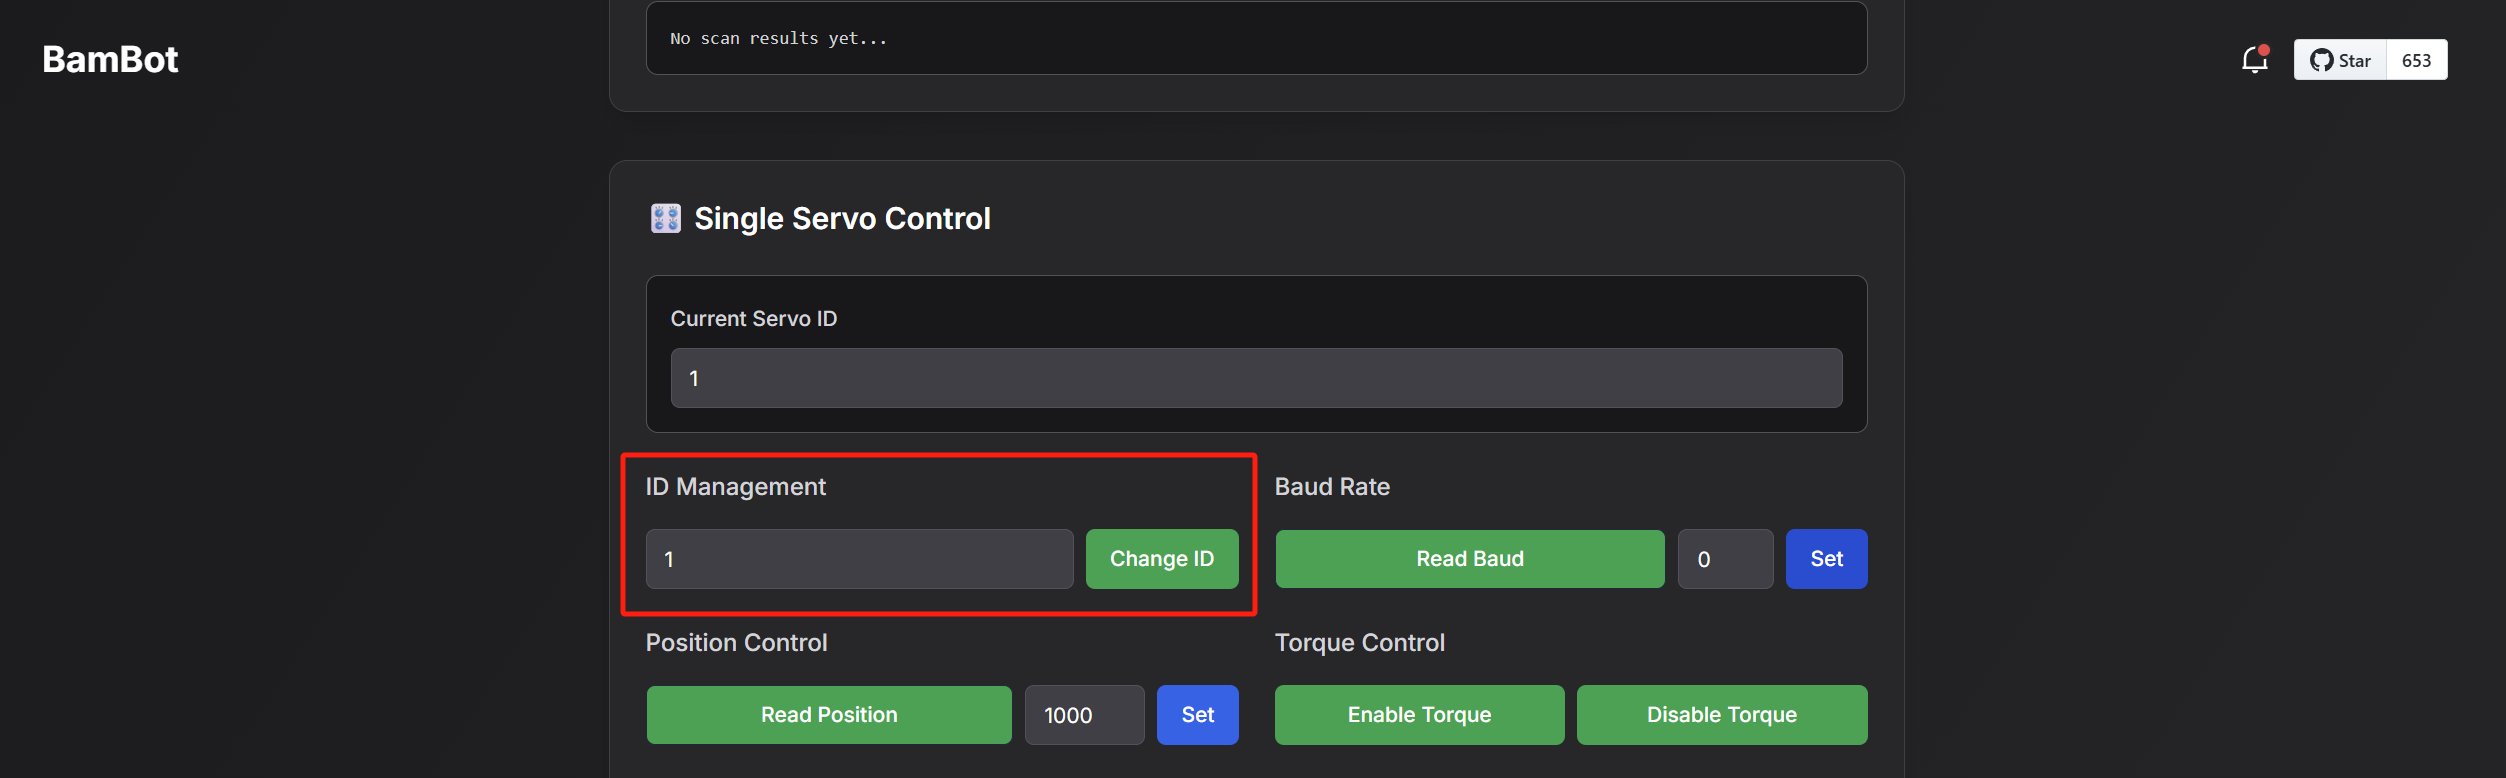
Além do braço robótico SO101, você também precisa configurar dois conjuntos de servos para as 2 placas de driver de servo:
Um conjunto para a torre de câmeras (id dos servos: 7, 8)
O outro conjunto para o carrinho do chassi com rodas omnidirecionais (id dos servos: 7, 8, 9).
Dica: escreva os números nos servos com um marcador e diferencie os servos de placas diferentes (como L1-L8 e R1-R9).
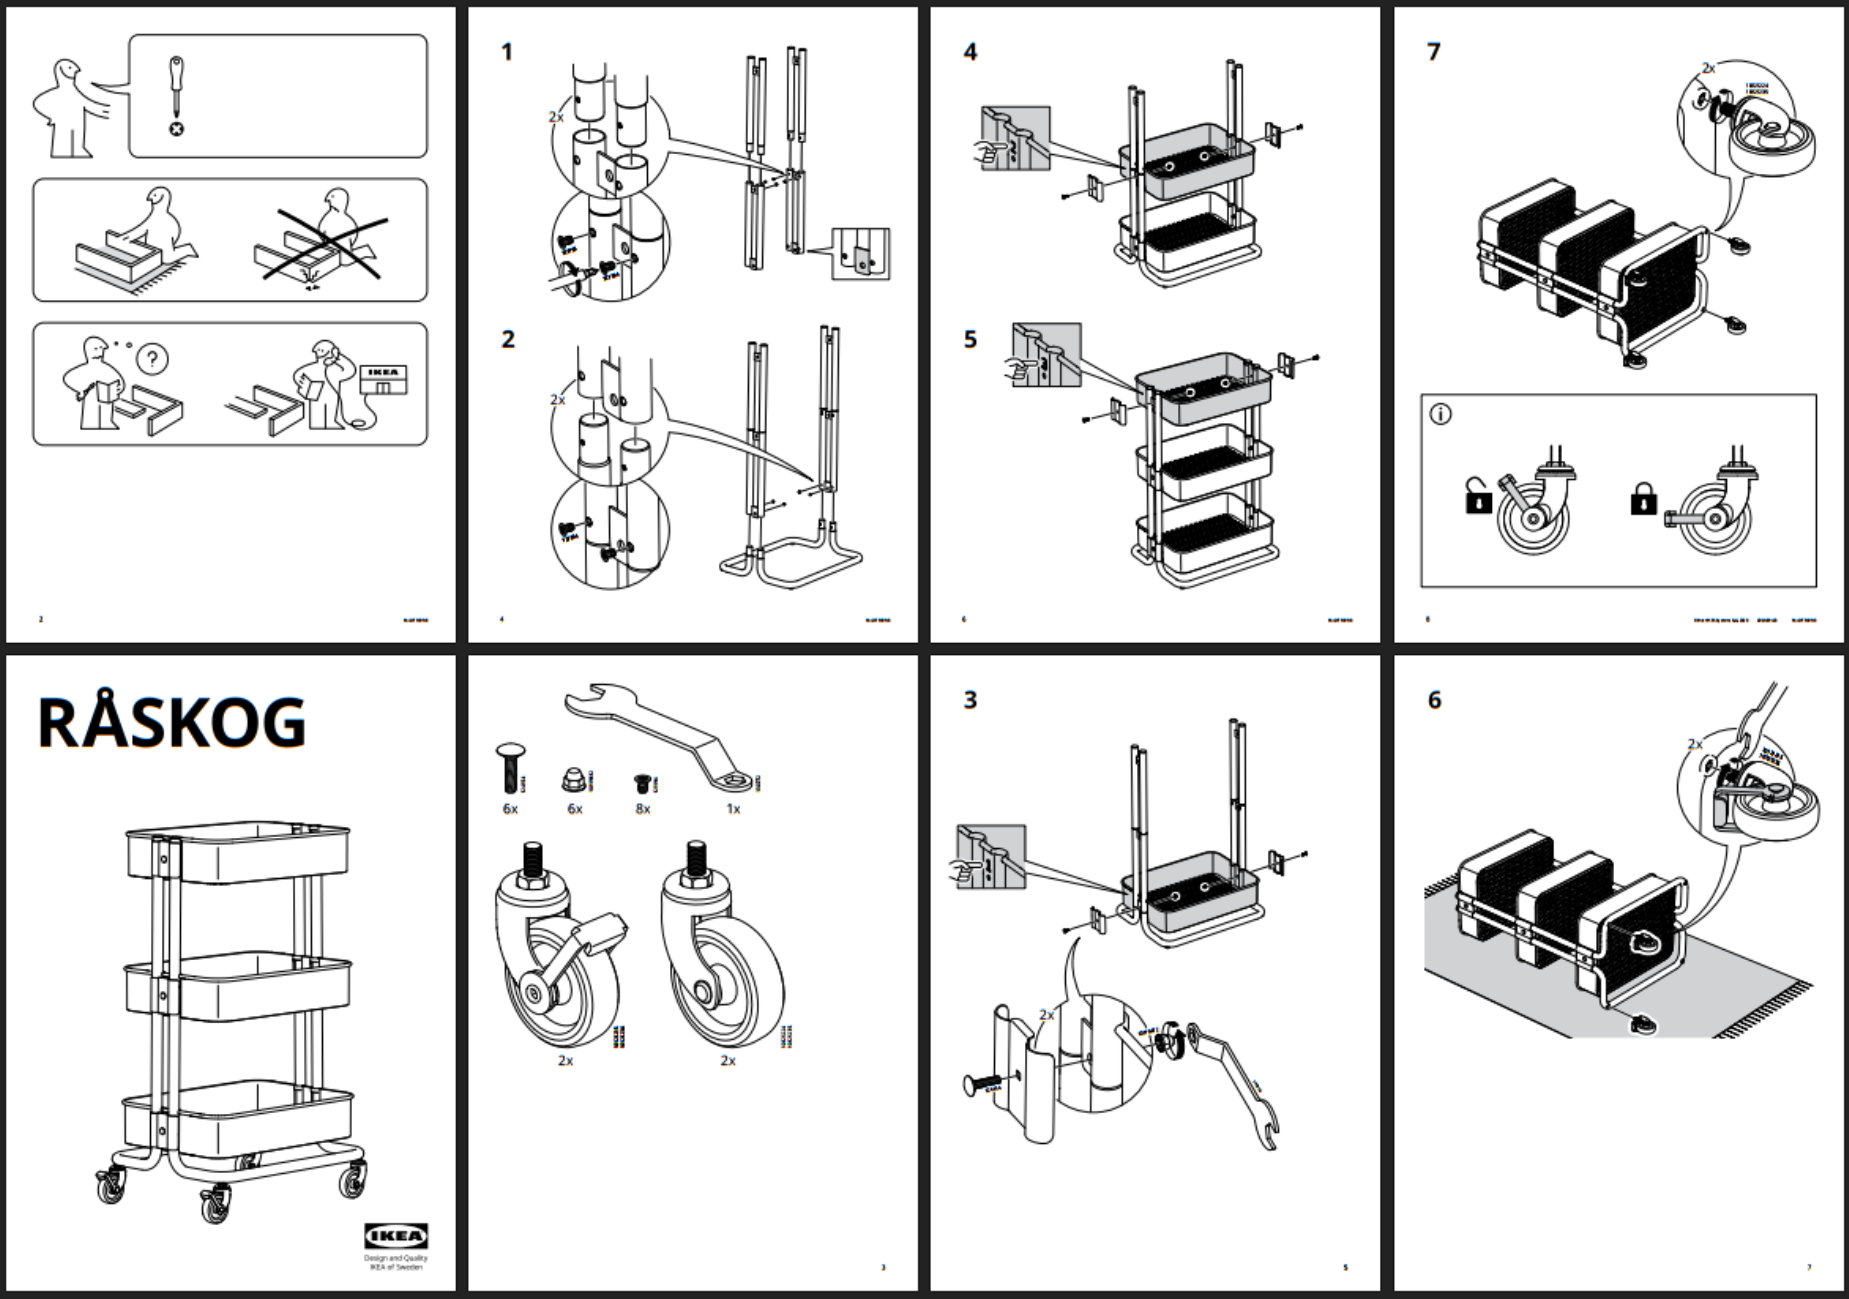
🛒 Carrinho de transporte
- Caso você tenha jogado o manual fora por engano, aqui está uma cópia.
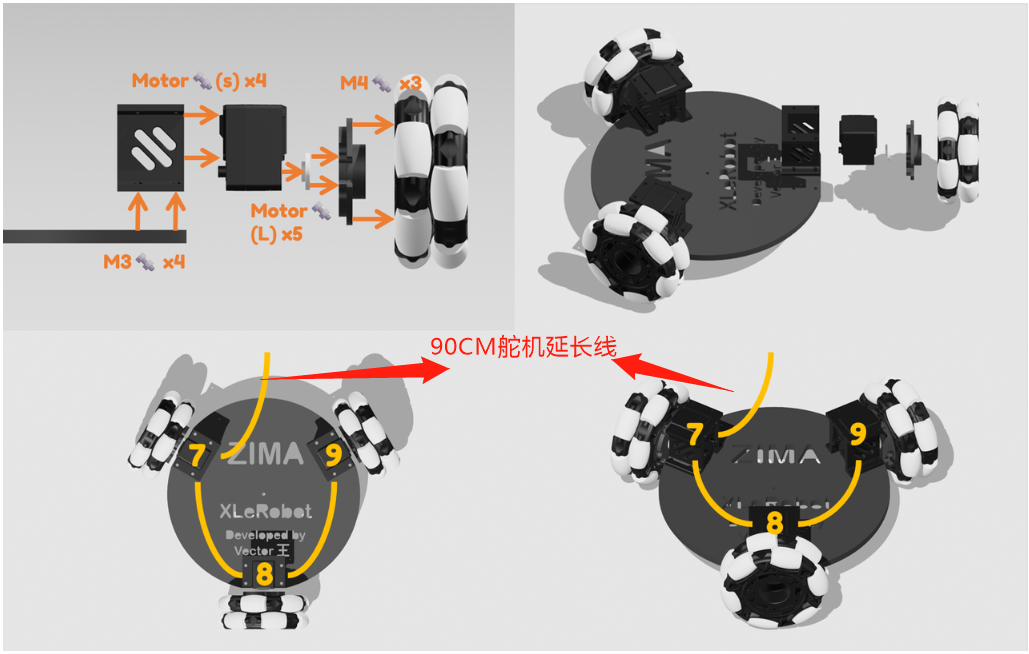
🧑🦼➡ Base com rodas
Se você já tem uma base Lekiwi, remova a bateria, o suporte dos servos etc. Na placa inferior, basta instalar 3 servos com rodas (mantenha a fiação).
Observação
Não escolha a placa errada; cada placa tem uma ordem específica.
Conforme a figura acima, instale as rodas omnidirecionais na placa.
- Os IDs de servo específicos devem ser instalados de acordo.
Observe que os conectores das rodas omnidirecionais precisam de 3 parafusos M4.
Faça o cabeamento normal dos servos conforme o tutorial; depois, não conecte os cabos dos servos à placa de driver de servo, mas use o cabo de extensão de servo de 90CM para conectar à placa de driver de servo.
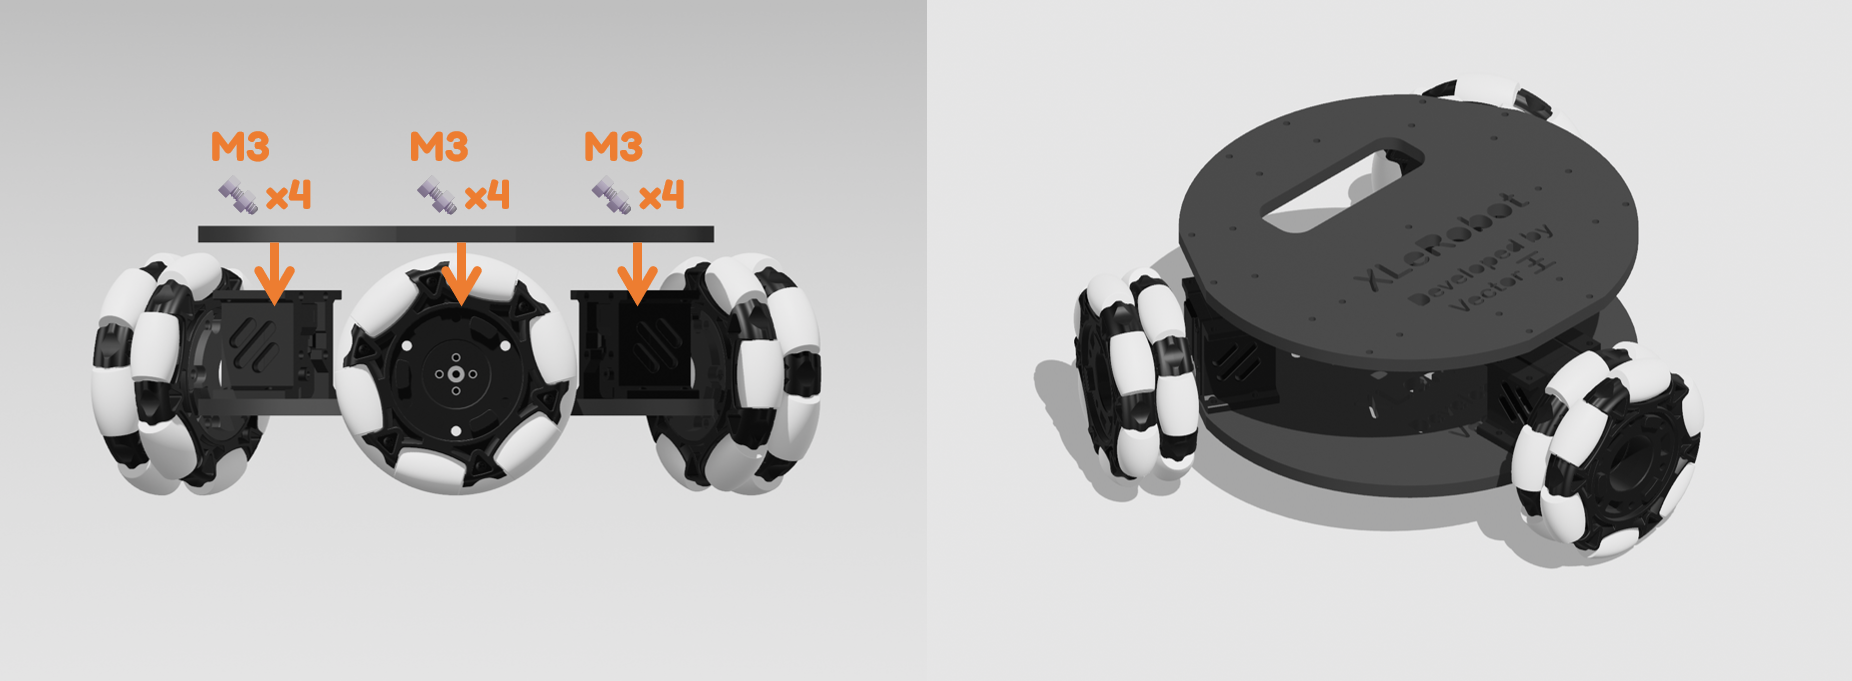
Conforme a figura acima, instale a placa superior.
Deixe o cabo de extensão de servo de 90CM pendurado e, por enquanto, não o puxe para fora pelos furos da placa superior.
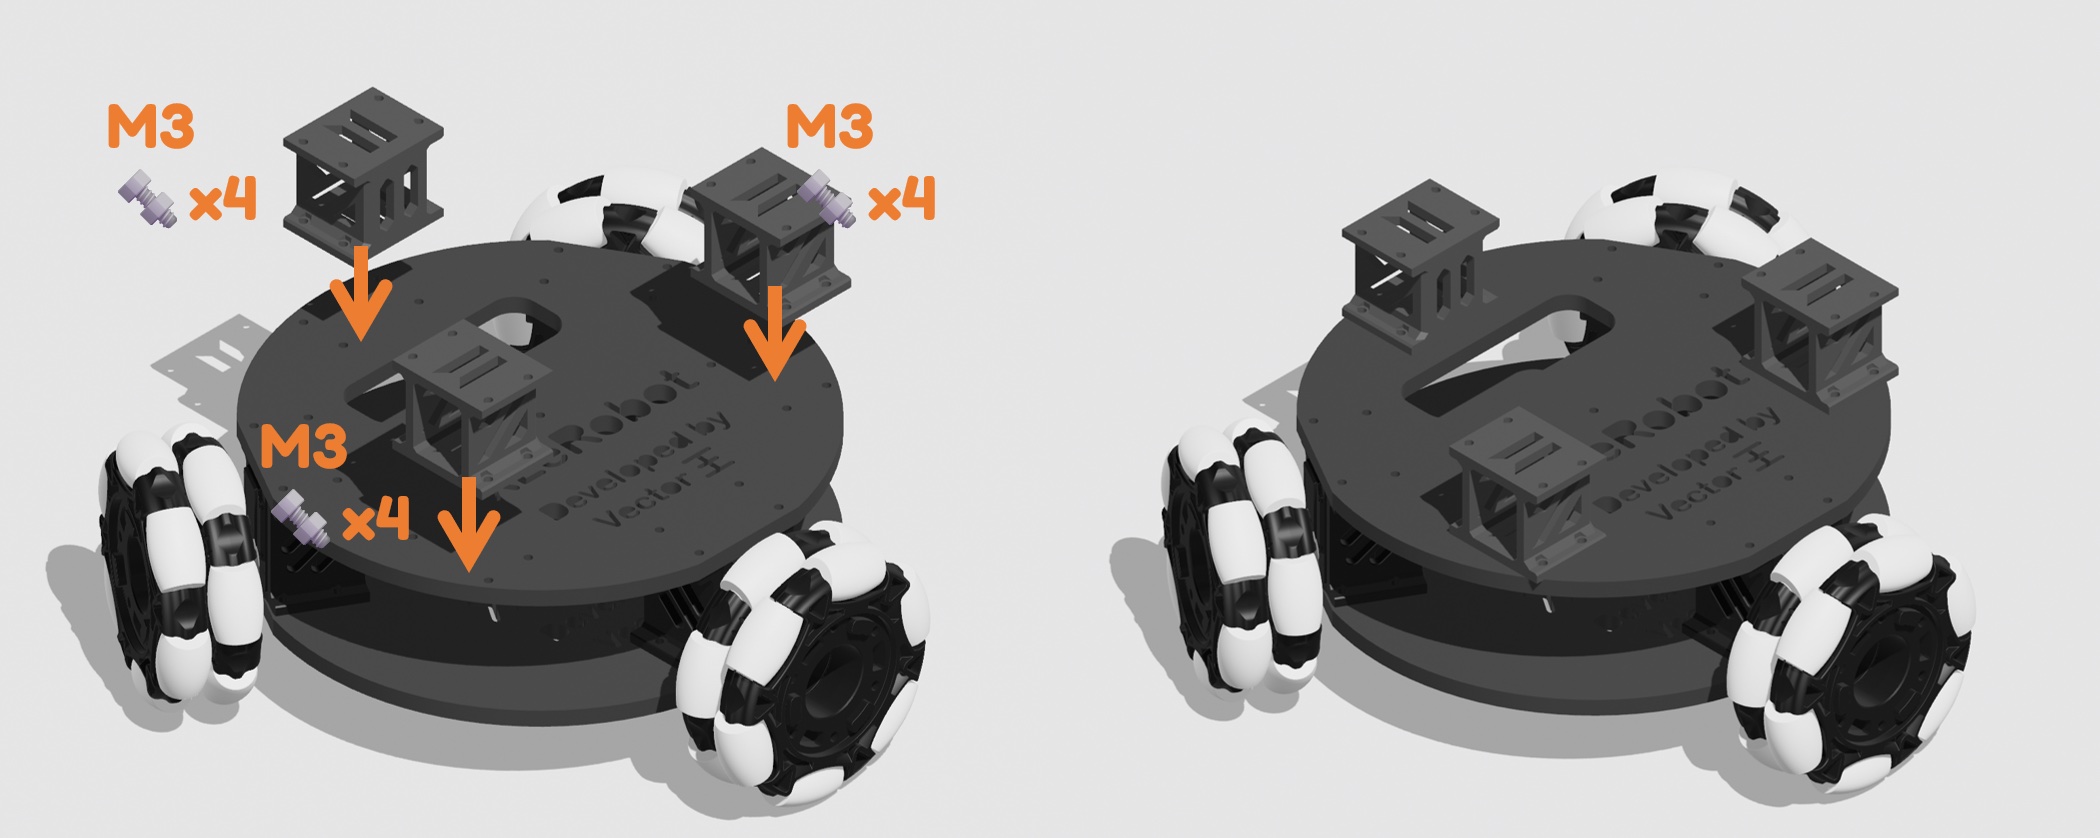
- Conforme a figura acima, instale 3 conectores (espaçadores) na placa superior.
Dica
Coloque a base Lekiwi com os conectores sob o carrinho de transporte e veja se ela exerce pressão suficiente sobre o carrinho, de modo que as quatro rodas do carrinho ainda toquem o chão. Se não conseguir, tente modificar o modelo 3D do conector ajustando levemente a escala do eixo z diretamente no software de fatiamento (mantendo inalteradas as escalas dos eixos x e y) e imprima-o novamente.
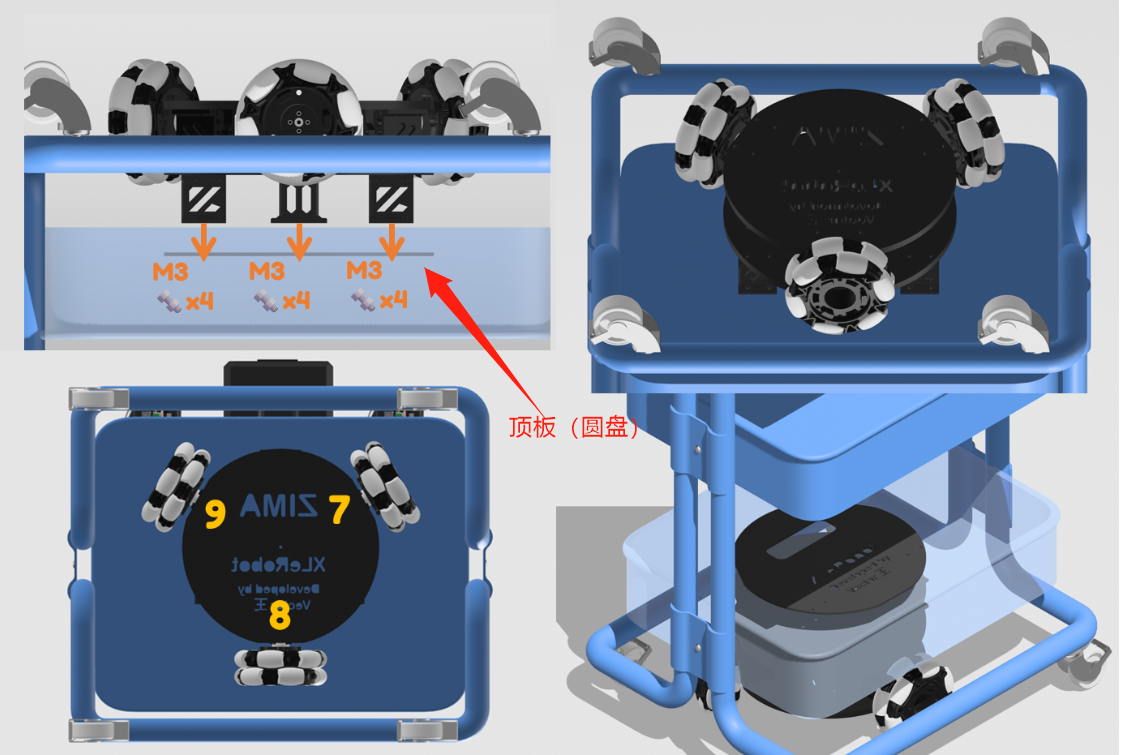
Dica
Vire o carrinho de transporte para fazer a montagem a seguir.
Agora instale a base Lekiwi com os conectores na parte inferior do carrinho de transporte, com a placa mais fina do outro lado.
Consulte a figura e encontre a direção de montagem necessária de acordo com o índice dos servos.
Observação
Esta nova versão de hardware é compatível com a grade metálica do carrinho de transporte, e todos os 12 parafusos M3 devem encaixar facilmente.
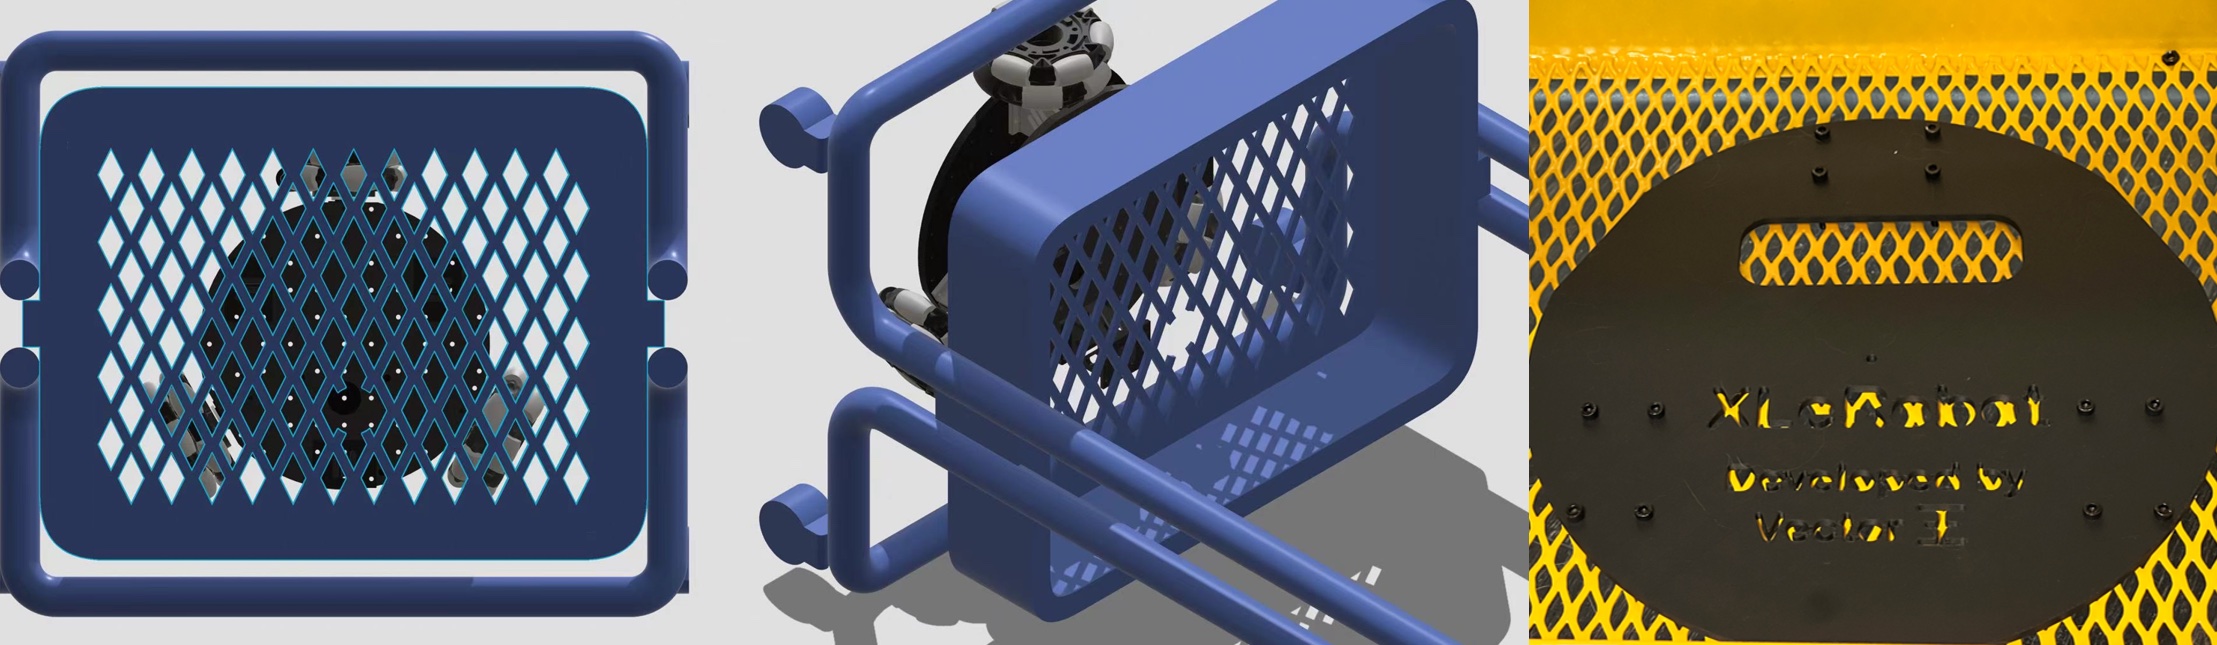
- Em seguida, passe os cabos previamente estendidos por baixo do carrinho de transporte e faça a fiação para cima.
🦾 Base do braço robótico
Montagem da base superior
14 parafusos sextavados M3*12
4 parafusos sextavados M3*16
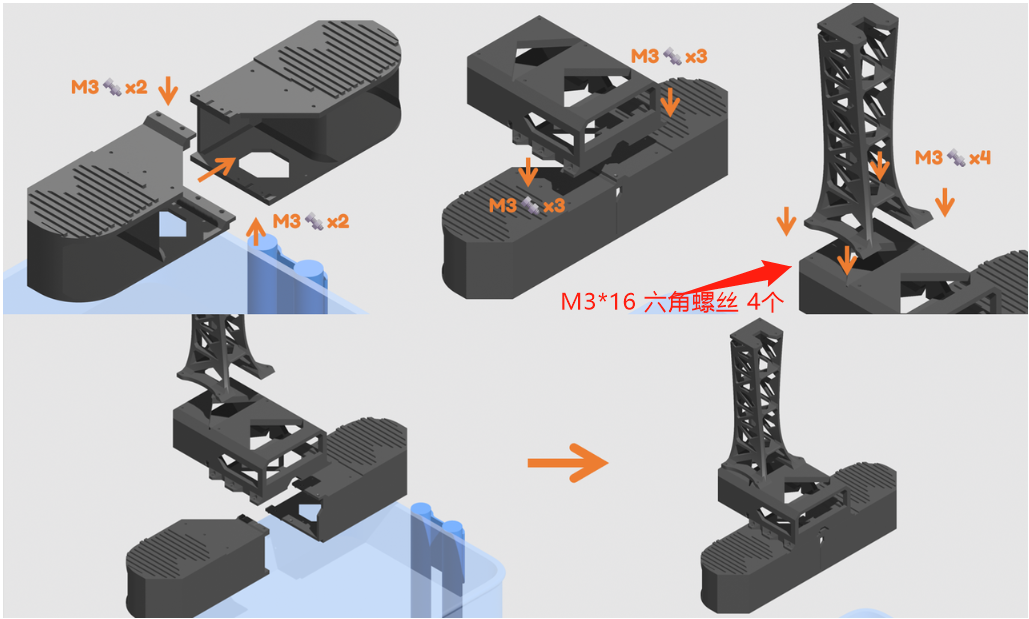
- A montagem é mais fácil com a base virada.
Montagem da cabeça
①Primeiro, conecte o cabo de extensão de servo de 90CM (listrado de preto e branco) e o cabo de servo (listrado de branco, vermelho e preto) ao servo nº 7.
②Use quatro parafusos com arruela M2*6 para fixar a câmera
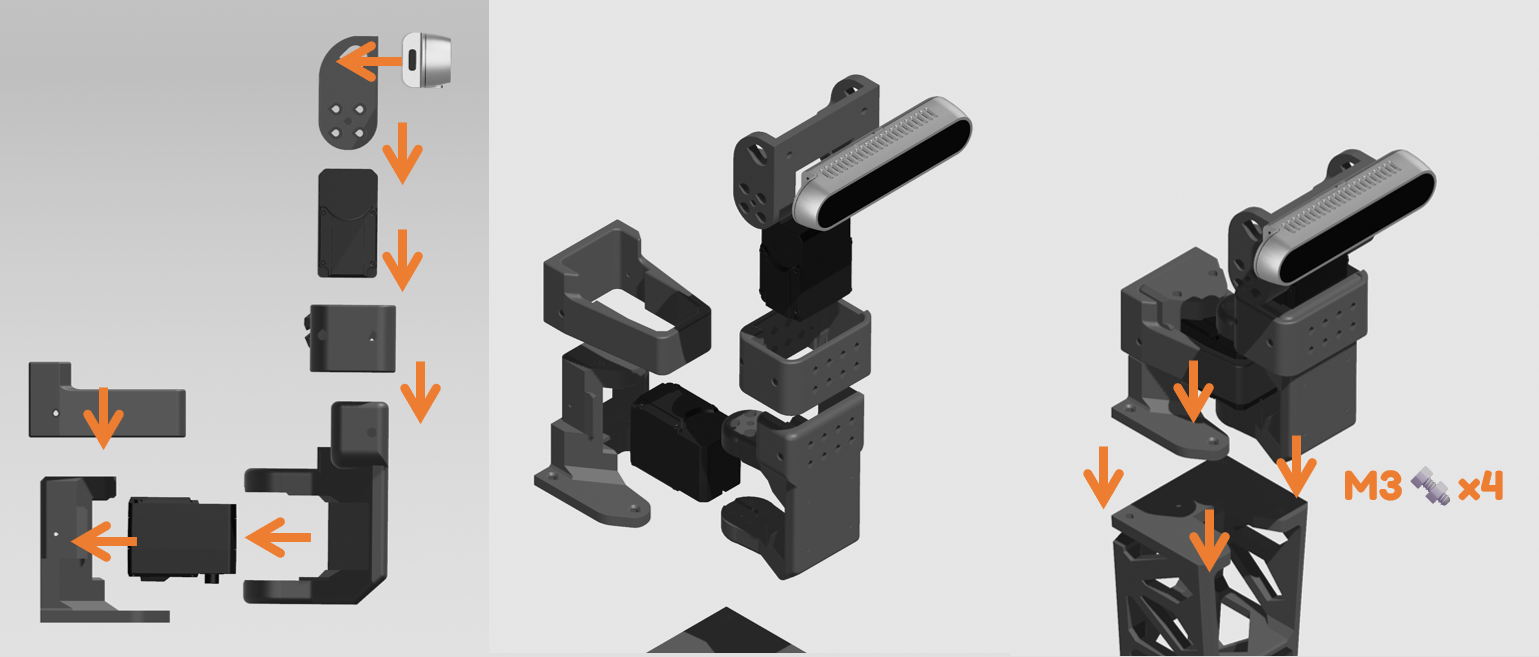
Ao instalar o disco do servo, observe que o furo central do disco não deve ser parafusado.
Isso deve ser igual aos dois primeiros passos da montagem do braço robótico SO101.
🧵 Cabeamento
Importante
Antes de prender a base superior ao carrinho de transporte, conclua todo o cabeamento e a organização dos cabos da base superior, e coloque o Raspberry Pi na sua carcaça.
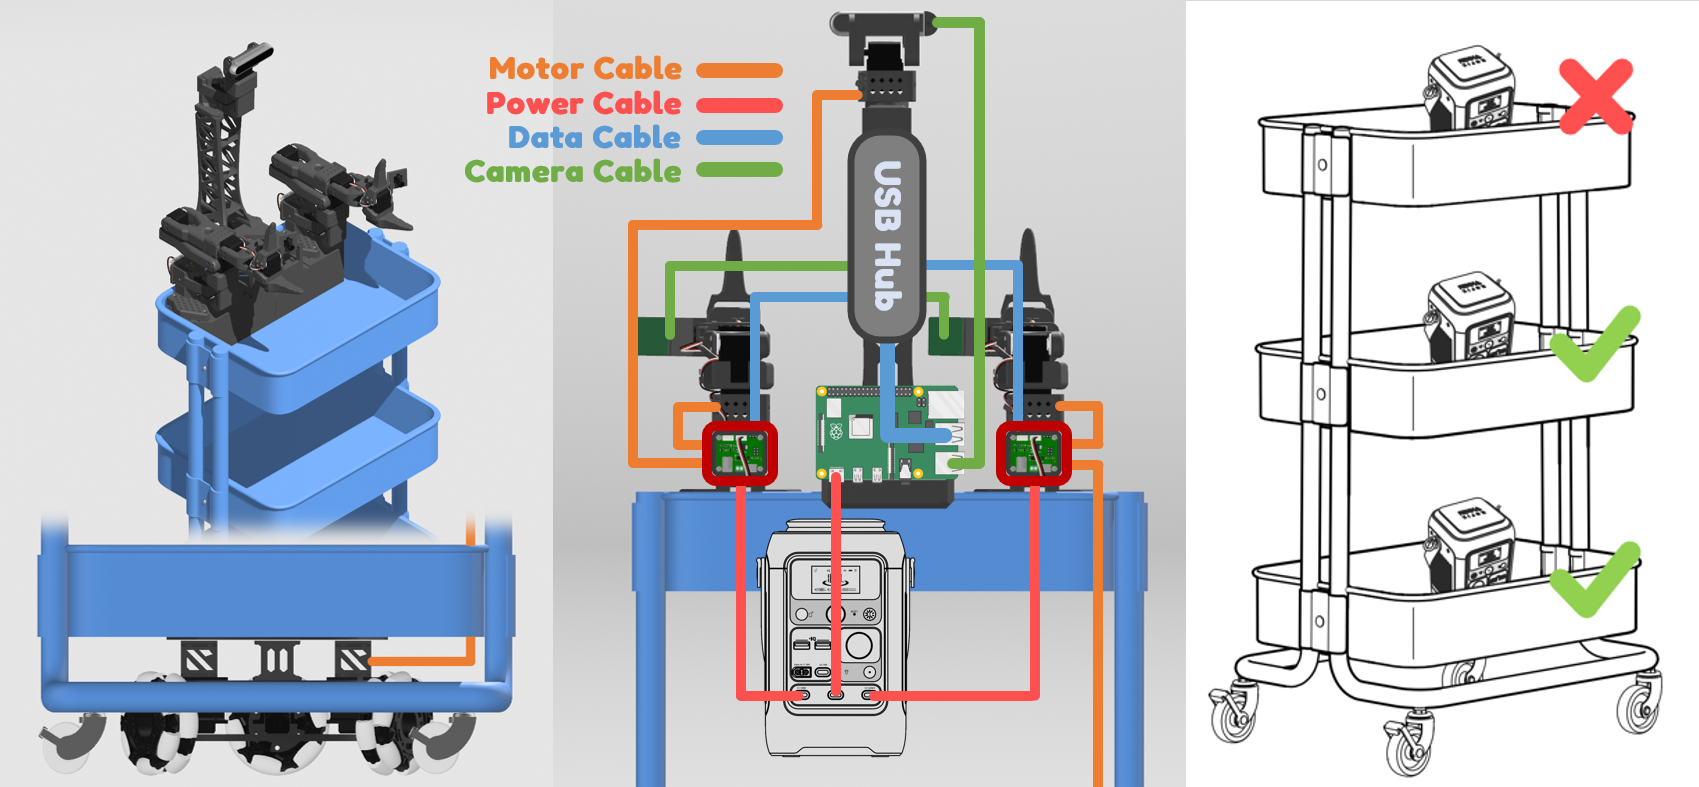
Conecte o cabo de extensão de servo de 90CM vindo da base Lekiwi ao braço robótico SO101 esquerdo (isso faz com que a base e o braço robótico formem um Lekiwi).
Conecte 2 cabos de dados **USB-C para USB-A ** das 2 placas de driver de servo ao Raspberry Pi (restam 2 conectores USB-A para as câmeras) ou à placa Jetson.
Conecte todos os 3 cabos de energia: 2 cabos USB-C para DC(12V) das 2 placas de driver de servo e 1 cabo USB-C para USB-C do Raspberry Pi, à interface de carregamento rápido PD da fonte de alimentação. Cada interface fornece até 100W de potência quando carregadas simultaneamente, o que, após testes, é suficiente para suportar o funcionamento da versão de 12V.
🔋 Posicionar a bateria 🛒
Coloque-a em qualquer posição da camada intermediária ou inferior do carrinho de transporte para manter o centro de gravidade baixo. A bateria tem base antiderrapante e não desliza facilmente durante a operação normal.
Por segurança, mantenha-a na posição vertical.
Caso você também tenha jogado o manual da bateria fora por engano, aqui está uma cópia.
Importante
Para proteger as placas de driver de servo, certifique-se de conectar os cabos de energia por último. Desconecte sempre os cabos de energia ao conectar ou desconectar outros cabos.
📸 Montagem final
Colocar a base no carrinho de transporte
Importante
Antes de prender a base superior ao carrinho de transporte, conclua todo o cabeamento e a organização dos cabos da base superior, e coloque o Raspberry Pi na sua carcaça.
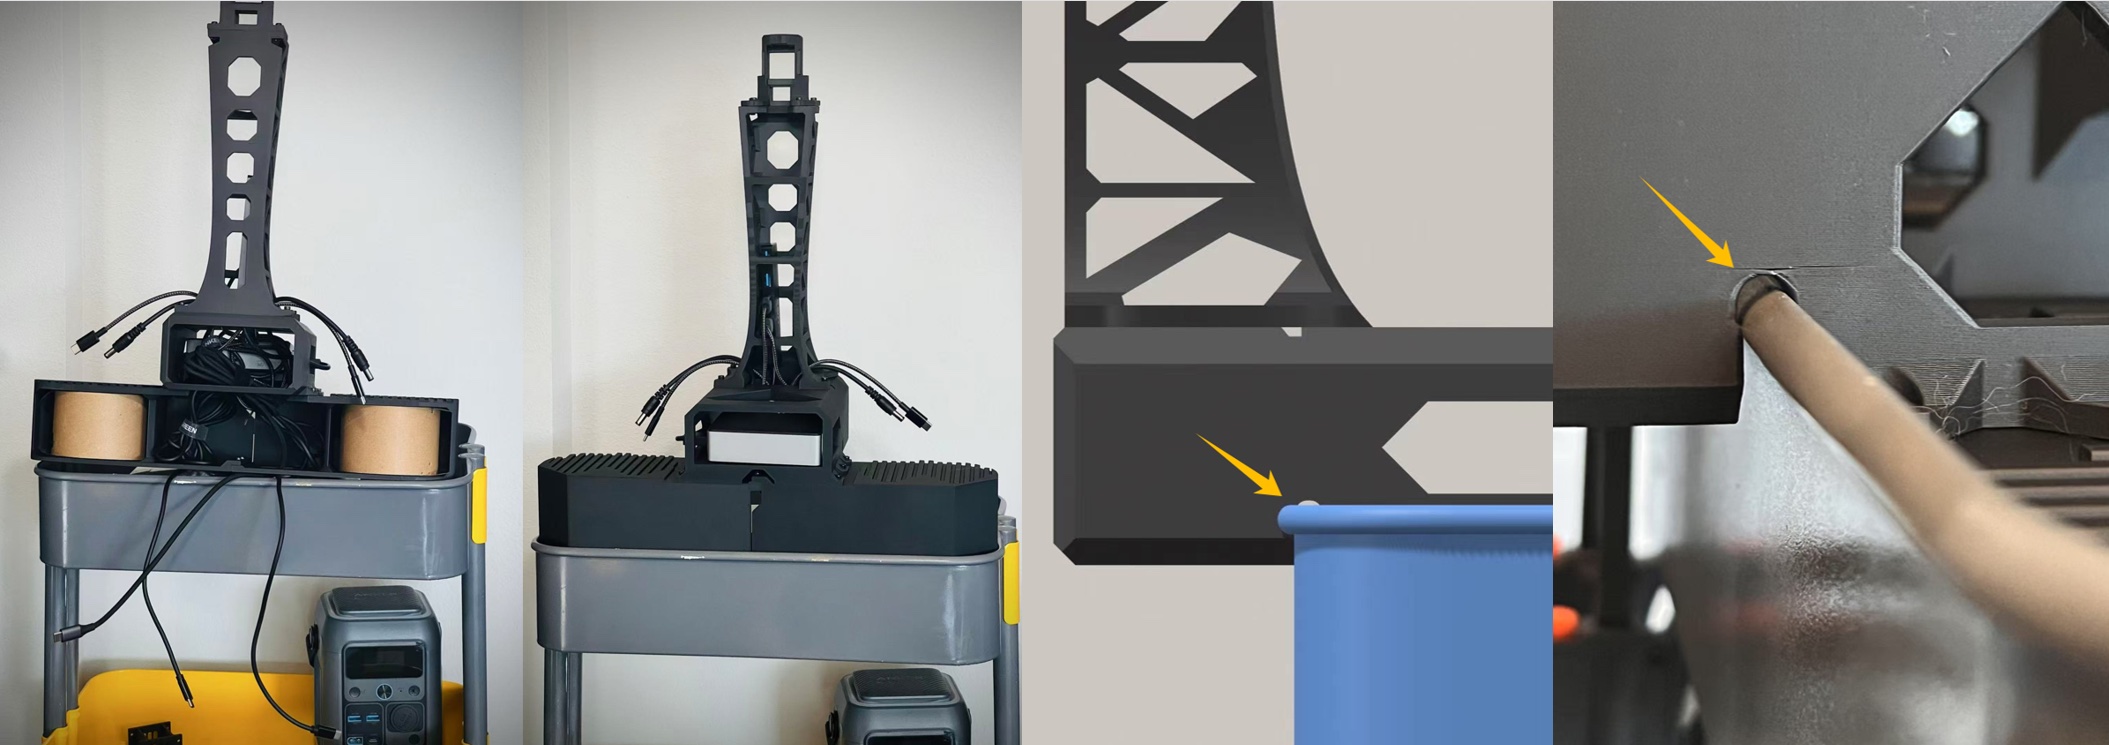
Ao encaixar a borda do carrinho de transporte no engate da carcaça, tenha cuidado para não danificar a carcaça.
Para facilitar os testes, os braços robóticos SO101 são presos diretamente ao carrinho de transporte. Posicione a base do braço robótico nos dois cantos da camada superior do carrinho de transporte e fixe-a com grampos de fixação tipo F.
Se você tiver carretéis de papel para filamento da bambulab, não se esqueça de colocá-los dentro para proporcionar um apoio estrutural estável.
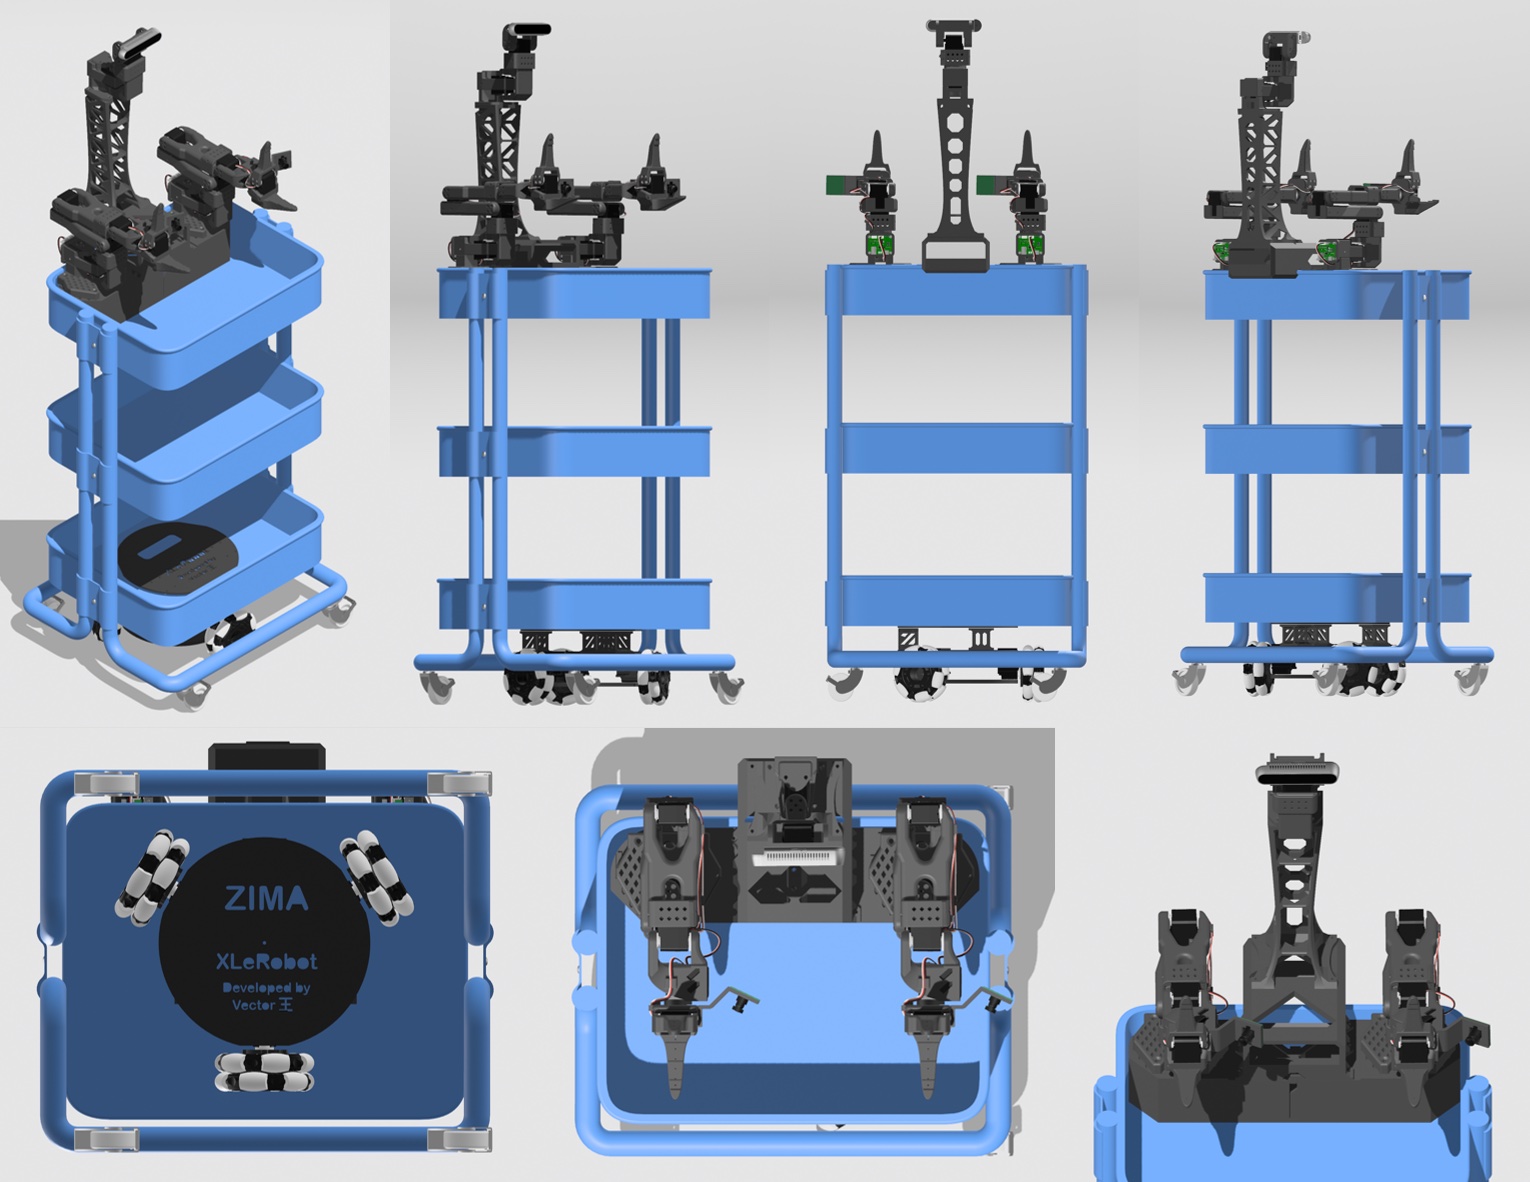
Após concluir esses passos, o XLeRobot deverá estar fisicamente bem montado e pronto para fazer algumas tarefas domésticas.
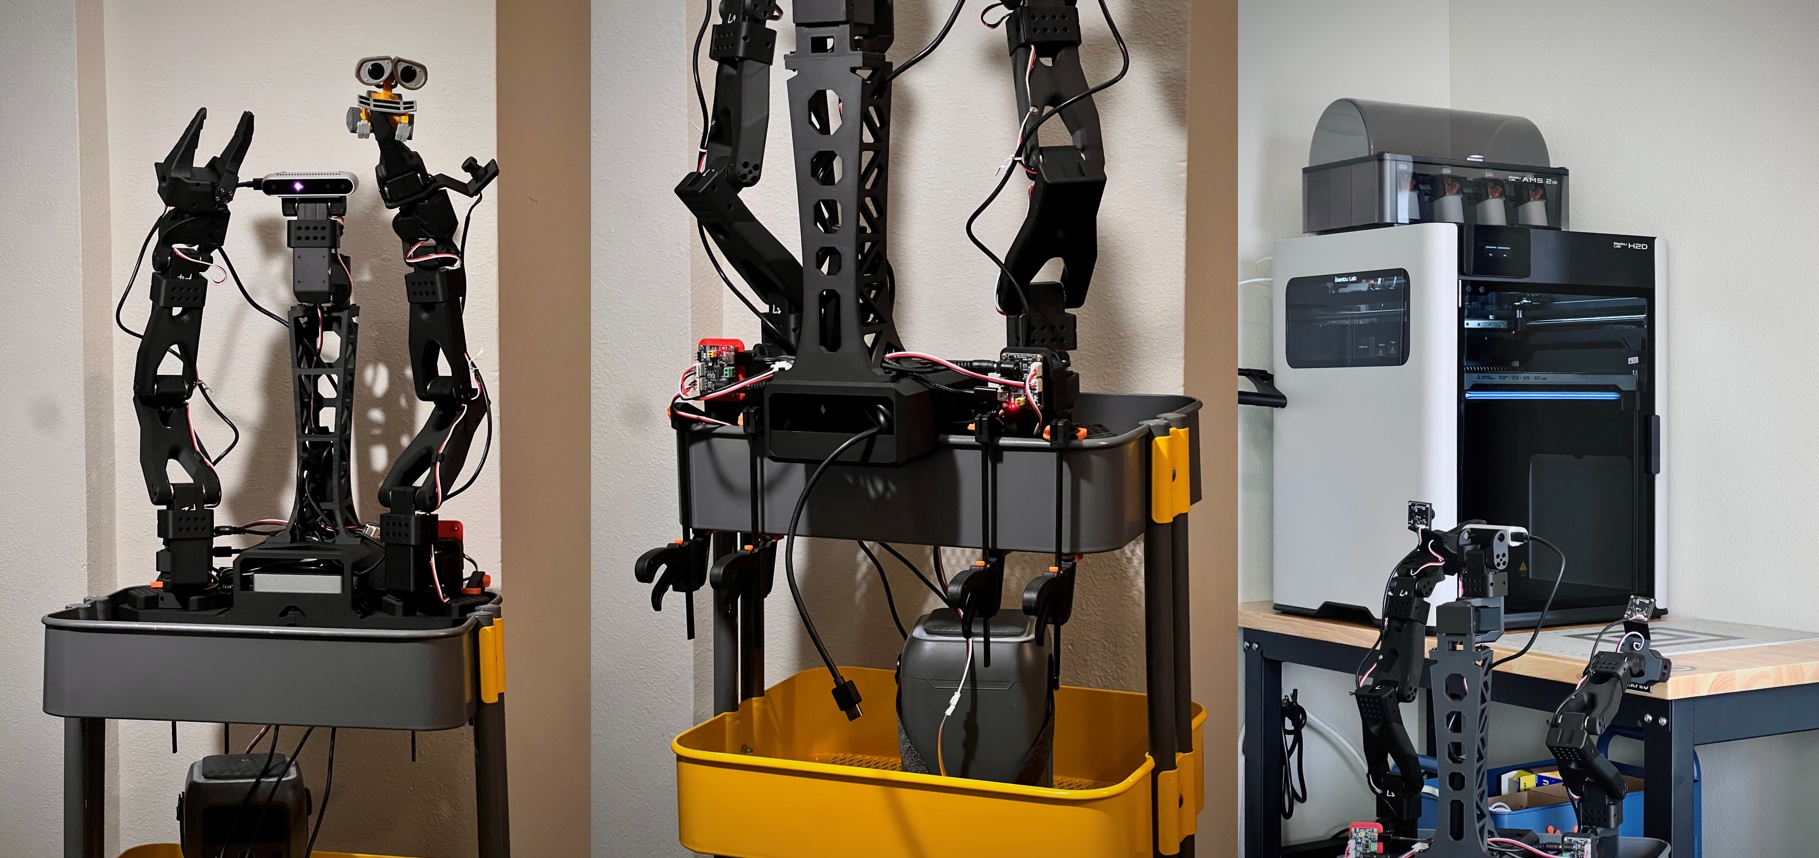
Importante
Depois que o XLeRobot estiver totalmente montado, não o empurre por aí como se fosse um carrinho de transporte, pois isso pode danificar as engrenagens dos servos. Em vez disso, quando precisar movê-lo manualmente, levante o robô (~12kg).