

Controle web PWM
Esta página é a descrição específica do controle web na versão PWM (ESP32-S3). Para a interface geral, formas de iniciar, poses predefinidas e teleoperação por câmera, veja Visão geral do controle web.
Hardware e gravação
- Fiação, GPIO, alimentação e modelo de servo: Fiação, GPIO e alimentação PWM.
- Gravação do firmware (ESP-IDF ou bin pré-compilado): Início rápido com PWM.
- Serial PC↔ESP32 fixa em 115200 8N1; o servo em si não tem baudrate.
Conexão pela página web
- No menu suspenso Driver no topo, selecione PWM (ESP32-S3)
- Clique em Adicionar porta… e selecione a porta USB do ESP32-S3
- Clique em Conectar: a página faz o handshake automaticamente (NOP), envia a escolha de mão e retorna ao meio
- Depois controle com os controles deslizantes, as poses predefinidas e a teleoperação por câmera; o título dos dedos mostra CH 1/2 … (número do canal PWM)

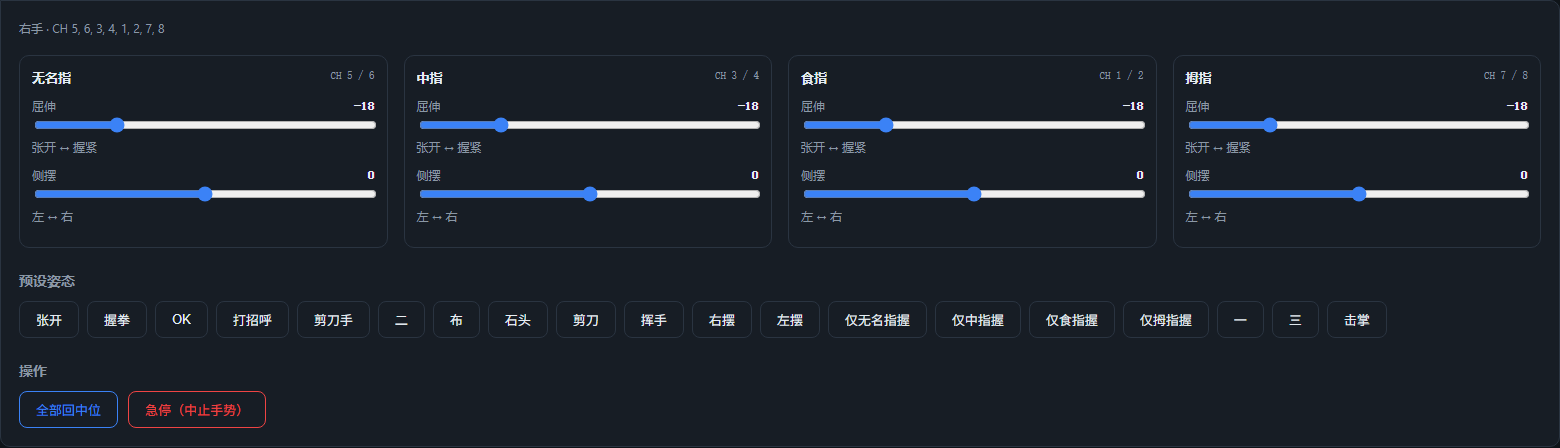
Diferenças em relação à versão SCS0009
| Item | Versão de barramento SCS0009 | Versão PWM |
|---|---|---|
| Baudrate da serial | 1.000.000 | 115.200 |
| Placa driver | Placa driver de barramento USB | ESP32-S3 + placa adaptadora PWM |
| Torque | Pode ativar/liberar | Nenhum (o firmware não tem comando de torque e o botão fica oculto) |
| Parada de emergência | Libera todo o torque | Envia 0xFF para abortar o gesto; os servos continuam energizados e mantêm a posição |
| Velocidade | Suporta parâmetro de velocidade | Os quadros de acionamento direto não têm parâmetro de velocidade |
| Feedback | Leitura de posição/temperatura/tensão/velocidade | Sem leitura; não detecta travamento nem perda de passos |
| Mão esquerda/direita | IDs de servo diferentes | O mesmo conjunto de canais; envie 0xF1 para alternar (afeta principalmente os gestos do firmware; as poses da página usam o mapeamento de cada mão) |
Calibração dos ângulos
A página converte os valores de pose em 8 ângulos de 0–180°, com a fórmula padrão:
angle = 90 + dir × scale × valor da pose + offset- Para cada dedo, o primeiro canal tem
dir = -1e o segundodir = +1 - Por padrão
scale = 1eoffset = 0, ou seja, espelha diretamente o ângulo do eixo do servo - Quando
mirror_poseé verdadeiro, primeiro troque os dois valores de pose de cada dedo (neste repositório está ativado para as duas mãos)
Se na máquina real a direção ficar invertida ou o meio deslocado, edite pwm.calibration no config.json:
jsonc
"pwm": {
  "calibration": {
    "right": {
      "pointer": { "scale": 1.0, "offset_deg": [0, 0] }
    }
  }
}- Direção invertida: mude o
scaledo dedo correspondente para-1 - Deslocamento do meio: ajuste
offset_deg(separadamente para os dois canais) - Passo a passo por dedo: volte ao meio → arraste um único dedo → observe direção/meio → altere
scale/offset_deg→ recarregue a página e tente de novo
Perguntas frequentes
- Falha na conexão / ESP32 não responde: confirme que o baudrate é 115200, que a porta COM selecionada é a do ESP32, que a alimentação é 5 V/3 A e que há aterramento comum; ao abrir a porta, o ESP32 pode reiniciar e a página tenta o NOP automaticamente
- Os servos não se movem ou tremem: confirme primeiro que os servos são digitais de 333 Hz (PTK 7452 MG-D ou equivalente) e que a fonte é suficiente; o SG90 exige alteração no firmware
- Direção invertida: mude o
scaledo dedo correspondente para-1 - Meio errado: ajuste o
offset_degdo canal correspondente - Mensagem "ocupado (executando gesto)": o firmware está executando um gesto interno; espere terminar ou clique na parada de emergência (
0xFF) - Varredura de servos:
tools/scan_servos.pysó se aplica ao SCS0009; para PWM, useAmazingHand-PWM/tools/serial_test.pyou a página web