Configuração (Windows)
O braço líder preto usa um adaptador de energia de 5V6A
O braço seguidor branco usa um adaptador de energia de 12V5A
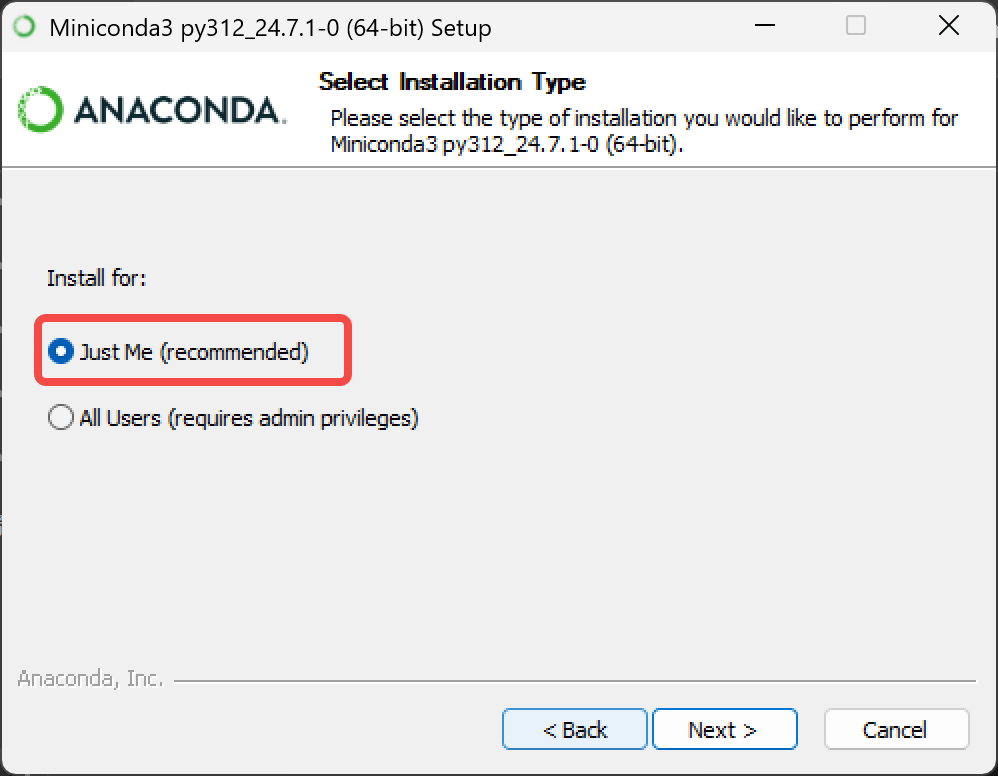
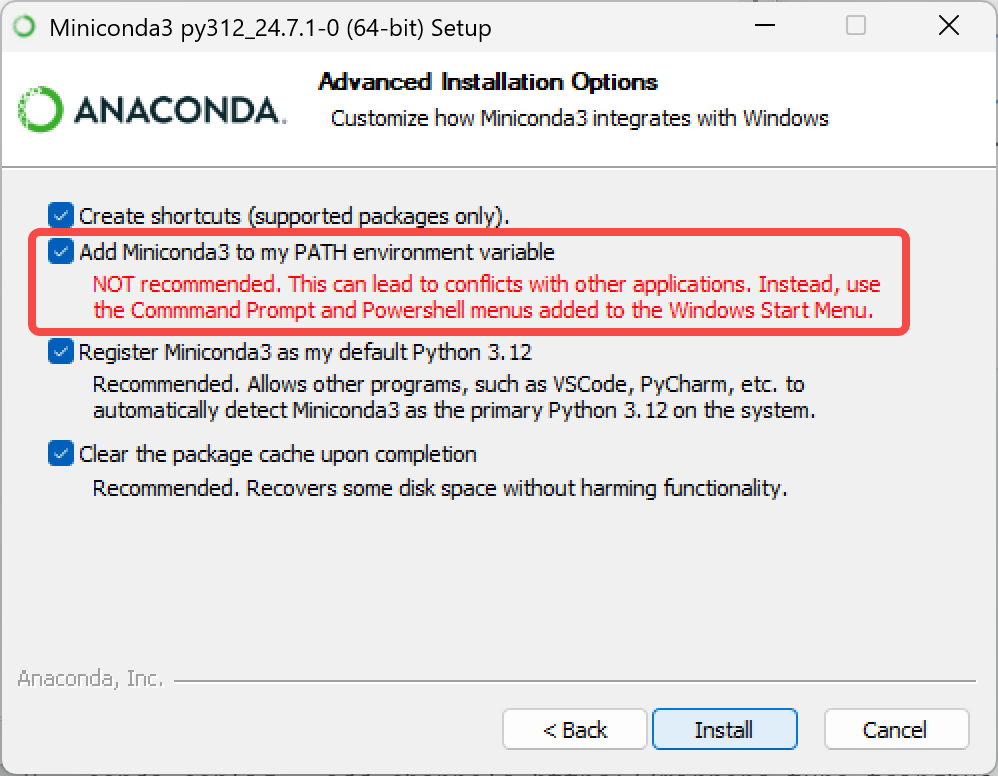
Instalar o Miniconda
anaconda.com/download/success
Ou clique diretamente neste link para baixar o pacote de instalação
https://repo.anaconda.com/miniconda/Miniconda3-latest-Windows-x86_64.exe
Trocar a fonte do conda
Shell
# Limpar primeiro a configuração de fontes existente (para evitar conflitos)
conda config --remove-key channels

# Substituir as fontes padrão do conda e as fontes de terceiros comuns pelo espelho da Tsinghua
# Adicionar as fontes de pacotes padrão (main/r/msys2)
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/main/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/r/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/pkgs/msys2/

# Adicionar fontes de terceiros comuns
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/conda-forge/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/msys2/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/bioconda/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/menpo/
conda config --add channels https://mirrors.tuna.tsinghua.edu.cn/anaconda/cloud/pytorch/

# Ativar a exibição da fonte de download; ao instalar pacotes, o endereço de download específico será exibido
conda config --set show_channel_urls yes

# Limpar o cache de índice para aplicar as novas fontes
conda clean -i

# Ver a configuração atual (verificar se as fontes foram adicionadas com sucesso)
conda config --show-sources
Criar o ambiente virtual
Shell
conda create -y -n lerobot python=3.12Ativar o ambiente virtual
Shell
conda activate lerobotInstalar o ffmpeg
Shell
conda install *ffmpeg*=7.1.1 *-c* conda-forge -yVerifique se a instalação foi bem-sucedida
Shell
ffmpeg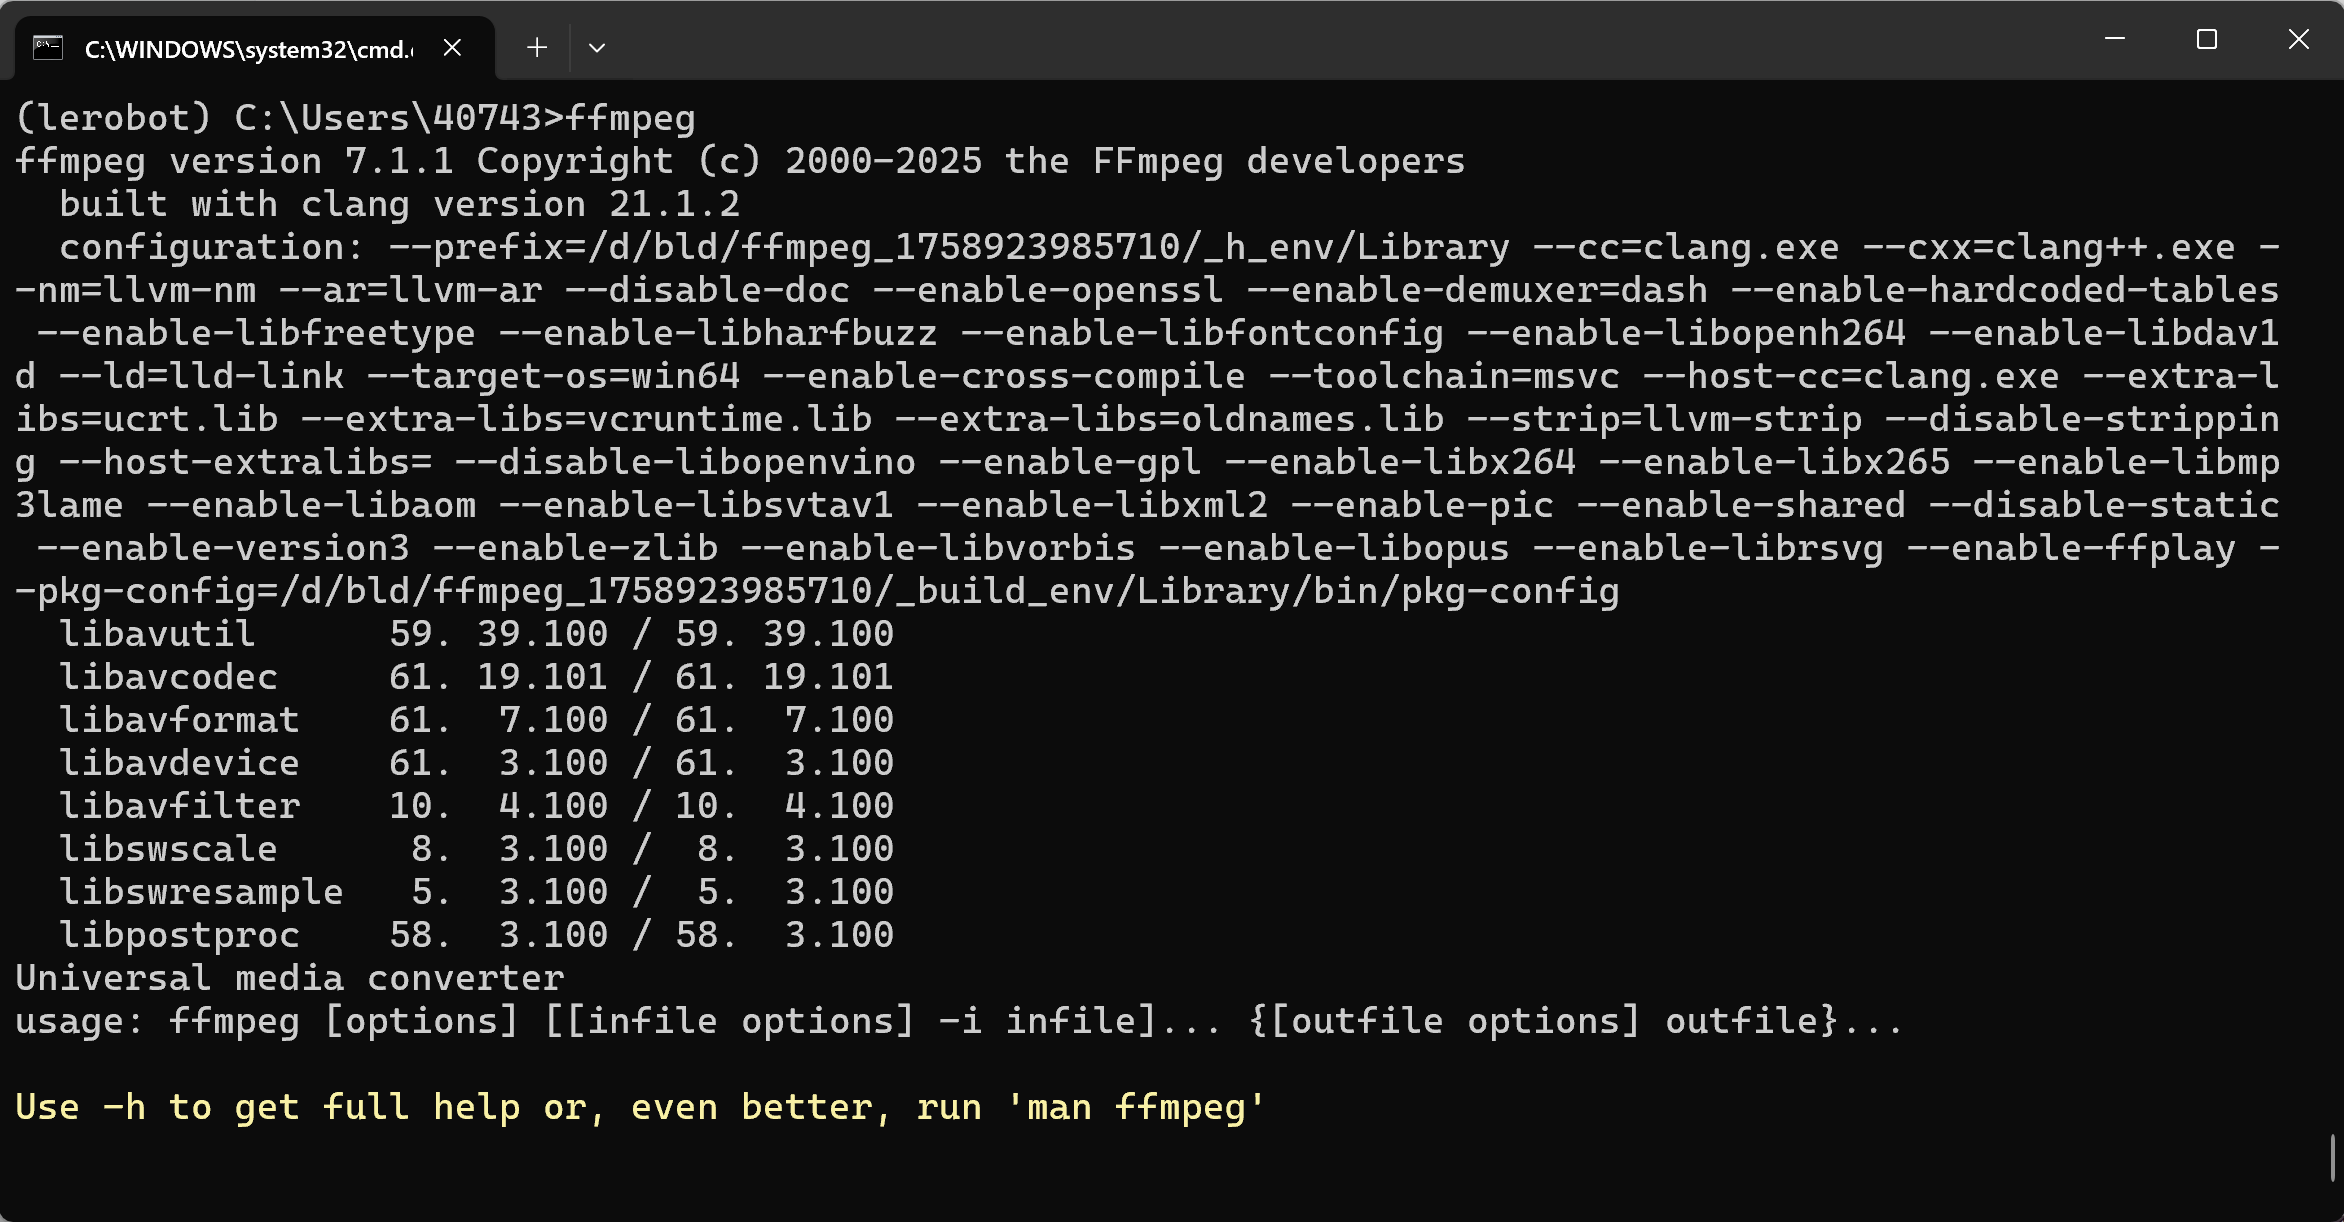
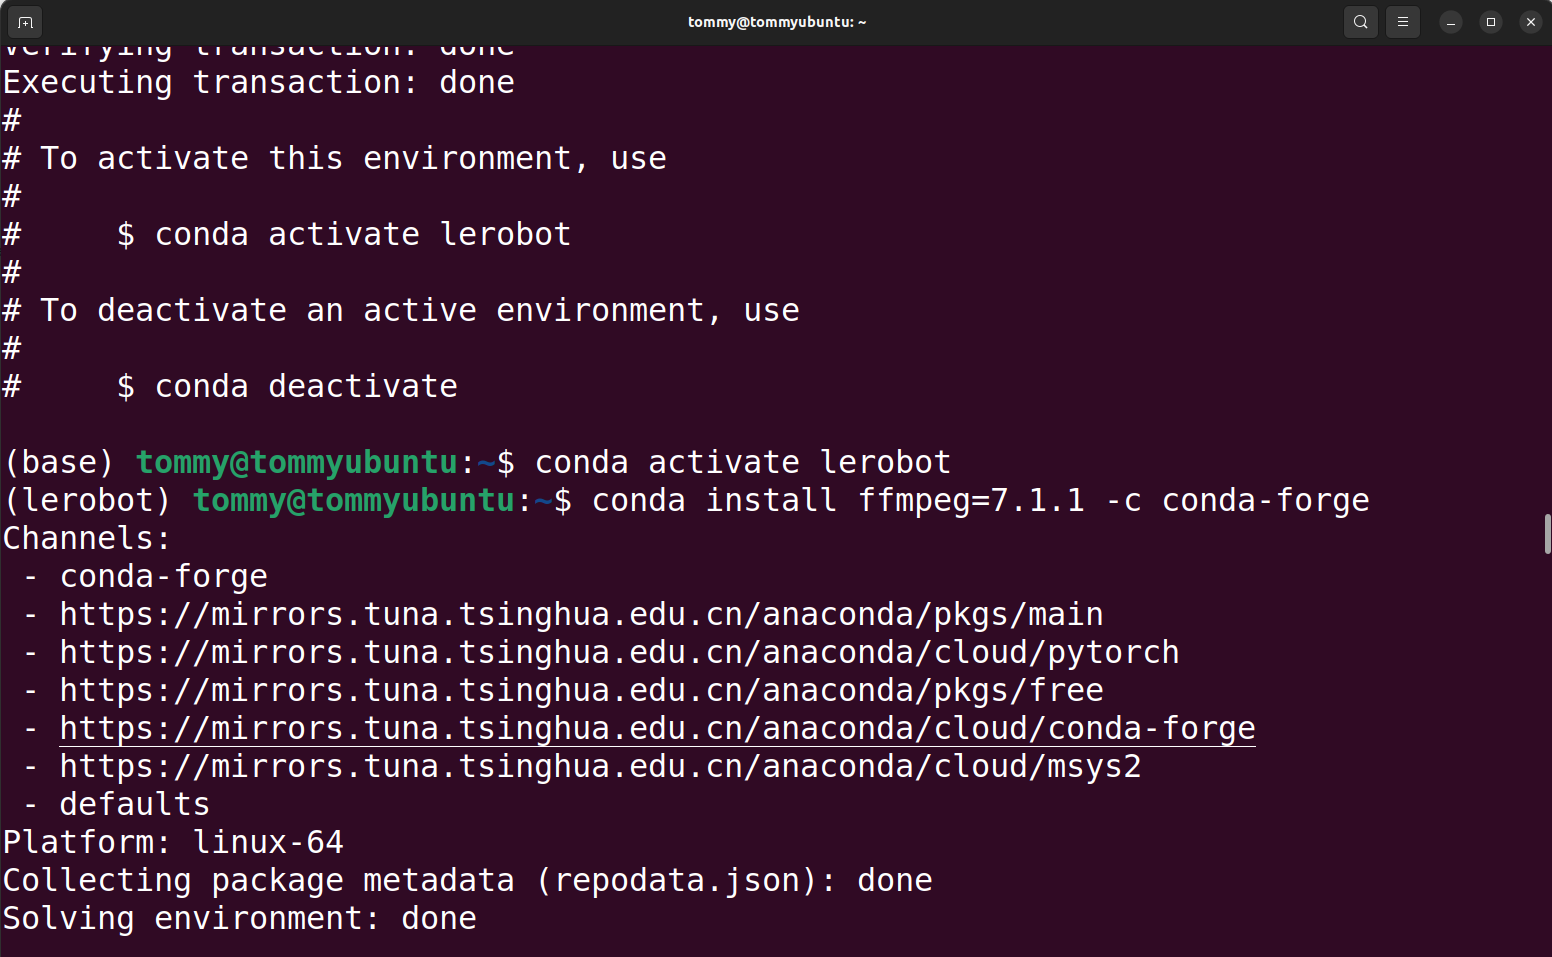
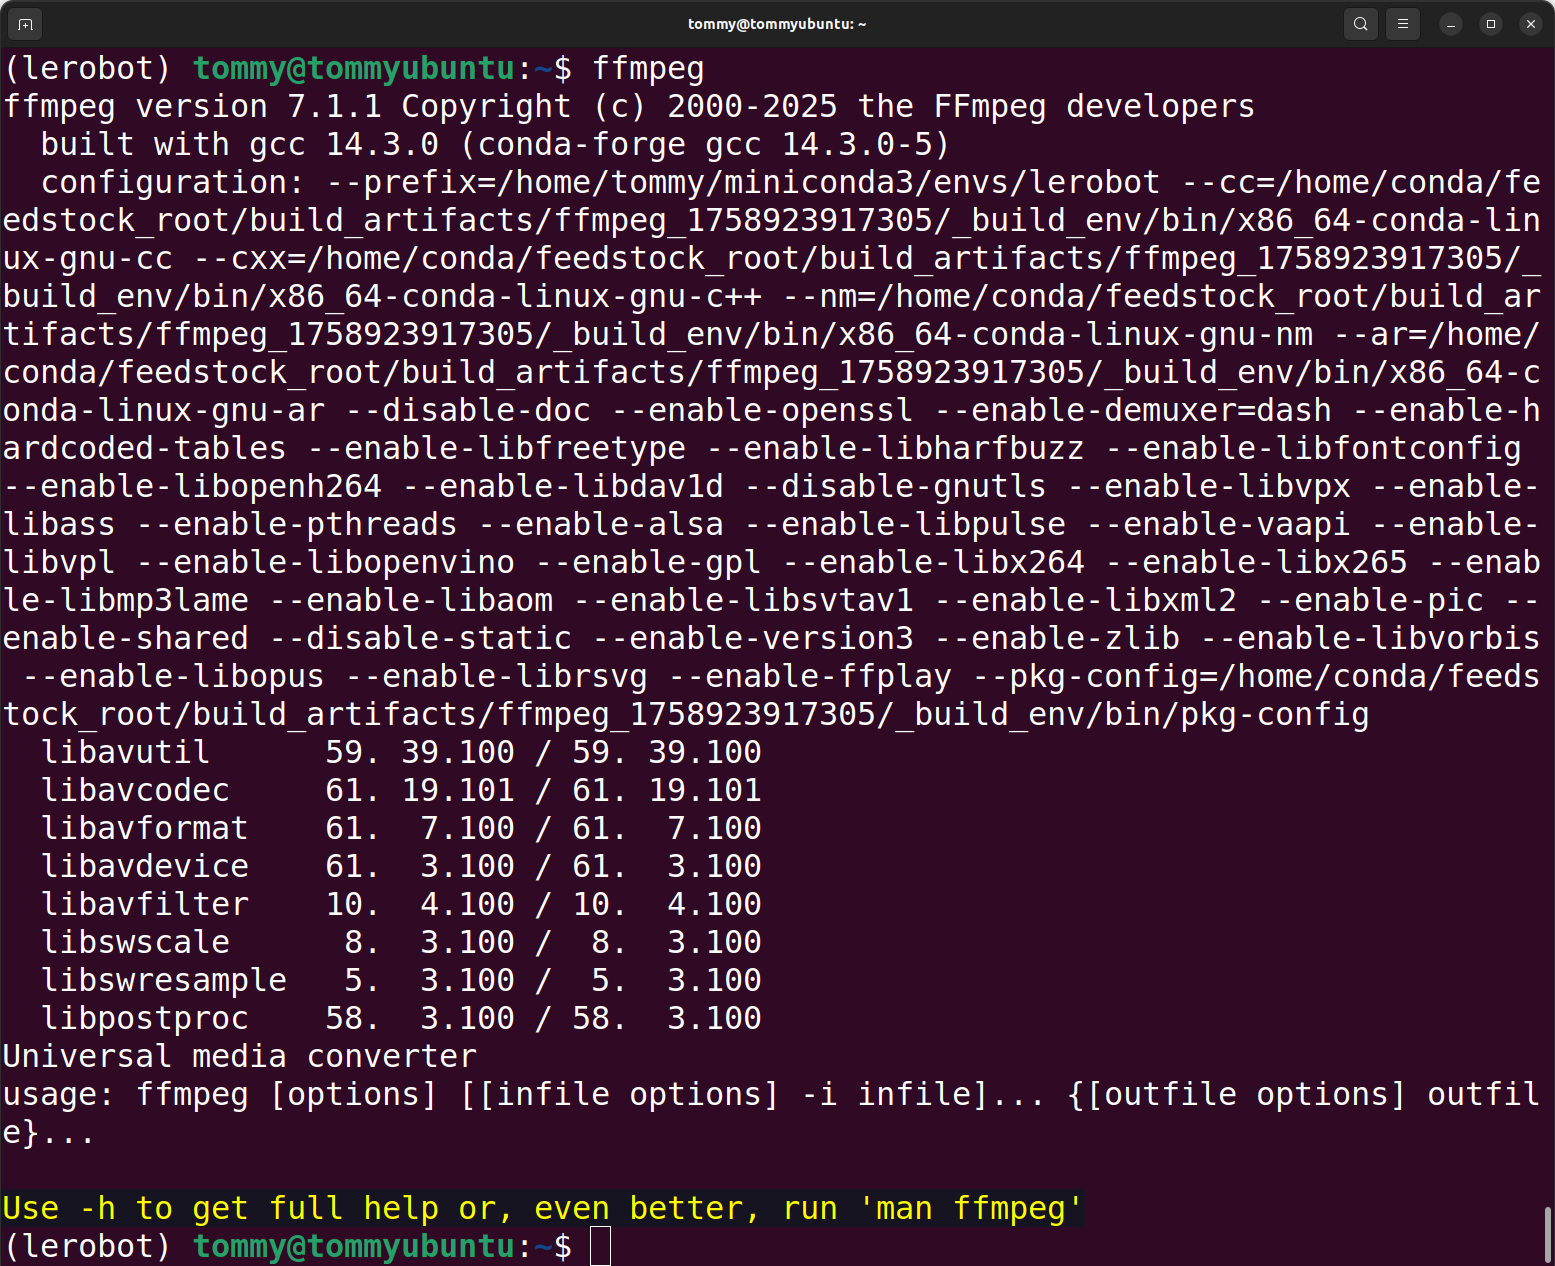
Baixar o LeRobot
- Baixar o repositório de código oficial do LeRobot
Shell
git clone https://github.com/huggingface/lerobot.gitInstalar o repositório de código
Shell
cd lerobotPlain
pip install -e ".[feetech]"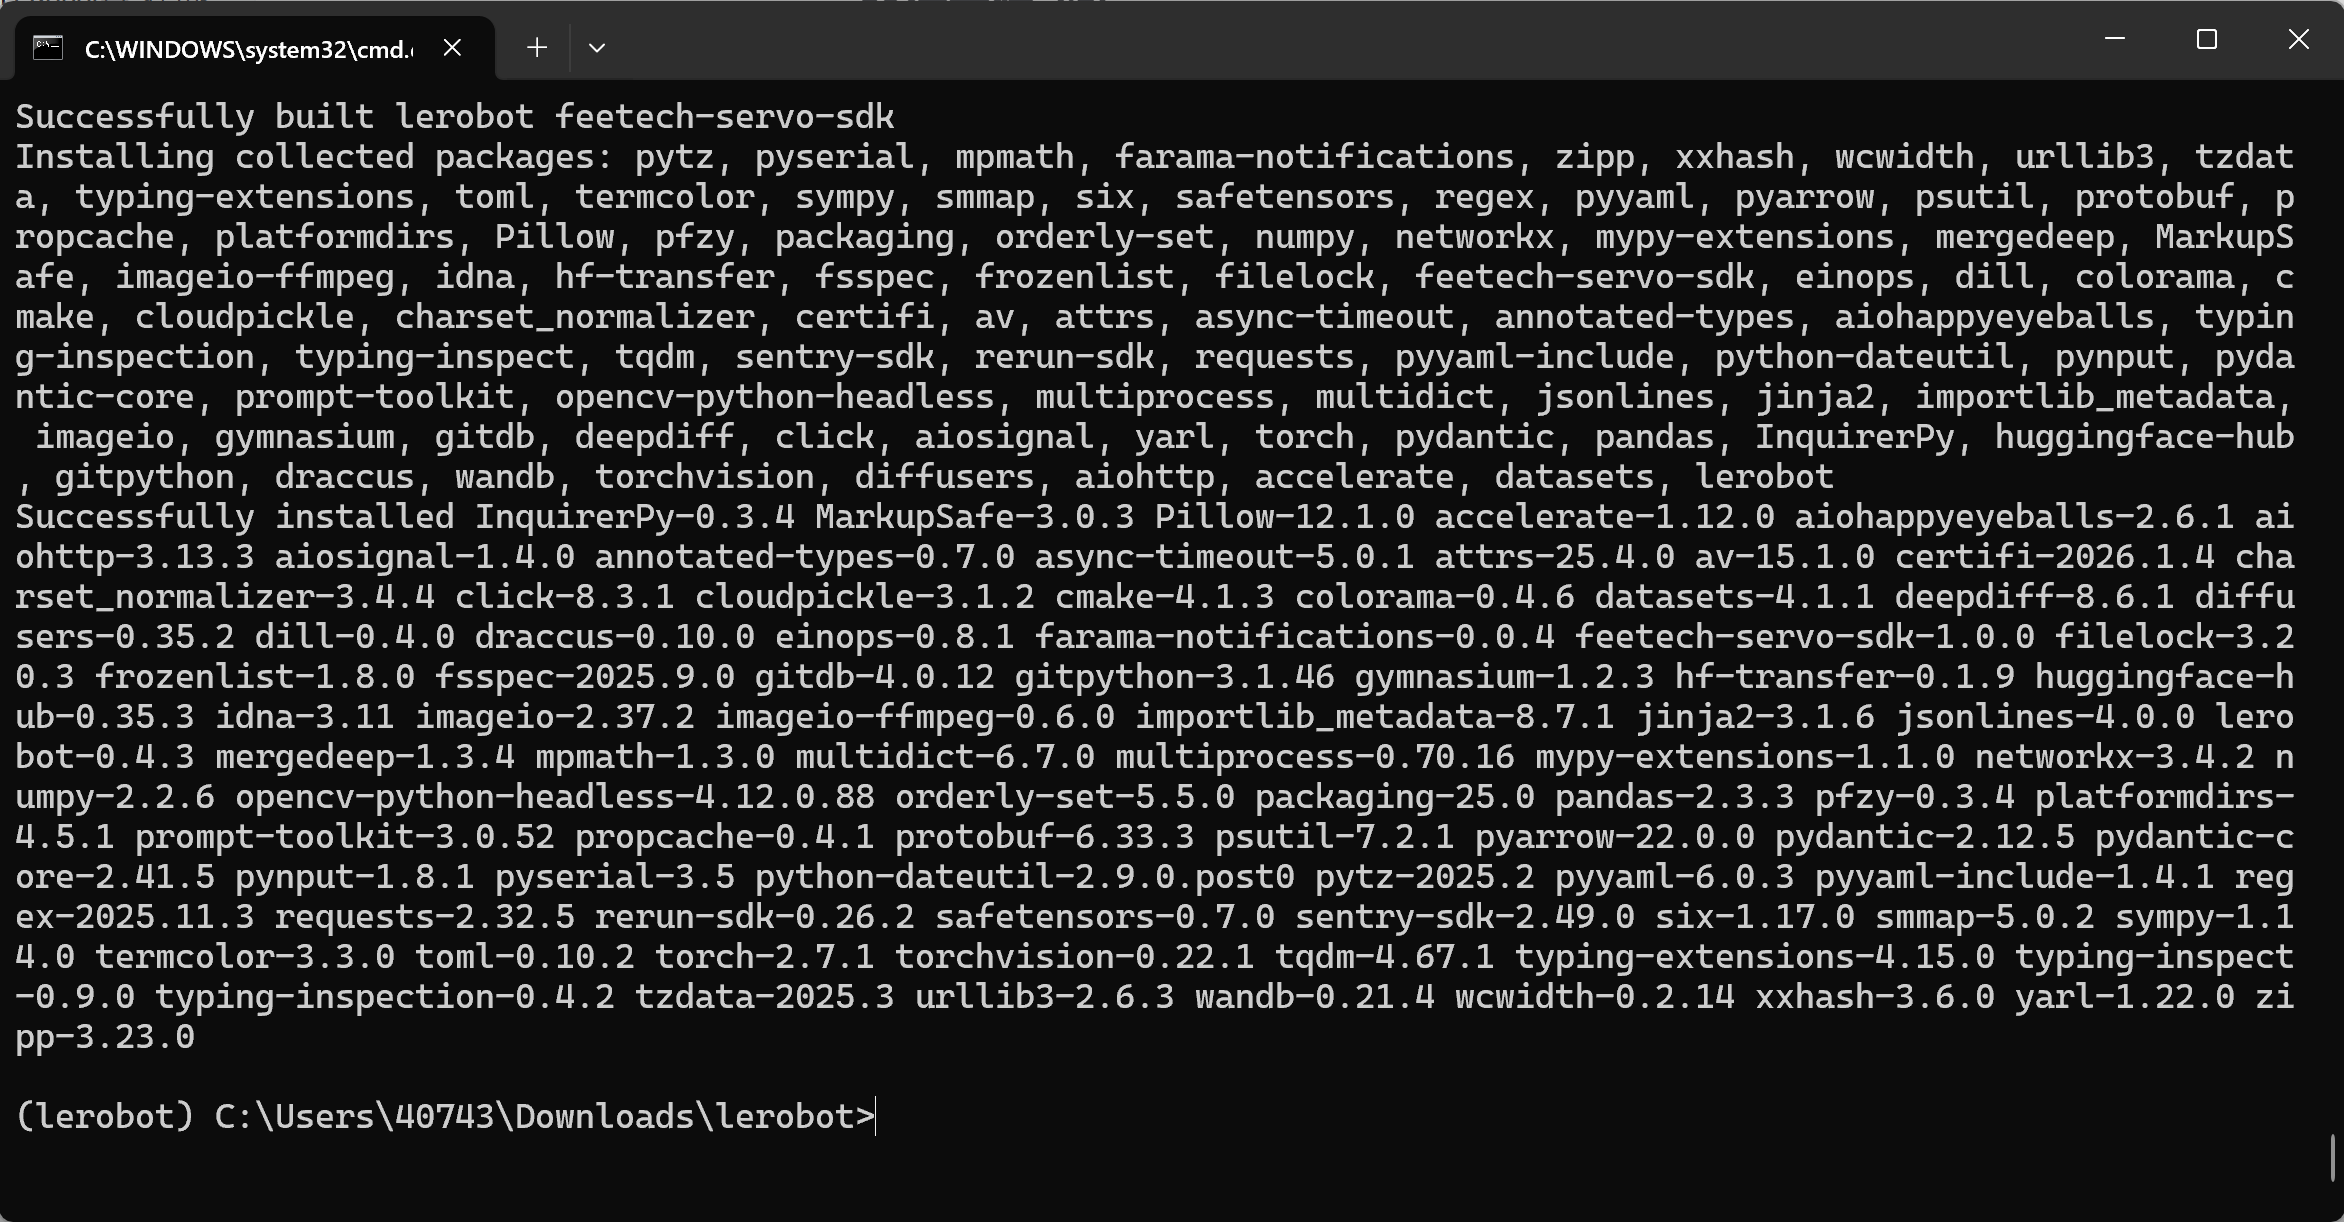
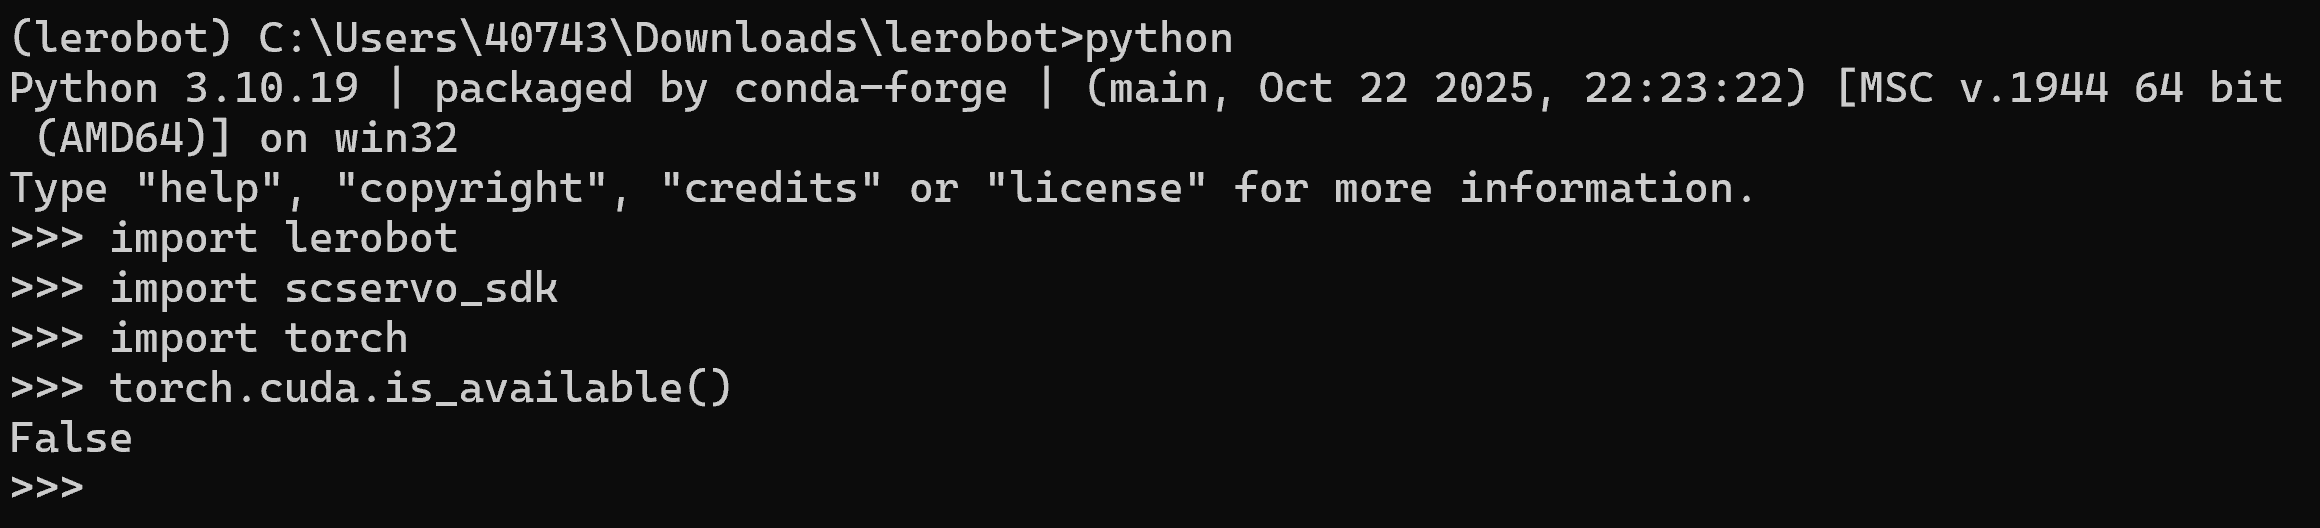
Verificar se a instalação foi bem-sucedida
Shell
python

import lerobot
import scservo_sdk
import torch
torch.cuda.is_available()