

Raspberry Pi 5
1. Conectar o dispositivo
Este tutorial usa a placa-mãe Raspberry Pi 5 e a imagem oficial de 64 bits como exemplo.
Conecte o sensor de atitude IMU à porta USB do controlador principal por meio de um cabo Type-C.
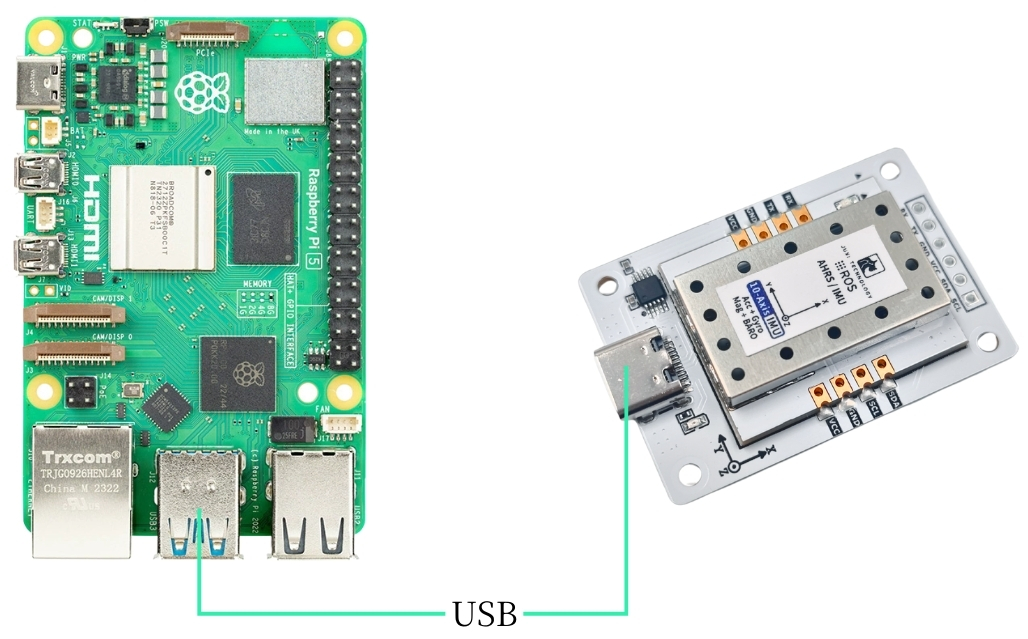
2. Verificar o status do dispositivo
Visualizar o ID do dispositivo
lsusbVisualizar o Número do Dispositivo
ls -l /dev/ttyU*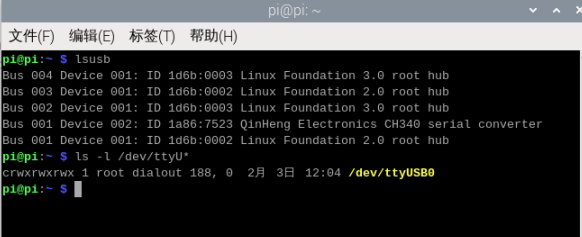
Configurar o Mapeamento de Portas
# Para evitar que a porta mude após reconectar, configure o mapeamento de porta
sudo gedit /etc/udev/rules.d/99-serial-imu.rules

# Se aparecer que o comando gedit não existe, baixe e instale primeiro
sudo apt install gedit

# Preencher o conteúdo do mapeamento
KERNEL=="ttyUSB*", ATTRS{idVendor}=="1a86", ATTRS{idProduct}=="7523", MODE:="0777", SYMLINK+="imu-serial"

# Descrição dos parâmetros:
`--mode`: modo de comunicação, valores possíveis `serial` (porta serial) ou `i2c`
`--port`: nome da porta serial (ex. `/dev/ttyUSB0`) ou número da porta I2C (ex. `7`)
`--rate`: frequência de impressão dos dados (Hz), padrão 10Hz
`--debug`: ativa o modo de depuração e exibe informações detalhadas

# Salvar e sair; executar os comandos para aplicar a regra
sudo udevadm trigger
sudo service udev reload
sudo service udev restart

# Verificar
ll /dev/imu-serial

# Exemplo de saída:
lrwxrwxrwx 1 root root 7 1月 22 10:00 /dev/imu-serial -> ttyUSB0
3. Instalar a biblioteca do driver
3.1 Instalar as bibliotecas Python necessárias para o código
sudo apt update
sudo apt install -y python3-serial
sudo apt install -y python3-smbus2
3.2 Transferir Arquivos
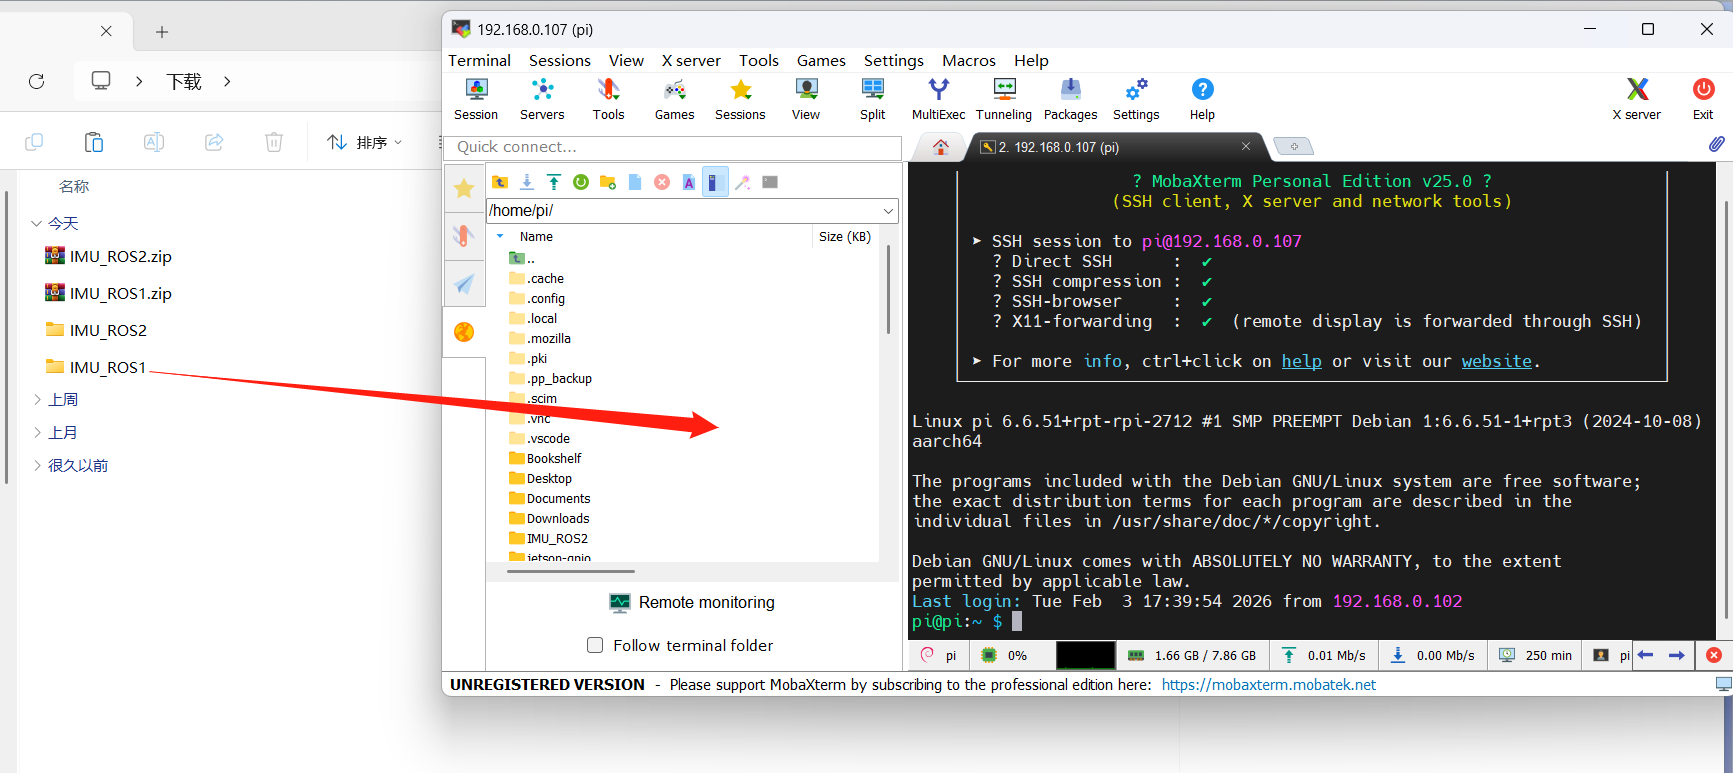
IMU_ROS2.zip Amigos que ainda não estão familiarizados com o uso do MobaXterm para transferir arquivos, consultem a página a seguir para obter instruções detalhadas de instalação e operação do MobaXterm:文件远程传输
Arraste os arquivos descompactados para o Raspberry Pi 5 por meio do software MobaXterm.
4. Visualizar os dados do IMU
Entre no diretório ~/IMU_Library e execute o arquivo IMU_Serial_Library.py
cd ~/IMU_ROS2/IMU_Library

# Executar o arquivo de impressão de dados da IMU
python3 -m IMU_Library.IMU_Serial_Library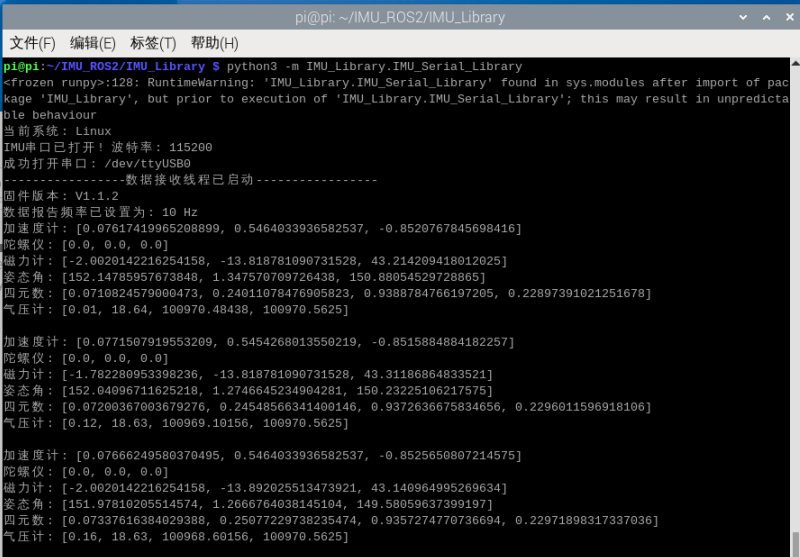
Observação: O acima é a leitura de dados de um IMU de 10 eixos. O de 6 eixos não possui dados de magnetômetro e barômetro, e o de 9 eixos não possui dados de barômetro.
5. Calibração do IMU
Entre no diretório ~/IMU_Library e execute o arquivo imu_calibration_tool.py
cd ~/IMU_Library

# Executar o arquivo de código de calibração da IMU --calibração por comunicação serial
# Executar todas as calibrações (completa, magnetômetro, temperatura)
python3 -m IMU_Library.imu_calibration_tool --mode serial --port /dev/imu-serial

# Somente calibração completa
python3 -m IMU_Library.imu_calibration_tool --mode serial --port /dev/imu-serial --calibrate imu

# Somente calibração do magnetômetro
python3 -m IMU_Library.imu_calibration_tool --mode serial --port /dev/imu-serial --calibrate mag

# Somente calibração de temperatura
python3 -m IMU_Library.imu_calibration_tool --mode serial --port /dev/imu-serial --calibrate temp
6. Precauções
Se o ID do dispositivo puder ser encontrado, mas o número do dispositivo não, você pode consultar o comando abaixo para instalar o driver ch34x
sudo apt remove brltty
git clone https://github.com/clhchan/CH341SER.git
cd CH341SER
make -j6
sudo make install
sudo modprobe ch34x