Configuração da câmera CSI no Jetson
1. Configurar os pinos da câmera CSI
sudo /opt/nvidia/jetson-io/jetson-io.py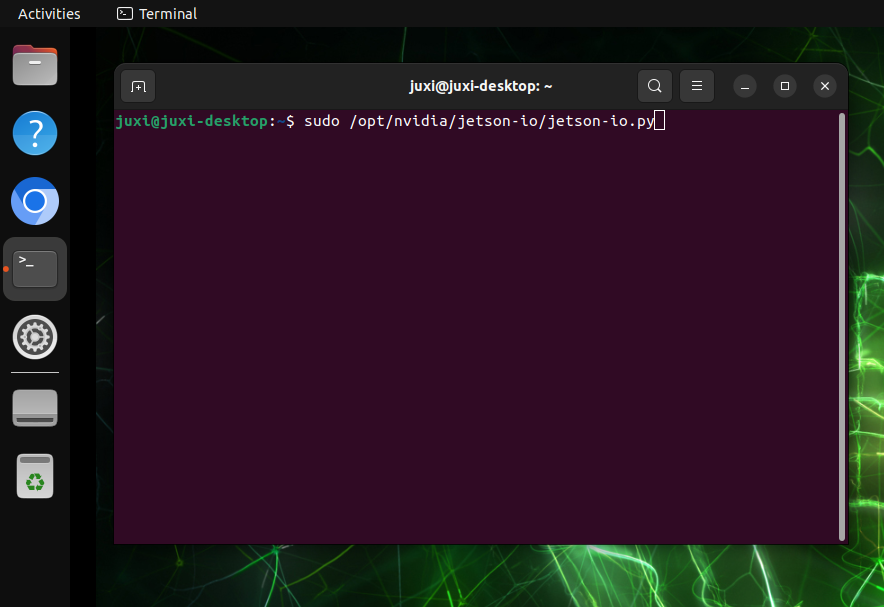
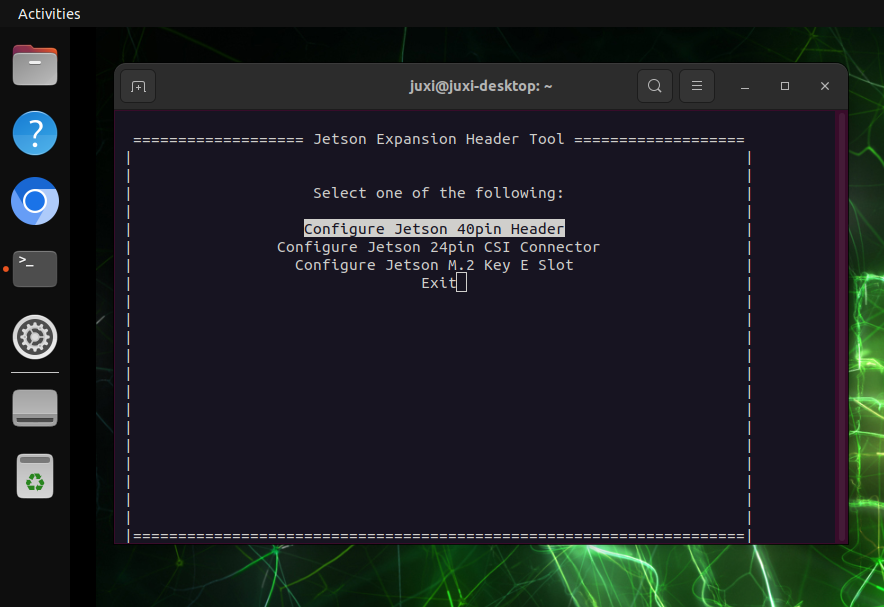
Use as setas para baixo para selecionar Configure Jetson 24pin CSI Connector. Em seguida, pressione Enter para entrar na próxima opção
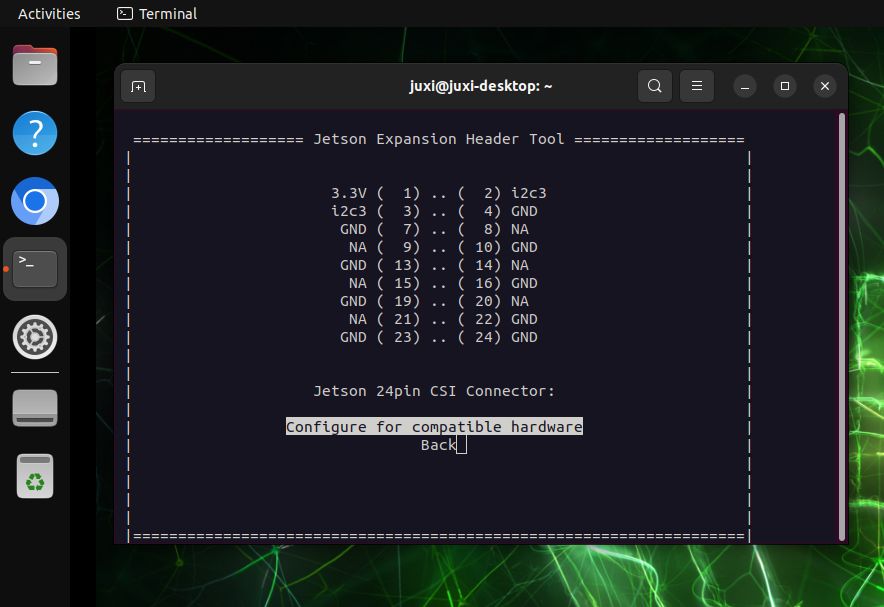
Selecione Configure for compatible hardware e, em seguida, pressione Enter.
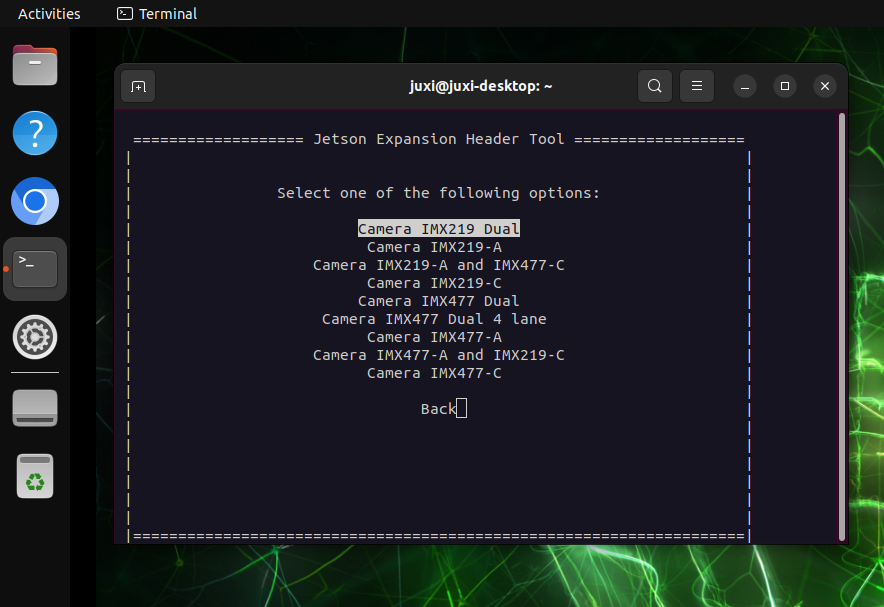
Use as setas para baixo para selecionar Camera IMX219 Dual e, em seguida, pressione Enter.
Se depois de reiniciar a visualização da imagem da câmera apresentar erro ou tela preta, altere aqui para Camera IMX219-C
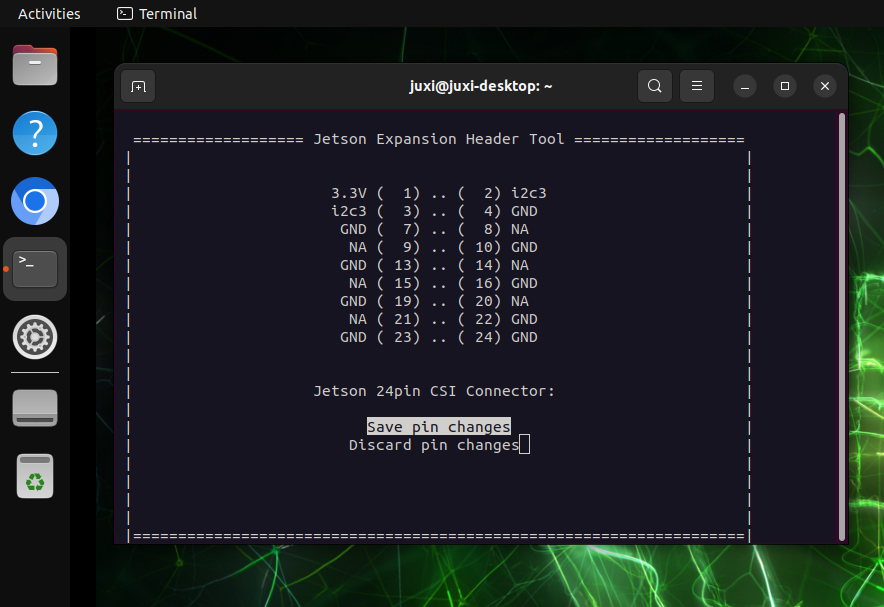
Selecione Save pin changes e, em seguida, pressione Enter.
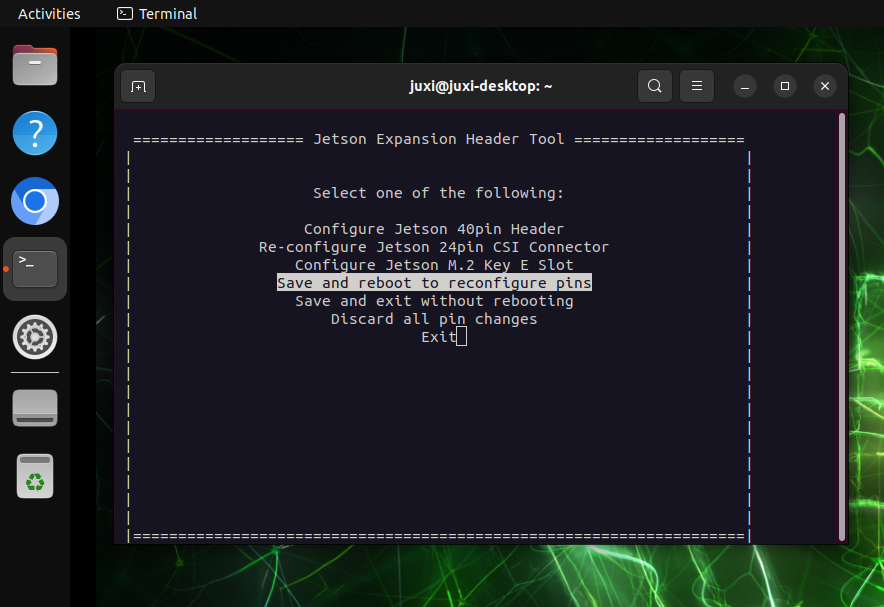
Use as setas para baixo para selecionar Save and reboot to reconfigure pins e, em seguida, pressione Enter.
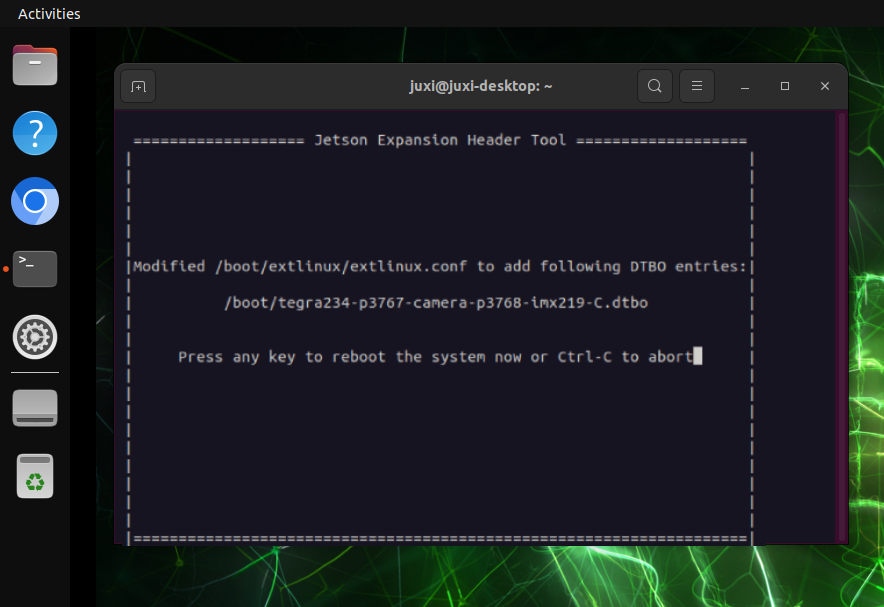
Quando a interface abaixo aparecer, pressione diretamente a tecla Enter e a placa-mãe será reiniciada.
2. Verificar os dispositivos de vídeo
ls /dev/video*O resultado da imagem corresponde a duas câmeras CSI conectadas: normalmente uma câmera CSI exibe um dispositivo video
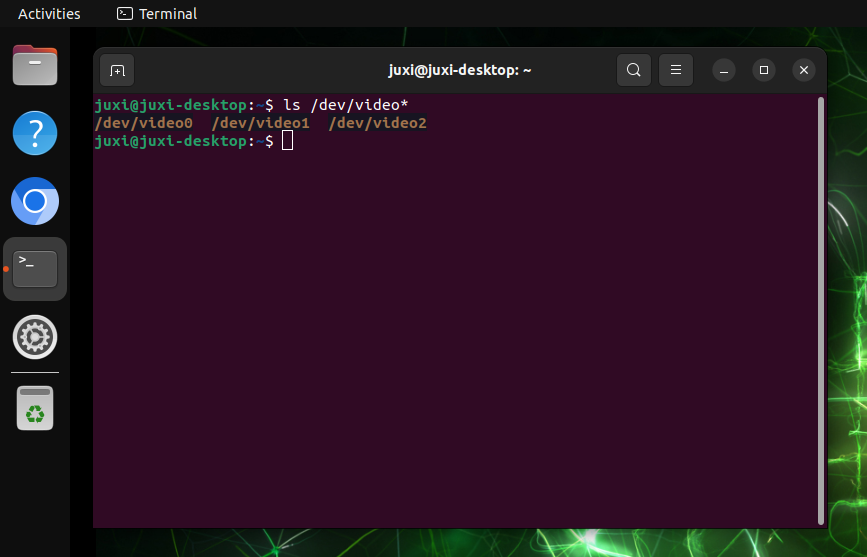
3. Pré-visualizar a imagem da câmera
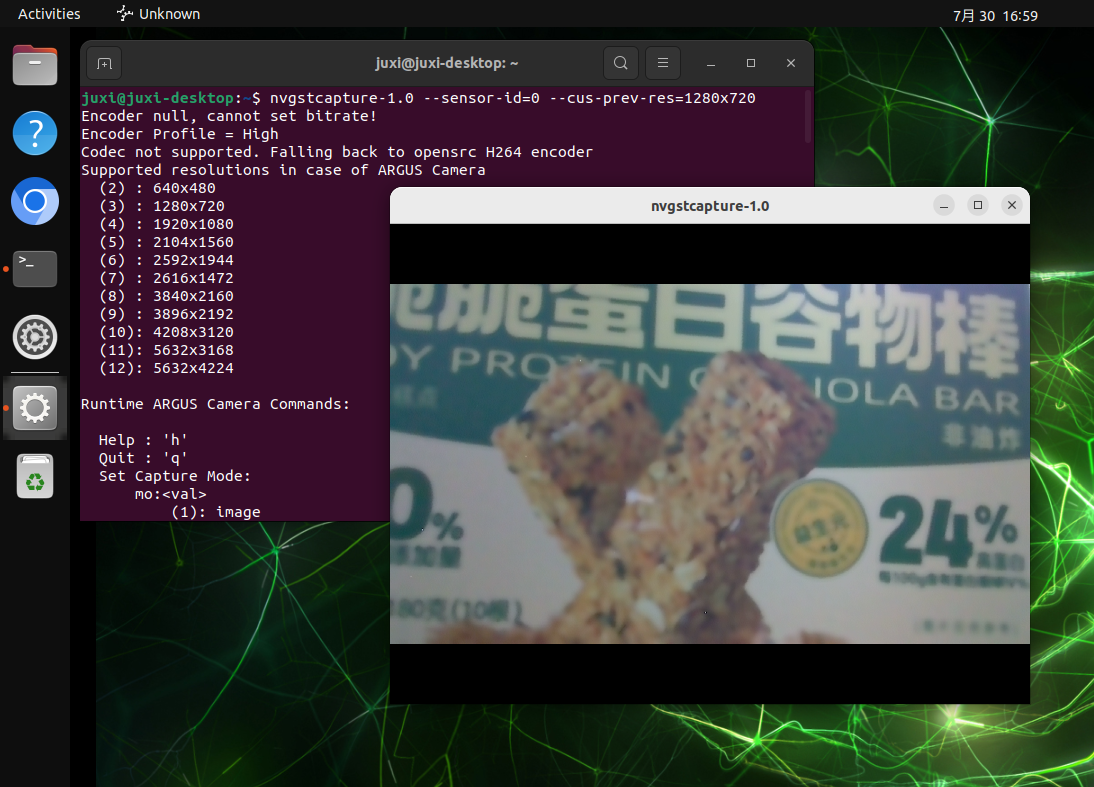
Digite o comando abaixo no terminal e o sistema abrirá automaticamente a janela da imagem da câmera: por padrão, abre o dispositivo /dev/video0
nvgstcapture-1.0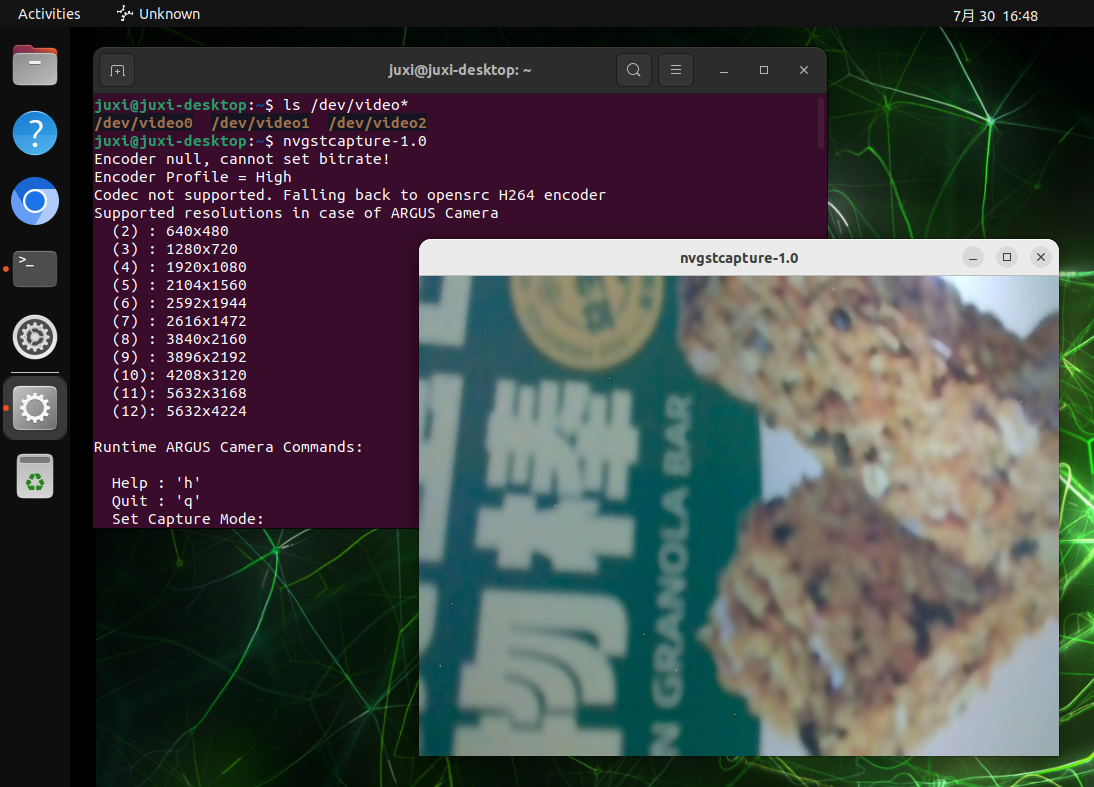
3.1. Especificar a câmera
Se houver várias câmeras, é possível especificar o ID da câmera:
nvgstcapture-1.0 --sensor-id=1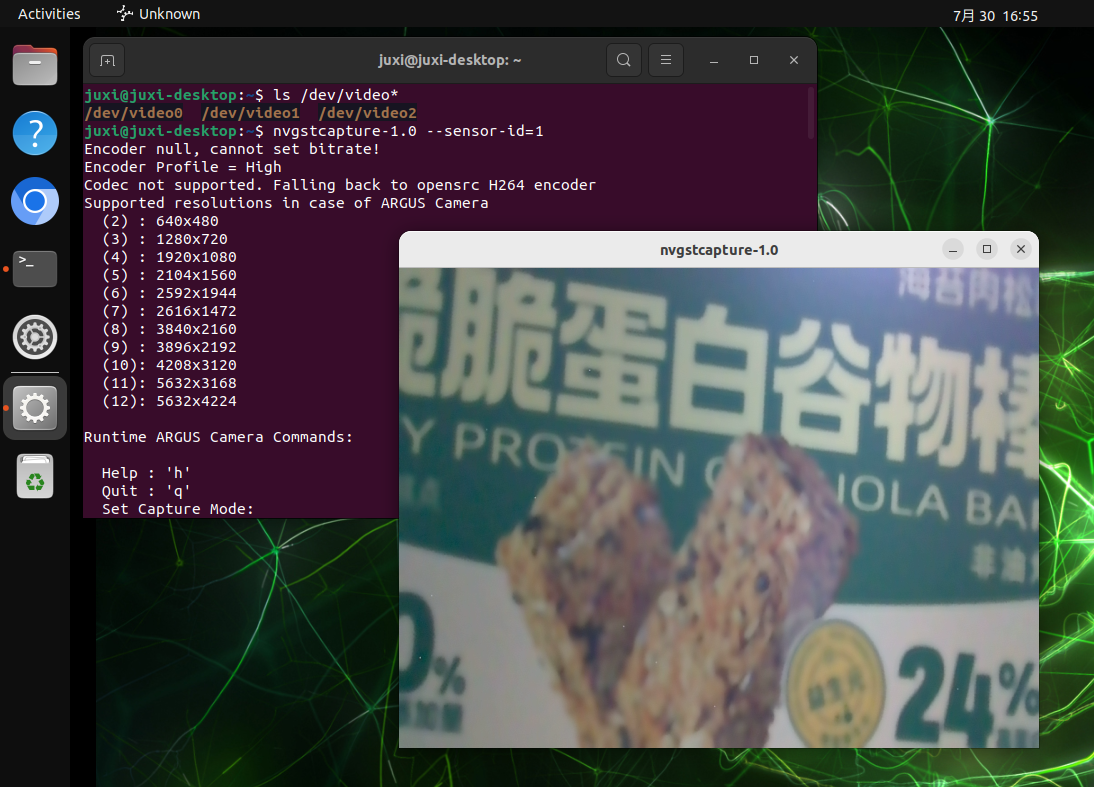
3.2. Especificar a resolução de pré-visualização
Se houver apenas uma câmera CSI, pode alterar --sensor-id=1 para --sensor-id=0:
nvgstcapture-1.0 --sensor-id=1 --cus-prev-res=1280x720