

Jetson: posicionamento AGNSS
1. Objetivos de aprendizagem
Nesta lição, vamos aprender principalmente a usar o Jetson Orin, o módulo GPS e o servidor agnss para implementar a leitura e análise de informações de posição em condições de sinal fraco.
2. Descrição do AGNSS
2.1. Por que usar AGNSS
• As condições para o posicionamento de um receptor GNSS autônomo incluem:
Capturar e rastrear os sinais de satélite e analisar o tempo
Obter a mensagem de navegação dos satélites
• Em ambiente de sinal forte, um receptor GNSS autônomo pode realizar o posicionamento em arranque a frio em cerca de 30 segundos; porém, em ambiente de sinal fraco, o receptor sem assistência externa captura os satélites muito lentamente e tem dificuldade em obter a mensagem de navegação dos satélites, precisando de muito tempo para se posicionar, ou até sendo incapaz de se posicionar.
• O AGNSS pode fornecer ao receptor as informações auxiliares necessárias para o posicionamento, como a mensagem de navegação, a posição aproximada e o tempo. Seja em ambiente de sinal forte ou fraco, essas informações podem reduzir significativamente o tempo até o primeiro posicionamento.
2.2. Solução AGNSS
• O servidor AGNSS obtém e gerencia informações auxiliares AGNSS a partir de várias fontes de dados GNSS. O servidor monitora e responde a todo momento às solicitações AGNSS dos clientes (são necessários nome de usuário e senha).
• O usuário obtém informações auxiliares do servidor AGNSS através do protocolo TCP/IP; as informações auxiliares obtidas podem ser transmitidas diretamente ao receptor GNSS.
• O usuário também pode estabelecer seu próprio servidor proxy.
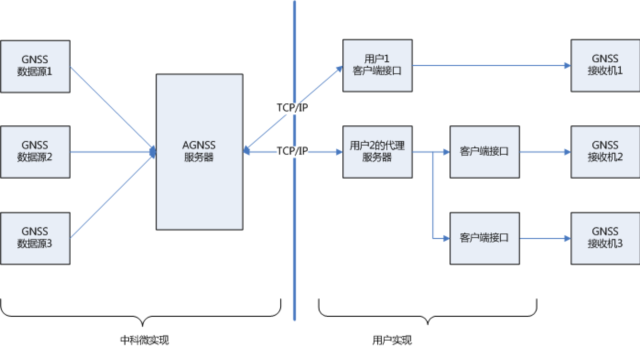
2.3. Fluxo do AGNSS
• Conectar ao servidor AGNSS
–O endereço do servidor é 121.41.40.95 (domínio: www.gnss-aide.com)
–O número da porta é 2621
• Enviar a solicitação AGNSS
–Instrução de solicitação: (os campos de nome de usuário e senha são obrigatórios)
–user=pm@juxi.com;pwd=juxi;cmd=full;gnss=gps+bd;lat=60.0;lon=55.0;alt=0;
• Obter informações auxiliares AGNSS
• Enviar as informações auxiliares AGNSS ao receptor
2.4. Parâmetros da solicitação AGNSS
• O cliente envia a solicitação ao servidor AGNSS; o formato da instrução de solicitação é o seguinte
–A instrução de solicitação é uma combinação de vários grupos key=value;, como: key=value;key=value;
• Exemplo: user=pm@juxi.com;pwd=juxi;cmd=full;gnss=gps+bd;lat=60.0;lon=55.0;alt=0;
• A definição específica de key e value é mostrada na tabela abaixo
| Palavra-chave (Key) | Valor (value) | Opcionalidade | Observações |
|---|---|---|---|
| user | String | Obrigatório | Nome de usuário. Recomenda-se fortemente que o nome de usuário seja um endereço de e-mail válido; informações importantes de manutenção do servidor AGNSS serão enviadas para esse e-mail. |
| pwd | String | Obrigatório | Senha do usuário |
| gnss | String | Opcional | Lista de GNSS separada por vírgulas; atualmente suporta GPS. Os valores válidos são: gps,bds,glo. ”gnss=gps;” indica solicitar informações auxiliares de GPS; gnss=gps,bds;” indica solicitar informações auxiliares de GPS e BDS; |
| cmd | String | Opcional | full: todas as informações, incluindo efemérides, tempo e posição estimados; eph: fornece apenas informações de efemérides; aid: informações auxiliares de tempo, posição, etc. Se este item não for preenchido, o padrão é full |
| lat | Numérico | Opcional | Valor estimado da latitude da posição do usuário. Unidade da latitude: graus. Faixa de valores: -90 a 90 graus. Há dois formatos de auxílio de posição, o formato latitude-longitude-altitude e o formato ECEF; escolha um deles. O formato válido de auxílio de posição latitude-longitude-altitude é ”lat=30;lon=120.3;alt=100;”, e os três campos devem estar completos. |
| lon | Numérico | Opcional | Valor estimado da longitude da posição do usuário. Unidade da longitude: graus. Faixa de valores: -180 a 180 graus. |
| alt | Numérico | Opcional | Valor estimado da altitude da posição do usuário. Unidade: metros. |
| x | Numérico | Opcional | Valor estimado da posição do usuário (X, Y, Z no sistema de coordenadas ECEF). Unidade: metros. O formato válido de auxílio de posição ECEF é ”x=30000;y=1111120.3;z=3345100;”, e os três campos devem estar completos. |
| y | Numérico | Opcional | Valor estimado da posição do usuário (X, Y, Z no sistema de coordenadas ECEF). Unidade: metros. |
| z | Numérico | Opcional | Valor estimado da posição do usuário (X, Y, Z no sistema de coordenadas ECEF). Unidade: metros. |
| pacc | Numérico | Opcional | Precisão da posição do usuário. Unidade: metros. |
2.5. Informações retornadas pelo servidor
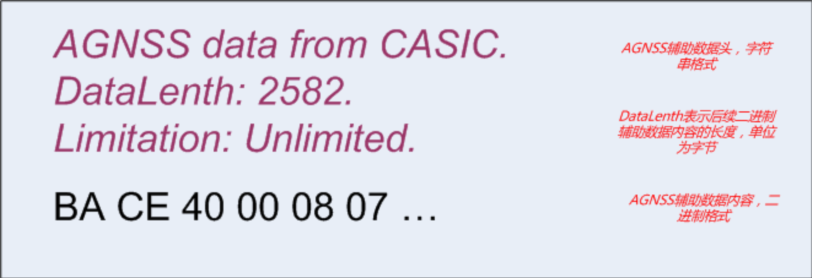
• Exemplo de dados retornados pelo servidor AGNSS: cabeçalho de dados + conteúdo dos dados auxiliares
• Os dados binários são os dados auxiliares necessários ao receptor GNSS, e esses dados binários já incluem a verificação de dados. O formato dos dados binários pode ser consultado na especificação de protocolo do receptor da 中科微.
• Se o cabeçalho de dados também for enviado ao receptor GNSS, isso não afetará o receptor GNSS.
2.6. Comparação de desempenho do AGNSS
• Em comparação com um receptor GNSS independente comum, o receptor AGNSS apresenta uma melhoria significativa no desempenho de TTFF, especialmente em condições de sinal fraco.
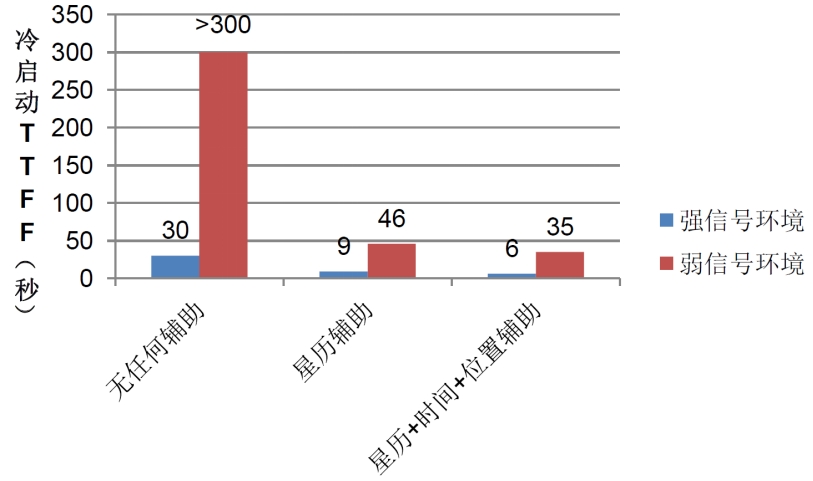
2.7. Observações
• O auxílio de posição aproximada precisa ser obtido pelo cliente por outros meios, como
–Módulos de comunicação GSM/GPRS/3G; esses módulos podem usar o método CELL ID para obter a posição aproximada atual
–Outros módulos sem fio, como WiFi, também podem realizar posicionamento aproximado
• A precisão da posição aproximada deve estar dentro de 15km; um auxílio de posição incorreto afetará o desempenho do receptor
• Se não for possível obter a posição aproximada, ignore os campos de posição (lat,lon,alt,x,y,z) na instrução de solicitação AGNSS; o receptor selecionará automaticamente a posição válida de um posicionamento histórico
• Não é necessário usar a posição que o próprio receptor GNSS produz como posição aproximada
2.8. Quando o AGNSS é necessário
• Não é necessário baixar do servidor toda vez que o dispositivo é ligado, economizando tráfego
–O chip da 中科微 possui SRAM de backup por bateria e FLASH de backup permanente internamente, que podem salvar automaticamente os dados de efemérides recebidos, etc.
–Durante o funcionamento normal, o chip baixa continuamente os dados de efemérides mais recentes dos satélites
• Ao consultar o status do receptor, decide-se se é necessário baixar dados AGNSS do servidor
–O receptor pode emitir uma instrução de status da mensagem de navegação (não é emitida por padrão; só é emitida após configuração)
2.9. Introdução à instrução de status da mensagem de navegação
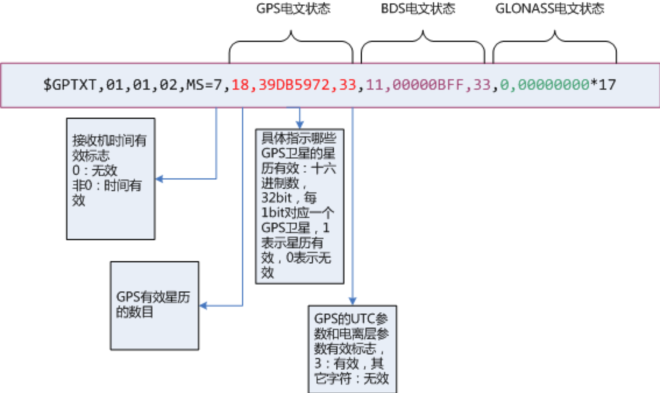
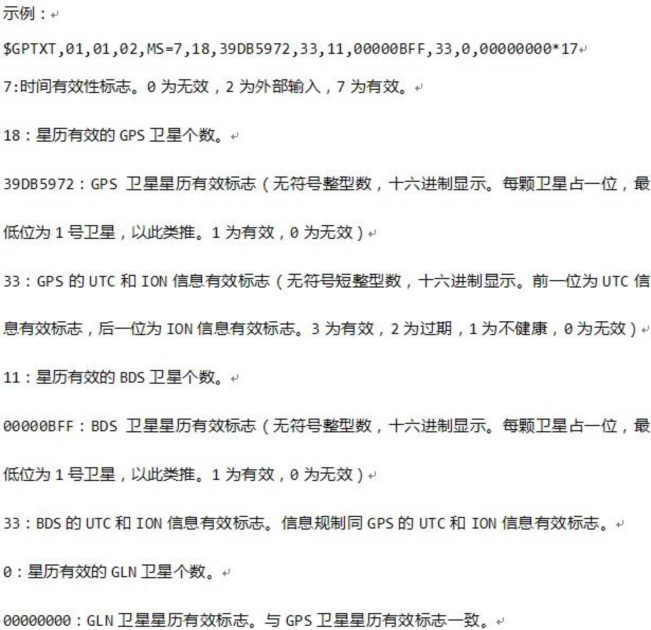
• Esta instrução emite o tempo interno atual do receptor + o status da mensagem de navegação.
• Pode-se enviar o comando $PCAS03,,,,,,,,,,,1*1F para emitir a instrução de status da mensagem de navegação uma vez por segundo
• Pode-se enviar o comando $PCAS03,,,,,,,,,,,0*1E para parar de emitir a instrução de status da mensagem de navegação
• Atenção: cada instrução deve terminar com \r\n (0x0D,0x0A), e a instrução contém 11 vírgulas
• Se o indicador de tempo for válido (diferente de 0) e o número de efemérides válidas for grande (maior que 8), não é necessário baixar as efemérides AGNSS.
3. Preparação prévia
3.1. Fiação
O módulo GPS utiliza comunicação UART ou comunicação USB; aqui tomamos a comunicação USB como exemplo.
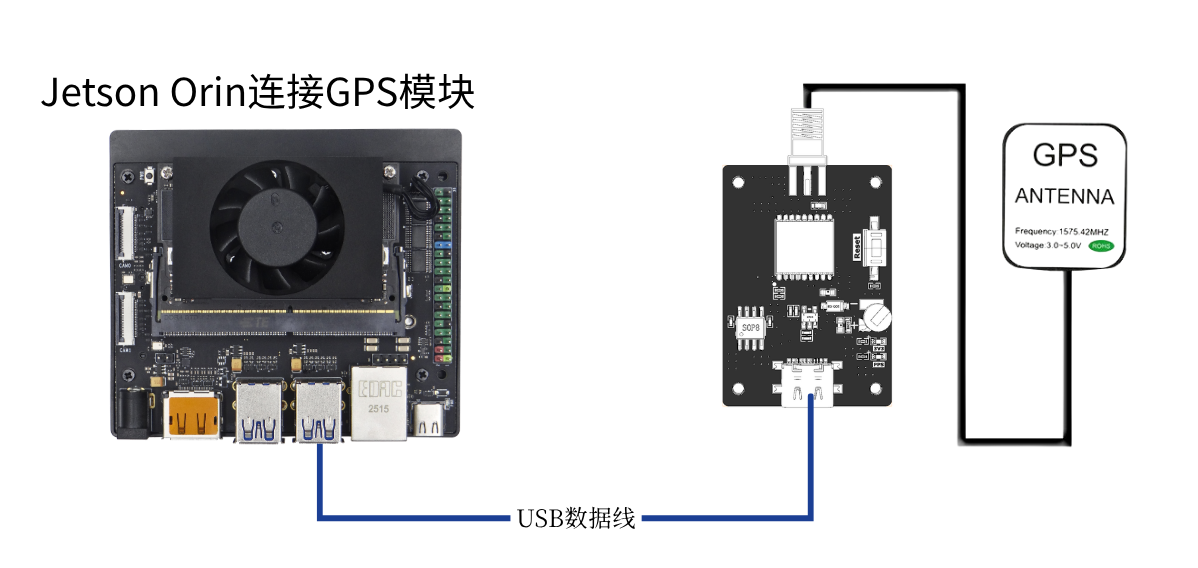
Use um cabo type-c para conectar o Jetson Orin e o módulo GPS; execute o comando ls /dev | grep 'ttyUSB' , e pode ver que o módulo GPS foi reconhecido como USB0
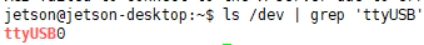
3.2. Solicitar a ak do Baidu Maps
Consulte o documento Tutorial de solicitação da api do Baidu Maps
4. Programa
Consulte o programa desta lição em: GPS-agnss.py
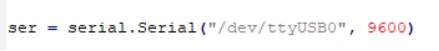
Inicializar o USB:
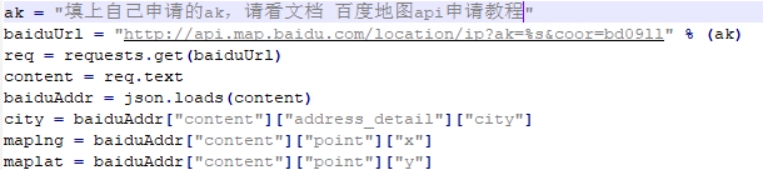
A ak fornecida precisa ser preenchida com o valor de ak que você solicitou; assim, será possível obter as informações aproximadas de latitude e longitude atuais através do Baidu Maps
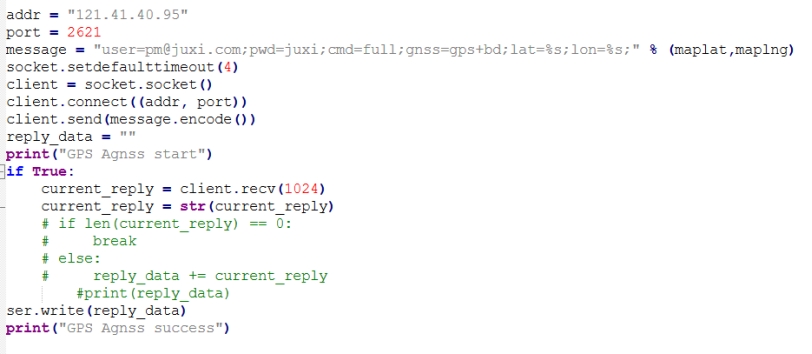
Aqui, as informações aproximadas de latitude e longitude obtidas do Baidu Maps são enviadas ao servidor; a conta de login usada é a conta oficial da 钜犀, e, após a conclusão da obtenção, o pacote inteiro é enviado ao módulo
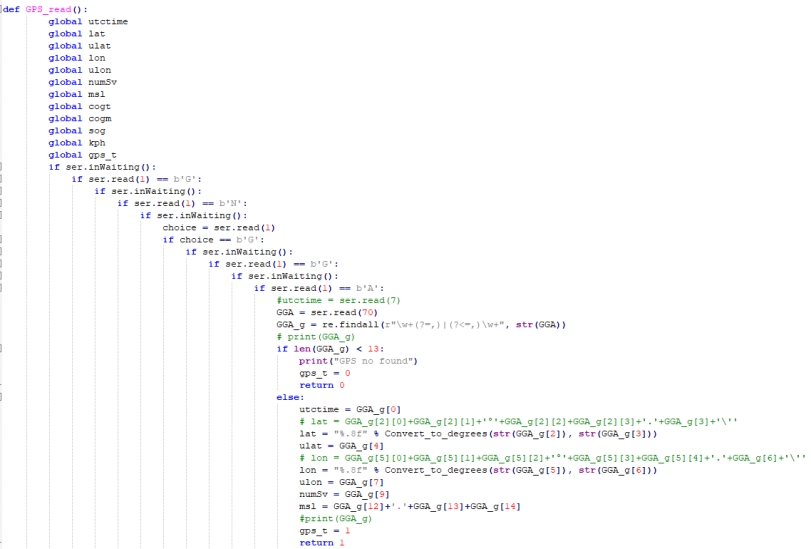
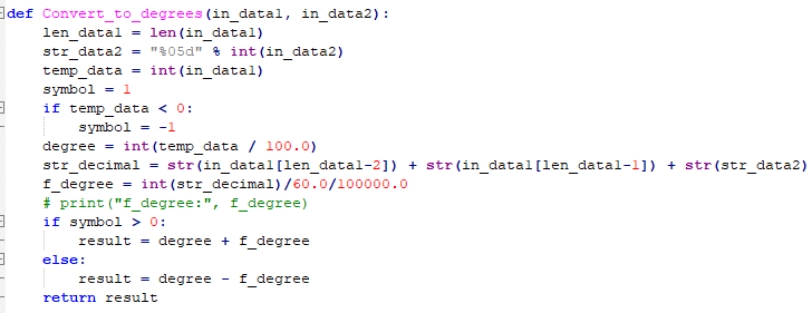
Função de obtenção e análise das informações de posição; na figura abaixo, as informações de posição que começam com GNGGA são filtradas e, em seguida, os dados são analisados e armazenados em cada variável global.
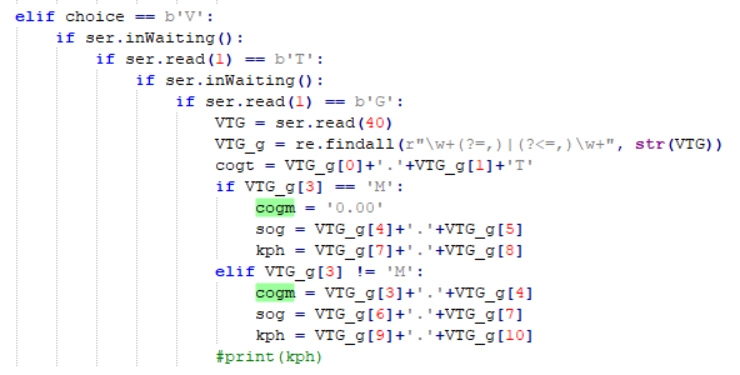
Da mesma forma, foram obtidas e analisadas as informações de direção do GNVTG.
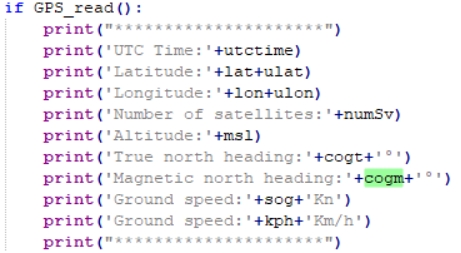
Impressão cíclica dos dados analisados
5.Executar o programa
No terminal, digite sudo python2 GPS-agnss.py para executar o programa.
6.Fenómeno do experimento
Atenção: no posicionamento assistido, o Jetson Orin deve estar conectado à internet.
Após o módulo ser energizado com sinal fraco, inicia-se a inicialização do USB; se a inicialização for bem-sucedida, exibe “GPS Serial Opened! Baudrate=9600”, caso contrário exibe “GPS Serial Open Failed!”. Se houver erro, é necessário verificar a fiação ou a porta USB.
Depois disso, exibe "GPS Agnss start" e começa a enviar as informações de posicionamento assistido ao servidor; após a conclusão do envio, exibe "GPS Agnss success"
Durante um período após o envio, se o sinal de GPS ainda não tiver sido lido, exibe "GPS no found" e imprime as informações aproximadas de latitude e longitude lidas do Baidu Maps.
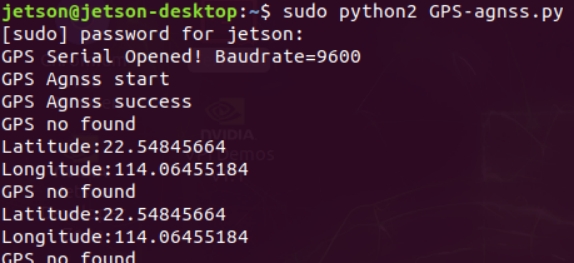
Após um período, quando o GPS é reconhecido, as informações de posição e direção são impressas ciclicamente.
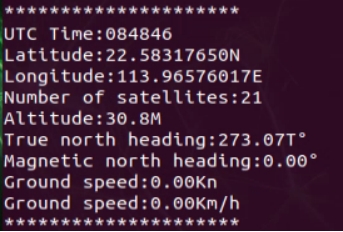
Pressione Ctrl+C para sair da leitura das informações.