

Ubuntu
Método 1: visualizar diretamente pela linha de comando do Linux
Ver a porta do dispositivo serial
Shell
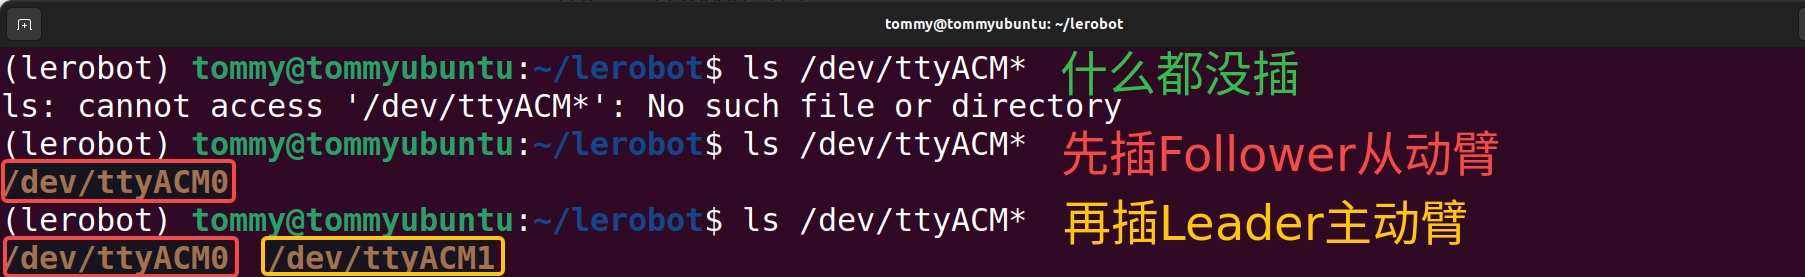
ls /dev/ttyACM*Conectar a porta USB do computador e do braço robótico
Primeiro conecte o braço seguidor Follower, depois conecte o braço líder Leader
Método 2: ferramenta oficial do LeRobot
Shell
lerobot-find-port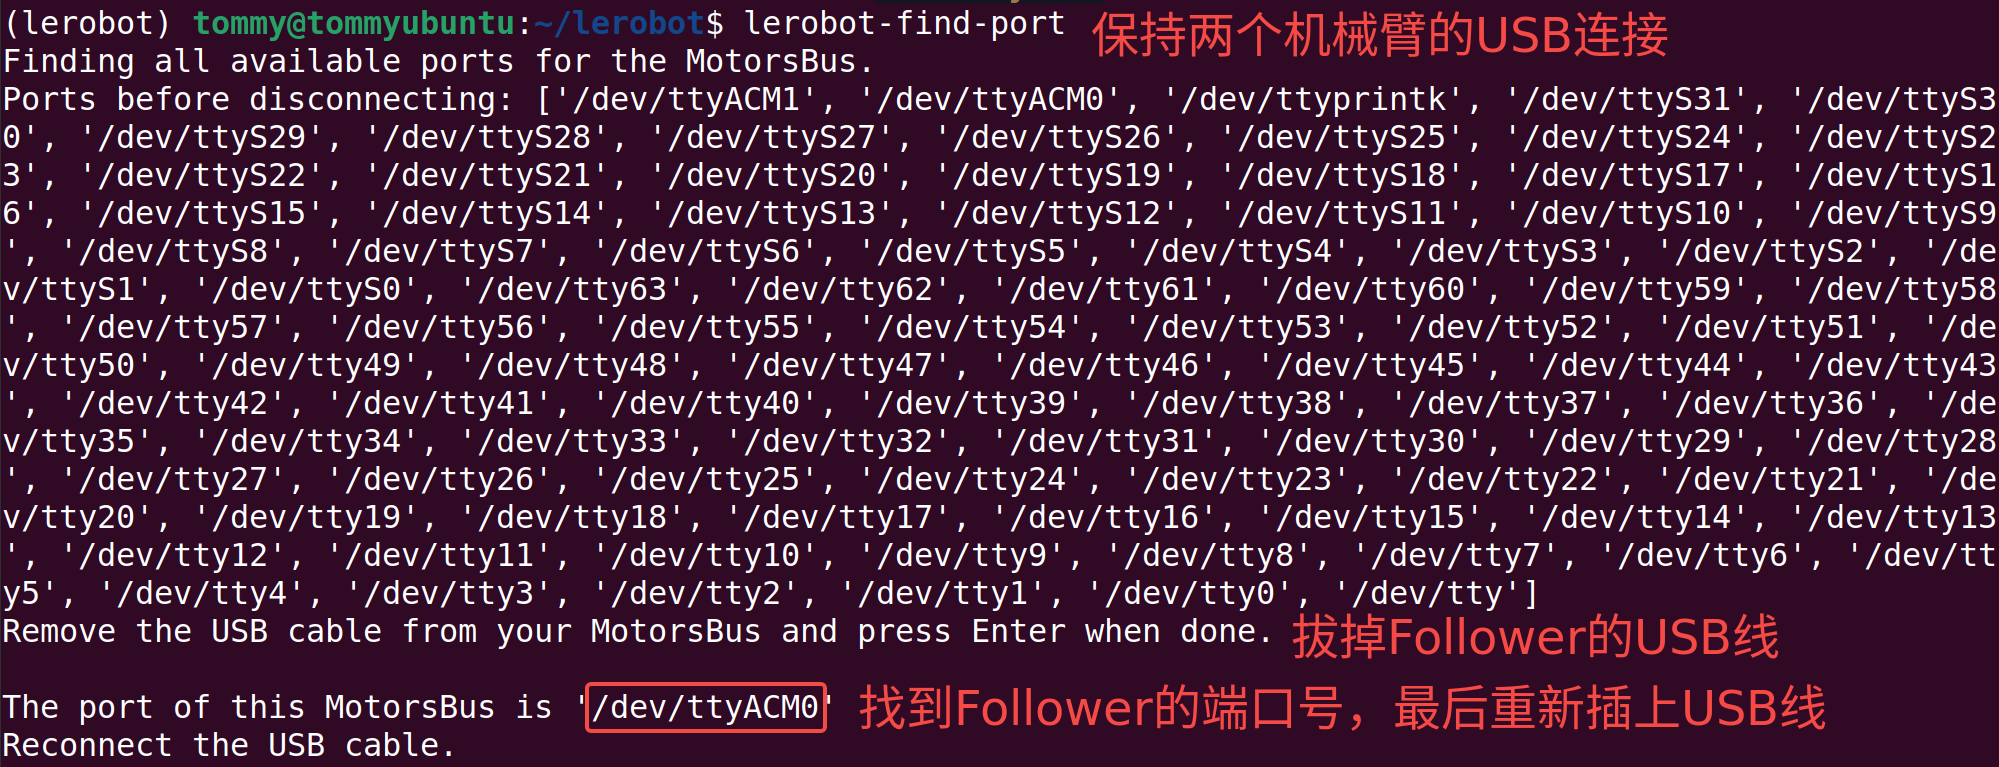
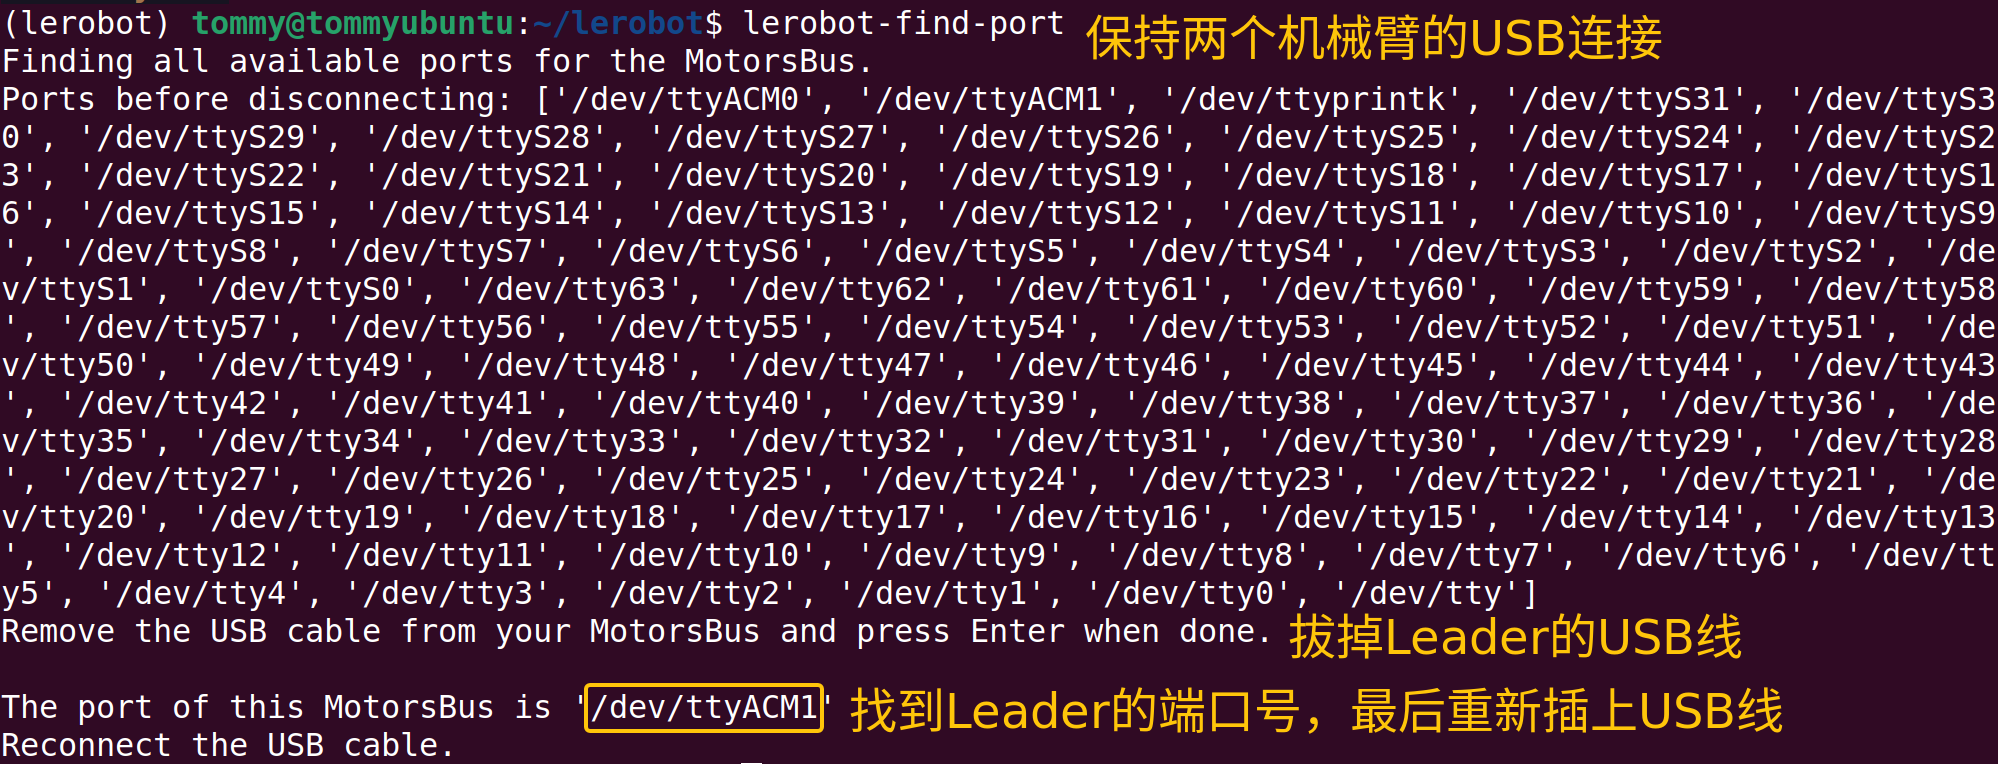
Anotar as minhas portas
/dev/ttyACM0 é a porta do dispositivo serial do braço seguidor Follower
/dev/ttyACM1 é a porta do dispositivo serial do braço líder Leader
Conceder permissões à porta
Permitir que todos os usuários tenham permissão de leitura e escrita nesses dispositivos de porta serial
Shell
sudo chmod 666 /dev/ttyACM*