

Ubuntu
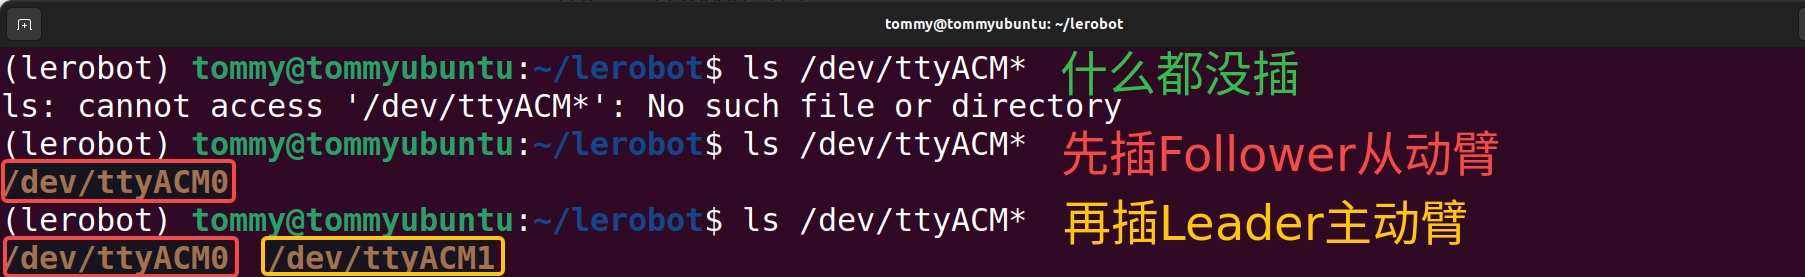
Metodo 1: visualizzazione diretta dalla riga di comando di Linux
Visualizzare la porta del dispositivo seriale
Shell
ls /dev/ttyACM*Collegare la porta USB del computer e del braccio robotico
Collega prima il braccio passivo Follower, poi collega il braccio attivo Leader
Metodo 2: strumento ufficiale LeRobot
Shell
lerobot-find-port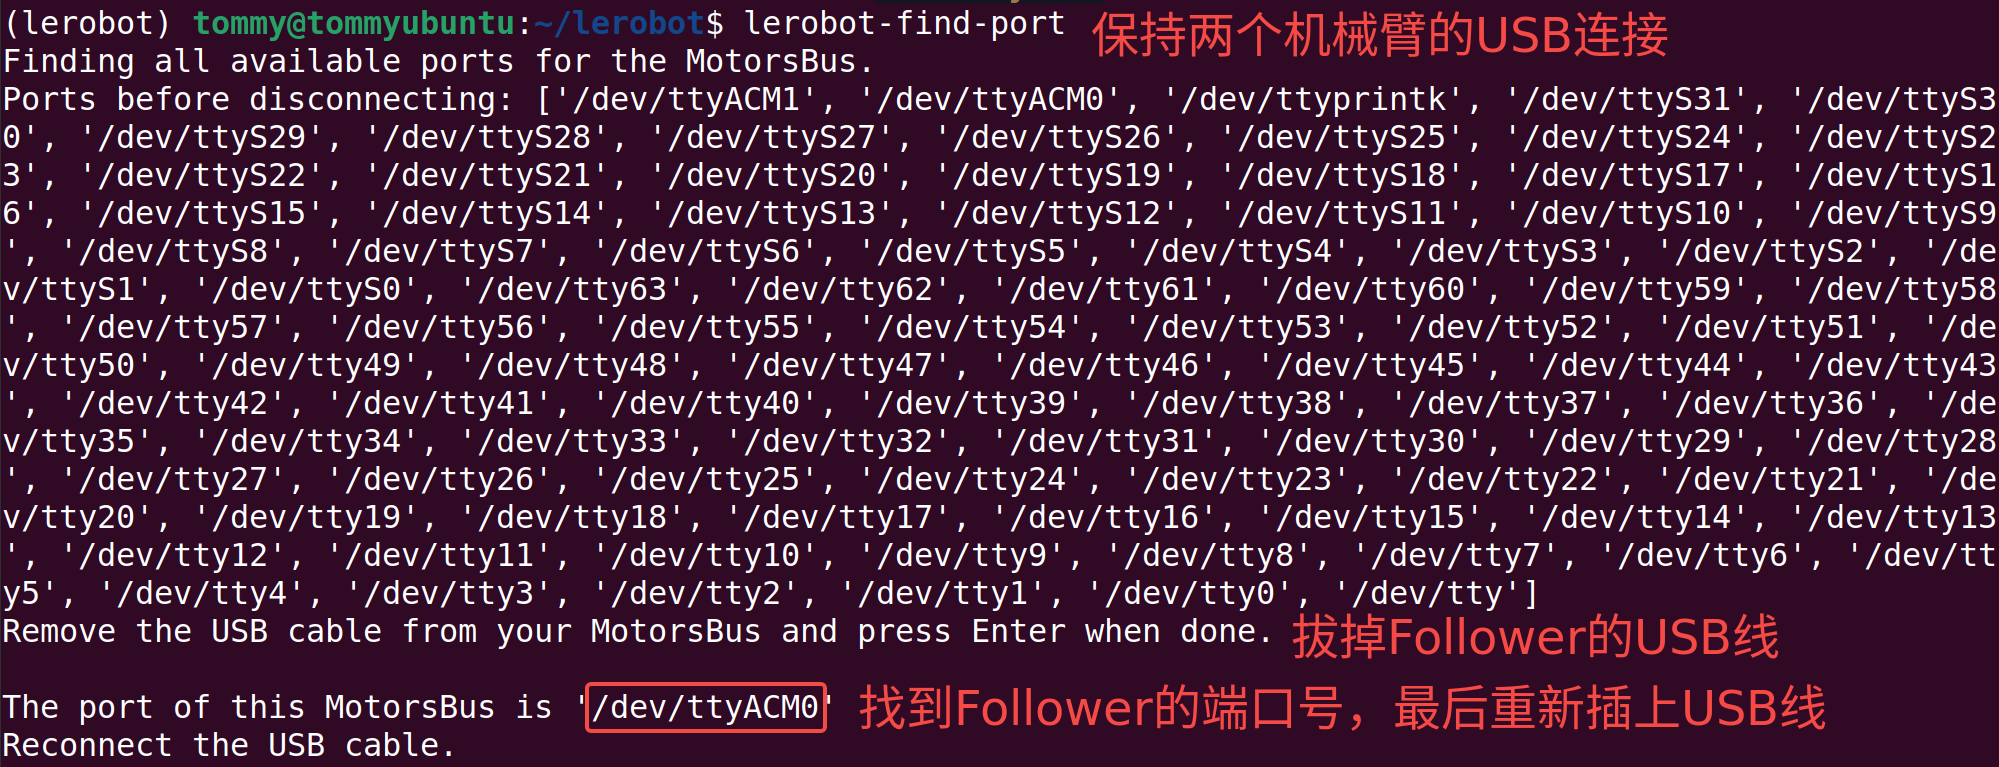
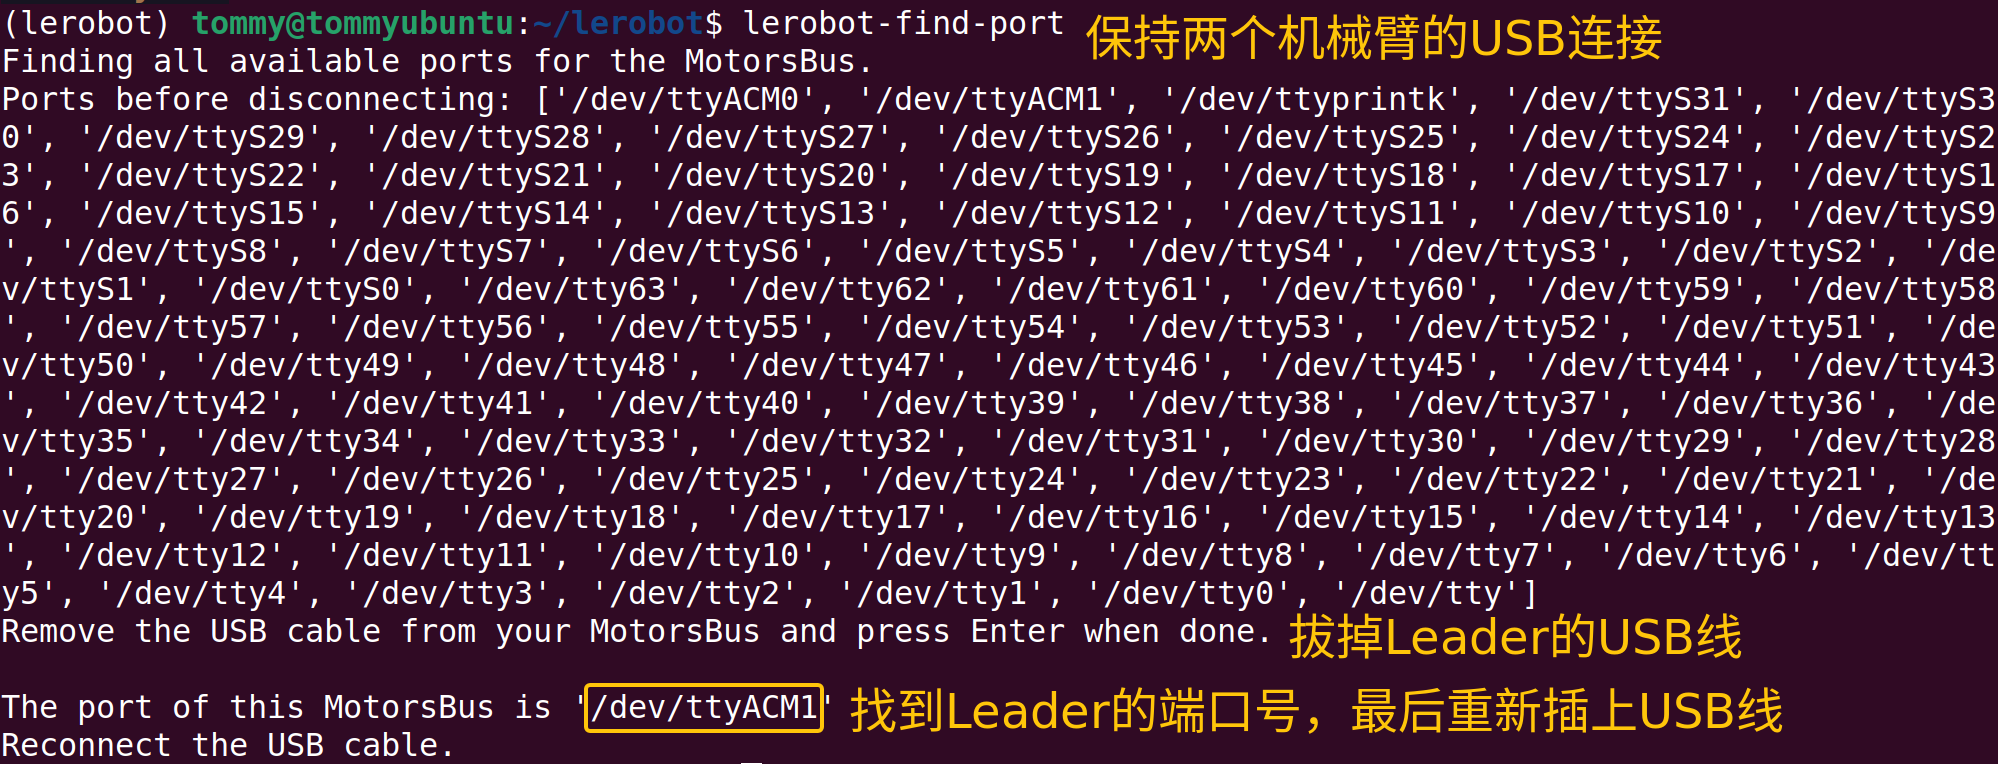
Annotare le mie porte
/dev/ttyACM0 è la porta del dispositivo seriale del braccio passivo Follower
/dev/ttyACM1 è la porta del dispositivo seriale del braccio attivo Leader
Concedere le autorizzazioni alle porte
Consentire a tutti gli utenti di leggere e scrivere su questi dispositivi seriali
Shell
sudo chmod 666 /dev/ttyACM*