

ROS: lettura dati GPS
Questa funzione legge i dati del modulo GPS tramite il terminale e analizza i dati GPS per ottenere i dati di latitudine, longitudine e altitudine.
1、Lettura dei dati GPS tramite il terminale
Digitare nel terminale,
ros2 launch nmea_navsat_driver nmea_serial_driver.launch.py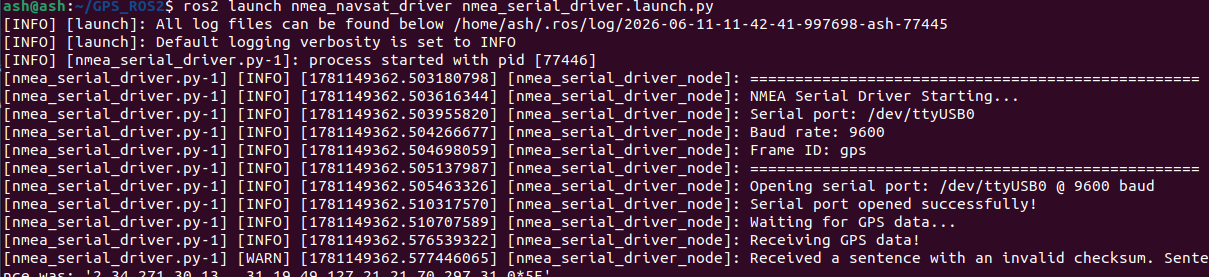
Ora esaminiamo i dati dei topic; digitare nel terminale,
ros2 topic list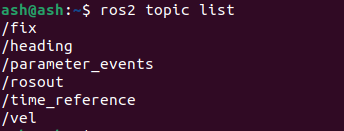
Per quanto riguarda i dati di questi topic del GPS, ecco una spiegazione:
| Topic | Tipo | Descrizione |
|---|---|---|
| /extend_fix | gps_common/GPSFix | Il messaggio GPSFix contiene lo stato dei satelliti GPS e le informazioni di posizionamento |
| /fix | sensor_msgs/NavSatFix | Informazioni di posizionamento GPS |
| /time_reference | sensor_msgs/TimeReferencd | Informazioni sul tempo GPS |
| /vel | geometry_msgs/TwistStamped | Informazioni sulla velocità del GPS |
Per i tipi di messaggio di ciascun topic è possibile fare riferimento ai seguenti siti ufficiali:
sensor_msgs/NavSatFix Documentation (ros.org)
sensor_msgs/TimeReference Documentation (ros.org)
geometry_msgs/TwistStamped Documentation (ros.org)
Possiamo stampare questi messaggi dei topic nel terminale e ciò che si ottiene sono i dati GPS. Prendendo come esempio la stampa di /fix, digitare nel terminale
ros2 topic echo /fixIl terminale stamperà i seguenti dati,
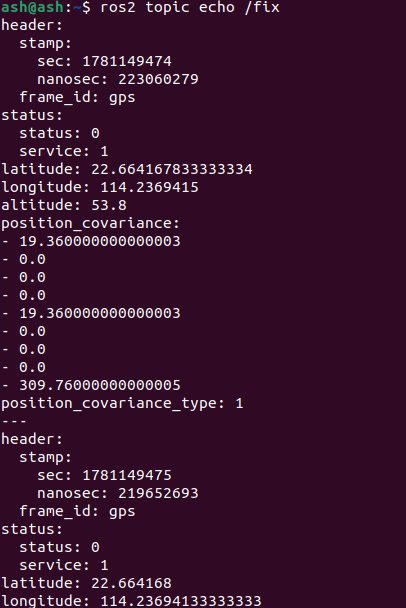
Tra questi, latitude, longitude e altitude rappresentano rispettivamente la latitudine, la longitudine e l'altitudine.
2、Lettura della latitudine, longitudine e altitudine dei dati GPS
Eseguire nel terminale,
ros2 launch nmea_navsat_driver nmea_serial_driver.launch.pyEseguire in un altro terminale,
ros2 run nmea_navsat_driver read_lat_long.py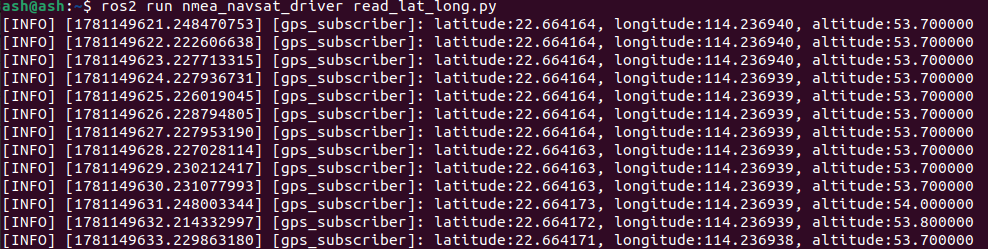
I dati stampati nel terminale sono la latitudine, la longitudine e l'altitudine attuali del modulo GPS. Vediamo il codice sorgente, read_lat_long.py
#! /usr/bin/env python3
# -*- coding: utf-8 -*-
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import NavSatFix

class GPSSubscriber(Node):
    def __init__(self):
        super().__init__('GPS_subscriber')
        self.subscription = self.create_subscription(
            NavSatFix,
            '/fix',
            self.gps_callback,
            10)
        self.subscription

    def gps_callback(self, msg):
        self.get_logger().info(f"latitude:{msg.latitude:.6f}, longitude:{msg.longitude:.6f}, altitude:{msg.altitude:.6f}")

def main(args=None):
    rclpy.init(args=args)
    gps_subscriber = GPSSubscriber()
    rclpy.spin(gps_subscriber)
    gps_subscriber.destroy_node()
    rclpy.shutdown()

if __name__ == '__main__':
    main()
Il programma si iscrive ai dati del topic /fix, quindi esegue l'analisi nella funzione di callback e infine li stampa nel terminale.