

ROS: GPS 데이터 읽기
이 기능은 터미널을 통해 GPS 모듈 데이터를 읽고 GPS 데이터를 분석하여 위도 경도와 해발고도 데이터를 얻는 것입니다.
1、터미널을 통한 GPS 데이터 읽기
터미널에 입력하고,
ros2 launch nmea_navsat_driver nmea_serial_driver.launch.py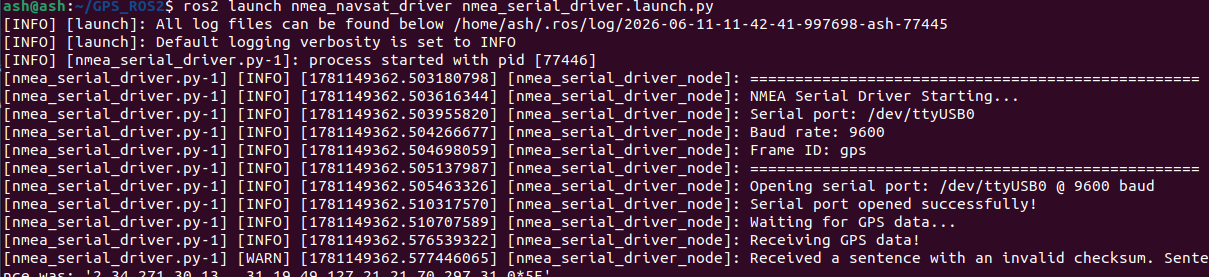
그런 다음 토픽 데이터를 확인합니다. 터미널에 입력하고,
ros2 topic list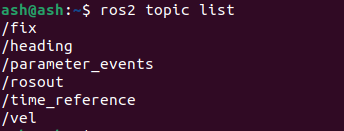
GPS의 이 몇 가지 토픽 데이터에 대해 여기서 설명합니다.
| 토픽 | 유형 | 설명 |
|---|---|---|
| /extend_fix | gps_common/GPSFix | GPSFix 메시지는 GPS 위성 상태와 측위 정보를 포함합니다 |
| /fix | sensor_msgs/NavSatFix | GPS 측위 정보 |
| /time_reference | sensor_msgs/TimeReferencd | GPS 시간 정보 |
| /vel | geometry_msgs/TwistStamped | GPS 속도 정보 |
각 토픽의 메시지 유형은 아래 공식 웹사이트를 참조할 수 있습니다.
sensor_msgs/NavSatFix Documentation (ros.org)
sensor_msgs/TimeReference Documentation (ros.org)
geometry_msgs/TwistStamped Documentation (ros.org)
이러한 토픽 메시지를 터미널에서 출력하면 그것이 GPS 데이터입니다. /fix 출력을 예로 들면, 터미널에 입력하면
ros2 topic echo /fix터미널에는 다음 데이터가 출력됩니다.
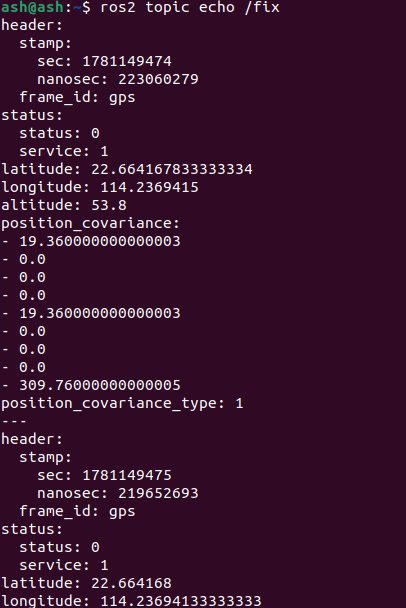
여기서 latitude, longitude, altitude는 각각 위도, 경도, 해발고도를 나타냅니다.
2、GPS 데이터의 위도 경도와 해발고도 읽기
터미널에서 실행하고,
ros2 launch nmea_navsat_driver nmea_serial_driver.launch.py다른 터미널에서 실행하고,
ros2 run nmea_navsat_driver read_lat_long.py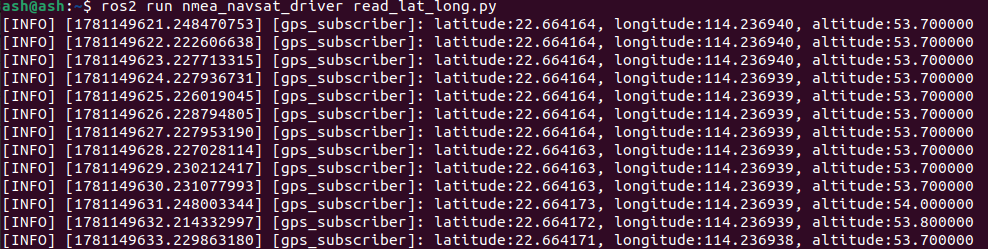
터미널에 출력되는 데이터가 현재 GPS 모듈의 위도 경도와 해발고도입니다. 소스 코드 read_lat_long.py를 살펴보겠습니다
python
#! /usr/bin/env python3
# -*- coding: utf-8 -*-
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import NavSatFix

class GPSSubscriber(Node):
    def __init__(self):
        super().__init__('GPS_subscriber')
        self.subscription = self.create_subscription(
            NavSatFix,
            '/fix',
            self.gps_callback,
            10)
        self.subscription

    def gps_callback(self, msg):
        self.get_logger().info(f"latitude:{msg.latitude:.6f}, longitude:{msg.longitude:.6f}, altitude:{msg.altitude:.6f}")

def main(args=None):
    rclpy.init(args=args)
    gps_subscriber = GPSSubscriber()
    rclpy.spin(gps_subscriber)
    gps_subscriber.destroy_node()
    rclpy.shutdown()

if __name__ == '__main__':
    main()
프로그램은 /fix 토픽의 데이터를 구독한 후, 콜백 함수에서 분석을 수행하고, 최종적으로 터미널에 출력합니다.