

XLeRobot 파일 이동
https://github.com/Vector-Wangel/XLeRobot 에서 압축 파일을 다운로드하여 압축을 해제합니다
또는
Bash
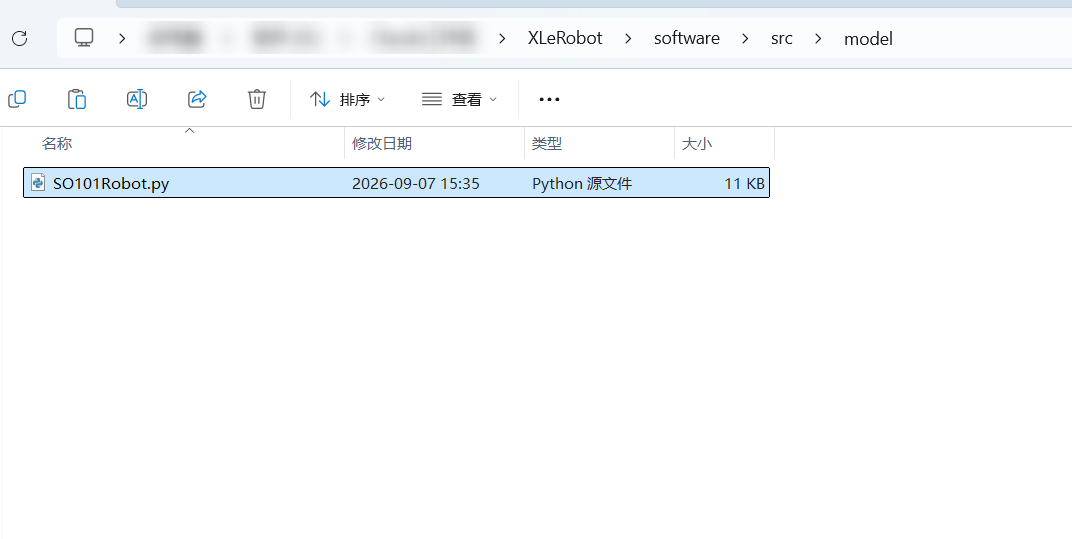
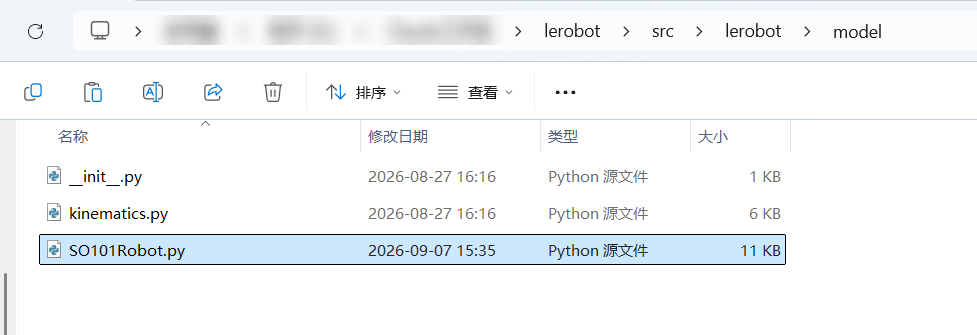
Git clone https://github.com/Vector-Wangel/XLeRobot~\XLeRobot\software\src\model文件夹 아래의 SO101 로봇 해석적 역기구학 솔버를 ~\lerobot\src\lerobot\model文件夹 로 복사합니다
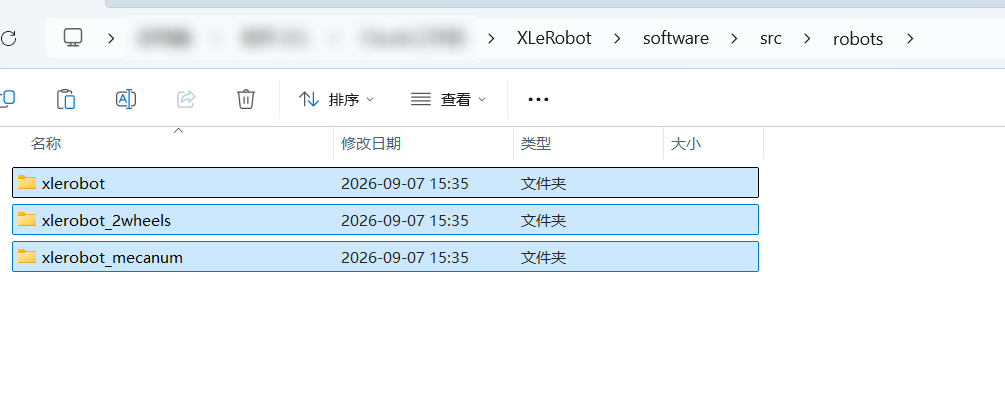
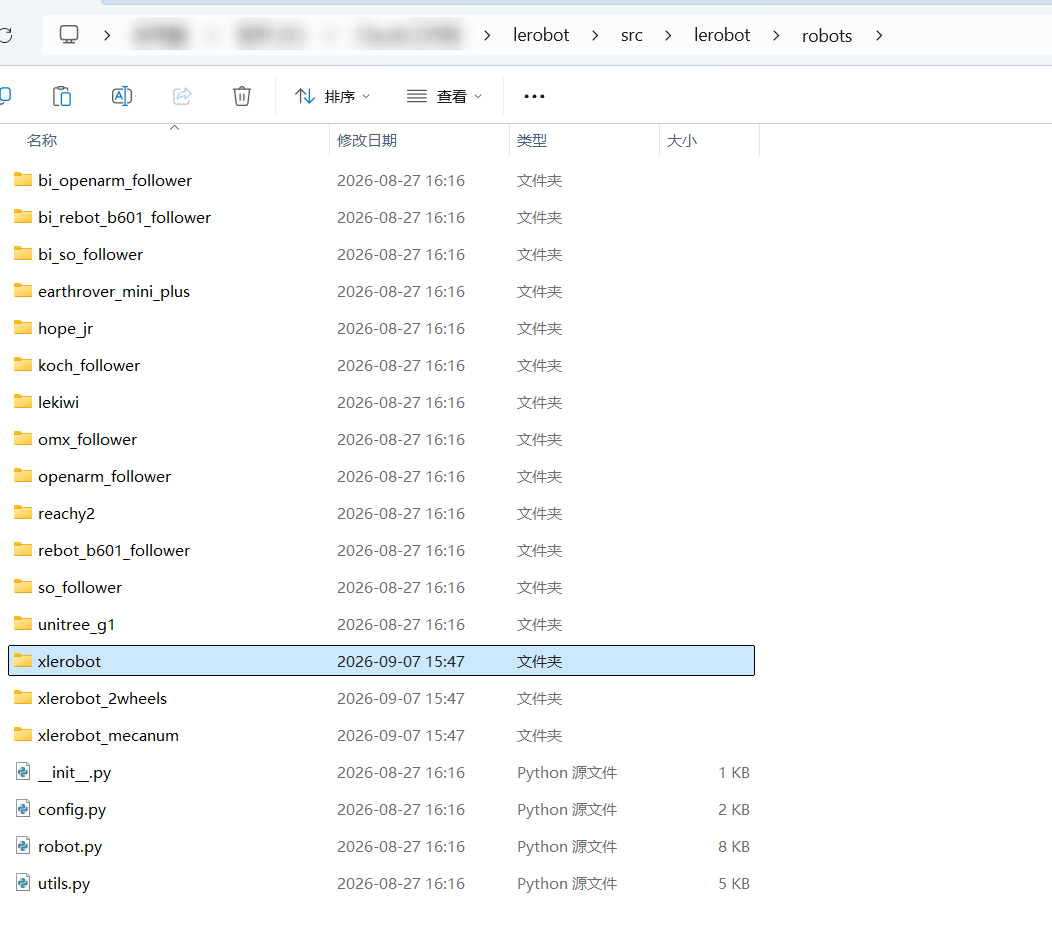
~\XLeRobot\software\src\robots文件夹 아래의 폴더를 ~\lerobot\src\lerobot\robot文件夹 로 복사합니다
참고
Raspberry Pi 기반으로 구축하려면 ~\lerobot\src\lerobot\robots\xlerobot__init__.py 에서 xlerobot_host 와 xlerobot_client 의 주석을 해제하십시오.
~\XLeRobot\software\src\teleporators文件夹 아래의 폴더를 ~\lerobot\src\lerobot\teleporators文件夹 로 복사합니다
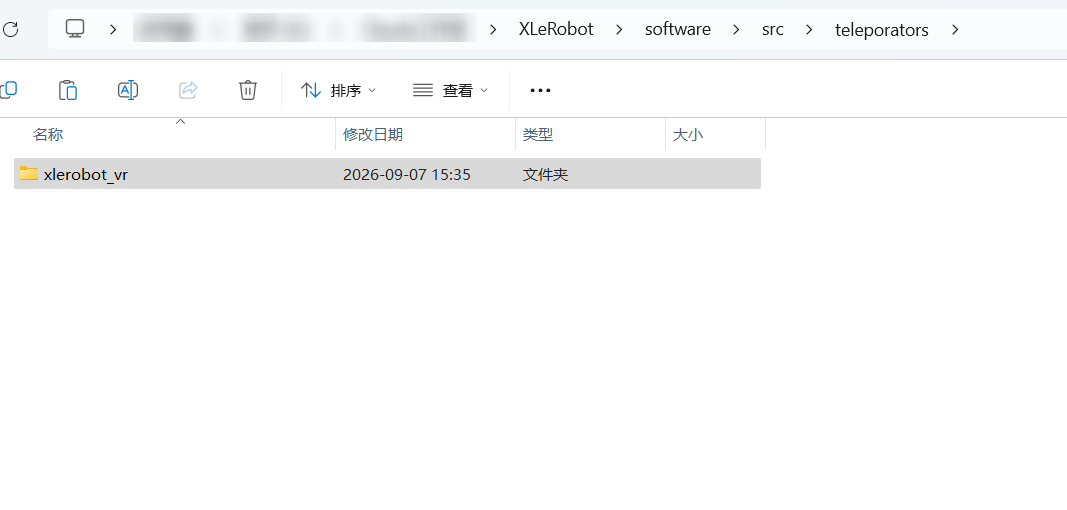
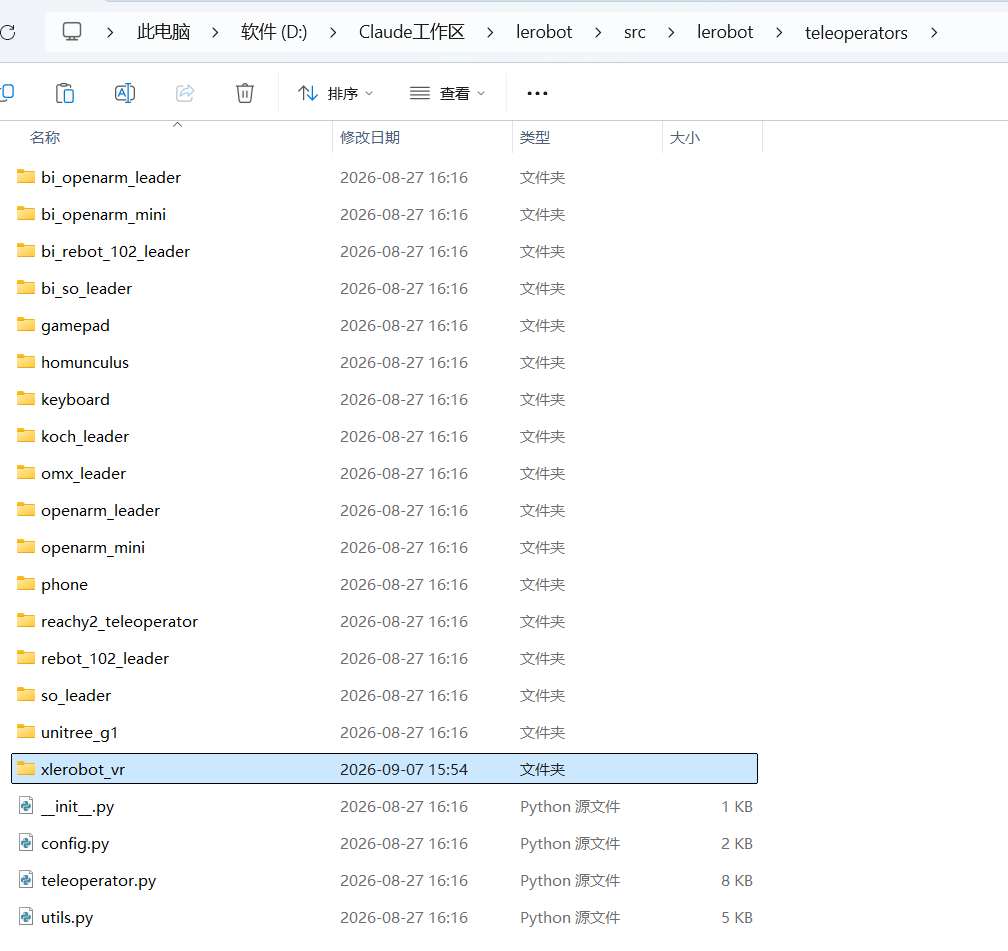
~\XLeRobot\software\examples文件夹 아래의 파일을 모두 ~\lerobot\examples文件夹 아래로 복사합니다
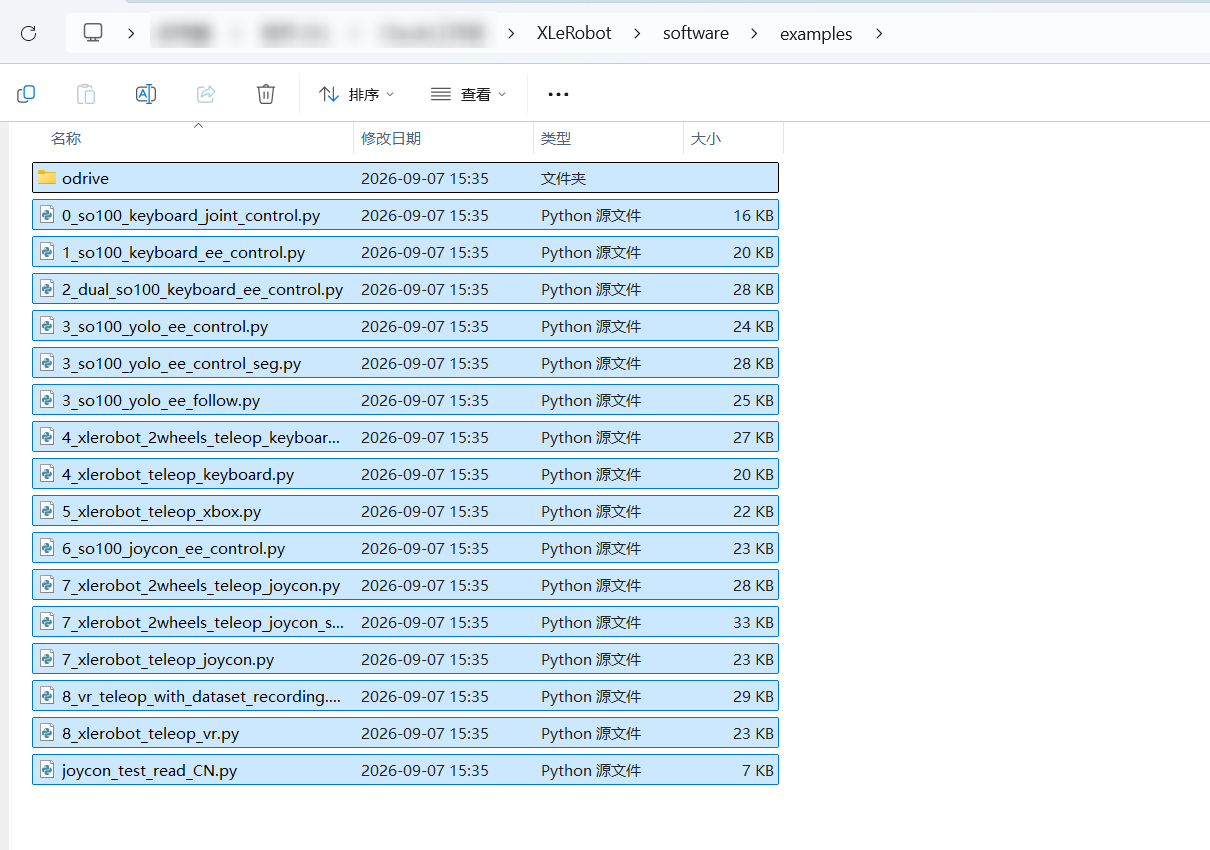
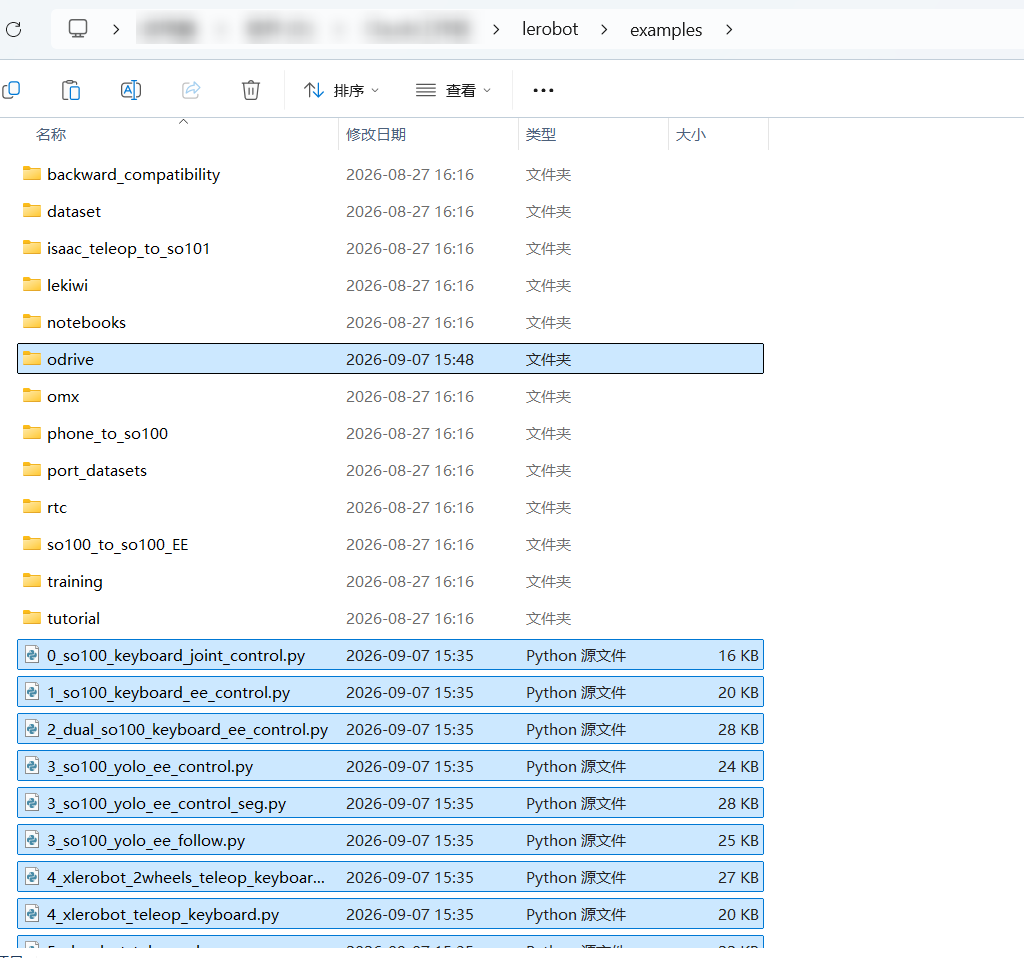
튜토리얼 https://xlerobot.readthedocs.io/zh-cn/latest/software/index.html